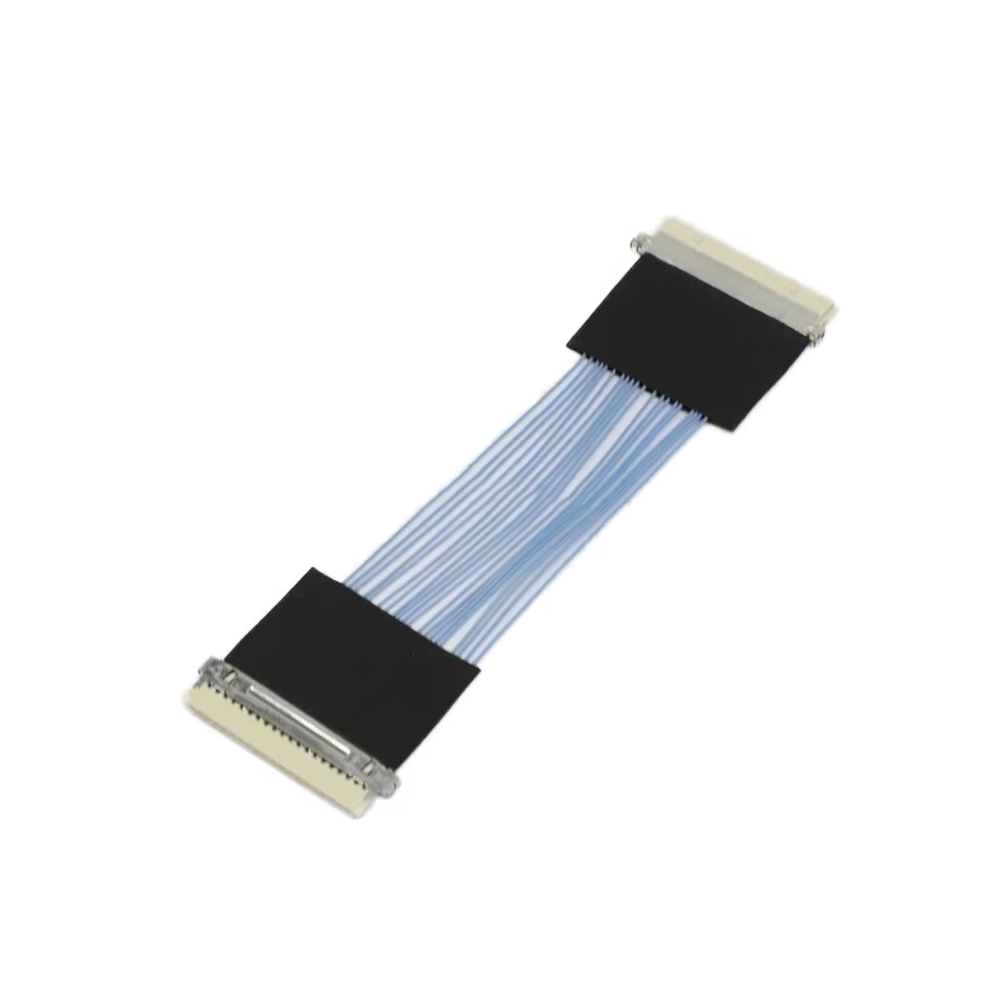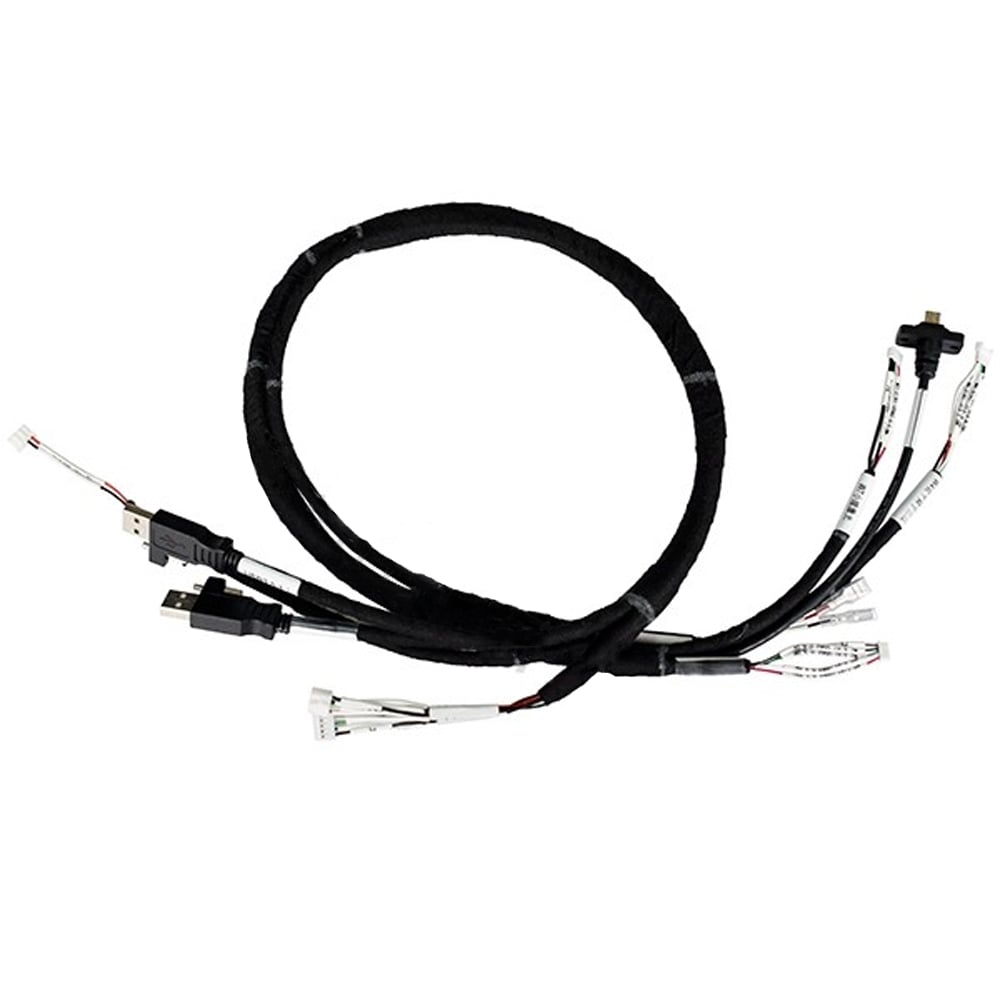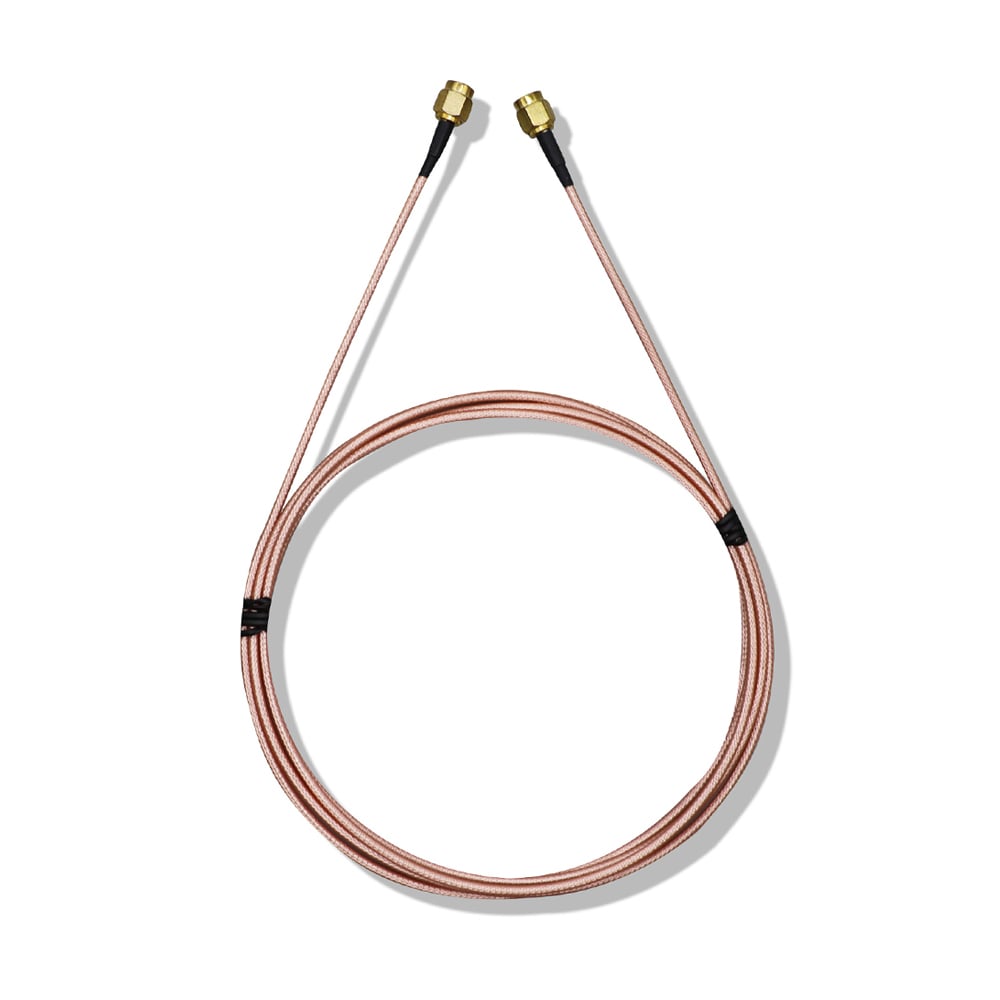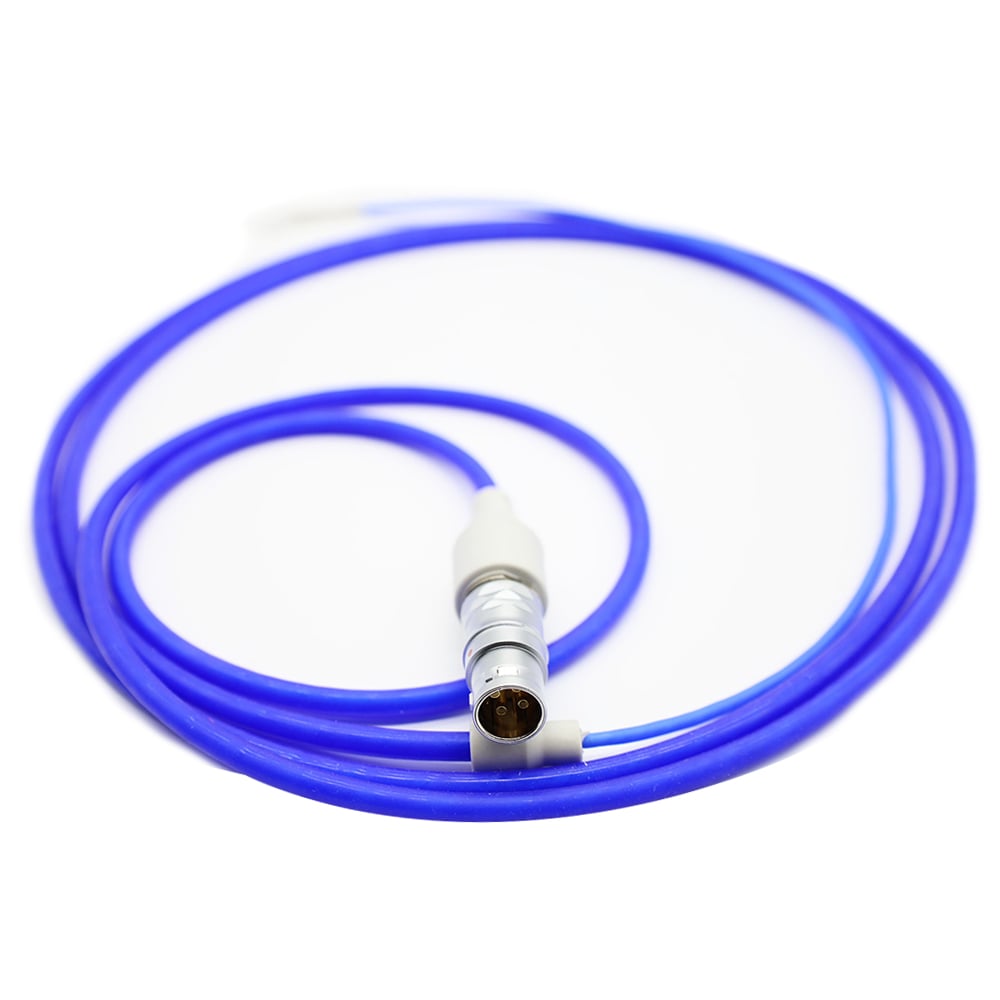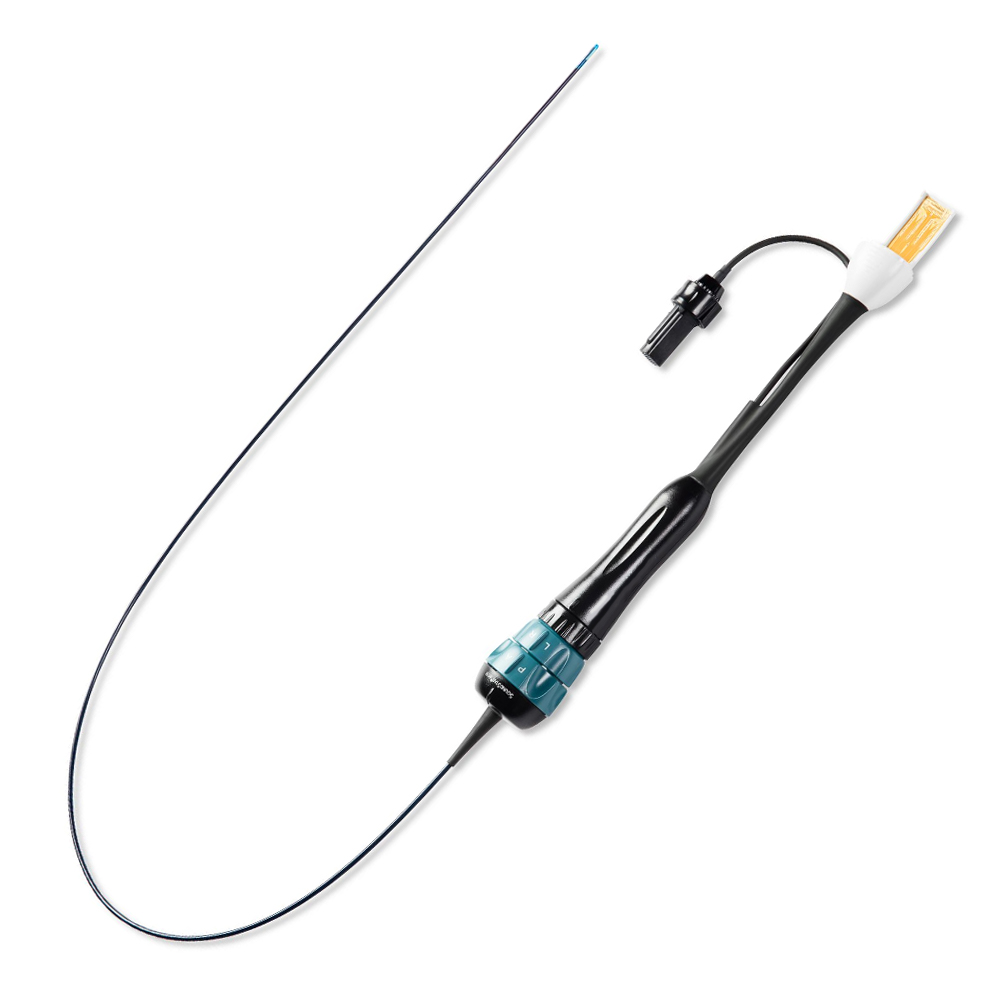
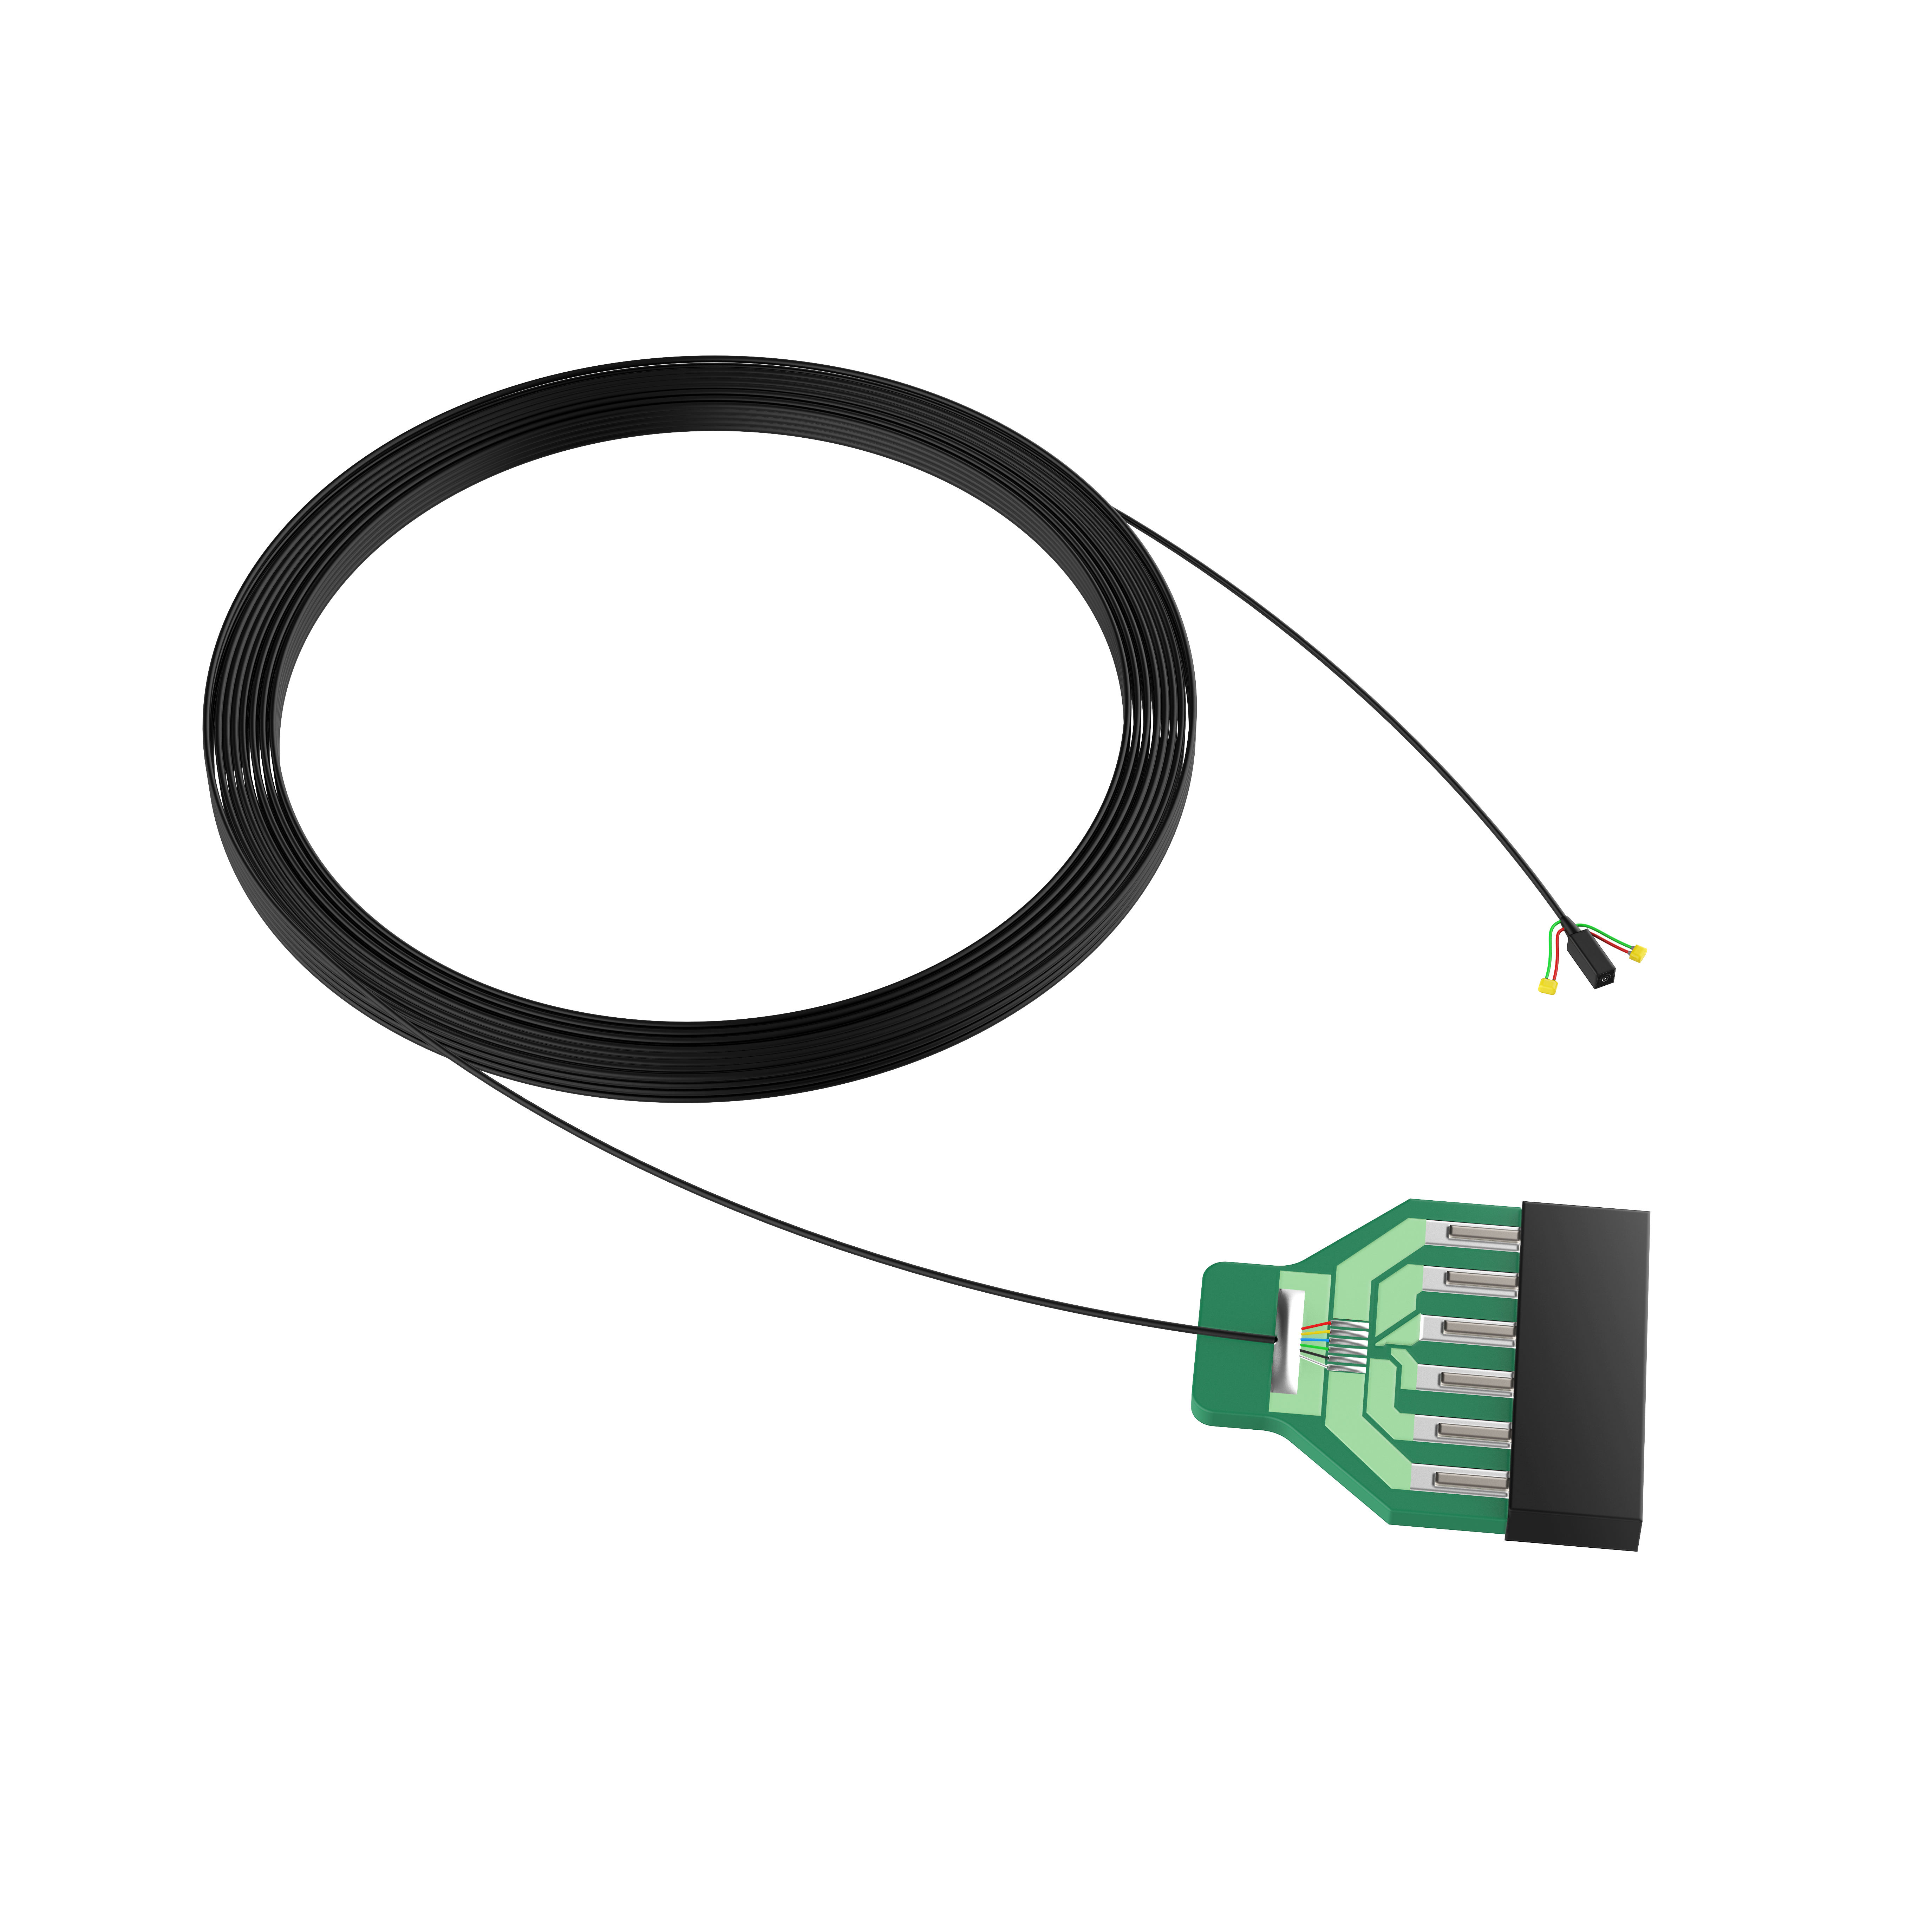
マイクロ同軸ケーブルアセンブリは、極めて限られた空間に収容されるインターコネクトにおいて、小型化されたケーブル寸法、制御された電気的特性、シールド機能、および柔軟な機械的構造を統合することで、小型内視鏡画像システムの信頼性の高い信号伝送を実現します。適切なケーブル設計は、必要な信号特性、伝送距離、確保可能な配線スペース、曲げ条件、および端子接続方法によって決まります。
超小型内視鏡システム向けでは、エンジニアは導体径、ケーブル外径、インピーダンス、減衰、静電容量、シールド性能、機械的柔軟性などの要素を、単一のパラメーターを最適化するのではなく、総合的に評価することが一般的です。たとえば、導体を細くすることでケーブルのサイズを縮小できますが、最終的な設計では、抵抗値、減衰特性、機械的信頼性、および必要な伝送距離もあわせて評価する必要があります。この関係性についてさらに詳しく知りたい場合は、以下をご参照ください。 AWGはマイクロコアキシャルケーブルの性能にどのように影響しますか? .
誘電体および絶縁構造も信号伝送設計の一部です。異なる絶縁技術は、マイクロコアキシャルケーブルの電気的・機械的特性に影響を与えるため、材料選定はインピーダンスや柔軟性といった要件と併せて検討する必要があります。詳しくは、以下をご覧ください。 マイクロ同軸ケーブル絶縁体向け適切な発泡技術の選定方法 .
カスタマイズ対応の小型医療用インターコネクトが必要な場合は、ホッテン社の「 内視鏡ケーブル 解決策を
現代の最小侵襲手術において、内視鏡装置は狭い自然な解剖学的経路を通って挿入される必要があります。オムニビジョン社製OVM6946カメラモジュールなどの小型CMOS画像センサを、内視鏡または診断用カテーテルの先端部に直接配置することで、医師は人体内部のリアルタイム高精細画像を取得できます。
センサの小型化は診断能力を大幅に拡大しましたが、同時に接続システムに対して大きなエンジニアリング上の課題も生じさせています。
外径が通常2.0mm未満の挿入チューブ内では、作業用チャンネル、LED照明システム、ステアリングワイヤー、電気配線など、複数の機能部品を収容するための断面空間が極めて限られています。
遠位側カメラモジュールと近位側カメラ制御装置(CCU)を接続する医療用マイクロ同軸ケーブルアセンブリは、しばしば0.何mmという単位で計測されるごく狭い空間を占める必要があります。その一方で、1.5メートル以上から5メートルに及ぶ伝送距離において、信号劣化や物理的破損を一切起こさずに、非圧縮動画データ、電力信号、クロック信号を確実に伝送しなければなりません。
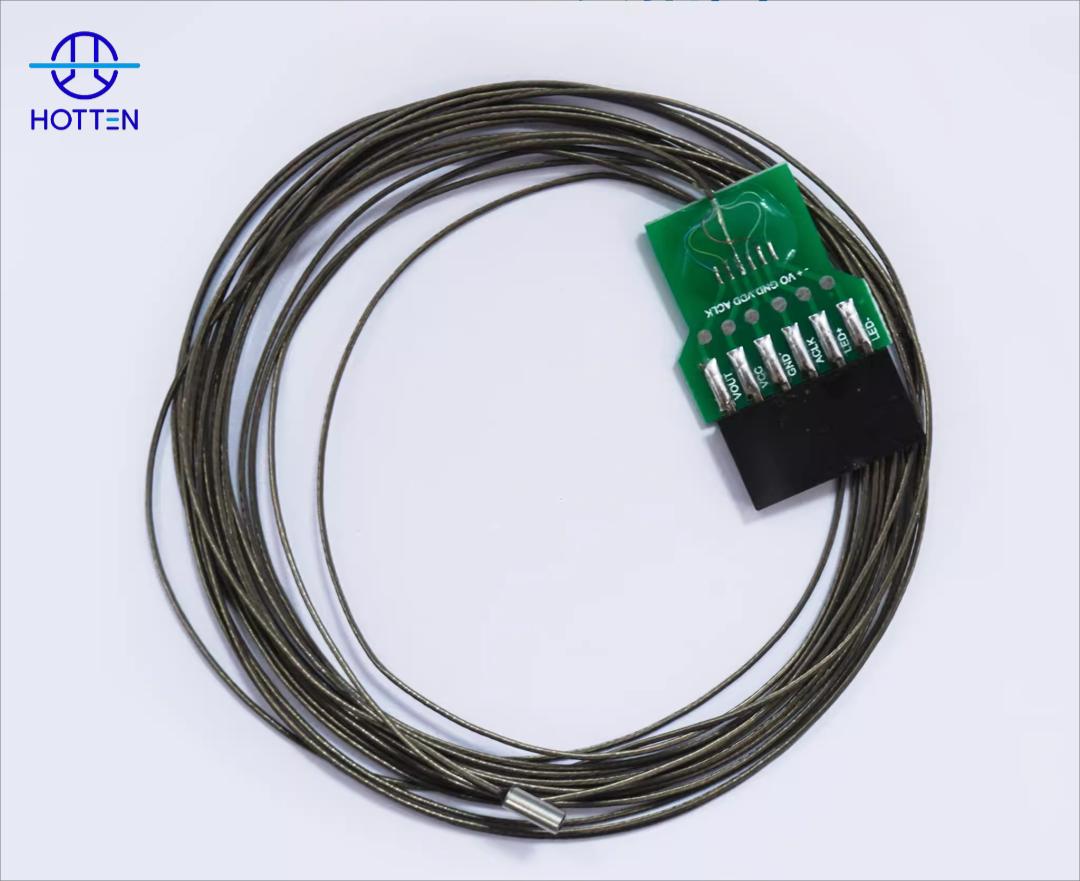
小型内視鏡用機器において、 ケーブルアセンブリ は単なる受動的な接続部品ではなく、デバイスの性能を直接左右する重要な構造・電気サブシステムとして機能します。
信号の完全性:
内視鏡用画像センサでは、高周波信号をクリーンに伝送するための信号経路が必要です。ケーブルアセンブリは、特性インピーダンスを安定させ、信号減衰を低く保つことで、画像の乱れ、フレームドロップ、または電磁妨害(EMI)ノイズを防止しなければなりません。
機械的統合:
ケーブルアセンブリは、小半径での曲げに耐え、複雑な解剖学的経路に適応し、マイクロサイズのセンサパッドと近位側PCBまたはカスタムコネクタとの間でシームレスな接続を実現しなければなりません。
システムの信頼性
使い捨て式および再利用可能な内視鏡は、繰り返しの曲げ、熱応力、そして滅菌サイクルにさらされます。ケーブルの電気的性能は、使用期間中を通して一貫して維持される必要があります。
課題1: 限られた空間条件下における極細構造設計
エンジニアは、42 AWG~48 AWGの銀めっき銅合金線などの極細導体を用いたマイクロ同軸ケーブル構造を活用しています。単一のマイクロ同軸ケーブルの外径は、0.16 mm~0.3 mmまで小型化が可能です。
複数の マイクロ同軸ケーブル を多芯小型医療用ケーブルに統合するには、精密な張力制御とカスタマイズされた押出成形外装が必要です。
課題2: 高精細医療画像の信号品質確保
極細導体による高周波信号伝送では、抵抗および減衰が大きくなります。適切な電気設計がなされないと、最大5 mのケーブルでも高周波損失、インピーダンス不整合による反射、電磁妨害(EMI)が発生します。
主な設計上の特徴は以下の通りです:
・精密な50Ωまたは75Ωのインピーダンス制御
・カバーレージ90~95%の高密度スパイラル巻きまたは編組シールド
・低誘電率のFEP/PFA絶縁材
課題3: 柔軟性、曲げ耐久性、および生体適合性
内視鏡の挿入チューブは、連続的な曲げ、回転、ねじりを受けるため、高性能な医療用カメラケーブルには、弾性記憶が少なく、柔軟な絶縁構造を持つことが求められ、数千回に及ぶ曲げサイクルにも耐えられる必要があります。
小型内視鏡画像システム向けマイクロ同軸ケーブルの選定には、電気的性能、機械的柔軟性、寸法制約、および端子接続要件のバランスを取る必要があります。より細いケーブルが自動的に最適とは限りません。導体径、ケーブル構造、シールド性能、配線ルート、および端子接続方法は、最終的なアセンブリ性能にすべて影響を与えるからです。
挿入部の配線スペースが極めて限られている場合、設計者はより細い導体や外径の小さいケーブルを検討することがあります。 これにより占有断面積を縮小できますが、導体径は伝送要件と切り離して単独で検討すべきではありません。
必要な伝送距離が比較的長い場合は、信号減衰および電気抵抗を、ケーブルサイズとともに総合的に評価する必要があります。 したがって、適切なAWG(米国電線規格)は、入手可能な中で最も細い導体を単に選ぶのではなく、システム全体の要件に基づいて決定すべきです。
導体径のトレードオフについて詳しく説明するには、以下を参照してください。 AWGはマイクロコアキシャルケーブルの性能にどのように影響しますか? .
内視鏡が繰り返し曲げられたり、回転・ねじりを受けたりする場合、ケーブルアセンブリは電気的サブシステムとしてだけでなく、機械的サブシステムとしても評価する必要があります。 信号伝送においてインピーダンスや減衰は重要ですが、曲げ半径、屈曲耐久回数、シールドの安定性、ストレインリリーフも長期的な信頼性に影響します。
高周波信号をコンパクトなケーブル構造を通じて伝送する場合、インピーダンスの一貫性と絶縁構造を併せて検討する必要があります。 ケーブルの幾何形状および誘電体材料は、伝送路の電気的特性に影響を与えます。
絶縁材の選定および誘電性能に関する関連情報については、以下を参照してください。 マイクロ同軸ケーブル絶縁体向け適切な発泡技術の選定方法 .
ミニチュア内視鏡システムでは、ケーブルを端末部と分離して評価することはできません。センサ側の接続には、極めて小さなパッドへの高精度なはんだ付けが必要となる場合があり、近位端はプリント基板(PCB)、インタポーザー、またはミニチュアコネクタに接続されることがあります。
ケーブルがミニチュア画像センサへの直接接続を前提として設計される場合、設計段階で利用可能なパッドサイズ、導体ピッチ、端末処理方法、ストレインリリーフ、および必要な組立公差を確認する必要があります。
したがって、実用的な技術的検討では以下の項目を確認すべきです:
| 要件 | 確認項目 |
|---|---|
| 小型化 | 線径(AWG)、ケーブル外径、導体数、配線スペース |
| 信号伝送 | 特性インピーダンス、減衰量、静電容量、伝送長 |
| EMI制御 | シールド構造、シールド被覆率、端末処理 |
| 機械性能 | 曲げ半径、屈曲耐性(フレックスサイクル数)、ねじり耐性、ストレインリリーフ |
| センサーコネクション | パッドサイズ、導体ピッチ、はんだ付け方法 |
| 近位側インターフェース | コネクタ種別、プリント基板(PCB)との接続方式、端末構成 |
最終的なケーブル仕様は、内視鏡システムの優先要件に基づいて決定する必要があります。
最小外径が最も重要な制約条件である場合 → より細い導体および絶縁構造を検討 → その後、減衰、特性インピーダンス、機械的信頼性を確認します。
繰り返し曲げが最も重要な制約条件である場合 → ケーブル構造、シールド、絶縁、ストレインリリーフを総合的に検討 → その後、完成品アセンブリ全体を機械試験で検証します。
信号品質が最も重要な制約条件である場合 → 特性インピーダンス、減衰、静電容量、シールド、ケーブル長、端子形状を総合的に検討 → その後、ケーブル芯のみではなく、信号伝送経路全体を検証します。
関連する医療用マイクロ同軸応用については、 医療用超音波画像診断装置向けマイクロ同軸ケーブルソリューション .
カスタマイズ可能な小型医療用インターコネクトについては、ホッテン社の「 内視鏡ケーブル であり、 マイクロ同軸ケーブル 解決策を
オムニビジョン社のOVM6946は、業界標準の小型医療用カメラモジュールで、1/18インチCMOSイメージセンサーを採用しており、サイズはわずか0.62 mm × 0.62 mmです。
OVM6946向けケーブルアセンブリでは、通常、電源、グラウンド、クロック信号、およびアナログ/デジタル映像データの伝送のために、4本から6本の独立した導体が必要となります。
主な技術的課題:
1.顕微鏡レベルの精度が要求される、センサ端への直接マイクロターミネーション。
2.極めて薄くかつ耐久性のあるケーブル構造を実現する、機械的性能のバランス設計。
ミニチュア内視鏡用イメージングプロジェクトにおいて、ケーブルは単なる細い電線ではなく、 カメラと電子機器を接続するインターフェースの一部 として扱う必要があります。
実用的なエンジニアリングのフレームワークは以下の通りです:
カメラ/センサー → 信号インタフェース → ケーブル構造 → ケーブル外径 → インピーダンス/減衰 → シールド性能 → 柔軟性 → 終端処理 → 使用環境条件 → 検証
現行のHOTTEN記事では、内視鏡用途における主な制約条件として、限られた設置空間、高周波伝送、曲げ・回転・ねじりへの耐性、シールド性能、およびセンサ側の高精度終端処理がすでに特定されています。
ケーブル設計は、実際のイメージングモジュールから始めるべきです。
たとえば、現行のHOTTEN記事では OVM6946 アプリケーション例としてカメラモジュールを挙げ、非常に小さな端子領域を要するセンサ側接続について説明します。
OEMエンジニアはまず以下の点を定義する必要があります:
| 仕様 | 技術的課題 |
|---|---|
| カメラモジュール | どのセンサ/カメラモジュールが使用されますか? |
| 信号インターフェース | アナログ/デジタル/ハイブリッド? |
| 電力 | どのような電源要件がありますか? |
| 時計 | クロック信号またはタイミング信号がケーブルを通じて伝送されますか? |
| ビデオ信号 | どのような伝送特性が求められますか? |
| チャネル数 | 独立した導体/同軸チャンネルはいくつ必要ですか? |
| センサパッド | 使用可能なパッドサイズとピッチは? |
| 近位側インターフェース | PCB/FPC/コネクタ/その他? |
もし → カメラモジュールの接触パッドが極めて小さい場合
ならば → ケーブル構造を最終決定する前に、端子接続方法および導体ピッチを定義してください
なぜなら → センサーインターフェースが、ケーブル本体よりも厳しい寸法制約を課す可能性があるためです。
現行のホッテン社記事では、内部空間が極めて限られた小型内視鏡挿入チューブについて述べられており、ケーブルは有効断面積のごく一部しか占めていません。また、単一マイクロ同軸ケーブルの外径例(概ね)も示されています。 0.16~0.30 mm 範囲。
OEMエンジニアリング向け:以下を定義してください
もし → 挿入チューブ内の配線空間は極めて限られています
ならば → 導体およびシールド構造を選択する前に、ケーブル外径の最大値を定義してください
なぜなら → ケーブルの外径は、システム統合上の制約条件である。
もし → 複数の信号チャネルを同一の空間内に収容する必要がある。
ならば → マルチコアクス構造およびチャネル密度の評価を行う。
なぜなら → ケーブル構造は、確保可能な機械的スペース(メカニカル・エンベロープ)内に、すべての必要な信号経路を収容できるものでなければならない。
本稿ではすでに、導体を細くすることでケーブル寸法を縮小できるが、抵抗および減衰が増加し、特に長距離伝送においてその影響が顕著になることが説明されている。また、次についても述べている。 42~48 AWG 内視鏡用途の例としてマイクロコアキシャル構造を取り上げている。
したがって、選択すべきは:
必要な外径(OD)
送電距離
信号要件
機械的信頼性
単に:
入手可能な中で最も細い導体。
もし → 内視鏡は極めて狭い空間制約を受ける
ならば → より細い導体を評価する
なぜなら → 導体を小型化することで、ケーブルの寸法を縮小できる
もし → カメラからCCUへの伝送経路が比較的長くなる
ならば → 抵抗、減衰、および完全な信号消失をAWGとともに総合的に評価する
なぜなら → 導体の小型化は電気的トレードオフを引き起こす可能性がある
現在のホッテン社の記事では、内視鏡用ケーブルの伝送長について、その応用例においておよそ 1.5メートル~5メートル の範囲で記述している
内視鏡用カメラケーブルには、以下の要素が混在している場合があります。
つまり、1つのケーブルアセンブリに、電気的要件が異なる複数の要素が含まれる可能性があります。
もし → このケーブルには、インピーダンス制御された信号伝送路が含まれています。
ならば → 電源導体とは別に、インピーダンスおよび減衰の要件を定義します。
なぜなら → 混合型ケーブルアセンブリ内のすべての導体が、同じ電気的機能を果たすわけではありません。
もし → 複数の高速チャネルがまとめて配線されています。
ならば → チャネル間の分離性、シールド性能、および電気的均一性を評価します。
なぜなら → 高密度なケーブル構造では、隣接する信号パス間で相互作用が生じる可能性があります。
現在のホッテン(HOTTEN)ページでは、OVM6946のアプリケーション例において、電源、グランド、クロック、および映像関連の接続を明確に特定しています。
本稿では、内視鏡用マイクロ同軸ケーブルには、 50Ωまたは75Ω) インピーダンス構造が採用される場合があり、高周波信号伝送時の減衰および反射について評価する必要があると述べられています。
OEM仕様の場合:
| 電気仕様 | 定義すべき項目 |
|---|---|
| インピーダンス | 公称値 |
| 周波数 | 動作範囲 |
| 減衰 | 許容最大損失 |
| 容量 | 目標値/最大値 |
| リターンロス | 該当する場合は必要な制限値 |
| ケーブル長 | 完成した信号パス |
| 電気試験 | 必要な測定方法 |
もし → 信号パスにはインピーダンス制御の要件がある
ならば → インピーダンスは、周波数および許容基準とともに定義する
なぜなら → 『50Ωケーブル』という表記だけでは、RF性能を完全に規定していることにはならない。
もし → 当該用途に対して、このケーブルは比較的長めである
ならば → 初期仕様書には減衰を含める
なぜなら → 小型化されたケーブルであっても、長い伝送経路では許容できないレベルの信号損失を生じることがある。
関連する基礎記事へのリンク:
高周波ケーブルアセンブリにおけるケーブルの特性インピーダンスとは? その重要性について
現在のHOTTEN社の記事では、スパイラル巻きまたは編組構造のシールドが紹介されており、そのカバレッジは最大で 90–95%同社の例示構造においては。
ただし、OEMは「どれだけのシールド被覆率か?」と問うだけでは不十分です。
「How much shielding coverage?」
以下の点も確認する必要があります。
もし → 複数の高周波チャネルが集約されている
ならば → 個別チャネル間の分離度および全体的なシールド性能の両方を評価する
なぜなら → 外部EMIとチャネル間結合は、異なる課題です。
もし → シールド性能が大幅に向上する
ならば → ケーブルの外径(OD)と柔軟性を再度確認する
なぜなら → 追加のシールドにより、機械的構造や配線可能なスペースに影響が出る可能性があります。
この文は、前回の議論を自然に受け継ぐことができます:
低ノイズ医療用ケーブルアセンブリが、より正確な診断信号を実現する仕組み
小型内視鏡では、センサ側の端末処理が極めて小さくなる場合があります。
現行のOVM6946の例では、 センサ端直接マイクロ端末処理 が記載されており、顕微鏡レベルの高精度が要求されます。HOTTEN社は、その対応能力として、高精度マイクロはんだ付け、FPC端末処理、および小型コネクタ端末処理を挙げています。
関連する管理項目には以下が含まれます:
もし → カメラモジュールのパッドは非常に小さい
ならば → 試作開発段階で端子接続プロセスを検証する
なぜなら → センサ側の接続部が、アセンブリ全体において寸法的に最も敏感な部分となる可能性がある
もし → 端子接続部は機械的に露出している
ならば → ストレインリリーフおよび封止を評価する
なぜなら → 局所的な動きにより、センサ接続部に応力が集中する可能性がある
内視鏡用ケーブルには、2種類の異なるインタフェース環境が存在する:
先端部
→ ミニチュアカメラ/センサー
であり、
近位端
→ PCB/FPC/コネクタ/制御ユニット
この2つの端部は、必ずしも同一の端子処理方法を用いる必要はありません。
もし → 先端部はミニチュアセンサーに直接接続されます
ならば → 導体ピッチ、パッドの位置合わせ、マイクロ端子処理能力を優先します
なぜなら → センサーのパッケージングにより、接続領域が非常に小さくなります
もし → 基端部はPCBまたは標準コネクタに接続されます
ならば → コネクタの適合性、ピン配置、ストレインリリーフ、組立再現性を優先します
なぜなら → 基端側のインターフェースには、異なる寸法および機械的要件が課される場合があります
この区別は、現在のOVM6946の例ですでに暗に示されています。この例では、センサ側のマイクロ端末処理および近接PCB/コネクタインタフェースについて説明しています。
現行の記事では、内視鏡挿入チューブが連続的な曲げ、回転、ねじりを受けると述べられています。
したがって、RFQ(見積依頼書)では単に次のように記述してはいけません:
柔軟な医療用ケーブル
代わりに、以下のように定義してください:
| 機械的要件 | 何を仕様として明記すべきか |
|---|---|
| 曲線半径 | 最小半径 |
| 曲がり角 | 必要な動き |
| 屈曲サイクル | 必要な耐久性 |
| トルション | 回転/ねじり |
| 運動速度 | 動作頻度 |
| 注意:元の文章に誤字や不自然な表現があるため、それらはそのまま翻訳されています。また、構造的な問題もそのままにしています。 | ケーブル取付ポイント |
| ストレインリリーフ | 必須の保護措置 |
| 環境条件 | 温度/湿度/その他の環境条件 |
もし → ケーブルに繰り返しの曲げおよびねじりが加わる
ならば → 代表的な複合運動条件下で、アセンブリ全体の性能を検証する
なぜなら → 内視鏡用ケーブルの負荷は、単一軸方向の単純な曲げとは限らない。
これは直接接続できます:
フレックスライフ試験が、医療用ケーブルアセンブリの反復曲げ後の性能維持にどう貢献するか
本稿では、使い捨て型および再使用型の内視鏡が、熱応力や滅菌サイクルを含む、異なる環境・機械的条件にさらされる可能性があることに言及しています。
もし → 当該アセンブリは、再使用型内視鏡向けに設計されています
ならば → 実際の洗浄・消毒・滅菌処理条件を明確に定義する
なぜなら → 繰り返しの環境暴露により、絶縁性、外装、端子部および機械的特性に影響が及ぶ可能性があります。
もし → 本アセンブリは、使い捨て医療機器向けに設計されています。
ならば → 保管、輸送および予定される使用に伴う環境暴露条件を明確に定義してください。
なぜなら → 適合性評価のプロファイルは、実際の製品ライフサイクルと一致させる必要があります。
ある特定の滅菌サイクルの数値を、すべての内視鏡用ケーブルに共通する基準としてそのまま適用してはいけません。
小型内視鏡用ケーブルの場合、裸のケーブルのみを試験するだけでは不十分です。
有効なバリデーション手順の一例は以下の通りです:
カメラ側端子部
→マイクロ同軸ケーブル
→近位コネクタ/プリント配線板(PCB)
→CCUインターフェース
→信号検証
実施可能な試験には以下が含まれます:
| 検査 | 用途 |
|---|---|
| 連続性 | 電気接続を確認する |
| ピン/配線順序 | 正しいマッピングの確認 |
| インピーダンス | 制御伝送構造の確認 |
| 減衰 | 信号喪失の確認 |
| 容量 | 電気的特性の確認 |
| 隔熱 | 該当する場合は絶縁性能の確認 |
| 遮断 | 関連するEMI/導通要件の確認 |
| 耐屈曲寿命 | 繰り返し動作の評価 |
| 引張強さ | 機械的強度の評価 |
| 寸法検査 | 統合寸法の確認 |
| 視覚検査 | 製作品質の確認 |
現行のホッテン社の資料では、内視鏡用ケーブルアセンブリの開発に以下が含まれると記載されています 100%電気試験、インピーダンス試験、信号減衰検証、引張試験、および曲げ耐久性検証 .
有効な適合性評価手順の一例は以下の通りです:
初期電気試験
→曲げ/ねじり試験
→試験後電気測定
→外観/寸法検査
→必要に応じた故障解析
もし → 曲げ試験後もケーブルが電気的に導通していること
ならば → インピーダンス、減衰およびその他の用途に応じたパラメーターを確認すること
なぜなら → 導通性のみでは、高速信号性能が維持されているとは限らない。
もし → 機械的ストレス後の減衰またはインピーダンスの変化
ならば → 導体の移動、誘電体の変形、シールドおよび端子接続を調査すること
なぜなら → 電気的劣化は、完全な機械的破損よりも先に発生する可能性がある。
これは、当該部品に対する最も重要な調達追加事項です。
| カテゴリー | 推奨情報 |
|---|---|
| カメラモジュール | 部品番号/センサー |
| 信号インターフェース | アナログ/デジタル/混合 |
| 信号タイプ | 映像/クロック/電源/制御 |
| 周波数 | 動作範囲 |
| インピーダンス | 制御時の公称値 |
| 減衰 | 許容最大損失 |
| 容量 | 目標値/最大値 |
| チャネル数 | 信号パス数 |
| 指揮者 | 線径(AWG)/材質/構造 |
| ケーブル | 最大外径 |
| ケーブル長 | 公称値+許容差 |
| 遮断 | 個別/全体/その他 |
| ダイレクトリック | 材質/構造 |
| 曲線半径 | 最低限必要な数値 |
| 屈曲サイクル | 必要なサイクル数 |
| トルション | 必要な回転/ねじり |
| センサインタフェース | パッドサイズ/ピッチ |
| 遠位端の終端方法 | はんだ付け/溶接/その他の接合方法 |
| 近位側インターフェース | プリント基板(PCB)/フレキシブルプリント基板(FPC)/コネクタ |
| ストレインリリーフ | 必要な構造 |
| 設置環境 | 温度/湿度 |
| 洗浄/滅菌 | 適用可能な工程 |
| テスト | 電気的/機械的/環境的要件 |
| 生産 | 試作/試験生産/量産 |
もし → rFQには「内視鏡用マイクロ同軸ケーブル」としか記載されていません
ならば → カメラモジュール、信号インターフェース、ケーブル外径、長さ、コネクタ、曲げ要件、試験要件を明記してください
なぜなら → アプリケーション名だけでは、完全なインターコネクト設計が定義されるわけではありません。
サプライヤーの評価には、以下の2つの側面を含める必要があります。 ケーブル性能と組立性能 .
| 評価項目 | 確認すべき項目 |
|---|---|
| 極細線対応能力 | AWG範囲/導体取り扱い能力 |
| ケーブル建設 | マイクロコアックス/マルチコアックス構造 |
| 隔熱 | 誘電体の選択肢/寸法制御精度 |
| 遮断 | 個別/全体/端末処理 |
| マイクロ端子処理 | センサ側の組立対応能力 |
| コネクタアセンブリ | 近接インターフェース対応能力 |
| テスト | 電気的・機械的検証 |
| Dfm | 設計レビュー対応能力 |
| プロトタイプ | サンプル開発プロセス |
| 生産 | 工程の再現性 |
| 品質 | 検査/トレーサビリティ/記録管理 |
もし → 当該サプライヤーは極細ケーブルの製造は可能だが、マイクロサイズ端子処理の対応ができない
ならば → 当該サプライヤーの完全なアセンブリ対応能力を評価する
なぜなら → 工程のボトルネックは、ケーブル押出工程ではなく、センサ側接続工程にある可能性がある
もし → 当該サプライヤーは試作は可能だが、量産向けの工程管理を示すことができない
ならば → 量産承認前に、工程検証および検査対応能力を確認する
なぜなら → 試作対応能力と量産時の品質安定性は、異なる要件である
ホッテン・エレクトロニック・テクノロジー社は、医療画像診断用途向けに、カスタマイズ可能な超細径マイクロ同軸ケーブルおよび高精度ケーブルアセンブリの専門企業です。
カスタマイズ可能なケーブル構造:
— 42 AWG~48 AWG マイクロコアキシャル 構造
・高強度銅合金導体
・カスタマイズ可能な巻き線または編組シールド構造
マイクロ端子処理およびアセンブリ統合:
・OVM6946およびOVM6948を含むCMOSモジュールへの高精度マイクロはんだ付け
・FPCおよび小型コネクタへの端子処理
・医療用グレードのエポキシ封止およびストレインリリーフ対策
エンジニアリングおよび品質サポート:
・迅速な試作開発
- 製造設計(DFM)に関するガイドライン
- 100%の電気試験、インピーダンス試験、信号減衰検証、引張試験、および曲げ耐久性検証
ホッテンは、小型内視鏡画像システム向けにカスタマイズされた医療用マイクロコアキシャルケーブルアセンブリソリューションを提供しており、医療機器メーカーが信頼性の高い高速信号伝送、コンパクトな統合、および長期的なシステム性能を実現するお手伝いをしています。
 最新ニュース
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05
 EN