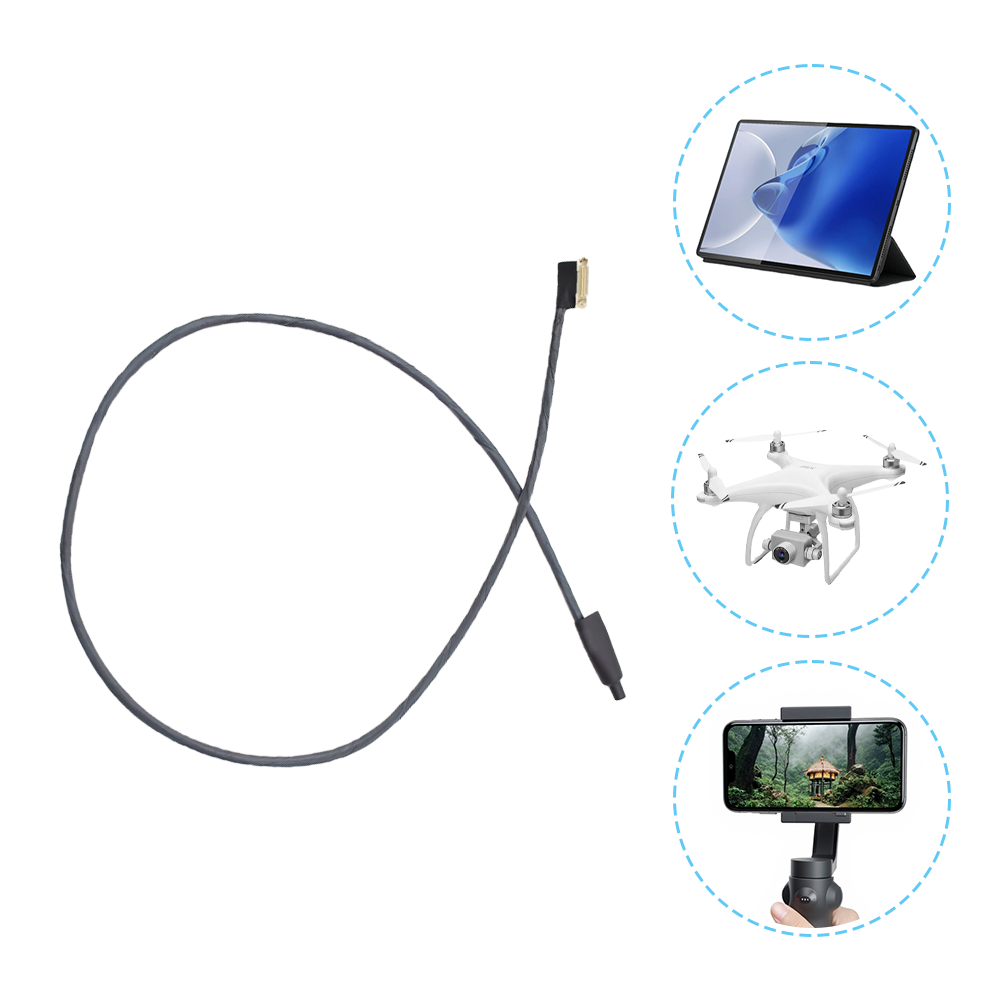
映画のような空撮から、高リスクを伴う産業用空中点検まで、ドローンは地上のコントロール端末へ、ロスのない高精細リアルタイム映像を安定して送信することに依存しています。わずかな遅延や電磁干渉でも、重要な空中映像が損なわれ、ミッションの失敗につながる可能性があります。 RF 同軸ケーブルアセンブリは、こうした重要なリアルタイム映像データの伝送媒体として中心的な役割を果たします。ホッテン電子線材技術有限公司は、自社の専任R&D能力を活かし、安定性・干渉耐性・鮮明な映像品質を実現するカスタムRF同軸ケーブルアセンブリを提供しています。
信頼性の高いドローン映像伝送は、 rF信号経路全体 ——ケーブル構造、特性インピーダンス、減衰、シールド性能、コネクタ、ケーブル長、機械的条件——に依存します。
UAVシステムでは、ケーブルはさらに以下のような環境下でも動作する必要があります: 振動、ジンバルの繰り返し動作、限られた設置空間、および機載電子機器からの電磁妨害 .
もし → 高周波映像信号が比較的長いケーブル経路を通って伝送される
ならば → ケーブルの減衰、特性インピーダンス、およびコネクタ接続部のインピーダンス変化を制御する
なぜなら → 伝送損失やインピーダンス不連続により、受信側インターフェースに到達する信号レベルが低下します。
もし → ケーブルがGPSモジュール、テレメトリ無線機、ESC(電子スピードコントローラ)、または電源関連電子機器の近くに配線されている
ならば → シールド性能およびシールド終端を、ケーブルの配線と併せて評価する
なぜなら → 近接する電気システムが、感度の高い信号経路に電磁結合を引き起こす可能性がある。
もし → ケーブルが可動ジンバルまたは回転式カメラ機構を通過する場合
ならば → 曲げ半径、屈曲サイクル数、ねじり、およびストレインリリーフを定義する
なぜなら → 反復的な機械的動きは、ケーブルの耐久性およびRF性能の両方に影響を及ぼす可能性がある。
もし → ドローンには軽量かつコンパクトなケーブルアセンブリが必要である
ならば → 導体径、ケーブル外径、シールド性能、柔軟性、伝送特性のバランスを取る
なぜなら → ケーブルのサイズまたは重量を縮小すると、電気的・機械的なトレードオフが生じる可能性がある。
もし → ケーブルアセンブリは特定のビデオリリンクをサポートする必要がある
ならば → 構造を選択する前に、周波数帯域、特性インピーダンス、ケーブル長、コネクタ、および許容損失を定義する
なぜなら → 「ドローン用ビデオケーブル」という表現では、RF要件全体を定義していません。
ホッテン社の現行ドローンRF関連資料では、UAV向けビデオ用途において、低損失伝送、50Ωインピーダンスマッチング、シールド性能、柔軟性のある導体、および機械的検証が主要な要因であると明記しています。また、レーシングドローン、シネマティックドローン、産業用点検ドローン、ジンバル搭載カメラシステム向けに特化した構造も紹介しています。( hottencable.com )
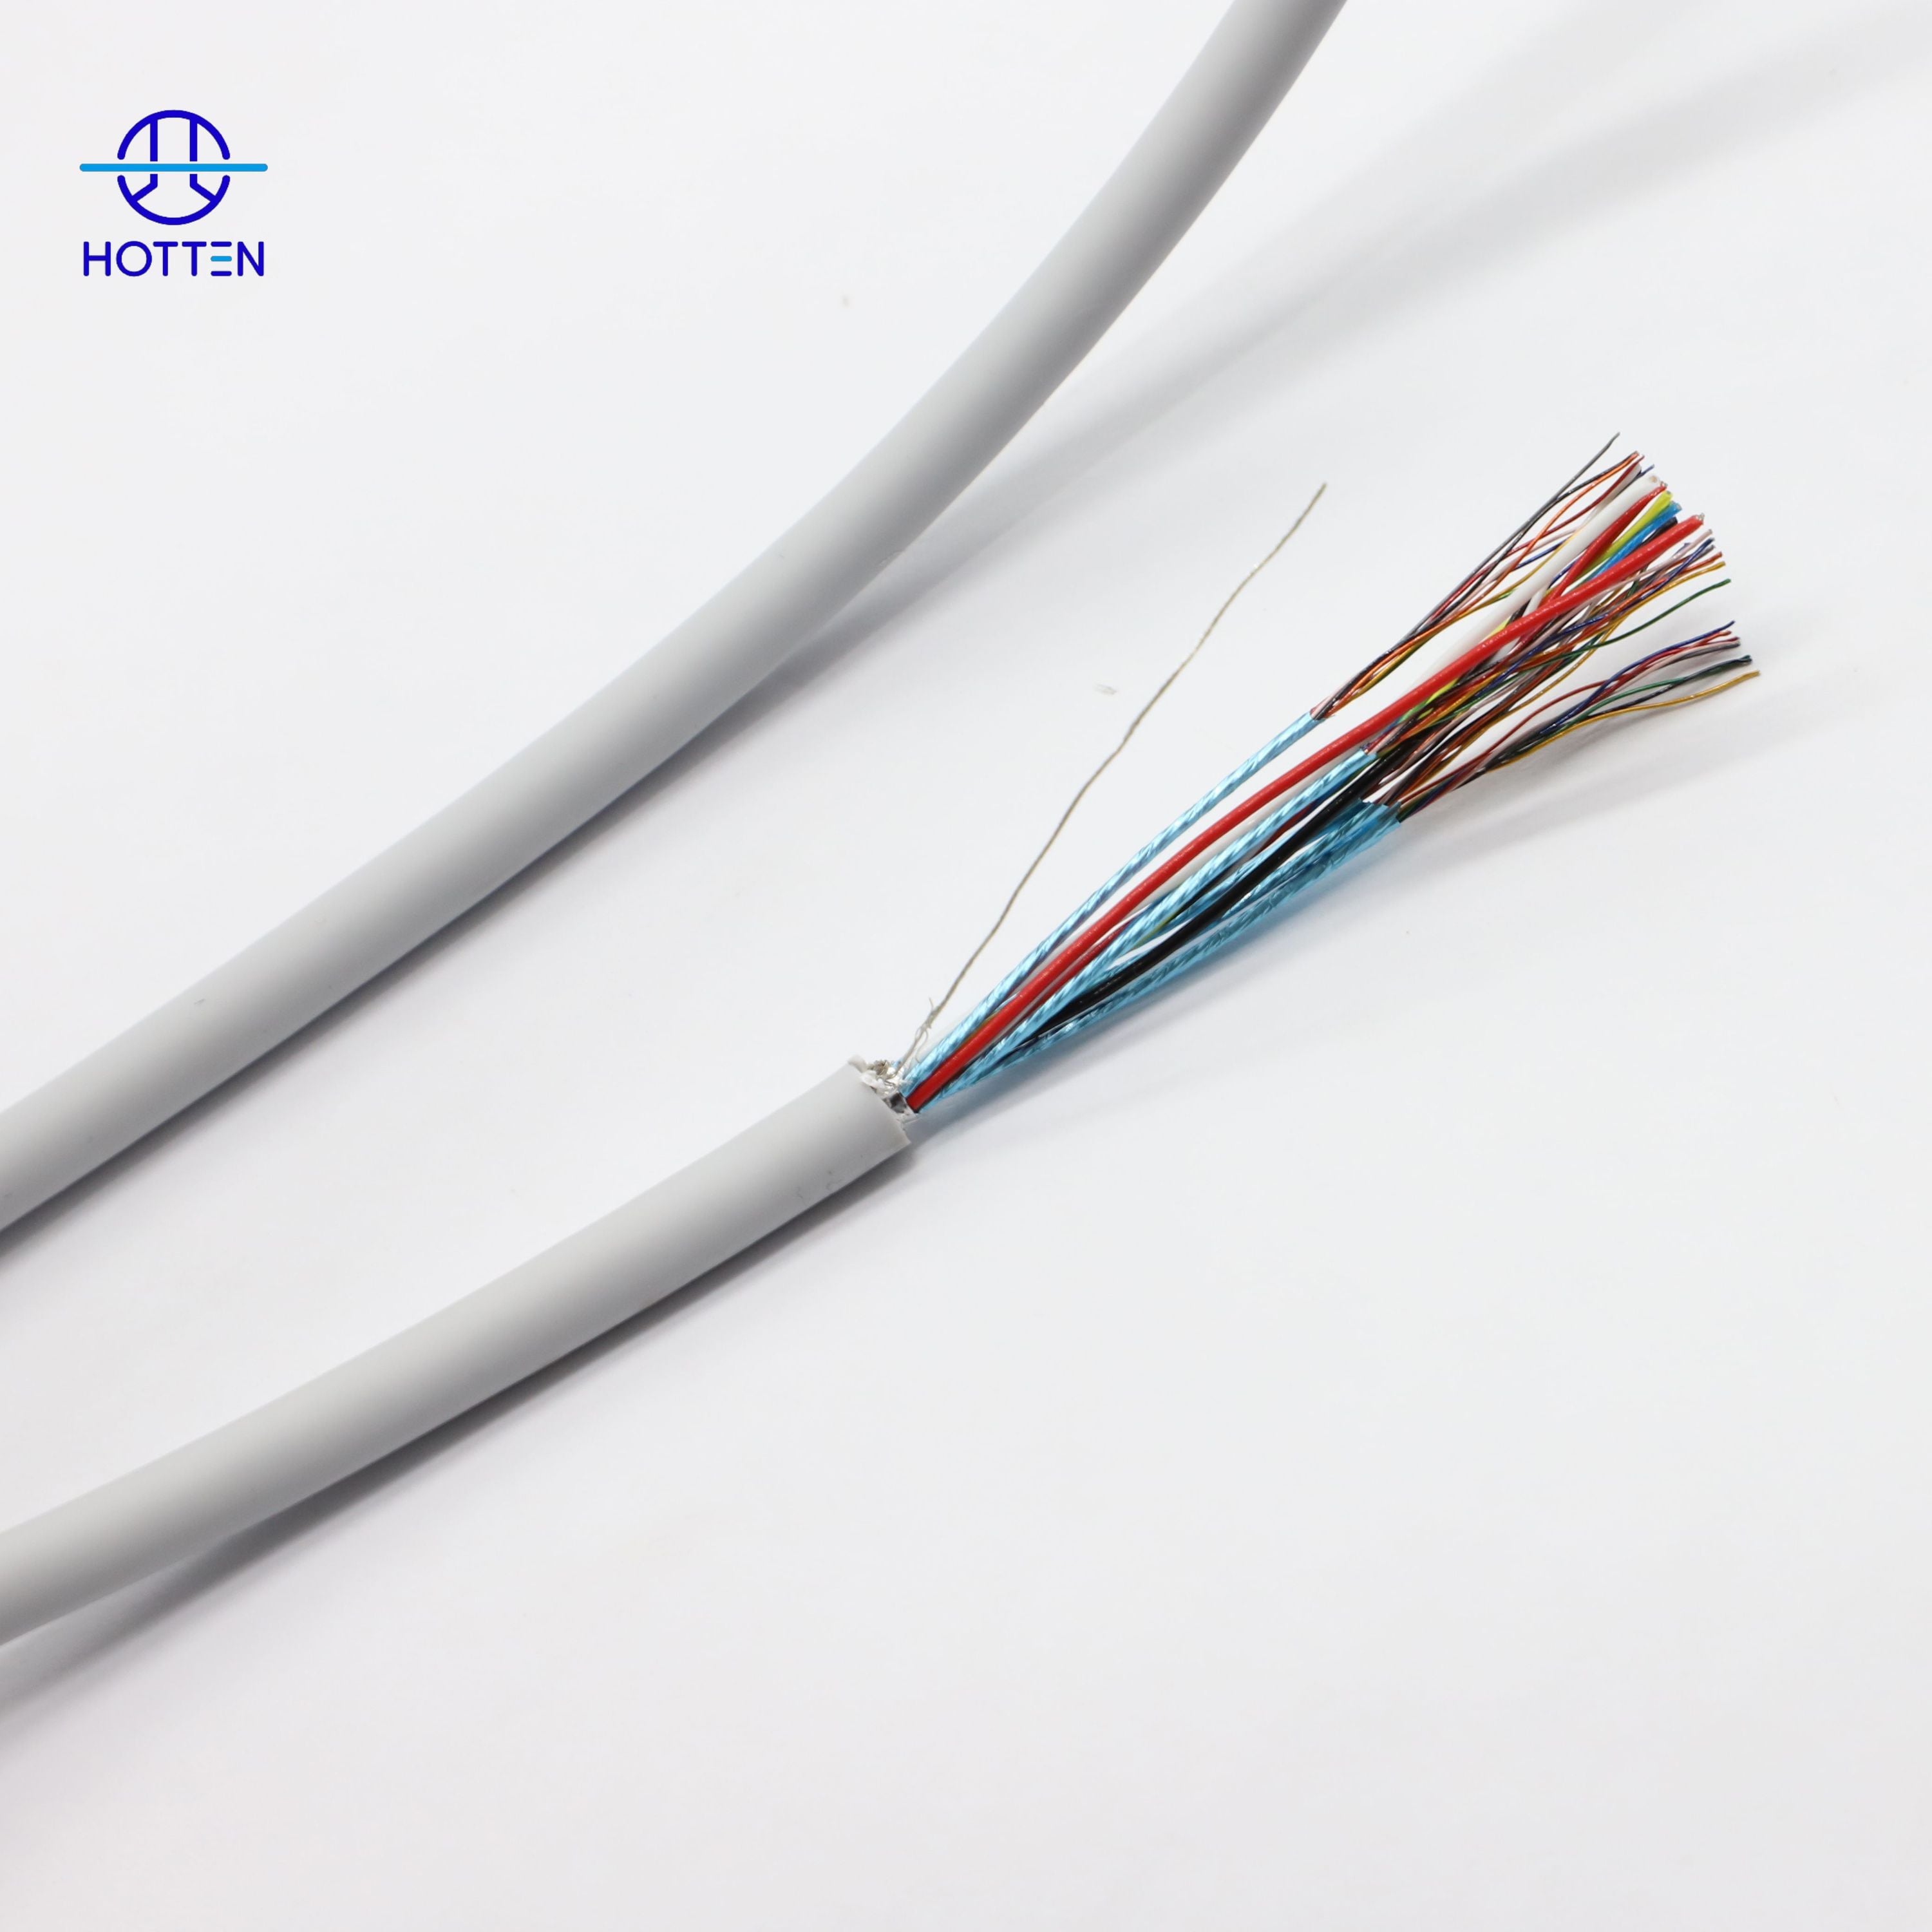
RF同軸ケーブル これらのケーブルは、ドローンのカメラ、ジンバル、送信機、アンテナから高周波ビデオ信号を伝送します。構造は、中心導体、高精度の誘電体絶縁体、導電性金属シールド、柔軟な外部プラスチック被覆からなり、いずれも主に2つの目的を達成するために精密に製造されています。その主な機能は、信号損失(減衰)を最小限に抑え、外部からの電磁干渉(EMI)を遮断することです。このため、送電線や5G基地局、あるいは他のドローンの信号源の近くでドローンを運用する際には、RF同軸ケーブルアセンブリが非常に有効です。高品質に製造されたアセンブリは、不要なクロストークを抑制し、ドローンのカメラから安定したリアルタイム映像伝送を維持するのに貢献します。
課題1:距離による信号損失
ドローンは地上局から数百メートル離れた場所で頻繁に運用されますが、標準的なケーブルでは、映像信号が受信端に到達する前に大幅に劣化してしまいます。
ホッテンのソリューション:低損失誘電体材料と正確な50Ωインピーダンスマッチングにより、ホッテンのRF同軸アセンブリは全長にわたり信号強度を維持します。
課題2:継続的な屈曲および振動
ドローンはほとんど静止することはありません。ジンバルは常に動き続け、ドローン本体も飛行中に一貫して振動します。このような摩耗が長期間にわたって続くと、標準的な同軸ケーブルに微小亀裂や導体疲労が生じ、最終的に映像信号の品質に影響を及ぼします。
ホッテンのソリューション:細線多撚り銀めっき銅導体と柔軟性に優れたシールドを採用したホッテンの同軸アセンブリは、繰り返しの屈曲サイクルに耐えながらも安定した電気的性能を維持するよう設計されています。
課題3:電磁干渉(EMI)
ドローンにはGPSモジュール、テレメトリ無線、ESC(電子式スピードコントローラ)、電源ラインなど、多数の部品がコンパクトな空間に集積されています。これらのいずれかが映像信号を容易に劣化させる可能性があります。
ホッテンのソリューション:多層シールド(アルミニウム箔と銅編組の組み合わせ)により、外部からの電気的干渉を遮断し、電磁干渉(EMI)に対して高いシールド効果を発揮します。
ドローンプラットフォームの要件は、サイズ、重量、性能の面で大きく異なります。ホッテン社のR&Dチームでは毎年300種類以上の新規ケーブル仕様を策定しており、さまざまなタイプのドローンに最適化されたRF同軸アセンブリを提供しています。
レーシングドローン: 極めて軽量かつ短長さの設計で、半硬質シールドを採用し、ケーブルを可能な限り軽量化・非妨害化しています。
シネマティックドローン: 滑らかなスリップリングおよびジンバル回転軸への通線を実現するため、長めで柔軟性の高いケーブルを設計。映像のジャイター(揺れ)を抑制します。
産業用点検ドローン: 屋外運用に耐える堅牢な外被を備えた頑丈な設計で、追加のストレインレリーフにより耐久性を高めています。
ジンバルカメラシステム: 非常に細いマイクロ同軸ケーブル(最大42 AWG)で、小型の可動ジョイント内に収容可能でありながら、4Kまたは1080pのビデオ信号を確実に伝送できます。
すべての設計は、ベクトルネットワークアナライザ(VNA)を用いた試験により、電圧定在波比(VSWR)および挿入損失が仕様要件を満たすことを確認しています。
workshop面積10,000㎡以上、生産設備40台以上を備え、ホッテンは年間1億4,400万メートル以上のケーブルを製造可能です。これには、ドローン向けRF同軸アセンブリも含まれます。すべてのアセンブリは以下の試験を実施します:
信号反射によるインピーダンス不連続性を検出するためのTDR(時領域反射計測)試験。
30 MHz~6 GHzまでの帯域におけるシールド性能試験で、現在のドローン用ビデオ伝送技術で使用される全周波数帯域をカバーしています。
実際の飛行条件を模擬した動的フレックス試験(連続的な曲げ、振動、温度変化を含む)。
すべての製造オペレーターは、各自が担当する製造工程の品質に対して個別に責任を負います。ホッテン社の厳しい品質基準を満たしたアセンブリのみが、顧客のドローンへと出荷されます。
実用的なUAV向けRFケーブル選定手順は以下の通りです:
ビデオ/RF要件 → 周波数 → インピーダンス → ケーブル長 → 減衰量 → シールド性能 → ケーブル外径/重量 → 柔軟性 → コネクタ → 終端処理 → 機械的検証 → RF試験 → 量産検証
ケーブルは以下のように接続される場合があります:
カメラ → ジンバル → トランスミッタ → アンテナ/RFインターフェース
あるいは、アプリケーションに応じた他の構成です。
| 仕様 | 技術的課題 |
|---|---|
| 信号タイプ | ビデオ/RF/高速/その他の信号 |
| 周波数 | 使用する周波数帯域はどれですか? |
| インピーダンス | 50Ω/75Ω/その他 |
| ケーブル長 | 完成時の伝送長さはいくらですか? |
| 減衰 | システムが許容できる最大損失はいくらですか? |
| リターンロス | 反射損失(リターンロス)に関する要件は定められていますか? |
| コネクタ | 必要な正確なインターフェース仕様は何ですか? |
| 遮断 | どの程度のEMI対策が必要ですか? |
| 機械的運動 | ケーブルは固定用(スタティック)ですか、それとも可動用(ダイナミック)ですか? |
もし → rFインターフェースは既に電子機器側で定義されています
ならば → ケーブル開発時に、システムの特性インピーダンスおよびインターフェース要件を維持すること
なぜなら → ケーブルは既存の伝送アーキテクチャを基準として設計すること
カメラやトランスミッターと受信用電子回路が物理的に離れている場合、伝送経路の影響が無視できなくなります。
もし → ケーブル長が長くなる
ならば → 必要な周波数帯域全体にわたる減衰を評価する
なぜなら → 総RF損失は、ケーブルの構造と信号経路の長さの両方に影響されます。
もし → アセンブリ自体は短いものの、より高い周波数で動作している場合
ならば → 周波数依存性の減衰およびコネクタ損失を評価する
なぜなら → 短いケーブル長であっても、高周波伝送損失が自動的に解消されるわけではありません。
完全な損失予算には以下が含まれる場合があります:
ケーブル損失+コネクタ損失+接続部損失+その他のインターフェース損失
HOTTEN社が現在発表しているドローン用RF関連資料では 50Ωインピーダンス整合 をドローン映像伝送ソリューションの一部として示しています。( hottencable.com )
OEM仕様の場合:
もし → システムには50ΩのRFインターフェースが必要です
ならば → 公称インピーダンスに加え、周波数範囲および関連するRF受入基準を明確に定義する必要があります
なぜなら → 公称インピーダンスのみでは、高周波領域における完全な動作特性を記述できません。
関連するパラメーターには以下が含まれます:
インピーダンスに関する追加のガイドライン:
高周波ケーブルアセンブリにおけるケーブルの特性インピーダンスとは? その重要性について
ドローンでは、RFおよび高速信号パスを以下に近接して配置することがあります:
もし → rFケーブルが電子機器が密集した領域を通る場合
ならば → アルミ箔、編組シールド、または多層シールドの採用を検討してください
なぜなら → 外部の電磁界が伝送路に結合する可能性があります。
もし → 複数の信号パスが集約されて配線される
ならば → チャネル間の遮断性能とシールドの終端処理を評価する
なぜなら → 外部EMIとチャネル間結合は、それぞれ独立したエンジニアリング上の課題である。
ホッテン社の最新記事では、以下の組み合わせについて述べている アルミニウム箔と銅編組シース 同社のドローン用RFアセンブリに採用されており、電磁妨害(EMI)対策として遮蔽が極めて重要な制御手段であると指摘している。( hottencable.com )
ジンバル搭載カメラアセンブリでは、RFケーブルが繰り返し回転・曲げられる状況にさらされる可能性がある。
もし → ケーブルが回転するジンバル軸を通過する場合
ならば → 曲げ半径、回転範囲、ケーブル配線方法、および耐屈曲寿命の要件を明確に定義する
なぜなら → 繰り返し運動により機械的負荷が発生するが、静的なRFケーブル仕様ではこれを捉えることができない。
もし → コネクタはジンバルの回転軸に近い位置に配置される。
ならば → ストレインリリーフおよび局所的なケーブル形状を評価する。
なぜなら → 回転軸周辺は応力が集中する領域となり得る。
ホッテン社の現行ページでは、ジンバル搭載カメラシステム向けの極細マイクロコアキシャルケーブルについて詳しく説明しており、その設計は小型の可動ジョイントを通過しながらも映像伝送性能を維持することを目的としている。( hottencable.com )
UAV用途においては、重量は導体のみによって決まるわけではない。
総合的な組立構成には以下の要素が含まれる:
導体+誘電体+シールド+ジャケット+コネクタ+オーバーモールド/ストレインリリーフ
もし → ドローンには、ペイロードまたは飛行時間に関する厳しい制約がある。
ならば → 完成品アセンブリの重量を評価する
なぜなら → 1つのケーブル部品を削減したからといって、必ずしも完成品アセンブリの重量が最小になるとは限らない。
もし → シールド性能が向上する
ならば → 追加される質量と必要なEMI性能とのバランスを評価する
なぜなら → 電気的シールド性能と航空機の質量は、相反する設計要件を生む可能性がある。
導体の直径が最も小さいからといって、それが自動的に適切な導体になるわけではない。
重要な検討事項には以下が含まれます。
| 仕様 | エンジニアリング上のトレードオフ |
|---|---|
| AWG番号が大きい(導体径が小さい)場合 | サイズ/重量が小さい |
| 太い導体 | 抵抗値が低減する可能性 |
| 多線構造 | 柔軟性 |
| 遮断 | EMI性能/重量比 |
| ケーブル | ルーティング |
| 終了 | 組立の実現可能性 |
もし → ケーブルが小型ジンバルジョイントを通って配線される
ならば → 柔軟性に優れた多線構造の導体を評価する
なぜなら → コンパクトな可動機構では、小型化と動的柔軟性の両方が求められる。
もし → 伝送路にはより厳しい減衰要件が課される
ならば → 総合的な損失予算を考慮して導体サイズを評価する
なぜなら → 直径を小さくすることは、必要なRF性能を損なってはならない。
HOTTEN社の現在のドローン関連記事では 42AWG ジンバルカメラシステムの例としてマイクロ同軸ケーブルが用いられている。( hottencable.com )
信号経路全体は以下の通りである:
ケーブル → 終端処理 → コネクタ → カメラ/トランスミッタ/PCB
もし → コネクタはすでに仕様が確定している
ならば → コネクタの正確な形状に合わせてケーブル終端を設計する
なぜなら → コネクタの接続部がRF信号経路の一部となる。
もし → コネクタの仕様はまだ確定していない
ならば → コネクタのサイズ、ロック方式、RF特性、および機械的保持力を総合的に評価する
なぜなら → コネクタの選定は、筐体設計(パッケージング)と信号整合性の両方に影響を与える。
想定される要件には以下が含まれます:
ドローン用ビデオケーブルの場合、実用的な検証フローは以下の通りである:
裸線ケーブル(ローケーブル)
→コネクタ端末処理
→完成組立品
→RFテスト
実施可能な試験には以下が含まれます:
| 検査 | 用途 |
|---|---|
| TDR(時域反射計測) | インピーダンス不連続部の位置特定 |
| VNA | 周波数依存性のあるRF性能を測定する |
| 電圧定在波比(VSWR) | インピーダンス不整合を評価する |
| 接続損失 | 伝送損失の評価 |
| シールド試験 | EMI保護性能の評価 |
| 連続性 | 電気的接続の確認 |
| コネクタの検査 | インターフェースの確認 |
| 寸法検査 | 完成形状の確認 |
HOTTEN社の現行資料には、同社のドローンRFアセンブリは以下の方法で試験されていると記載されています VNAを用いた電圧定在波比(VSWR)および挿入損失の測定 であり、 TDRを用いたインピーダンス不連続部の検出 でソフトサーブ用として使用されます。( hottencable.com )
ケーブルには以下のような負荷がかかる場合があります:
振動+曲げ+回転+温度変化
もし → ケーブルが移動するドローンプラットフォームに取り付けられている
ならば → 検証時に代表的な機械的条件を再現する
なぜなら → 静的ベンチ試験では、動的信頼性を実証できない。
想定される機械的試験には以下が含まれる:
ホッテン社の現行記事では、飛行条件(曲げ、振動、温度変化)を模擬するための動的フレックス試験について述べている。( hottencable.com )
もし → ドローンは軽量性とコンパクトな設置を重視する
ならば → 適切な機械的サポートを備えた短く軽量なRFアセンブリを評価する
なぜなら → 不要なケーブル質量は、システム全体の設計に影響を及ぼす可能性がある。
現在のホッテン社の記事では、レーシングドローン向けの軽量・短尺構造について説明しています。( hottencable.com )
もし → カメラアセンブリには可動ジンバルと長めのケーブル配線が採用されています
ならば → 柔軟性、RF安定性、および回転機構を通過する配線性能を重視します
なぜなら → ケーブルは、ジンバルの繰り返し動作中においても信号伝送を維持する必要があります。
もし → ドローンは屋外で運用され、振動や機械的衝撃にさらされます
ならば → ジャケットの耐久性、ストレインリリーフ性能、環境耐性、およびRF性能を評価します
なぜなら → 屋外運用により、映像伝送に加えて、機械的・環境的な要求仕様が高まります。
もし → ケーブルは極めて小さな可動ジョイントを通過します
ならば → マイクロコアキシャル構造、ケーブル外径、曲げ半径、コネクタの向き、およびフレックスライフを評価します
なぜなら → 機械的インターフェースが主な制約要因となる可能性がある。
動的UAV用途の場合:
初期RF試験
→フレキシブル/振動試験
→試験後のRF測定
→コネクタ/ケーブルの点検
もし → 機械試験後も組立品は連続性を保っていること
ならば → インピーダンス、挿入損失など、用途に応じたRFパラメータを再確認すること
なぜなら → 連続性の確認だけでは、RF特性が変化していないことを保証できない。
もし → 試験後の挿入損失または電圧定在波比(VSWR)の変化
ならば → 導体の移動、シールドの変形、コネクタ部の過渡応答およびストレインリリーフを調査する
なぜなら → 機械的変形は、完全な電気的故障が発生する前に信号経路を変化させる可能性がある。
| カテゴリー | 推奨情報 |
|---|---|
| ドローン型 | レーシング/シネマティック/点検/その他 |
| 応募 | 映像/RF/カメラ/アンテナ |
| 周波数 | 動作範囲 |
| インピーダンス | 公称値 |
| 減衰 | 許容最大損失 |
| リターンロス / VSWR | 必須限界値 |
| ケーブル長 | 公称値+許容差 |
| ケーブル | 許容最大寸法 |
| 重量 | 該当する場合は最大組立重量 |
| 指揮者 | 線径(AWG)/材質/構造 |
| ダイレクトリック | 材質/構造 |
| 遮断 | 箔/ブラインド/多層 |
| コネクタ | メーカー名/部品番号 |
| 終了 | はんだ付け/圧着/その他の接続方式 |
| 柔軟性 | 静的/動的 |
| 曲線半径 | 最低限必要な数値 |
| トルション | 該当する場合は必要な回転方向 |
| 振動 | 必須条件 |
| 温度 | 動作範囲 |
| テスト | VNA/TDR/機械的試験 |
| プロトタイプ | 必要数量 |
| 生産 | 予想される生産量 |
もし → rFQには「ドローン用ビデオ伝送のRF同軸ケーブル」としか記載されていない
ならば → 周波数、特性インピーダンス、ケーブル長、減衰量、コネクタ、シールド構造、重量および機械的条件を明確に定義すること
なぜなら → 用途ラベルのみでは、完成品アセンブリのRFおよび機械的要件が定義されません。
| 評価項目 | 確認事項 |
|---|---|
| RF設計 | インピーダンス/減衰量制御 |
| ファインコアックス能力 | 外径が小さい/細線AWG |
| 遮断 | 箔/ブラインド/多層 |
| ジンバルケーブル対応能力 | 動的屈曲/回転耐性 |
| コネクタアセンブリ | Rfターミネーション |
| Dfm | 配線経路および取付方法の検討 |
| テスト | VNA/TDR/機械的試験 |
| プロトタイプ | 開発能力 |
| 生産 | 工程の再現性 |
| 品質 | 検査およびトレーサビリティ |
もし → サプライヤーは標準RFケーブルを提供可能だが、コネクタや配線経路のカスタマイズはできない
ならば → ケーブルアセンブリ全体の対応能力を評価する
なぜなら → UAVへの搭載では、機械的構造に合わせてケーブルを設計する必要があることが多い。
もし → サプライヤーはRF試験の成功事例を1件提示しているが、機械的検証の実績はない
ならば → 実際の搭載条件に即した動的試験を検討する
なぜなら → 航空機用ケーブルアセンブリは、ベンチ試験では再現されない機械的条件にさらされることがある。
ドローンのアーキテクチャ
→カメラ/ジンバル/トランスミッタ
→周波数
→インピーダンス
→ケーブル長
→減衰
→遮断
→ケーブル外径/重量
→コネクタ
→終了
→曲げ/回転性能
→振動
→温度
→VNA/TDRによる評価試験
→機械的検証
→プロトタイプ
→量産確認
ジンバル搭載カメラシステムの場合:
カメラモジュール
→ 動画/RFインターフェースを定義
→ 使用周波数を決定
→ インピーダンスを定義
→ ケーブル長を決定
→ 損失予算の算出
→ 細線より線導体の選定
→ 电介质構造の選定
→ シールドを定義
→ ケーブル外径の最小化
→ コネクタを選択
→ 終端処理の定義
→ ジンバル曲げおよび回転プロファイルの設定
→ VNAによる特性評価
→ TDRによる特性評価
→ 動的フレックス/振動試験を実施
→ 試験後のRF性能を検証
→ 量産適用の確認
産業用点検ドローン向け:
屋外点検プラットフォーム
→ RF信号経路を定義
→ 使用環境条件を特定
→ インピーダンスおよび減衰量を設定
→ ケーブルの外径/重量を定義
→ 耐用性の高いジャケットを選定
→ シールドを選定
→ ストレインリリーフの定義
→ コネクタを選択
→ RF検証の実施
→ 振動/温度試験の実施
→ 完成品の組立を確認
主要な工学的原則は次のとおりです:
信頼性の高いドローン用ビデオケーブルは、低損失という一点だけで定義されるものではありません。RF同軸アセンブリ全体として、インピーダンス、減衰、シールド性能、重量、配線方法、コネクタ設計、および動的機械的条件をバランスよく考慮する必要があります。
ヒューマノイドロボットのビジョンシステム向け50ピンマイクロ同軸ケーブルアセンブリ
AR/VRデバイスがマイクロ同軸ケーブルアセンブリを必要とする理由
ミニチュアマイクロコアキシャルケーブルがウェアラブルデバイス設計を変革する理由
RF同軸ケーブルアセンブリが高周波信号の信頼性を確保するためのインピーダンス制御と損失低減手法
高周波ケーブルアセンブリにおけるケーブルの特性インピーダンスとは? その重要性について
フレックスライフ試験が、医療用ケーブルアセンブリの反復曲げ後の性能維持にどう貢献するか
本記事ではドローンによる動画撮影に焦点を当てていますが、ホッテン社のRF同軸技術に関する専門知識は、ドローンメーカーのニーズに限定されるものではありません。
AR/VR用ケーブル: 拡張現実(AR)および仮想現実(VR)アプリケーション向けに、低遅延動画伝送を実現する薄型・柔軟性に優れた同軸アセンブリです。
ロボティクス用ワイヤハーネス: モーターが密集したロボットアーム内においても、干渉のない信号整合性を確保する耐久性に優れたワイヤハーネスです。
医療機器: 無菌医療機器という厳しい環境下で高い信頼性が求められる、内視鏡およびIVUS(血管内超音波)用ケーブルです。
信頼性が高く、安定したドローン映像の撮影は、もはや贅沢ではなく、工学的に実現された成果です。これは、綿密な研究開発(R&D)、迅速なカスタムソリューション開発、およびホッテン・エレクトロニック・ワイヤー・テクノロジーが提供する厳格な品質管理によって達成されます。標準的な同軸ケーブルが必要な場合でも、独自のジンバルまたは機体向けに完全にカスタマイズされたハーネスが必要な場合でも、当社の専任チームがお客様のドローン運用全体を通じて、安定的かつ信頼性の高い映像伝送を確実にサポートいたします。
 最新ニュース
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05





 EN