ドローンおよびハンドヘルドジンバルの高精度構造において、エンジニアは根本的な物理的パラドックスに直面しています。すなわち、データ帯域幅は4K/60fpsから生の8K動画へと指数関数的に増大している一方で、配線可能な空間はミリメートル単位で継続的に縮小しています。
伝統的なFPC (柔軟性印刷回路) が高周波損失で物理的限界に近づき 伝統的な多コアケーブルが過剰なトルクを導入し ギンバル応答性を損なうとき マイクロ同軸ケーブル 選択的解決策ではないのです 極めてダイナミックな環境で 安定した損失のない信号伝送を維持するための重要な骨組みとなっています
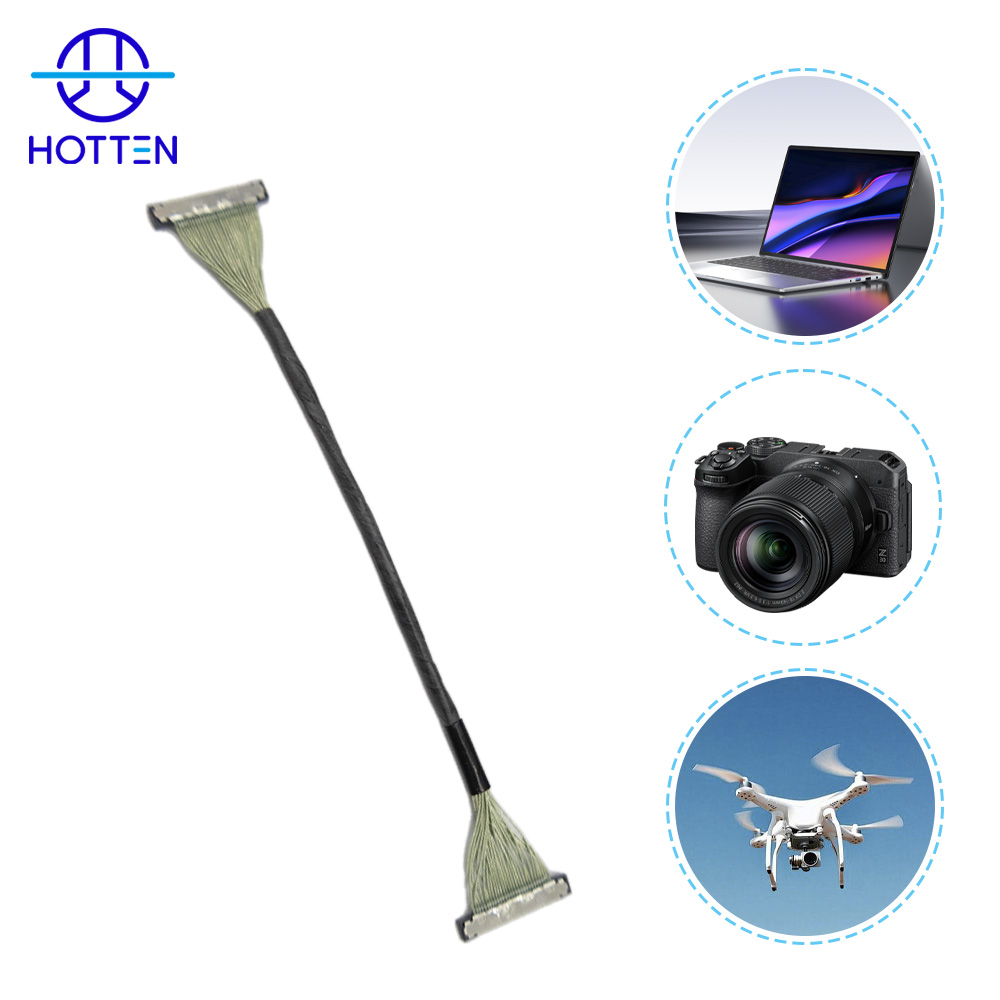
高柔軟性マイクロコアキシャルケーブルは、動的なドローンジンバルシステムへの採用が検討されています。その理由は、ケーブルが以下の2つの厳しい要件を同時に満たす必要があるためです: 信頼性の高い高速信号伝送と、限られた空間内での多軸にわたる反復的な機械的動作 .
ケーブルがジンバルとともに継続的に動き続ける場合 → フレックス寿命、曲げ半径、ケーブルの剛性、シールドの安定性、ストレインリリーフに加え、信号性能も含めて総合的に評価 → その後、想定される動作条件のもとで完成品アセンブリ全体を検証します。
ケーブルが高速カメラや画像信号を伝送する場合 → インピーダンス、減衰、シールド性能、ケーブルの幾何形状、ケーブル長、コネクタ接続部の特性を一括して評価 → その後、信号伝送経路全体にわたって信号の完全性を確認します。 関連する高周波設計上の検討事項については、以下を参照してください。 超高周波用極細同軸ケーブル設計が極めて困難な理由 .
配線可能なスペースが極端に限られている場合 → 導体径、絶縁被覆、シールド構造、ケーブル外径、コネクタ寸法を総合的に評価する必要があります。なぜなら、いずれか1つの寸法だけを小さくしても、完成したアセンブリのサイズや柔軟性が決まるわけではないからです。 参照 AWGはマイクロコアキシャルケーブルの性能にどのように影響しますか? .
個別シールドは、コンパクトな高速信号配線において有効ですが、シールド構造自体がケーブルの外径、剛性、および機械的挙動にも影響を与えます。関連するインピーダンスおよび寸法に関する検討事項については、以下をご参照ください。 超細径AWGマイクロコアキシャルケーブルにおけるインピーダンスの一貫性の重要性 .
カスタマイズされたカメラ用インターコネクトについては、ホッテン社の「 ジンバルカメラ用配線ハーネス であり、 マイクロ同軸ケーブルアセンブリ 解決策を
より広範なUAV用途については、ホッテン社の「 UAVおよびロボティクス 解決策を
信号完全性:遮蔽における構造的優位性
ドローン内部の電磁環境は極めて複雑です。モーターから発生する高周波ノイズおよびトランスミッションモジュールからのRF放射は、イメージセンサーからの差動信号の完全性を絶えず脅かしています。
物理的遮蔽の優位性
遮蔽されていない扭曲ペアやフラットケーブル構造とは異なり,各チャネルは マイクロ同軸ケーブル パーソナル・シールドで 超細い電導線が提供される. 48AWG ほぼ封鎖された電磁環境で,干渉を大幅に削減します. その結果,収益損失は非常に低い水準で厳しく制御できます
インピーダンスの一貫性
12Gbpsを超えるデータレートでは、マイクロコアキシャルケーブルは、高精度の誘電体押出成形プロセス(例:PFA絶縁)に依存して、極めて安定した特性インピーダンスを維持します。このような制御精度は、8K映像を含む高解像度動画伝送において、信号の整合性および信号対雑音比(SNR)を確保するために不可欠です。
動的疲労:連続運動下における「神経系」
静的な電子システムとは異なり、ジンバルカメラは常に動的な条件下で動作し、ケーブルは複数軸にわたって反復的に小半径で曲げられます。
低トルク要件
ジンバルモーターは、出力トルクが限定された状態で動作します。ケーブルの剛性が高まると機械的抵抗が生じ、これが制御の不安定化や動作中の目に見えるジャイター(振動)を直接引き起こす可能性があります。
曲げ寿命の最適化
工程管理および構造最適化により、ホッテン社はマイクロ同軸ケーブルが半径R = 2 mmという極小曲率半径において数十万回に及ぶ曲げサイクルに耐えられるようにし、長期間にわたって信号劣化をほとんど引き起こさない性能を実現しています。
需要拡大の主な要因:単一カメラからセンサーネットワークへ
マイクロ同軸ケーブルに対する需要の急増は、システムアーキテクチャにおける根本的な変化によって推進されています。
1. 複数センサー統合
最新のドローンでは、主カメラに加えて障害物回避システム、赤外線センサー、ステレオビジョンモジュールなども統合されています。各センサーノードには、それぞれ高速データリンクが必要です。
2. 帯域幅の進化
HDMI 1.4からMIPI D-PHY/C-PHYへの移行により、周波数要件がGHz帯域から10 GHzを超えるレベルへと大幅に高まり、伝送媒体に対する要求がさらに厳しくなります。
3. リアルタイム同期
低遅延画像伝送には、信号遅延に対する厳密な制御が不可欠です。マイクロ同軸ケーブルは、従来の配線ソリューションと比較して、高周波域において優れた群遅延特性を示します。
製造上の課題:小型化を超えて
工学的な困難 超極細同軸ケーブル 製造の許容範囲を厳格に保つことにも 基づいています
外径の限界
46AWGという極細径ケーブルの量産には、押出成形工程における極めて精密な張力制御および高精度金型が不可欠です。
組立の複雑さ
超微細ピッチ(0.3 mm/0.25 mm)のPCBインターフェースへのマイクロ同軸ケーブルの半田接合信頼性は、製品の長期性能および歩留まり安定性に直接影響を与えます。
可動ジンバル用ケーブルは、実際の動作パターン、信号仕様、配線可能スペース、シールド要件、コネクタ構成、量産要件などを総合的に考慮して選定する必要があります。目的は単に最も柔らかく、あるいは最も小型のケーブルを選ぶことではなく、機械的な可動性と信頼性の高い信号伝送とのバランスを最適化することです。
ケーブルが複数軸にわたって連続して移動する場合 → まず曲げ半径、可動範囲、屈曲頻度、ねじり、および想定寿命サイクルを定義 → 次にケーブル構造およびストレインリリーフ設計を選定します。
固定式カメラモジュールで良好な性能を発揮するケーブルでも、連続回転式ジンバル内を通すと異なる挙動を示すことがあります。したがって、ケーブルは最終製品における実際の動作条件のもとで評価する必要があります。
超極細ケーブルの柔軟性最適化の具体例については、以下をご参照ください 優れた柔軟性を実現するための46AWGマイクロコアキシャルケーブルの最適化手法 .
ケーブルが4K、8K、MIPI、またはその他の高速画像信号を伝送する場合 → 信号インタフェース、動作周波数またはデータレート要件、特性インピーダンス、減衰量、ケーブル長、シールド要件を定義 → 次に適切なケーブル構成を決定します。
ケーブルの選定は、AWGや公称外径だけで行うべきではありません。コネクタの接続部、ケーブルの幾何形状、誘電体構造、シールド構造など、すべてが信号伝送路全体に影響を与えます。
関連する高周波ケーブル設計上の考慮事項については、以下をご参照ください。 超細径AWGマイクロコアキシャルケーブルにおけるインピーダンスの一貫性の重要性 .
高密度カメラ用途向けには、ホッテン社の「 カメラシステム向けマイクロコアキシャルケーブルアセンブリ .
EMI対策が重要である場合 → シールド材質、導線径、シールド被覆率および構造に加え、ケーブルの剛性と外径(OD)を総合的に評価し、その後、シールド性能と可撓性の両方を検証してください。
より重厚または高密度なシールド構造は、追加の保護効果をもたらす一方で、剛性の増加や配線時の抵抗増大を招く可能性があります。したがって、シールド設計は、実際の電磁環境および機械的動きの要件に適合させる必要があります。
コンパクトかつカスタマイズ可能なカメラ接続向けには、ホッテン社の「 ジンバルカメラ用配線ハーネス .
ジンバル内に配線スペースが極めて限られている場合 → ケーブルの外径(OD)とコネクタの寸法を総合的に評価 → その後、利用可能な機械的エンベロープに合わせて導体、誘電体、シールド、および端末構造を最適化します。
コネクタや端末部、ストレインリリーフ構造がケーブル本体よりも大きな空間を占める場合、ケーブル径のみを縮小しても、統合課題は解決されません。
高密度カスタム接続については、以下をご参照ください マイクロ同軸ケーブルアセンブリ .
ケーブルが所定の信号仕様を満たすものの、可動時に過度に硬くなる場合 → 導体の変更前に、シールド、ジャケット、絶縁体および構造パラメータを見直し → 機械的最適化後に、改めて信号性能を再検証します。
ケーブルが十分な柔軟性を有しているものの、反復可動後に信号性能が変化する場合 → 導体の形状、誘電体構造、シールドの安定性、および端末構造を確認し → 電気的・機械的両方の観点から統合的な検証を行います。
このため、ダイナミックジンバルケーブルは、機械的試験前の電気的性能測定のみで評価するのではなく、完成品としてのアセンブリ全体を検証する必要があります。
超細線ケーブル設計全般の課題については、以下を参照してください。 超高周波用極細同軸ケーブル設計が極めて困難な理由 .
ジンバルシステムによって、ケーブルに対する要件が異なります。
カメラモジュールに複数の高速信号チャネルがある場合 → 高密度配線、シールド性能、インピーダンス、コネクタピッチ、小型外径(OD)を優先し、その後、信号経路全体を検証します。
ジンバルが連続回転または多軸運動を行う場合 → フレックス寿命、曲げ半径、低機械抵抗、ストレインリリーフ、ケーブル配線を優先し、その後、動的試験終了後に電気的性能を確認します。
ジンバルがモーターやRFモジュールの近くで動作する場合 → シールド性能、インピーダンスの一貫性、グラウンド設計、コネクタ部の遷移特性を優先し、その後、伝送経路全体を検証します。
カメラがAI対応の画像処理システムの一部である場合 → 高速データ伝送、コンパクトな配線ルーティング、コネクタ統合、および全体的な組立信頼性を最優先 → デバイス設計に応じて適切なケーブル構成を選定してください。
AI関連アプリケーションについては、ホッテン社の AI・スマートエレクトロニクス 解決策を
試作品または見積もり依頼の前に、OEMの技術部門または調達部門は以下の項目を明確にしておく必要があります。
| 要件 | 確認項目 |
|---|---|
| 応募 | ジンバル搭載カメラ、無人航空機(UAV)用カメラ、ロボット搭載イメージング機器 |
| 信号 | 映像/データインターフェース、周波数またはデータレート |
| 電気 | 特性インピーダンス、減衰量、静電容量 |
| 指揮者 | AWG、材質、導体数 |
| 寸法 | 最大外径、配線可能な空間、完成時の全長 |
| Mechanical | 曲げ半径、屈曲耐久回数、ねじり、可動範囲 |
| 遮断 | 個別シールド、全体シールド、アース接続 |
| コネクタ | メーカー名、部品番号、ピッチ、ピン配置 |
| 終了 | プリント基板(PCB)、センサー、コネクター、はんだ付け方法 |
| 設置環境 | 温度、振動、湿気 |
| 検証 | 電気的試験、機械的試験、寸法試験 |
| 生産 | 試作数量、年間生産台数 |
ジンバルの図面、ケーブル配線経路、コネクター部品番号、ピン配列、ケーブル長さ、想定される可動範囲および信号要件を提供することで、サプライヤーは試作製造前に完全なアセンブリを評価できます。
開発プロセスは次のようにまとめられます。
ジンバル構成 → 可動特性 → 信号要件 → 配線スペース → ケーブル外径 → 導体/誘電体 → シールド → コネクター → ストレスリリーフ → 試作 → 機械的検証 → 電気的検証 → 量産
動的動作が主な制約条件である場合 → フレックス寿命と機械的耐性を最適化 → 機械試験後に信号完全性を確認します。
高速信号の完全性が主な制約条件である場合 → インピーダンス、減衰、シールド性能、ケーブル形状、コネクタ部の遷移特性を最適化 → 伝送経路全体を検証します。
空間および重量が主な制約条件である場合 → 導体径のみならず、ケーブルアセンブリ全体を最適化 → 機械的・電気的性能を確認します。
複数の制約条件が同等に重要である場合 → 実際のジンバル構造に基づきケーブル仕様を定義 → ケーブルと端子処理を一体的なアセンブリとして開発します。
カスタマイズされたUAVおよびジンバル用ケーブルの開発については、以下をご参照ください ジンバルカメラ用配線ハーネス およびHOTTEN社の UAVおよびロボティクス 解決策を
結論:高速画像システムにとって不可欠な基盤
民生用ドローンから産業用検査・マッピングプラットフォームに至るまで、画像システムの性能限界は、センサーだけでなく、それらを接続するインターコネクトによってもますます規定されるようになっています。
マイクロ同軸ケーブル——髪の毛一本ほどの細さでありながら、柔軟性と高周波性能の両方を実現するよう設計された——は、動的な環境において安定的かつ高帯域の信号伝送を可能にする基盤となる層です。
ホッテン社は、材料科学と精密製造技術を統合することでこの分野をさらに進化させ続けており、次世代画像システム向けに、機械的耐久性と信号完全性のバランスを最適化したソリューションを提供しています。
| OEM要件 | ケーブルアセンブリ 考慮事項 | 主なエンジニアリング検討項目 |
|---|---|---|
| 小型化 | ケーブル外径およびコネクタサイズ | 設置スペースが限られた医療機器 |
| 高周波信号 | インピーダンスおよびシールド性能 | 信号品質の確保と干渉の低減 |
| 繰り返し曲げ試験 | 導体およびジャケット構造 | 曲げ耐久性と曲げ半径 |
| 滅菌 | 材料およびジャケットの選定 | オートクレーブ、エチレンオキサイド(EtO)その他の滅菌処理 |
| 規制要件 | 材料の文書化およびトレーサビリティ | 医療機器としての適合性認証 |
| 生産のスケーリング | 組立工程および検査 | 試作から量産への移行 |
1. OEMマイクロ同軸ケーブルアセンブリとは?
OEM用マイクロコアックスケーブルアセンブリは、医療機器メーカーの電気的・機械的・寸法的・用途特化型の要件を満たすようにカスタマイズされたケーブルソリューションです。
2.なぜ医療機器メーカーはカスタムマイクロコアックスケーブルアセンブリを必要とするのですか?
医療機器では、極めて細径なケーブル、インピーダンス制御、高い柔軟性、信頼性の高いシールド、および特定の滅菌プロセスへの適合性が求められることが多く、標準的なケーブルアセンブリではこれらすべての要件を同時に満たせない場合があります。
3.マイクロコアックスケーブルアセンブリは、さまざまな医療機器向けにカスタマイズできますか?
はい。導体径、誘電体材料、インピーダンス、シールド構造、ケーブル外径、ジャケット材、コネクタ構成、ケーブル長、端末処理方式など、さまざまな要素をカスタマイズできます。
4.医療用マイクロコアックスケーブルアセンブリは滅菌処理に耐えられますか?
選択された材料および構造に応じて、オートクレーブ、エチレンオキサイド(EtO)、ガンマ線など、特定の滅菌要件に対応するよう設計可能です。
5.医療用カスタムケーブルアセンブリの依頼に際し、OEMが提供すべき情報は何ですか?
重要な情報には、信号周波数および帯域幅、インピーダンス、必要なケーブル外径、曲げ要件、耐屈曲寿命、滅菌方法、コネクタ仕様、使用環境、および想定される生産数量が含まれます。
6.ホッテンは試作と量産の両方をサポートできますか?
はい。ホッテンは、設計段階のエンジニアリングサンプルや試作生産から、量産レベルの製造まで、開発プロセス全体をサポートしており、ケーブル設計を開発から量産へとスムーズに移行させることができます。
 最新ニュース
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05





 EN