EN
SNABBLENKAR

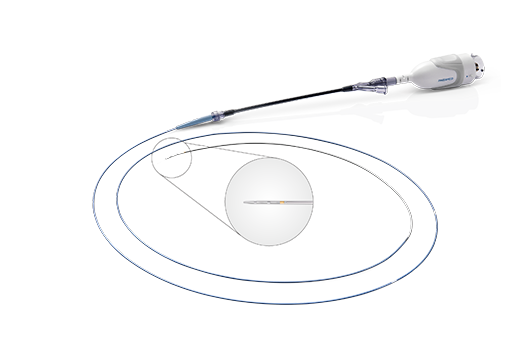
Tekniken för intravaskulär ultraljudsbildning (IVUS) ger kritisk realtids tvärsnittsbildning av koronararterier och perifera vaskulära läsioner. Genom att föra in en miniatyr ultraljudskateter i målskeppet kan läkare noggrant utvärdera lumenets geometri, plackmorfologi och stentexpansionsförhållanden. Jämfört med konventionell angiografi, IVUS erbjuder betydligt högre diagnostisk upplösning och möjliggör en mer detaljerad bedömning av vaskulära strukturer.
Kvaliteten på ultraljudsbildning med hög frekvens beror kraftigt på integriteten i den elektriska signalöverföringen mellan den distala transducern och det proksimala signalbehandlingssystemet. Eftersom moderna IVUS-transducrar fortsätter att öka sin driftsfrekvens, vanligtvis till 40–60 MHz för att uppnå axiell upplösning under 100 mikrometer, har den interna elektriska anslutningen inuti katetern blivit en av de avgörande faktorerna som begränsar systemets totala prestanda.
Ultrafin mikrokaxiell kabel sammansättningar används alltmer i avancerade IVUS-kateterdesigner eftersom de ger kombinationen av miniatyrstorlek, kontrollerad impedans, låg signalförlust, EMI-skydd och mekanisk pålitlighet som krävs för högupplöst intravaskulär bildning.
IVUS-kateterdesigner ställer krav på en kombination av extrema utrymmesbegränsningar, krav på högfrekvent signalöverföring, kontrollerad impedans, EMI-skydd och upprepad mekanisk rörelse .
En ultrafin mikrokoaxialkabelsammansättning möter dessa krav genom att integrera en kontrollerad överföringsväg i en mycket liten fysisk struktur.
Den avgörande ingenjörsrelationen är:
Kateterrum → Kabeldiameter → Kanaldensitet → Impedans / Kapacitans → Signalnedsättning → Skärmning → Mekanisk tillförlitlighet
Om → katetern har mycket begränsat internt routningsutrymme
Då → minska kabellängden endast samtidigt som den krävda elektriska och mekaniska prestandan bibehålls
Varför → att endast minska kabelstorleken garanterar inte att den resulterande strukturen uppfyller bildsystemets krav.
Om → bildsignalen arbetar vid hög frekvens
Då → utvärdera ledarförluster, dielektriska förluster, impedanskontinuitet och dämpning i färdig kabel
Varför → högfrekvensöverföringsprestanda beror på den fullständiga överföringsstrukturen.
Om → flera kanaler måste ledas genom katetern
Då → utvärdera kanaltäthet, kabellängd (OD), individuell skärmning och elektrisk konsekvens tillsammans
Varför → ökande antal kanaler kan skapa både mekaniska och signalintegritetsbegränsningar.
Om → kabeln utsätts för böjning, vridmoment eller tryck-drag-rörelse
Då → validera kabelmonteringen under representativa mekaniska förhållanden
Varför → ledartrötthet, skärmdeformation och dielektrisk rörelse kan påverka monteringens långtidsprestanda.
Den aktuella HOTTEN-artikeln beskriver utmaningar med IVUS-katetrar, inklusive begränsat inre utrymme, högfrekvensöverföring, impedansanpassning, EMI-skärmning och mekanisk trötthet, och identifierar ultrafina mikrokoaxialmonteringar som ett sätt att möta dessa kombinerade krav.
För anpassad IVUS-kabel , HOTTEN tillhandahåller för närvarande specialanpassade IVUS-kabelkonfigurationer, inklusive högupplösta avbildningsvåtrådar och engångs-IVUS-våtrådlösningar.
1. Extremt begränsat utrymme inuti katetern
IVUS katetrar har vanligtvis en ytterdiameter på endast 2,5 Fr till 3,5 Fr (0,83–1,17 mm). Inom detta begränsade utrymme måste ingenjörer placera lumen för guidetråd, mekaniska drivaxlar eller ASIC-anslutningar, spolkanaler och elektrisk kablingsföring. Det återstående utrymmet för kablingsföring är ofta bara en bråkdel av en millimeter.
2. Överföring av högfrekventa signaler och kontroll av förluster
Driftfrekvenser mellan 20 MHz och 60 MHz utsätter konventionella ledare för hud-effekten, dielektriska förluster och elektromagnetisk störning (EMI). För stor dämpning försämrar signal-råd-förhållandet (SNR), vilket leder till bildbrus, minskad penetrationsdjup och suddiga kärlgränser.
3. Exakt impedansanpassning
Piezoelektriska transduktorer och array-IC:er kräver en stabil karakteristisk impedans, vanligtvis 50 Ω eller 75 Ω. Impedansdiskontinuiteter genererar stående vågor, ringning och bildartefakter. Att upprätthålla en enhetlig impedans i en extremt tunn kabel som ständigt böjs är en betydande ingenjörsutmaning.
4. Krav på skydd mot elektromagnetisk störning (EMI)
Kateterisationslaboratorier innehåller många källor till elektromagnetisk störning, inklusive fluoroskopisystem, patientövervakningssystem och elektrokirurgiska generatorer. I multimodala katetrar, såsom IVUS-OCT och IVUS-FFR, är effektiv skärmning också avgörande för att minska överspridning mellan höghastighetsdigitala kanaler och känslomliga analoga signaler.
5. Mekanisk flexibilitet och utmärkt slitfasthet
Kabelsatsen måste tåla upprepad böjning, vridkraftöverföring samt tryck- och dragkrafter, samtidigt som deformation av isolationsmaterial, skadad skärm och trötthet i ledare undviks.
• Extremt liten kabellängd (0,15–0,25 mm, AWG50–AWG44) möjliggör högdensitetsintegration inom mikroskopiska kateterrör.
• Stabil högfrekvensprestanda: Silverbelagda kopparlegeringsledare kombinerade med lågdielektrisk PFA-isolering minimerar insättningsförluster och fasförvrängning vid kabellängder på 1,5–2,0 m.
• Mycket kontrollerad karaktäristisk impedans: Symmetrisk koaxial geometri bibehåller impedansen inom ca ±2 Ω till ±3 Ω vid 50 MHz, vilket minimerar signalreflektioner.
• Nästan fullständig EMI-skydd: Skärmar med hög täthet i form av vät eller lindade skikt ger nästan 100 % skyddstäckning, vilket förbättrar dynamikomfånget och bildstabiliteten.
• Utmärkt mekanisk flexibilitet: Ledare av högstarka legeringar och lågfriction-fluoropolymerklädsel ger utmärkt tröghetsmotstånd och smidig rörelse inuti katetern.
• Ledaralternativ från AWG50 till AWG40 med solid eller flertrådig legeringskonstruktion.
• Enkla mikrokoaxialkablar för roterande IVUS-system.
• Multikoaxiala kabelförbund för 16-, 32- eller 64-kanaliga fasarrangemang-IVUS-katetrar.
• Precisionmikroavslutning med hjälp av motståndsmikrosvetsning, ledande limning och automatiserad laserskavning, vilket stödjer FPC:er, transducer-PCB:er och miniatyra cirkulära kontakter med pitch ner till 0,20 mm.
För ett OEM-IVUS-projekt bör kabelval börja med kateterarkitekturen och avbildningskraven , och sedan arbetas baklänges mot kabelns dimensioner och konstruktion.
En praktisk urvalssekvens är:
Kateteromfång → Frekvens → Signalkrav → Antal kanaler → Kabelns yttre diameter → Impedans/kapacitans → Skärmning → Flexibilitet → Terminering → Validering
Den minsta tillgängliga kabeln är inte automatiskt den rätta kabeln.
Designen måste uppfylla elektriska, mekaniska och integrationskrav samtidigt .
Den första designbegränsningen är ofta fysiskt utrymme.
Den aktuella HOTTEN-artikeln beskriver IVUS-katetrars yttre diameter i intervallet 2,5 Fr till 3,5 Fr , med utrymme som också krävs för guidewire-lumener, drivaxlar, spolkanaler och andra interna strukturer.
För OEM-teknik är den relevanta frågan därför:
Hur mycket utrymme kan faktiskt allokeras till kabellstrukturen?
Om → endast en bråkdel av en millimeter är tillgänglig för kabelföring
Då → definiera den maximala kabellängdens yttre diameter innan man väljer ledar- och skärmsstrukturer
Varför → kabellängdens diameter blir en systemnivå-mekanisk begränsning.
Om → antal kanaler ökar inom samma kateterhölje
Då → utvärdera högdensitetsmikrokoaxiala eller sammansatta koaxiala arkitekturer
Varför → kabelarkitekturen kan avgöra om det krävda antalet signalvägar fysiskt får plats.
Ledarstorleken bör väljas utifrån de elektriska kraven.
Den aktuella HOTTEN IVUS-artikeln diskuterar driftsfrekvenser runt 20–60 MHz och noterar att drift vid högre frekvenser introducerar överväganden kring ledare, dielektrikum och EMI.
Relevanta parametrar kan inkludera:
| Parameter | Teknisk fråga |
|---|---|
| Frekvens | Vilken frekvensomfång måste överföras? |
| Signaltyp | RF / bildbehandling / analog / annat? |
| Impedans | 50 Ω / 75 Ω / annat? |
| Dämpning | Vilken signalförlust är acceptabel? |
| Kapacitet | Är kabelfördröjningen begränsad? |
| Kabel längd | Vad är den fullständiga signalvägens längd? |
| Antal kanaler | Hur många signalvägar krävs? |
Om → applikationen kräver mycket små kabeldimensioner
Då → jämför ledarstorlek mot dämpning, resistans, flexibilitet och tillverkningskrav
Varför → en mindre ledare kan förbättra förpackningen men skapa ytterligare elektriska eller tillverkningsmässiga begränsningar.
Den nuvarande HOTTEN-lösningsserien innehåller AWG50–AWG40 ledaralternativ för anpassade medicinska mikrokoaxiala strukturer.
För IVUS-system är ingenjörsobjektivet inte enbart att minimera kabelförda diameter.
Den relevanta avvägningen är:
Mindre UD
- Mot
Elektrisk prestanda
- Mot
Mekanisk pålitlighet
- Mot
Tillverkningsbarhet
Om → en mindre ledare krävs för att få plats i katetern
Då → utvärdera dess effekt på dämpning, resistans, böjlighet och möjlighet till terminering
Varför → ledaren är en del av den fullständiga kablarkekturen.
Om → den minsta kabalkonstruktionen är svår att terminera konsekvent
Då → utvärdera en något annorlunda ledare, isolering eller termineringsstruktur
Varför → en kabel som fysiskt passar men inte kan monteras på ett återkommande sätt kan vara olämplig för produktion.
Detta är en viktig skillnad för OEM:er som utvärderar leverantörer av extrafina kablar.
För IVUS slutar impedanskravet inte vid själva kabeln.
Signalvägen kan vara:
Transducer
→Mikrokaxiell kabel
→Mikroavslutning
→FPC / PCB
→Kontakt / gränssnitt
→Avbildningselektronik
Om → den okonverterade mikrokoaxialkabeln uppfyller målimpedansen
Då → verifiera den färdiga övergången till transducern och elektroniken
Varför → lokala diskontinuiteter kan uppstå vid kabeländarna.
Den aktuella HOTTEN-artikeln identifierar 50 Ω eller 75 Ω som typiska impedanskrav i IVUS-signalvägar och kopplar impedansdiskontinuitet till reflektioner och potentiella bildartefakter.
För ytterligare ingenjörsarbete kring impedanskontroll:
Vad är kabellimpedans och varför är den viktig i högfrekventa kablassemblage?
För en extremt fin medicinsk koaxialkabel bör impedans och kapacitans inte nödvändigtvis behandlas som isolerade specifikationer.
Kabelkapacitansen kan bero på:
Om → iVUS-transducern eller mottagarelektroniken är känslig för kabelkapacitans
Då → inkludera kapacitans i den ursprungliga kabelspecifikationen
Varför → ändringar av ledar- eller dielektrikumgeometrin kan påverka flera elektriska egenskaper samtidigt.
Om → designen kräver flera matchade kanaler
Då → överväg konsekvensen i kapacitans mellan kanaler
Varför → skillnader mellan kanaler kan orsaka variationer i signalbeteendet.
Detta är direkt kopplat till den bredare HOTTEN Micro-Coax-teknikartikeln:
Hur mikrokoaxialkabelns design säkerställer signalintegritet i medicinska apparater
IVUS-system kan använda antingen individuella eller flerkanaliga mikrokoaxiala anordningar.
Den aktuella HOTTEN-artikeln beskriver:
För OEM-design:
Om → flera analoga kanaler är tätt routade
Då → utvärdera individuell kanalskärmning och helhetsskärmning
Varför → koppling mellan kanaler och extern EMI är separata störningsmekanismer.
Om → skärmningen ökas utan att ta hänsyn till kabellängdens yttre diameter
Då → verifiera om den resulterande konstruktionen fortfarande får plats inom kateterns omfång
Varför → skärmning kräver fysiskt utrymme och kan påverka kabelns flexibilitet.
Detta skapar en direkt koppling till:
Hur lågbrusiga medicinska kabelsatsar stödjer mer exakta diagnostiska signaler
En av de viktiga skillnaderna mellan en vanlig koaxialkabel och en IVUS-mikrokoaxialmontering är storleken på avslutningen.
Den aktuella HOTTEN-artikeln beskriver mikroavslutning med hjälp av:
För OEM-ingenjörer:
Om → kabeln använder en extremt fin ledare
Då → definiera termineringsmetoden tillsammans med kontaktdonet eller PCB-gränssnittet
Varför → termineringsgenomförbarheten kan bli den begränsande faktorn även när kabeln själv är tekniskt lämplig.
Om → kontaktaggsavståndet är extremt litet
Då → utvärdera leverantörens kompetens när det gäller förarberedning, placering, lödning/svetsning/fogning och inspektionsförmåga som en del av leverantörskvalificeringen
Varför → monteringsprecision blir en avgörande produktionsvariabel.
En IVUS-kabel kan utsättas för:
Om → kabeln utsätts kontinuerligt för mekanisk rörelse
Då → välj tillsammans ledare, dielektrikum, skärm och ytstruktur
Varför → att ändra en komponent kan påverka både flexibilitet och elektrisk stabilitet.
Om → kabeln deformeras mekaniskt under drift
Då → utvärdera elektrisk prestanda före och efter representativ mekanisk provning
Varför → endast mekanisk hållbarhet bevisar inte stabilitet i signalintegriteten.
Detta kopplar direkt till:
Inte alla IVUS-system kräver samma kabelstruktur.
Om → systemet använder en roterande avbildningsarkitektur
Då → utvärdera en kompakt enkannals- eller begränsad-kannals mikrokoaxialstruktur tillsammans med mekaniska rotationskrav
Varför → mekanisk rörelse kan bli en viktig del av kabeldesignen.
Den aktuella HOTTEN-artikeln listar specifikt enkanna mikrokoaxialkabelstrukturer för roterande IVUS-system.
Om → systemet använder en flerkanalig fasadarrangemangsarkitektur
Då → utvärdera antalet kanaler, konsekvensen mellan kanaler, individuell skärmning, kabellängdens yttre diameter och termineringsdensiteten tillsammans
Varför → de elektriska och mekaniska begränsningarna ökar när antalet kanaler ökar.
HOTTEN beskriver för närvarande 16-, 32- och 64-kanaliga flerkoaxiala buntkonfigurationer i sina IVUS-teknikexempel.
Den befintliga HOTTEN-artikeln listar:
TDR
→VNA-insättningsförlust / bandbredd
→Högspänning / isolationsmotstånd
→Mekanisk flexlivstestning
som sina främsta valideringsmetoder.
För OEM-kvalificering kan detta utökas till:
Initial elektrisk referensmätning
→Mekanisk validering
→Elteknisk eftertestverifiering
→Dimensionell / visuell inspektion
→Analys av fel
Om → kabeln klarar initial RF-testning
Då → utföra mekanisk validering som är representativ för applikationen
Varför → initial elektrisk efterlevnad bevisar inte stabilitet efter mekanisk påverkan.
Om → elektriska parametrar förändras efter flextestning
Då → undersöka ledartrötthet, skärmdeformation, dielektrisk förflyttning och termineringspåverkan
Varför → förslitning kan börja innan monteringen utvecklar en fullständig elektrisk öppen krets.
En användbar RFQ för IVUS-kabel bör definiera både kraven på kateterintegration och den elektriska prestandan .
| KATEGORI | Rekommenderad information |
|---|---|
| Ansökan | IVUS / rotations- / fasadarrangemang- / annat |
| Kateters ytterdiameter | Tillgänglig fysisk volym |
| Kabelutrymme | Maximalt routningsutrymme |
| Frekvens | Funktionsfrekvensområde |
| Impedans | Nominellt värde |
| Kapacitet | Mål / maximalt värde |
| Dämpning | Maximalt acceptabel förlust |
| Antal kanaler | Antal signalvägar |
| Ledare | AWG / material / konstruktion |
| Dielektrisk | Material / struktur |
| Kabel | Maximalt tillåten diameter |
| Skärmning | Individuell / total / annan |
| Kabel längd | Nominalvärde + tolerans |
| Flexibilitet | Statisk / dynamisk |
| Torsion | Krävd rotation om tillämpligt |
| Anslutningsdel | Dellnummer / gränssnitt |
| Uppsägning | Svetsning / limning / lödning / annat |
| Kontaktpitch | Dimensionella krav på gränssnittet |
| Miljö | Temperatur / luftfuktighet / annat |
| Tester | TDR / VNA / isolering / mekanisk |
| Produktion | Prototyp / kvalificering / massproduktion |
Om → rFQ:n anger endast "ultrafin IVUS-kabel"
Då → lägg till kateteromslag, antal kanaler, frekvens, impedans, kabelns yttre diameter, avslutning och mekaniska krav
Varför → "Ultrafin" beskriver storleken men definierar inte de elektriska eller monteringsmässiga kraven.
En praktisk OEM-designsekvens är:
IVUS-arkitektur
→Kateteromslag
→Signalfrekvens
→Antal kanaler
→Impedans / kapacitans
→Krävd förlust
→Ledarstorlek
→Dielektrisk struktur
→Kabel
→Skärmning
→Flexibilitet / vridning
→Uppsägning
→Elektrisk validering
→Mekanisk validering
→Produktionsvalidering
Rotationsavbildning
→ fastställ tillgängligt kabelfack
→ definiera signalfrekvensen
→ fastställ impedans
→ fastställa tillåten kabellängdsdiameter (OD)
→ välj extra fin ledare
→ definiera dielektrisk struktur
→ välja skärmning
→ utvärdera mekanisk belastning relaterad till rotation
→ definiera avslutning
→ utföra RF-validering
→ utföra mekanisk provning
→ verifiera produktionens konsekvens.
Flerradig array
→ definiera antalet kanaler
→ fastställ tillgängligt kateterfack
→ fastställ krav på impedans och kapacitans
→ fastställa kablingsarkitektur
→ välj ledarstorlek
→ definiera enskild kanalskärmning
→ kontrollera konsekvens mellan kanaler
→ definiera högdensitetsanslutning
→ testa elektrisk prestanda
→ utföra mekanisk validering
→ godkänna produktion.
Hur mikrokoaxialkabelns design säkerställer signalintegritet i medicinska apparater
Hur högfrekventa koaxialkablar stödjer renare signaler i avancerade avbildningsprober
Hur lågbrusiga medicinska kabelsatsar stödjer mer exakta diagnostiska signaler
Vad är kabellimpedans och varför är den viktig i högfrekventa kablassemblage?
Hur väljer man rätt skumteknik för isolering av mikrokoaxialkabel?
Hur anpassade medicinska kablar bearbetas och inspekteras innan leverans
Typisk validering inkluderar:
• Tidsdomänsreflektometri (TDR)
• Insättningsförlust- och bandbreddsmätning med hjälp av en vektor-nätverksanalysator (VNA) från 10 MHz till 100 MHz
• Högspännings- och isolationsmotståndstestning
• Mekanisk böjlivslängdstestning under simulerade anatomi-böjningsförhållanden
Högresolution IVUS-bildbehandling kräver pålitlig överföring av högfrekventa elektriska signaler genom extremt begränsade kateterstrukturer. Med sina miniatyrdimensioner, strikt reglerade impedansvärden, låga transmissionsförluster, robust EMI-skärmning och exceptionell mekanisk flexibilitet har mikrokoaxiala kabelsatsar blivit en kärninterkopplingsteknik i modern IVUS-kateterdesign.
Medan IVUS-plattformar fortsätter att utvecklas mot högre frekvenser, fler kanaler och multimodal avbildning hjälper samarbete med en erfaren tillverkare av medicinska kablar OEM:er att övervinna både utmaningar relaterade till signalintegritet och mekanisk integration, samtidigt som utvecklingen av kardiovaskulära enheter för nästa generation accelereras.
 Senaste nytt
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05