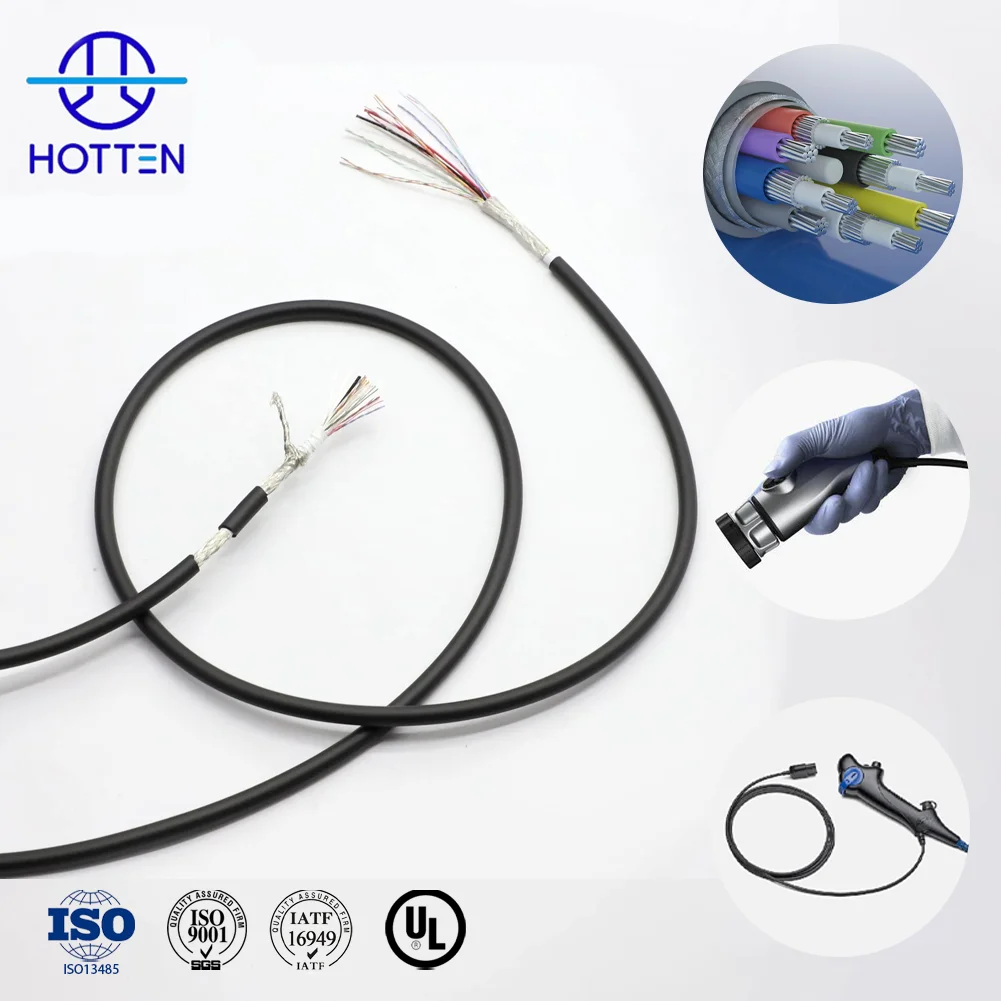
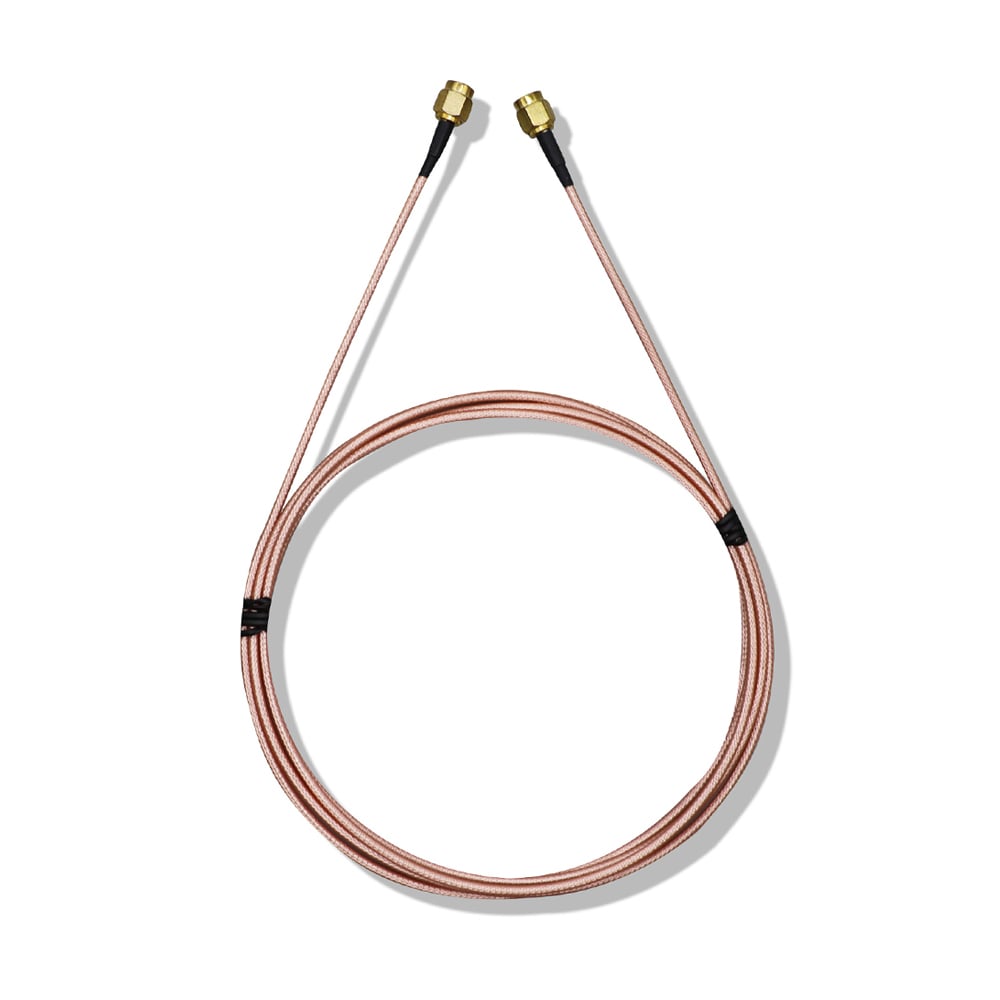
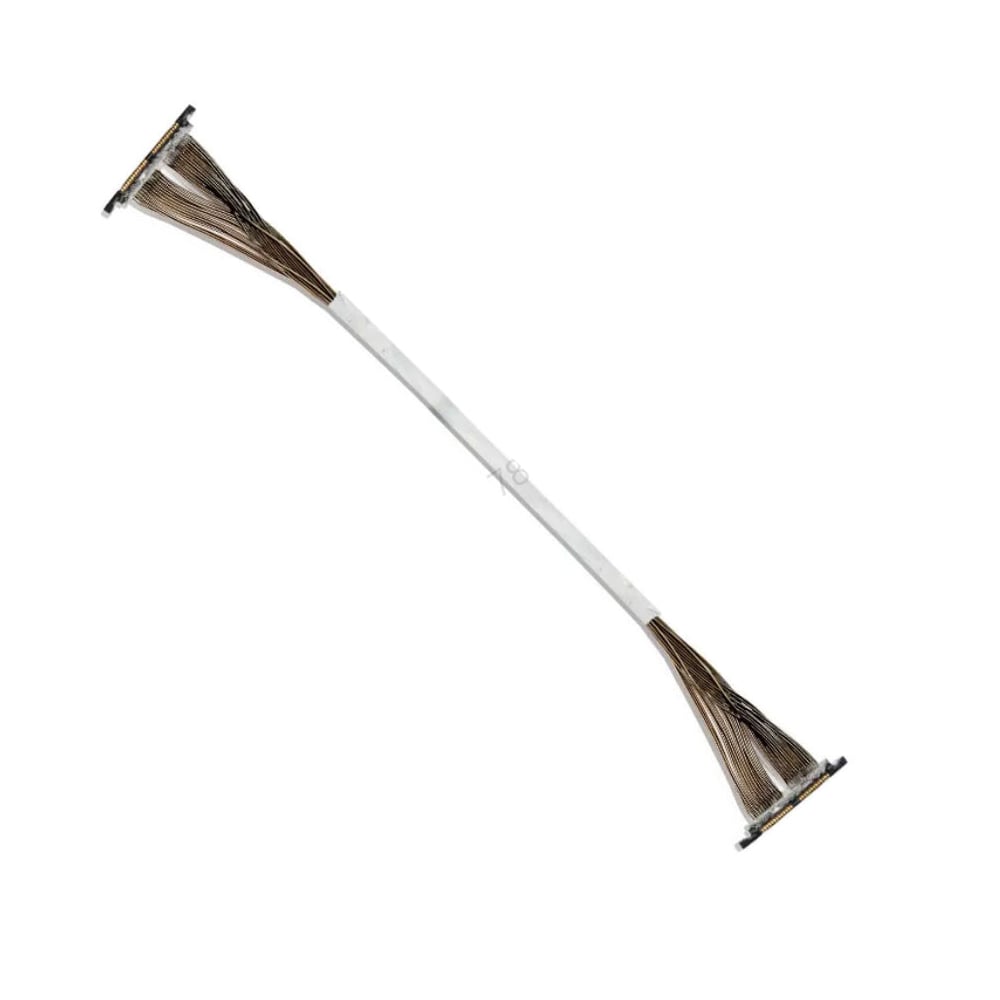
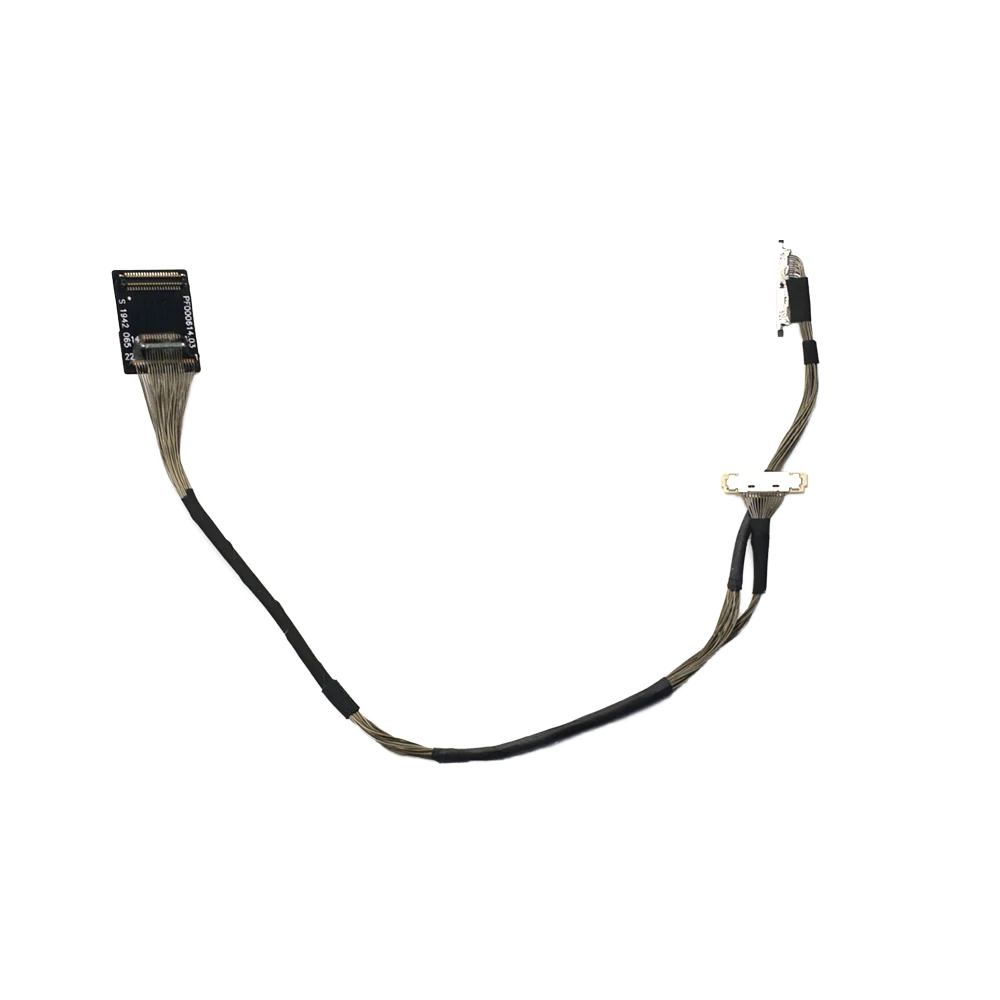
ウェアラブルデバイスは、単純な歩数計から、完全なヘルスモニタリング機能を備えた機器へと劇的に進化しました。 AR/VR ヘッドセットやスマートウェアなどです。しかし、こうした新技術すべてが 技術 これまで以上に小型・軽量・高性能な内部ケーブルを、より大量に必要としています。 従来のリボンケーブルや個別配線では、こうした変化する要求に対応することが困難になる可能性があります。 T これらのケーブルは占有スペースが大きすぎ、他の信号を妨害し、多数の個別配線を通過する信号の信頼性が 秒 急速に問題となるためです。 そこで登場したのが、マイクロ同軸ケーブルのミニチュア化技術です。この技術により、次世代ウェアラブルデバイスの開発が可能になっています。 ホッテン社では、年間300種類以上の新規ケーブル仕様を開発できる能力と、精密エンジニアリング専用の10,000平方フィート(約929平方メートル)規模の施設を有しており、 f t f この革新の最前線に立っています。 高品質なマイクロ同軸ケーブルアセンブリの製造を可能にしています。 AR/VR用ケーブル 、ウェアラブルデバイス、ドローン用ワイヤハーネスなど多様な用途に対応します。
ウェアラブル機器は、 極めて限られた内部空間、高速データ伝送、複数のセンサー搭載、軽量性、およびユーザーによる連続的な動きという要素を兼ね備えています 。ミニチュアマイクロコアキシャルケーブルアセンブリは、小型の物理構造に加えて、信号伝送の制御性、シールド性能、柔軟な配線性を実現することで、こうした要件に対応できます。ホッテン社の本稿では、AR/VR機器、スマートウェアラブル、医療用ウェアラブル、カメラ、センサーシステムなどへの応用事例について解説しています。
もし → 機器内部の配線スペースが極めて限られている
ならば → ケーブル外径(OD)、チャンネル密度、コネクタサイズに基づいてミニチュアマイクロコアキシャル構造を評価する
なぜなら → 完全なインターコネクトは、機器の機械的外形(メカニカルエンベロープ)内に収まらなければなりません。
もし → ウェアラブル機器が高速のディスプレイ・カメラ・センサーデータを送信する
ならば → インピーダンス、減衰、シールド性能、およびコネクタ部での信号遷移を評価する
なぜなら → 高速性能は、ケーブルの太さだけではなく、伝送経路全体に依存します。
もし → ケーブルは、ユーザーの身体や関節式デバイスとともに動きながら使用されます。
ならば → 曲げ半径、屈曲耐性(フレックスサイクル数)、配線条件、およびストレインリリーフを明確に定義します。
なぜなら → ウェアラブル用ケーブルは、通常の使用中に繰り返し機械的な動きを受けることがあります。
もし → 複数のカメラ、センサー、高速インタフェースが限られた空間を共有します。
ならば → 高密度マイクロコアキシャル構造および個別シールドされた信号経路を評価します。
なぜなら → 狭小な筐体内で、高密度配線と信号遮断の両方が求められる場合があります。
もし → デバイスの重量は、機械的制約として極めて重要です。
ならば → 導体サイズ、シールド構造、ジャケット材質、コネクタ構造を総合的に評価します。
なぜなら → ケーブルの軽量化は、信号品質や機械的信頼性を損なってはなりません。
この 主な利点 ミニチュアマイクロコアキシャルケーブルの特長はそのサイズです。従来のコアキシャルケーブルは信号伝送性能に優れていますが、その大きさが課題となります ,特にウェアラブルデバイスではスペースが限られているためです 秒 .マイクロ同軸ケーブル 一方で、外径(OD)を0.1~0.3 mmという極めて小さなサイズに抑えながら、非常に高品質な信号伝送を実現できます。 秒 .
超小型ケーブルを採用することで、産業デザイナーはよりスリムで軽量・快適なウェアラブルデバイスを設計できます。AR/VRヘッドマウントディスプレイでは重量バランスが向上し、スマートウォッチでは小型ケース内にさらに多くの機能を搭載可能になります ,また、医療用ウェアラブルデバイスは 秒 より目立たなくなります。ホッテン社のミニチュアマイクロコアキシャルケーブルは、極細の中心導体、極薄のフッポリマー絶縁層 ,および低プロファイルの編組シールドから構成されており、メーカーが より高度な機能を、さらに小型化された筐体内に統合することを可能にします .
ウェアラブル機器は基本的に 電気的にノイズの多い環境です 。プロセッサーやワイヤレス無線通信モジュール(Bluetooth、Wi-Fi、5G)などから ~ 電源管理回路 秒 、ディスプレイドライバーに至るまで、すべてが大きな電磁干渉を発生させ、その結果 「 極めて感度の高い信号に影響を与えます 秒 。高解像度カメラの映像信号や高速ディスプレイインタフェースは非常に感度が高いため影響を受けやすいですが、正確な生体情報測定を行う医療機器も同様に影響を受けやすくなります。
マイクロコアキシャルケーブルは、本質的に不要なノイズを大幅に遮断します . T 中心導体を囲むシールドは、信号を外部干渉や他の配線から遮断するとともに、磁界を閉じ込めて他の信号への影響を防ぎます。AR/VRケーブルで伝送される高帯域幅のビデオ信号や、ジンバル搭載カメラのワイヤーハーネスで転送される生のビデオ信号などは、マイクロコアキシャルケーブルが備える優れたシールド性能と高精度が不可欠です。ホッテン社のマイクロコアキシャルケーブルは、信号線を十分かつ密着した編組シールドで包み込むため、信号が妨げられることなく確実に伝送されます。
ウェアラブル機器は人体の動きに合わせて動作しなければなりません。スマートウェアの生地は着用者が一歩踏み出すたびに伸び縮みし、AR/VRケーブルハーネスも着用者が左右を見渡すたびに絶え間なくねじれたり曲がったりします。 E最も優れた丸形ワイヤーであっても、引っ張り方向を回避するために正確な位置配置が必須であり、 一つ その方向が制限されます。 秒 動きを制限し、ケーブルが自由に曲がることを防ぎます。フラット・フレキシブル・ケーブルは優れた機動性を備えていますが、その導体ストランドは着用可能なデバイスに求められる 反復的な機械的ストレス に耐えることができません。
マイクロコアキシャルケーブルは、中心導体が極めて細い撚線で構成され、超薄型ジャケットで絶縁されているため、非常に優れた柔軟性を発揮します。これにより、角をきれいに回り込んだり、通常とは異なる方向に曲げたりすることが可能です。また、複数のマイクロコアキシャルケーブルを組み合わせて丸型またはフラット型のワイヤハーネスを構成できるため、デバイスの着用性を損なうことなく、信号を目的地へ効率的に伝送できます。ロボティクスおよびドローン向けワイヤハーネスでは、小型かつ保護された状態で高い柔軟性が強く求められます。 esこのアプローチは、デバイスの着用性を損なうことなく、信号を目的地へ効率的に伝送する点で極めて有効です。ロボティクスおよびドローン向けワイヤハーネスでは、小型かつ保護された状態で高い柔軟性が強く求められます。
一見すると些細に思えるかもしれませんが、わずか1オンス(約28グラム)であっても、実際には 着用可能なデバイスに大きな影響を及ぼします。 重いデバイスはユーザーの疲労を引き起こします。 . 分 医療用ウェアラブル機器 ,特に、重すぎてはならない , または ユーザーの快適性が損なわれる。消費者向けAR/VRヘッドセットにおいても、頭部後方への過度な重量負荷は、不快で痛みを伴う使用体験を招く要因となる。従来のシールド付きケーブルは物理的なサイズが大きいため、その重量の大部分を占めており、これを軽減することは、最も大きなメリットの一つとなり得る。
マイクロコアキシャルケーブルを採用することで、メーカーは、複数の標準シールドケーブルや個別配線に代えて細径マイクロコアキシャルケーブルを実装することにより、大幅な軽量化を実現できる。ドローン用ワイヤーハーネスでは、これにより飛行時間および積載能力の向上が期待される。ホッテン社の平均日産出量は1億4,400万メートルであり、そのうち1,400万メートル以上がマイクロコアキシャルケーブルである。 , これは、 ウェアラブル機器および民生用電子機器市場におけるこれらの軽量化に貢献している。
 ウェアラブルデバイス向けマイクロコアキシャルケーブルの選定方法:OEMエンジニア向けガイド
OEM向けウェアラブル製品プロジェクトでは、ケーブルは単に入手可能な最も細いものを選ぶのではなく、 デバイスのアーキテクチャ、信号要件、および機械的可動特性に基づいて選定する必要があります。 。
実践的な評価フレームワークは以下のとおりです:
デバイスアーキテクチャ → 信号種別 → データ転送速度 → チャネル数 → ケーブル外径(OD) → 特性インピーダンス → シールド構造 → 柔軟性 → コネクタ → 終端方式 → 使用環境条件 → 妥当性検証
ウェアラブル製品は、極めて小型の筐体内に複数の異なるモジュールを内蔵することがあります。
| モジュール | 代表的な接続要件 |
|---|---|
| ディスプレイ | 高速信号伝送 |
| カメラ | 高速画像データ |
| アイ・トラッキング | 高密度なセンサ接続 |
| 生体認証センサ | 低レベルのセンサ信号 |
| ハプティクスモジュール | コンパクトな電源/信号配線 |
| 無線モジュール | EMIを考慮した配線 |
| プロセッサ | 高速内部インターコネクト |
もし → 複数のモジュールがデバイス全体に分散配置されている
ならば → ケーブルを選定する前に、各モジュールの位置および配線経路を把握する
なぜなら → ケーブル長、分岐点、コネクタの向き、曲げ条件は、実際の物理構造に依存する。
ウェアラブル機器内のすべての導体が同軸構造である必要はありません。
典型的な配線組立品には、以下が混在することがあります:
高速信号ライン
電力
グラウンド
制御線
もし → 信号に制御インピーダンスまたは強力なEMI遮蔽が必要な場合
ならば → その信号経路に対してマイクロコアックスケーブル構造を検討する
なぜなら → 同軸構造は、導体・誘電体・シールドの各要素を明確に定義した構造を提供します。
もし → 導体が低速電源のみを供給する場合
ならば → 従来型の細線構造を別途検討する
なぜなら → すべての回路に同一構造を適用すると、不要なサイズ増加やコスト上昇を招く可能性があります。
この区別により、エンジニアは 高密度の混合ハーネス を設計できるようになり、すべての配線を自動的にマイクロコアキシャルケーブルに変換する必要がなくなります。
現在のHOTTENページでは、極めてコンパクトなウェアラブル構造向けの解決策としてミニチュア・マイクロコアキシャルケーブルが紹介されており、掲載されている設計例では、ケーブル外径が約 0.1~0.3 mm までとされています。これらは、業界全体の絶対的な上限値ではなく、あくまでHOTTEN社独自の設計事例としてご理解ください。
もし → 配線チャンネルに厳密な寸法制限がある場合
ならば → 導体、絶縁体、シールドを選定する前に、ケーブルの最大外径を明確に定義する
なぜなら → ケーブルの構造は、実際の機械的スペースに収まらなければなりません。
もし → 複数のケーブルが同一チャンネル内に配置される場合
ならば → 単一ケーブルの外径(OD)だけでなく、バンドル全体の直径を評価する
なぜなら → ハーネスの総サイズは、配線全体の配置によって決まる。
より細い導体を用いることでケーブルの寸法を縮小できるが、導体の太さは抵抗値、減衰、柔軟性、および端子接続性にも影響を与える。
| 設計要素 | 設計上の考慮事項 |
|---|---|
| AWG番号が大きい(導体径が小さい)場合 | 物理的な構造が小型化 |
| 導体抵抗 | 電気的損失 |
| 減衰 | 高速伝送 |
| 柔軟性 | 動的動作 |
| 終了 | 組立の実現可能性 |
| 機械的強度 | 耐久性 |
もし → 小型化が最も重要な制約条件
ならば → より細い導体サイズを検討する
なぜなら → より細い導体は、より狭い配線スペースに対応できます。
もし → 伝送距離または信号損失が重要な課題となります。
ならば → aWG(米国電線規格)は、減衰およびケーブル長と併せて評価してください。
なぜなら → 導体の小型化により、電気的性能とのトレードオフが生じる場合があります。
ウェアラブル電子機器では、高速信号を以下のような要素の近くに配置することがあります。
もし → 感度の高い信号経路が、他の電子回路の近くに配置される
ならば → 個別シールドおよび全体のシールドをそれぞれ評価してください。
なぜなら → シールドは、隣接するシステム間の電磁結合を制御するのに役立ちます。
もし → ケーブルは繰り返し曲げられる必要があります。
ならば → シールド構造の評価に加え、可撓性(フレキシビリティ)性能も併せて評価する
なぜなら → シールドは、電気的特性および機械的特性の両方に寄与します。
小型化されたケーブルが、自動的に高速信号の整合性を確保するわけではありません。
想定される電気的要件には以下が含まれます:
| 仕様 | 技術的課題 |
|---|---|
| データレート | 必要な信号速度はどれくらいですか? |
| インピーダンス | 必要な公称値はどれくらいですか? |
| 減衰 | 許容される最大損失はどれくらいですか? |
| スキュー | 複数の信号経路は、時間的に同期していますか? |
| クロストーク | 許容されるチャネル間干渉量はどの程度ですか? |
| ケーブル長 | 完全な伝送距離はどれくらいですか? |
| コネクタ | 必要なインタフェースは何ですか? |
もし → ウェアラブル機器では、高速ディスプレイまたはカメラインタフェースが使用されます
ならば → ケーブルを選定する前に、インタフェース要件を明確に指定してください
なぜなら → ケーブルは、実際の信号伝送方式に対応している必要があります
もし → 複数の高速チャネルが1つのハーネスを共有します
ならば → スキュー、クロストーク、シールド性能、および電気的長さの一貫性を評価してください
なぜなら → インターコネクトは、複数の信号経路間の関係性を維持する必要があります
非常に細いケーブルでも、完成したアセンブリが必ずしも小型化されるとは限らない。
完全なインターフェースには以下の要素が含まれる:
ケーブル外径+コネクタ+端末処理+ストレインリリーフ+配線クリアランス
もし → 内部空間は極めて限られている
ならば → ケーブルとコネクタの占有面積を併せて評価する
なぜなら → コネクタや端末処理部分が、ケーブル本体よりも多くのスペースを占める場合がある。
もし → ウェアラブル機器ではピッチの狭いコネクタが使用されている
ならば → 端末処理の位置合わせ、導体の前処理および検査を評価する
なぜなら → コネクタ密度が高いほど、組立時の精度要件が高まる。
ウェアラブル機器では、以下のような状況が発生する可能性があります:
もし → ケーブルがユーザーの動きに伴って継続的に移動する
ならば → 曲げ半径、動き角度、屈曲サイクル数、固定ポイントを明確に定義します
なぜなら → 『柔軟なケーブル』という表現では、測定可能な機械的要件が示されません。
もし → ケーブルがヒンジ部や可動関節を横切る場合
ならば → 正確な配線経路および局所的なストレインリリーフ構造を定義します
なぜなら → 繰り返しの動きにより、応力が狭い領域に集中することがあります。
ウェアラブル機器は以下のような環境にさらされる場合があります:
もし → ケーブルがユーザーの皮膚に近接して配置される
ならば → 被覆材、表面特性、および環境への暴露状況を検討してください
なぜなら → 外部用ウェアラブルケーブルは、内部電子接続部とは異なる環境にさらされることがあります。
もし → ケーブルが密閉型ヘッドセットやスマートデバイスの内部に配置される
ならば → 内部の熱条件、配線経路、および機械的動きをより重視してください
なぜなら → 内部と外部のケーブル環境は異なる場合があります。
ウェアラブル機器のアセンブリは、デバイス全体で単一のケーブル技術を用いる必要はありません。
考えられる構造には以下があります:
マイクロコアックスケーブル
LVDS/差動ペア
細径電源線
Fpc
標準コネクタ
もし → デバイスに三次元空間における高密度・高速信号配線が求められる場合
ならば → マイクロコアキシャルケーブルアセンブリを評価する
なぜなら → 個別のコアキシャル信号経路は、コンパクトな配線とシールド性能を両立できます。
もし → 配線経路が主に平面的かつ固定されている場合
ならば → fPCまたはFFCとマイクロコアキシャルケーブルを比較する
なぜなら → 平面型インターコネクト構造は、特定の固定レイアウトに適している場合があります。
より幅広い選択肢のために:
FPC vs. FFC vs. マイクロコアキシャルケーブルアセンブリ:高密度接続ソリューションの技術的比較
有効な検証手順の一例は以下のとおりです:
プロトタイプケーブル
→初期電気試験
→デバイスの設置
→機械的動き
→環境への曝露
→試験後の電気的検証
→最終検査
実施可能な試験には以下が含まれます:
| 検査 | 用途 |
|---|---|
| 連続性 | 電気的接続の確認 |
| インピーダンス | 制御された伝送経路の確認 |
| 減衰 | 信号喪失の確認 |
| クロストーク | チャネル間の分離度の評価 |
| スキュー | タイミングの一貫性を確認する |
| シールドの連続性 | シールド経路の検証 |
| 耐屈曲寿命 | 繰り返し動作の評価 |
| 引張/引っ張り | 機械的強度の評価 |
| 寸法検査 | 統合の確認 |
| 視覚検査 | 製作品質の確認 |
もし → ケーブル単体の試験は合格したが、ウェアラブル機器で信号が断続的に不安定になる
ならば → 配線経路、コネクタ接続部、EMI(電磁干渉)への曝露、機械的変形を調査する
なぜなら → システムの実装により、ベンチ試験時には存在しなかった条件が生じることがある。
実用的なOEM開発フローは以下の通りである:
コンセプト
→ケーブル構造
→プロトタイプ
→電気的検証
→機械的検証
→デザインの最適化
→量産前試作
→プロセスバリデーション
→大量生産
もし → プロトタイプがすべての要求仕様を満たす
ならば → 量産時に管理が必要な重要寸法および工程を特定する
なぜなら → 成功したプロトタイプであっても、量産時の一貫性が自動的に保証されるわけではない。
もし → ケーブルが特定の配線経路またはコネクタ部で断線する
ならば → 結果をケーブルの形状、分岐配線、またはストレインリリーフにフィードバックする
なぜなら → ウェアラブル用ケーブル設計は、試験に基づくエンジニアリング反復を通じて改善されるべきである。
| カテゴリー | 推奨情報 |
|---|---|
| デバイス | ARグラス/VRヘッドセット/ウェアラブルデバイス/スマートウェア |
| モジュール | ディスプレイ/カメラ/センサー/プロセッサ |
| インタフェース | MIPI/LVDS/eDP/USB/その他 |
| データレート | 必要な信号伝送速度 |
| チャネル数 | 信号パス数 |
| インピーダンス | 必須値 |
| 減衰 | 許容最大損失 |
| スキュー | 要求公差 |
| ケーブル | 許容最大寸法 |
| ケーブル長 | 公称値+許容差 |
| 指揮者 | 線径(AWG)/材質/構造 |
| ダイレクトリック | 材質/構造 |
| 遮断 | 個別/全体 |
| コネクタ | メーカー名/部品番号 |
| コネクタピッチ | 必要なインターフェース密度 |
| ピン配置 | 必要な対応関係 |
| 曲線半径 | 最小半径 |
| 屈曲サイクル | 必要な耐久性 |
| 重量 | 該当する場合は最大組立重量 |
| 温度 | 動作範囲 |
| 湿気 | 関連する暴露条件 |
| テスト | 電気的/機械的/環境的要件 |
| 生産 | 試作/試験生産/量産 |
もし → rFQには「ミニチュアマイクロコアキシャルケーブル」とのみ記載されている
ならば → 用途、信号インターフェース、ケーブル外径(OD)、長さ、コネクタ、シールド性能および機械的要件を提示してください
なぜなら → ケーブルの直径だけでは、必要なインターコネクト性能は定義されません。
| 評価項目 | 確認事項 |
|---|---|
| 細線導体対応能力 | 必要なAWG範囲 |
| マイクロ同軸構造 | 所定の外径および構造 |
| 遮断 | 個別/全体シールド |
| コネクタアセンブリ | 微細ピッチ端子接続 |
| 柔軟性 | 可動ケーブル対応能力 |
| Dfm | 配線ルーティングおよび統合検討 |
| 電気試験 | インピーダンス/減衰率/その他の関連試験 |
| プロトタイプ | 開発能力 |
| プロセスバリデーション | 生産の再現性 |
| 品質 | 検査およびトレーサビリティ |
もし → サプライヤーは小径ケーブルを提供可能だが、要求されるコネクタに対応できない
ならば → ケーブルアセンブリ全体の対応能力を評価する
なぜなら → コネクタの端子接続が設計上のボトルネックとなる可能性がある
もし → サプライヤーは試作対応可能だが、文書化された量産管理体制を有していない
ならば → 試作からパイロット生産、量産への移行を検討する
なぜなら → ウェアラブル製品では、極めて小型で高度に集積された部品の安定した生産が求められる場合があります。
ウェアラブルデバイスのアーキテクチャ
→ディスプレイ/カメラ/センサーモジュール
→信号インターフェース
→データレート
→チャネル数
→ケーブル
→AWG
→インピーダンス/減衰
→遮断
→コネクタ
→終了
→曲げ/可撓性要件
→環境条件
→プロトタイプテスト
→機械的・電気的検証
→量産前試作
→量産確認
ディスプレイ+カメラ+センサー
→ マップモジュールの配置
→ 高速インタフェースの定義
→ チャネル数の決定
→ 最大ケーブル外径の設定
→ 必要な信号経路に応じたマイクロコアキシャル構造の選定
→ シールドを定義
→ 細ピッチコネクタの選定
→ フレーム周辺への柔軟な配線の定義
→ 電気的性能を検証
→ 繰り返し動作試験の実施
→ 量産時の一貫性を確認。
ディスプレイ+カメラ+トラッキングセンサー
→ データインタフェースを定義
→ ケーブル配線を決定
→ インピーダンス/減衰要件を確立
→ コンパクトなマイクロコアキシャル構造を選定
→ コネクタの向きを定義
→ 可動部周りでの可撓性を評価
→ 信号完全性を検証
→ 機械的試験を実施
→ 量産適用の確認
センサー/モニタリングシステム
→ 信号感度の定義
→ ノイズ発生源の特定
→ ケーブル構成の決定
→ 必要に応じて低ノイズ・シールド構造を選定
→ 柔軟性および使用環境への耐性の定義
→ 動作中の電気的性能を検証
→ 完成品の組立を確認
主要な工学的原則は次のとおりです:
ウェアラブル機器では、コンパクトな3次元配線、高密度信号伝送、EMI対策、および機械的な柔軟性のすべてを同時に実現する必要がある場合、マイクロコアキシャルケーブルを選択します。 ホッテン社が現在取り組んでいるウェアラブル製品では、AR/VR、医療用ウェアラブル機器、その他の小型電子機器において、同様の設計上の課題が確認されています。
ヒューマノイドロボットのビジョンシステム向け50ピンマイクロ同軸ケーブルアセンブリ
AR/VRデバイスがマイクロ同軸ケーブルアセンブリを必要とする理由
医療機器における信号品質を確保するマイクロコアキシャルケーブルの設計
低ノイズ医療用ケーブルアセンブリが、より正確な診断信号を実現する仕組み
フレックスライフ試験が、医療用ケーブルアセンブリの反復曲げ後の性能維持にどう貢献するか
FPC vs. FFC vs. マイクロコアキシャルケーブルアセンブリ
今日のウェアラブル電子機器に搭載されるセンサーやデバイスの数は、 最もシンプルな ますます複雑化しており、 その数も増加している 高解像度カメラ、生体認証センサー、アイ・トラッキング、触覚フィードバックシステムなど、さまざまなデバイスが直接インターフェースを備えており、相互接続(インターコネクト)を必要としています。これらの信号は、筐体のサイズを過度に増加させることなく、極めて小さな enclosure 内で入出力される必要があります。
マイクロコアキシャルケーブルは、極めて小さな断面積に多数の信号を収容できるため、高密度インターコネクトを実現します。数十本の高速・個別シールド信号に加え、電源および制御用配線を含むシンプルなワイヤハーネスであっても、占有体積は数立方センチメートル程度にとどまります。ホッテン社の USB4 および LVDS ケーブルハーネスでは、次世代ウェアラブル機器に必要なチャネル密度を達成するために、しばしばマイクロコアキシャル構造が採用されています。当社エンジニアリング部門では、カスタム構成の開発に積極的に取り組んでいます。
ウェアラブルデバイスは 普段 最も厳しい状況で 望ましくない状況にあります 汗をかき,液体,気温の変化,直接太陽光や 繰り返し屈曲するなど 性能を低下させる 電子機器の最高級でも ワイヤルハーネスは,この条件に耐えられるほど耐久的で,常に接続され,信号の信頼性を確保しなければなりません
マイクロ同軸ケーブルのジャケットは,非常に耐久性のあるTPU (熱塑性ポリウレタン),シリコンから作られることが多い e 耐磨ナイロン ,ウェアラブルが直面する状況によって異なります 盾の端は ストレスを防ぐため 損傷を最小限に抑えるように設計されています ホッテンの詳細への注意 40以上の製造ユニットと組み合わせて 私たちはすべてのマイクロ同軸線帯を 業界基準を満たし 現実世界での使用に 備えられるようにしています
ミニチュアマイクロコアキシャルケーブルは、ウェアラブルデバイスの開発において革新的な技術であり、より小型のフォームファクター、信号整合性の向上、柔軟性の増加、重量の軽減、高密度インターコネクト、および耐久性の向上を実現します。ホッテン社は、この革新的な技術を活用し、多様なコンシューマーエレクトロニクス分野における多数の業界ニーズに対応するための広範なサプライチェーンを構築しています。AR/VR用ケーブルやドローンのワイヤハーネス、医療用ウェアラブルデバイスに至るまで、ホッテン社はお客様の次世代ウェアラブル製品をさらに進化させるためのカスタムソリューションの開発・生産を継続しています。
 最新ニュース
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05





 EN