EN
Schnelllinks

Innerhalb der präzisen Strukturen von Drohnen und handgehaltenen Gimbal-Systemen stehen Ingenieure vor einem grundlegenden physikalischen Paradoxon: Die Datenbandbreite wächst exponentiell – von 4K bei 60 fps bis hin zu rohen 8K-Videodaten – während der verfügbare Platz für Leitungen auf Millimeter-Ebene weiterhin schrumpft.
Wenn herkömmliche FPC (Flexible Printed Circuits) an ihre physikalischen Grenzen stoßen, sobald hohe Frequenzverluste auftreten, und konventionelle Mehraderkabel ein übermäßiges Drehmoment erzeugen, das die Reaktionsfähigkeit des Gimbals beeinträchtigt, mikrokoaxialkabel sind sie keine optionale Lösung mehr. Sie sind zur entscheidenden Grundlage für eine stabile, verlustfreie Signalübertragung in hochdynamischen Umgebungen geworden.
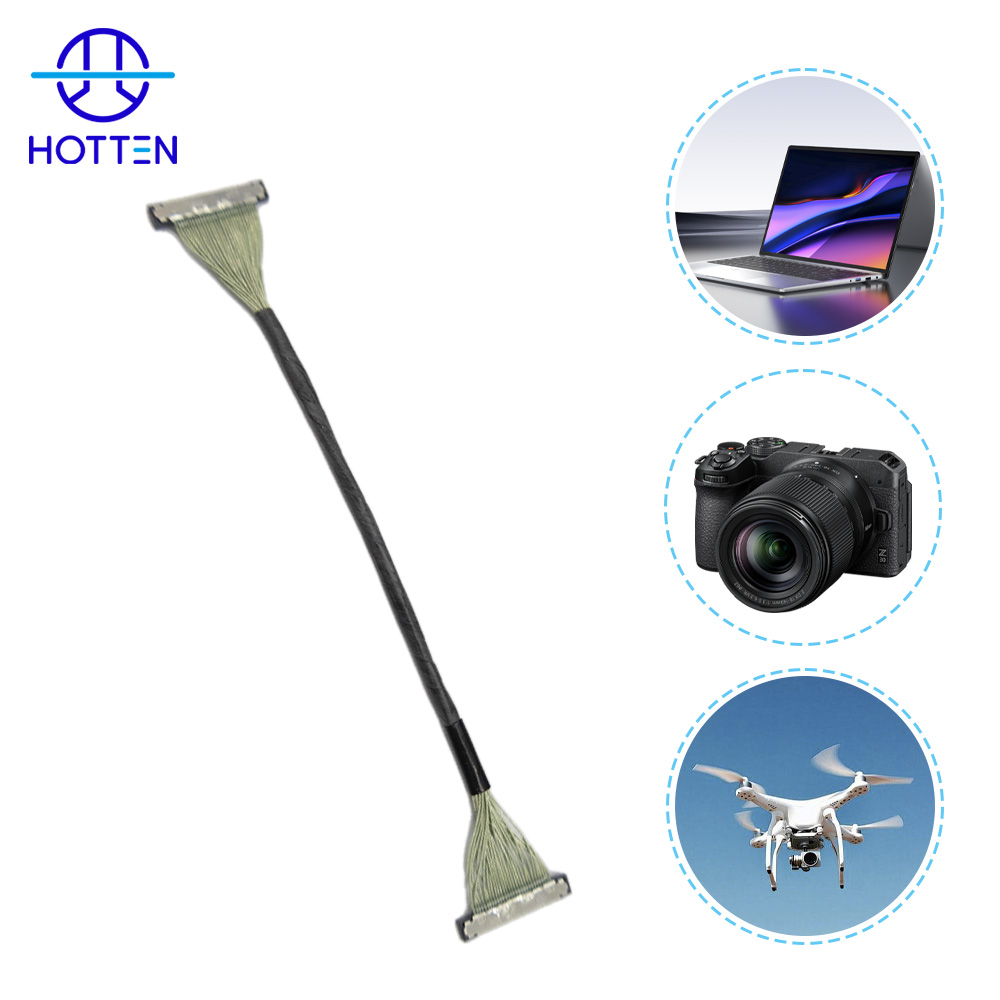
Hochflexible Mikrokoaxialkabel werden für dynamische Drohnen-Gimbal-Systeme in Betracht gezogen, weil das Kabel gleichzeitig zwei anspruchsvolle Anforderungen erfüllen muss: zuverlässige Hochgeschwindigkeits-Signalübertragung und wiederholte mechanische Bewegung um mehrere Achsen innerhalb eines begrenzten Bauraums .
Wenn sich das Kabel kontinuierlich mit dem Gimbal bewegt → Flex-Lebensdauer, Biegeradius, Kabelsteifigkeit, Abschirmstabilität und Zugentlastung gemeinsam mit der Signalperformance bewerten → anschließend die komplette Baugruppe unter den erwarteten Bewegungsbedingungen validieren.
Wenn das Kabel Hochgeschwindigkeits-Kamera- oder Bildgebungssignale überträgt → Impedanz, Dämpfung, Abschirmung, Kabelgeometrie, Kabellänge und Steckerverbindungen gemeinsam bewerten → anschließend die Signalintegrität über den gesamten Übertragungspfad verifizieren. Für verwandte Hochfrequenz-Designüberlegungen siehe Warum die Konstruktion von extrem feinen Hochfrequenz-Koaxialkabeln so schwierig ist .
Falls der verfügbare Verlegeplatz äußerst begrenzt ist → Leiterquerschnitt, Isolierung, Abschirmung, Außendurchmesser des Kabels und Steckverbinderabmessungen gemeinsam bewerten → denn die Reduzierung einer einzelnen Abmessung allein bestimmt weder die Größe noch die Flexibilität der fertigen Baugruppe. Sehen Wie beeinflusst die AWG-Messung die Leistung mikrokoaxialer Kabel? .
Einzeln abgeschirmte Leitungen können für kompakte Hochgeschwindigkeitssignalleitungen nützlich sein; die Abschirmungsstruktur beeinflusst jedoch ebenfalls den Kabeldurchmesser, die Steifigkeit und das mechanische Verhalten. Zu verwandten Impedanz- und Abmessungsaspekten siehe Die Bedeutung der Impedanz-Konsistenz bei ultradünnen AWG-Mikrokoaxialkabeln .
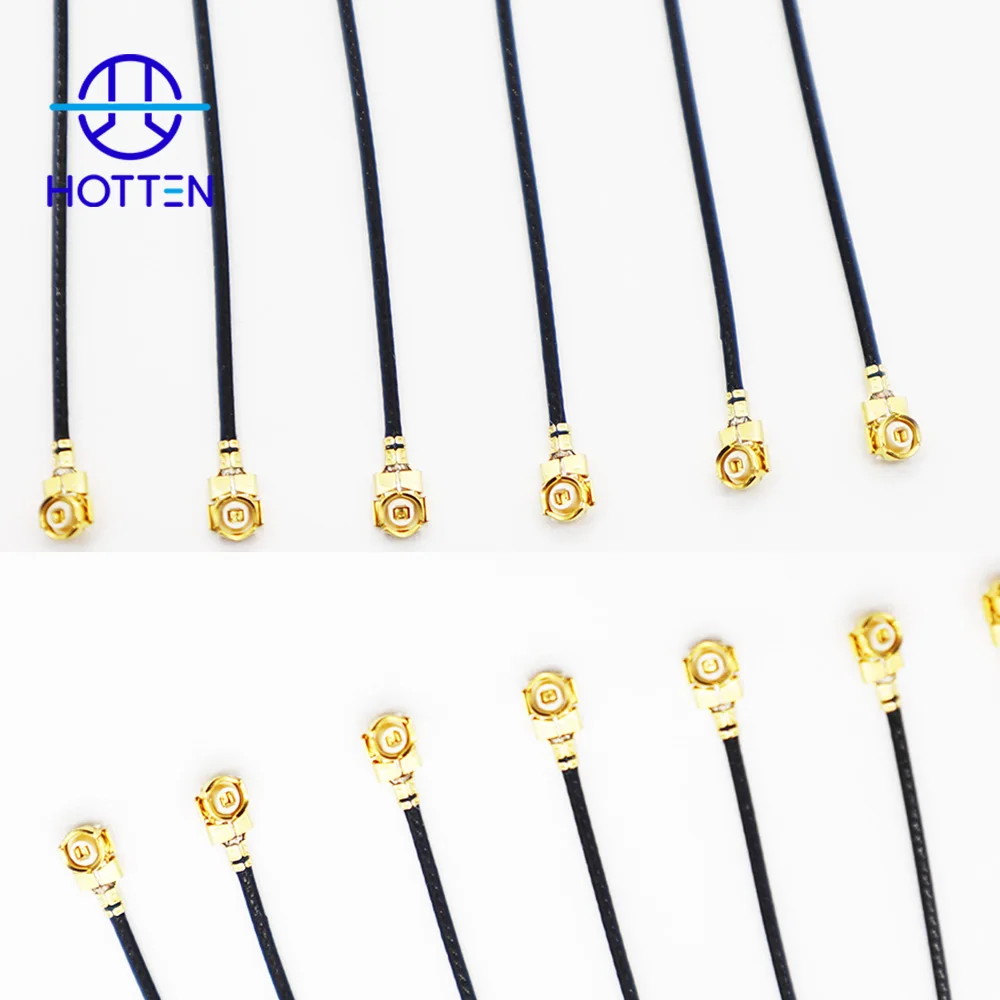
Für maßgeschneiderte Kameraverbindungen siehe HOTTENs Gimbal-Kamera-Leiterplattenhülse und Mikrokoaxialkabelbauensemble lösungen.
Für umfassendere UAV-Anwendungen siehe HOTTENs Drohnen und Robotik lösungen.
Signalintegrität: Ein struktureller Vorteil durch Abschirmung
Die innere Umgebung einer Drohne ist elektromagnetisch komplex. Hochfrequenzstörungen von Motoren sowie HF-Emissionen von Übertragungsmodulen bedrohen ständig die Integrität der differentiellen Signale von Bildsensoren.
Physischer Abschirmvorteil
Im Gegensatz zu ungeschirmten Litzen oder flachen Kabelstrukturen ist jeder Kanal eines mikrokoaxialkabel einzeln geschirmt. Dadurch erhalten ultradünne Leiter – typischerweise im Bereich von 40 AWG bis 48 AWG – nahezu eine vollständig umschlossene elektromagnetische Umgebung, wodurch Störungen deutlich reduziert werden. Folglich lässt sich die Rückflussdämpfung auf sehr niedrigem Niveau präzise steuern.
Impedanzkonstanz
Bei Datenraten über 12 Gbit/s setzen Mikrokoaxialkabel auf hochpräzise Dielektrikum-Extrusionsverfahren (z. B. PFA-Isolierung), um eine äußerst stabile Wellenimpedanz aufrechtzuerhalten. Ein solches Maß an Kontrolle ist entscheidend, um Signalintegrität und Signal-Rausch-Verhältnis bei der Übertragung hochauflösender Videosignale – darunter auch 8K-Bilder – zu bewahren.
Dynamische Ermüdung: Das „Nervensystem“ unter kontinuierlicher Bewegung
Im Unterschied zu statischen elektronischen Systemen arbeiten Gimbal-Kameras unter ständig dynamischen Bedingungen, wobei die Kabel wiederholt mit kleinem Biegeradius über mehrere Achsen hinweg gebogen werden.
Geringer Drehmomentbedarf
Gimbal-Motoren arbeiten mit begrenztem Ausgangsdrehmoment. Jede Erhöhung der Kabelsteifigkeit führt zu mechanischem Widerstand, was direkt zu Regelungsinstabilität oder sichtbarem Flackern während des Betriebs führen kann.
Optimierung der Biegelebensdauer
Durch Prozesskontrolle und strukturelle Optimierung ermöglicht Hotten Mikrokoaxialkabeln, Hunderttausende von Biegezyklen mit Biegeradien bis hin zu R = 2 mm zu überstehen, ohne dass es im Laufe der Zeit zu einer signifikanten Signalverschlechterung kommt.
Wesentliche Treiber der Nachfrage: Von Einzelkameras zu Sensornetzwerken
Der rasche Anstieg der Nachfrage nach Mikrokoaxialkabeln wird durch grundlegende Veränderungen in der Systemarchitektur verursacht:
1. Integration mehrerer Sensoren
Moderne Drohnen integrieren nicht nur Hauptkameras, sondern auch Hindernisvermeidungssysteme, Infrarotsensoren und Stereovision-Module. Jeder Sensorknoten erfordert eine eigene Hochgeschwindigkeits-Datenverbindung.
2. Bandbreitenentwicklung
Der Übergang von HDMI 1.4 zu MIPI D-PHY / C-PHY erhöht die Frequenzanforderungen erheblich – vom GHz-Bereich auf über 10 GHz – und stellt damit höhere Anforderungen an das Übertragungsmedium.
3. Echtzeitsynchronisation
Die bildübertragung mit geringer Latenz erfordert eine präzise Steuerung der Signallaufzeit. Mikrokoaxialkabel weisen im Hochfrequenzbereich eine überlegene Gruppendelay-Leistung im Vergleich zu herkömmlichen Verkabelungslösungen auf.
Fertigungsherausforderungen: Mehr als nur Miniaturisierung
Die technische Herausforderung bei ultrafeine Koaxialkabel liegt nicht nur in ihrer geringen Größe, sondern auch in der Einhaltung strenger Fertigungstoleranzen.
Außendurchmessergrenzen
Die Serienfertigung von Kabeln mit einer Feinheit von bis zu 46 AWG erfordert eine äußerst präzise Zugkraftsteuerung während der Extrusion sowie hochpräzise Werkzeuge.
Montagekomplexität
Die Zuverlässigkeit des Lötens von Mikrokoaxialkabeln an Leiterplattenanschlüsse mit extrem feinem Raster (0,3 mm / 0,25 mm) beeinflusst unmittelbar die Langzeit-Leistungs- und Ausbeutestabilität des Produkts.
Ein Kabel für einen dynamischen Gimbal ist anhand des tatsächlichen Bewegungsprofils, der Signalanforderungen, des Verlegeplatzes, der Abschirmungsanforderungen, der Steckverbinderkonfiguration und der Fertigungsanforderungen auszuwählen. Das Ziel besteht nicht einfach darin, das weichste oder kleinste Kabel zu finden, sondern vielmehr darin, mechanische Bewegung und zuverlässige Signalübertragung auszugleichen.
Wenn sich das Kabel kontinuierlich über mehrere Achsen bewegt → definieren Sie zunächst den Biegeradius, den Bewegungsbereich, die Biegehäufigkeit, die Torsion und die erwartete Anzahl an Betriebszyklen → wählen Sie dann die Kabelstruktur und die Zugentlastungskonstruktion aus.
Ein Kabel, das in einem feststehenden Kameramodul gut funktioniert, kann sich bei Führung durch ein kontinuierlich rotierendes Gimbal anders verhalten. Das Kabel sollte daher unter den tatsächlichen Bewegungsbedingungen des Endprodukts bewertet werden.
Ein Beispiel für die Optimierung der Flexibilität von extrem feinen Kabeln finden Sie unter Wie wir das Mikrokoaxialkabel mit einer Litzenstärke von 46 AWG für überlegene Flexibilität optimiert haben .
Wenn das Kabel 4K-, 8K-, MIPI- oder andere Hochgeschwindigkeits-Bildsignale überträgt → definieren Sie die Signalschnittstelle, die Anforderungen an Frequenz oder Datenrate, die Impedanz, die Dämpfung, die Kabellänge und die Abschirmungsanforderungen → bestimmen Sie dann die geeignete Kabelarchitektur.
Das Kabel sollte nicht allein anhand des AWG-Werts oder des Nenndurchmessers ausgewählt werden. Steckverbinderübergänge, Kabelgeometrie, dielektrische Struktur und Abschirmung können sämtlich den gesamten Signalpfad beeinflussen.
Für verwandte Überlegungen zum Hochfrequenzkabel-Design siehe Die Bedeutung der Impedanz-Konsistenz bei ultradünnen AWG-Mikrokoaxialkabeln .
Für hochdichte Kameraanwendungen siehe HOTTENs Mikrokoaxial-Kabelbaugruppe für Kamerasysteme .
Falls EMI-Schutz wichtig ist → bewerten Sie Abschirmmaterial, Drahtdurchmesser, Abschirmungsgrad und -struktur gemeinsam mit Kabelsteifigkeit und Außendurchmesser → validieren Sie anschließend sowohl die Abschirmleistung als auch die Flexibilität.
Eine schwerere oder dichtere Abschirmstruktur kann zusätzlichen Schutz bieten, erhöht jedoch möglicherweise auch die Steifigkeit und den Verlegeaufwand. Das Abschirmdesign sollte daher genau auf die tatsächliche elektromagnetische Umgebung sowie die mechanischen Bewegungsanforderungen abgestimmt sein.
Für kompakte, kundenspezifische Kameraanschlüsse siehe HOTTENs Gimbal-Kamera-Leiterplattenhülse .
Falls der Gimbal nur sehr begrenzten internen Verlegeplatz bietet → Kabel-Außendurchmesser und Steckverbinder-Abmessungen gemeinsam bewerten → anschließend Leiter, Dielektrikum, Abschirmung und Anschluss an die verfügbare mechanische Einbaugröße optimieren.
Die alleinige Verringerung des Kabeldurchmessers löst möglicherweise kein Integrationsproblem, falls Steckverbinder, Anschluss oder Zugentlastungsstruktur mehr Platz beanspruchen als das Kabel selbst.
Für maßgeschneiderte Hochdichte-Verbindungen siehe Mikrokoaxialkabelbauensemble .
Falls ein Kabel die geforderte Signalzielgröße erreicht, aber bei Bewegung zu steif wird → Abschirmung, Mantel, Isolierung und strukturelle Parameter vor einer Änderung des Leiters überprüfen → anschließend Signalleistung nach der mechanischen Optimierung erneut validieren.
Falls ein Kabel ausreichend flexibel ist, sich die Signalleistung jedoch nach wiederholter Bewegung ändert → Leitergeometrie, Dielektrikumstruktur, Abschirmstabilität und Anschluss überprüfen → anschließend kombinierte elektrische und mechanische Validierung durchführen.
Deshalb sollte ein dynamisches Gimbal-Kabel als vollständige Baugruppe validiert werden, statt nur die elektrische Leistung vor der mechanischen Prüfung zu messen.
Zu umfassenderen Herausforderungen beim Design ultrafeiner Kabel siehe Warum die Konstruktion von extrem feinen Hochfrequenz-Koaxialkabeln so schwierig ist .
Unterschiedliche Gimbal-Systeme können unterschiedliche Kabel-Anforderungen erzeugen.
Falls das Kameramodul mehrere Hochgeschwindigkeits-Signalkanäle aufweist → priorisieren Sie dichte Verlegung, Abschirmung, Impedanz, Stecker-Pitch und kompakten Kabel-Außendurchmesser → anschließend validieren Sie den gesamten Signalpfad.
Falls das Gimbal eine kontinuierliche Drehung oder Multiaxis-Bewegung ausführt → priorisieren Sie Flex-Lebensdauer, Biegeradius, geringen mechanischen Widerstand, Zugentlastung und Kabelverlegung → anschließend überprüfen Sie die elektrische Leistung nach der dynamischen Prüfung.
Falls das Gimbal in der Nähe von Motoren oder RF-Modulen betrieben wird → priorisieren Sie Abschirmung, Impedanz-Konstanz, Erdung und Übergänge an den Steckern → anschließend validieren Sie den gesamten Übertragungspfad.
Falls die Kamera Teil eines KI-fähigen Bildgebungssystems ist → Priorisierung einer Hochgeschwindigkeits-Datenübertragung, kompakter Verlegung, Steckerverbindung und insgesamt zuverlässiger Montage → dann entsprechende Kabelarchitektur gemäß Gerätekonstruktion auswählen.
Für KI-bezogene Anwendungen siehe HOTTENs KI & intelligente Elektronik lösungen.
Bevor ein Prototyp oder ein Angebot angefordert wird, sollte ein OEM-Entwicklungsteam oder -Einkaufsteam folgende Angaben definieren:
| Anforderung | Zu bestätigende Parameter |
|---|---|
| Anwendung | Gimbal-Kamera, UAV-Kamera, robotische Bildgebung |
| Signal | Video-/Daten-Schnittstelle, Frequenz oder Datenrate |
| Elektrische | Impedanz, Dämpfung, Kapazität |
| Leiter | AWG, Material, Leiteranzahl |
| Abmessungen | Maximaler Außendurchmesser, Verlegeplatz, fertige Länge |
| Mechanische | Biegeradius, Biegezyklen, Torsion, Bewegungsbereich |
| Schirmung | Einzelabschirmung, Gesamtabschirmung, Erdung |
| Konnektor | Hersteller, Teilenummer, Rastermaß, Pinbelegung |
| Beendigung | PCB, Sensor, Stecker, Lötverfahren |
| Umwelt | Temperatur, Vibration, Feuchtigkeit |
| Validierung | Elektrische, mechanische und maßliche Prüfungen |
| Produktion | Menge für Prototypen, jährliches Produktionsvolumen |
Die Bereitstellung der Gimbal-Zeichnungen, des Kabelverlegepfads, der Steckerteilenummer, der Pinbelegung, der Kabellänge, der erwarteten Bewegung sowie der Signalanforderungen hilft dem Lieferanten, die komplette Baugruppe bereits vor der Prototyperstellung zu bewerten.
Der Entwicklungsprozess lässt sich wie folgt zusammenfassen:
Gimbal-Architektur → Bewegungsprofil → Signalanforderungen → Verfügbare Verlegefläche → Außendurchmesser des Kabels → Leiter/Dielektrikum → Abschirmung → Stecker → Zugentlastung → Prototyp → Mechanische Validierung → Elektrische Validierung → Serienfertigung
Wenn dynamische Bewegung die Hauptbeschränkung ist → Flex-Lebensdauer und mechanischen Widerstand optimieren → anschließend Signalintegrität nach mechanischer Prüfung verifizieren.
Wenn Signalintegrität bei hoher Geschwindigkeit die Hauptbeschränkung ist → Impedanz, Dämpfung, Abschirmung, Kabelgeometrie und Steckerverbindungen optimieren → anschließend den gesamten Übertragungspfad validieren.
Wenn Platz und Gewicht die Hauptbeschränkungen sind → die gesamte Kabelbaugruppe statt nur der Leiterquerschnitt optimieren → anschließend mechanische und elektrische Leistungsfähigkeit verifizieren.
Wenn mehrere Beschränkungen gleich wichtig sind → die tatsächliche Gimbal-Architektur zur Definition der Kabelanforderungen nutzen → anschließend Kabel und Anschluss als eine integrierte Baugruppe entwickeln.
Für maßgeschneiderte UAV- und Gimbal-Kabelentwicklung siehe Gimbal-Kamera-Leiterplattenhülse und HOTTENs Drohnen und Robotik lösungen.
Fazit: Eine unverzichtbare Grundlage für Hochgeschwindigkeits-Bildgebungssysteme
Von Drohnen für den Verbrauchermarkt bis hin zu industriellen Inspektions- und Kartierungsplattformen wird die Leistungsgrenze von Bildgebungssystemen zunehmend nicht nur durch Sensoren, sondern auch durch die Verbindungen bestimmt, die diese miteinander verknüpfen.
Mikrokoaxialkabel – so dünn wie ein Haar, doch für Flexibilität und Hochfrequenzleistung konstruiert – bilden die Grundlage für eine stabile, breitbandige Signalübertragung in dynamischen Umgebungen.
Hotten treibt dieses Feld weiter voran, indem es Materialwissenschaft mit präziser Fertigung verbindet und optimierte Lösungen bereitstellt, die mechanische Robustheit und Signalintegrität für Bildgebungssysteme der nächsten Generation in Einklang bringen.
| OEM-Anforderung | Kabelbau Überlegung | Typischer technischer Fokus |
|---|---|---|
| Miniaturisierung | Kabeldurchmesser und Steckverbindergröße | Medizinische Instrumente mit beengtem Bauraum |
| Signale mit hoher Frequenz | Impedanz und Abschirmung | Signalintegrität und geringe Störbeeinflussung |
| Wiederholtes Biegen | Leiter- und Mantelkonstruktion | Biegelebensdauer und Biegeradius |
| Sterilisation | Material- und Mantelauswahl | Autoklav-, EtO- oder andere Verfahren |
| Regulierungsanforderungen | Materialdokumentation und Rückverfolgbarkeit | Zulassung als Medizinprodukt |
| Produktionsskalierung | Montageprozess und Inspektion | Vom Prototyp zur Serienfertigung |
1. Was ist eine OEM-Mikrokoaxialkabelbaugruppe?
Eine OEM-Mikrokoaxialkabelbaugruppe ist eine maßgeschneiderte Kabel-Lösung, die speziell auf die elektrischen, mechanischen, dimensionalen und anwendungsbezogenen Anforderungen eines Herstellers medizinischer Geräte zugeschnitten ist.
2. Warum benötigen Hersteller medizinischer Geräte maßgefertigte Mikrokoaxialkabelbaugruppen?
Medizinische Geräte erfordern häufig extrem kleine Kabeldurchmesser, gesteuerte Impedanz, hohe Flexibilität, zuverlässige Abschirmung sowie Kompatibilität mit bestimmten Sterilisationsverfahren. Standard-Kabelbaugruppen erfüllen möglicherweise nicht alle diese Anforderungen gleichzeitig.
3. Können Mikrokoaxialkabelbaugruppen für verschiedene medizinische Geräte individuell angepasst werden?
Ja. Die Individualisierung kann Leitergröße, Dielektrikumsmaterial, Impedanz, Abschirmstruktur, Kabeldurchmesser, Mantelmaterial, Steckerverbindung, Kabellänge und Terminierungsverfahren umfassen.
4. Können mikrokoaxiale Kabelbaugruppen für medizinische Zwecke Sterilisationsverfahren standhalten?
Sie können für spezifische Sterilisationsanforderungen konstruiert werden, darunter Autoklav, Ethylenoxid (EtO), Gammastrahlung und andere Verfahren – je nach ausgewählten Materialien und Konstruktion.
5. Welche Informationen sollte ein OEM bereitstellen, wenn er eine kundenspezifische medizinische Kabelbaugruppe anfragt?
Wichtige Informationen umfassen Signalfrequenz und Bandbreite, Impedanz, erforderlichen Kabeldurchmesser, Biegeanforderungen, Flexlebensdauer, Sterilisationsverfahren, Steckerverbindungsanforderungen, Einsatzumgebung sowie die erwartete Produktionsmenge.
6. Kann HOTTEN sowohl Prototypen als auch Serienfertigung unterstützen?
Ja. HOTTEN unterstützt den Entwicklungsprozess von Engineering-Mustern und Vorserienfertigung bis hin zur Hochvolumen-Fertigung und ermöglicht so den Übergang von der Entwicklung zur Serienproduktion von Kabelkonstruktionen.
 Aktuelle Nachrichten
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05