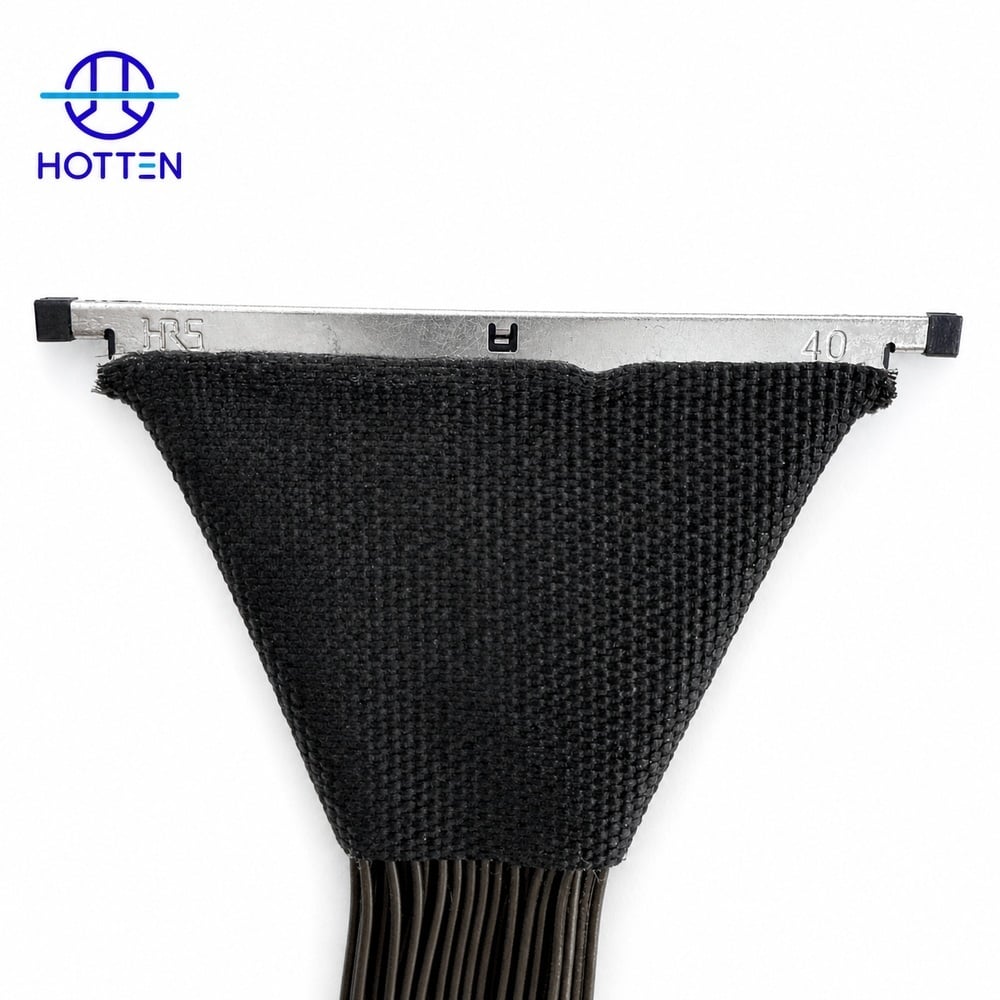
ตั้งแต่การถ่ายทำภาพยนตร์ทางอากาศเชิงศิลป์ ไปจนถึงการตรวจสอบทางอุตสาหกรรมที่มีความสำคัญสูงจากอากาศ โดรนจำเป็นต้องส่งสัญญาณวิดีโอความละเอียดสูงแบบเรียลไทม์โดยไม่มีการสูญเสียข้อมูลอย่างมั่นคงไปยังสถานีควบคุมภาคพื้นดิน แม้เพียงความหน่วงเล็กน้อยหรือสัญญาณรบกวนแม่เหล็กไฟฟ้าก็อาจทำให้ภาพถ่ายทางอากาศที่สำคัญเสียหาย และนำไปสู่ความล้มเหลวของภารกิจได้ RF ชุดสายเคเบิลโคแอกเซียลทำหน้าที่เป็นสื่อกลางหลักในการส่งข้อมูลวิดีโอแบบเรียลไทม์ที่สำคัญนี้ บริษัท Hotten Electronic Wire Technology นำเสนอชุดสายเคเบิลโคแอกเซียลแบบ RF ที่ออกแบบเฉพาะ โดยอาศัยศักยภาพด้านการวิจัยและพัฒนาภายในองค์กร เพื่อให้ได้สัญญาณวิดีโอจากโดรนที่มั่นคง ปราศจากสัญญาณรบกวน และคมชัด
การส่งสัญญาณวิดีโอจากโดรนอย่างเชื่อถือได้ขึ้นอยู่กับ เส้นทางสัญญาณ RF ทั้งหมด ซึ่งรวมถึงโครงสร้างของสาย ความต้านทานเชิงซ้อน (impedance) การลดทอนสัญญาณ (attenuation) การป้องกันสัญญาณรบกวน (shielding) ตัวเชื่อมต่อ ความยาวของสาย และเงื่อนไขเชิงกล
สำหรับระบบ UAV สายอาจต้องทำงานได้แม้จะสัมผัสกับ แรงสั่นสะเทือน การเคลื่อนไหวซ้ำๆ ของกิมบอล พื้นที่ติดตั้งที่จำกัด และสัญญาณรบกวนแม่เหล็กไฟฟ้าจากอุปกรณ์อิเล็กทรอนิกส์บนตัวเครื่อง .
ถ้า → สัญญาณวิดีโอความถี่สูงเดินทางผ่านเส้นทางสายที่ค่อนข้างยาว
ดังนั้น → ควบคุมการลดทอนสัญญาณของสาย ความต้านทานเชิงซ้อน และการเปลี่ยนผ่านที่ตัวเชื่อมต่อ
เหตุใดจึง → การสูญเสียในการส่งสัญญาณและความไม่ต่อเนื่องของความต้านทานเชิงซ้อนอาจทำให้สัญญาณที่เข้าถึงอินเทอร์เฟซรับลดลง
ถ้า → สายถูกวางใกล้กับโมดูล GPS วิทยุโทรมาตร (telemetry radios) เครื่องควบคุมความเร็วมอเตอร์ (ESCs) หรืออุปกรณ์อิเล็กทรอนิกส์กำลัง
ดังนั้น → ประเมินการป้องกันสัญญาณและการต่อสายดินของชั้นป้องกันร่วมกับการจัดแนวสายเคเบิล
เหตุใดจึง → ระบบไฟฟ้าที่อยู่ใกล้เคียงอาจทำให้เกิดการเหนี่ยวนำแม่เหล็กไฟฟ้าเข้าสู่เส้นทางสัญญาณที่ไวต่อการรบกวน
ถ้า → สายเคเบิลผ่านข้อต่อแบบหมุนได้หรือกลไกกล้องที่หมุนได้
ดังนั้น → ระบุรัศมีการโค้งงอ จำนวนรอบการดัดซ้ำ แรงบิด และการลดแรงดึง
เหตุใดจึง → การเคลื่อนไหวเชิงกลซ้ำๆ อาจส่งผลต่อความทนทานของสายเคเบิลและประสิทธิภาพสัญญาณความถี่วิทยุ
ถ้า → โดรนต้องใช้ชุดสายเคเบิลที่มีน้ำหนักเบาและมีขนาดกะทัดรัด
ดังนั้น → ปรับสมดุลระหว่างขนาดตัวนำ เส้นผ่านศูนย์กลางภายนอกของสายเคเบิล การป้องกันสัญญาณ ความยืดหยุ่น และข้อกำหนดด้านการส่งสัญญาณ
เหตุใดจึง → การลดขนาดหรือน้ำหนักของสายเคเบิลอาจก่อให้เกิดข้อแลกเปลี่ยนด้านไฟฟ้าหรือเชิงกล
ถ้า → ชุดสายเคเบิลต้องรองรับลิงก์วิดีโอเฉพาะ
ดังนั้น → ระบุช่วงความถี่ ค่าอิมพีแดนซ์ ความยาวสายเคเบิล คอนเนกเตอร์ และการสูญเสียที่ยอมรับได้ ก่อนเลือกโครงสร้างของสายเคเบิล
เหตุใดจึง → คำว่า "drone video cable" ไม่ได้ระบุความต้องการด้าน RF อย่างครบถ้วน
บทความด้าน RF สำหรับโดรนของ HOTTEN ในปัจจุบัน ระบุปัจจัยหลักสำหรับการใช้งานวิดีโอใน UAV ไว้ ได้แก่ การส่งสัญญาณที่มีการสูญเสียน้อย ความต้านทานเชิงซ้อน 50 โอห์ม การป้องกันสัญญาณรบกวน (shielding) ตัวนำที่ยืดหยุ่น และการตรวจสอบเชิงกล (mechanical validation) รวมทั้งอธิบายโครงสร้างพิเศษที่ออกแบบมาเฉพาะสำหรับโดรนแข่ง โดรนถ่ายทำภาพยนตร์ โดรนตรวจสอบภาคอุตสาหกรรม และระบบกล้องแบบ gimbal ( hottencable.com )
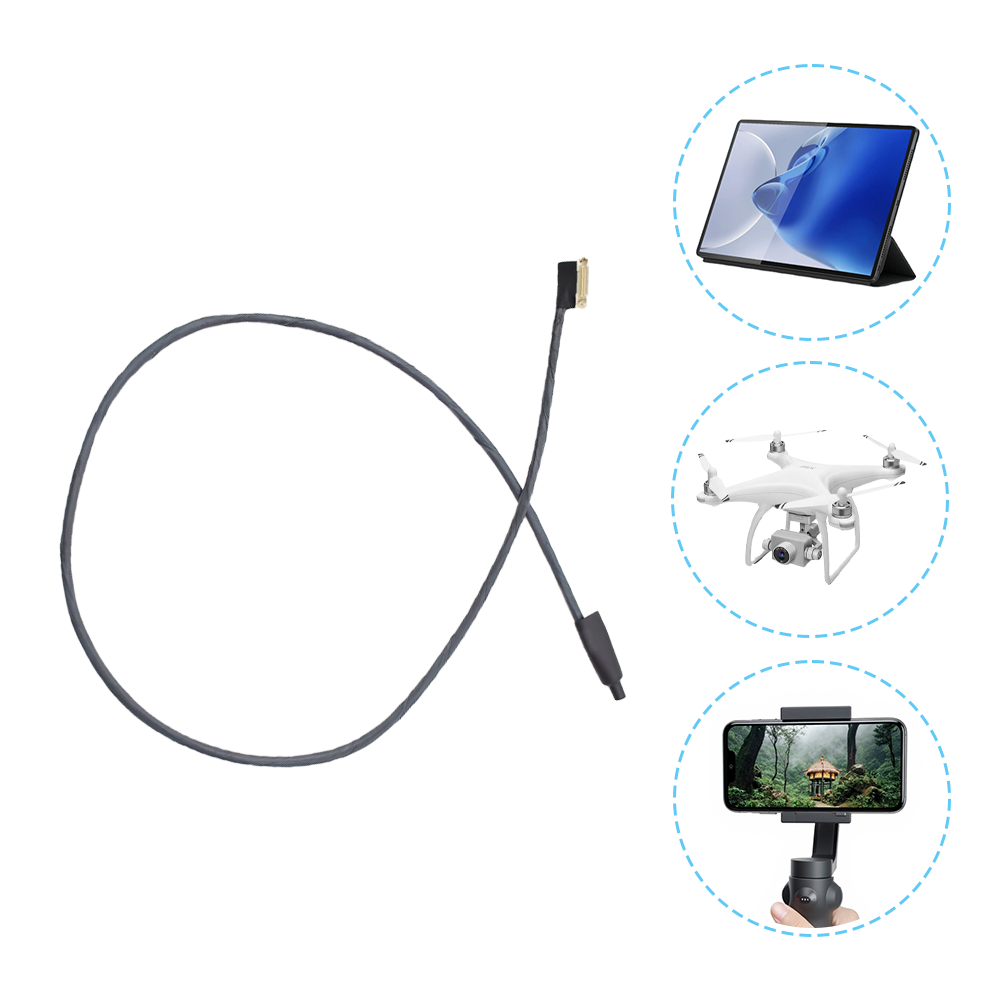
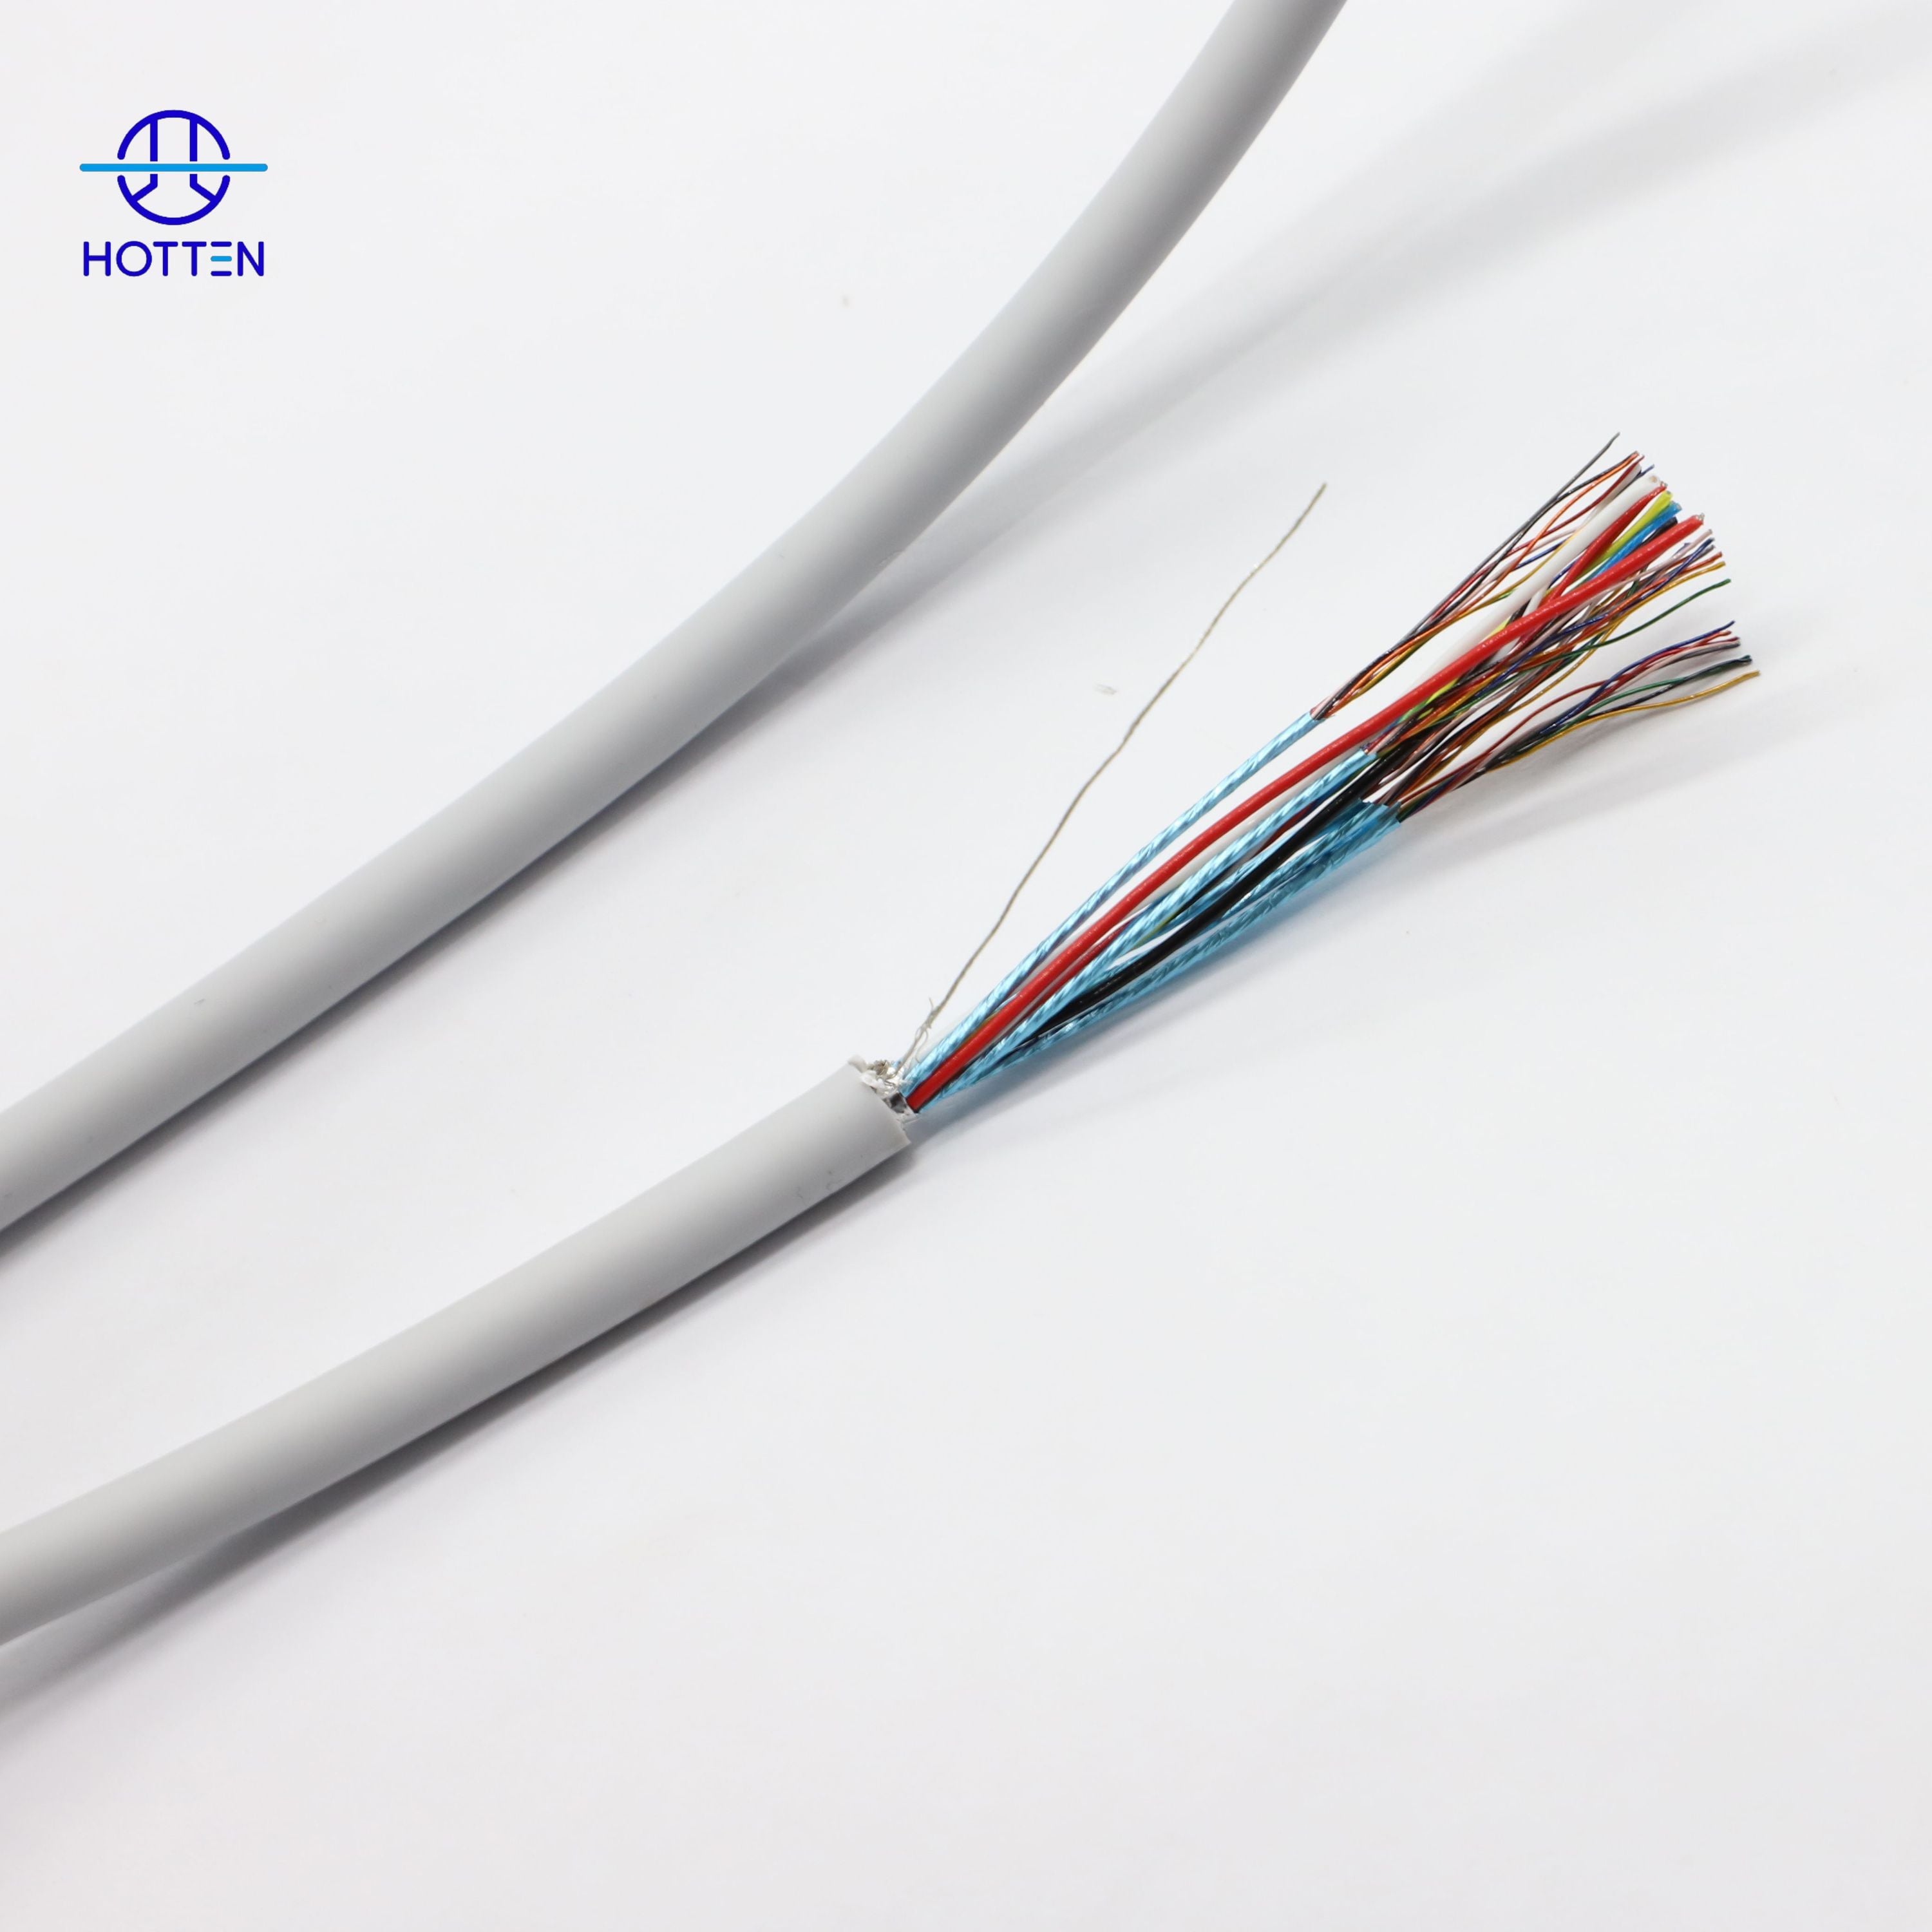
สายโคแอกเชียล RF สายเคเบิลเหล่านี้ส่งสัญญาณวิดีโอความถี่สูงจากกล้อง จิมบอล ตัวส่งสัญญาณ และเสาอากาศของโดรน ประกอบด้วยตัวนำกลาง ฉนวนกันไฟฟ้าที่มีความแม่นยำสูง โลหะป้องกันสัญญาณรบกวน และปลอกพลาสติกยืดหยุ่นภายนอก ซึ่งทั้งหมดผลิตขึ้นเพื่อให้บรรลุสองเป้าหมายหลัก หน้าที่หลักคือลดการสูญเสียสัญญาณ (attenuation) ให้น้อยที่สุด และป้องกันสัญญาณรบกวนแม่เหล็กไฟฟ้าจากภายนอก (EMI) ดังนั้นชุดสายโคแอกเซียลแบบ RF จึงเหมาะอย่างยิ่งสำหรับใช้งานโดรนในบริเวณใกล้เคียงกับสายไฟแรงสูง สถานีส่งสัญญาณ 5G หรือแม้แต่สัญญาณโดรนตัวอื่น ๆ ชุดสายที่ผลิตได้มาตรฐานจะลดการรบกวนระหว่างสัญญาณ (crosstalk) ที่ไม่ต้องการ และช่วยรักษาความเสถียรของการส่งสัญญาณวิดีโอแบบเรียลไทม์จากกล้องโดรน
ความท้าทายข้อที่ 1: การสูญเสียสัญญาณเมื่อระยะทางเพิ่มขึ้น
โดรนมักทำงานห่างจากสถานีภาคพื้นดินหลายร้อยเมตร ซึ่งสายเคเบิลมาตรฐานจะทำให้สัญญาณวิดีโอด้อยคุณภาพลงอย่างรุนแรงก่อนที่สัญญาณจะถึงปลายทางที่รับสัญญาณ
วิธีแก้ปัญหาของฮ็อตเทน: วัสดุไดอิเล็กตริกที่สูญเสียพลังงานต่ำและค่าความต้านทานเชิงลักษณะ (impedance) ที่จับคู่อย่างแม่นยำที่ 50 โอห์ม ทำให้ชุดสายโคแอกเซียลสำหรับคลื่นความถี่วิทยุ (RF) ของฮ็อตเทนสามารถรักษาความแรงของสัญญาณไว้ได้ตลอดความยาวของสาย
ความท้าทายข้อที่ 2: การดัดโค้งและการสั่นสะเทือนอย่างต่อเนื่อง
โดรนแทบไม่เคยอยู่นิ่งเลย — ระบบกิมบอล (gimbal) ของโดรนเคลื่อนไหวอยู่เสมอ และโครงสร้างตัวโดรนเองก็สั่นสะเทือนอย่างสม่ำเสมอระหว่างการบิน ความเครียดจากการใช้งานซ้ำๆ แบบนี้จะทำให้สายโคแอกเซียลทั่วไปเกิดรอยร้าวจุลภาคหรือการสึกหรอของตัวนำ ซึ่งในที่สุดจะส่งผลต่อคุณภาพของสัญญาณวิดีโอ
วิธีแก้ปัญหาของฮ็อตเทน: ชุดสายโคแอกเซียลของฮ็อตเทนออกแบบมาพร้อมตัวนำทองแดงชุบเงินที่เป็นเส้นใยละเอียดและฉนวนป้องกันที่ยืดหยุ่น จึงสามารถทนต่อการดัดโค้งซ้ำๆ ได้โดยยังคงรักษาประสิทธิภาพทางไฟฟ้าให้คงที่
ความท้าทายข้อที่ 3: การรบกวนจากสนามแม่เหล็กไฟฟ้า (EMI)
โดรนรวมชิ้นส่วนต่างๆ เช่น โมดูล GPS, วิทยุโทรมาตร (telemetry radios), ESC (ตัวควบคุมความเร็วอิเล็กทรอนิกส์) และสายไฟแรงดันสูงไว้ในพื้นที่จำกัด ซึ่งชิ้นส่วนใดชิ้นหนึ่งก็อาจรบกวนสัญญาณวิดีโอได้อย่างง่ายดาย
วิธีการแก้ปัญหาของฮอตเทน: การป้องกันแบบหลายชั้น (การรวมกันของฟอยล์อลูมิเนียมและเส้นลวดทองแดงถัก) ช่วยแยกสัญญาณรบกวนจากภายนอก และให้ประสิทธิภาพในการป้องกันสัญญาณรบกวนแม่เหล็กไฟฟ้าได้สูง
ความต้องการของแพลตฟอร์มโดรนอาจแตกต่างกันอย่างมากในด้านขนาด น้ำหนัก และประสิทธิภาพการทำงาน โดยทีมวิจัยและพัฒนาของฮอตเทนจัดทำข้อกำหนดสายเคเบิลใหม่กว่า 300 รายการต่อปี ซึ่งเราจึงสามารถนำเสนอชุดสายโคแอกเซียลสำหรับคลื่นความถี่วิทยุ (RF) ที่ออกแบบมาเฉพาะสำหรับโดรนหลากหลายประเภท
โดรนแข่งขัน: ออกแบบให้มีน้ำหนักเบาเป็นพิเศษและมีความยาวสั้น โดยใช้ระบบป้องกันแบบกึ่งแข็ง เพื่อให้สายเคเบิลมีน้ำหนักเบาและไม่รบกวนการควบคุมมากที่สุด
โดรนถ่ายทำภาพยนตร์: สายเคเบิลที่มีความยาวมากกว่าและยืดหยุ่น ออกแบบให้ผ่านแหวนหมุน (slip rings) และแกนหมุนของกิมบอลได้อย่างลื่นไหล โดยไม่ก่อให้เกิดการสั่นไหวของภาพวิดีโอ
โดรนตรวจสอบเชิงอุตสาหกรรม: ออกแบบให้ทนทาน มีปลอกภายนอกที่เหมาะสมสำหรับการใช้งานกลางแจ้ง รวมถึงมีระบบเสริมแรงเพิ่มเติมเพื่อความแข็งแรงคงทน
ระบบกล้องกิมบอล: สายโคแอกเซียลขนาดจุลภาคที่มีความละเอียดสูงมาก (บางลงได้ถึง 42 AWG) ซึ่งสามารถติดตั้งในข้อต่อที่เคลื่อนไหวได้เล็กๆ ได้ ขณะยังคงส่งสัญญาณวิดีโอความละเอียด 4K หรือ 1080p ได้อย่างมีประสิทธิภาพ
แบบทั้งหมดผ่านการทดสอบด้วยเครื่องวิเคราะห์เครือข่ายเวกเตอร์ (VNA) เพื่อให้มั่นใจว่าค่า VSWR และการสูญเสียจากการแทรกแซง (insertion loss) สอดคล้องตามข้อกำหนดทั้งหมด
ด้วยพื้นที่โรงงานกว่า 10,000 ตารางเมตร และมีหน่วยผลิตมากกว่า 40 หน่วย ฮ็อตเท่นสามารถผลิตสายเคเบิลได้มากกว่า 144 ล้านเมตรต่อปี รวมถึงชุดสายโคแอกเซียลสำหรับระบบ RF ของโดรนโดยเฉพาะ ทุกชุดจะผ่านกระบวนการตรวจสอบดังนี้
การทดสอบด้วย TDR (Time-Domain Reflectometry) เพื่อตรวจหาความไม่ต่อเนื่องของค่าอิมพีแดนซ์ที่อาจเกิดขึ้นจากปรากฏการณ์สะท้อนของสัญญาณ
การทดสอบประสิทธิภาพของระบบป้องกันการรบกวน (shielding effectiveness) ในช่วงความถี่ 30 MHz ถึง 6 GHz ครอบคลุมทุกย่านความถี่ที่ใช้งานกับเทคโนโลยีการส่งสัญญาณวิดีโอของโดรนในปัจจุบัน
การทดสอบความยืดหยุ่นแบบไดนามิกเพื่อจำลองสภาวะการบินจริง ซึ่งรวมถึงการโค้งงออย่างต่อเนื่อง การสั่นสะเทือน และการเปลี่ยนแปลงอุณหภูมิ
ผู้ปฏิบัติงานด้านการผลิตทุกคนรับผิดชอบต่อคุณภาพของขั้นตอนการผลิตที่ตนรับผิดชอบโดยตรง โดยเฉพาะชิ้นส่วนที่ประกอบเสร็จแล้วจะถูกส่งไปยังโดรนของลูกค้าของเราเท่านั้น หากผ่านมาตรฐานคุณภาพอันสูงของฮ็อตเทน
กระบวนการเลือกสายเคเบิล RF สำหรับ UAV ที่ใช้งานได้จริงคือ:
ความต้องการด้านวิดีโอ/RF → ความถี่ → ความต้านทานเชิงซ้อน → ความยาวสายเคเบิล → การลดทอนสัญญาณ → การป้องกันสัญญาณรบกวน → เส้นผ่านศูนย์กลางภายนอก/น้ำหนักของสายเคเบิล → ความยืดหยุ่น → ขั้วต่อ → การติดตั้งขั้วต่อ → การตรวจสอบเชิงกล → การทดสอบ RF → การตรวจสอบสำหรับการผลิตจริง
สายเคเบิลอาจเชื่อมต่อระหว่าง:
กล้อง → ระบบ gimbal → เครื่องส่งสัญญาณ → แอนเทนนา/อินเทอร์เฟซ RF
หรือสถาปัตยกรรมเฉพาะการใช้งานอื่นๆ
| พารามิเตอร์ | คำถามทางวิศวกรรม |
|---|---|
| ประเภทสัญญาณ | วิดีโอ / RF / ความเร็วสูง / อื่นๆ |
| ความถี่ | ช่วงความถี่ที่เกี่ยวข้องคือเท่าใด |
| อิมพีแดนซ์ | 50 โอห์ม / 75 โอห์ม / อื่น ๆ |
| ความยาวสายเคเบิล | ความยาวการส่งสัญญาณสุดท้ายคือเท่าใด |
| การลดทอน | ระบบสามารถทนต่อการสูญเสียสูงสุดได้เท่าใด |
| การสูญเสียการกลับคืน | มีการระบุข้อกำหนดด้าน return-loss หรือไม่ |
| คอนเนคเตอร์ | ต้องการอินเทอร์เฟซแบบใดอย่างแน่ชัด |
| การป้องกัน | ต้องควบคุม EMI ระดับใด |
| การเคลื่อนที่เชิงกล | สายเคเบิลนี้ใช้งานแบบคงที่หรือแบบเคลื่อนไหว |
ถ้า → อินเทอร์เฟซ RF ถูกกำหนดไว้แล้วโดยอุปกรณ์อิเล็กทรอนิกส์
ดังนั้น → รักษาค่าอิมพีแดนซ์ของระบบและข้อกำหนดด้านอินเทอร์เฟซไว้ระหว่างการพัฒนาสายเคเบิล
เหตุใดจึง → ควรออกแบบสายเคเบิลให้สอดคล้องกับสถาปัตยกรรมการส่งสัญญาณที่มีอยู่
เส้นทางการส่งสัญญาณอาจมีน้ำหนักมากขึ้นเมื่อกล้องหรือตัวส่งสัญญาณอยู่ห่างจากอุปกรณ์รับสัญญาณทางกายภาพ
ถ้า → ความยาวของสายเคเบิลเพิ่มขึ้น
ดังนั้น → ประเมินการลดทอนสัญญาณในช่วงความถี่ที่กำหนด
เหตุใดจึง → การสูญเสียคลื่นวิทยุรวมได้รับผลกระทบจากทั้งโครงสร้างของสายเคเบิลและความยาวของเส้นทางส่งสัญญาณ
ถ้า → แม้ชุดประกอบจะสั้นแต่ทำงานที่ความถี่สูงกว่า
ดังนั้น → ประเมินการลดทอนสัญญาณที่ขึ้นกับความถี่และการสูญเสียที่ขั้วต่อ
เหตุใดจึง → ความยาวสั้นไม่ได้หมายความว่าจะไม่มีการสูญเสียการส่งสัญญาณที่ความถี่สูง
งบประมาณการสูญเสียแบบครบวงจรอาจประกอบด้วย:
การสูญเสียจากสายเคเบิล + การสูญเสียจากขั้วต่อ + การสูญเสียจากการเปลี่ยนผ่าน + การสูญเสียจากอินเทอร์เฟซอื่นๆ
บทความด้านคลื่นวิทยุสำหรับโดรนของบริษัทฮ็อตเท่นในปัจจุบันระบุว่า การจับคู่อิมพีแดนซ์ที่ 50 โอห์ม เป็นส่วนหนึ่งของโซลูชันการส่งสัญญาณวิดีโอผ่านโดรน ( hottencable.com )
สำหรับข้อกำหนดของผู้ผลิตอุปกรณ์ต้นทาง (OEM):
ถ้า → ระบบต้องมีอินเทอร์เฟซคลื่นวิทยุแบบ 50 โอห์ม
ดังนั้น → กำหนดค่าอิมพีแดนซ์เชิงชื่อพร้อมกับช่วงความถี่และเกณฑ์การยอมรับคลื่นวิทยุที่เกี่ยวข้อง
เหตุใดจึง → การระบุเพียงค่าอิมพีแดนซ์เชิงชื่ออย่างเดียวไม่สามารถอธิบายพฤติกรรมที่ความถี่สูงได้ครบถ้วน
พารามิเตอร์ที่เกี่ยวข้องอาจรวมถึง:
สำหรับคำแนะนำเพิ่มเติมเกี่ยวกับอิมพีแดนซ์:
อิมพีแดนซ์ของสายเคเบิลคืออะไร และเหตุใดจึงมีความสำคัญต่อชุดสายเคเบิลที่ใช้งานที่ความถี่สูง
โดรนสามารถจัดวางเส้นทางสัญญาณความถี่วิทยุ (RF) และสัญญาณความเร็วสูงให้อยู่ใกล้กับ:
ถ้า → สายเคเบิล RF ผ่านบริเวณที่มีอุปกรณ์อิเล็กทรอนิกส์หนาแน่น
ดังนั้น → ประเมินการใช้แผ่นฟอยล์ โครงสร้างถัก หรือการป้องกันแบบหลายชั้น
เหตุใดจึง → สนามแม่เหล็กไฟฟ้าภายนอกอาจรบกวนเข้าไปในเส้นทางการส่งสัญญาณ
ถ้า → เส้นทางสัญญาณหลายเส้นถูกจัดวางให้รวมกัน
ดังนั้น → ประเมินการแยกช่องสัญญาณและการต่อสายดินของแผ่นป้องกัน
เหตุใดจึง → การรบกวนแม่เหล็กไฟฟ้าจากภายนอกและการรบกวนระหว่างช่องสัญญาณเป็นประเด็นวิศวกรรมที่แยกจากกัน
บทความปัจจุบันของโฮทเทนอธิบายการผสมผสานของ ฟอยล์อลูมิเนียมและถักทองแดง สำหรับชุดประกอบระบบ RF ของโดรน และระบุว่าการป้องกันด้วยแผ่นโลหะเป็นมาตรการสำคัญในการควบคุมการรบกวนแม่เหล็กไฟฟ้า ( hottencable.com )
ชุดประกอบกล้องกิมบอลอาจทำให้สาย RF ต้องหมุนและโค้งงอซ้ำ ๆ
ถ้า → สายผ่านแกนหมุนของกิมบอล
ดังนั้น → กำหนดรัศมีการโค้ง ช่วงการหมุน การจัดวางสาย และข้อกำหนดอายุการใช้งานภายใต้การเคลื่อนไหวแบบยืดหยุ่น
เหตุใดจึง → การเคลื่อนไหวซ้ำๆ ก่อให้เกิดแรงทางกลที่ข้อกำหนดสาย RF แบบคงที่ไม่สามารถระบุได้
ถ้า → ตัวเชื่อมตั้งอยู่ใกล้จุดหมุนของกิมบอล
ดังนั้น → ประเมินระบบลดแรงดึงและรูปทรงของสายในบริเวณใกล้เคียง
เหตุใดจึง → บริเวณจุดหมุนอาจกลายเป็นจุดที่รับแรงเครียดสะสม
หน้าเว็บปัจจุบันของ HOTTEN อธิบายโดยเฉพาะเกี่ยวกับสายไมโครโคแอกเซียลขนาดเล็กมากสำหรับระบบกล้องกิมบอล และระบุว่าการออกแบบของบริษัทมีจุดประสงค์เพื่อรักษาการส่งสัญญาณวิดีโอไว้แม้ขณะผ่านข้อต่อที่เคลื่อนไหวได้เล็กๆ ( hottencable.com )
สำหรับการใช้งานโดรน น้ำหนักไม่ได้ขึ้นอยู่กับตัวนำเพียงอย่างเดียว
การประกอบทั้งหมดประกอบด้วย:
ตัวนำ + ฉนวน + ชั้นป้องกัน + ปลอกหุ้ม + ตัวเชื่อมต่อ + โครงสร้างเสริม / ระบบลดแรงดึง
ถ้า → โดรนมีข้อจำกัดที่เข้มงวดเกี่ยวกับน้ำหนักบรรทุกหรือระยะเวลาบิน
ดังนั้น → ประเมินน้ำหนักรวมของชิ้นส่วนที่ประกอบเสร็จสมบูรณ์
เหตุใดจึง → การลดจำนวนชิ้นส่วนสายเคเบิลเพียงหนึ่งชิ้น ไม่จำเป็นต้องส่งผลให้น้ำหนักรวมของชิ้นส่วนที่ประกอบเสร็จสมบูรณ์ต่ำที่สุด
ถ้า → การป้องกันรังสีแม่เหล็กไฟฟ้าเพิ่มขึ้น
ดังนั้น → ประเมินมวลที่เพิ่มขึ้นเทียบกับประสิทธิภาพการป้องกันรังสีแม่เหล็กไฟฟ้าที่ต้องการ
เหตุใดจึง → การป้องกันรังสีแม่เหล็กไฟฟ้ากับน้ำหนักของอากาศยานอาจก่อให้เกิดข้อกำหนดในการออกแบบที่ขัดแย้งกัน
สายนำไฟฟ้าที่มีขนาดเล็กที่สุดไม่ได้หมายความว่าจะเหมาะสมที่สุดเสมอไป
ปัจจัยที่ควรพิจารณาอย่างสำคัญ ได้แก่
| พารามิเตอร์ | การพิจารณาดุลยภาพทางวิศวกรรม |
|---|---|
| เส้นผ่านศูนย์กลาง AWG ที่เล็กลง | ขนาดและน้ำหนักที่ลดลง |
| ตัวนำขนาดใหญ่ | อาจมีค่าความต้านทานต่ำลง |
| โครงสร้างตัวนำแบบเส้นเล็กจำนวนมาก | ความยืดหยุ่น |
| การป้องกัน | ประสิทธิภาพการป้องกันสัญญาณรบกวนทางแม่เหล็กไฟฟ้าเทียบกับน้ำหนัก |
| สายเคเบิล | การจัดเส้นทาง |
| การเลิก | ความเป็นไปได้ในการประกอบ |
ถ้า → สายเคเบิลถูกจัดวางผ่านข้อต่อแบบกิมบอลที่มีขนาดเล็ก
ดังนั้น → ประเมินโครงสร้างตัวนำแบบเส้นเล็กและยืดหยุ่น
เหตุใดจึง → กลไกการเคลื่อนไหวแบบกะทัดรัดต้องการทั้งขนาดเล็กและความยืดหยุ่นเชิงพลศาสตร์
ถ้า → เส้นทางการส่งสัญญาณมีข้อกำหนดเรื่องการลดทอนสัญญาณที่เข้มงวดยิ่งขึ้น
ดังนั้น → ประเมินขนาดของตัวนำโดยพิจารณาจากงบประมาณการสูญเสียทั้งหมด
เหตุใดจึง → การลดขนาดเส้นผ่านศูนย์กลางให้น้อยที่สุดไม่ควรกระทบต่อประสิทธิภาพการทำงานด้านคลื่นวิทยุ (RF) ที่จำเป็น
บทความปัจจุบันของฮอทเทนเกี่ยวกับโดรนใช้ 42AWG สายโคแอกเชียลแบบจุลภาคเป็นตัวอย่างสำหรับระบบกล้องกิมบอล ( hottencable.com )
เส้นทางทั้งหมดคือ:
สาย → การต่อปลาย → ขั้วต่อ → กล้อง / เครื่องส่งสัญญาณ / แผงวงจรพิมพ์ (PCB)
ถ้า → ขั้วต่อได้รับการระบุไว้แล้ว
ดังนั้น → ออกแบบการต่อปลายสายให้สอดคล้องกับรูปทรงเรขาคณิตของขั้วต่อที่แน่นอนนั้น
เหตุใดจึง → การเปลี่ยนผ่านที่ขั้วต่อจึงกลายเป็นส่วนหนึ่งของเส้นทางสัญญาณ RF
ถ้า → ขั้วต่อยังไม่ได้รับการกำหนดอย่างแน่นอน
ดังนั้น → ประเมินขนาดของตัวเชื่อมต่อ วิธีการล็อก คุณสมบัติด้านคลื่นความถี่วิทยุ (RF) และการยึดเกาะเชิงกลร่วมกัน
เหตุใดจึง → การเลือกตัวเชื่อมต่อมีผลต่อทั้งการจัดวางภายในโครงสร้างและการรักษาความสมบูรณ์ของสัญญาณ
ความต้องการที่อาจเกิดขึ้น ได้แก่
สำหรับสายส่งสัญญาณวิดีโอสำหรับโดรน ลำดับขั้นตอนการตรวจสอบที่ใช้งานได้จริงคือ:
สายเคเบิลดิบ
→การต่อเชื่อมขั้วต่อ
→ชิ้นส่วนประกอบสำเร็จรูป
→การทดสอบความถี่วิทยุ (RF)
การทดสอบที่อาจดำเนินการ ได้แก่:
| การทดสอบ | วัตถุประสงค์ |
|---|---|
| TDR | ระบุตำแหน่งที่มีความไม่ต่อเนื่องของอิมพีแดนซ์ |
| VNA | วัดประสิทธิภาพด้านคลื่นความถี่วิทยุ (RF) ซึ่งแปรผันตามความถี่ |
| อัตราส่วนคลื่นคงที่ (VSWR) | ประเมินความไม่สอดคล้องกัน |
| การสูญเสียการแทรก | ประเมินการสูญเสียในการส่งผ่าน |
| การทดสอบการป้องกันคลื่นแม่เหล็กไฟฟ้า | ประเมินการป้องกันการรบกวนจากคลื่นแม่เหล็กไฟฟ้า |
| ความต่อเนื่อง | ตรวจสอบการเชื่อมต่อทางไฟฟ้า |
| การตรวจสอบขั้วต่อ | ยืนยันอินเทอร์เฟซ |
| การตรวจสอบขนาด | ยืนยันรูปร่างสุดท้าย |
บทความปัจจุบันของโฮเทนระบุว่าชุดประกอบระบบไร้สายสำหรับโดรนของบริษัทได้รับการทดสอบโดยใช้ VNA สำหรับค่า VSWR และการสูญเสียการแทรกสอด และ TDR สำหรับความไม่ต่อเนื่องของอิมพีแดนซ์ . ( hottencable.com )
สายเคเบิลอาจประสบ:
การสั่นสะเทือน + การโค้งงอ + การหมุน + การเปลี่ยนแปลงอุณหภูมิ
ถ้า → สายเคเบิลติดตั้งอยู่บนแพลตฟอร์มโดรนที่เคลื่อนที่
ดังนั้น → จำลองสภาวะเชิงกลที่เป็นตัวแทนจริงระหว่างการตรวจสอบ
เหตุใดจึง → การทดสอบแบบคงที่บนโต๊ะไม่สามารถแสดงความน่าเชื่อถือเชิงพลวัตได้
การทดสอบเชิงกลที่อาจใช้ ได้แก่:
บทความปัจจุบันของ HOTTEN อธิบายการทดสอบความยืดหยุ่นเชิงพลวัตที่ออกแบบมาเพื่อเลียนแบบสภาวะการบิน รวมถึงการโค้งงอ การสั่นสะเทือน และการเปลี่ยนแปลงอุณหภูมิ ( hottencable.com )
ถ้า → โดรนให้ความสำคัญกับน้ำหนักเบาและการติดตั้งที่กะทัดรัด
ดังนั้น → ประเมินชุดสาย RF ที่สั้นและเบาพร้อมการรองรับเชิงกลที่เหมาะสม
เหตุใดจึง → มวลของสายเคเบิลที่ไม่จำเป็นอาจส่งผลต่อการออกแบบระบบโดยรวม
บทความ HOTTEN ฉบับปัจจุบันอธิบายการสร้างโครงสร้างที่มีน้ำหนักเบาและมีความยาวสั้นสำหรับการใช้งานกับโดรนแข่งขัน hottencable.com )
ถ้า → ชุดกล้องใช้กิมบอลแบบเคลื่อนที่และมีการเดินสายที่ยาวกว่า
ดังนั้น → ให้ความสำคัญกับความยืดหยุ่น ความเสถียรของสัญญาณ RF และการเดินสายผ่านกลไกที่หมุนได้
เหตุใดจึง → สายเคเบิลต้องรักษาการส่งสัญญาณไว้ได้แม้ในขณะที่กิมบอลเคลื่อนที่ซ้ำ ๆ
ถ้า → โดรนทำงานภายนอกอาคารและอาจสัมผัสกับการสั่นสะเทือนหรือแรงกระแทกเชิงกล
ดังนั้น → ประเมินความทนทานของปลอกหุ้ม ระบบลดแรงดึง ความต้านทานต่อสภาพแวดล้อม และประสิทธิภาพของสัญญาณ RF
เหตุใดจึง → การใช้งานภายนอกอาคารอาจเพิ่มข้อกำหนดเชิงกลและสิ่งแวดล้อมที่มากกว่าการส่งสัญญาณวิดีโอเพียงอย่างเดียว
ถ้า → สายเคเบิลผ่านข้อต่อที่เล็กมากและเคลื่อนที่ได้
ดังนั้น → ประเมินโครงสร้างไมโครโคแอ็กเซียล เส้นผ่านศูนย์กลางของสายเคเบิล รัศมีการโค้งงอ ทิศทางของคอนเนคเตอร์ และอายุการใช้งานภายใต้การดัดซ้ำ
เหตุใดจึง → อินเทอร์เฟซเชิงกลอาจกลายเป็นข้อจำกัดหลัก
สำหรับการใช้งานโดรนแบบไดนามิก:
การทดสอบสัญญาณวิทยุครั้งแรก
→การทดสอบความยืดหยุ่น / การสั่นสะเทือน
→การวัดสัญญาณวิทยุหลังการทดสอบ
→การตรวจสอบขั้วต่อ / สายเคเบิล
ถ้า → ชิ้นส่วนประกอบยังคงมีความต่อเนื่องหลังการทดสอบเชิงกล
ดังนั้น → ตรวจสอบค่าอิมพีแดนซ์ การสูญเสียการแทรกสอด และพารามิเตอร์สัญญาณวิทยุอื่น ๆ ที่เกี่ยวข้องกับการใช้งานอีกครั้ง
เหตุใดจึง → ความต่อเนื่องเพียงอย่างเดียวไม่สามารถยืนยันได้ว่าคุณสมบัติสัญญาณวิทยุยังคงเหมือนเดิม
ถ้า → การสูญเสียการแทรกต่อหรือการเปลี่ยนแปลงของอัตราส่วนคลื่นยืนไฟฟ้าหลังการทดสอบ
ดังนั้น → ตรวจสอบการเคลื่อนตัวของตัวนำ การบิดเบี้ยวของชั้นป้องกัน การเชื่อมต่อขั้วต่อ และการลดแรงดึง
เหตุใดจึง → การบิดเบี้ยวเชิงกลอาจเปลี่ยนเส้นทางสัญญาณก่อนที่จะเกิดความล้มเหลวทางไฟฟ้าอย่างสมบูรณ์
| หมวดหมู่ | ข้อมูลที่แนะนำ |
|---|---|
| ประเภทของเครื่องบินไร้คนขับ | แข่งขัน / สร้างภาพยนตร์ / ตรวจสอบ / อื่น ๆ |
| การใช้งาน | วิดีโอ / คลื่นวิทยุ / กล้อง / แอนเทนนา |
| ความถี่ | ช่วงการทำงาน |
| อิมพีแดนซ์ | มูลค่าตามชื่อ |
| การลดทอน | การสูญเสียสูงสุดที่ยอมรับได้ |
| การสูญเสียการสะท้อนกลับ / VSWR | ขีดจำกัดที่ต้องการ |
| ความยาวสายเคเบิล | ค่าที่ระบุไว้ + ความคลาดเคลื่อน |
| สายเคเบิล | ขนาดสูงสุดที่ยอมรับได้ |
| น้ำหนัก | น้ำหนักสูงสุดของการประกอบ (ถ้ามี) |
| ผู้ขับ | AWG / วัสดุ / การสร้าง |
| ไดเอเลคทริก | วัสดุ / โครงสร้าง |
| การป้องกัน | ฟอยล์ / ถัก / หลายชั้น |
| คอนเนคเตอร์ | ผู้ผลิต / รหัสชิ้นส่วน |
| การเลิก | การบัดกรี / การหุ้ม / อื่นๆ |
| ความยืดหยุ่น | แบบคงที่ / แบบเคลื่อนไหว |
| รัศมีการงอ | ค่าต่ำสุดที่กำหนด |
| แรงบิด | การหมุนที่จำเป็น (ถ้ามี) |
| การสั่นสะเทือน | เงื่อนไขที่จำเป็น |
| อุณหภูมิ | ช่วงการทำงาน |
| การทดสอบ | VNA / TDR / กลไก |
| ต้นแบบ | ปริมาณที่ต้องการ |
| การผลิต | ปริมาณที่คาดหวัง |
ถ้า → ใบเสนอราคาเพียงระบุว่า “สายเคเบิลโคแอกเซียล RF สำหรับวิดีโอโดรน”
ดังนั้น → ระบุความถี่ ค่าอิมพีแดนซ์ ความยาวสายเคเบิล การสูญเสียสัญญาณ ตัวเชื่อมต่อ การป้องกันสัญญาณรบกวน น้ำหนัก และเงื่อนไขเชิงกล
เหตุใดจึง → ป้ายกำกับการใช้งานเพียงอย่างเดียวไม่สามารถกำหนดข้อกำหนดด้าน RF และเชิงกลของชุดประกอบสำเร็จรูปได้
| ด้านที่ใช้ประเมิน | สิ่งที่ต้องยืนยัน |
|---|---|
| การออกแบบ RF | การควบคุมค่าอิมพีแดนซ์และการสูญเสียสัญญาณ |
| ความสามารถในการผลิตสายโคแอกเซียลแบบละเอียด | เส้นผ่านศูนย์กลางเล็ก / เส้นลวดเบอร์ละเอียด |
| การป้องกัน | ฟอยล์ / ถัก / หลายชั้น |
| ความสามารถของสายเคเบิลแบบกิมบอล | ความยืดหยุ่นแบบไดนามิก / การหมุน |
| Connector Assembly | Rf termination |
| Dfm | การทบทวนการจัดวางและติดตั้งสายเคเบิล |
| การทดสอบ | VNA / TDR / กลไก |
| ต้นแบบ | ความสามารถในการพัฒนา |
| การผลิต | ความซ้ำได้ของกระบวนการ |
| คุณภาพ | การตรวจสอบและการติดตามแหล่งที่มา |
ถ้า → ผู้จัดจำหน่ายสามารถจัดหาสายเคเบิล RF มาตรฐานได้ แต่ไม่สามารถปรับแต่งขั้วต่อหรือเส้นทางการเดินสายได้
ดังนั้น → ประเมินความสามารถในการผลิตชุดสายเคเบิลแบบครบวงจร
เหตุใดจึง → การติดตั้งยานบินไร้คนขับมักต้องออกแบบสายเคเบิลให้สอดคล้องกับโครงสร้างเชิงกล
ถ้า → ผู้จัดจำหน่ายแสดงผลการทดสอบ RF ที่ประสบความสำเร็จเพียงหนึ่งครั้ง โดยไม่มีการรับรองด้านกล
ดังนั้น → ทบทวนการทดสอบแบบไดนามิกที่เกี่ยวข้องกับการติดตั้งจริง
เหตุใดจึง → ชุดสายเคเบิลสำหรับใช้งานบนอากาศอาจเผชิญกับสภาวะเชิงกลที่ไม่เกิดขึ้นระหว่างการทดสอบบนโต๊ะทดลอง
สถาปัตยกรรมของโดรน
→กล้อง / แกนหมุน (กิมบอล) / เครื่องส่งสัญญาณ
→ความถี่
→อิมพีแดนซ์
→ความยาวสายเคเบิล
→การลดทอน
→การป้องกัน
→เส้นผ่านศูนย์กลางภายนอก / น้ำหนักของสายเคเบิล
→คอนเนคเตอร์
→การเลิก
→ความสามารถในการโค้งงอ / การหมุน
→การสั่นสะเทือน
→อุณหภูมิ
→การทดสอบด้วยเครื่องวิเคราะห์เครือข่ายเวกเตอร์ (VNA) / เครื่องวัดการสะท้อนแบบเวลา (TDR)
→การตรวจสอบทางกล
→ต้นแบบ
→การยืนยันการผลิต
สำหรับระบบกล้องกิมบอล:
โมดูลกล้อง
→ ระบุอินเทอร์เฟซวิดีโอ / RF
→ กำหนดความถี่
→ ระบุอิมพีแดนซ์
→ กำหนดความยาวของสายเคเบิล
→ คำนวณงบประมาณการสูญเสีย
→ เลือกตัวนำแบบเส้นเกลียวละเอียด
→ เลือกโครงสร้างไดอิเล็กทริก
→ กำหนดการป้องกันคลื่นแม่เหล็กไฟฟ้า
→ ลดขนาดเส้นผ่านศูนย์กลางของสายเคเบิลให้น้อยที่สุด
→ เลือกคอนเนกเตอร์
→ กำหนดการต่อปลายสาย
→ กำหนดรูปแบบการเคลื่อนไหวแบบกิมบอลทั้งการโค้งและการหมุน
→ ทำการทดสอบด้วยเครื่องวัดเครือข่ายเวกเตอร์ (VNA)
→ ทำการทดสอบด้วยเครื่องวัดการสะท้อนแบบเวลา (TDR)
→ ดำเนินการทดสอบความยืดหยุ่นแบบไดนามิก / การสั่นสะเทือน
→ ตรวจสอบประสิทธิภาพ RF หลังการทดสอบ
→ รับรองกระบวนการผลิต
สำหรับโดรนตรวจสอบเชิงอุตสาหกรรม:
แพลตฟอร์มตรวจสอบกลางแจ้ง
→ กำหนดเส้นทางสัญญาณ RF
→ ระบุระดับการสัมผัสกับสภาพแวดล้อม
→ กำหนดค่าอิมพีแดนซ์และค่าการลดทอน
→ กำหนดขนาดเส้นผ่านศูนย์กลางภายนอก (OD) และน้ำหนักของสายเคเบิล
→ เลือกปลอกที่ทนทาน
→ เลือกชั้นป้องกันสัญญาณรบกวน
→ กำหนดการลดแรงดึง
→ เลือกคอนเนกเตอร์
→ ดำเนินการตรวจสอบความถูกต้องของสัญญาณวิทยุ
→ ดำเนินการทดสอบการสั่นสะเทือน / อุณหภูมิ
→ ยืนยันการประกอบสำเร็จรูป
หลักวิศวกรรมที่สำคัญคือ:
สายเคเบิลสำหรับส่งสัญญาณวิดีโอโดรนที่เชื่อถือได้ ไม่ได้ขึ้นอยู่กับการสูญเสียสัญญาณต่ำเพียงอย่างเดียว แต่ต้องพิจารณาโดยรวมของชุดสายโคแอกเซียลสำหรับสัญญาณวิทยุ ซึ่งต้องสมดุลระหว่างค่าอิมพีแดนซ์ การลดทอนสัญญาณ การป้องกันสัญญาณรบกวน น้ำหนัก การจัดวางเส้นทางสายเคเบิล รูปแบบของขั้วต่อ และสภาวะกลไกแบบไดนามิก
ชุดสายเคเบิลไมโครโคแอ็กเซียล 50 ขาสำหรับระบบการมองเห็นของหุ่นยนต์รูปแบบมนุษย์
เหตุใดอุปกรณ์ความเป็นจริงเสริม (AR) และความเป็นจริงเสมือน (VR) จึงต้องใช้ชุดสายโคแอกเซียลขนาดเล็ก
เหตุใดสายโคแอ็กเซียลขนาดจิ๋วจึงกำลังเปลี่ยนแปลงการออกแบบอุปกรณ์สวมใส่
อิมพีแดนซ์ของสายเคเบิลคืออะไร และเหตุใดจึงมีความสำคัญต่อชุดสายเคเบิลที่ใช้งานที่ความถี่สูง
ระบบความถี่สูงและระบบคลื่นวิทยุ
แม้บทความนี้จะมุ่งเน้นเฉพาะด้านวิดีโอสำหรับโดรน แต่ความเชี่ยวชาญของฮ็อตเทนด้านเทคโนโลยีสายโคแอกเซียลแบบ RF ไม่ได้จำกัดอยู่เพียงความต้องการของผู้ผลิตโดรนเท่านั้น
สายเคเบิลสำหรับระบบ AR/VR: ชุดสายโคแอกเซียลที่บางและยืดหยุ่น สำหรับการส่งสัญญาณวิดีโอแบบหน่วงเวลาต่ำในแอปพลิเคชันความจริงเสริม (AR) และความจริงเสมือน (VR)
ชุดสายไฟสำหรับหุ่นยนต์: ชุดสายไฟที่ทนทาน ซึ่งรักษาความสมบูรณ์ของสัญญาณให้ปราศจากสัญญาณรบกวนภายในแขนหุ่นยนต์ที่มีมอเตอร์จำนวนมากและทำงานอย่างต่อเนื่อง
อุปกรณ์ทางการแพทย์: สายเคเบิลสำหรับกล้องส่องตรวจภายใน (Endoscope) และสายเคเบิลสำหรับอัลตราซาวนด์ภายในหลอดเลือด (IVUS) ซึ่งต้องการความน่าเชื่อถือสูงภายใต้สภาพแวดล้อมที่ท้าทายของอุปกรณ์ทางการแพทย์ที่ผ่านกระบวนการฆ่าเชื้อแล้ว
วิดีโอจากโดรนที่เชื่อถือได้และมีความเสถียรไม่ใช่สิ่งฟุ่มเฟือย แต่เป็นผลลัพธ์ที่เกิดจากการออกแบบและวิศวกรรมอย่างพิถีพิถัน ซึ่งเกิดขึ้นผ่านการวิจัยและพัฒนาอย่างรอบคอบ การพัฒนาโซลูชันแบบเฉพาะตามความต้องการอย่างรวดเร็ว และการควบคุมคุณภาพอย่างเข้มงวดที่บริษัท Hotten Electronic Wire Technology ให้บริการ ไม่ว่าคุณจะต้องการสายโคแอกเซียลมาตรฐาน หรือชุดสายไฟแบบครบวงจรที่ออกแบบและผลิตขึ้นเฉพาะสำหรับกิมบอลหรือโครงสร้างอากาศยานที่ไม่เหมือนใคร ทีมงานผู้เชี่ยวชาญของเราพร้อมให้การสนับสนุนเพื่อให้แน่ใจว่าคุณจะได้รับการส่งสัญญาณวิดีโอที่มีความเสถียรและเชื่อถือได้ตลอดการปฏิบัติการของโดรน
 ข่าวร้อนแรง
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05





 EN