EN
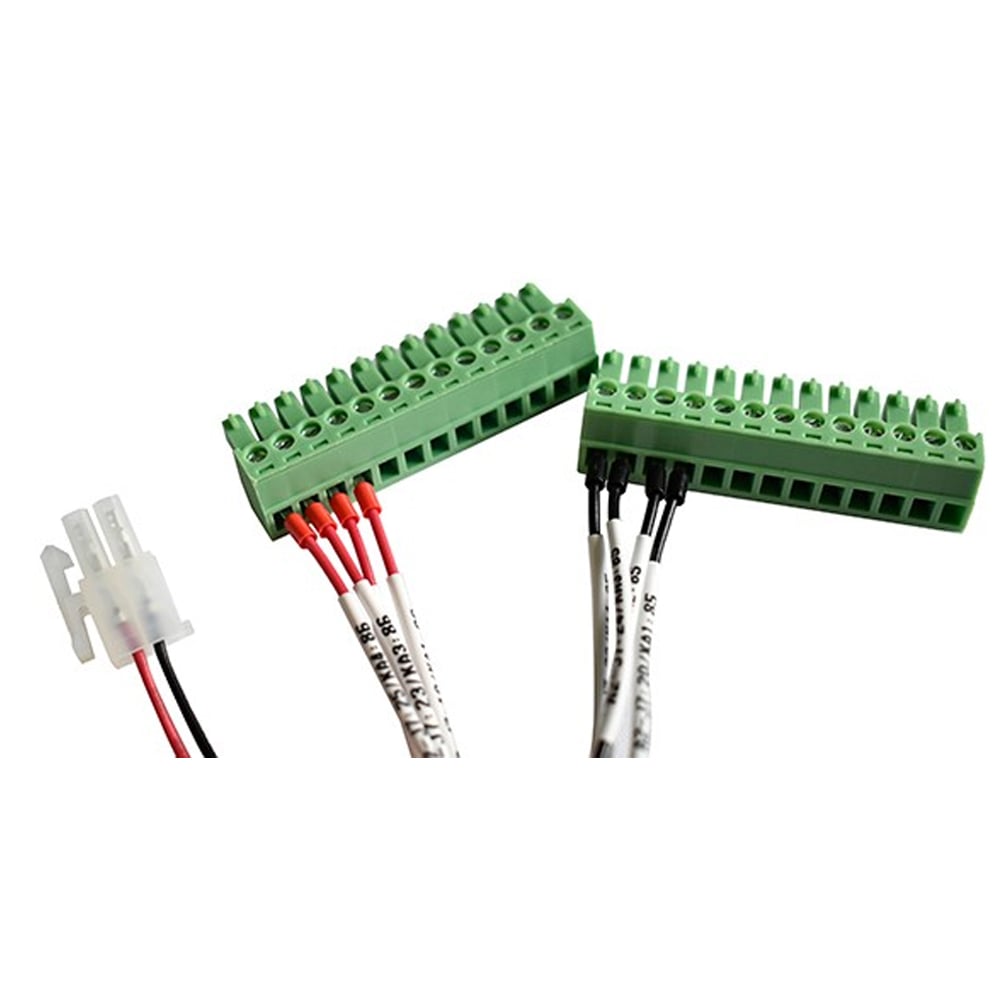
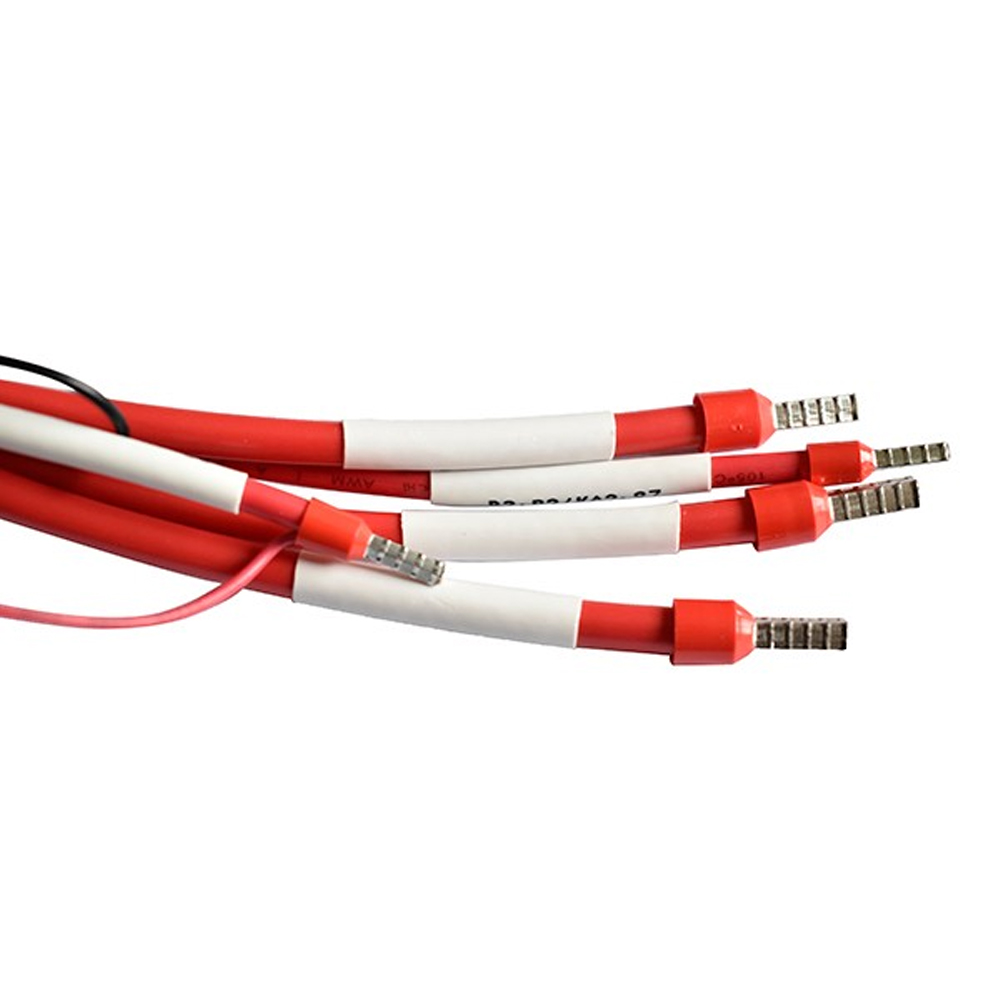
สายเคเบิลสำหรับหุ่นยนต์ขนาดเส้นผ่าศูนย์กลางเล็กมาก
| รายการจัดซื้อ | ข้อมูลที่แนะนำ |
|---|---|
| การใช้งาน | หุ่นยนต์ / การทำอัตโนมัติ |
| ประเภทสายเคเบิล | ชุดสายเคเบิลหุ่นยนต์แบบบางพิเศษ |
| จำนวนแกนประมวลผล | การตั้งค่าที่ต้องการ |
| ขนาดของตัวนำไฟฟ้า | ขนาดสายเคเบิลหรือขนาดตัวนำที่ต้องการ |
| วัสดุนำไฟฟ้า | วัสดุตัวนำที่ต้องการ |
| การปิด | พีทีเอฟอี / อีพีทีเอฟอี / เฟป / พีเอฟเอ หรือวัสดุที่ระบุ |
| การป้องกัน | โครงสร้างการป้องกันสัญญาณรบกวนที่ต้องการ |
| เปลือก | พีเอฟเอ / เฟป / พีทีเอฟอี หรือวัสดุที่ระบุ |
| แจ็คเก็ต | PVC / TPU / TPE / ซิลิโคน / PFA / FEP |
| ความยาวสายเคเบิล | ความยาวสุดท้ายที่ต้องการ |
| สายเคเบิล | เส้นผ่านศูนย์กลางสายไฟสูงสุดที่ยอมรับได้ |
| ความยืดหยุ่น | เงื่อนไขการโค้งงอและการเคลื่อนย้ายที่จำเป็น |
| คอนเนคเตอร์ | ผู้ผลิตและรหัสชิ้นส่วนของตัวเชื่อมต่อ |
| แผนผังการจัดเรียงขา (pinout) | การจัดสรรสัญญาณ |
| การเลิก | วิธีการต่อปลายที่ต้องการ |
| ทิศทางการออกของสายเคเบิล | การจัดแนวของสายไฟและขั้วต่อที่ต้องการ |
| ระยะว่างเชิงกล | พื้นที่สำหรับจัดวางสายไฟที่มีอยู่ |
| เอกสารทางเทคนิค | แบบแปลน รายการวัสดุ ตัวอย่าง ข้อกำหนดของขั้วต่อ และแผนผังการเชื่อมต่อ |
| จำนวน | ต้นแบบ / ตัวอย่าง / การผลิตทดลอง / การผลิตจำนวนมาก |
| ชื่อ-นามสกุล | วัสดุ |
| ผู้ขับ | ทองแดงทองแดง |
| ทองแดงเคลือบสังกะสี | |
| ทองแดงชุบเงิน | |
| โลหะผสมทองแดงเคลือบสังกะสี | |
| การปิด | เทฟลอน:PTFE/ePTFE/FEP/PFA |
| การป้องกัน | ทองแดงชุบดีบุก/ทองแดงชุบนิกเกิล |
| CU/PET、 AL/PET | |
| เปลือก | PFA/FEP/PTFE |
| แจ็คเก็ต | PVC/TPU/TPE/ซิลิโคน/PFA/FEP |
- ภาพรวม
- สินค้าที่แนะนำ
การเดินสายแบบกะทัดรัด
ตัวนำขนาดเล็ก
โครงสร้างสายเคเบิลที่ยืดหยุ่น
การเดินสายแบบความหนาแน่นสูง
การรวมตัวของขั้วต่อ
ขนาดสายเคเบิลที่ปรับแต่งได้
การเชื่อมต่อสัญญาณและระบบควบคุม
ทองแดงชุบเงิน
ทองแดงเคลือบสังกะสี
โลหะผสมทองแดงชุบเงิน
โลหะผสมทองแดงเคลือบสังกะสี
พีทีเอฟอี
eptfe
เอฟอีพี
PFA
ทองแดงเคลือบสังกะสี
ทองแดงชุบเงิน
CU/PET
AL/PET
PFA
เอฟอีพี
พีทีเอฟอี
พีวีซี
TPU
TPE
ซิลิโคน
PFA
เอฟอีพี
แขนหุ่นยนต์
ข้อต่อหุ่นยนต์แบบกะทัดรัด
ระบบวิสัยทัศน์เครื่องจักร
โมดูลกล้องหุ่นยนต์
เซ็นเซอร์และอินเทอร์เฟซเซ็นเซอร์
ระบบควบคุมการเคลื่อนไหว
อุปกรณ์อัตโนมัติ
ชิ้นส่วนอิเล็กทรอนิกส์แบบรวมขนาดกะทัดรัด
การเชื่อมต่อระหว่างหุ่นยนต์ภายใน
อุปกรณ์อากาศยานไร้คนขับและหุ่นยนต์ที่ต้องใช้สายไฟขนาดเล็ก
การส่งสัญญาณ
การเชื่อมต่อเซ็นเซอร์
วงจรควบคุม
การเชื่อมต่อแหล่งจ่ายไฟ
อินเทอร์เฟซกล้อง
หน้าที่อิเล็กทรอนิกส์อื่นๆ
เส้นผ่านศูนย์กลางสูงสุดของสายเคเบิล
ความยาวสายเคเบิลที่ต้องการ
เส้นทางการเดินสาย
ทิศทางการออกของสายเคเบิล
ตำแหน่งขั้วต่อ
ระยะว่างที่มีอยู่
ทิศทางการโค้งงอ
ช่วงการเคลื่อนที่
รูปทรงเรขาคณิตของการเดินสาย
การเคลื่อนไหวที่คาดไว้
วิธีการยึดตรึง
การลดแรงดึงที่ขั้วต่อ
ประเภทการป้องกัน
คุ้มครองโล่
วิธีการต่อสายดิน
การต่อเชื่อมขั้วต่อ
ประเภทสัญญาณ
ระบบสายเคเบิล
แหล่งกำเนิดสัญญาณรบกวนทางไฟฟ้าที่อยู่ใกล้เคียง
ผู้ผลิตขั้วต่อ
หมายเลขชิ้นส่วนของขั้วต่อ
ตัวเชื่อมต่อคู่
จำนวนพิน
แผนผังการจัดเรียงขา (pinout)
ทิศทางของขั้วติดต่อ
วิธีการยุติ
ทิศทางการออกของสายเคเบิล
ความยืดหยุ่น
ระบบกลไก
ความต้องการอุณหภูมิ
การเป็นฉนวนไฟฟ้า
การป้องกัน
การสัมผัสกับสารเคมีหรือสภาพแวดล้อมเฉพาะ
พื้นที่ติดตั้งที่มีอยู่
ซี


สายเคเบิลสำหรับหุ่นยนต์ขนาดเส้นผ่าศูนย์กลางเล็กมาก
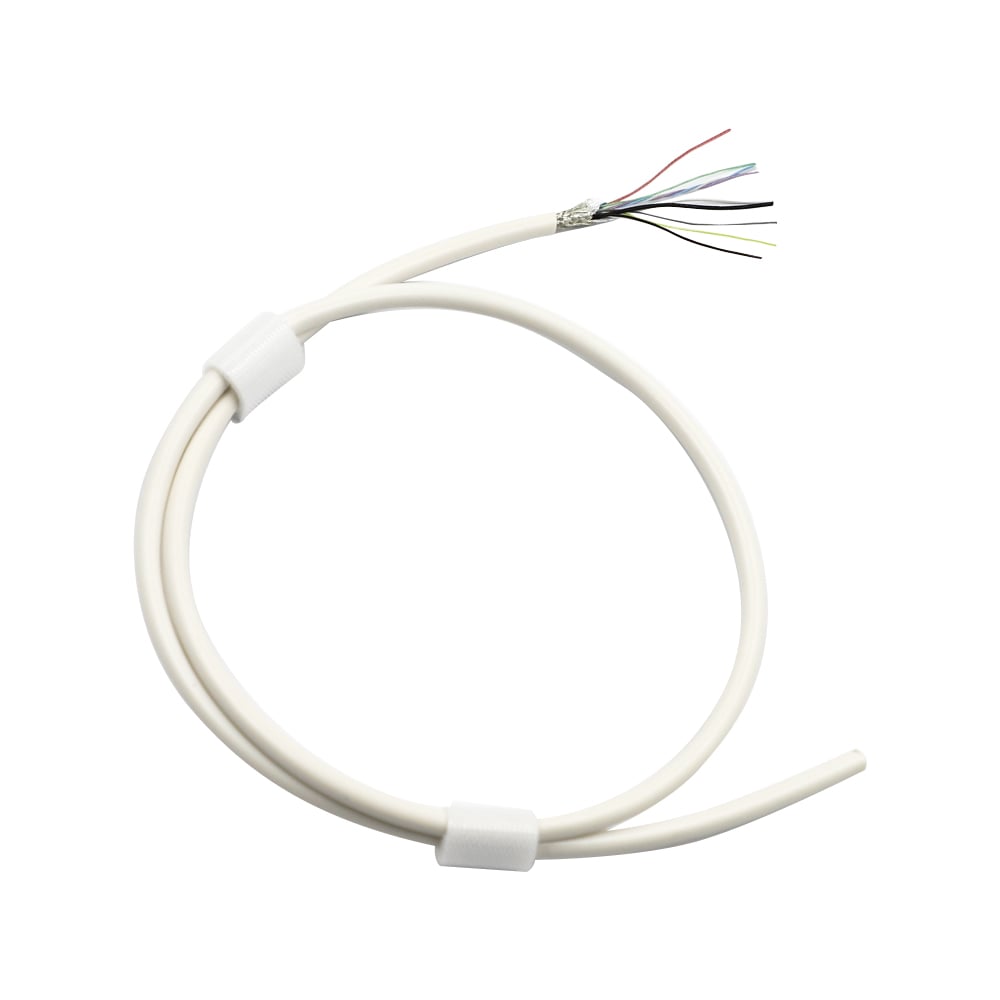
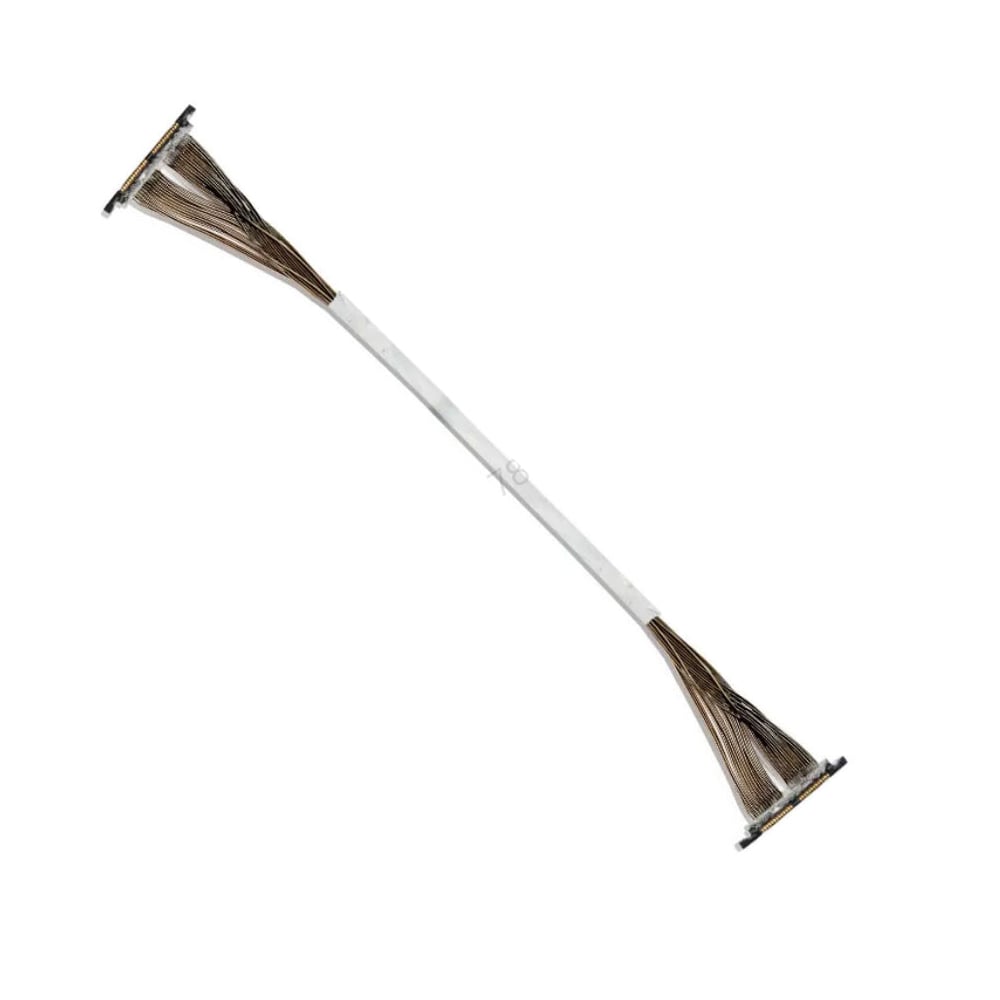
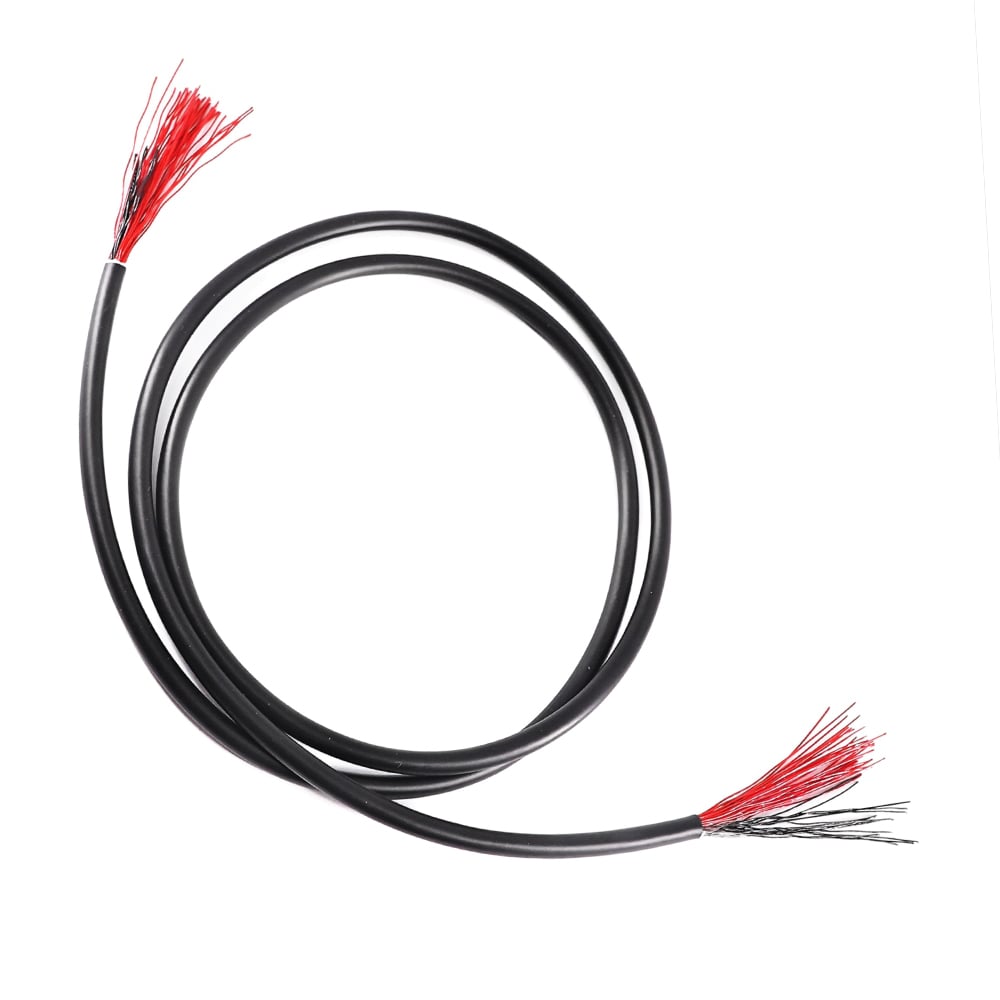
ตลาด สายเคเบิลสำหรับหุ่นยนต์ขนาดเส้นผ่าศูนย์กลางเล็กมาก เป็นวิธีการเชื่อมต่อแบบมินิเอเจอร์สำหรับระบบหุ่นยนต์ที่ต้องการสายไฟขนาดกะทัดรัด เส้นทางการเดินสายที่ยืดหยุ่น และการรวมระบบไฟฟ้าแบบปรับแต่งได้
อุปกรณ์หุ่นยนต์มักประกอบด้วยมอเตอร์ เซ็นเซอร์ กล้อง คอนโทรลเลอร์ และโมดูลอิเล็กทรอนิกส์อื่นๆ ภายในพื้นที่เชิงกลที่จำกัด ชุดสายไฟเบอร์ละเอียดสามารถช่วยจัดระเบียบการเชื่อมต่อเหล่านี้ พร้อมรองรับการเดินสายแบบกะทัดรัดรอบชิ้นส่วนที่เคลื่อนไหวและจัดเรียงอย่างแน่นหนา
โฮเทนให้บริการชุดสายไฟหุ่นยนต์แบบปรับแต่งได้ โดยสามารถกำหนดค่าลักษณะของตัวนำ ฉนวนกันความร้อน การป้องกันสัญญาณ ปลอกหุ้มภายนอก และเปลือกหุ้มได้ตามข้อกำหนดเฉพาะของระบบหุ่นยนต์เป้าหมาย
ภาพรวมสินค้า
ชุดสายไฟหุ่นยนต์เบอร์ละเอียดสุดพิเศษนี้ออกแบบมาเพื่อใช้งานในสถานการณ์ที่ชุดสายไฟแบบทั่วไปอาจมีขนาดใหญ่เกินไป จัดวางเส้นทางได้ยาก หรือไม่เหมาะสมกับโครงสร้างหุ่นยนต์แบบกะทัดรัด
การสร้างสายเคเบิลสามารถกำหนดค่าได้ด้วยวัสดุตัวนำที่แตกต่างกัน วัสดุฉนวน โครงสร้างการป้องกันสัญญาณ ปลอกหุ้มภายนอก และชั้นหุ้มภายนอกสุด ซึ่งทำให้สามารถปรับแต่งชุดสายเคเบิลให้เหมาะสมกับความต้องการด้านไฟฟ้า กลศาสตร์ และสิ่งแวดล้อมที่แตกต่างกันได้
การใช้งานหุ่นยนต์แบบทั่วไปอาจต้องการ:
คุณสมบัติหลัก
สายเคเบิลสำหรับหุ่นยนต์ขนาดเล็ก
การสร้างสายเคเบิลขนาดเล็กเหมาะสำหรับระบบหุ่นยนต์ที่มีพื้นที่วางเส้นทางจำกัด ขนาดของตัวนำสามารถเลือกได้ตามหน้าที่ด้านไฟฟ้าที่ต้องการและข้อจำกัดด้านกลศาสตร์
วัสดุตัวนำที่ปรับแต่งได้
HOTTEN รองรับตัวเลือกวัสดุตัวนำ รวมถึง:
สามารถเลือกวัสดุตัวนำที่เหมาะสมได้ตามความต้องการด้านไฟฟ้าและกลศาสตร์ของงานใช้งาน
ตัวเลือกวัสดุฉนวนหลายแบบ
วัสดุฉนวนที่มีให้เลือก ได้แก่
การเลือกวัสดุสามารถประเมินได้จากปัจจัยต่าง ๆ เช่น ความยืดหยุ่น คุณสมบัติด้านฉนวนไฟฟ้า ข้อกำหนดด้านอุณหภูมิ สภาพกลศาสตร์ และสภาพแวดล้อมในการใช้งาน
การจัดวางระบบป้องกันที่ยืดหยุ่น
ตัวเลือกระบบป้องกันประกอบด้วย:
ควรเลือกการสร้างระบบป้องกันตามสภาพแวดล้อมของสัญญาณ ข้อกำหนดการต่อกราวด์ และพิจารณาเรื่องการรบกวนแม่เหล็กไฟฟ้าของระบบหุ่นยนต์
วัสดุปลอกและปลอกภายนอกหลายชนิด
วัสดุปลอกที่มีให้เลือกประกอบด้วย:
ตัวเลือกปลอกหุ้มที่มีให้เลือก ได้แก่:
สามารถเลือกการสร้างสายเคเบิลสุดท้ายได้ตามความยืดหยุ่นเชิงกล ข้อกำหนดการเดินสาย สภาพแวดล้อม และการผสานรวมเข้ากับระบบ
ข้อมูลจำเพาะทางเทคนิค
| รายการ | ข้อกำหนด |
|---|---|
| ประเภทสินค้า | ชุดสายเคเบิลสำหรับหุ่นยนต์ |
| การใช้งาน | หุ่นยนต์ / การทำอัตโนมัติ |
| การจัดวางสายเคเบิล | ปรับแต่งได้ |
| วัสดุตัวนำ | ทองแดงชุบเงิน ทองแดงชุบดีบุก โลหะผสมทองแดงชุบเงิน โลหะผสมทองแดงชุบดีบุก |
| วัสดุฉนวน | PTFE, ePTFE, FEP, PFA |
| วัสดุสำหรับระบบป้องกัน | ทองแดงชุบดีบุก ทองแดงชุบเงิน CU/PET AL/PET |
| วัสดุปลอกภายนอก | PFA, FEP, PTFE |
| วัสดุหุ้มฉนวน | PVC, TPU, TPE, ซิลิโคน, PFA, FEP |
| ขนาดของตัวนำไฟฟ้า | ออกแบบตามการใช้งาน |
| ชุดอุปกรณ์หลัก | ปรับแต่งได้ |
| ความยาวสายเคเบิล | ปรับแต่งได้ |
| ขนาดของสายเคเบิล | ปรับแต่งได้ |
| คอนเนคเตอร์ | ปรับแต่งได้ |
| แผนผังการจัดเรียงขา (pinout) | ปรับแต่งได้ |
| การเลิก | ปรับแต่งได้ |
ตัวเลือกการสร้างสายเคเบิล
ชุดสายไฟหุ่นยนต์สามารถจัดวางโครงสร้างแบบหลายชั้นได้ ซึ่งประกอบด้วยตัวนำ ฉนวนกันความร้อน ชั้นป้องกันสัญญาณรบกวน ปลอกหุ้มภายใน และปลอกหุ้มภายนอก
ตัวนำไฟฟ้า
ขึ้นอยู่กับข้อกำหนดด้านไฟฟ้า HOTTEN รองรับ:
ทองแดงชุบเงิน
เหมาะสำหรับการใช้งานที่ต้องการตัวนำทำจากทองแดงเคลือบผิว
ทองแดงเคลือบสังกะสี
มีให้เลือกใช้สำหรับการใช้งานที่ต้องการตัวนำทำจากทองแดงชุบดีบุก
โลหะผสมทองแดงชุบเงิน
มีให้เลือกใช้สำหรับโครงการที่ต้องการตัวนำทำจากโลหะผสมเคลือบเงิน
โลหะผสมทองแดงเคลือบสังกะสี
มีให้เลือกใช้สำหรับการผลิตสายไฟตามแบบเฉพาะที่ต้องการตัวนำทำจากโลหะผสมชุบดีบุก
การปิด
โครงสร้างฉนวนกันความร้อนสามารถปรับแต่งได้ด้วย:
PTFE / ePTFE / FEP / PFA
ควรเลือกวัสดุฉนวนกันความร้อนขั้นสุดท้ายตามข้อกำหนดด้านไฟฟ้า กลศาสตร์ และสิ่งแวดล้อมของการใช้งาน
การป้องกัน
โครงสร้างชั้นป้องกันสัญญาณรบกวนสามารถปรับแต่งได้โดยใช้:
ทองแดงชุบดีบุก / ทองแดงชุบเงิน / CU-PET / AL-PET
ข้อกำหนดด้านการป้องกันสัญญาณรบกวนควรกำหนดตามประเภทของสัญญาณ สภาพแวดล้อมแม่เหล็กไฟฟ้า การออกแบบระบบกราวด์ และวิธีการต่อเชื่อมกับขั้วต่อ
ปลอกภายนอกและชั้นหุ้มภายนอก
โฮเทน รองรับวัสดุปลอกและวัสดุหุ้มที่แตกต่างกัน เพื่อให้สอดคล้องกับโครงสร้างสายเคเบิลและข้อกำหนดด้านกลศาสตร์ที่หลากหลาย
ตัวเลือกที่มีให้รวมถึง:
ปลอกแบบ PFA / FEP / PTFE
และ
หุ้มแบบ PVC / TPU / TPE / ซิลิโคน / PFA / FEP
การใช้งานหุ่นยนต์ทั่วไป
ชุดสายเคเบิลหุ่นยนต์ขนาดเล็กพิเศษสามารถปรับแต่งได้สำหรับ:
พิจารณาด้านวิศวกรรมและการจัดซื้อ
การเลือกชุดสายไฟสำหรับหุ่นยนต์ที่มีขนาดเส้นลวดเล็ก จำเป็นต้องพิจารณาทั้งสถาปัตยกรรมทางไฟฟ้าและโครงสร้างเชิงกลของหุ่นยนต์ร่วมกัน
ขนาดเส้นลวดตัวนำและหน้าที่ทางไฟฟ้า
ขนาดเส้นลวดตัวนำควรเลือกตามหน้าที่ของแต่ละวงจร
อาจใช้ตัวนำที่มีขนาดต่างกันสำหรับ:
ดังนั้น ขนาดและรูปแบบการจัดเรียงของตัวนำที่ต้องการจึงควรกำหนดจากแบบการออกแบบระบบ แทนที่จะเลือกเพียงจากเส้นผ่านศูนย์กลางของสายไฟเท่านั้น
พื้นที่เดินสายและการทำให้มีขนาดเล็กลง
โครงสร้างหุ่นยนต์มักมีพื้นที่ว่างภายในจำกัดรอบข้อต่อ มอเตอร์ เซ็นเซอร์ แผงวงจรพิมพ์ (PCB) และชิ้นส่วนที่เคลื่อนไหว
วิศวกรควรกำหนด:
พารามิเตอร์เชิงกลเหล่านี้ควรพิจารณาร่วมกับข้อกำหนดด้านไฟฟ้า
ความยืดหยุ่นและโครงสร้างที่เคลื่อนไหว
ระบบหุ่นยนต์อาจมีการเคลื่อนไหวซ้ำๆ รอบข้อต่อและกลไกแบบข้อเหวี่ยง ดังนั้นจึงควรประเมินความยืดหยุ่นของสายเคเบิลตามเกณฑ์ต่อไปนี้
ควรเลือกโครงสร้างของตัวนำ ฉนวนหุ้ม ปลอกหุ้มภายนอก และเปลือกหุ้มที่เหมาะสมตามสภาวะการเคลื่อนไหวจริง
การป้องกันการรบกวนทางแม่เหล็กไฟฟ้าและการป้องกันคลื่นแม่เหล็กไฟฟ้า
ในกรณีที่สายเคเบิลสำหรับหุ่นยนต์มีสัญญาณที่ไวต่อการรบกวน เช่น สัญญาณจากเซ็นเซอร์ กล้อง หรือระบบควบคุม อาจจำเป็นต้องใช้การป้องกันคลื่นแม่เหล็กไฟฟ้า
วิศวกรควรพิจารณา
การออกแบบการป้องกันคลื่นแม่เหล็กไฟฟ้าควรดำเนินการเป็นส่วนหนึ่งของเส้นทางสัญญาณโดยรวม ไม่ใช่เพียงแค่คุณสมบัติเฉพาะของสายเคเบิลเท่านั้น
ขั้วต่อและการเชื่อมต่อปลายสาย
ชุดสายเคเบิลควรเข้ากันได้กับอินเทอร์เฟซของเซ็นเซอร์ กล้อง คอนโทรลเลอร์ แอคทูเอเตอร์ และแผงวงจรพิมพ์ (PCB) ของหุ่นยนต์
ข้อกำหนดในการจัดซื้อควรระบุรายละเอียดดังนี้
การเลือกวัสดุ
การเลือกวัสดุควรพิจารณาจากสภาพแวดล้อมในการใช้งานจริง
ตัวอย่างเช่น วิศวกรอาจต้องประเมินประเด็นต่าง ๆ ดังนี้
โฮเทนสามารถทบทวนข้อกำหนดในการสมัครและช่วยพิจารณากลุ่มสายเคเบิลที่เหมาะสม
พิจารณาการจัดซื้อ
เมื่อจัดซื้อ สายเคเบิลสำหรับหุ่นยนต์ขนาดเส้นผ่าศูนย์กลางเล็กมาก , ผู้ซื้อจากผู้ผลิตรถยนต์รายเดิมควรให้ข้อมูลวิศวกรรมที่มีอยู่:
| รายการจัดซื้อ | ข้อมูลที่แนะนำ |
|---|---|
| การใช้งาน | หุ่นยนต์ / การทำอัตโนมัติ |
| ประเภทสายเคเบิล | ชุดสายเคเบิลหุ่นยนต์แบบบางพิเศษ |
| จำนวนแกนประมวลผล | การตั้งค่าที่ต้องการ |
| ขนาดของตัวนำไฟฟ้า | ขนาดสายเคเบิลหรือขนาดตัวนำที่ต้องการ |
| วัสดุนำไฟฟ้า | วัสดุตัวนำที่ต้องการ |
| การปิด | พีทีเอฟอี / อีพีทีเอฟอี / เฟป / พีเอฟเอ หรือวัสดุที่ระบุ |
| การป้องกัน | โครงสร้างการป้องกันสัญญาณรบกวนที่ต้องการ |
| เปลือก | พีเอฟเอ / เฟป / พีทีเอฟอี หรือวัสดุที่ระบุ |
| แจ็คเก็ต | PVC / TPU / TPE / ซิลิโคน / PFA / FEP |
| ความยาวสายเคเบิล | ความยาวสุดท้ายที่ต้องการ |
| สายเคเบิล | เส้นผ่านศูนย์กลางสายไฟสูงสุดที่ยอมรับได้ |
| ความยืดหยุ่น | เงื่อนไขการโค้งงอและการเคลื่อนย้ายที่จำเป็น |
| คอนเนคเตอร์ | ผู้ผลิตและรหัสชิ้นส่วนของตัวเชื่อมต่อ |
| แผนผังการจัดเรียงขา (pinout) | การจัดสรรสัญญาณ |
| การเลิก | วิธีการต่อปลายที่ต้องการ |
| ทิศทางการออกของสายเคเบิล | การจัดแนวของสายไฟและขั้วต่อที่ต้องการ |
| ระยะว่างเชิงกล | พื้นที่สำหรับจัดวางสายไฟที่มีอยู่ |
| เอกสารทางเทคนิค | แบบแปลน รายการวัสดุ ตัวอย่าง ข้อกำหนดของขั้วต่อ และแผนผังการเชื่อมต่อ |
| จำนวน | ต้นแบบ / ตัวอย่าง / การผลิตทดลอง / การผลิตจำนวนมาก |
การปรับแต่ง OEM
โฮเทนรองรับการผลิตชุดสายเคเบิลสำหรับหุ่นยนต์แบบปรับแต่งตามความต้องการด้านไฟฟ้า กลศาสตร์ และการใช้งาน
การปรับแต่งสามารถรวมถึง: