EN
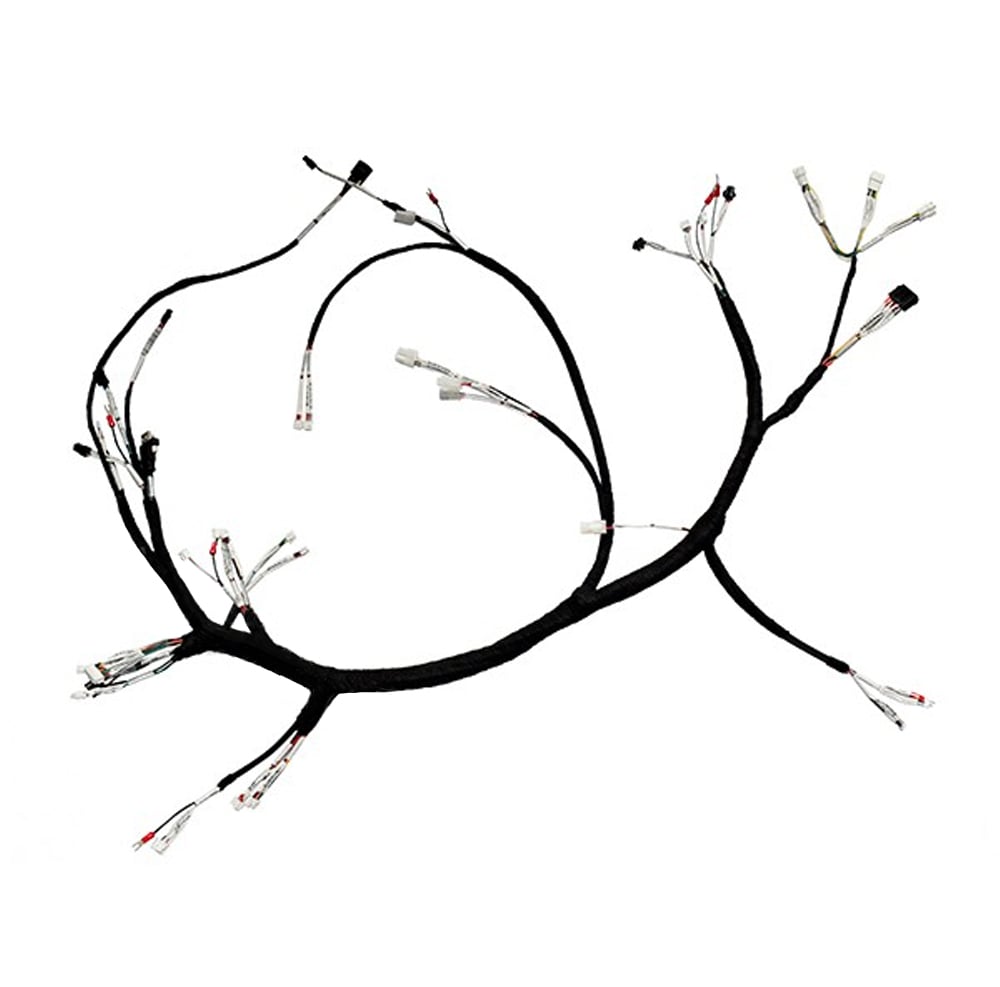
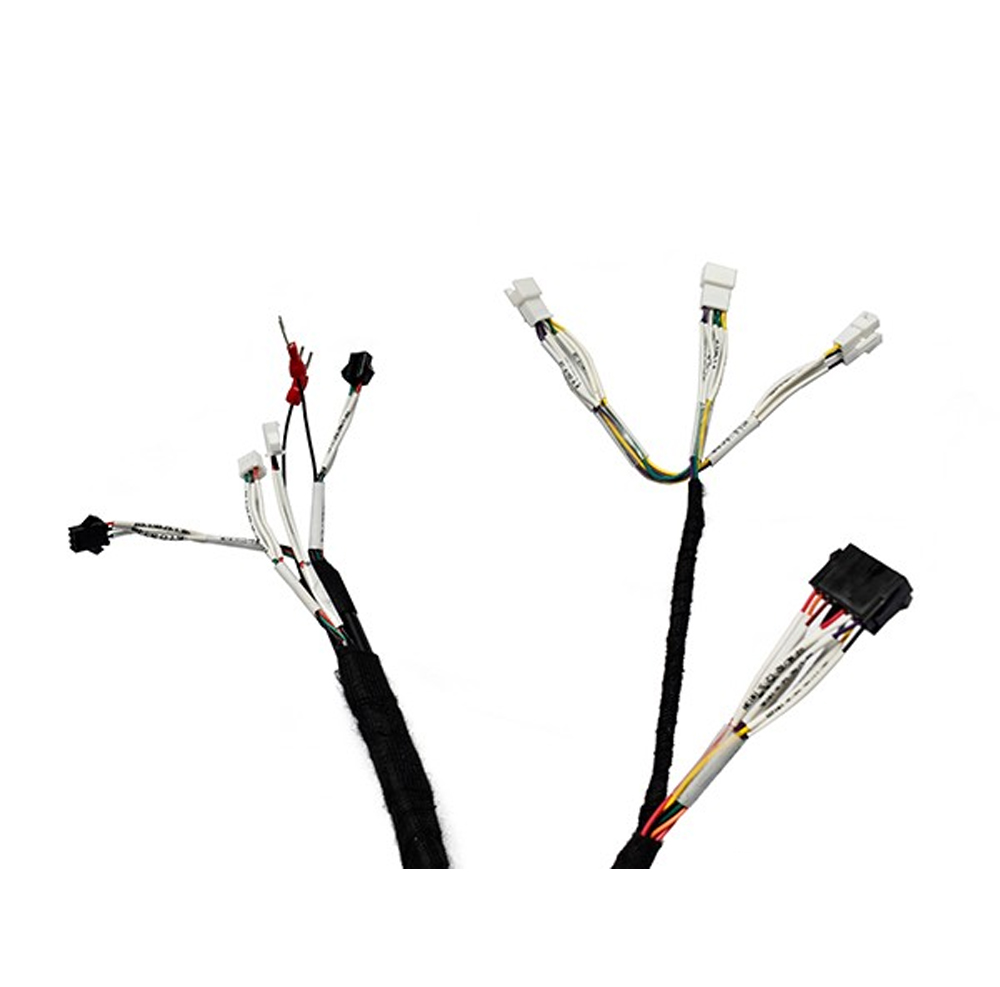
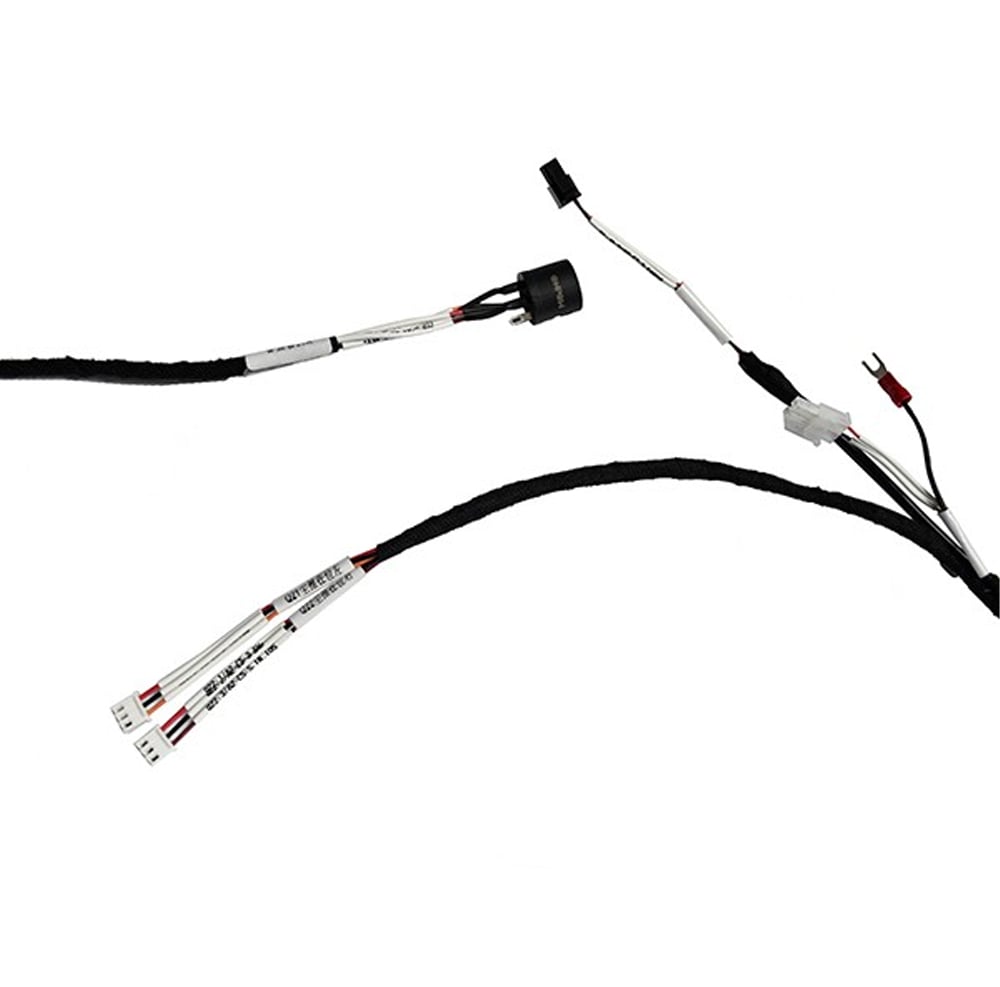
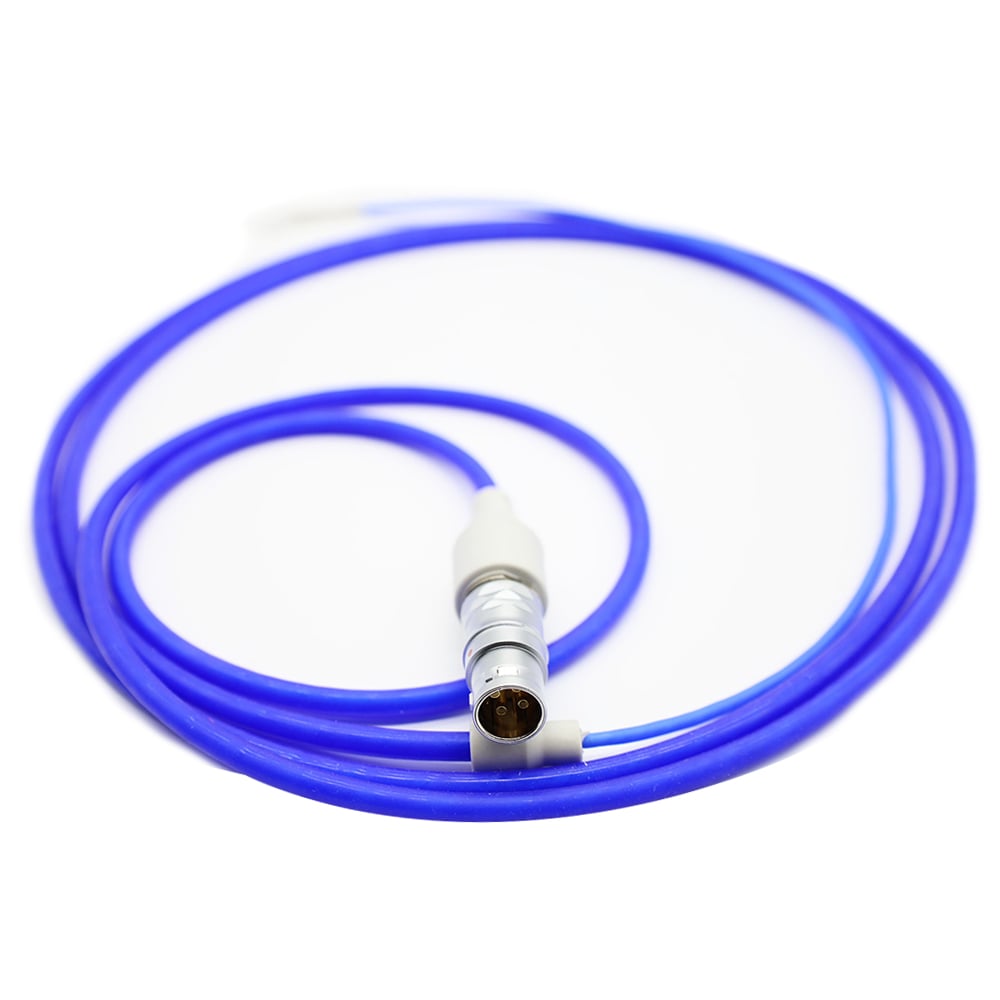
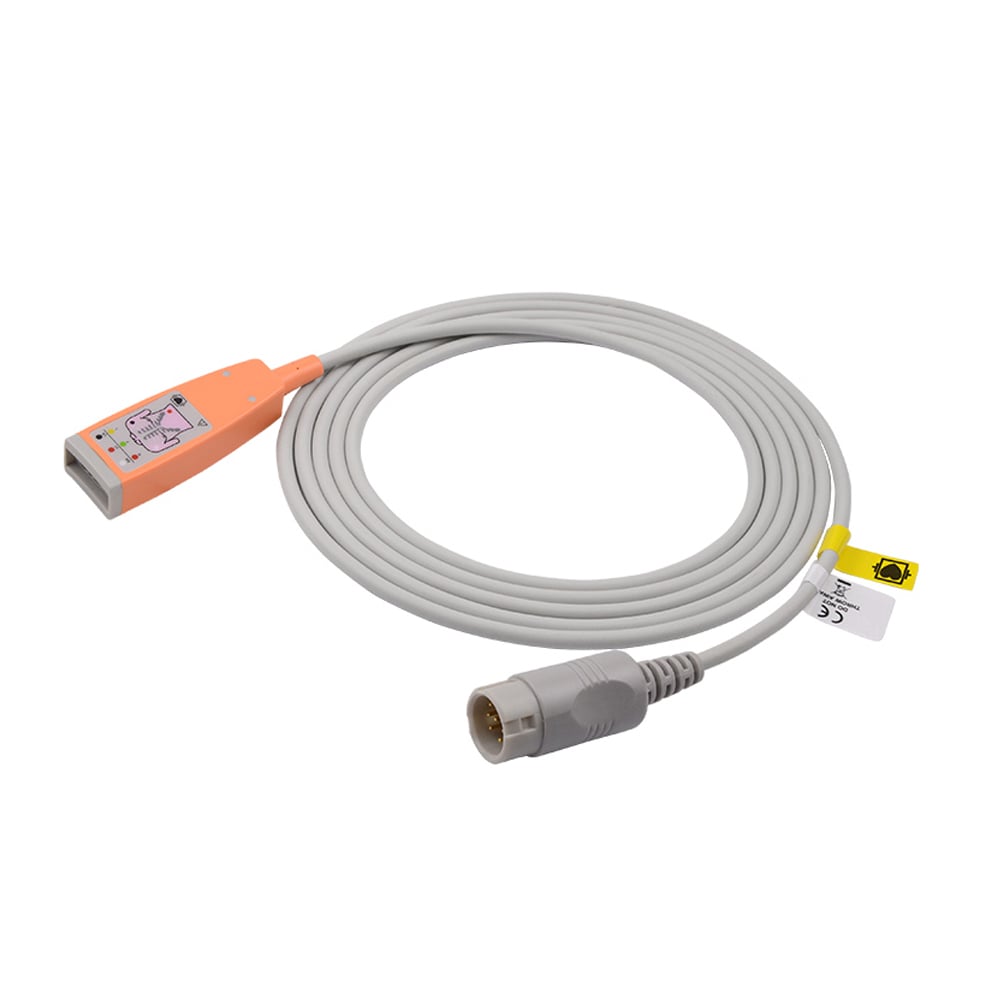
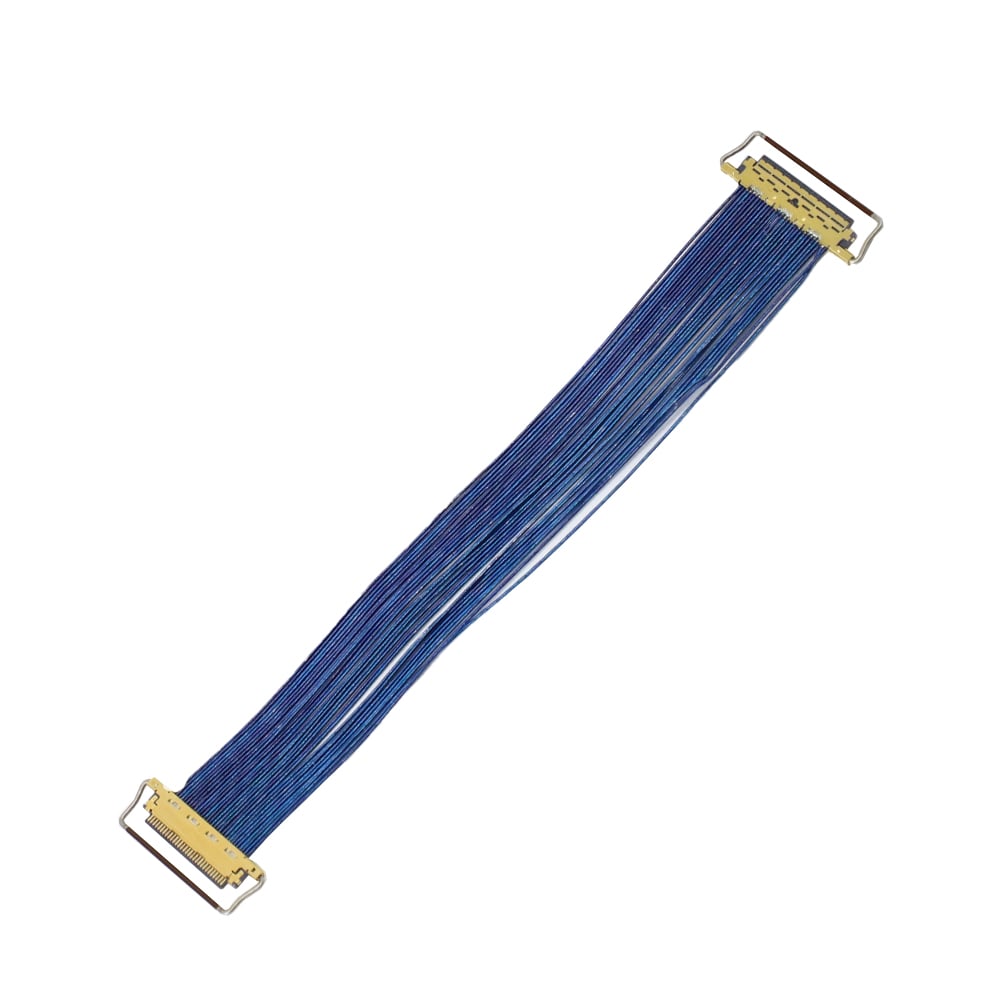
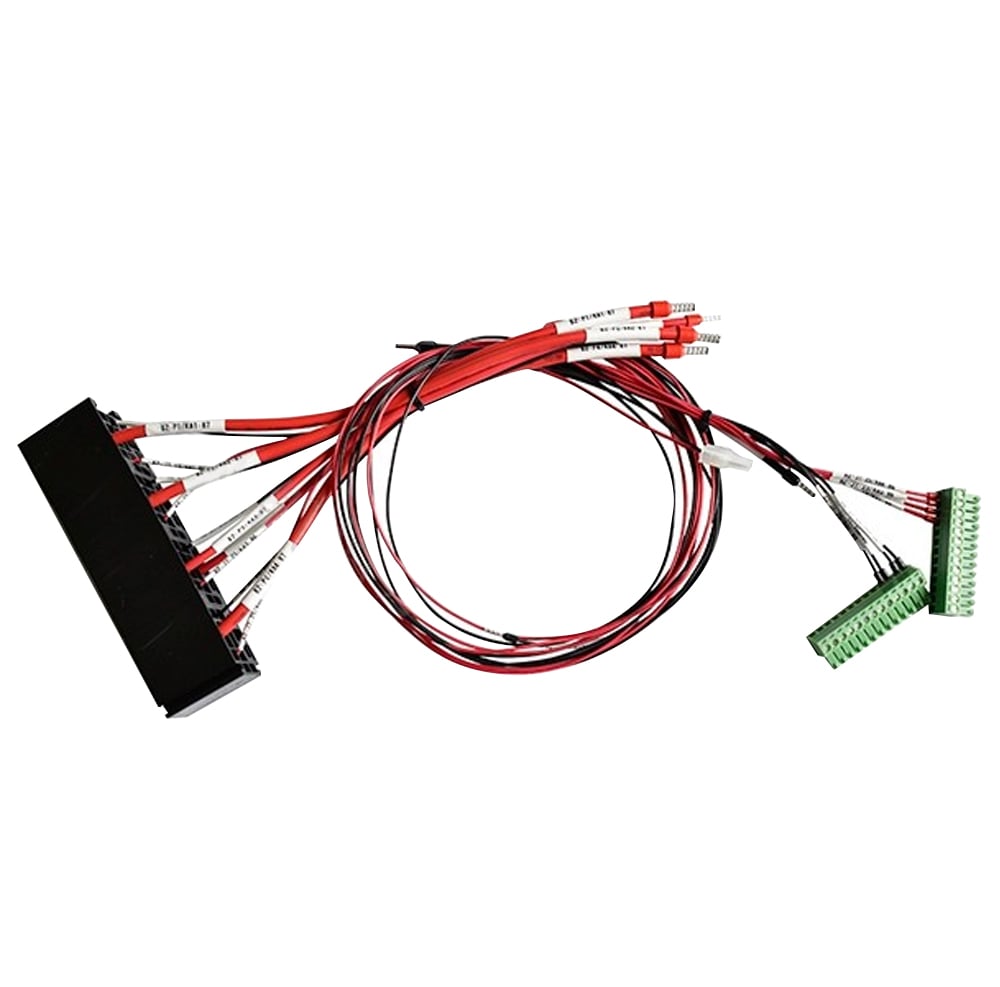
สายไฟฟ้าแบบ Wire Harness สำหรับหุ่นยนต์ที่บางเฉียบพรีเมียม
| รายการจัดซื้อ | ข้อมูลที่แนะนำ |
|---|---|
| ประเภทสายเคเบิล | ชุดสายไฟหุ่นยนต์แบบบางพิเศษ |
| การใช้งาน | ระบบหุ่นยนต์ / ระบบอัตโนมัติ |
| จำนวนแกนประมวลผล | การจัดเรียงตัวนำที่ต้องการ |
| ขนาดของตัวนำไฟฟ้า | ขนาด AWG หรือขนาดตัวนำที่จำเป็น |
| เส้นผ่านศูนย์กลางภายนอกของสายไฟ / ชุดสายไฟ | ขนาดที่ยอมให้สูงสุด |
| ความยาวสายเคเบิล | ความยาวสุดท้ายที่ต้องการ |
| หน้าที่ของตัวนำ | การจัดสรรสัญญาณ / พลังงาน / เซ็นเซอร์ / การควบคุม |
| การปิด | วัสดุฉนวนที่ต้องการ |
| การป้องกัน | โครงสร้างการป้องกันรบกวนและการต่อกราวด์ที่ต้องการ |
| ความยืดหยุ่น | เงื่อนไขการโค้งงอและการเคลื่อนย้ายที่จำเป็น |
| คอนเนคเตอร์ | ซีรีส์คอนเนกเตอร์และหมายเลขชิ้นส่วนที่แน่นอน |
| พื้นผิวเชื่อมต่อคู่ | อินเทอร์เฟซของเซนเซอร์ แผงวงจรพิมพ์ (PCB) กล้อง แอคทูเอเตอร์ หรือคอนโทรลเลอร์ |
| แผนผังการจัดเรียงขา (pinout) | การกำหนดสัญญาณและข้อกำหนดการสิ้นสุดสัญญาณ |
| การจัดเส้นทาง | เส้นทางการติดตั้งและช่วงการเคลื่อนที่ที่จำเป็น |
| ระยะว่างเชิงกล | พื้นที่ติดตั้งที่มีอยู่ |
| ข้อกำหนดน้ำหนัก | น้ำหนักสายไฟรวมสูงสุด (ถ้าระบุไว้) |
| เอกสารทางเทคนิค | แบบวาด รายการวัสดุ (BOM) ตัวอย่าง ข้อกำหนดของตัวเชื่อมต่อ หรือแผนผังการจัดเรียงขา (pinout) |
| จำนวน | ต้นแบบ / ตัวอย่าง / การผลิตทดลอง / การผลิตจำนวนมาก |
| ชื่อ-นามสกุล | วัสดุ |
| ผู้ขับ | ทองแดงทองแดง |
| ทองแดงเคลือบสังกะสี | |
| ทองแดงชุบเงิน | |
| โลหะผสมทองแดงเคลือบสังกะสี | |
| การปิด | เทฟลอน:PTFE/ePTFE/FEP/PFA |
| การป้องกัน | ทองแดงชุบดีบุก/ทองแดงชุบนิกเกิล |
| CU/PET、 AL/PET | |
| เปลือก | PFA/FEP/PTFE |
| แจ็คเก็ต | PVC/TPU/TPE/ซิลิโคน/PFA/FEP |
- ภาพรวม
- สินค้าที่แนะนำ
- เซ็นเซอร์
- กล้อง
- คอนโทรลเลอร์
- โมดูลการเคลื่อนไหว
- เส้นผ่านศูนย์กลางของสายเคเบิล
- เครื่องวัดสาย
- การเลือกขั้วต่อ
- ความยาว
- โครงสร้างการป้องกันแม่เหล็กไฟฟ้า
- วัสดุหุ้มฉนวน
- ทองแดงทองแดง
- ทองแดงเคลือบสังกะสี
- ทองแดงชุบเงิน
- พีทีเอฟอี
- เอฟอีพี
- PFA
- ซิลิโคน
- เส้นใยทองแดง
- ฟอยล์อลูมิเนียม
- แผ่นทองแดง
- TPU
- พีวีซี
- TPE
- ซิลิโคน
- ชุดสายไฟโรบอทติกส์
- สายไฟสำหรับโดรน
- สายโคแอ็กเซียลขนาดเล็ก การประกอบ
- ชุดสายเคเบิล LVDS
คำถามที่พบบ่อย
ชุดสายไฟสำหรับหุ่นยนต์คืออะไร
ชุดสายไฟสำหรับหุ่นยนต์คือชุดสายไฟที่ออกแบบเฉพาะเพื่อเชื่อมต่อชิ้นส่วนไฟฟ้าภายในระบบหุ่นยนต์ โดยยังคงรักษาความยืดหยุ่นและความน่าเชื่อถือไว้
HOTTEN สามารถปรับแต่งสายไฟหุ่นยนต์แบบบางพิเศษได้หรือไม่
ได้ บริษัท HOTTEN ให้บริการโซลูชันชุดสายไฟสำหรับหุ่นยนต์แบบปรับแต่งได้ รวมถึงโครงสร้างสายไฟ การจัดวางขั้วต่อ การป้องกันสัญญาณรบกวน และการเลือกวัสดุ
การใช้งานใดบ้างที่ใช้ชุดสายไฟสำหรับหุ่นยนต์
ชุดสายไฟสำหรับหุ่นยนต์มักใช้ในหุ่นยนต์อุตสาหกรรม แขนหุ่นยนต์ ระบบอัตโนมัติ หุ่นยนต์ AGV และอุปกรณ์อัจฉริยะ
ภาพรวมสินค้า
ชุดสายไฟหุ่นยนต์แบบบางพิเศษสำหรับระบบหุ่นยนต์ความแม่นยำสูง
HOTTEN ผลิตชุดสายไฟหุ่นยนต์แบบบางพิเศษคุณภาพพรีเมียม ออกแบบมาเพื่อระบบหุ่นยนต์ที่ต้องการโครงสร้างกะทัดรัด การติดตั้งที่ยืดหยุ่น และประสิทธิภาพทางไฟฟ้าที่เชื่อถือได้
ชุดสายไฟหุ่นยนต์แบบปรับแต่งของเราผสานเทคโนโลยีตัวนำขั้นสูง วิธีการป้องกันสัญญาณรบกวน และวัสดุฉนวนประสิทธิภาพสูง เพื่อตอบสนองความต้องการที่เข้มงวดในงานหุ่นยนต์ อุปกรณ์อัตโนมัติ และอุปกรณ์อัจฉริยะ
ด้วยความสามารถในการปรับแต่งตามแบบ OEM HOTTEN ให้การสนับสนุนลูกค้าตั้งแต่ขั้นตอนพัฒนาต้นแบบจนถึงการผลิตจำนวนมาก
คุณสมบัติหลัก
ชุดสายไฟหุ่นยนต์ประสิทธิภาพสูง
ออกแบบให้บางและเบาเป็นพิเศษ
ออกแบบมาสำหรับการใช้งานที่ต้องการการใช้พื้นที่อย่างมีประสิทธิภาพและการลดน้ำหนักอย่างเข้มงวด
ความยืดหยุ่นสูง
เหมาะสำหรับระบบหุ่นยนต์ที่ต้องการการเคลื่อนไหวซ้ำๆ และการจัดเรียงสายไฟอย่างยืดหยุ่น
การส่งสัญญาณอย่างเสถียร
รองรับการส่งสัญญาณอย่างเชื่อถือได้สำหรับ:
ตัวเลือกการป้องกันคลื่นแม่เหล็กไฟฟ้า (EMI)
ให้โซลูชันการป้องกันสัญญาณสำหรับแอปพลิเคชันที่มีความไวต่อสัญญาณ
โซลูชัน OEM แบบปรับแต่งได้
รองรับ:
โครงสร้างสายเคเบิล
การประกอบชุดสายไฟหุ่นยนต์แบบปรับแต่งพิเศษ
ผู้ขับ
ตัวเลือก:
การปิด
ตัวเลือก:
การป้องกัน
ตัวเลือก:
แจ็คเก็ต
ตัวเลือก:
การประยุกต์ใช้งาน
การใช้งานชุดสายไฟหุ่นยนต์
ใช้ได้กับ:
🤖 หุ่นยนต์อุตสาหกรรม
🦾 แขนหุ่นยนต์
🏭 อุปกรณ์ระบบอัตโนมัติ
📷 ระบบการมองเห็นของหุ่นยนต์
🚗 หุ่นยนต์ AGV / AMR
🔬 อุปกรณ์ความแม่นยำสูง
ตัวเลือกการปรับแต่ง
หุ่นยนต์สำหรับผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) การประกอบสายเคเบิล บริการ
โฮเทนรองรับ:
✔ ออกแบบสายเคเบิลบางพิเศษ
✔ การจัดเส้นทางสายเคเบิลแบบยืดหยุ่น
✔ การกำหนดค่าแบบหลายแกนนำ
✔ การประกอบขั้วต่อ
✔ การเพิ่มประสิทธิภาพของระบบป้องกันสัญญาณรบกวน
✔ ความยาวตามสั่ง
✔ ตัวอย่างต้นแบบ
✔ การผลิตจำนวนมาก
การรับรองคุณภาพ
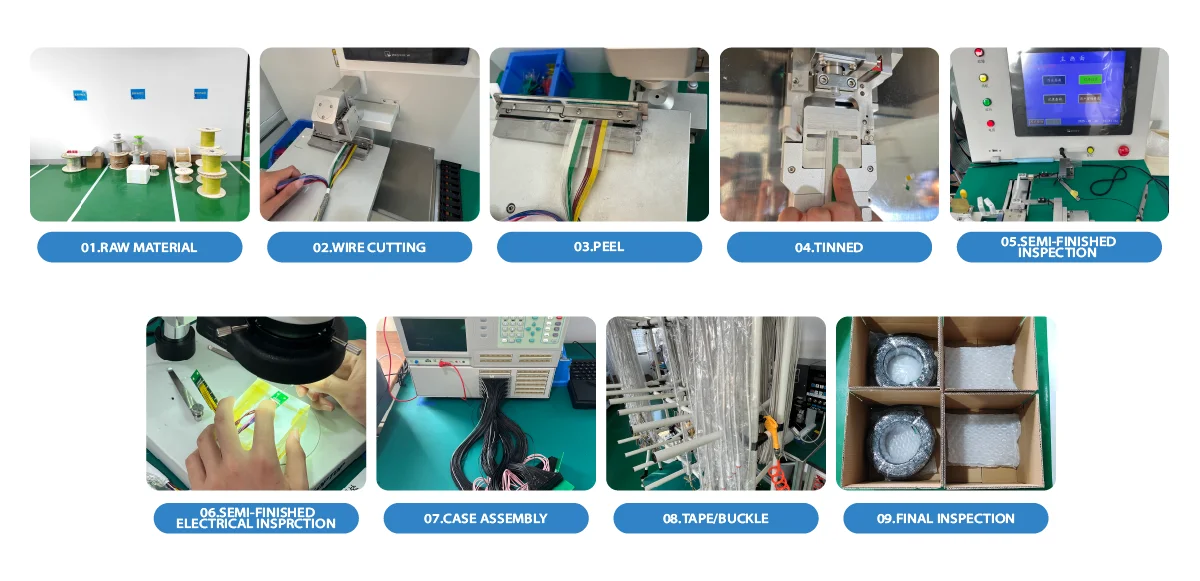
การทดสอบชุดสายไฟสำหรับหุ่นยนต์
รวมถึง:
✔ การทดสอบความต่อเนื่อง
✔ การทดสอบความต้านทานฉนวน
✔ การทดสอบแรงดึง
✔ การทดสอบความน่าเชื่อถือของขั้วต่อ
✔ การทดสอบความยืดหยุ่น


พิจารณาด้านวิศวกรรมและการจัดซื้อ
เอ สายไฟฟ้าแบบ Wire Harness สำหรับหุ่นยนต์ที่บางเฉียบพรีเมียม เป็นวิธีการเชื่อมต่อแบบกะทัดรัดสำหรับระบบหุ่นยนต์ ซึ่งเหมาะสำหรับสถานการณ์ที่มีพื้นที่ติดตั้งจำกัด การจัดเส้นทางอย่างยืดหยุ่น และการรวมระบบไฟฟ้าอย่างเชื่อถือได้ สายไฟควรออกแบบให้สอดคล้องกับโครงสร้างของหุ่นยนต์ ความต้องการของตัวนำ ขนาดของสายเคเบิล เงื่อนไขการจัดเส้นทาง และอินเทอร์เฟซของขั้วต่อ
พิจารณาทางวิศวกรรม
โครงสร้างสายเคเบิลแบบบางพิเศษ
สายไฟแบบบางพิเศษนี้ออกแบบมาเพื่อใช้ในชุดประกอบหุ่นยนต์ที่มีพื้นที่ติดตั้งจำกัด วิศวกรควรพิจารณาเส้นผ่านศูนย์กลางของสายหรือลวดที่ต้องการ ร่วมกับการจัดเรียงตัวนำ ฉนวนหุ้ม ขนาดของขั้วต่อ และระยะว่างเชิงกลที่มีอยู่
การจัดเส้นทางสายไฟสำหรับหุ่นยนต์แบบกะทัดรัด
ระบบหุ่นยนต์อาจประกอบด้วยมอเตอร์ ข้อต่อ เซ็นเซอร์ กล้อง บอร์ดควบคุม และส่วนประกอบอื่น ๆ ภายในพื้นที่จำกัด การจัดเส้นทางสายไฟจึงควรวางแผนรอบส่วนประกอบเหล่านี้ เพื่อหลีกเลี่ยงการรบกวนกันและแรงเครื่องกลเกินขนาด
ความยืดหยุ่นและการเคลื่อนไหวซ้ำ ๆ
การประยุกต์ใช้งานหุ่นยนต์อาจเกี่ยวข้องกับการเคลื่อนไหวซ้ำ ๆ รอบข้อต่อและกลไกที่เคลื่อนที่ได้ ดังนั้น โครงสร้างของสายเคเบิลจึงควรประเมินตามเส้นทางการโค้งที่ต้องการ ช่วงการเคลื่อนไหว ทิศทางการเดินสาย วิธีการยึดตรึง และสภาวะเชิงกลที่คาดว่าจะเกิดขึ้น
รูปแบบการจัดเรียงตัวนำ
จำนวน ขนาด และหน้าที่ของตัวนำควรสอดคล้องกับสถาปัตยกรรมไฟฟ้าของระบบหุ่นยนต์ วิศวกรควรกำหนดความต้องการของตัวนำสำหรับสัญญาณ พลังงาน การควบคุม เซ็นเซอร์ หรือหน้าที่อื่น ๆ ก่อนสรุปการจัดวางสายรัดแบบสุดท้าย
ความเข้ากันได้ของขั้วต่อและการต่อสายปลายทาง
สายรัดควรมีความเข้ากันได้กับอินเทอร์เฟซของเซ็นเซอร์ แอคทูเอเตอร์ แผงวงจรพิมพ์ (PCB) กล้อง หรือโมดูลควบคุมที่เชื่อมต่ออยู่ ผู้ผลิตตัวเชื่อมต่อ รหัสชิ้นส่วนที่แน่นอน อินเทอร์เฟซคู่ที่ใช้งานร่วมกัน การจัดเรียงขาติดต่อ (pinout) ทิศทางของปลายสัมผัส และวิธีการต่อปลายสาย ควรยืนยันให้ชัดเจนในระหว่างการทบทวนด้านวิศวกรรม
ข้อกำหนดด้านสัญญาณและ EMC
ในกรณีที่สายไฟฟ้าแบบรวม (harness) ใช้ส่งสัญญาณที่ไวต่อการรบกวน เช่น สัญญาณจากเซนเซอร์ กล้อง หรือระบบควบคุม ควรพิจารณาทั้งการป้องกันการรบกวนด้วยการหุ้มโลหะ (shielding) และการต่อสายดิน (grounding) ร่วมกับการจัดเรียงตัวนำ การเดินสาย การต่อเชื่อมขั้วต่อ (connector termination) และสภาพแวดล้อมทางไฟฟ้าโดยรอบ
ข้อควรพิจารณาเกี่ยวกับพื้นที่และน้ำหนัก
สำหรับชุดหุ่นยนต์แบบกะทัดรัด การลดขนาดพื้นที่ที่สายไฟฟ้าแบบรวมครอบครอง (harness footprint) อาจช่วยให้การเดินสายและการผสานเข้ากับโครงสร้างเชิงกลทำได้ง่ายขึ้น วิศวกรควรพิจารณาสมดุลระหว่างข้อกำหนดด้านขนาดและน้ำหนัก กับประสิทธิภาพด้านไฟฟ้าและเชิงกลที่แอปพลิเคชันนั้นต้องการ
พิจารณาการจัดซื้อ
เมื่อจัดหา สายไฟฟ้าแบบ Wire Harness สำหรับหุ่นยนต์ที่บางเฉียบพรีเมียม ผู้ซื้อแบบ OEM ควรจัดเตรียมข้อมูลทางเทคนิคที่มีอยู่
| รายการจัดซื้อ | ข้อมูลที่แนะนำ |
|---|---|
| ประเภทสายเคเบิล | ชุดสายไฟหุ่นยนต์แบบบางพิเศษ |
| การใช้งาน | ระบบหุ่นยนต์ / ระบบอัตโนมัติ |
| จำนวนแกนประมวลผล | การจัดเรียงตัวนำที่ต้องการ |
| ขนาดของตัวนำไฟฟ้า | ขนาด AWG หรือขนาดตัวนำที่จำเป็น |
| เส้นผ่านศูนย์กลางภายนอกของสายไฟ / ชุดสายไฟ | ขนาดที่ยอมให้สูงสุด |
| ความยาวสายเคเบิล | ความยาวสุดท้ายที่ต้องการ |
| หน้าที่ของตัวนำ | การจัดสรรสัญญาณ / พลังงาน / เซ็นเซอร์ / การควบคุม |
| การปิด | วัสดุฉนวนที่ต้องการ |
| การป้องกัน | โครงสร้างการป้องกันรบกวนและการต่อกราวด์ที่ต้องการ |
| ความยืดหยุ่น | เงื่อนไขการโค้งงอและการเคลื่อนย้ายที่จำเป็น |
| คอนเนคเตอร์ | ซีรีส์คอนเนกเตอร์และหมายเลขชิ้นส่วนที่แน่นอน |
| พื้นผิวเชื่อมต่อคู่ | อินเทอร์เฟซของเซนเซอร์ แผงวงจรพิมพ์ (PCB) กล้อง แอคทูเอเตอร์ หรือคอนโทรลเลอร์ |
| แผนผังการจัดเรียงขา (pinout) | การกำหนดสัญญาณและข้อกำหนดการสิ้นสุดสัญญาณ |
| การจัดเส้นทาง | เส้นทางการติดตั้งและช่วงการเคลื่อนที่ที่จำเป็น |
| ระยะว่างเชิงกล | พื้นที่ติดตั้งที่มีอยู่ |
| ข้อกำหนดน้ำหนัก | น้ำหนักสายไฟรวมสูงสุด (ถ้าระบุไว้) |
| เอกสารทางเทคนิค | แบบวาด รายการวัสดุ (BOM) ตัวอย่าง ข้อกำหนดของตัวเชื่อมต่อ หรือแผนผังการจัดเรียงขา (pinout) |
| จำนวน | ต้นแบบ / ตัวอย่าง / การผลิตทดลอง / การผลิตจำนวนมาก |
การปรับแต่ง OEM
HOTTEN รองรับการผลิตสายไฟฟ้าแบบรวมสำหรับหุ่นยนต์แบบบางพิเศษตามความต้องการ โดยอิงจากปัจจัยต่าง ๆ เช่น รูปแบบการจัดเรียงตัวนำ ขนาดเส้นลวด (conductor gauge) มิติของสายไฟ ความยืดหยุ่น ประเภทอินเทอร์เฟซของขั้วต่อ (connector interface) การจัดเรียงขาขั้ว (pinout) การหุ้มโลหะ (shielding) ความยาวสายไฟ แบบแปลน ตัวอย่างต้นแบบ และเงื่อนไขการใช้งานจริง
สำหรับ ชุดสายไฟหุ่นยนต์แบบบางพิเศษ สำหรับโครงการต่าง ๆ ลูกค้าสามารถให้ข้อมูลเกี่ยวกับโครงสร้างหุ่นยนต์หรือข้อกำหนดการเดินสาย รหัสชิ้นส่วนของขั้วต่อ (part numbers) การจัดสรรตัวนำ มิติของสายไฟ แบบแปลน และปริมาณการผลิตที่คาดการณ์ไว้ เพื่อใช้ในการประเมินด้านวิศวกรรม และการจัดหาชิ้นส่วนตั้งแต่ขั้นตอนต้นแบบจนถึงการผลิตจริง
เหตุใดจึงควรเลือก Hotten
ผู้ผลิตชุดสายไฟสำหรับหุ่นยนต์แบบมืออาชีพ
โฮทเทน เชี่ยวชาญด้าน: