ภายในโครงสร้างที่มีความแม่นยำสูงของโดรนและกิมบอลแบบถือด้วยมือ วิศวกรต้องเผชิญกับปฏิสัมพันธ์เชิงฟิสิกส์ขั้นพื้นฐานหนึ่งประการ นั่นคือ แบนด์วิดท์ข้อมูลกำลังเพิ่มขึ้นอย่างรวดเร็ว — จากวิดีโอความละเอียด 4K ที่อัตราเฟรม 60 เฟรมต่อวินาที ไปจนถึงวิดีโอความละเอียดดิบ 8K — ในขณะที่พื้นที่สำหรับจัดเส้นทางสัญญาณกลับลดลงอย่างต่อเนื่องในระดับมิลลิเมตร
เมื่อสายวงจรพิมพ์แบบยืดหยุ่น (FPC) แบบดั้งเดิมเข้าใกล้ขีดจำกัดทางกายภาพภายใต้การสูญเสียที่ความถี่สูง และสายเคเบิลหลายแกนแบบทั่วไปก่อให้เกิดแรงบิดมากเกินไปจนกระทบต่อความไวของระบบกิมบอล สายเคเบิลโคแอ็กเชียลขนาดเล็ก จึงไม่ใช่ทางเลือกอีกต่อไป แต่กลายเป็นโครงสร้างหลักที่จำเป็นสำหรับรักษาการส่งสัญญาณอย่างมั่นคงและไม่มีการสูญเสียในสภาพแวดล้อมที่เปลี่ยนแปลงอย่างรวดเร็ว
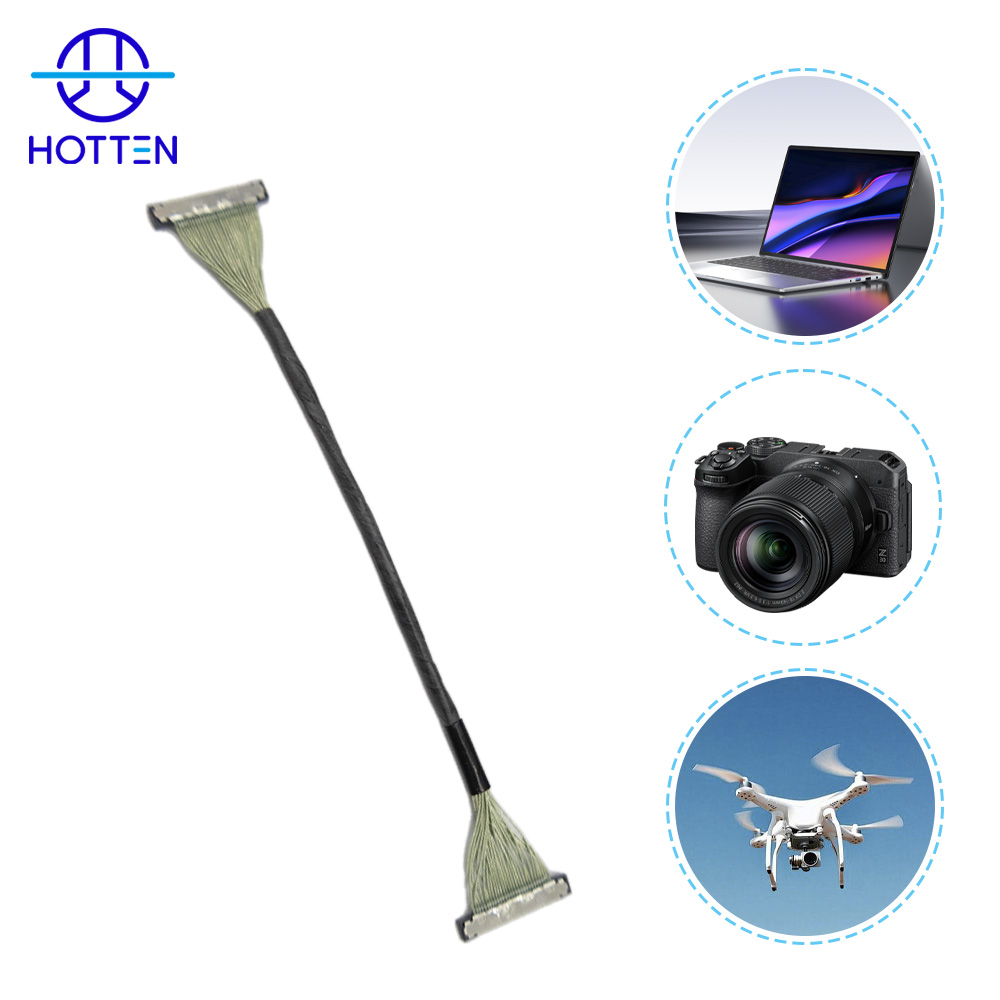
สายโคแอกเซียลไมโครแบบยืดหยุ่นสูงถูกพิจารณาใช้ในระบบกิมบอลสำหรับโดรน เนื่องจากสายต้องตอบสนองความต้องการที่เข้มงวดสองประการพร้อมกัน คือ การส่งสัญญาณความเร็วสูงอย่างเชื่อถือได้ และการเคลื่อนไหวเชิงกลแบบหลายแกนซ้ำๆ ภายในพื้นที่จำกัด .
หากสายเคลื่อนที่ไปพร้อมกับกิมบอล → ประเมินอายุการใช้งานภายใต้การดัดซ้ำ (flex life), รัศมีการดัด (bend radius), ความแข็งของสาย (cable stiffness), ความเสถียรของการป้องกันสัญญาณรบกวน (shielding stability) และการลดแรงดึง (strain relief) ควบคู่ไปกับประสิทธิภาพสัญญาณ → จากนั้นตรวจสอบการประกอบทั้งหมดภายใต้เงื่อนไขการเคลื่อนไหวที่คาดไว้
หากสายส่งสัญญาณกล้องความเร็วสูงหรือสัญญาณภาพ → ประเมินค่าอิมพีแดนซ์ (impedance), การลดทอนสัญญาณ (attenuation), การป้องกันสัญญาณรบกวน (shielding), รูปร่างทางกายภาพของสาย (cable geometry), ความยาวของสาย (cable length) และการเปลี่ยนผ่านที่ขั้วต่อ (connector transitions) ควบคู่กัน → จากนั้นยืนยันความสมบูรณ์ของสัญญาณตลอดเส้นทางการส่งสัญญาณทั้งหมด สำหรับข้อพิจารณาเพิ่มเติมเกี่ยวกับการออกแบบความถี่สูง โปรดดูที่ เหตุใดการออกแบบสายโคแอกเซียลความถี่สูงแบบละเอียดพิเศษจึงเป็นเรื่องที่ยากมากนัก .
หากพื้นที่สำหรับจัดวางเส้นทางเดินสายมีจำกัดอย่างยิ่ง → ต้องประเมินขนาดของตัวนำ ฉนวนหุ้ม การป้องกันสัญญาณ ขนาดเส้นผ่านศูนย์กลางภายนอกของสายเคเบิล และขนาดของขั้วต่อร่วมกัน → เพราะการลดขนาดเพียงมิติเดียวไม่สามารถกำหนดขนาดหรือความยืดหยุ่นของชุดสายประกอบสำเร็จรูปได้ ดู ขนาด AWG ส่งผลต่อประสิทธิภาพของสายโคแอกเชียลแบบไมโครอย่างไร .
การป้องกันสัญญาณแบบแยกแต่ละเส้นอาจมีประโยชน์สำหรับการจัดวางเส้นทางสัญญาณความเร็วสูงในพื้นที่จำกัด แต่โครงสร้างการป้องกันสัญญาณยังส่งผลต่อเส้นผ่านศูนย์กลางของสายเคเบิล ความแข็งแรง และพฤติกรรมเชิงกลอีกด้วย สำหรับประเด็นที่เกี่ยวข้องกับความต้านทานเชิงความถี่และมิติ โปรดดูที่ ความสำคัญของการรักษาความสม่ำเสมอของค่าความต้านทานเชิงลักษณ์ (impedance) ในสายไมโครโคแอกเชียลที่มีขนาด AWG ละเอียดเป็นพิเศษ .
สำหรับการเชื่อมต่อกล้องแบบปรับแต่งเฉพาะ โปรดดูที่ผลิตภัณฑ์ของ HOTTEN ชุดสายไฟกล้องกิมบอล และ ชุดสายเคเบิลโคแอกเชียลขนาดเล็ก การแก้ไข
สำหรับการใช้งานโดรน (UAV) ที่กว้างขึ้น โปรดดูที่ผลิตภัณฑ์ของ HOTTEN โดรนและหุ่นยนต์ การแก้ไข
ความสมบูรณ์ของสัญญาณ: ข้อได้เปรียบเชิงโครงสร้างด้านการป้องกันสัญญาณ
สภาพแวดล้อมภายในโดรนมีความซับซ้อนทางแม่เหล็กไฟฟ้าสูง คลื่นรบกวนความถี่สูงจากมอเตอร์และการปล่อยสัญญาณ RF จากโมดูลการส่งสัญญาณ ล้วนเป็นภัยคุกคามต่อความสมบูรณ์ของสัญญาณแบบดิฟเฟอเรนเชียลที่ส่งออกมาจากเซ็นเซอร์ภาพ
ข้อได้เปรียบด้านการป้องกันทางกายภาพ
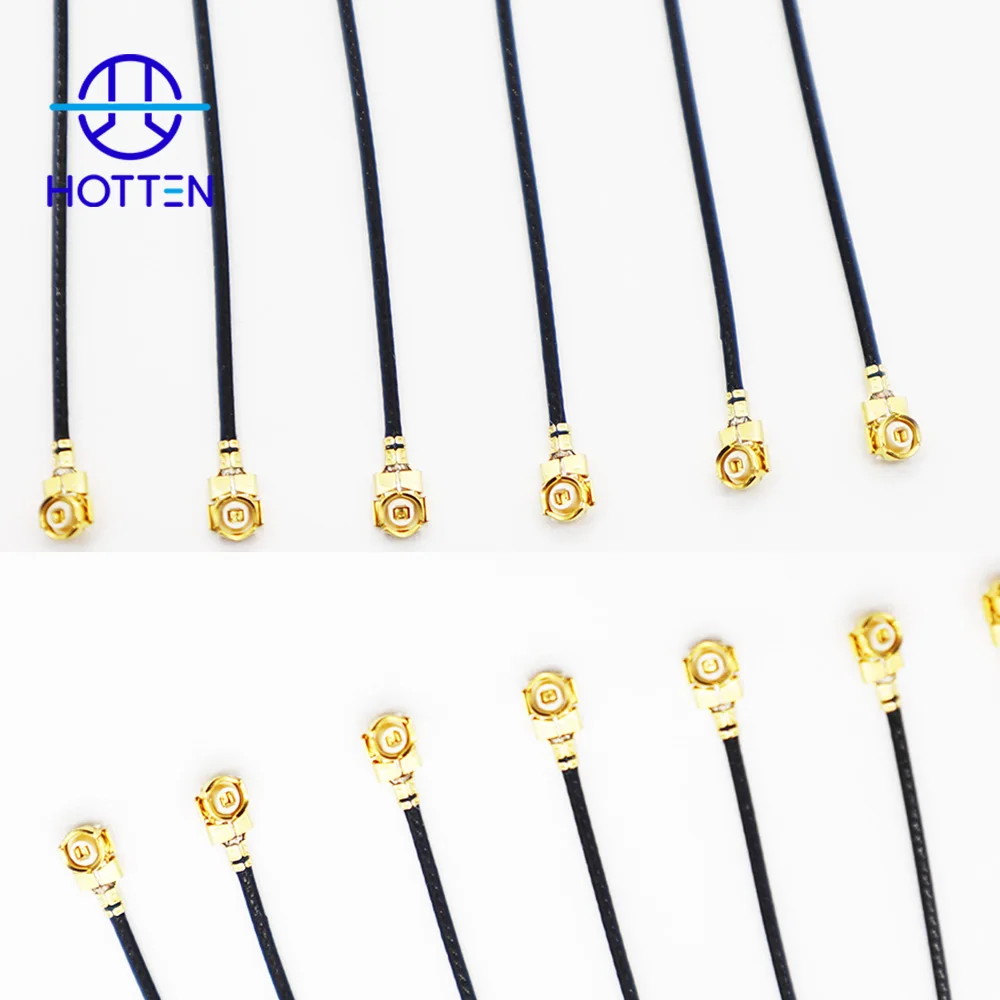
ต่างจากคู่สายแบบบิดโดยไม่มีฉนวนป้องกันหรือโครงสร้างสายแบน ช่องสัญญาณแต่ละช่องใน สายโคแอ็กเซียลขนาดเล็ก จะมีฉนวนป้องกันแยกต่างหาก ซึ่งให้สภาพแวดล้อมแม่เหล็กไฟฟ้าที่เกือบปิดสนิทสำหรับตัวนำขนาดเล็กพิเศษ—โดยทั่วไปอยู่ในช่วงตั้งแต่ 40AWG ถึง 48AWG —จึงลดการรบกวนได้อย่างมีนัยสำคัญ ส่งผลให้สามารถควบคุมค่า return loss ให้อยู่ในระดับต่ำมากได้อย่างแม่นยำ
ความสม่ำเสมอของอิมพีแดนซ์
ที่อัตราการส่งข้อมูลเกิน 12 Gbps สายโคแอกเซียลขนาดจิ๋วอาศัยกระบวนการฉีดขึ้นรูปไดอิเล็กทริกแบบแม่นยำ (เช่น ฉนวน PFA) เพื่อรักษาค่าอิมพีแดนซ์ลักษณะเฉพาะ (characteristic impedance) ให้มีความเสถียรสูงระดับหนึ่ง ระดับของการควบคุมนี้มีความจำเป็นอย่างยิ่งต่อการรักษาความสมบูรณ์ของสัญญาณและอัตราส่วนสัญญาณต่อสัญญาณรบกวน (signal-to-noise ratio) ในการส่งสัญญาณวิดีโอความละเอียดสูง รวมถึงภาพความละเอียด 8K
ความล้าแบบไดนามิก: ระบบ "ประสาท" ภายใต้การเคลื่อนไหวอย่างต่อเนื่อง
ต่างจากระบบอิเล็กทรอนิกส์แบบคงที่ กล้องกิมบอลทำงานภายใต้สภาวะไดนามิกอย่างต่อเนื่อง โดยสายเคเบิลจะถูกดัดซ้ำๆ ด้วยรัศมีการดัดที่เล็กมากในหลายแกนพร้อมกัน
ความต้องการแรงบิดต่ำ
มอเตอร์กิมบอลทำงานด้วยทอร์กเอาต์พุตที่จำกัด การเพิ่มความแข็งแกร่งของสายเคเบิล (cable stiffness) แม้เพียงเล็กน้อยจะก่อให้เกิดแรงต้านเชิงกล ซึ่งอาจส่งผลโดยตรงต่อความไม่เสถียรของการควบคุม หรือทำให้เกิดการสั่นไหวที่มองเห็นได้ระหว่างการใช้งาน
การเพิ่มประสิทธิภาพอายุการใช้งานจากการโค้งงอ
ผ่านการควบคุมกระบวนการและการปรับปรุงโครงสร้างอย่างเป็นระบบ โฮเทนสามารถทำให้สายโคแอกเซียลขนาดจุลภาค (micro coaxial cables) ทนต่อการโค้งงอได้นับแสนครั้ง แม้ในรัศมีการโค้งที่เล็กมากถึง R = 2 มม. โดยไม่มีการลดทอนคุณภาพสัญญาณอย่างมีนัยสำคัญเมื่อเวลาผ่านไป
ปัจจัยหลักที่ขับเคลื่อนความต้องการ: จากกล้องเดี่ยวสู่เครือข่ายเซนเซอร์
ความต้องการสายโคแอกเซียลขนาดจุลภาคล่าสุดที่เพิ่มขึ้นอย่างรวดเร็ว เกิดจากความเปลี่ยนแปลงพื้นฐานในสถาปัตยกรรมของระบบ:
1. การรวมหลายเซนเซอร์เข้าด้วยกัน
โดรนสมัยใหม่ไม่เพียงติดตั้งกล้องหลักเท่านั้น แต่ยังรวมระบบรับรู้สิ่งกีดขวาง เซนเซอร์อินฟราเรด และโมดูลวิชันแบบสเตอริโอไว้ด้วย ซึ่งแต่ละโหนดเซนเซอร์จำเป็นต้องมีลิงก์ส่งข้อมูลความเร็วสูงเป็นของตนเอง
2. การพัฒนาแบนด์วิดท์
การเปลี่ยนผ่านจาก HDMI 1.4 ไปสู่ MIPI D-PHY / C-PHY เพิ่มความต้องการด้านความถี่อย่างมาก — จากช่วง GHz ไปสู่ระดับที่สูงกว่า 10 GHz — ซึ่งส่งผลให้เกิดข้อกำหนดที่เข้มงวดยิ่งขึ้นต่อสื่อการส่งสัญญาณ
3. การประสานงานแบบเรียลไทม์
การส่งภาพแบบต่ำหน่วง (Low-latency) จำเป็นต้องควบคุมความล่าช้าของสัญญาณอย่างแม่นยำ สายโคแอกเซียลขนาดจุลภาค (Micro coaxial cables) มีสมรรถนะด้านกลุ่มความล่าช้า (group delay) ที่เหนือกว่าเมื่อเปรียบเทียบกับวิธีการเดินสายแบบทั่วไปในช่วงความถี่สูง
ความท้าทายในการผลิต: เกินกว่าการลดขนาดลง
ความยากลำบากในการออกแบบและผลิต สายเคเบิลโคแอกเซียลแบบพิเศษละเอียดเป็นพิเศษ ไม่ได้อยู่เพียงแค่ขนาดของมัน แต่อยู่ที่การรักษาความแม่นยำในการผลิตให้แน่นหนา
ข้อจำกัดของเส้นผ่านศูนย์กลางภายนอก
การผลิตสายขนาดเล็กถึง 46AWG สำหรับใช้ในเชิงพาณิชย์ต้องอาศัยการควบคุมแรงตึงอย่างแม่นยำยิ่งระหว่างกระบวนการอัดรีด (extrusion) รวมทั้งเครื่องมือและแม่พิมพ์ที่มีความแม่นยำสูง
ความซับซ้อนในการประกอบ
ความน่าเชื่อถือของการบัดกรีสายโคแอกเซียลขนาดจุลภาคเข้ากับอินเทอร์เฟซ PCB ที่มีระยะห่างระหว่างขา (pitch) ละเอียดมาก (0.3 มม. / 0.25 มม.) ส่งผลโดยตรงต่อสมรรถนะของผลิตภัณฑ์ในระยะยาวและความเสถียรของอัตราผลผลิต (yield stability)
ควรเลือกเคเบิลแบบจิมบอลแบบไดนามิกตามโปรไฟล์การเคลื่อนที่จริง ความต้องการสัญญาณ พื้นที่สำหรับเดินสาย ความต้องการการป้องกันสัญญาณ การจัดวางขั้วต่อ และข้อกำหนดด้านการผลิต โดยเป้าหมายไม่ใช่เพียงการหาเคเบิลที่นุ่มที่สุดหรือเล็กที่สุด แต่คือการสมดุลระหว่างการเคลื่อนที่เชิงกลกับการส่งผ่านสัญญาณอย่างเชื่อถือได้
หากเคเบิลเคลื่อนที่อย่างต่อเนื่องบนหลายแกน → ให้ระบุรัศมีการโค้ง มุมการเคลื่อนที่ ความถี่ของการงอ การบิด และจำนวนรอบการใช้งานที่คาดไว้ก่อน → จากนั้นจึงเลือกโครงสร้างเคเบิลและแบบการออกแบบลดแรงดึง
เคเบิลที่ทำงานได้ดีในโมดูลกล้องแบบคงที่อาจมีพฤติกรรมต่างออกไปเมื่อเดินผ่านจิมบอลที่หมุนต่อเนื่อง ดังนั้นจึงจำเป็นต้องประเมินเคเบิลภายใต้เงื่อนไขการเคลื่อนที่จริงของผลิตภัณฑ์สุดท้าย
สำหรับตัวอย่างการปรับแต่งความยืดหยุ่นของเคเบิลแบบละเอียดพิเศษ โปรดดูที่ เราปรับแต่งสายโคแอกเซียลไมโครขนาด 46 AWG อย่างไรให้มีความยืดหยุ่นเหนือกว่า .
หากสายเคเบิลส่งสัญญาณภาพความเร็วสูง เช่น 4K, 8K หรือ MIPI → ให้ระบุอินเทอร์เฟซสัญญาณ ความถี่ในการทำงาน หรือข้อกำหนดอัตราการส่งข้อมูล ค่าอิมพีแดนซ์ การลดทอนสัญญาณ ความยาวของสายเคเบิล และข้อกำหนดด้านการป้องกันรบกวน → จากนั้นจึงเลือกโครงสร้างสายเคเบิลที่เหมาะสม
ไม่ควรเลือกสายเคเบิลโดยพิจารณาเพียงขนาด AWG หรือเส้นผ่านศูนย์กลางตามชื่อเรียกเท่านั้น การเปลี่ยนผ่านของคอนเนกเตอร์ รูปร่างเรขาคณิตของสายเคเบิล โครงสร้างไดอิเล็กตริก และการป้องกันรบกวน ล้วนมีผลต่อเส้นทางสัญญาณโดยรวม
สำหรับข้อพิจารณาเพิ่มเติมเกี่ยวกับการออกแบบสายเคเบิลความถี่สูง โปรดดูที่ ความสำคัญของการรักษาความสม่ำเสมอของค่าความต้านทานเชิงลักษณ์ (impedance) ในสายไมโครโคแอกเชียลที่มีขนาด AWG ละเอียดเป็นพิเศษ .
สำหรับแอปพลิเคชันกล้องแบบหนาแน่นสูง โปรดดูที่ ชุดสายไมโครโคแอกเซียลสำหรับระบบกล้อง .
หากการป้องกันรบกวนแม่เหล็กไฟฟ้า (EMI) มีความสำคัญ → ให้ประเมินวัสดุป้องกันรบกวน เส้นผ่านศูนย์กลางของลวด เปอร์เซ็นต์การหุ้ม และโครงสร้างร่วมกับความแข็งของสายเคเบิลและเส้นผ่านศูนย์กลางภายนอก → จากนั้นตรวจสอบประสิทธิภาพทั้งด้านการป้องกันรบกวนและความสามารถในการโค้งงอ
โครงสร้างป้องกันที่หนักหรือแน่นกว่าอาจให้การป้องกันเพิ่มเติม แต่ก็อาจทำให้เกิดความแข็งแกร่งมากขึ้นและเพิ่มแรงต้านต่อการเดินสายด้วย ดังนั้นการออกแบบโครงสร้างป้องกันจึงควรสอดคล้องกับสภาพแวดล้อมแม่เหล็กไฟฟ้าจริงและข้อกำหนดด้านการเคลื่อนไหวเชิงกล
สำหรับการเชื่อมต่อกล้องแบบปรับแต่งพิเศษที่มีขนาดกะทัดรัด โปรดดูที่ HOTTEN ชุดสายไฟกล้องกิมบอล .
หากกิมบอลมีพื้นที่ภายในสำหรับเดินสายจำกัดมาก → ให้ประเมินเส้นผ่านศูนย์กลางภายนอกของสายเคเบิลและมิติของตัวเชื่อมต่อพร้อมกัน → จากนั้นจึงปรับแต่งตัวนำ ไดอิเล็กตริก โครงสร้างป้องกัน และจุดต่อให้เหมาะสมกับขอบเขตเชิงกลที่มีอยู่
การลดเส้นผ่านศูนย์กลางของสายเคเบิลเพียงอย่างเดียวอาจไม่สามารถแก้ปัญหาการรวมระบบได้ หากตัวเชื่อมต่อ จุดต่อ หรือโครงสร้างลดแรงดึงใช้พื้นที่มากกว่าตัวสายเคเบิลเอง
สำหรับการเชื่อมต่อแบบปรับแต่งพิเศษที่มีความหนาแน่นสูง โปรดดูที่ ชุดสายเคเบิลโคแอกเชียลขนาดเล็ก .
หากสายเคเบิลตอบสนองเป้าหมายสัญญาณที่กำหนดแต่กลับแข็งเกินไปขณะเคลื่อนไหว → ให้ทบทวนการป้องกันรบกวน (shielding), ปลอกหุ้ม (jacket), ฉนวนหุ้ม (insulation) และพารามิเตอร์โครงสร้าง ก่อนปรับเปลี่ยนตัวนำ → จากนั้นจึงตรวจสอบประสิทธิภาพสัญญาณอีกครั้งหลังจากเพิ่มประสิทธิภาพด้านกลศาสตร์
หากสายเคเบิลมีความยืดหยุ่นเพียงพอ แต่ประสิทธิภาพสัญญาณเปลี่ยนแปลงหลังจากการเคลื่อนไหวซ้ำ ๆ → ให้ทบทวนรูปร่างเรขาคณิตของตัวนำ โครงสร้างไดอิเล็กทริก ความเสถียรของการป้องกันรบกวน (shielding) และการต่อปลาย (termination) → จากนั้นจึงดำเนินการตรวจสอบประสิทธิภาพทั้งด้านไฟฟ้าและกลศาสตร์ร่วมกัน
นี่คือเหตุผลว่าทำไมสายเคเบิลแบบไดนามิกสำหรับกิมบอลจึงควรได้รับการตรวจสอบเป็นชุดประกอบทั้งหมด แทนที่จะประเมินเฉพาะประสิทธิภาพด้านไฟฟ้าก่อนทดสอบด้านกลศาสตร์เท่านั้น
สำหรับความท้าทายในการออกแบบสายเคเบิลชนิดพิเศษที่มีขนาดเล็กมากเพิ่มเติม โปรดดูที่ เหตุใดการออกแบบสายโคแอกเซียลความถี่สูงแบบละเอียดพิเศษจึงเป็นเรื่องที่ยากมากนัก .
ระบบกิมบอลที่แตกต่างกันอาจกำหนดลำดับความสำคัญของสายเคเบิลที่ไม่เหมือนกัน
หากโมดูลกล้องมีหลายช่องสัญญาณความเร็วสูง → ให้จัดลำดับความสำคัญของการจัดวางเส้นทางสัญญาณแบบหนาแน่นสูง การป้องกันสัญญาณ ความต้านทานเชิงลักษณ์ ระยะห่างระหว่างขั้วต่อ และเส้นผ่านศูนย์กลางภายนอกของสายเคเบิลที่เล็กกะทัดรัด → จากนั้นตรวจสอบเส้นทางสัญญาณทั้งหมด
หากกิมบอลทำงานหมุนต่อเนื่องหรือเคลื่อนที่หลายแกน → ให้จัดลำดับความสำคัญของอายุการใช้งานของสายแบบยืดหยุ่น รัศมีการโค้งต่ำ แรงต้านเชิงกลต่ำ การบรรเทาแรงดึง และการจัดวางเส้นทางสายเคเบิล → จากนั้นยืนยันสมรรถนะทางไฟฟ้าหลังการทดสอบภายใต้สภาวะเคลื่อนไหว
หากกิมบอลทำงานใกล้มอเตอร์หรือโมดูลคลื่นวิทยุ (RF) → ให้จัดลำดับความสำคัญของการป้องกันสัญญาณ ความสม่ำเสมอของความต้านทานเชิงลักษณ์ การต่อกราวด์ และการเปลี่ยนผ่านขั้วต่อ → จากนั้นตรวจสอบเส้นทางการส่งสัญญาณทั้งหมด
หากกล้องเป็นส่วนหนึ่งของระบบถ่ายภาพที่รองรับปัญญาประดิษฐ์ (AI) → ให้จัดลำดับความสำคัญของการส่งข้อมูลความเร็วสูง การจัดวางเส้นทางแบบกะทัดรัด การรวมขั้วต่อ และความน่าเชื่อถือโดยรวมของการประกอบ → จากนั้นเลือกสถาปัตยกรรมสายเคเบิลที่เหมาะสมตามการออกแบบอุปกรณ์
สำหรับแอปพลิเคชันที่เกี่ยวข้องกับ AI โปรดดูข้อมูลจาก HOTTEN ปัญญาประดิษฐ์และอิเล็กทรอนิกส์อัจฉริยะ การแก้ไข
ก่อนขอตัวอย่างต้นแบบหรือใบเสนอราคา ทีมวิศวกรหรือทีมจัดซื้อของผู้ผลิตรถยนต์ (OEM) ควรกำหนดสิ่งต่อไปนี้ให้ชัดเจน
| ข้อกำหนด | พารามิเตอร์ที่ต้องยืนยัน |
|---|---|
| การใช้งาน | กล้องแบบกิมบอล กล้องสำหรับโดรน ระบบถ่ายภาพสำหรับหุ่นยนต์ |
| สัญญาณ | อินเทอร์เฟซวิดีโอหรือข้อมูล ความถี่หรืออัตราการส่งข้อมูล |
| ระบบไฟฟ้า | อิมพีแดนซ์ การลดทอนสัญญาณ ค่าความจุ |
| ผู้ขับ | ขนาดลวดตามมาตรฐาน AWG วัสดุ จำนวนแกนนำ |
| ขนาด | เส้นผ่านศูนย์กลางสูงสุด พื้นที่สำหรับเดินสาย ความยาวสุดท้าย |
| เครื่องจักรกล | รัศมีการโค้ง จำนวนรอบการดัดซ้ำ แรงบิด ช่วงการเคลื่อนที่ |
| การป้องกัน | การป้องกันแบบแยกแต่ละเส้น การป้องกันโดยรวม การต่อกราวด์ |
| คอนเนคเตอร์ | ผู้ผลิต รหัสชิ้นส่วน ระยะห่างระหว่างขา (pitch) แผนผังขาเชื่อมต่อ (pinout) |
| การเลิก | แผงวงจรพิมพ์ (PCB) เซ็นเซอร์ คอนเนกเตอร์ วิธีการประสาน (soldering) |
| สิ่งแวดล้อม | อุณหภูมิ การสั่นสะเทือน ความชื้น |
| การรับรอง | การทดสอบด้านไฟฟ้า ด้านกลศาสตร์ และด้านมิติ |
| การผลิต | จำนวนต้นแบบ ปริมาณการผลิตต่อปี |
การจัดเตรียมแบบร่างของกิมบอล เส้นทางเดินสายเคเบิล รหัสชิ้นส่วนของขั้วต่อ แผนผังขาเชื่อมต่อ ความยาวของสายเคเบิล การเคลื่อนไหวที่คาดไว้ และข้อกำหนดด้านสัญญาณ จะช่วยให้ผู้จัดจำหน่ายสามารถประเมินชุดประกอบทั้งหมดก่อนเริ่มการผลิตต้นแบบ
กระบวนการพัฒนาสามารถสรุปได้เป็น:
สถาปัตยกรรมของกิมบอล → โปรไฟล์การเคลื่อนไหว → ข้อกำหนดด้านสัญญาณ → พื้นที่สำหรับเดินสาย → เส้นผ่านศูนย์กลางของสายเคเบิล → ตัวนำ / ไดอิเล็กทริก → การป้องกันสัญญาณรบกวน → ขั้วต่อ → อุปกรณ์ลดแรงดึง → ต้นแบบ → การตรวจสอบด้านกลศาสตร์ → การตรวจสอบด้านไฟฟ้า → การผลิต
หากข้อจำกัดหลักคือการเคลื่อนไหวแบบไดนามิก → ให้เพิ่มประสิทธิภาพอายุการใช้งานของสายเคเบิลแบบยืดหยุ่นและความต้านทานเชิงกล → จากนั้นจึงตรวจสอบความสมบูรณ์ของสัญญาณหลังการทดสอบด้านกลศาสตร์
หากข้อจำกัดหลักคือความสมบูรณ์ของสัญญาณความเร็วสูง → ให้เพิ่มประสิทธิภาพค่าอิมพีแดนซ์ การลดทอน สัญญาณรบกวน รูปทรงเรขาคณิตของสายเคเบิล และการเปลี่ยนผ่านที่ขั้วต่อ → จากนั้นจึงตรวจสอบเส้นทางการส่งสัญญาณทั้งหมด
หากพื้นที่และน้ำหนักเป็นข้อจำกัดหลัก → ควรปรับแต่งชุดสายไฟทั้งหมดให้มีประสิทธิภาพสูงสุด แทนที่จะปรับขนาดตัวนำเพียงอย่างเดียว → จากนั้นจึงตรวจสอบสมรรถนะด้านกลศาสตร์และไฟฟ้า
หากมีข้อจำกัดหลายประการที่มีความสำคัญเท่าเทียมกัน → ใช้โครงสร้างแรมของอุปกรณ์กิมบอลจริงในการกำหนดข้อกำหนดของสายไฟ → จากนั้นพัฒนาสายไฟและปลายสายเป็นชุดประกอบแบบบูรณาการหนึ่งชุด
สำหรับการพัฒนาสายไฟสำหรับโดรนและกิมบอลแบบเฉพาะทาง โปรดดูที่ ชุดสายไฟกล้องกิมบอล และ HOTTEN's โดรนและหุ่นยนต์ การแก้ไข
สรุป: พื้นฐานที่ไม่อาจแทนที่ได้สำหรับระบบภาพความเร็วสูง
ตั้งแต่โดรนสำหรับผู้บริโภคไปจนถึงแพลตฟอร์มสำหรับการตรวจสอบและทำแผนที่เชิงอุตสาหกรรม ขีดจำกัดประสิทธิภาพของระบบการถ่ายภาพกำลังถูกกำหนดโดยไม่เพียงแต่เซ็นเซอร์เท่านั้น แต่ยังรวมถึงส่วนประกอบเชื่อมต่อ (interconnects) ที่ใช้เชื่อมโยงเซ็นเซอร์เหล่านั้นด้วย
สายเคเบิลโคแอกเซียลขนาดจุลภาค (Micro coaxial cables) — ซึ่งบางเท่าเส้นผมแต่ได้รับการออกแบบมาเพื่อความยืดหยุ่นและประสิทธิภาพในการทำงานที่ความถี่สูง — ทำหน้าที่เป็นชั้นพื้นฐานที่เอื้อให้เกิดการส่งสัญญาณอย่างมั่นคงและมีแบนด์วิดธ์สูงในสภาพแวดล้อมที่เปลี่ยนแปลงอยู่ตลอดเวลา
ฮอตเท่นยังคงพัฒนาสาขานี้ต่อไปด้วยการผสานรวมศาสตร์วัสดุเข้ากับกระบวนการผลิตแบบแม่นยำ เพื่อจัดหาโซลูชันที่ปรับแต่งให้เหมาะสม ซึ่งสามารถรักษาสมดุลระหว่างความทนทานเชิงกลและความสมบูรณ์ของสัญญาณสำหรับระบบการถ่ายภาพรุ่นใหม่
| ข้อกำหนดของผู้ผลิตรถยนต์ (OEM) | การประกอบสายเคเบิล ที่ควรพิจารณา | จุดเน้นด้านวิศวกรรมโดยทั่วไป |
|---|---|---|
| การทำให้ขนาดเล็กลง | เส้นผ่านศูนย์กลางของสายไฟและขนาดของขั้วต่อ | เครื่องมือทางการแพทย์ที่มีข้อจำกัดด้านพื้นที่ |
| สัญญาณความถี่สูง | อิมพีแดนซ์และการป้องกันสัญญาณรบกวน | ความสมบูรณ์ของสัญญาณและการรบกวนต่ำ |
| การงอซ้ำ | โครงสร้างของตัวนำและปลอกหุ้ม | อายุการใช้งานภายใต้การงอและการรัศมีการงอ |
| การกําจัดโรค | การเลือกวัสดุและปลอกหุ้ม | กระบวนการฆ่าเชื้อด้วยเครื่องนึ่งแรงดันสูง หรือด้วยเอทิลีนออกไซด์ หรือกระบวนการอื่นๆ |
| ข้อกำหนดทางกฎหมาย | เอกสารวัสดุและการติดตามย้อนกลับ | การรับรองอุปกรณ์ทางการแพทย์ |
| การขยายการผลิต | กระบวนการประกอบและการตรวจสอบ | การผลิตต้นแบบสู่การผลิตจำนวนมาก |
1. สายเคเบิลไมโครโคแอกเซียลสำหรับผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) คืออะไร
ชุดสายโคแอกเซียลขนาดจิ๋วสำหรับผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) คือ โซลูชันสายที่ออกแบบเฉพาะเพื่อตอบสนองความต้องการด้านไฟฟ้า กลศาสตร์ ขนาด และการใช้งานเฉพาะของผู้ผลิตอุปกรณ์ทางการแพทย์
2. ทำไมผู้ผลิตอุปกรณ์ทางการแพทย์จึงต้องใช้ชุดสายโคแอกเซียลขนาดจิ๋วที่ออกแบบเฉพาะ
อุปกรณ์ทางการแพทย์มักต้องการเส้นผ่านศูนย์กลางของสายที่เล็กมาก ความต้านทานเชิงความถี่ที่ควบคุมได้ ความยืดหยุ่นสูง การป้องกันสัญญาณที่เชื่อถือได้ และความเข้ากันได้กับกระบวนการฆ่าเชื้อเฉพาะ ซึ่งชุดสายมาตรฐานอาจไม่สามารถตอบโจทย์ทั้งหมดเหล่านี้พร้อมกันได้
3. สามารถปรับแต่งชุดสายโคแอกเซียลขนาดจิ๋วให้เหมาะกับอุปกรณ์ทางการแพทย์ชนิดต่าง ๆ ได้หรือไม่
ได้ ตัวเลือกในการปรับแต่งรวมถึงขนาดของตัวนำ วัสดุฉนวน ความต้านทานเชิงความถี่ โครงสร้างการป้องกันสัญญาณ เส้นผ่านศูนย์กลางของสาย วัสดุปลอกหุ้ม รูปแบบขั้วต่อ ความยาวของสาย และวิธีการต่อปลายสาย
4. ชุดสายโคแอกเซียลขนาดจิ๋วสำหรับการแพทย์สามารถทนต่อกระบวนการฆ่าเชื้อได้หรือไม่
สามารถออกแบบให้เหมาะสมกับความต้องการในการทำลายเชื้อเฉพาะอย่าง เช่น การใช้เครื่องนึ่งฆ่าเชื้อ (autoclave), แก๊สเอทิลีนออกไซด์ (EtO), รังสีแกมมา (gamma) และกระบวนการอื่น ๆ ได้ ขึ้นอยู่กับวัสดุและโครงสร้างที่เลือกใช้
5. ผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) ควรให้ข้อมูลใดบ้างเมื่อขอประกอบสายเคเบิลทางการแพทย์แบบพิเศษ
ข้อมูลสำคัญ ได้แก่ ความถี่ของสัญญาณและแบนด์วิดท์ ค่าอิมพีแดนซ์ เส้นผ่านศูนย์กลางของสายเคเบิลที่ต้องการ ข้อกำหนดด้านการโค้งงอ อายุการใช้งานภายใต้การเคลื่อนไหวซ้ำ ๆ (flex life) วิธีการทำลายเชื้อ ข้อกำหนดด้านคอนเนกเตอร์ สภาพแวดล้อมในการใช้งานจริง และปริมาณการผลิตที่คาดการณ์
6. HOTTEN สามารถรองรับทั้งการผลิตต้นแบบและการผลิตจำนวนมากได้หรือไม่
ได้ค่ะ HOTTEN สนับสนุนกระบวนการพัฒนาตั้งแต่ตัวอย่างสำหรับวิศวกรรม (engineering samples) และการผลิตนำร่อง (pilot production) ไปจนถึงการผลิตในปริมาณสูงขึ้น ทำให้การออกแบบสายเคเบิลสามารถเปลี่ยนผ่านจากขั้นตอนการพัฒนาสู่ขั้นตอนการผลิตได้อย่างราบรื่น
 ข่าวร้อนแรง
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05





 EN