EN
SNABBLENKAR

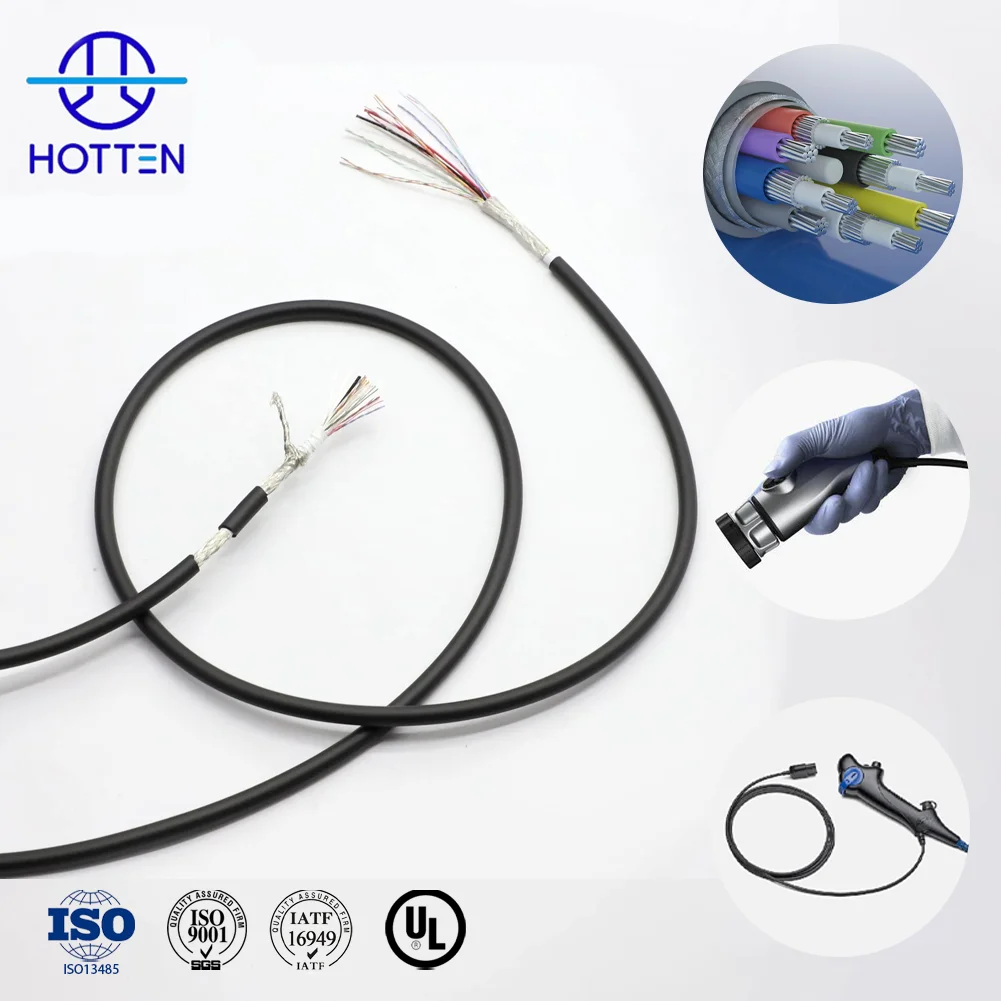
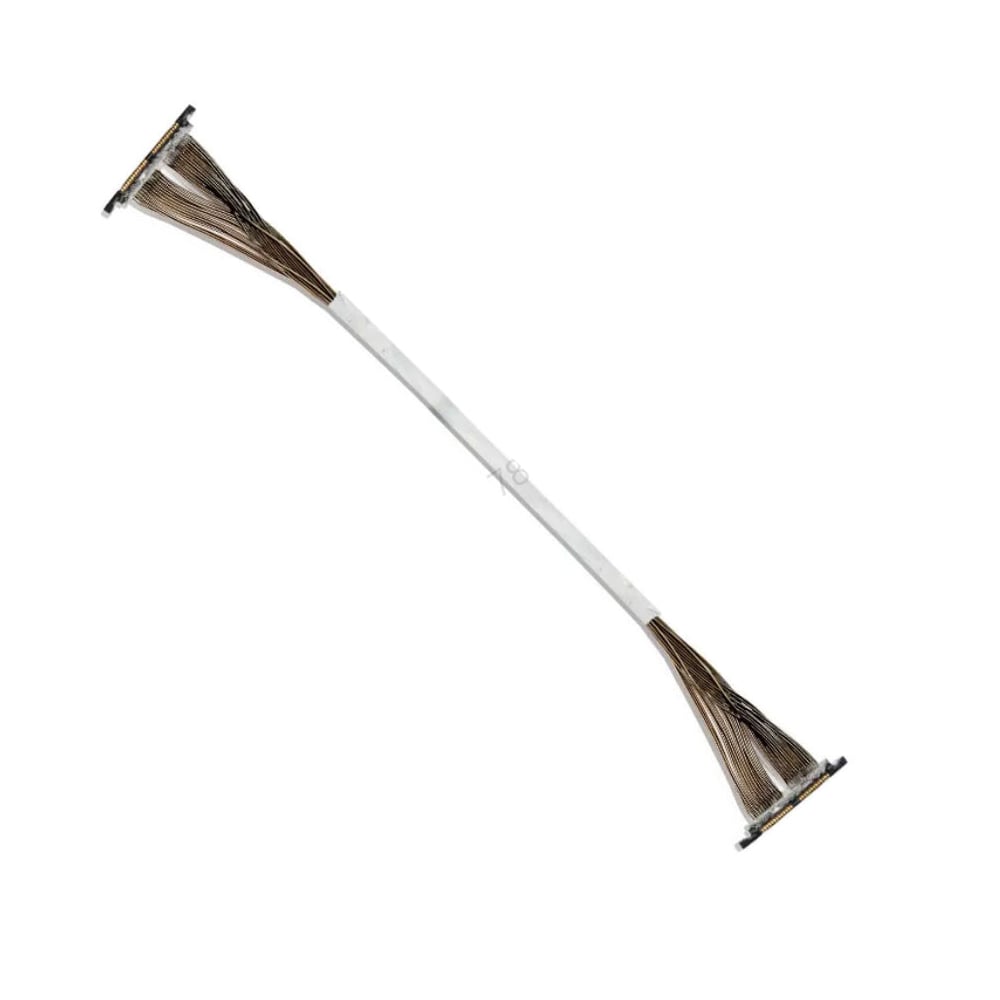
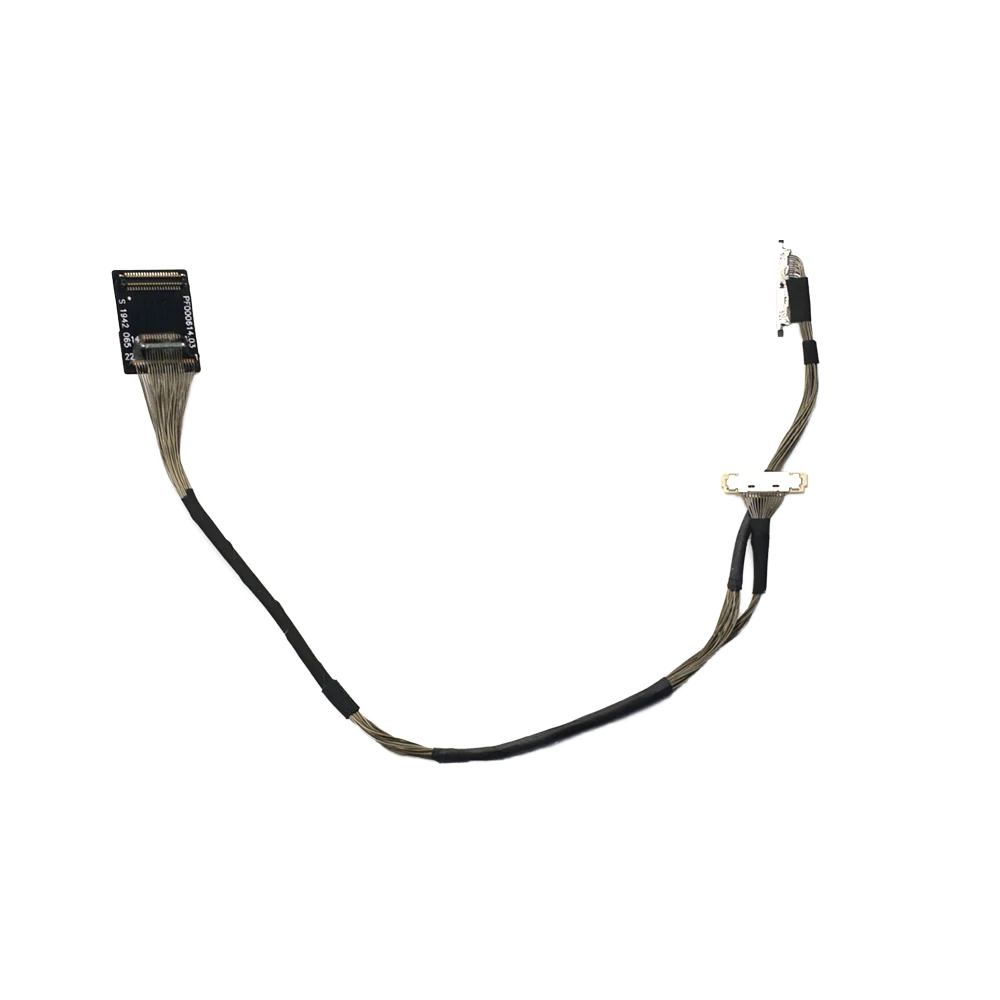
Bärbara enheter har utvecklats kraftfullt från enkla stegräknare till fullständiga hälsomonitorer, AR/VR huvudset, och smart kläder. Men all denna nya teknik teknologi det är viktigt att man ser till att det finns en större kapacitet av små, lättare och mer kraftfulla kablar än någonsin tidigare. Traditionella bandkablar och diskret ledning kan ställas inför utmaningar för att möta dessa växande krav. T - Det tar för mycket plats. Det stör andra signaler. sdet är inte lätt att få en ny tråd att passera genom många separata ledningar. Inför miniatyriserad mikro koaxkabela-teknik som möjliggör utveckling av nästa generations bärbara enheter - Jag är inte rädd. Hotten, med förmåga att utveckla över 300 nya kabelspecifikationer per år och en 10 000 kvadratmeter stor f t. f vi är en av de största företagen inom precisionsteknik. som tillverkar högpresterande mikrokoaxialkabelsatsar för AR/VR-kablar , bärbara enheter, drönarledningsnät och mycket mer.
Bärbara enheter kombinerar begränsat inre utrymme, höghastighetsdata, flera sensorer, låg vikt och kontinuerlig användarrörelse . En miniatyr mikrokoaxialkabelsammansättning kan möta dessa krav genom att kombinera en liten fysisk struktur med kontrollerad signalöverföring, skärmning och flexibel routning. HOTTEN:s aktuella artikel beskriver tillämpningar inklusive AR/VR-enheter, smarta bärbara enheter, medicinska bärbara enheter, kameror och sensorsystem.
Om → enheten har mycket begränsat inre routningsutrymme
Då → utvärdera miniatyr mikrokoaxialkonstruktion baserat på kabelns yttre diameter, kanaldensitet och kontaktstorlek
Varför → hela anslutningen måste få plats inom enhetens mekaniska omfång.
Om → den bärbara enheten överför höghastighetsvisnings-, kamera- eller sensordata
Då → utvärdera impedans, dämpning, skärmning och kontaktövergångar
Varför → högpresterande funktioner beror på hela överföringsvägen snarare än endast kabelförstärkningen.
Om → kabeln rör sig tillsammans med användarens kropp eller en artikulerad anordning
Då → definiera böjradie, böjcykler, routningsförhållanden och spänningsavlastning
Varför → en bärbar kabel kan utsättas för upprepad mekanisk rörelse under normal användning.
Om → flera kameror, sensorer och höghastighetsgränssnitt delar begränsat utrymme
Då → utvärdera mikrokoaxiala arkitekturer med hög täthet och enskilt skärmade signalvägar
Varför → tät routning och signalisolering kan båda krävas i samma liten inkapsling.
Om → anordningens vikt är en stor mekanisk begränsning
Då → utvärdera ledarstorlek, skärmning, mantelmaterial och kontaktkonstruktion tillsammans
Varför → att minska kabelvikten får inte försämra signalintegriteten eller den mekaniska tillförlitligheten.
Marknaden huvudfördel av en miniatyr mikrokoaxialkabel är dess storlek. Även om traditionella koaxialkablar är utmärkta för signalöverföring är deras storlek ett problem ,särskilt när utrymmet är begränsat i bärbara enheter s.Mikrokaxiell kabel , å andra sidan, kan uppnå en ytterdiameter (OD) så liten som 0,1 mm till 0,3 mm, samtidigt som de levererar extremt högkvalitativa signaler s.
Med ultra-små kablar kan industriella designers skapa slankare, lättare och mer bekväma bärbara enheter. AR/VR-huvudmonterade displayar kan uppnå bättre viktfördelning. Smartklockor kan innehålla mer funktionalitet i mindre skal ,och medicinska bärbara enheter blir smycket mindre påträngande. Hottens miniatyr mikrokoaxialkablar – konstruerade med en mycket tunn mittledare, ett extremt tunt fluoropolymerisoleringslager ,och ett lågt, vävt skärmförsvar – möjliggör för tillverkare att integrera högre funktionalitet i allt mindre kapslingar.
Bärbara enheter är i grunden en elektriskt bullrig miljö . Allt från processorer och trådlösa radioenheter (Bluetooth, Wi-Fi, 5G) till strömförvaltningskrets s, displaydrivrutiner genererar betydande elektromagnetisk störning som kan en påverka extremt känslomliga signaler s. Högupplösta kamerabilder och höghastighetsgränssnitt för skärmar är mycket känslomliga, men så är även medicinska apparater som utför exakta mätningar av biometriska data.
En mikrokoaxialkabel avvisar naturligt mycket oönskad störning . T skärmningen runt den centrala ledaren isolerar signalen från yttre störningar och andra kablar, samtidigt som den innesluter det magnetiska fältet så att det inte påverkar andra signaler. Vide signaler med hög bandbredd, som överförs via AR/VR-kablar eller en gimbalkamerans kabelharness som överför råvideofeed, kräver den överlägsna skärmningen och noggrannheten hos en mikrokoaxialkabel. Hottens mikrokoaxialkablar erbjuder en omfattande och åtsittande vovenskärm runt signalledarna, vilket gör att signalen kan överföras utan att störas.
En wearable-enhet måste röra sig tillsammans med kroppen. En smart klädtextil sträcker sig med varje steg användaren tar, och en AR/VR-kabelharness böjs och vrider sig ständigt när användaren tittar åt vänster och höger. Eäven de bästa rundledarna måste placeras exakt för att undvika drag i en riktning, vilket hämmar srörelse och förhindrar att kablar böjs fritt. De platta flexibla kablarna har stor manöverbarhet, men de enskilda trådarna kan inte uthärda upprepad mekanisk påfrestning som krävs av en bärbar enhet.
En mikrokoaxialkabel ger exceptionell flexibilitet eftersom dess mittledare består av en mycket fin, flertrådig ledare som är isolerad med ett extremt tunt skal. Detta gör att kablarna kan dras renligen runt hörn och böjas i ovanliga riktningar. Eftersom flera mikrokoaxialkablar kan kombineras för att bilda rund eller platt kabelbunt es, är detta tillvägagångssätt mycket effektivt för att överföra signaler till sina destinationer utan att kompromissa med enhetens bärbartillämpning. Kabelbuntar för robotik och drönare är båda starkt beroende av hög flexibilitet i en liten, skyddad kabelbunt.
Det låter kanske inte så, men varje uns kan och kommer att påverka betydligt på en bärbar enhet. Tyngre enheter orsakar användartrötthet . Mmedicinska bärbara enheter ,särskilt får inte vara för tung , eller användaracceptansen kommer att försämras. Även på en konsument-AR/VR-huvudset kan överdriven vikt på baksidan av huvudet bidra till obekväma och smärtsamma sessioner. Med traditionella skärmade kablar, som utgör en betydande del av vikten på grund av sin fysiska storlek, kan en minskning av vikten vara en av de största fördelarna.
Med en mikrokoaxialkabel kan tillverkare uppnå betydande viktspar genom att använda en finmätad mikrokoaxialkabel istället för flera standardskärmade kablar eller diskreta ledningar. För drönarkablingsharness kan detta leda till ökad flygtid och lastkapacitet. Hottens genomsnittliga dagliga produktionsvolym på 144 miljoner meter inkluderar över 14 miljoner meter mikrokoaxialkabel , som bidrar till dessa minskningar på marknaden för wearables och konsumentelektronik.
 Hur ska OEM-ingenjörer välja mikrokoaxialkabel för bärbara enheter?
För ett OEM-projekt för bärbara enheter bör kabeln väljas utifrån enhetsarkitekturen, signalkraven och rörelseprofilen , snarare än att enbart välja den minsta tillgängliga kabeln.
En praktisk ram är:
Enhetsarkitektur → Signaltyp → Datatakt → Antal kanaler → Kabelns ytterdiameter → Impedans → Skärmning → Flexibilitet → Kontaktdon → Terminering → Miljöförhållanden → Validering
Bärbara produkter kan innehålla flera olika moduler inom en mycket liten kapsling.
| Modul | Typisk anslutningskrav |
|---|---|
| DISPLAY | Signalöverföring med hög hastighet |
| KAMERA | Höghastighetsbilddata |
| Ögonspårning | Täta sensorkopplingar |
| Biometrisk sensor | Lågnivå-sensorsignaler |
| Haptisk modul | Kompakt kraft/signalroutning |
| Trådlöst modul | EMI-medveten routning |
| Processor | Högfrekvent intern anslutning |
Om → flera moduler är utspridda över enheten
Då → avbilda deras positioner och kablarutter innan man väljer kabeln
Varför → kabellängd, förgreningspunkter, kontaktorientering och böjningsförhållanden beror på den fysiska arkitekturen.
Inte varje ledare i en bärbar enhet behöver vara koaxial.
En typisk montering kan kombinera:
Högfrekventa signalledare
Ström
Jord
Styrledningar
Om → signalen kräver kontrollerad impedans eller stark EMI-isolering
Då → utvärdera mikrokoaxialkonstruktion för den aktuella signalkretsen
Varför → koaxialkonstruktion ger en definierad ledar-, dielektrikum- och skärmskiktstruktur.
Om → ledaren levererar endast lågfrekvent ström
Då → utvärdera konventionell fintråds-konstruktion separat
Varför → att använda samma konstruktion för varje krets kan lägga till onödig storlek eller kostnad.
Denna skillnad hjälper ingenjörer att utforma en blandad högtdensitetskabeldrägt istället för att automatiskt omvandla varje ledning till mikrokoaxialkabel.
På nuvarande HOTTEN-sida identifieras miniatyr mikrokoaxialkabel som en lösning för mycket kompakta bärbara strukturer och beskriver kabeldiametrar så låga som cirka 0,1–0,3 mm för de angivna designerna. Betrakta dessa som HOTTEN-specifika designexempel snarare än universella branschgränser.
Om → routningskanalen har strikta dimensionella begränsningar
Då → definiera maximal kabelytterdiameter innan man väljer ledare, isolering och skärmning
Varför → kabelarkitekturen måste passa den faktiska mekaniska volymen.
Om → flera kablar måste placeras i samma kanal
Då → utvärdera buntens diameter snarare än endast enstaka kabellans ytterdiameter
Varför → den totala harnessens storlek bestäms av den fullständiga anordningen.
En finare ledare kan hjälpa till att minska kabellängderna, men ledarstorleken påverkar också resistansen, dämpningen, flexibiliteten och termineringen.
| Designfaktor | Konstruktionsövervägande |
|---|---|
| Mindre AWG-diameter | Mindre fysisk struktur |
| Ledarmotstånd | Elektrisk förlust |
| Dämpning | Högfrekvensöverföring |
| Flexibilitet | Dynamisk rörelse |
| Uppsägning | Monteringsgenomförbarhet |
| Mekanisk styrka | Hållbarhet |
Om → miniatyrisering är den dominerande begränsningen
Då → utvärdera finare ledarstorlekar
Varför → mindre ledare kan stödja mer exakt routning.
Om → överföringsavståndet eller signalförlusten blir kritisk
Då → utvärdera AWG tillsammans med dämpning och kabellängd
Varför → miniatyrisering av ledare kan skapa en elektrisk kompromiss.
Bärbar elektronik kan placera höghastighetssignaler nära:
Om → känslomässiga signalvägar löper nära andra elektroniska kretsar
Då → utvärdera enskild skärmning och helhetsskärmning
Varför → skärmning kan hjälpa till att kontrollera elektromagnetisk koppling mellan intilliggande system.
Om → kabeln måste böjas upprepade gånger
Då → utvärdera skärmkonstruktionen tillsammans med flexibilitetsprestanda
Varför → skärmning bidrar både till elektrisk och mekanisk funktion.
En kompakt kabel ger inte automatiskt hög integritet för höghastighetssignaler.
Potentiella elektriska krav inkluderar:
| Parameter | Teknisk fråga |
|---|---|
| Datatillväxt | Vilken signalhastighet krävs? |
| Impedans | Vilket nominellt värde krävs? |
| Dämpning | Vilken maximal förlust är acceptabel? |
| Skew | Är flera vägar tidsmatchade? |
| Korsprat | Hur mycket kanalinteraktion är tillåten? |
| Kabel längd | Vad är den fullständiga överföringsdistansen? |
| Anslutningsdel | Vilitt gränssnitt krävs? |
Om → en bärbar enhet använder höghastighetsvisnings- eller kameragränssnitt
Då → ange gränssnittskraven innan kabeln väljs
Varför → kabeln måste stödja den faktiska signalarkitekturen.
Om → flera höghastighetskanaler delar en gemensam kabelbunt
Då → utvärdera skevhet, korsförstärkning, skärmning och elektrisk längdkonsekvens
Varför → anslutningen måste bevara förhållandet mellan flera signalvägar.
En mycket liten kabel garanterar inte en liten färdig montering.
Det fullständiga gränssnittet inkluderar:
Kabelns ytterdiameter + koppling + avslutning + draglastskydd + ruttillåtelse
Om → det interna utrymmet är extremt begränsat
Då → utvärdera kabelns och kopplingens utrymmeskrav tillsammans
Varför → kopplingen eller avslutningen kan ta upp mer utrymme än själva kabeln.
Om → den bärbara enheten använder en finstegskoppling
Då → utvärdera justering av avslutning, förberedelse av ledare och inspektion
Varför → hög kopplingstäthet ökar kraven på monteringsprecision.
Bärbara enheter kan utsättas för:
Om → kabeln rör sig kontinuerligt tillsammans med användaren
Då → definiera böjradie, rörelsevinkel, böjcykler och fästpunkter
Varför → "flexibel kabel" ger inte ett mätbart mekaniskt krav.
Om → kabeln går över en gångjärn eller ett artikulerat led
Då → definiera exakt routning och lokal sträckutjämningsstruktur
Varför → upprepad rörelse kan koncentrera spänning i en liten region.
Bärbart utrustning kan utsättas för:
Om → kabeln är placerad nära användarens hud
Då → överväg mantelmaterial, ytsegenskaper och miljöpåverkan
Varför → externa kablar för bärbart utrustning kan utsättas för en annan miljö än interna elektroniska anslutningar.
Om → kabeln är inbyggd i ett förseglat huvudset eller smart enhet
Då → fokusera i högre grad på interna termiska förhållanden, routning och mekanisk rörelse
Varför → miljöerna för interna och externa kablar kan skilja sig åt.
En bärbar montering behöver inte använda en enda kabellösning i hela enheten.
Möjliga strukturer inkluderar:
Mikrokoaxialkabeln
LVDS / differentiella par
Små kraftledningar
Fpc
Standardanslutningar
Om → enheten kräver mycket tät höghastighets-signalroutning i tredimensionellt utrymme
Då → utvärdera mikrokoaxialkabelmontering
Varför → enskilda koaxiala signalvägar kan kombinera kompakt routning med skärmning.
Om → vägen är främst plan och fast
Då → jämför FPC eller FFC med mikrokoax
Varför → planära interkonnektstrukturer kan vara lämpliga för vissa fasta layouter.
För bredare urval:
FPC vs. FFC vs. mikrokoaxialkabelsats: En teknisk jämförelse av anslutningslösningar med hög täthet
En användbar verifieringssekvens är:
Prototypkabel
→Inledande elektrisk testning
→Installering av enhet
→Mekanisk rörelse
→Miljöexponering
→Elteknisk eftertestverifiering
→Slutlig inspektion
Möjliga tester inkluderar:
| Provning | Syfte |
|---|---|
| Kontinuitet | Verifiera elektrisk anslutning |
| Impedans | Verifiera kontrollerad överföringsväg |
| Dämpning | Verifiera signalförlust |
| Korsprat | Utred kanalisolering |
| Skew | Verifiera tidskonsistens |
| Skärms kontinuitet | Verifiera skärmsökvägen |
| Flex-Life | Utvärdera upprepad rörelse |
| Draghållfasthet / Dragprov | Utvärdera mekanisk hållfasthet |
| Dimensionsinspektion | Verifiera integrationen |
| Visuell inspektion | Verifiera utförande |
Om → kabeln klarar enskilt prov men bärbara enheten visar intermittenta signalproblem
Då → undersöka routning, anslutningsövergångar, EMI-påverkan och mekanisk deformation
Varför → systeminstallation kan introducera förhållanden som inte finns när man testar på arbetsbänken.
En praktisk OEM-utvecklingsprocess är:
Begreppet
→Kabelarkitektur
→Prototyp
→Elektrisk validering
→Mekanisk validering
→Designoptimering
→Pilotproduktion
→Processvalidering
→Storskalig Produktion
Om → prototypen uppfyller alla krav
Då → identifiera de kritiska måtten och processerna som måste kontrolleras under produktionen
Varför → en framgångsrik prototyp visar inte automatiskt på konsekvens i volymproduktion.
Om → kabeln går sönder vid en specifik routning eller vid en specifik anslutningsplats
Då → matte tillbaka resultatet till kabelgeometrin, grenroutningen eller spänningsavlastningen
Varför → designen av bärbara kablar bör förbättras genom testdriven ingenjörsiteration.
| KATEGORI | Rekommenderad information |
|---|---|
| Enhet | AR-glasögon / VR-huvudset / Bärbar utrustning / Smarta kläder |
| Modul | Display / Kamera / Sensor / Processor |
| Gränssnitt | MIPI / LVDS / eDP / USB / Annat |
| Datatillväxt | Krävd signalhastighet |
| Antal kanaler | Antal signalvägar |
| Impedans | Obligatoriskt värde |
| Dämpning | Maximalt acceptabel förlust |
| Skew | Krävd tolerans |
| Kabel | Maximalt tillåten dimension |
| Kabel längd | Nominalvärde + tolerans |
| Ledare | AWG / material / konstruktion |
| Dielektrisk | Material / struktur |
| Skärmning | Individuell / total |
| Anslutningsdel | Tillverkare / artikelnummer |
| Kontaktpitch | Krävd gränssnittstäthet |
| Pinout | Obligatorisk koppling |
| Byggerradius | Minimal radie |
| Böjcykler | Krävd slitstyrka |
| Vikt | Största monteringsvikt om tillämpligt |
| Temperatur | Operativt område |
| Fukt | Relevant exponering |
| Tester | Elektrisk / mekanisk / miljömässig |
| Produktion | Prototyp/utvecklingsproduktion/massproduktion |
Om → rFQ:n specificerar endast "miniaturiserad mikrokoaxialkabel"
Då → ange applikationen, signalgränssnittet, kabellängden, kontaktdelen, skärmingen och de mekaniska kraven
Varför → kabeldiametern ensam definierar inte den krävda anslutningsprestandan.
| Utvärderingsområde | Vad som ska bekräftas |
|---|---|
| Finkonduktorförmåga | Obligatoriskt AWG-intervall |
| Mikrokoaxialkonstruktion | Obligatorisk yttre diameter och struktur |
| Skärmning | Individuell / helhetsskydd |
| Kopplingsenhet | Terminering med liten stegvidd |
| Flexibilitet | Dynamisk kabelförmåga |
| Dfm | Granskning av routning och integration |
| Elektrisk testning | Impedans/försvagning/andra relevanta tester |
| Prototyp | Utvecklingskapacitet |
| Processvalidering | Upprepbarhet i produktionen |
| Kvalitet | Inspektion och spårbarhet |
Om → leverantören erbjuder kabel med liten diameter men kan inte stödja den krävda kontakten
Då → utvärdera fullständig kabelmonteringskapacitet
Varför → kontakttermineringen kan bli den begränsande delen i konstruktionen.
Om → leverantören har prototypförmåga men inga dokumenterade produktionskontroller
Då → granska övergången från prototyp till pilotproduktion och massproduktion
Varför → bärbara produkter kan kräva stabil produktion av mycket små och högt integrerade monteringsenheter.
Arkitektur för bärbara enheter
→Display/kamera/sensor-moduler
→Signalgränssnitt
→Datatillväxt
→Antal kanaler
→Kabel
→AWG
→Impedans/dämpning
→Skärmning
→Anslutningsdel
→Uppsägning
→Böj-/flexkrav
→Miljöförhållanden
→Prototyp Testning
→Mekanisk/elektrisk validering
→Pilotproduktion
→Produktionsverifiering
Display + kameror + sensorer
→ kartlägg modulernas positioner
→ definiera höghastighetsgränssnitt
→ fastställ antalet kanaler
→ fastställ maximal kabellängdsdiameter
→ välj mikrokoaxialarkitektur för de krävda signalvägarna
→ definiera skärmning
→ välj finpitchkontakter
→ definiera flexibel routning runt ramen
→ verifiera elektrisk prestanda
→ utför test med upprepad rörelse
→ verifiera produktionens konsekvens.
Display + kameror + spårningssensorer
→ definiera datagränssnitt
→ fastställa kabelföring
→ fastställa krav på impedans / dämpning
→ välja kompakta mikrokoaxiala strukturer
→ definiera kontaktdonets orientering
→ utvärdera böjning runt rörliga delar
→ validera signalintegritet
→ utföra mekanisk provning
→ godkänna produktion.
Sensor/övervakningssystem
→ definiera signalkänslighet
→ identifiera bruskällor
→ fastställa kablingsarkitektur
→ välja lågbrusig/skärmad struktur där det krävs
→ definiera flexibilitet och miljöexponering
→ verifiera elektrisk prestanda under rörelse
→ verifiera färdig montering.
Det viktigaste ingenjörsprincipen är:
För bärbara enheter bör mikrokoaxialkabel väljas när kompakt 3D-routning, högdensitets signalöverföring, EMI-kontroll och mekanisk flexibilitet behöver hanteras samtidigt. HOTTEN:s nuvarande artikel om bärbara enheter identifierar samma designkrav för AR/VR, medicinska bärbara enheter och andra kompakta elektronikprodukter.
50-polig mikrokoaxialkabelsammansättning för humanoida robots visionssystem
Varför AR/VR-enheter kräver mikrokoaxialkabelsammansättningar
Varför OEM:er väljer anpassade LVDS-kabelsatsar
Hur mikrokoaxialkabelns design säkerställer signalintegritet i medicinska apparater
Hur lågbrusiga medicinska kabelsatsar stödjer mer exakta diagnostiska signaler
FPC vs. FFC vs. Mikrokoaxialkabelmontering
AI och smarta elektronikkomponenter
Antalet sensorer och enheter som packas in i även den enklaste wearable-elektroniken idag är ökningsvis komplex . Kameror med hög upplösning, biometriska sensorer, ögonspårning och taktil feedbacksystem, bland andra, har alla en direkt gränssnittsanslutning till enheten och kräver anslutningar. Alla dessa signaler måste kunna transporteras in och ut ur en mycket liten kapsling utan att kapslingen blir för stor.
Mikrokoaxialkabel gör högdensitetsanslutningar möjliga genom att kunna placera många signaler i ett extremt litet tvärsnitt. Ett enkelt kabelförband som inkluderar dussintals höghastighetssignaler med individuell skärmning samt ström- och styrfunktioner kan fortfarande ta upp endast några kubikcentimeter utrymme. Hottens USB4- och LVDS-kabelförband använder ofta en mikrokoaxialkonstruktion för att uppnå nödvändiga kanaldensiteter i nästa generations bärbara enheter. Vi gör stora framsteg tillsammans med vår ingenjörsavdelning för att utveckla anpassade konfigurationer.
Bärbara enheter ställs ofta inför de svåraste och minst önskvärda förhållandena. Svett, vätskor, temperaturväxlingar, direkt solljus och upprepad böjning påverkar alla prestandan negativt även hos de bästa elektronikkomponenterna. En kabellösning måste vara tillräckligt slitstark för att klara alla dessa förhållanden samtidigt som den bibehåller en konstant anslutning och säkerställer signalkvalitet.
Omslaget på en mikrokoaxialkabel är ofta tillverkat av mycket slitstark TPU (termoplastisk polyuretan), silikon e , eller nylongarn med slitstark egenskap ,beroende på vilka förhållanden den bärbara enheten kan utsättas för. Skärmslutningar är konstruerade för att förhindra spänning och minimera skador. Hottens noggranna uppmärksamhet på detaljer kombinerat med över 40 tillverkningsenheter bidrar till att säkerställa att varje mikrokoaxial kabellösning uppfyller branschstandarder och klarar verkliga användningsförhållanden.
Miniatyr mikrokoaxialkabel är revolutionerande för utvecklingen av bärbara enheter och möjliggör mindre formfaktorer, förbättrad signalintegritet, ökad flexibilitet, minskad vikt, högre interconnectionsdensitet och förbättrad hållbarhet. Hotten utnyttjar denna revolutionerande teknik genom att bygga upp en omfattande leveranskedja för att möta många olika branschbehov inom olika konsumentelektronikprodukter. Från AR/VR-kablar och kablingsnät för drönare till medicinska bärbara enheter utvecklar och tillverkar Hotten ständigt anpassade lösningar för att ta din nästa bärbara produkt till nästa nivå.
 Senaste nytt
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05