EN
SNABBLENKAR

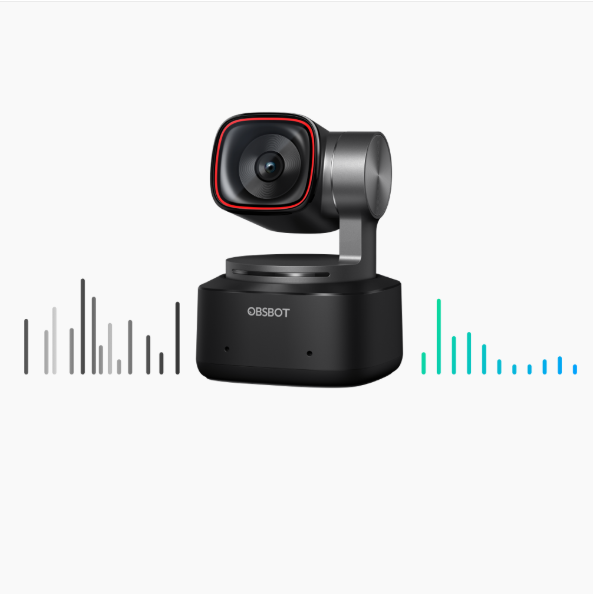
AI har utrustat den nya generationen webbkameror, såsom OBSBOT Tiny 2 , med ett skarpt "hjärna" (processor) och smidiga "lemmar" (automatiskt spårningsgimbal). Mellan hjärnan och lemmarna står det luftburna nervsystemet – Mikrokoaxialkablar – inför en oöverträffad belastning. För att säkerställa absolut signalstabilitet för data med hög bandbredd i en konstant dynamisk miljö är dessa kablar avgörande. Om anslutningen bryts blir även de kraftfullaste AI-algoritmerna meningslösa.
Mikrokoaxiala kablassemblage övervägs ofta för kompakta gimbalkamerasytem eftersom de kan kombinera högdensitet signalroutning, små kabeldimensioner, skärmning och flexibel mekanisk routning inom ett begränsat internt utrymme.
Om en gimbal-kamera innehåller flera höghastighetssignalanslutningar inom en mycket liten mekanisk struktur → utvärdera kabellängdens yttre diameter, ledarstorlek, signalintegritet, skärmning och kontaktdensitet tillsammans → välj sedan den kabelarkitektur som passar det tillgängliga routningsutrymmet.
Om kabeln rör sig kontinuerligt tillsammans med gimbalsystemet → utvärdera böjradie, böjlivslängd, kabelstyvhet, skärmingens stabilitet och draglastavlastning tillsammans → validera sedan hela assemblaget under de förväntade rörelseförhållandena. För ett annat exempel på utveckling av flexibla ultrafina kablar, se Hur vi optimerade mikrokoaxialkabel med dimension 46 AWG för överlägsen flexibilitet .
Om höghastighetsvideosignaler dirigeras nära motorer eller andra potentiella störkällor → utvärdera impedans, dämpning, skärmning, anslutningsövergångar och routningsförhållanden tillsammans → validera sedan hela signalvägen. För relaterade högfrekvensdesignöverväganden, se Betydelsen av impedanskonsekvens i ultrafina AWG-mikrokoaxialkablar .
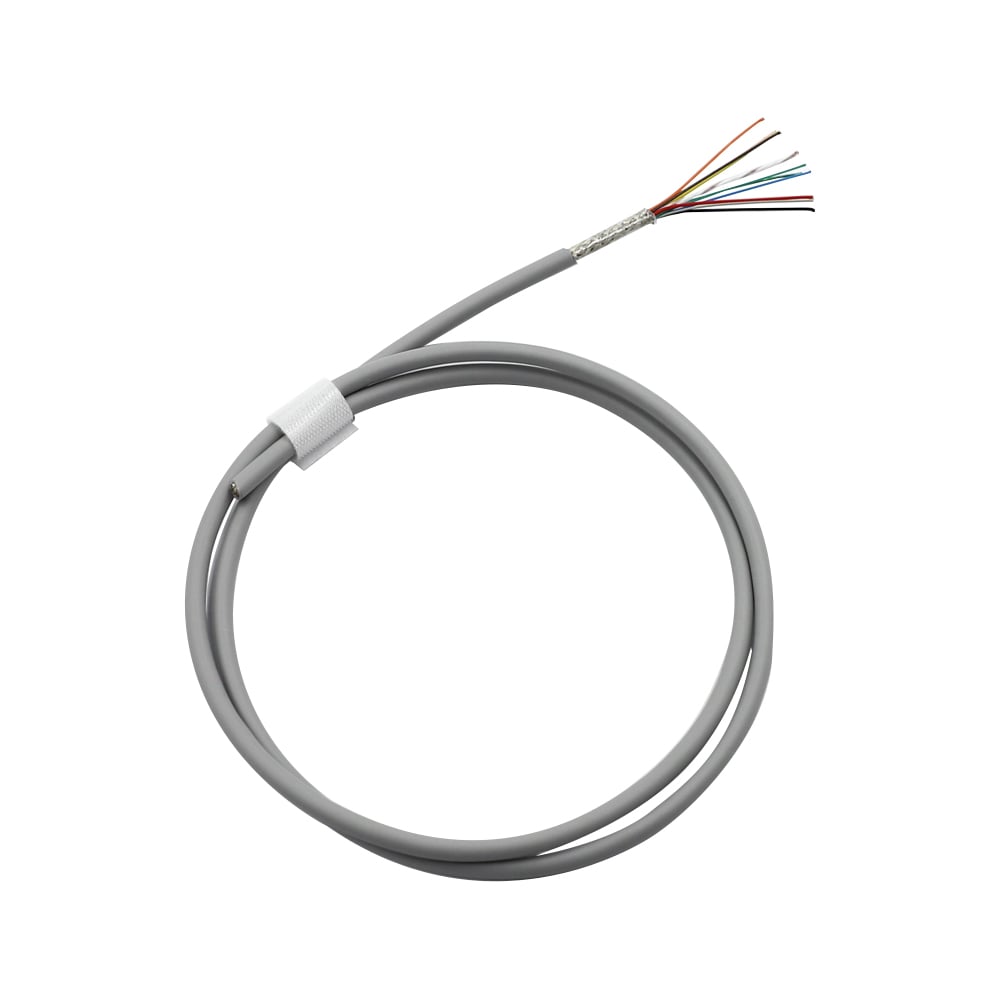
För kompakta kamerainterkopplingar, se HOTTEN:s Gimbal Kamera Ledningshölje och Mikrokaxiell kabelmontage lösningar.
För AI-kamera- och intelligent enhetsapplikationer, se HOTTEN:s AI och smarta elektronikkomponenter lösningar.
I en lomkamera är varje kubikmillimeter en lyx.
Ingenjörsutmaningen: Med den kraftiga ökningen av AI-processorns prestanda och införandet av flersensorarrays (t.ex. 8K-linser och laserfokus), har antalet interna kontakter ökat exponentiellt. När enheterna strävar efter idealisk "lomstorlek" har det tillgängliga utrymmet för intern kablingsföring faktiskt minskat. Ingenjörerna står inför en brutal verklighet: de måste packa in fler signallinjer genom de befintliga, mycket små gimbal-lageröppningarna.
Vår lösning: Vi introducerade 46–48 AWG extrafina mikrokoaxialkablar . Deras diameterfördel gör att de lätt kan dras genom mikroskopiska gimbalslagringar. Jämfört med konventionella lösningar som används i standardutrustning för livestreaming klarar våra kablar av betydligt smalare routningsutrymmen.
Genom att göra kablarna tunnare skapar vi mer "andningsutrymme" för AI-chippen att prestera.
(AI-automatisk spårning och hållbarhet)
Ingenjörsutmaningen: AI-spårning innebär att gimbalmotorerna utför tusentals justeringar och rotationer under en enda livestreaming-session. Under sådan högfrekvent, repetitiv rörelse med liten radie är vanliga kablar benägna att metalluttrötthet utmattas, vilket leder till avbrott i signalen eller till och med total enhetsfel.
Vår lösning: Genom att använda en immateriell legerad ledarformel och högfastighetsisolationsmaterial (till exempel PFA ), har våra mikrokoaxialkablar en exceptionell "minne" och flexibilitet. Även vid en extremt liten böjradie på R=2,0 mm , klarar de rigorösa testerna av rotationslivslängd.
(Högbitrate 4K-video och EMI-skärmning)
Ingenjörsutmaningen: En gimbalmotor är en omfattande källa till elektromagnetisk störning (EMI), medan 4K-videodata är extremt känslomätta. När motorn roterar snabbt kan den genererade elektromagnetiska brusstörningen direkt påverka videöverföringen, vilket leder till "snö", pixling eller hög latens i livestreamen.
Vår lösning: Marknaden oberoende fysisk skärmningsstruktur i mikrokoaxialkablar. Varje signalledare är åtsmält insvept, vilket skapar en "privat tunnel" för högbandbredd 4K-dataströmmar. Detta isolerar helt motorstörningar och säkerställer att bilden förblir kristallklar vid alla tillfällen.
Från AI-kameror för konsumentanvändning till industriell robotik bestäms taket för en produkts prestanda ofta inte av dess processor, utan av kabelförbindelsen mellan "hjärnan" och "lemmarna".
Genom 42–48 AWG ultrafina koaxialteknik ,HOTTEN har hittat den "guldmedelvägen" mellan extrema utrymmesbegränsningar, dynamisk livslängd och signalintegritet. Vi tillverkar inte bara kablar; vi levererar en pålitlig kraft- och datagrund för nästa generations intelligent AI-hårdvara.
En gimbal-kabel bör väljas utifrån den faktiska kombinationen av mekanisk rörelse, signalkrav, utrymme för routning, skärmbekrav, anslutningskonfiguration och produktionskrav . Den minsta kabeln är inte automatiskt den bästa lösningen för ett dynamiskt kamasystem.
Om kabeln rör sig kontinuerligt tillsammans med gimbalen → definiera rörelseområdet, böjradie, böjfrekvens, vridning och förväntade driftcykler → välj sedan ledare, isolering, skärmning och yttre mantelstruktur.
En kabel som är lämplig för en fast kamerakoppling kan vara olämplig för en kontinuerligt roterande gimbalkoppling. Det mekaniska beteendet hos den fullständiga monteringen bör därför utvärderas under den faktiska rörelseprofilen.
För ett relaterat exempel på extremt fin flexibilitetsoptimering, se Hur vi optimerade mikrokoaxialkabel med dimension 46 AWG för överlägsen flexibilitet .
Om kabeln överför videosignaler eller bilddata med hög hastighet → definiera signaltypen, frekvensen eller datahastighetskraven, impedansen, dämpningen, kabellängden och skärmningskraven → bestäm sedan den lämpliga kabelstrukturen.
En kabel bör inte väljas endast utifrån AWG eller kabeldiameter. De elektriska egenskaperna hos hela kabel- och kontaktbanan måste stämma överens med kameransystemets krav.
För relaterade högfrekvensdesignöverväganden, se Varför designen av ultrafina högfrekventa koaxialkablar är så svår .
Om gimbalsystemet har mycket begränsat internt utrymme för kablar → utvärdera kabellängdens yttre diameter, ledarstorlek, isoleringstjocklek, skärmning och kontaktdimensioner tillsammans → verifiera sedan flexibilitet och signalprestanda.
Att endast minska ledarstorleken garanterar inte den minsta färdiga monteringen. Isolering, skärmning, ytbeläggningens konstruktion, kontaktgeometri och terminering bidrar också till det slutliga monteringsutrymmet.
För avvägningar avseende ledarstorlek, se Hur påverkar AWG mikrokoaxialkabelns prestanda? .
Om kabeln passerar nära gimbalmotorer eller andra elektroniska bruskällor → utvärdera skärmningskonstruktion, impedans, dämpning, jordning, kontaktövergångar och routning tillsammans → validera sedan hela signalvägen.
Individuell mikrokoaxial skärmning kan vara användbar för kompakt höghastighetssignalroutning, men kontakten och termineringsområdet bör också beaktas eftersom hela anslutningen påverkar den slutliga elektriska prestandan.
För kompakta anpassade anslutningar, se HOTTEN:s Mikrokaxiell kabelmontage .
Om kameramodulen använder en miniatyranslutning med hög täthet → ange anslutningstillverkaren, artikelnummer, pitch, pinout, avslutningsmetod och tillgängligt gränssnittsutrymme innan kabelgeometrin fastställs → utveckla sedan kabeln och avslutningen som en monterad enhet.
Detta är särskilt viktigt när kabeln måste passera genom ett mycket litet gimbalslager eller en smal routningskanal. Anslutningens dimensioner kan bli en begränsande faktor även om kabelns egen yttre diameter uppfyller kraven.
För HOTTEN:s specialanpassade kamerainterkopplingsprodukter, se Gimbal Kamera Ledningshölje .
Olika kamerasystems krav kan variera.
Om kameran använder flera höghastighetssignalkanaler i en kompakt modul → prioritera hög täthet i routning, kabelns yttre diameter, skärmning, impedans och anslutningstäthet → validera sedan hela monteringen.
Om kameran är monterad på en kontinuerligt rörlig gimbal → prioritera flexlivslängd, böjradie, torsionsmotstånd, kompakt routning och dragavlastning → validera sedan signalprestanda efter mekanisk testning.
Om kameran fungerar nära motorer eller andra EMI-källor → prioritera skärmningsstruktur, signalintegritet, jordning och anslutningsövergångar → validera sedan hela överföringsvägen.
Om kameran är en del av en AI-aktiverad smart enhet → prioritera höghastighetsdataöverföring, kompakt routning, integrering av anslutningar och total monteringspålitlighet → välj sedan lämplig kabelarkitektur enligt enhetens design.
För bredare krav på kablar till AI-enheter, se HOTTENs AI och smarta elektronikkomponenter lösningar.
Innan en prototyp eller offert begärs bör en OEM:s ingenjörs- eller inköpsavdelning definiera:
| Krav | Parametrar att bekräfta |
|---|---|
| Ansökan | Gimbal-kamera, AI-kamera, visionmodul |
| Signal | Videodata-typ, frekvens, datatransferhastighet |
| El | Impedans, dämpning, kapacitans |
| Ledare | AWG, material, antal ledare |
| Mått | Maximal ytterdiameter, routningsutrymme, kabellängd |
| Mekanisk | Böjradie, böjcykler, vridning, rörelseområde |
| Skärmning | Individuell skärmning, total skärmning, jordning |
| Anslutningsdel | Tillverkare, artikelnummer, pitch, pinout |
| Uppsägning | Kretskort, sensor, kontakt, lödningsmetod |
| Miljö | Temperatur, vibration, fuktighet |
| Validering | Elektrisk, mekanisk och dimensionell provning |
| Produktion | Antal prototyper, årlig volym |
Att tillhandahålla mekaniska ritningar, kontaktartikelnummer, pinout-information, kabellängd och routningsbegränsningar kan hjälpa leverantören att utvärdera den kompletta kabelmonteringen istället för att offra en generisk kabel.
Ingenjörsprocessen kan sammanfattas som:
Gimbal-arkitektur → rörelseprofil → signalkrav → tillgängligt utrymme för routning → kabellängdsdiameter (OD) → ledare/dielektrikum → skärmning → kontaktuppsättning → dragfrihetslösning → prototyp → mekanisk validering → elektrisk validering → produktion
Om minimalt utrymme är den främsta begränsningen → optimera kabellängdsdiameter (OD) och kontaktuppsättningens geometri → verifiera sedan signal- och mekanisk prestanda.
Om dynamisk rörelse är den främsta begränsningen → optimera böjlivslängd, böjradie, vridning och dragfrihetslösning → verifiera sedan elektrisk stabilitet efter mekanisk testning.
Om integriteten i höghastighetsvideo är den främsta begränsningen → optimera impedans, dämpning, skärmning, kabelgeometri och övergångar i kontaktuppsättningen → validera sedan hela överföringsvägen.
Om kabeln måste uppfylla flera begränsningar samtidigt → optimera hela kabelmonteringen istället för en enskild parameter.
För anpassade högdensitetskamerakopplingar, se Mikrokaxiell kabelmontage .
För specialanpassade kameraharnesslösningar, se Gimbal Kamera Ledningshölje .
För bredare användning av UAV:er och robotar, se UAV och robotik .
| Utmaningen med gimbalkamera | Krav på kabelformering | Prestandafördel |
|---|---|---|
| Begränsat inre utrymme | Extremt fin kabelformering | Möjliggör kompakt routning |
| Upprepad gimbalmovement | Högflexibla ledare och isolering | Förbättrar dynamisk hållbarhet |
| Höghastighets-4K-signaler | Kontrollerad impedans | Bidrar till att bibehålla signalintegriteten |
| Motorgenererad EMI | Individuell skärmning | Minskar elektromagnetisk störning |
| Täta routningsvägar | Liten böjradie | Stödjer kompakt mekanisk design |
| Flera interna signaler | Kabelkonfiguration med hög täthet | Spar intern plats |
Fråga 1: Varför används mikrokoaxialkablar i gimbalkameror?
Mikrokoaxialkablar ger en kompakt lösning för överföring av höghastighetssignaler genom den begränsade inre platsen i gimbalkameror, samtidigt som de bibehåller flexibilitet och signalintegritet.
Fråga 2: Kan mikrokoaxialkablar stödja 4K-videouppspelning?
Ja. Korrekt utformade mikrokoaxialkablar kan stödja höghastighetsvideouppspelning samtidigt som de bibehåller kontrollerad impedans, skärmning och signalintegritet.
Fråga 3: Varför är kabelns flexibilitet viktig i samband med gimbalkameror?
Gimbalkameror roterar kontinuerligt och justerar sin position. En mycket flexibel kabel tål upprepad böjning och rörelse samtidigt som risken för trötthetsrelaterade signalavbrott minskar.
Fråga 4: Hur hjälper skärmningen en gimbalkamerakabel?
Skärmningen minskar elektromagnetisk störning från motorer och andra elektroniska komponenter, vilket skyddar känslomässiga höghastighetsvideosignaler mot oönskad brus.
Fråga 5: Vilka AWG-storlekar finns tillgängliga för mikrokoaxiala gimbalkamerakablar?
Den lämpliga ledarstorleken beror på den tillgängliga routningsytan, de elektriska kraven och den mekaniska konstruktionen. Ultrafina konstruktioner, såsom 42–48 AWG, kan övervägas för mycket kompakta applikationer.
Fråga 6: Kan HOTTEN anpassa mikrokoaxialkablar för gimbalkameror?
Ja. HOTTEN kan anpassa ledarstorlek, kabelform, skärmning, isolering, kabellängd och kontaktsats enligt kraven från gimbalkameror och andra kompakta elektroniska enheter.
 Senaste nytt
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05