 EN
SNABBLENKAR
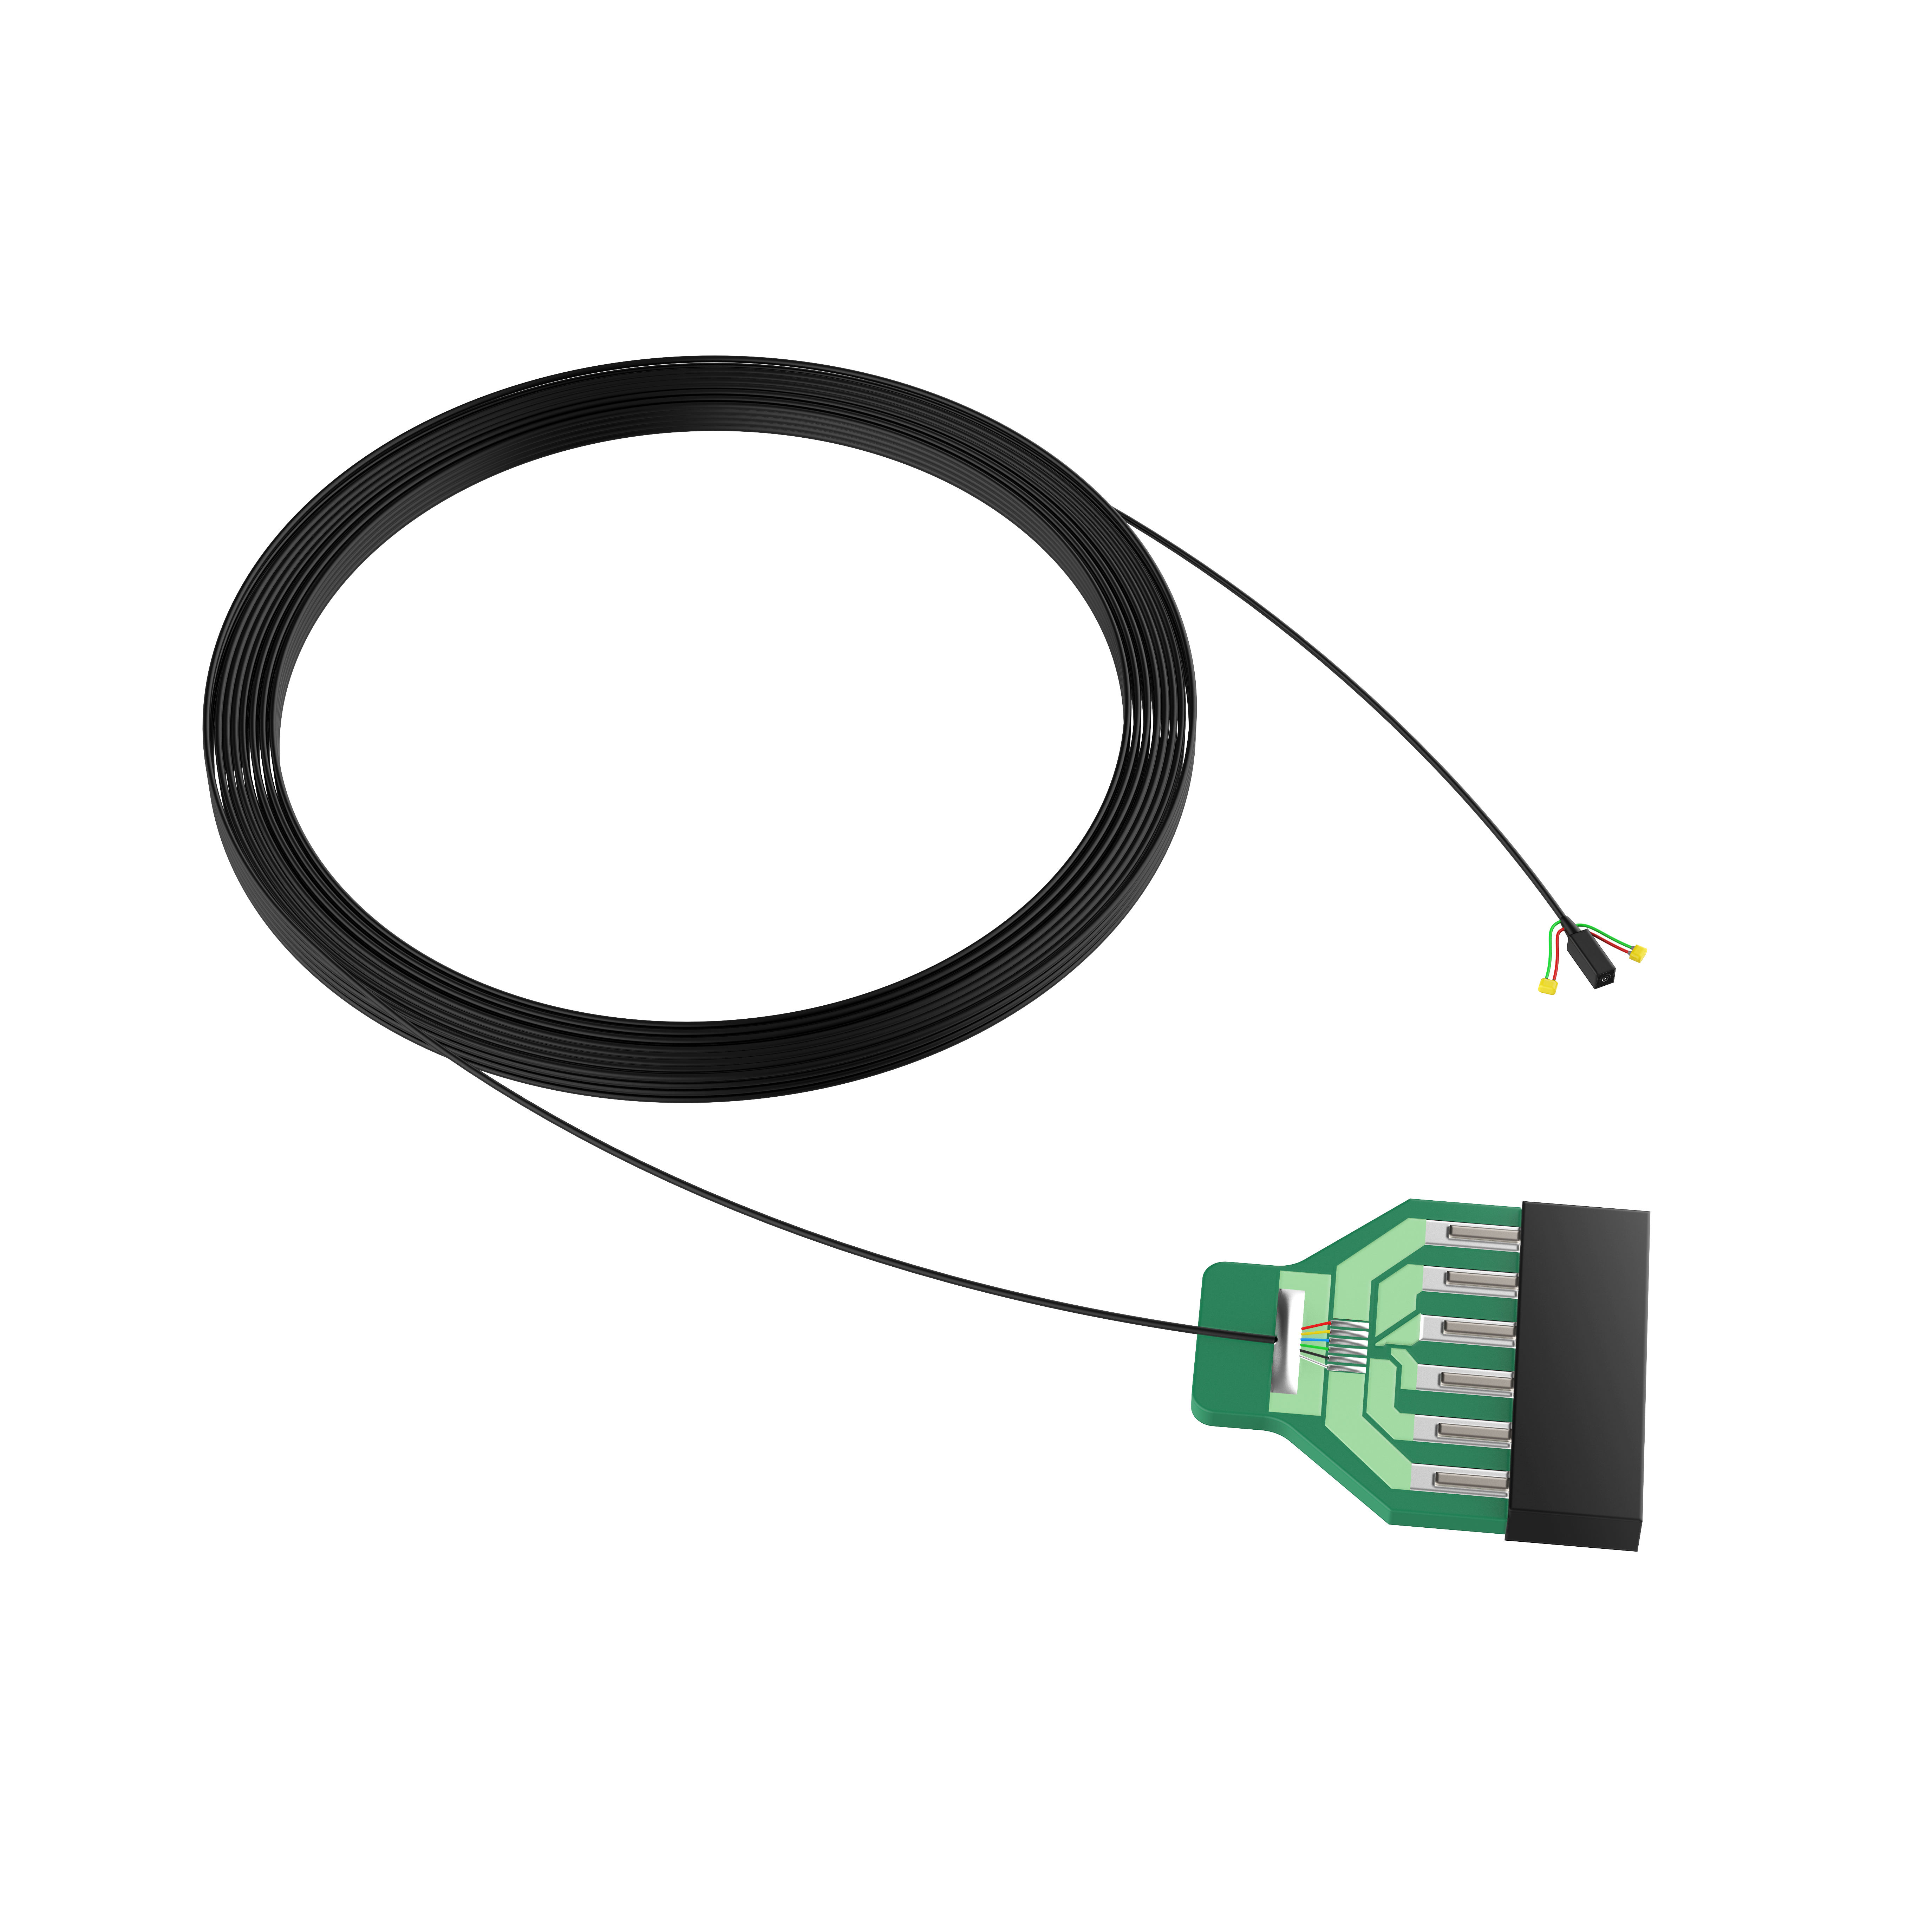
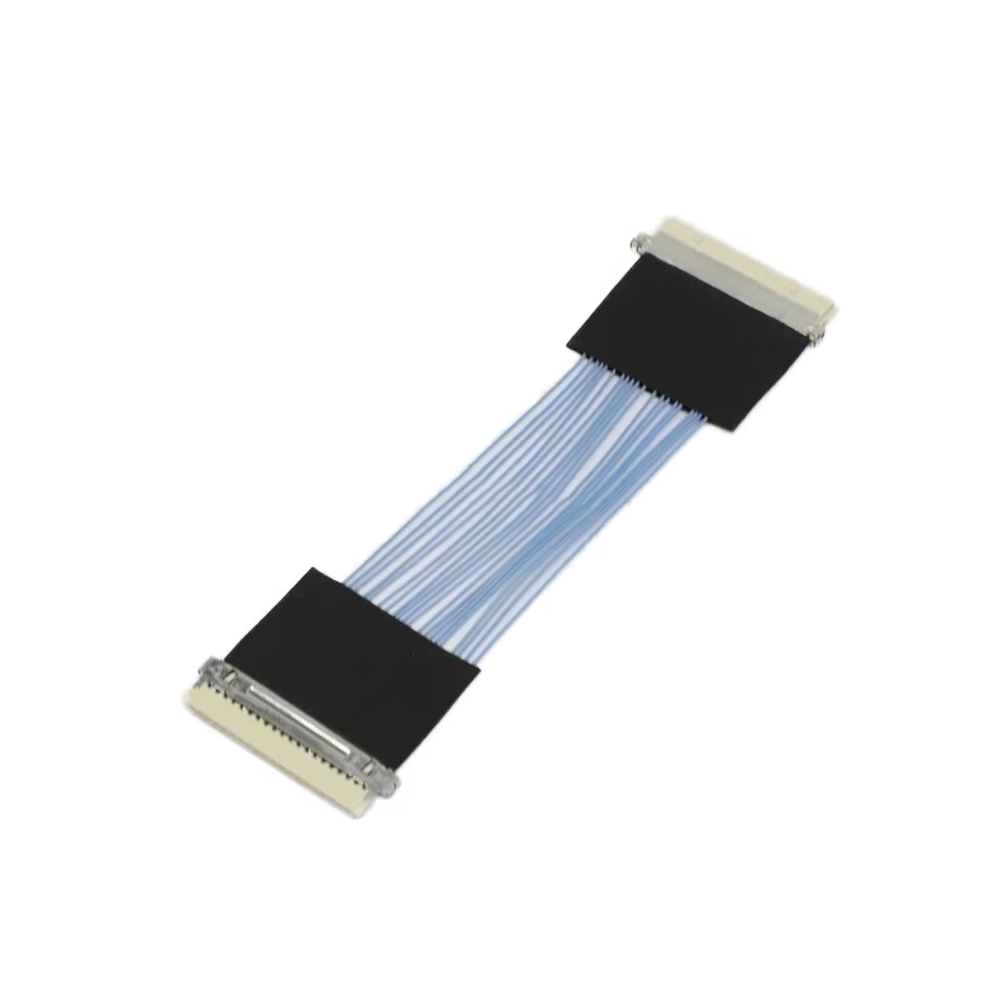
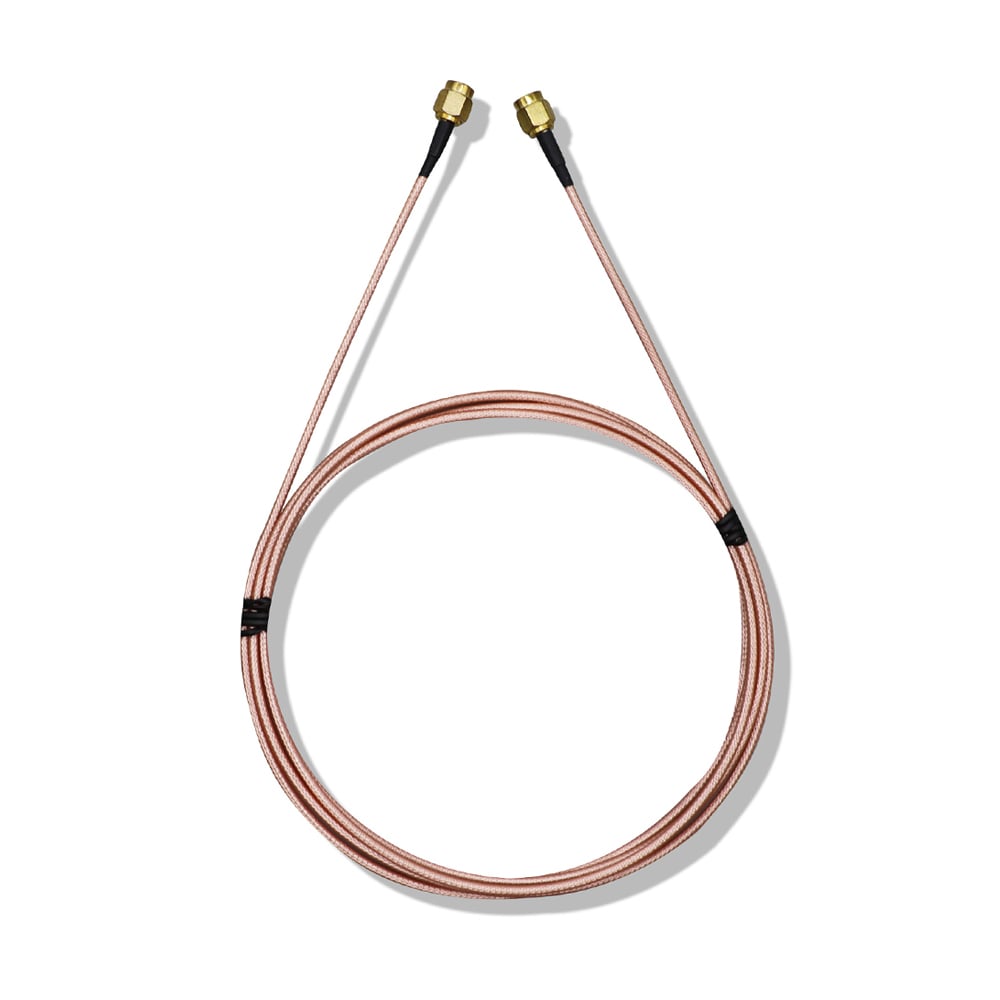
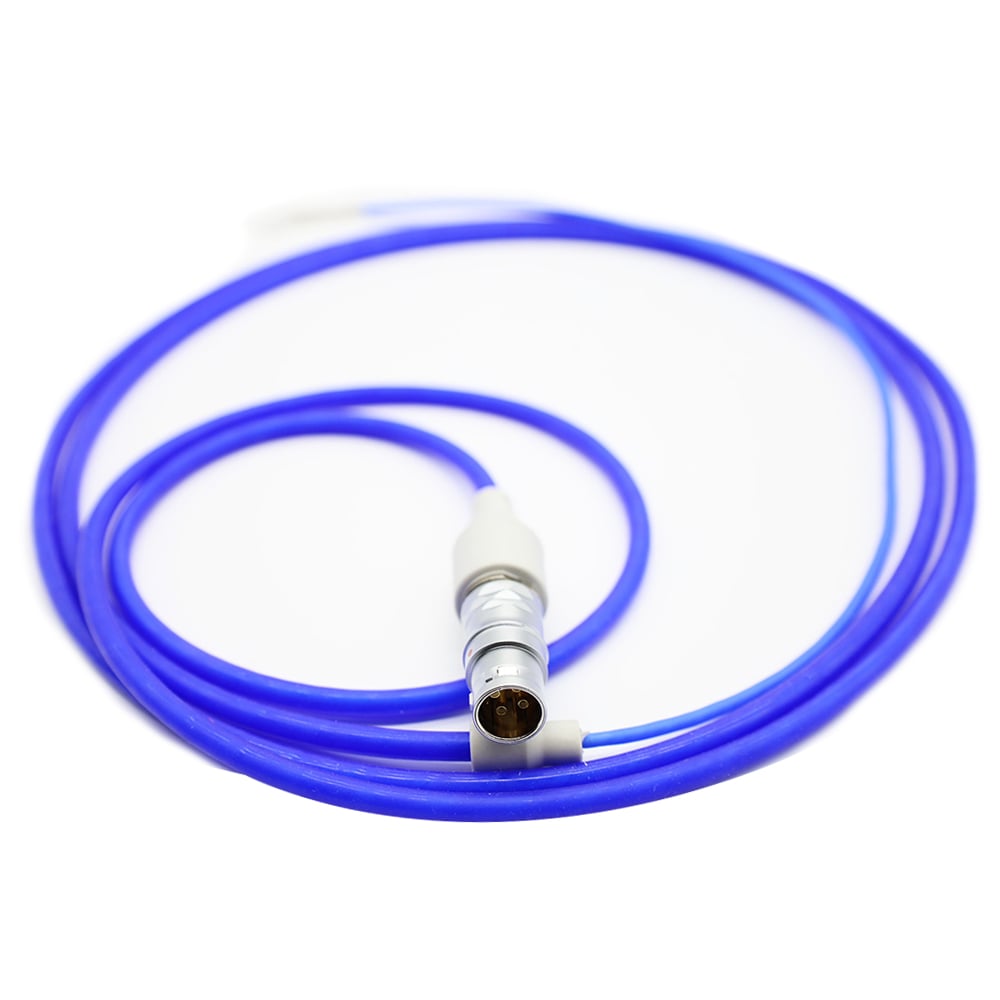
Mikrokoaxialkabelsammansättningar hjälper miniatyra endoskopiska bildsystem att bibehålla pålitlig signalöverföring genom att kombinera små kabeldimensioner, kontrollerade elektriska egenskaper, skärmning och flexibel mekanisk konstruktion inom en mycket platsbegränsad anslutning. Den lämpliga kabeldesignen beror på de krävda signalegenskaperna, överföringslängden, tillgängliga routningsutrymmet, böjningsförhållandena och anslutningsmetoden.
För ultra-miniatyra endoskopiska system utvärderar ingenjörer vanligtvis faktorer som ledarstorlek, kabelns yttre diameter, impedans, dämpning, kapacitans, skärmning och mekanisk flexibilitet tillsammans snarare än att optimera en enskild parameter. Till exempel kan finare ledare bidra till att minska kabelstorleken, men den slutgiltiga designen måste fortfarande utvärderas avseende resistans, dämpning, mekanisk pålitlighet och den krävda överföringssträckan. Mer bakgrund om detta samband finns i Hur påverkar AWG mikrokoaxialkabelns prestanda? .
Dielektriska och isolerande strukturen ingår också i designen för signalöverföring. Olika isoleringstekniker kan påverka de elektriska och mekaniska egenskaperna hos en mikrokoaxialkabel, så materialval bör övervägas tillsammans med krav på impedans och böjlighet. Se Hur väljer man rätt skumteknik för isolering av mikrokoaxialkabel? .
För applikationer som kräver en anpassad miniaturmedicinsk koppling, se HOTTEN:s Endoskopiskabel lösningar.
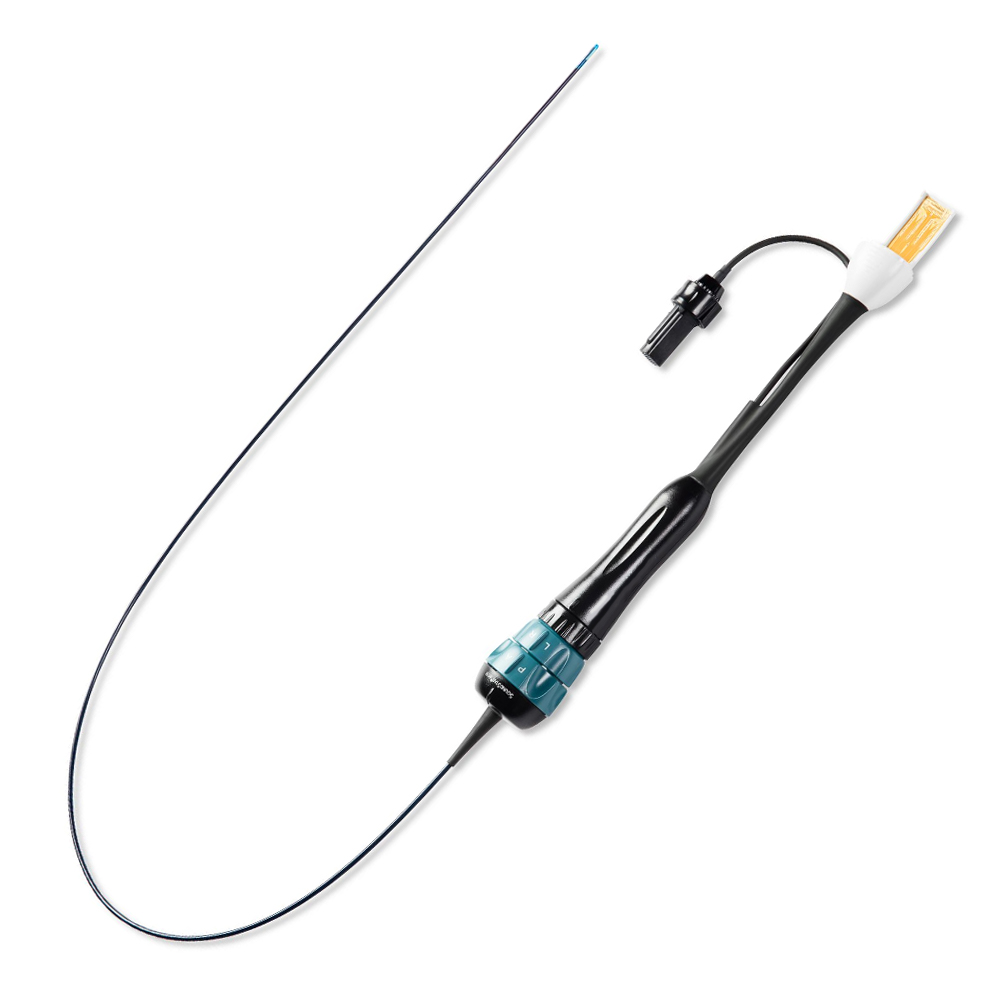
I modern minimalt invasiv kirurgi måste endoskopiska enheter passera genom smala naturliga anatomiiska vägar. Genom att placera en miniatyr CMOS-bildsensor (till exempel OmniVision OVM6946-kameramodul) direkt vid den distala änden av ett endoskop eller diagnostisk kateter kan läkare få realtids högupplösta bilder från insidan av människokroppen.
Även om sensorernas miniatyrisering kraftigt utvidgat diagnostiska möjligheter har den också skapat betydande ingenjörsmässiga utmaningar för anslutningssystemet.
Inuti en införingsrör med en typisk yttre diameter på mindre än 2,0 mm måste ett extremt begränsat tvärsnittsutrymme innehålla flera funktionskomponenter, inklusive arbetskanaler, LED-belytningsystem, styrtrådar och elektriska anslutningar.
Den medicinska miniatyrkoaxialkabeln som ansluter den distala kameramodulen till den proksimala kamerastyruniten (CCU) måste ofta ta upp utrymme som mäts i bråkdelen av en millimeter. Samtidigt måste den pålitligt överföra okomprimerad videodata, strömsignaler och klocksignaler över transmissionslängder som varierar mellan mer än 1,5 meter och 5 meter, utan signalförsvagning eller fysiskt fel.
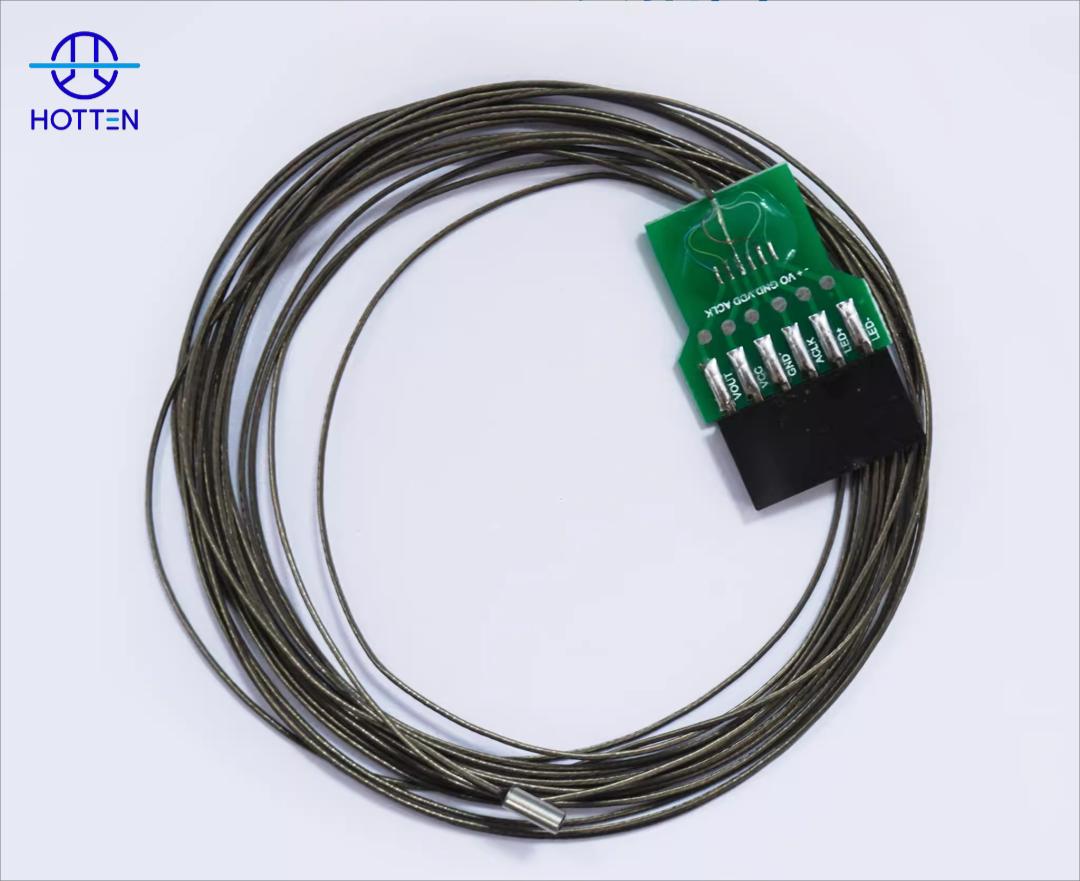
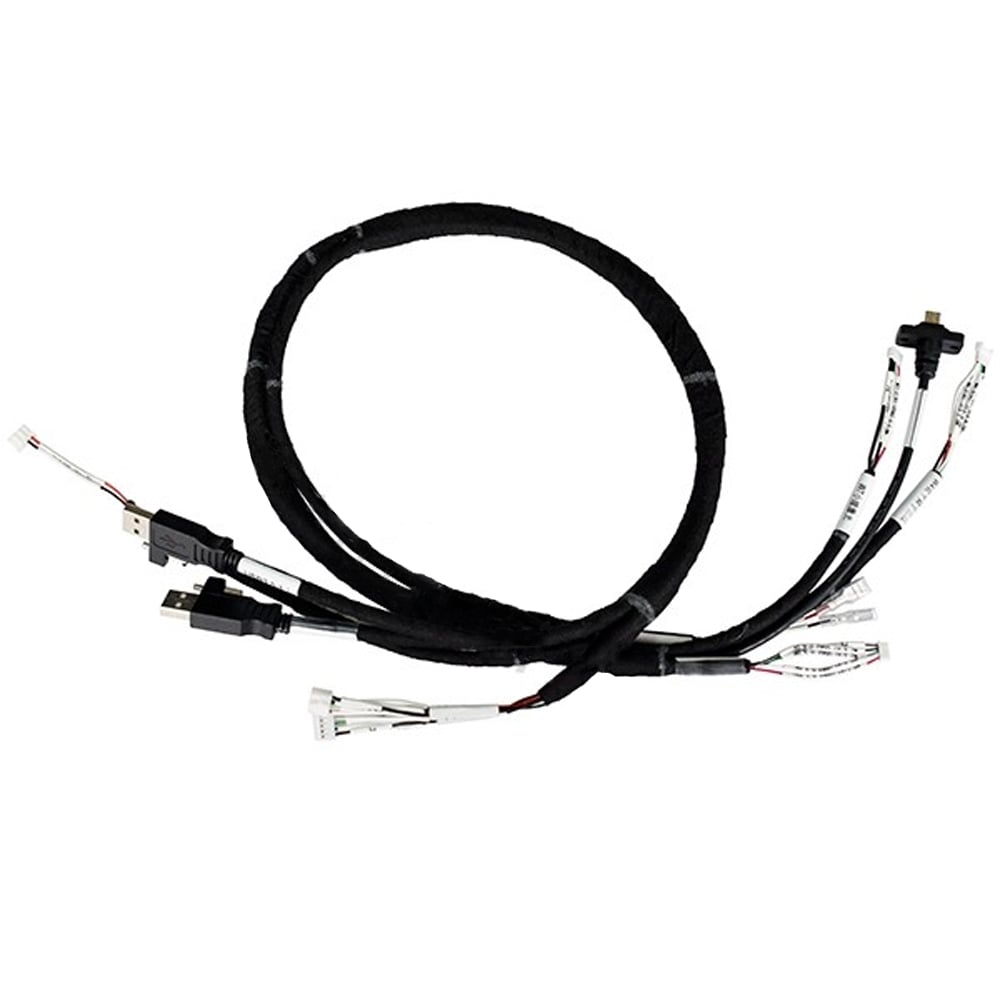
I miniatyr endoskopiska instrument är kabelmontering långt mer än en passiv anslutningskomponent. Den fungerar som en kritisk strukturell och elektrisk delsystem som direkt avgör enhetens prestanda.
Signalintegritet:
Endoskopiska bildsensorer kräver en ren högfrekvenssignalväg. Kabelsatsen måste bibehålla stabil karakteristisk impedans och låg signaldämpning för att förhindra bildartefakter, ramförluster eller elektromagnetisk störning (EMI).
Mekanisk integration:
Kabelsatsen måste klara böjning med liten krökningsradie, anpassa sig till komplexa anatomiska vägar och uppnå sömlösa anslutningar mellan mikroskopiska sensorskivor och närliggande kretskort eller anpassade kontakter.
Systemtillförlitlighet:
Engångs- och återanvändbara endoskop utsätts för upprepad böjning, termisk påverkan och steriliseringscykler. Kabelns elektriska prestanda måste förbli konstant under hela användningstiden.
Utmaning 1: Extremt tunn strukturell utformning under begränsade utrymmesförhållanden
Ingenjörer använder mikroskopiska koaxialkabelstrukturer baserade på extremt tunna ledare, till exempel silverbelagda kopparlegeringsledare i storlek 42 AWG till 48 AWG. En enda mikrokoaxialkabel kan uppnå en yttre diameter så liten som 0,16 mm till 0,3 mm.
Att integrera flera mikrokoaxialkablar i ett flerkärnigt miniatyrt medicinskt kabel kräver exakt spänningskontroll och anpassade extruderade skal.
Utmaning 2: Säkerställa signalintegritet för högupplöst medicinsk bildbehandling
Överföring av högfrekventa signaler genom extremt tunna ledare stöter på högre resistans och dämpning. Utan korrekt elektrisk design kan kablar upp till 5 meter uppleva förluster vid höga frekvenser, impedansmismatchreflektioner och elektromagnetisk störning.
Viktiga designfunktioner inkluderar:
– Exakt impedanskontroll på 50 Ω eller 75 Ω
– Skärmning med hög täckning i spiralformad eller flätad konstruktion, med upp till 90–95 % täckning
– Isoleringsmaterial med låg dielektrisk konstant, t.ex. FEP/PFA
Utmaning 3: Flexibilitet, böjlivslängd och biokompatibilitet
Endoskopinsättningsrör utsätts för kontinuerlig böjning, rotation och vridning. Höpresterande medicinska kamerakablar kräver låg elastisk minnesförmåga och flexibla isolationsstrukturer för att tåla tusentals böjcykler.
Att välja en mikrokoaxialkabel för ett miniatur endoskopiskt bildsystem kräver en avvägning mellan elektrisk prestanda, mekanisk böjlighet, dimensionella begränsningar och krav på terminering. En mindre kabel är inte automatiskt det bästa valet, eftersom ledarstorlek, kabelkonstruktion, skärmning, routning och terminering alla påverkar den slutliga sammansättningens prestanda.
Om införingsröret ger extremt begränsat utrymme för routning kan ingenjörer utvärdera tunnare ledare och kabel med mindre ytterdiameter. Detta kan hjälpa till att minska den upptagna tvärsnittsytan, men ledarstorleken bör inte bedömas oberoende av överföringskraven.
Om den krävda överföringssträckan är relativt lång bör signalförsämring och elektrisk resistans utvärderas tillsammans med kabelstorleken. Den lämpliga AWG-beteckningen bör därför väljas utifrån de fullständiga systemkraven snarare än genom att enbart välja den minsta tillgängliga ledaren.
För en mer detaljerad förklaring av avvägningar kring ledarstorlek, se Hur påverkar AWG mikrokoaxialkabelns prestanda? .
Om endoskopet kräver upprepad böjning, rotation eller vridning måste kabelmonteringen utvärderas både som en elektrisk och en mekanisk delsystem. Impedans och dämpning är viktiga för signalöverföring, men böjradie, böjcykler, skärmstabilitet och dragavlastning påverkar också den långsiktiga tillförlitligheten.
Om högfrekventa signaler överförs genom en kompakt kabelform, bör impedanskonsekvens och isolationskonstruktion övervägas tillsammans. Kabelgeometri och dielektriska material kan påverka de elektriska egenskaperna hos överföringsvägen.
För relaterad information om isoleringsval och dielektrisk prestanda, se Hur väljer man rätt skumteknik för isolering av mikrokoaxialkabel? .
I miniatyra endoskopiska system kan inte kabeln utvärderas separat från avslutningsområdet. Anslutningar på sensorssidan kan kräva precisionslödning på extremt små kontaktytor, medan den proksimala änden kan anslutas till en kretskort, en interposer eller en miniatyranslutning.
Om kabeln är avsedd för direktanslutning till en miniatyrbildsensor bör den tillgängliga polytstorleken, ledaravståndet, termineringsprocessen, dragfrihetslösningen och de krävda monteringsundervisningarna verifieras under designfasen.
En praktisk ingenjörsgranskning bör därför bekräfta:
| Krav | Parametrar att bekräfta |
|---|---|
| Miniaturisering | AWG, kabellängdsdiameter (OD), antal kärnor, utrymme för routning |
| Signalförsörjning | Impedans, dämpning, kapacitans, transmissionslängd |
| EMI-kontroll | Skärmskapsstruktur, skärmtäckning, terminering |
| Mekaniska prestationer | Böjradie, böjcykler, vridning, dragfrihetslösning |
| Sensoranslutning | Polytstorlek, ledaravstånd, lödningsmetod |
| Närliggande gränssnitt | Anslutningstyp, PCB-gränssnitt, avslutningskonfiguration |
Den slutliga kabelförslaget bör baseras på prioriteringen för endoskopiskt system:
Om minsta diameter är den primära begränsningen → utvärdera finare ledar- och isolationsstrukturer → verifiera sedan dämpning, impedans och mekanisk tillförlitlighet.
Om upprepad böjning är den primära begränsningen → utvärdera kabelkonstruktion, skärmning, isolering och draglastavlastning tillsammans → validera sedan hela monteringen genom mekanisk testning.
Om signalintegritet är den primära begränsningen → utvärdera impedans, dämpning, kapacitans, skärmning, kabellängd och avslutningsgeometri tillsammans → verifiera hela signalvägen snarare än endast kabelkärnan.
För relaterade medicinska mikrokoaxiala applikationer, se Lösningar för mikrokoaxialkablar för medicinska ultraljudsbildningssystem .
För anpassade miniaturmedicinska interconnects, se HOTTEN:s Endoskopiskabel och Mikrokaxiell kabel lösningar.
OmniVision OVM6946 är en branschstandardiserad miniaturmedicinsk kameramodul som använder en 1/18-tums CMOS-bildsensor med en storlek på endast 0,62 mm × 0,62 mm.
OVM6946-kabelmonteringen kräver vanligtvis fyra till sex oberoende ledare för strömförsörjning, jord, klocksignal och analog/digital videodata.
Huvudsakliga ingenjörsutmaningar:
1. Direkt mikroavslutning vid sensoränden, vilket kräver mikroskopisk precision.
2. Balanserad mekanisk prestanda, vilket kräver extremt tunna men slitstarka kabelstrukturer.
För ett miniatyrt endoskopiskt avbildningsprojekt bör kabeln behandlas som en del av kameran-till-elektroniken-anslutningen , inte enbart som en liten ledning.
En praktisk ingenjörsram är:
Kamera / Sensor → Signalgränssnitt → Kabelarkitektur → Kabelns ytterdiameter → Impedans / Dämpning → Skärmning → Flexibilitet → Terminering → Miljöförhållanden → Validering
Den aktuella HOTTEN-artikeln identifierar redan de främsta endoskopiska begränsningarna som begränsat utrymme, högfrekvent överföring, böjning, rotation, vridning, skärmning och exakt terminering på sensor sidan.
Kabelns konstruktion bör börja med den faktiska avbildningsmodulen.
Till exempel använder den aktuella HOTTEN-artikeln OVM6946 kameramodul som ett tillämpningsexempel och beskriver en sensor-sidig anslutning som kräver mycket små avslutningsytor.
OEM-ingenjörer bör först definiera:
| Parameter | Teknisk fråga |
|---|---|
| Kameramodul | Vilken sensor / kameramodul används? |
| Signalgränssnitt | Analog / digital / blandad? |
| Ström | Vilka strömförsörjningskrav finns det? |
| Klocka | Routas en klocksignal eller tidsstyrd signal genom kabeln? |
| Videosignal | Vilka överföringskarakteristik krävs? |
| Antal kanaler | Hur många oberoende ledare / koaxiala kanaler? |
| Sensorplatta | Vilka storlekar på kontaktytor och avstånd mellan dem finns tillgängliga? |
| Närliggande gränssnitt | Kretskort / flexibelt kretskort / kontakt / annat? |
Om → kameramodulen har extremt små kontaktytor
Då → definiera anslutningsmetoden och ledaravståndet innan kabellstrukturen fastställs
Varför → sensorgränssnittet kan ställa strängare krav på måtten än själva kabellängden.
Den aktuella HOTTEN-artikeln beskriver miniatyra endoskopiska införingsrör med extremt begränsat inre utrymme, där kabeln upptar endast en bråkdel av den tillgängliga tvärsnittsarean. Den ger också ett exempel på enkel mikrokoaxialkabels ytterdiameter i ungefärliga 0,16–0,30 mm - Räckvidd.
För OEM-teknik, definiera:
Om → införingsröret har mycket begränsat utrymme för routning
Då → definiera maximal kabellängd (OD) innan du väljer ledarkonstruktion och skärmning
Varför → kabeldiametern är en begränsning för systemintegration.
Om → flera signalkanaler måste få plats inom samma utrymme
Då → utvärdera arkitekturen för flerkärnig koaxialkabel och kanaltäthet
Varför → kabelstrukturen måste kunna inhysa alla krävda signalvägar inom det tillgängliga mekaniska utrymmet.
Den aktuella artikeln förklarar redan att tunnare ledare kan minska kabeldimensionerna men ökar resistansen och dämpningen, särskilt vid längre transmittavstånd. Den behandlar 42–48 AWG mikrokoaxialstrukturer i sina exempel på endoskopiska applikationer.
Urvalet bör därför vara:
Obligatorisk ytterdiameter
Sändningsavstånd
Signalbehov
Mekanisk pålitlighet
istället for enbart:
Minsta tillgängliga ledarstorlek.
Om → endoskopet har extremt begränsat utrymme
Då → utvärdera finare ledare
Varför → mindre ledare kan hjälpa till att minska kabelförändringar.
Om → överföringsvägen från kameran till CCU blir relativt lång
Då → utvärdera resistans, dämpning och fullständig signalförlust tillsammans med AWG
Varför → miniatyrisering av ledare kan skapa elektriska kompromisser.
Den aktuella HOTTEN-artikeln beskriver överföringslängder för endoskopkablar i ungefärligen 1,5 m till 5 m område för dess applikationsexempel.
En endoskopisk kamerakabel kan innehålla en blandning av:
Detta innebär att en kabelmontering kan innehålla flera elektriskt olika krav.
Om → kabeln innehåller signalvägar med kontrollerad impedans
Då → definiera impedans- och dämpningskrav separat från strömförande ledare
Varför → inte varje ledare i en blandad kabelmontering har samma elektriska funktion.
Om → flera höghastighetskanaler är routade tillsammans
Då → utvärdera kanalisolering, skärmning och elektrisk konsekvens
Varför → angränsande signalvägar kan påverka varandra i en tät kabellstruktur.
Den aktuella HOTTEN-sidan identifierar specifikt strömförsörjning, jord, klocka och videorelaterade anslutningar i sitt OVM6946-applikationsexempel.
Den aktuella artikeln anger att endoskopiska mikrokoaxialkablar kan använda 50 Ω eller 75 Ω impedansstrukturer och bör utvärderas avseende dämpning och reflektion vid överföring av högfrekventa signaler.
För OEM-specifikation:
| Elektrisk kravspecifikation | Vad som ska definieras |
|---|---|
| Impedans | Nominellt värde |
| Frekvens | Operativt område |
| Dämpning | Maximalt acceptabel förlust |
| Kapacitet | Mål / maximalt värde |
| Återkastningsförlust | Krävd gräns om tillämpligt |
| Kabel längd | Slutförd signalväg |
| Eltest | Krävd mätmetod |
Om → signalvägen har ett krav på kontrollerad impedans
Då → definiera impedans tillsammans med frekvens och acceptanskriterier
Varför → "50 Ω-kabel" i sig definierar inte den fullständiga RF-prestandan.
Om → kabeln är relativt lång för applikationen
Då → inkludera dämpning i den ursprungliga specifikationen
Varför → en kompakt kabel kan fortfarande ge oacceptabel signalförlust över en längre transmissionsväg.
relevant grundläggande artikel finns tillgänglig via följande länk:
Vad är kabellimpedans och varför är den viktig i högfrekventa kablassemblage?
Den aktuella HOTTEN-artikeln beskriver spiralviklad eller flätad skärmning med angivna täckningsgradsfigurer upp till 90–95%för dess exempelkonstruktioner.
men OEM-bolaget bör inte bara fråga sig:
"Hur stor är skärmmingsomfattningen?"
det bör också bekräftas:
Om → flera högfrekventa kanaler är packade tillsammans
Då → utvärdera både isolering per enskild kanal och total skärmning
Varför → extern EMI och koppling mellan kanaler är olika problem.
Om → skärmningen ökas avsevärt
Då → kontrollera kabelns ytterdiameter och böjlighet på nytt
Varför → ytterligare skärmning kan påverka den mekaniska strukturen och det tillgängliga utrymmet för kabelföring.
detta avsnitt kan naturligt kopplas till föregående avsnitt:
Hur lågbrusiga medicinska kabelsatsar stödjer mer exakta diagnostiska signaler
För miniatyr-endoskop kan sensor-sidans avslutning vara extremt liten.
Exemplet med nuvarande OVM6946 beskriver direkt mikroavslutning vid sensoränden vilket kräver mikroskopisk precision. HOTTEN nämner också precisionsmikrolödning, FPC- och miniatyrkontaktavslutning bland sina kapaciteter.
Relevanta kontroller kan inkludera:
Om → kamermodulen har mycket små kontaktytor
Då → validera avslutningsprocessen under prototyputvecklingen
Varför → anslutningen på sensor sidan kan bli den mest dimensionskänsliva delen av monteringen.
Om → avslutningen är mekaniskt exponerad
Då → utvärdera spänningsavlastning och inkapsling
Varför → lokal rörelse kan koncentrera spänning vid sensoranslutningen.
En endoskopisk kabel har två olika gränssnittsmiljöer:
Distala änden
→ Miniaturkamera / sensor
och
Närliggande ände
→ Kretskort / flexibelt kretskort / anslutning / styrenhet
Dessa två ändar behöver inte nödvändigtvis ha identiska termineringsmetoder.
Om → den distala änden ansluter direkt till en miniatursensor
Då → prioritera ledarpitch, padjustering och mikrotermineringsförmåga
Varför → sensorförpackning skapar ett mycket litet anslutningsområde.
Om → den proksimala änden ansluter till ett kretskort eller en standardanslutning
Då → prioritera anslutningspassform, pinout, dragavlastning och monteringsupprepbarhet
Varför → den proksimala gränssnittet kan ha olika dimensionella och mekaniska krav.
Denna skillnad är redan underförstådd i det aktuella exemplet på OVM6946, som beskriver mikroavslutning på sensorssidan och gränssnitt till närliggande kretskort/kopplingar.
Den nuvarande artikeln anger att endoskopinsättningsslangar utsätts för kontinuerlig böjning, rotation och vridning.
En RFQ bör alltså inte bara ange:
Flexibel medicinsk kabel
I stället definiera:
| Mekanisk kravspecifikation | Vad som ska anges |
|---|---|
| Byggerradius | Minimal radie |
| Bågvinkel | Krävd rörelse |
| Böjcykler | Krävd slitstyrka |
| Torsion | Rotation/vridning |
| Rörelshastighet | Rörelsefrekvens |
| Fixering | Kabelfästningspunkter |
| Strain Relief | Krävd skydd |
| Miljöförhållanden | Temperatur / luftfuktighet / annat |
Om → kabeln utsätts for upprepad böjning och vridning
Då → validera den fullständiga monteringen under representativa kombinerade rörelser
Varför → belastning av endoskopkabel är ofta inte en enkel böjning i en enda axel.
detta kan anslutas direkt:
Den aktuella artikeln påpekar att engångs- och återanvändbara endoskop kan utsättas för olika miljö- och mekaniska förhållanden, inklusive termisk belastning och steriliseringscykler.
Om → monteringen är utformad för ett återanvändbart endoskop
Då → definiera den faktiska rengörings-, desinficerings- och steriliseringspåverkan
Varför → upprepad miljöpåverkan kan påverka isoleringen, manteln, avslutningen och de mekaniska egenskaperna.
Om → monteringen är utformad för engångsanvändning.
Då → definiera den miljöpåverkan som är kopplad till lagring, transport och avsedd användning.
Varför → kvalificeringsprofilen bör motsvara den faktiska produktlivscykeln.
använd inte direkt en specifik steriliseringscykel som en allmän standard för alla endoskopkablar.
För ett mikroskopiskt endoskopkabel är det inte tillräckligt att endast testa det okonfektionerade kabeln.
En användbar valideringsväg är:
Kamerasida-avslutning
→Mikrokaxiell kabel
→Proximal anslutning / kretskort
→CCU-gränssnitt
→Signalvalidering
Potentiella tester kan inkludera:
| Provning | Syfte |
|---|---|
| Kontinuitet | Verifiera elektriska anslutningar |
| Pin-/trådsekvens | Verifiera korrekt mappning |
| Impedans | Verifiera kontrollerad överföringsstruktur |
| Dämpning | Verifiera signalförlust |
| Kapacitet | Verifiera elektriska egenskaper |
| Isolering | Verifiera isoleringsprestanda där tillämpligt |
| Skärmning | Verifiera relevanta EMI-/kontinuitetskrav |
| Flex-Life | Utvärdera upprepad rörelse |
| Dragning | Utvärdera mekanisk hållfasthet |
| Dimensionsinspektion | Verifiera integrationsmått |
| Visuell inspektion | Verifiera utförande |
Den aktuella artikeln om HOTTEN anger att dess utveckling av endoskopiska kabelförband inkluderar 100 % elektrisk testning, impedanstestning, verifiering av signaldämpning, dragtestning och validering av böjlivslängd .
En användbar kvalificeringssekvens är:
Inledande elektrisk testning
→Böjning / vridningsprovning
→Elmätning efter provning
→Visuell / dimensionell inspektion
→Felsökningsanalys vid behov
Om → kabeln bibehåller elektrisk kontinuitet efter böjprovning
Då → kontrollera impedans, dämpning och andra applikationsrelaterade parametrar
Varför → endast kontinuitet bevisar inte att höghastighetsignalprestandan förblir oförändrad.
Om → dämpnings- eller impedansförändringar efter mekanisk påverkan
Då → undersöka ledarmrörelse, dielektrisk deformation, skärmning och terminering
Varför → elektrisk försämring kan uppstå innan fullständig mekanisk felaktighet inträffar.
Detta är den viktigaste inköpskomponenten i artikeln.
| KATEGORI | Rekommenderad information |
|---|---|
| Kameramodul | Delenummer / sensor |
| Signalgränssnitt | Analog / digital / blandad |
| Signaltyp | Video / klocka / ström / styrning |
| Frekvens | Operativt område |
| Impedans | Nominalvärde om reglerad |
| Dämpning | Maximalt acceptabel förlust |
| Kapacitet | Mål / maximalt värde |
| Antal kanaler | Antal signalvägar |
| Ledare | AWG / material / konstruktion |
| Kabel | Maximalt tillåtna ytterdiameter |
| Kabel längd | Nominalvärde + tolerans |
| Skärmning | Individuell / total / annan |
| Dielektrisk | Material / struktur |
| Byggerradius | Minsta krävda |
| Böjcykler | Krävd cykelantal |
| Torsion | Krävd rotation / vridning |
| Sensorgränssnitt | Kuddstorlek / steg |
| Distal avslutning | Lödning / svetsning / annat |
| Närliggande gränssnitt | PCB / FPC / anslutning |
| Strain Relief | Obligatorisk struktur |
| Miljö | Temperatur / Fuktighet |
| Rengöring / sterilisering | Tillämpbar process |
| Tester | Elektrisk / mekanisk / miljömässig |
| Produktion | Prototyp/utvecklingsproduktion/massproduktion |
Om → rFQ:n specificerar endast "mikrokoaxialkabel för endoskop"
Då → begär kameramodul, signalgränssnitt, kabellängd, kabellängd, kontakt, böjkrav och testkrav
Varför → applikationsnamnet ensamt definierar inte hela anslutningsdesignen.
En leverantörsutvärdering bör omfatta både kabelkapacitet och monteringskapacitet .
| Utvärderingsområde | Vad som ska kontrolleras |
|---|---|
| Möjlighet att använda tunna ledare | AWG-intervall / ledarhantering |
| Kabelkonstruktion | Mikrokoaxiala / flerkoxiala strukturer |
| Isolering | Dielektriska alternativ / dimensionskontroll |
| Skärmning | Individuell / helhetlig / avslutning |
| Mikroavslutning | Monteringsförmåga på sensorssidan |
| Kopplingsenhet | Närliggande gränssnittsförmåga |
| Tester | Elektrisk och mekanisk validering |
| Dfm | Designgranskningsförmåga |
| Prototyp | Exempel på Utvecklingsprocess |
| Produktion | Processens upprepningsbarhet |
| Kvalitet | Inspektion / spårbarhet / dokumentation |
Om → leverantören kan tillverka en mycket liten kabel men saknar förmåga att utföra miniatyravslutning
Då → utvärdera leverantörens fullständiga monteringsförmåga
Varför → begränsningsprocessen kan ligga på sensoranslutningssidan snarare än vid kabelextrusionssteget.
Om → leverantören kan tillverka prototyper men kan inte visa produktionskontroller
Då → granska processvalidering och inspektionskapacitet innan volymkvalificering
Varför → prototypkapacitet och produktionskonsekvens är olika krav.
Hotten Electronic Technology specialiserar sig på anpassade ultrafina mikrokoaxialkablar och högprecisionens kabelmonteringar för medicinska bildbehandlingsapplikationer.
Anpassad kabellösning:
– 42 AWG till 48 AWG mikrokoaxial strukturer
- Högstarka ledare av kopparlegering
- Anpassade skärmstrukturer med vred eller flätad skärm
Mikroanslutning och monteringsintegration:
- Precisionsmikrolödning för CMOS-moduler, inklusive OVM6946 och OVM6948
- Anslutning av FPC och miniatyrkontaktor
- Epoxibaserad kapsling och spänningsavlastningslösningar för medicinskt bruk
Teknisk support och kvalitetssäkring:
- Snabb prototyputveckling
- Design för tillverkning (DFM) vägledning
- 100 % elektrisk testning, impedanstestning, verifiering av signaldämpning, dragprovning och validering av böjlivslängd
Hotten erbjuder anpassade medicinska mikrokoaxialkabelmonteringslösningar för miniatyra endoskopiska bildsystem, vilket hjälper tillverkare av medicintekniska apparater att uppnå pålitlig höghastighetssignalöverföring, kompakt integration och långsiktig systemprestanda.
 Senaste nytt
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05