EN
SNABBLENKAR

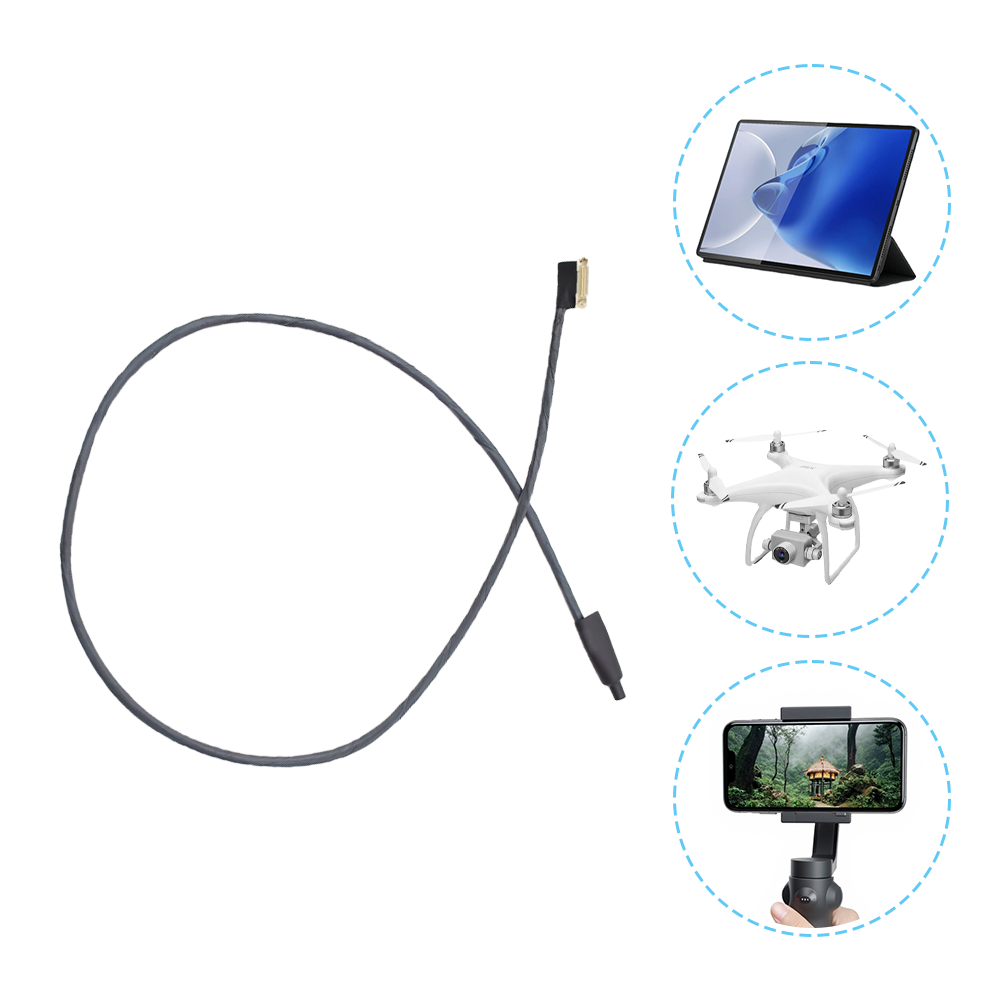
Från kineskopisk luftfilming till högriskindustriell luftinspektion är drönare beroende av stabil överföring av förlustfri, högupplöst, realtidsvideo till markkontrollterminaler. Redan minimal fördröjning eller elektromagnetisk störning kan kompromettera avgörande luftbilder och leda till misslyckad uppdragsexekvering. RF koaxialkabelsatsar fungerar som det centrala överföringsmediet för denna avgörande realtidsvideodata. Hotten Electronic Wire Technology erbjuder en anpassad RF-koaxialkabelsats som ger en stabil, störningsfri och skarp drönarvideoförbindelse genom användning av deras egna specialiserade FoU-kapacitet.
Pålitlig videouppkoppling från drönare kräver en fullständig RF-signalväg , inklusive kabelkonstruktion, impedans, dämpning, skärmning, kontakter, kabellängd och mekaniska förhållanden.
För UAV-system kan kabeln även behöva fungera under utsättning för vibration, upprepad gimbalmotion, begränsat installationsutrymme och elektromagnetisk störning från inbyggda elektronikkomponenter .
Om → högfrekventa videosignaler färdas genom en relativt lång kabellinje
Då → kontrollera kabelns dämpning, impedans och kontaktövergångar
Varför → överföringsförluster och impedansdiskontinuiteter kan minska den signal som når mottagargränssnittet.
Om → kabeln är placerad nära GPS-moduler, telemetrior, ESC:er eller kraftelektronik
Då → utvärdera skärmning och skärmavslutning tillsammans med kabelföring
Varför → närliggande elektriska system kan introducera elektromagnetisk koppling i känslomliga signalvägar.
Om → kabeln passerar genom en rörlig gimbals- eller roterande kameramekanism
Då → definiera böjradie, böjcykler, vridning och spänningsavlastning
Varför → upprepad mekanisk rörelse kan påverka både kabelfördröjning och RF-prestanda.
Om → dronen kräver en lättvikts- och kompakt kabelmontage
Då → balansera ledarstorlek, kabelns ytterdiameter, skärmning, flexibilitet och transmissionskrav
Varför → minskning av kabelstorlek eller vikt kan leda till elektriska eller mekaniska kompromisser.
Om → kabelmontaget måste stödja en specifik videolänk
Då → definiera frekvensområdet, impedansen, kabellängden, kontakten och acceptabel förlust innan konstruktionen väljs
Varför → "drone video cable" definierar inte de fullständiga RF-kraven.
HOTTENs nuvarande artikel om drönar-RF identifierar låg-förlustöverföring, 50 Ω impedansanpassning, skärmning, flexibla ledare och mekanisk validering som nyckelfaktorer för UAV-videoapplikationer. Den beskriver också specialkonstruktioner för racingdrönar, kinesiska drönar, industriella inspektionsdrönar och gimbalkamerasystem. ( hottencable.com )
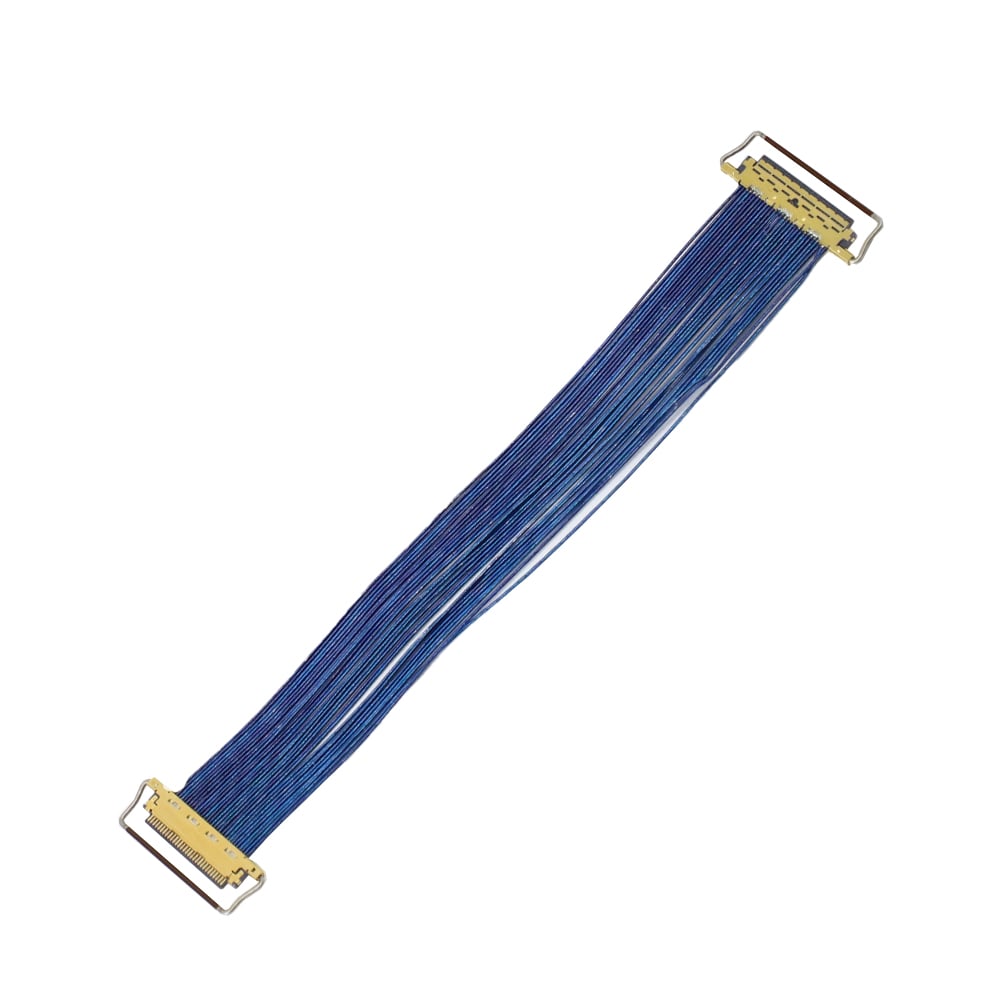
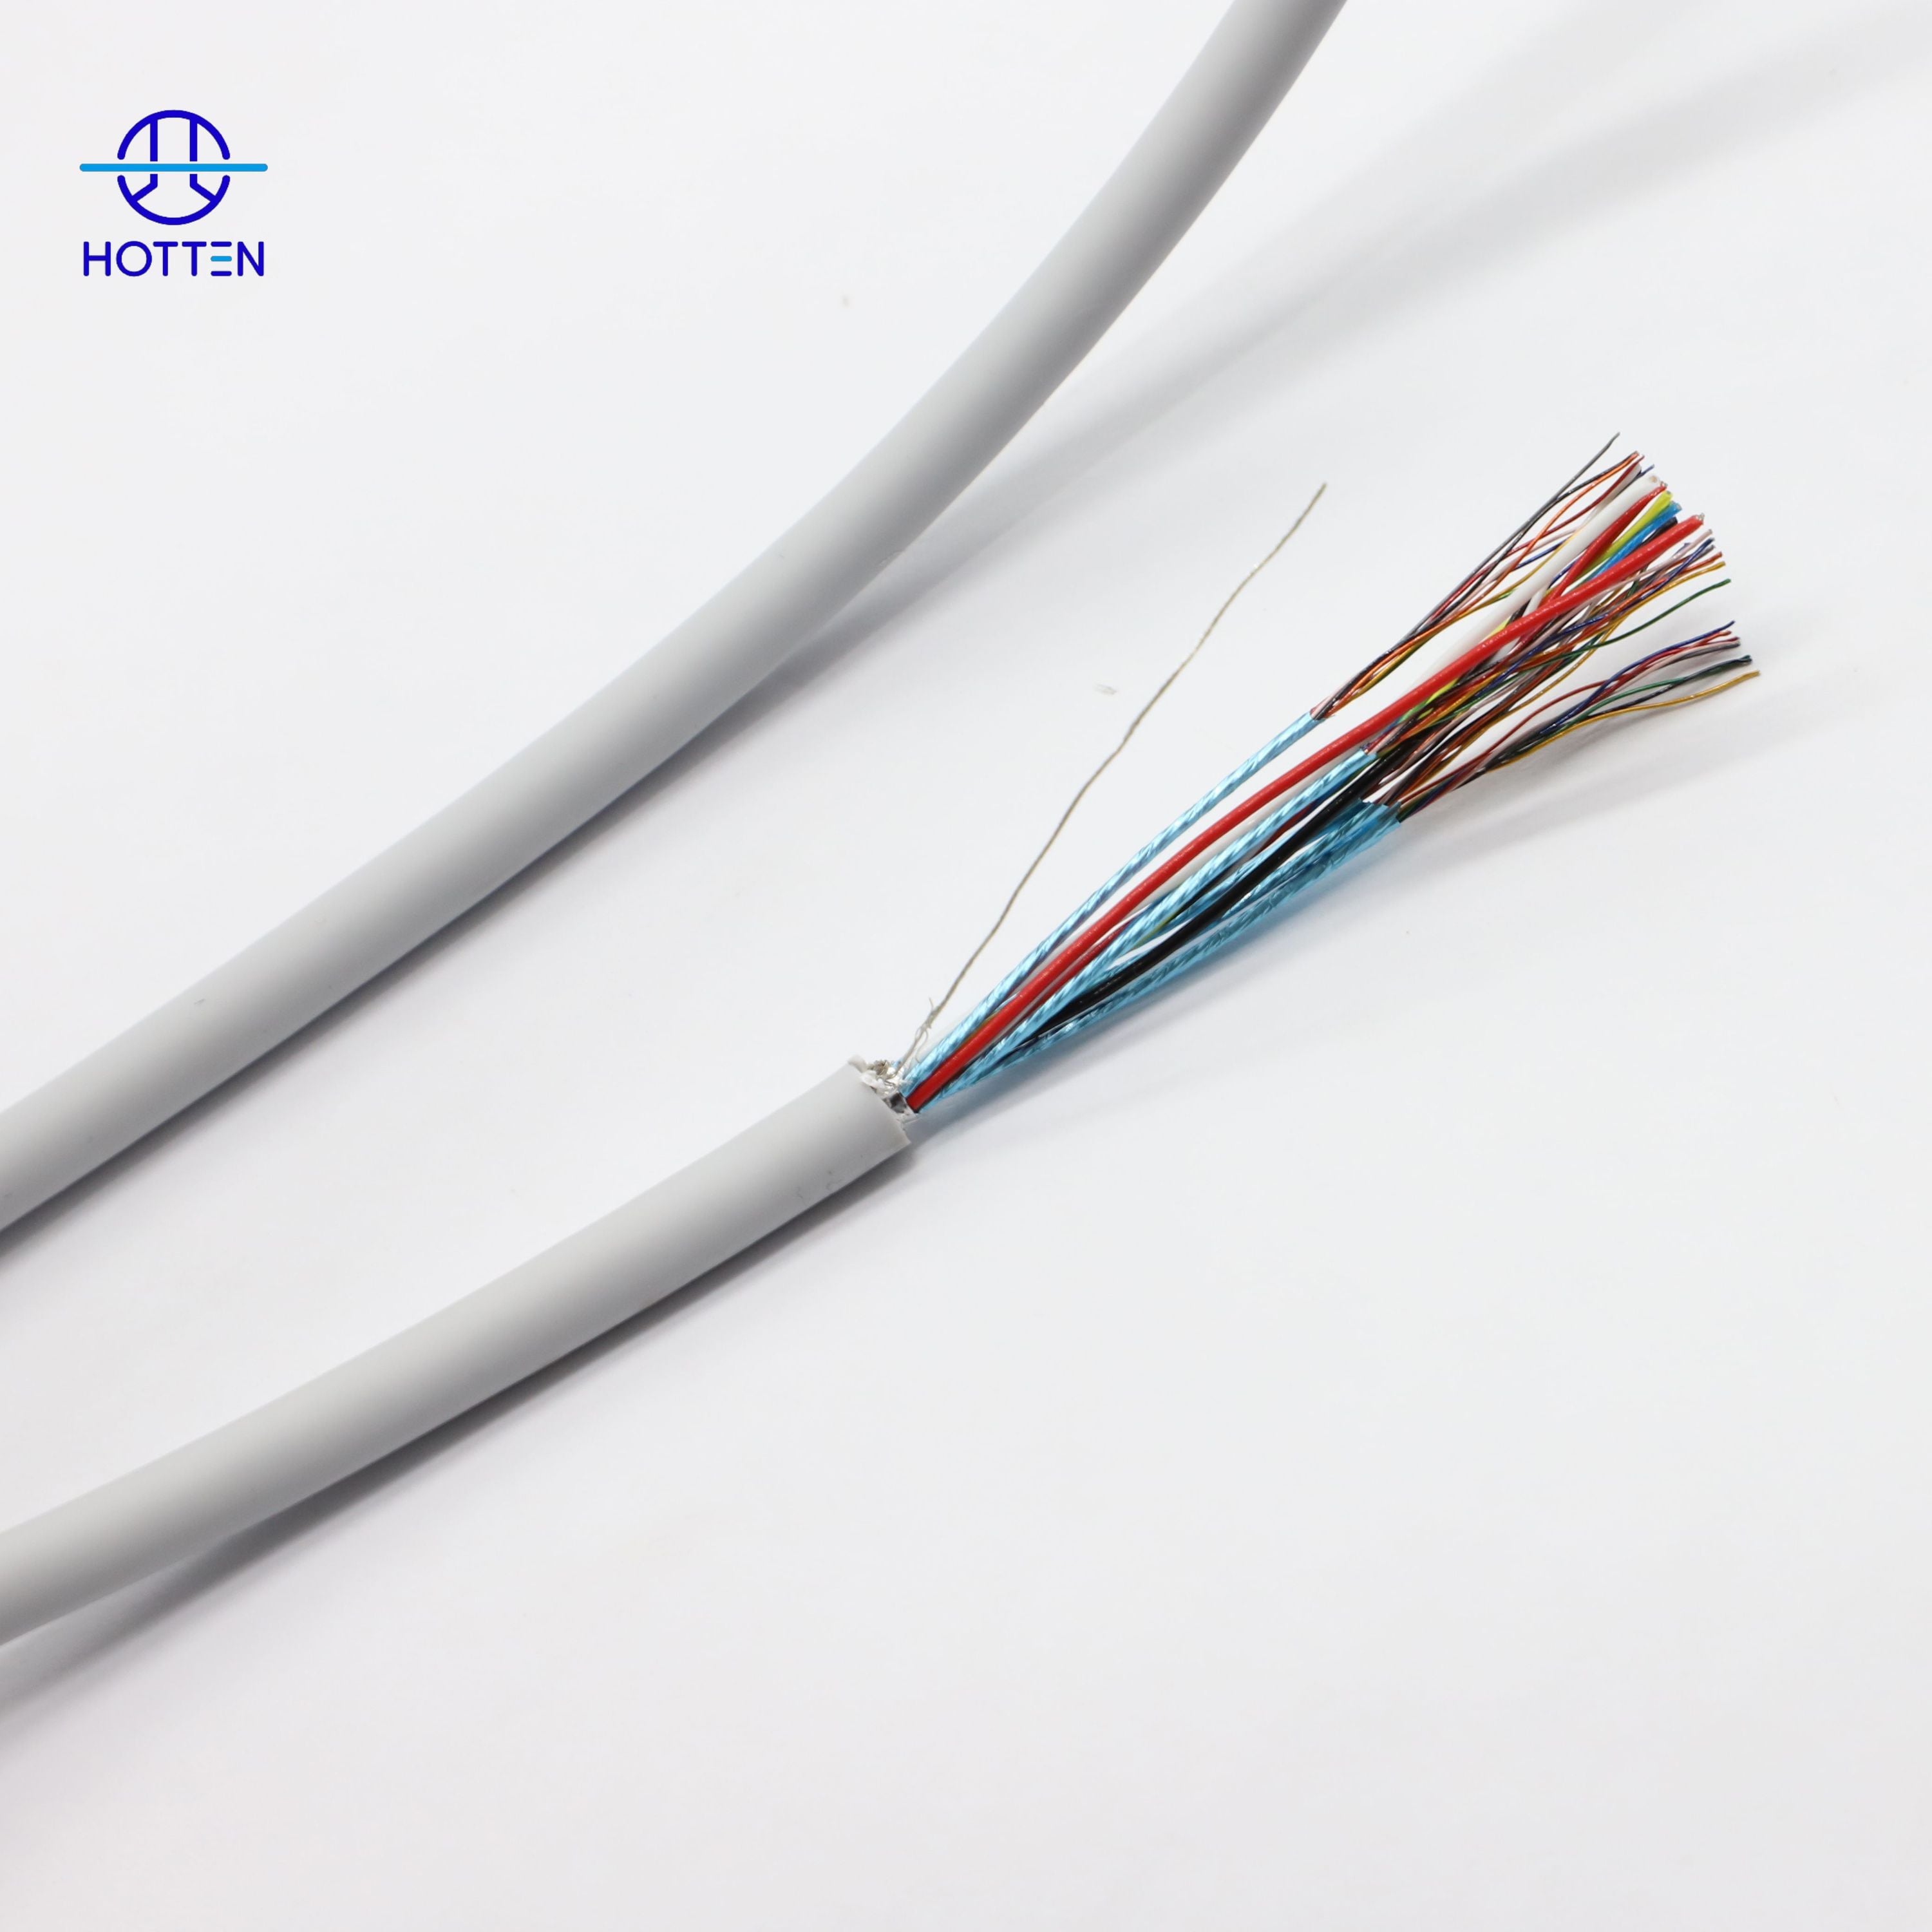
RF koaxialkabel s överför högfrekvent video från drönarens kamera, gimbals, sändare och antenn. De består av en central ledare, en mycket exakt dielektrisk isolator, ett ledande metallskärm och en flexibel yttre plastmantel, alla tillverkade för att uppnå två huvudsakliga mål. Deras kärnfunktioner är att minimera signalförluster (dämpning) och blockera extern elektromagnetisk störning (EMI). Detta gör RF-koaxiala monteringar mycket önskvärda vid användning av drönare i närheten av exempelvis elkablar, en 5G-mast eller till och med andra drönarsignaler; en väl tillverkad montering undertrycker oönskad korsförstärkning och hjälper till att bibehålla stabil realtidsvideoöverföring från drönarens kamera.
Utmaning 1: Signalnedsättning över avstånd
Drönare fungerar ofta hundratals meter bort från markstationer, och standardkablar försämrar allvarligt videosignalerna innan de når mottagaren.
Hottens lösning: Dielektriska material med låga förluster och exakt 50 Ω impedansanpassning gör att Hottens RF-koaxialmonteringar bevarar signalstyrkan över hela sin längd.
Utmaning 2: Konstant böjning och vibration
Droner är sällan stillastående; deras gimbals rör sig ständigt och dronramen själv vibrerar konsekvent under flygningen. Denna slitage påverkar med tiden standardkoaxialkablar så att de utvecklar mikrospännrissningar eller ledartrötthet, vilket till slut påverkar kvaliteten på videoförmedlingen.
Hottens lösning: Med finstrända, silverpläterade kopparledare och en flexibel skärm är Hottens koaxialmonteringar konstruerade för att klara upprepad böjning utan att förlora stabil elektrisk prestanda.
Utmaning 3: Elektromagnetisk störning (EMI)
Droner integrerar komponenter som GPS-moduler, telemetrioradioer, ESC:er (elektroniska hastighetsregulatorer) och kraftledningar i ett kompakt utrymme. Alla dessa kan lätt störa videosignalen.
Hottens lösning: Flerskiktsavskärmning (en kombination av aluminiumfolie och kopparfläta) isolerar mot extern elektrisk störning och ger hög avskärmningsverkan mot elektromagnetisk störning.
Kraven på en dronplattform kan variera kraftigt när det gäller storlek, vikt och prestanda. Med över 300 nya kabelförslag som utarbetas varje år av Hottens FoU-team erbjuder vi anpassade RF-koaxialmonteringar för många olika typer av drönare:
Racedronare: Extremt lättviktiga och korta konstruktioner med halvstel avskärmning för att hålla kabeln så lätt och obegränsande som möjligt.
Kinematiska drönare: Längre, flexibla kablar som är utformade för att passera smidigt genom glidringar och gimbals rotationsaxlar utan att orsaka bildstöt.
Industriella inspektionsdrönare: Robusta konstruktioner med en yttre mantel som är lämplig för utomhusdrift, inklusive extra dragförsök för ökad slitstyrka.
Gimbal-kamerasystemer: Mycket fina mikrokoaxialkablar (så tunna som 42 AWG) som kan passas in i små rörliga leder samtidigt som de fortfarande levererar 4K- eller 1080p-videosignaler.
Alla designprövas med en vektor-nätverksanalysator (VNA) för att säkerställa att VSWR och insättningsförlust uppfyller alla specifikationskrav.
Med mer än 10 000 m² verkstadsyta och över 40 produktionsenheter tillgängliga kan Hotten producera över 144 miljoner meter kabel per år, inklusive specialiserade RF-koaxialmonteringar för drönare. Varje montering genomgår:
TDR-testning (tidsdomänsreflektometri) för att upptäcka eventuella impedansdiskontinuiteter som kan uppstå på grund av signalreflektion.
Testning av skärmeffektivitet från 30 MHz upp till 6 GHz, vilket täcker alla frekvensband som används av dagens drönarvideosändningsteknik.
Dynamisk böjtestning som simulerar verkliga flygningsförhållanden; detta omfattar kontinuerlig böjning, vibration och temperaturförändringar.
Varje produktionsoperatör tar individuellt ansvar för kvaliteten i sitt respektive tillverkningssteg; endast monteringar som uppfyller Hottens höga standarder når våra kunders drönare.
En praktisk UAV-RF-kabelvalprocess är:
Video / RF-krav → Frekvens → Impedans → Kabellängd → Dämpning → Skärmning → Kabel-OD / Vikt → Flexibilitet → Koppling → Terminering → Mekanisk validering → RF-testning → Produktionsvalidering
Kabeln kan ansluta:
Kamera → Gimbal → Sändare → Antenn / RF-gränssnitt
eller en annan applikationsspecifik arkitektur.
| Parameter | Teknisk fråga |
|---|---|
| Signaltyp | Video / RF / höghastighets- / annat |
| Frekvens | Vilken frekvensomfattning är aktuell? |
| Impedans | 50 Ω / 75 Ω / annat |
| Kabel längd | Vad är den färdiga överföringslängden? |
| Dämpning | Vilken maximal förlust kan systemet tolerera? |
| Återkastningsförlust | Är ett återstödskrav specificerat? |
| Anslutningsdel | Vilket exakt gränssnitt krävs? |
| Skärmning | Vilken EMI-kontroll krävs? |
| Mekanisk rörelse | Är kabeln statisk eller dynamisk? |
Om → rF-gränssnittet är redan definierat av elektroniken
Då → behåll systemets impedans och gränssnittskrav under kabelutvecklingen
Varför → kabeln bör utformas utifrån den befintliga överföringsarkitekturen.
Överföringsvägen kan bli betydande när en kamera eller sändare är fysiskt åtskild från mottagarelektroniken.
Om → kabellängden ökar
Då → utvärdera dämpning över det erforderliga frekvensområdet
Varför → total RF-förlust påverkas både av kabellängden och kabelkonstruktionen.
Om → monteringen är kort men arbetar vid en högre frekvens
Då → utvärdera frekvensberoende dämpning och kontaktförluster
Varför → en kort längd eliminerar inte automatiskt högfrekventa överföringsförluster.
En fullständig förlustbudget kan inkludera:
Kabelförlust + Kontaktförlust + Övergångsförlust + Andra gränssnittsförluster
HOTTEN:s nuvarande artikel om drönar-RF identifierar 50 Ω impedansanpassning som en del av dess lösning för videouppkoppling från drönare. ( hottencable.com )
För en OEM-specifikation:
Om → systemet kräver ett 50 Ω RF-gränssnitt
Då → ange den nominella impedansen tillsammans med frekvensområdet och relevanta RF-acceptanskriterier
Varför → enbart den nominella impedansen beskriver inte det fullständiga högfrekventa beteendet.
Relevanta parametrar kan inkludera:
För ytterligare vägledning angående impedans:
Vad är kabellimpedans och varför är den viktig i högfrekventa kablassemblage?
En drönare kan placera RF- och höghastighetssignalkretsar nära:
Om → rF-kabeln går genom ett tätbefolkat elektronikområde
Då → utvärdera folie-, fläta- eller flerlagerskärming
Varför → yttre elektromagnetiska fält kan kopplas in i överföringsvägen.
Om → flera signalkretsar är routade tillsammans
Då → utvärdera kanalisolering och skärmavslutning
Varför → extern EMI och kanal-till-kanal-koppling är separata ingenjörsfrågor.
HOTTEN:s nuvarande artikel beskriver en kombination av aluminiumfolie och kopparflätning för dess drönar-RF-monteringar och identifierar skärmning som en viktig åtgärd mot elektromagnetisk störning. ( hottencable.com )
En gimbal-kameramontering kan utsätta RF-kabeln för upprepad rotation och böjning.
Om → kabeln passerar genom en roterande gimbalaxel
Då → definiera böjradie, rotationsområde, kabelföring och böjlivslängdskrav
Varför → upprepad rörelse skapar mekanisk belastning som en statisk RF-kabelspecifikation inte täcker.
Om → anslutningen finns nära gimbalsvängpunkten
Då → utvärdera dragavlastning och lokal kabelform
Varför → svängområdet kan bli en koncentrerad spänningszon.
HOTTEN:s nuvarande sida beskriver specifikt mycket fina mikrokoaxialkablar för gimbalkamerasystem och anger att dess design avses att bibehålla videouppkopplingen vid passage genom små rörliga leder. ( hottencable.com )
För UAV-applikationer bestäms vikten inte endast av ledaren.
Hela monteringen inkluderar:
Ledare + Dielektrikum + Skärm + Mantel + Anslutning + Överformning / Dragavlastning
Om → dronen har strikta krav på lastkapacitet eller flygtid
Då → utvärdera hela monteringsvikten
Varför → att minska en kabelformans komponent innebär inte nödvändigtvis den lägsta slutliga monteringsvikten.
Om → skyddet ökas
Då → utvärdera den tillagda massan i förhållande till den krävda EMI-prestandan
Varför → elektriskt skydd och flygplanets massa kan skapa motstridiga konstruktionskrav.
Den minsta ledaren är inte automatiskt den riktiga ledaren.
Viktiga överväganden inkluderar:
| Parameter | Ingenjörsmässig avvägning |
|---|---|
| Mindre AWG-diameter | Lägre storlek / vikt |
| Större ledare | Potentiellt lägre motstånd |
| Fintrådig konstruktion | Flexibilitet |
| Skärmning | EMI-prestanda / vikt |
| Kabel | Rutering |
| Uppsägning | Monteringsgenomförbarhet |
Om → kabeln är routad genom en liten gimbalskarv
Då → utvärdera fina och flexibla ledarkonstruktioner
Varför → kompakta rörliga mekanismer kräver både liten storlek och dynamisk flexibilitet.
Om → överföringsvägen har striktare krav på dämpning
Då → utvärdera ledarstorlek med hela förlustbudgeten
Varför → minimering av diameter får inte försämra den krävda RF-prestandan.
HOTTENs nuvarande droneartikel använder 42AWG mikrokoaxialkabel som exempel för gimbalkamerasystem. ( hottencable.com )
Hela vägen är:
Kabel → Avslutning → Kontaktsats → Kamera / Sändare / PCB
Om → kontaktsatsen är redan specificerad
Då → designa kabelavslutningen kring den exakta kontaktsatsens geometri
Varför → kontaktsatsovergången blir en del av RF-vägen.
Om → kontaktsatsen är ännu inte fastställd
Då → utvärdera kontaktsatsstorlek, låsningsmetod, RF-egenskaper och mekanisk hållfasthet tillsammans
Varför → kontaktsatsval påverkar både förpackning och signalintegritet.
Möjliga krav inkluderar:
För en drönarvideokabel är en praktisk verifieringsflöde:
Rå kabel
→Kontaktanslutning
→Färdigmonterad enhet
→RF-testning
Möjliga tester inkluderar:
| Provning | Syfte |
|---|---|
| TDR | Lokalisera impedansdiskontinuiteter |
| VNA | Mät frekvensberoende RF-prestanda |
| VSWR | Utred missanpassning |
| Insertionförlust | Utred transmissionsförlust |
| Skärmskyddstest | Utvärdera EMI-skydd |
| Kontinuitet | Verifiera elektrisk anslutning |
| Kontaktdonsinspektion | Verifiera gränssnitt |
| Dimensionsinspektion | Verifiera färdig geometri |
HOTTEN:s nuvarande artikel anger att dess drönar-RF-monteringar testas med VNA för VSWR och insättningsförlust och TDR för impedansdiskontinuiteter . ( hottencable.com )
Kabeln kan utsättas för:
Vibration + böjning + rotation + temperaturändringar
Om → kabeln är monterad på en rörlig drönarplattform
Då → återge representativa mekaniska förhållanden under validering
Varför → statisk bänktestning kan inte demonstrera dynamisk pålitlighet.
Potentiella mekaniska tester inkluderar:
HOTTENs nuvarande artikel beskriver dynamisk böjtestning avsedd att simulera flygförhållanden, inklusive böjning, vibration och temperaturändringar. ( hottencable.com )
Om → drönaren prioriterar låg vikt och kompakt installation
Då → utvärdera korta, lättviktiga RF-samlingar med lämplig mekanisk support
Varför → onödig kabellast kan påverka det totala systemets konstruktion.
Den nuvarande HOTTEN-artikeln beskriver lättviktiga, korta konstruktioner för tävlingsdrönarapplikationer. ( hottencable.com )
Om → kameramontaget använder en rörlig gimbalslinga och längre kabelföring
Då → prioritera flexibilitet, RF-stabilitet och föring genom roterande mekanismer
Varför → kabeln måste bibehålla signalöverföringen under upprepad gimbalrörelse.
Om → dronen används utomhus och utsätts för vibrationer eller mekanisk påverkan
Då → utvärdera yttre mantels hållbarhet, dragavlastning, miljöbeständighet och RF-prestanda
Varför → utomhusanvändning kan ställa högre krav på mekanisk och miljömässig hållbarhet än vad som krävs för videouppföring.
Om → kabeln passerar genom en mycket liten rörlig koppling
Då → utvärdera mikrokoaxial konstruktion, kabelns ytterdiameter, böjradie, kontaktdonens orientering och böjlivslängd
Varför → den mekaniska gränssnittet kan bli den primära begränsningen.
För dynamiska UAV-applikationer:
Inledande RF-test
→Flexibilitets-/vibrationsprov
→RF-mätning efter test
→Inspektion av kontakter och kablar
Om → monteringen förblir kontinuerlig efter mekanisk provning
Då → kontrollera impedans, insättningsförlust och andra RF-parametrar som är relevanta för applikationen
Varför → endast kontinuitet bevisar inte att RF-egenskaperna förblir oförändrade.
Om → förändringar i insättningsförlust eller VSWR efter provning
Då → undersök ledarmrörelse, skärmdeformation, kontaktövergång och dragavlastning
Varför → mekanisk deformation kan ändra signalvägen innan fullständig elektrisk felaktighet uppstår.
| KATEGORI | Rekommenderad information |
|---|---|
| Typ av drönare | Racing / Kino / Inspektion / Annat |
| Ansökan | Video / RF / Kamera / Antenn |
| Frekvens | Operativt område |
| Impedans | Nominellt värde |
| Dämpning | Maximalt acceptabel förlust |
| Returförlust / VSWR | Kräv gräns |
| Kabel längd | Nominalvärde + tolerans |
| Kabel | Maximalt tillåten dimension |
| Vikt | Största monteringsvikt om tillämpligt |
| Ledare | AWG / material / konstruktion |
| Dielektrisk | Material / struktur |
| Skärmning | Folie / skärm / flerskikts |
| Anslutningsdel | Tillverkare / artikelnummer |
| Uppsägning | Lödning / krympning / annat |
| Flexibilitet | Statisk / dynamisk |
| Byggerradius | Minsta krävda |
| Torsion | Krävd rotation om tillämpligt |
| Vibration | Obligatoriskt villkor |
| Temperatur | Operativt område |
| Tester | VNA / TDR / mekaniskt |
| Prototyp | Önskad kvantitet |
| Produktion | Förväntad volym |
Om → rFQ:n anger endast "RF-koaxialkabel för drönarvideo"
Då → definiera frekvens, impedans, kabellängd, dämpning, anslutning, skärmning, vikt och mekaniska villkor
Varför → applikationsetiketten ensam definierar inte RF- och mekaniska krav för den färdiga monteringen.
| Utvärderingsområde | Vad som ska bekräftas |
|---|---|
| RF-design | Impedans-/dämpningskontroll |
| Fin-koax-funktion | Liten ytterdiameter / fin AWG |
| Skärmning | Folie / skärm / flerskikts |
| Gimbal-kabelkapacitet | Dynamisk böjning/rotation |
| Kopplingsenhet | RF-avslutning |
| Dfm | Granskning av routning och installation |
| Tester | VNA / TDR / mekaniskt |
| Prototyp | Utvecklingskapacitet |
| Produktion | Processens upprepningsbarhet |
| Kvalitet | Inspektion och spårbarhet |
Om → leverantören kan tillhandahålla en standard-RF-kabel men kan inte anpassa kontaktdonet eller routningen
Då → utvärdera fullständig kabelmonteringskapacitet
Varför → UAV-installationer kräver ofta att kabeln utformas kring den mekaniska arkitekturen.
Om → leverantören visar ett lyckat RF-test men ingen mekanisk validering
Då → granska dynamisk testning som är relevant för den faktiska installationen
Varför → flygburna kabelmonteringar kan utsättas för mekaniska förhållanden som inte förekommer under bänktester.
Drönarkonstruktion
→Kamera / gimbalsystem / sändare
→Frekvens
→Impedans
→Kabel längd
→Dämpning
→Skärmning
→Kabelns ytterdiameter / vikt
→Anslutningsdel
→Uppsägning
→Böjning / rotation
→Vibration
→Temperatur
→VNA / TDR-testning
→Mekanisk validering
→Prototyp
→Produktionsverifiering
För ett gimbalsystem med kamera:
Kameramodul
→ definiera video- / RF-gränssnittet
→ fastställ frekvensen
→ definiera impedansen
→ fastställ kabellängden
→ beräkna förlustbudget
→ välj fintrådad ledare
→ välj dielektrisk struktur
→ definiera skärmning
→ minimera kabellängdens yttre diameter
→ välj anslutning
→ definiera avslutning
→ fastställa gimbals böj- och rotationsprofil
→ utföra VNA-testning
→ utföra TDR-testning
→ utföra dynamisk flex-/vibrationsprovning
→ verifiera RF-prestanda efter provning
→ godkänna produktion.
För en industriell inspektionsdrönare:
Utomhusinspektionsplattform
→ definiera RF-väg
→ fastställa miljöexponering
→ fastställa impedans och dämpning
→ definiera kabelförings yttre diameter / vikt
→ välja slitstark jacka
→ välja skärmning
→ definiera spänningsavlastning
→ välj anslutning
→ utföra RF-validering
→ utföra vibrations-/temperaturtestning
→ verifiera färdig montering.
Det viktigaste ingenjörsprincipen är:
En pålitlig drönarvideokabel definieras inte enbart av låg förlust. Den fullständiga RF-koaxialmonteringen måste balansera impedans, dämpning, skärmning, vikt, kabelföring, kontaktdesign och dynamiska mekaniska förhållanden.
50-polig mikrokoaxialkabelsammansättning för humanoida robots visionssystem
Varför AR/VR-enheter kräver mikrokoaxialkabelsammansättningar
Varför mikrokoaxialkabel i miniatyr förändrar designen av bärbara enheter
Vad är kabellimpedans och varför är den viktig i högfrekventa kablassemblage?
Även om den här artikeln fokuserar på drönarvideo är Hottens expertis inom RF-koaxialteknik inte begränsad till drönartillverkares behov:
AR/VR-kablar: Tunna, flexibla koaxialmonteringar för videosändning med låg latens i tillämpningar för utökad och virtuell verklighet.
Robotik-kabellådor: Hållbara kabellådor som bibehåller störningsfri signalintegritet inom intensivt använda, motorrika robotarmar.
Medicinska enheter: Endoskop- och IVUS-kablar som kräver hög pålitlighet i den utmanande miljön hos en steril medicinsk utrustning.
Pålitlig och stabil drönarvideo är inte en lyx utan ett tekniskt utvecklat resultat. Det uppnås genom noggrann forskning och utveckling, snabb anpassad lösningstillverkning och den strikta kvalitetskontroll som Hotten Electronic Wire Technology erbjuder. Oavsett om du behöver en standardkoaxialkabel eller ett komplett, skräddarsytt kablingsnät för en unik gimbalsystem eller flygkropp står vårt specialiserade team redo att säkerställa stabil och pålitlig videouppkoppling under hela drönaroperationen.
 Senaste nytt
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05