EN
SNABBLENKAR

Inom de precisionskonstruktioner som används i drönare och handhållna gimbals står ingenjörer inför en grundläggande fysikalisk paradox: datatrafiken ökar exponentiellt – från 4K vid 60 bilder per sekund till rå 8K-video – samtidigt som den tillgängliga routningsytan fortsätter att minska på millimeternivå.
När traditionella FPC (flexibla tryckta kretsar) når sina fysiska gränser på grund av förluster vid hög frekvens och konventionella flerkärniga kablar introducerar för mycket vridmoment, vilket försämrar gimbals responsivitet, mikrokoaxialkablar är de inte längre en valfri lösning. De har blivit den avgörande bärstrukturen för att upprätthålla stabil, förlustfri signalöverföring i starkt dynamiska miljöer.
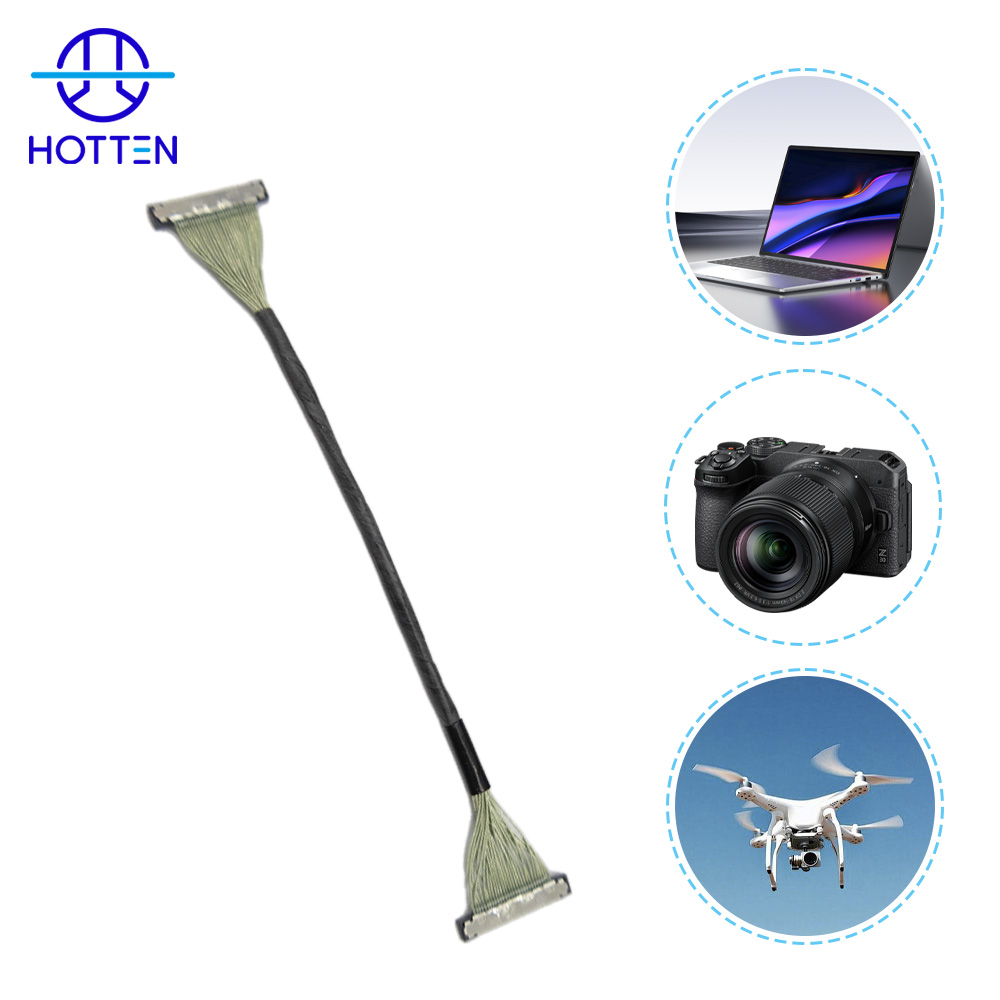
Mikrokoaxialkablar med hög flexibilitet övervägs för dynamiska drönar-gimbalsystem eftersom kabeln måste uppfylla två krävande krav samtidigt: pålitlig höghastighetssignalöverföring och upprepad mekanisk rörelse i flera axlar inom begränsat utrymme .
Om kabeln rör sig kontinuerligt tillsammans med gimbalsystemet → utvärdera böjlivslängd, böjradie, kabelstyvhet, skärmningsstabilitet och spänningsutjämning tillsammans med signalprestanda → verifiera sedan hela monteringen under de förväntade rörelseförhållandena.
Om kabeln överför höghastighetssignaler från kamera eller bildsystem → utvärdera impedans, dämpning, skärmning, kabelgeometri, kabellängd och anslutningsövergångar tillsammans → verifiera sedan signalintegriteten längs hela överföringsvägen. För relaterade högfrekvensdesignöverväganden, se Varför designen av ultrafina högfrekventa koaxialkablar är så svår .
Om den tillgängliga routningsytan är extremt begränsad → utvärdera ledarstorlek, isolering, skärmning, kabelförändring och kontaktdimensioner tillsammans → eftersom att minska en enda dimension ensam inte avgör storleken eller flexibiliteten hos den färdiga monteringen. Se Hur påverkar AWG mikrokoaxialkabelns prestanda? .
Individuell skärmning kan vara användbar för kompakt höghastighets-signalroutning, men skärmningsstrukturen påverkar också kabelns diameter, styvhet och mekaniska beteende. För relaterade impedans- och dimensionsöverväganden, se Betydelsen av impedanskonsekvens i ultrafina AWG-mikrokoaxialkablar .
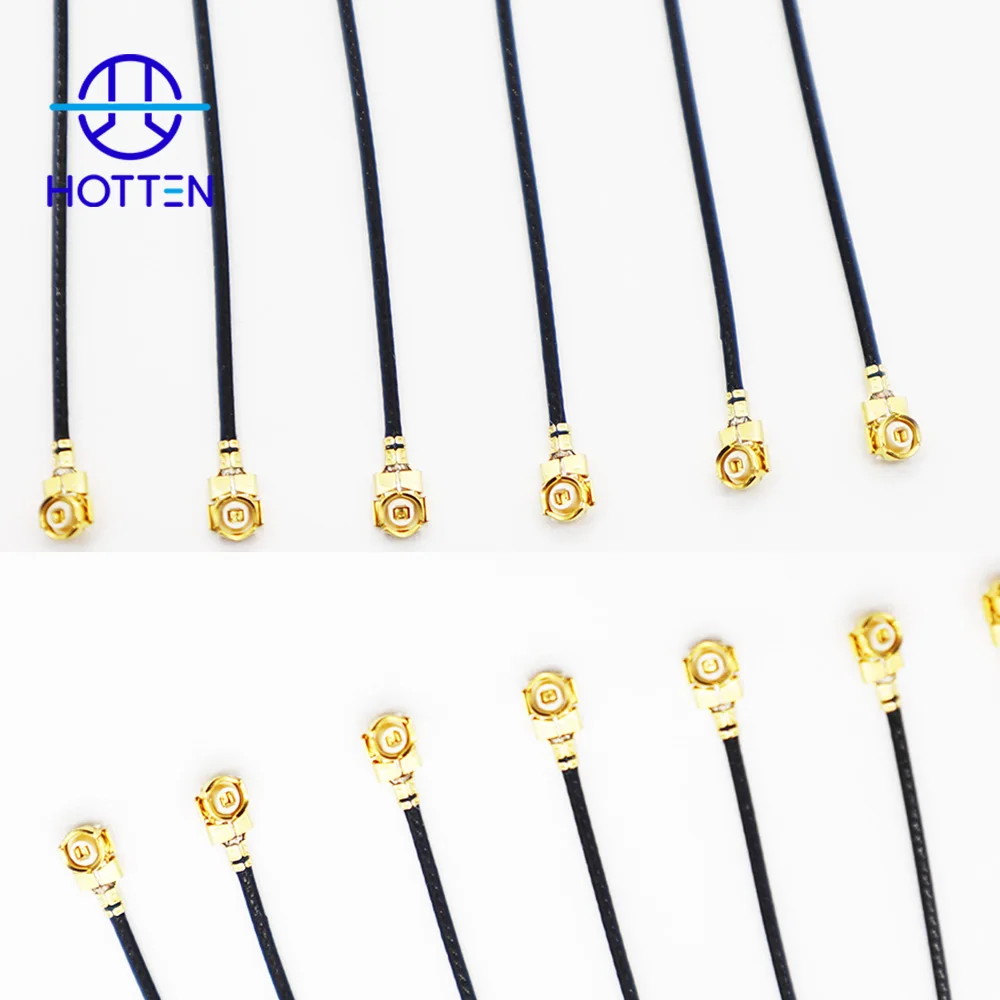
För anpassade kamerainterkopplingar, se HOTTEN:s Gimbal Kamera Ledningshölje och Mikrokaxiell kabelmontage lösningar.
För bredare UAV-applikationer, se HOTTEN:s UAV och robotik lösningar.
Signalintegritet: En strukturell fördel vad gäller skärmning
Den inre miljön i en drönare är elektromagnetiskt komplex. Högfrekvent brus från motorer och RF-utsläpp från sändningsmoduler hotar ständigt integriteten hos differentiella signaler från bildsensorsystem.
Fördelen med fysisk skärmning
Till skillnad från oskyddade tvinnade par eller platta kabellösningar är varje kanal i en mikrokaxiell kabel individuellt skyddad. Detta ger ultrafina ledare – vanligtvis mellan 40 AWG och 48 AWG – en nästan helt innesluten elektromagnetisk miljö, vilket minskar störningar avsevärt. Som resultat kan återkastförlusten hållas strikt på mycket låga nivåer.
Impedanskonsekvens
Vid datatransferhastigheter över 12 Gbps använder mikrokoaxialkablar precisionsprocesser för dielektrisk extrudering (t.ex. PFA-isolering) för att bibehålla en mycket stabil karakteristisk impedans. Denna nivå av kontroll är avgörande för att bevara signalintegriteten och signal-brus-förhållandet vid högupplöst videouppspelning, inklusive 8K-bildbehandling.
Dynamisk utmattning: "Nervsystemet" under kontinuerlig rörelse
Till skillnad från statiska elektroniska system fungerar gimbalkameror under kontinuerliga dynamiska förhållanden, där kablar utsätts för upprepad böjning med liten krökningsradie över flera axlar.
Lågt vridmomentkrav
Gimbalmotorer drivs med begränsat utvridmoment. En ökning av kabelns styvhet introducerar mekanisk motstånd, vilket direkt kan leda till styrinstabilitet eller synlig darrning under drift.
Optimering av böjlivslängd
Genom processkontroll och strukturell optimering möjliggör Hotten mikrokoaxialkablar att klara hundratusentals böjcykler vid krökningsradier så små som R = 2 mm, utan signifikant signalförsvagning över tid.
Nyckeldrivande faktorer för efterfrågan: från enskilda kameror till sensornätverk
Den snabba ökningen av efterfrågan på mikrokoaxialkablar drivs av grundläggande förändringar i systemarkitekturen:
1. Integration av flera sensorer
Moderna drönare integrerar inte bara primära kameror utan även system för undvikande av hinder, infraröda sensorer och stereo-seende-moduler. Varje sensornod kräver sin egen höghastighetsdataanslutning.
2. Bredbandsutveckling
Övergången från HDMI 1.4 till MIPI D-PHY/C-PHY ökar frekvenskraven avsevärt – från GHz-området till över 10 GHz – vilket ställer högre krav på transmissionsmedier.
3. Synkronisering i realtid
Bildöverföring med låg latens kräver strikt kontroll över signaldröjsmån. Mikrokoaxialkablar visar överlägsen gruppdelay-prestanda vid höga frekvenser jämfört med konventionella kabellösningar.
Tillverkningsutmaningar: Utöver miniatyrisering
Den tekniska utmaningen med ultrafinna koaxialkablar ligger inte bara i deras storlek, utan även i behovet av mycket stränga tillverkningsmöjligheter.
Yttre diametergränser
Massproduktion av kablar så fina som 46 AWG kräver extremt exakt spänningskontroll under extruderingen samt verktyg med hög precision.
Monteringskomplexitet
Tillförlitligheten hos lödning av mikrokoaxialkablar till PCB-gränssnitt med extremt liten pitch (0,3 mm / 0,25 mm) påverkar direkt den långsiktiga produktprestandan och utbytet stabilitet.
En dynamisk gimbal-kabel bör väljas utifrån den faktiska rörelseprofilen, signalkraven, routningsutrymmet, skärmskyddskraven, kontaktkonfigurationen och produktionskraven. Målet är inte enbart att hitta den mjukaste eller minsta kabeln, utan att balansera mekanisk rörelse med pålitlig signalöverföring.
Om kabeln rör sig kontinuerligt över flera axlar → definiera först böjradie, rörelseomfång, böjfrekvens, vridning och förväntade driftcykler → välj sedan kabelstrukturen och konstruktionen för spänningsavlastning.
En kabel som fungerar väl i en fast kameramodul kan bete sig annorlunda när den är routad genom en kontinuerligt roterande gimbal. Kabeln bör därför utvärderas under de faktiska rörelseförhållandena i den slutgiltiga produkten.
För ett exempel på optimering av flexibilitet i extremt tunna kablar, se Hur vi optimerade mikrokoaxialkabel med dimension 46 AWG för överlägsen flexibilitet .
Om kabeln överför 4K-, 8K-, MIPI- eller andra höghastighetsbildsignaler → definiera signalgränssnittet, driftfrekvensen eller datahastighetskraven, impedansen, dämpningen, kabellängden och skärmskravet → välj sedan lämplig kabelarkitektur.
Kabeln bör inte väljas endast utifrån AWG eller nominell diameter. Kontaktdelens övergångar, kabelns geometri, dielektriska struktur och skärmning kan alla påverka hela signalvägen.
För relaterade överväganden vid högfrekvent kabelkonstruktion, se Betydelsen av impedanskonsekvens i ultrafina AWG-mikrokoaxialkablar .
För kameratillämpningar med hög täthet, se HOTTEN:s Mikrokoaxialkabelsammansättning för kamerasytem .
Om EMI-skydd är viktigt → utvärdera skärmmaterial, tråddiameter, täckning och struktur tillsammans med kabelns styvhet och ytterdiameter → validera sedan både skärmytverkan och böjbarhetsprestanda.
En tyngre eller tätare skärmsstruktur kan ge ytterligare skydd, men kan också öka styvheten och motståndet mot routning. Skärmsdesignen bör därför anpassas till den faktiska elektromagnetiska miljön och de mekaniska rörelsekraven.
För kompakta anpassade kamerakopplingar, se HOTTEN:s Gimbal Kamera Ledningshölje .
Om gimbalsystemet har mycket begränsat internt utrymme för routning → utvärdera kabellängdsdiameter och kontaktdonsdimensioner tillsammans → optimera sedan ledare, dielektrikum, skärmning och avslutning utifrån det tillgängliga mekaniska utrymmet.
Att endast minska kabellängdens diameter löser inte nödvändigtvis ett integrationsproblem om kontaktdonet, avslutningen eller sträckskyddskonstruktionen upptar mer utrymme än själva kabeln.
För anpassade högdensitetskopplingar, se Mikrokaxiell kabelmontage .
Om en kabel uppfyller de krävda signalmålen men blir för styv vid rörelse → granska skärmningen, yttre manteln, isoleringen och de strukturella parametrarna innan du ändrar ledaren → validera sedan på nytt signalprestandan efter den mekaniska optimeringen.
Om en kabel är tillräckligt flexibel men signalprestandan förändras efter upprepad rörelse → granska ledarformen, dielektriska strukturen, skärmningsstabiliteten och anslutningen → utför sedan en kombinerad elektrisk och mekanisk validering.
Detta är anledningen till att en dynamisk gimbal-kabel bör valideras som en komplett montering i stället för att endast mäta den elektriska prestandan före den mekaniska provningen.
För bredare utmaningar inom design av extrafina kablar, se Varför designen av ultrafina högfrekventa koaxialkablar är så svår .
Olika gimbal-system kan ge olika kabelprioriteringar.
Om kameramodulen har flera höghastighetssignalkanaler → prioritera högdensitetsroutning, skärmning, impedans, kontaktpitch och liten kabellängdsdiameter → verifiera sedan hela signalvägen.
Om gimbalsystemet utför kontinuerlig rotation eller rörelse i flera axlar → prioritera flexlivslängd, böjradie, låg mekanisk motstånd, spänningsavlastning och kabelföring → verifiera sedan den elektriska prestandan efter dynamisk testning.
Om gimbalsystemet arbetar nära motorer eller RF-moduler → prioritera skärmning, impedanskonsekvens, jordning och övergångar mellan kontakter → verifiera sedan hela överföringsvägen.
Om kameran ingår i ett AI-aktiverat bildsystem → prioritera höghastighetsdataöverföring, kompakt routning, integrering av kontakter och total monteringspålitlighet → välj sedan lämplig kablarkitektur enligt enhetsdesignen.
För AI-relaterade applikationer, se HOTTEN:s AI och smarta elektronikkomponenter lösningar.
Innan en prototyp eller offert begärs bör en OEM:s ingenjörs- eller inköpsavdelning definiera:
| Krav | Parametrar att bekräfta |
|---|---|
| Ansökan | Gimbal-kamera, UAV-kamera, robotisk bildbehandling |
| Signal | Video-/datagränssnitt, frekvens eller datatakt |
| El | Impedans, dämpning, kapacitans |
| Ledare | AWG, material, antal ledare |
| Mått | Maximal ytterdiameter, utrymme för routning, färdig längd |
| Mekanisk | Böjradie, böjcykler, vridning, rörelseområde |
| Skärmning | Individuell skärmning, total skärmning, jordning |
| Anslutningsdel | Tillverkare, artikelnummer, pitch, pinout |
| Uppsägning | Kretskort, sensor, kontakt, lödningsmetod |
| Miljö | Temperatur, vibration, fuktighet |
| Validering | Elektrisk, mekanisk och dimensionell provning |
| Produktion | Antal prototyper, årlig volym |
Att tillhandahålla gimbaldetaljritningar, kabelföringsväg, kontaktdelens artikelnummer, pinout, kabellängd, förväntad rörelse och signalkrav kan hjälpa leverantören att utvärdera den fullständiga monteringen innan prototypframställning.
Utvecklingsprocessen kan sammanfattas som:
Gimbalarkitektur → rörelseprofil → signalkrav → föringsutrymme → kabeldiameter (OD) → ledare/dielektrikum → skärmning → kontakt → dragavlastning → prototyp → mekanisk validering → elektrisk validering → produktion
Om dynamisk rörelse är den främsta begränsningen → optimera böjlivslängd och mekanisk motstånd → verifiera sedan signalintegritet efter mekanisk provning.
Om höghastighetssignalintegritet är den främsta begränsningen → optimera impedans, dämpning, skärmning, kabelgeometri och kontaktövergångar → validera sedan hela överföringsvägen.
Om utrymme och vikt är de främsta begränsningarna → optimera hela kablassemblin i stället för endast ledarstorleken → verifiera sedan mekanisk och elektrisk prestanda.
Om flera begränsningar är lika viktiga → använd den faktiska gimbalkonstruktionen för att definiera kabelförutsättningarna → utveckla sedan kabeln och termineringen som en integrerad assemblage.
För anpassad UAV- och gimbal-kabelutveckling, se Gimbal Kamera Ledningshölje och HOTTEN:s UAV och robotik lösningar.
Slutsats: En oumbärlig grund för höghastighetsbildningssystem
Från konsumentdrönare till industriella inspektions- och kartläggningsplattformar definieras prestandagransen för bildningssystem alltmer inte bara av sensorer, utan även av anslutningarna som kopplar samman dem.
Mikrokoaxialkablar – tunna som en hårsträng men konstruerade för både flexibilitet och högfrekvensprestanda – utgör den grundläggande lagret som möjliggör stabil och högbandbreddssignalöverföring i dynamiska miljöer.
Hotten fortsätter att driva fram detta område genom att integrera materialvetenskap med precisionstillverkning och leverera optimerade lösningar som balanserar mekanisk hållbarhet och signalintegritet för bildningssystem av nästa generation.
| Krav från OEM | Kabelmontering Övervägande | Vanlig teknisk fokus |
|---|---|---|
| Miniaturisering | Kabeldiameter och kontaktstorlek | Medicinska instrument med begränsat utrymme |
| Högfrekventa signaler | Impedans och skärmning | Signalintegritet och låg störning |
| Upprepad böjning | Konstruktion av ledare och mantel | Böjlivslängd och böjradie |
| Sterilisering | Material- och mantelval | Autoklav, EtO eller andra processer |
| Regleringskrav | Materialdokumentation och spårbarhet | Kvalificering av medicinteknisk utrustning |
| Tillverkningsskala | Monteringsprocess och inspektion | Från prototyp till volymproduktion |
1. Vad är en OEM-mikrokoaxialkabelsammansättning?
En OEM-mikrokoaxialkabelsammansättning är en anpassad kabelösning som är utformad för att uppfylla de elektriska, mekaniska, dimensionella och applikationsspecifika kraven från en tillverkare av medicinteknisk utrustning.
2. Varför behöver tillverkare av medicinteknisk utrustning anpassade mikrokoaxialkabelsammansättningar?
Medicinteknisk utrustning kräver ofta extremt små kabeldiametrar, kontrollerad impedans, hög flexibilitet, pålitlig skärmning och kompatibilitet med specifika steriliseringsprocesser. Standardkabelsammansättningar kan inte nödvändigtvis uppfylla alla dessa krav samtidigt.
3. Kan mikrokoaxialkabelsammansättningar anpassas för olika medicintekniska enheter?
Ja. Anpassning kan omfatta ledarstorlek, dielektriskt material, impedans, skärmsstruktur, kabeldiameter, ytmaterial, kontaktorkonfiguration, kabellängd och termineringsmetod.
4. Kan medicinska mikrokoaxialkabelsammansättningar tåla sterilisering?
De kan konstrueras för specifika steriliseringskrav, inklusive ångsterilisering (autoklav), etylenoxid (EtO), gammastrålning och andra processer, beroende på de valda materialen och konstruktionen.
5. Vilken information bör en OEM tillhandahålla när den begär en anpassad medicinsk kabelsammansättning?
Viktig information inkluderar signalfrekvens och bandbredd, impedans, erforderlig kabeldiameter, böjkrav, böjlivslängd, steriliseringsmetod, kontaktkrav, driftsmiljö och förväntad produktionsvolym.
6. Kan HOTTEN stödja både prototyper och massproduktion?
Ja. HOTTEN stödjer utvecklingsprocessen från tekniska provexemplar och försökstillverkning till högre volymproduktion, vilket gör att kabelkonstruktioner kan övergå från utveckling till produktion.
 Senaste nytt
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05