EN
GYORS LINKEK
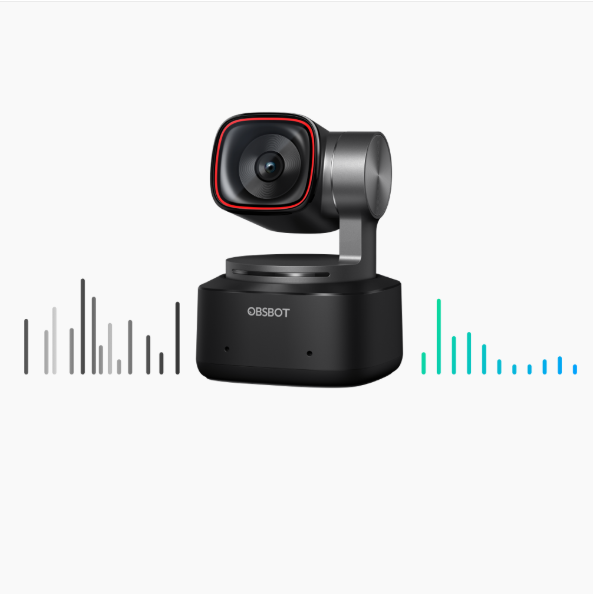
A mesterséges intelligencia (MI) új generációs webkamerákkal, például a OBSBOT Tiny 2 -vel felruházott egy éles „agyat” (processzort) és ügyes „végtagokat” (automatikus követési gimbalt). Az agy és a végtagok között az „levegőben lebegő idegrendszer” – Mikrokoaxiális kábelek – kivételesen nagy nyomásnak van kitéve. Ahhoz, hogy a nagy sávszélességű adatok abszolút jelstabilitása fennmaradjon egy állandóan dinamikus környezetben, ezek a kábelek döntő fontosságúak. Ha a kapcsolat megszakad, akkor még a legerősebb MI-algoritmusok is értelmetlenné válnak.
A mikrokoaxiális kábelkészleteket gyakran választják kompakt gimbálkamerarendszerekhez, mert egyesíthetik a nagy sűrűségű jelvezetést, a kis kábelméreteket, a képernyőzést és a rugalmas mechanikai vezetést egy korlátozott belső térben.
Ha egy gimbálkamera több nagysebességű jelkapcsolatot tartalmaz egy nagyon kis mechanikai szerkezetben → értékelje együtt a kábel külső átmérőjét, a vezetők méretét, a jelminőséget, a képernyőzést és a csatlakozók sűrűségét → majd válassza ki azt a kábelarchitektúrát, amely illeszkedik a rendelkezésre álló vezetési térhez.
Ha a kábel folyamatosan mozog a gimbállal együtt → értékelje együtt a hajlítási sugarat, a hajlítási élettartamot, a kábel merevségét, a képernyőzés stabilitását és a feszültségelosztást → majd ellenőrizze a teljes kábelkészletet a várható mozgási körülmények között. Egy másik példa rugalmas, ultrafinom kábel-fejlesztésre: Hogyan optimalizáltuk a 46 AWG mikrokoaxiális kábelt a kiváló hajlékonyság érdekében .
Ha a nagysebességű videójelvezetések motorközeli vagy más potenciális zavaróforrások mellett haladnak → értékelje együttesen az impedanciát, a csillapítást, a földelést, a csatlakozóátmeneteket és a vezetési körülményeket → majd érvényesítse a teljes jelút működését. A kapcsolódó magasfrekvenciás tervezési szempontokért lásd Az impedancia-egyezés fontossága az ultrafin AWG mikrokoaxiális kábeleknél .
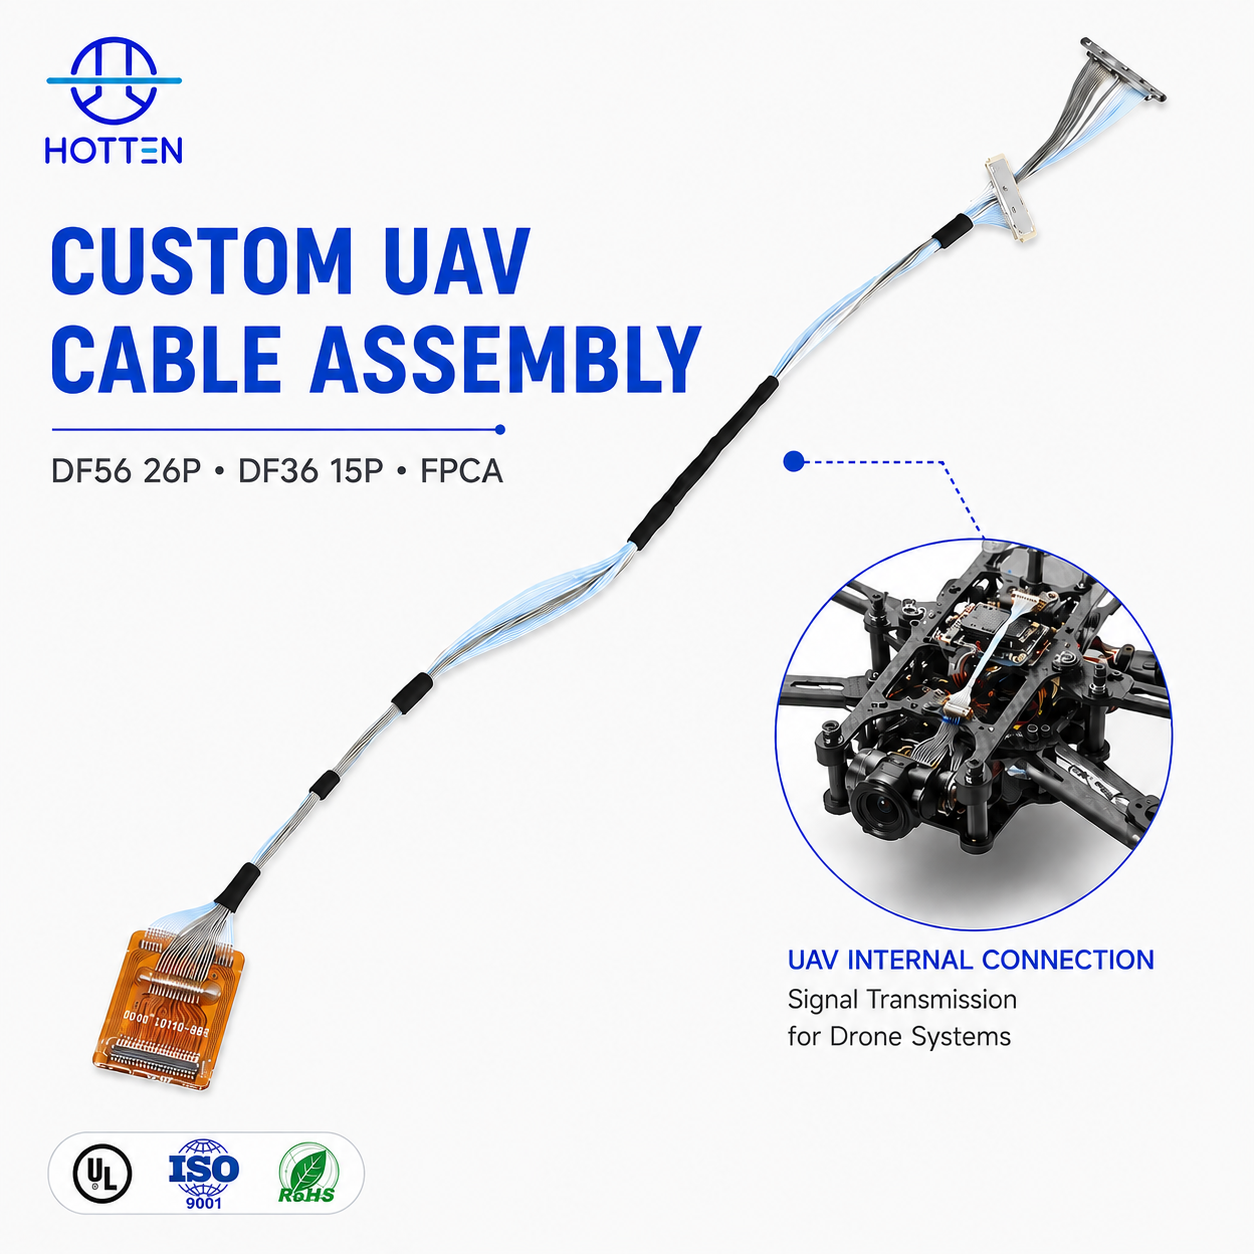
A kompakt kameracsatlakozókhoz lásd a HOTTEN-t: Gimbal Kamera Vezetékváz és Mikroszkópikus Középpontos Kábelgyüjtemény megoldások.
Az AI-kamerák és intelligens eszközök alkalmazásaihoz lásd a HOTTEN-t: Mesterséges intelligencia és okos elektronika megoldások.
Egy zsebkamerában minden köbmilliméter luxus.
A mérnöki kihívás: Az MI-processzorok teljesítményének ugrásszerű fejlődése és a többszenzoros tömbök (például 8K lencsék és lézeres autofókusz) bevezetése miatt a belső csatlakozópontok száma exponenciálisan nőtt. Mivel az eszközök a „zsebméretű” ideált követik, a belső vezetékek elhelyezésére rendelkezésre álló hely valójában csökkent. A mérnökök kemény valósággal néznek szembe: több jelvezetéket kell bepréselniük a meglévő, apró gimbal-csapágy nyílásokon keresztül.
Megoldásünk: Bevezettük 46–48 AWG ultrafin, mikrokoaxiális kábeleket . Átmérőjük előnye lehetővé teszi, hogy könnyedén átférjenek a mikroszkopikus gimbálcsapágyakon. A szokásos megoldásokhoz képest, amelyeket a szabványos élő közvetítő eszközökben használnak, kábeleink lényegesen keskenyebb vezetési térben is kiválóan működnek.
A kábelek vékonyításával több „levegőt” hagyunk az AI-chipeknek, hogy hatékonyan működhessenek.
(AI automatikus követés és tartósság)
A mérnöki kihívás: Az AI-követés azt jelenti, hogy a gimbálmotorok egyetlen élő közvetítési munkamenet során ezerszámra végeznek beállításokat és forgásokat. Ilyen magas frekvenciájú, kis sugárú ismétlődő mozgás mellett az általános kábelek hajlamosak fémfáradtság törésre, ami időszakos jeleket vagy akár teljes eszközhiba-t okozhat.
Megoldásünk: Egy saját fejlesztésű ötvözetvezető összetétel alkalmazásával és nagy szilárdságú szigetelőanyagok (például PFA ), mikrokoaxiális kábelink rendkívüli „emlékezőképességgel” és rugalmassággal bírnak. Még egy extrém kis hajlítási sugárnál is, mint például R=2,0 mm , sikeresen átmennek a szigorú forgási élettartam-teszteken.
(Nagy sávszélességű 4K videó és EMI-védettség)
A mérnöki kihívás: A gimbál-motor jelentős elektromágneses interferencia (EMI) forrása, miközben a 4K videóadatok rendkívül érzékenyek. Amikor a motor gyorsan forog, az általa generált elektromágneses zaj közvetlenül zavarhatja a videóátvitelt, ami „hóesést”, pixelesedést vagy magas késleltetést eredményezhet a közvetítésben.
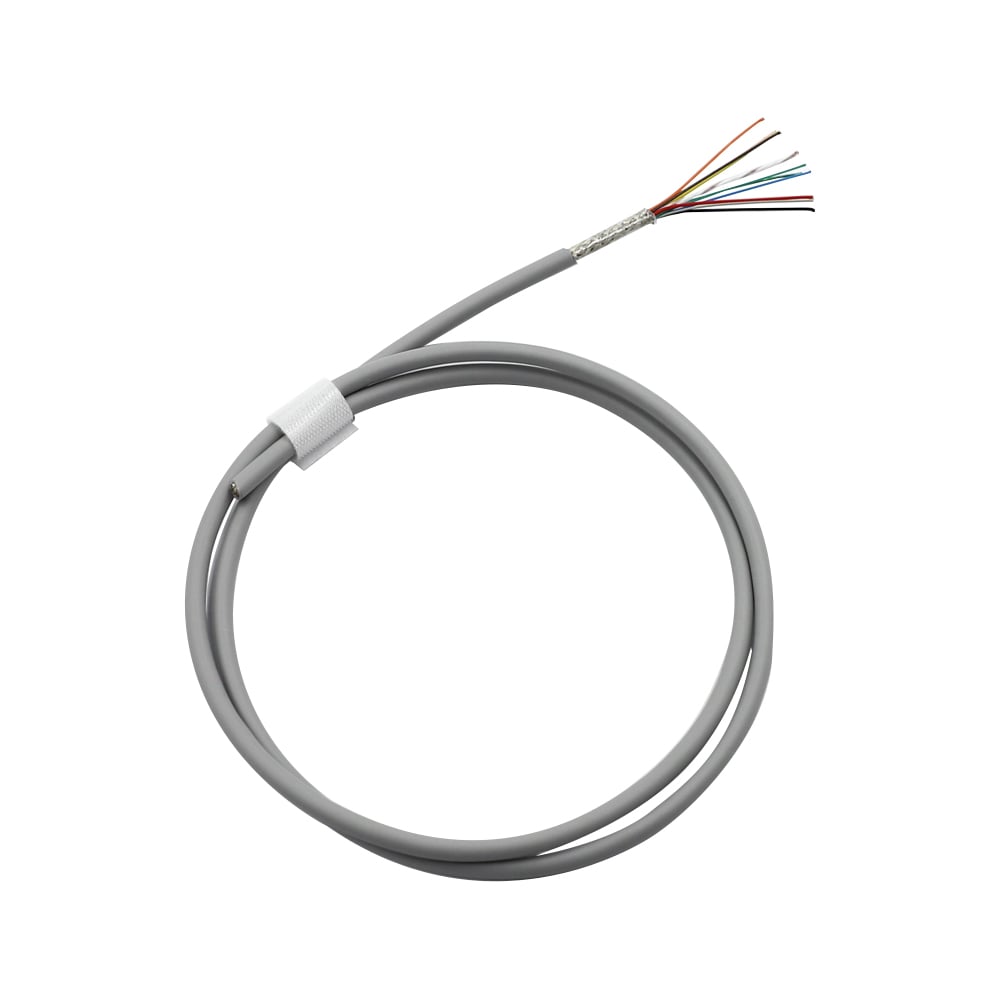
Megoldásünk: Aa mikrokoaxiális kábelek független fizikai védőszerkezete . Minden jelvezeték szorosan be van burkolva, így „magánalagutat” hoz létre a nagy sávszélességű 4K adatfolyamok számára. Ez teljesen elszigeteli a motorból származó zavarokat, és biztosítja, hogy a kép mindig kristálytiszta maradjon.
A fogyasztói szintű AI-kameráktól az ipari robotikáig egy termék „mennyezete” gyakran nem a processzorán, hanem az „agyat” a „végtagokhoz” csatlakoztató kábeltömbön múlik.
Át 42–48 AWG ultrafin koaxiális technológia ,HOTTEN megtalálta a „arany középutat” a szélsőséges térkorlátozás, a dinamikus élettartam és a jelminőség között. Nem csupán kábeleket gyártunk; megbízható energia- és adatátviteli alapot nyújtunk a következő generációs intelligens AI-hardverek számára.
A gimbalkamerakábel kiválasztását a tényleges kombináció alapján kell elvégezni: mechanikai mozgás, jelkövetelmények, vezetési tér, földelési igények, csatlakozókonfiguráció és gyártási követelmények . A legkisebb kábel nem feltétlenül a legjobb megoldás egy dinamikus kamerarendszerhez.
Ha a kábel folyamatosan mozog a gimbállal együtt → határozza meg a mozgástartományt, hajlítási sugarat, hajlítási gyakoriságot, torziót és az elvárt élettartam-ciklusok számát → majd válassza ki a vezetőanyagot, szigetelést, árnyékolást és a külső burkolat szerkezetét.
Egy rögzített kamerához használt kábel nem feltétlenül alkalmas folyamatosan forgó gimbálra. Ezért az egész szerelvény mechanikai viselkedését a tényleges mozgási profil szerint kell értékelni.
Kapcsolódó, ultrafinom rugalmasságot optimalizáló példa: Hogyan optimalizáltuk a 46 AWG mikrokoaxiális kábelt a kiváló hajlékonyság érdekében .
Ha a kábel nagysebességű videó- vagy képadatokat továbbít → határozza meg a jel típusát, frekvenciát vagy adatátviteli sebességet, impedanciát, csillapítást, kábelláncot és árnyékolási követelményeket → majd határozza meg a megfelelő kábel szerkezetet.
A kábelt ne csak az AWG-méret vagy a kábelátmérő alapján válassza ki. A teljes kábel és csatlakozó útvonal elektromos jellemzőinek illeszkedniük kell a kamerarendszer követelményeihez.
A kapcsolódó magasfrekvenciás tervezési szempontokért lásd Miért olyan nehéz az ultrafin, magasfrekvenciás koaxiális kábel tervezése .
Ha a gimbál rendelkezik nagyon korlátozott belső vezetési térrel → értékelje együtt a kábel külső átmérőjét, a vezetők méretét, az izolációs réteg vastagságát, a földelést és a csatlakozó méreteit → majd ellenőrizze a rugalmasságot és a jelátviteli teljesítményt.
Csak a vezetők méretének csökkentése nem garantálja a legkisebb végleges szerelvényt. Az izoláció, a földelés, a külső burkolat felépítése, a csatlakozó geometriája és a bekötés is hozzájárul a végső vezetési térhez.
A vezetőméret-kompromisszumokhoz lásd Hogyan befolyásolja az AWG a mikrokoaxiális kábelek teljesítményét? .
Ha a kábel közel halad a gimbál motorjai mellett vagy más elektronikus zajforrások mellett → értékelje együtt a földelés szerkezetét, az impedanciát, a csillapítást, a földelést, a csatlakozó átmeneteket és a vezetést → majd érvényesítse a teljes jelútátvitelt.
Az egyéni mikrokoaxiális árnyékolás hasznos lehet a kompakt, nagysebességű jelvezetékek esetében, de a csatlakozó és a bekötési régió szintén figyelembe veendő, mivel az egész összeköttetés hozzájárul a végleges elektromos teljesítményhez.
A kompakt, egyedi csatlakozásokhoz lásd a HOTTEN-t Mikroszkópikus Középpontos Kábelgyüjtemény .
Ha a kameramodul miniaturizált, nagy sűrűségű csatlakozót használ → a kábel geometriájának véglegesítése előtt határozza meg a csatlakozó gyártóját, típusszámát, osztását, csatlakozási rajzát, bekötési módszerét és a rendelkezésre álló interfészterületet → majd fejlessze ki a kábelt és a bekötést egyetlen szerelvényként.
Ez különösen fontos akkor, ha a kábelnak egy nagyon kis gimbálcsapágyon vagy vezetési csatornán keresztül kell áthaladnia. A csatlakozó méretei korlátozó tényezővé válhatnak, még akkor is, ha maga a kábel megfelel a szükséges külső átmérőnek.
A HOTTEN speciális kamerához tervezett összeköttetési termékeihez lásd Gimbal Kamera Vezetékváz .
Különböző kamerarendszerek különböző prioritásokat eredményezhetnek.
Ha a kamera több nagysebességű jelcsatornát használ egy kompakt modulban → elsődleges szempont a nagy sűrűségű vezetékezés, a kábel külső átmérője (OD), a képernyőzés, az impedancia és a csatlakozók sűrűsége → majd érvényesíteni az egész összeszerelést.
Ha a kamerát folyamatosan mozgó gimbalra szerelik → elsődleges szempont a hajlékonysági élettartam, a hajlítási sugár, a torziós ellenállás, a kompakt vezetékezés és a húzóerő-kiegyenlítés → majd ellenőrizni a jelminőséget a mechanikai tesztek után.
Ha a kamera motorok vagy más EMI-források közelében működik → elsődleges szempont a képernyőzési szerkezet, a jelminőség, a földelés és a csatlakozóátmenetek → majd érvényesíteni az egész átviteli útvonalat.
Ha a kamera egy mesterséges intelligenciával felszerelt okos eszköz része → elsődleges szempont a nagysebességű adatátvitel, a kompakt vezetékezés, a csatlakozók integrációja és az egész összeszerelés megbízhatósága → majd kiválasztani a megfelelő kábelarchitektúrát az eszköz tervezése alapján.
A szélesebb körű AI-eszközök kábelkövetelményeihez lásd a HOTTEN-t Mesterséges intelligencia és okos elektronika megoldások.
Egy OEM mérnöki vagy beszerzési csapatnak a prototípus vagy árajánlat kérése előtt meg kell határoznia:
| Követelménye | Ellenőrizendő paraméterek |
|---|---|
| Alkalmazás | Gimbal-kamera, mesterséges intelligenciás kamera, látási modul |
| Jel | Videó/adattípus, frekvencia, adatátviteli sebesség |
| Elektromos | Impedancia, csillapítás, kapacitás |
| Vezető | AWG, anyag, magszám |
| Méretek | Maximális külső átmérő, vezetékelhelyezési tér, kábelhossz |
| Mechanikai | Egyedi árnyékolás, teljes árnyékolás, földelés |
| Állvány | Hajlási sugár, hajlítási ciklusok száma, torzió, mozgástartomány |
| Csatlakozó | Gyártó, gyári szám (PN), lábköz, csatlakozási sémája |
| Bezárás | PCB, érzékelő, csatlakozó, forrasztási módszer |
| Környezet | Hőmérséklet, rezgés, nedvesség |
| Érvényesítés | Elektromos, mechanikai és méreti vizsgálatok |
| Gyártás | Prototípus-mennyiség, éves mennyiség |
A mechanikai rajzok, csatlakozó alkatrészszámok, csatlakozókiosztás, kábelhossz és vezetékek elhelyezésére vonatkozó korlátozások megadása segít a beszállítónak a teljes kábelösszeállítás értékelésében, nem pedig egy általános kábel árazásában.
A mérnöki folyamat összefoglalható így:
Gimbal-architektúra → mozgásprofil → jelkövetelmények → rendelkezésre álló vezetékelhelyezési tér → kábel külső átmérője → vezető/dielektrom → földelés → csatlakozó → húzóerő-kiegyenlítés → prototípus → mechanikai érvényesítés → elektromos érvényesítés → gyártás
Ha a minimális hely a fő korlátozó tényező → optimalizálja a kábel külső átmérőjét és a csatlakozó geometriáját → majd ellenőrizze a jel- és mechanikai teljesítményt.
Ha a dinamikus mozgás a fő korlátozó tényező → optimalizálja a hajlékonysági élettartamot, a hajlítási sugarat, a torziót és a húzóerő-kiegyenlítést → majd ellenőrizze az elektromos stabilitást mechanikai vizsgálat után.
Ha a nagysebességű videó integritása az elsődleges korlátozó tényező → optimalizálja az impedanciát, a csillapítást, a földelést, a kábel geometriáját és a csatlakozó átmeneteket → majd érvényesítse az egész átviteli útvonalat.
Ha a kábelnek egyszerre több korlátozó tényezőt is ki kell elégítenie → optimalizálja az egész kábelösszeállítást, ne egyetlen paramétert.
Egyedi, nagy sűrűségű kameracsatlakozókhoz lásd Mikroszkópikus Középpontos Kábelgyüjtemény .
Dedikált kamerahuzalozási megoldásokhoz lásd Gimbal Kamera Vezetékváz .
Szélesebb körű UAV- és robotalkalmazásokhoz lásd UAV és robotika .
| Gimbal-kamera kihívás | Kábeltervezési követelmény | Teljesítmény előny |
|---|---|---|
| Korlátozott belső tér | Ultrafin kábelépítés | Lehetővé teszi a kompakt vezetést |
| Ismétlődő gimbal-mozgás | Nagy rugalmasságú vezeték és szigetelés | Javítja a dinamikus tartósságot |
| Nagysebességű 4K jelek | Vezérelt impedancia | Segíti a jelminőség megőrzését |
| Motor által generált elektromágneses zavar | Egyéni pányezés | Csökkenti az elektromágneses zavarokat |
| Szoros vezetési útvonalak | KIS HAJLÍTÁSI SUGÁR | Támogatja a kompakt mechanikai tervezést |
| Több belső jel | Nagy sűrűségű kábelkonfiguráció | Megtakarítja a belső teret |
K1: Miért használnak mikrokoaxiális kábeleket a gimbálkamerákban?
A mikrokoaxiális kábelek kompakt megoldást nyújtanak nagysebességű jelek átvitelére a gimbálkamerák korlátozott belső terében, miközben rugalmasságot és jelminőséget is megőriznek.
Q2: Támogathatják a mikrokoaxiális kábelek a 4K videóátvitelt?
Igen. Megfelelően tervezett mikrokoaxiális kábelek támogathatják a nagysebességű videójelek átvitelét, miközben fenntartják a vezérelt impedanciát, a földelést és a jel integritását.
Q3: Miért fontos a kábel rugalmassága a gimbálkamerás alkalmazásokban?
A gimbálkamerák folyamatosan forognak és állítják pozíciójukat. Egy rendkívül rugalmas kábel ellenáll a gyakori hajlításnak és mozgásnak, csökkentve ezzel a fáradási okú jelzavarok kockázatát.
Q4: Hogyan segít a földelés egy gimbálkamerás kábelnél?
A földelés csökkenti az elektromágneses zavarokat a motorok és más elektronikus alkatrészek által keltett interferenciából, így védi a finom, nagysebességű videójeleket a nem kívánt zajtól.
Q5: Milyen AWG méretek érhetők el mikrokoaxiális gimbálkamerás kábeleknél?
A megfelelő vezetőméret a rendelkezésre álló vezetési tér, az elektromos követelmények és a mechanikai tervezés függvénye. Rendkívül finom konstrukciók, például 42–48 AWG, fontolóra vehetők a maximálisan kompakt alkalmazásokhoz.
Q6: Testresíthetők-e a mikrokoaxiális kábelek HOTTEN által gimbálkamerákhoz?
Igen. A HOTTEN testreszabhatja a vezeték méretét, a kábel szerkezetét, a földelést, a szigetelést, a kábel hosszát és a csatlakozó összeállítását a gimbálkamerák és egyéb kompakt elektronikus eszközök követelményei szerint.
 Friss hírek
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05