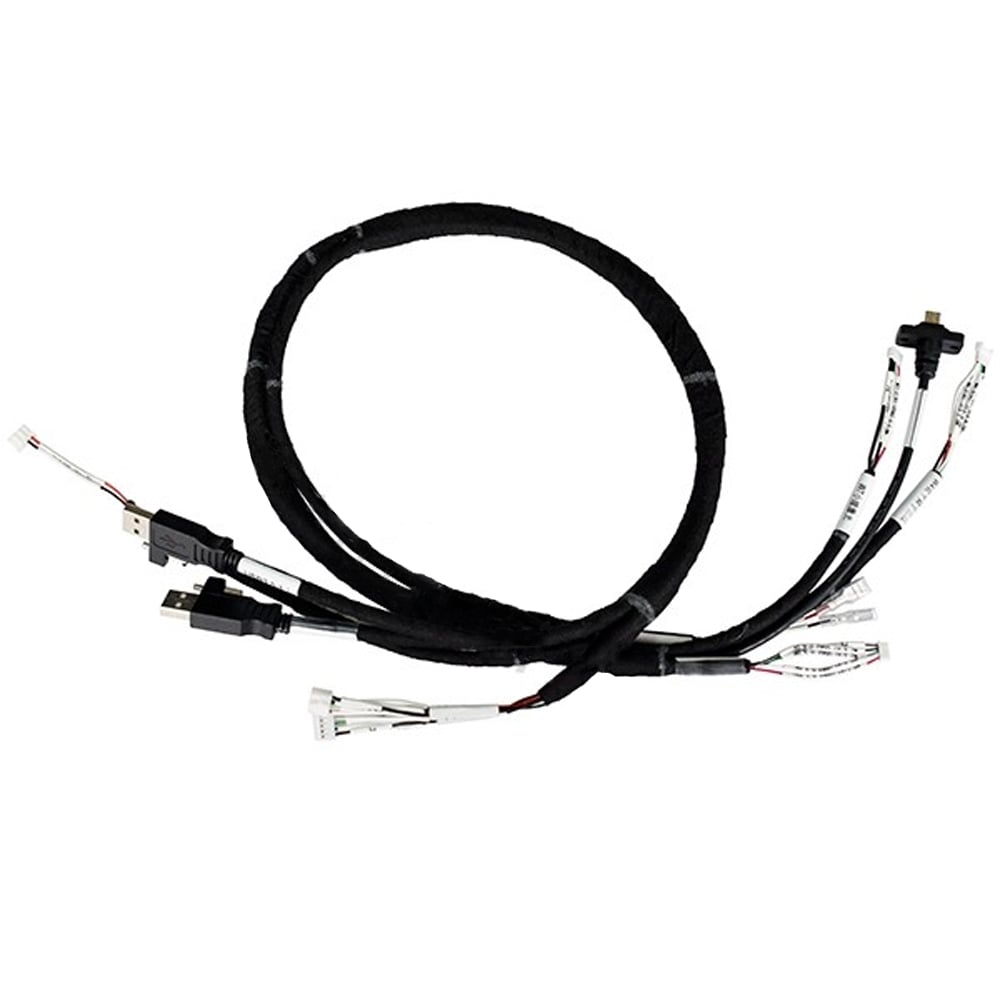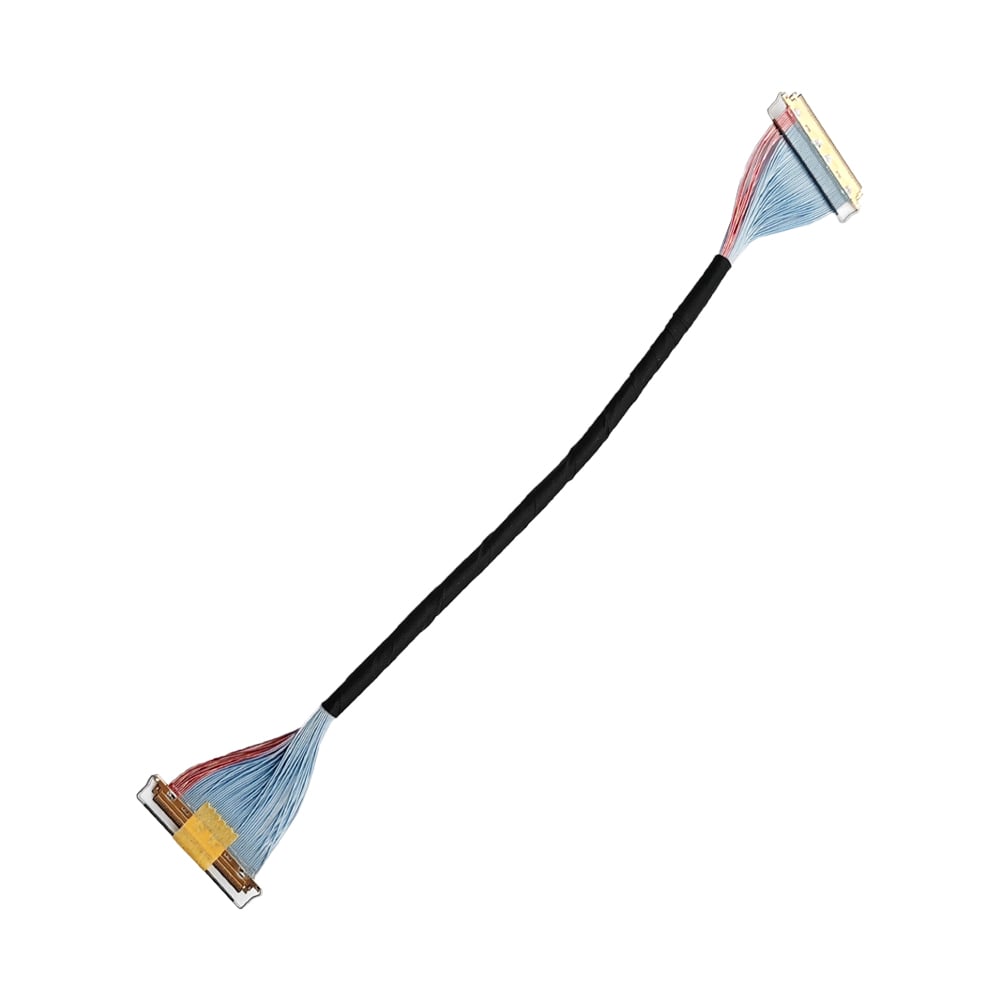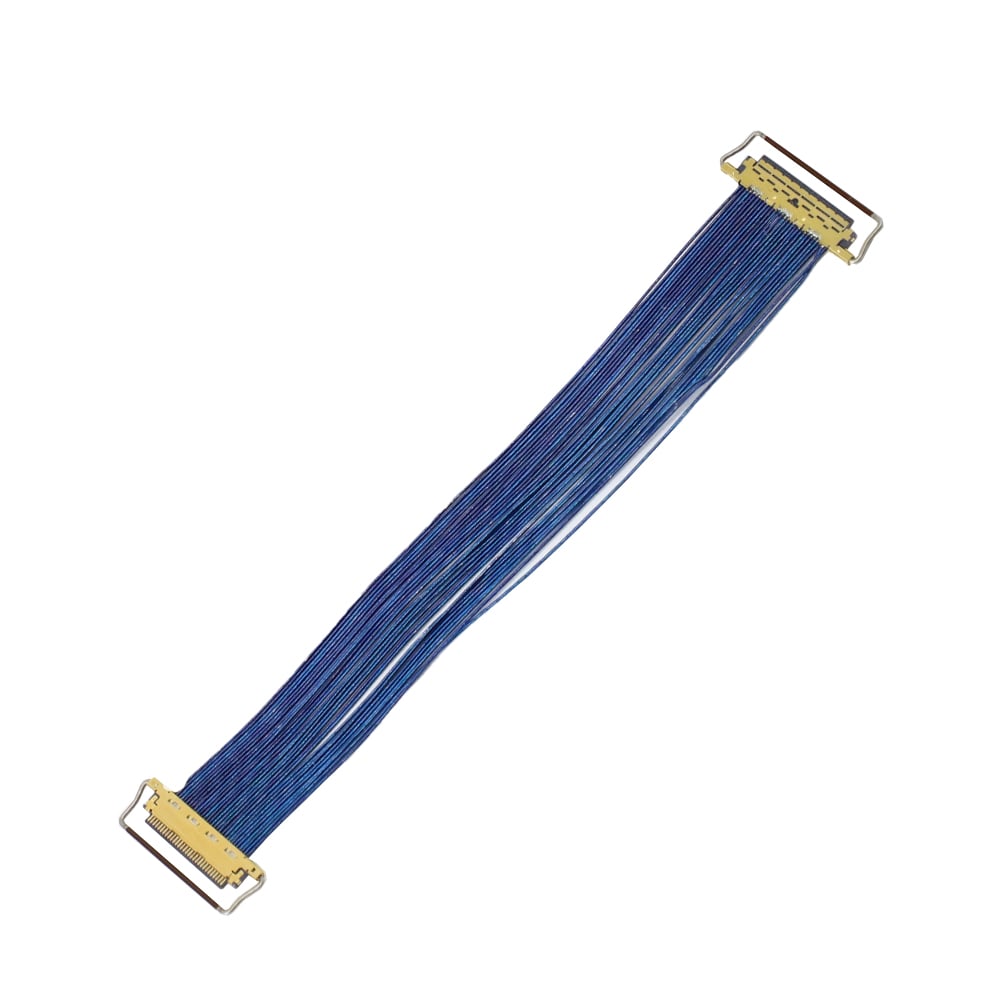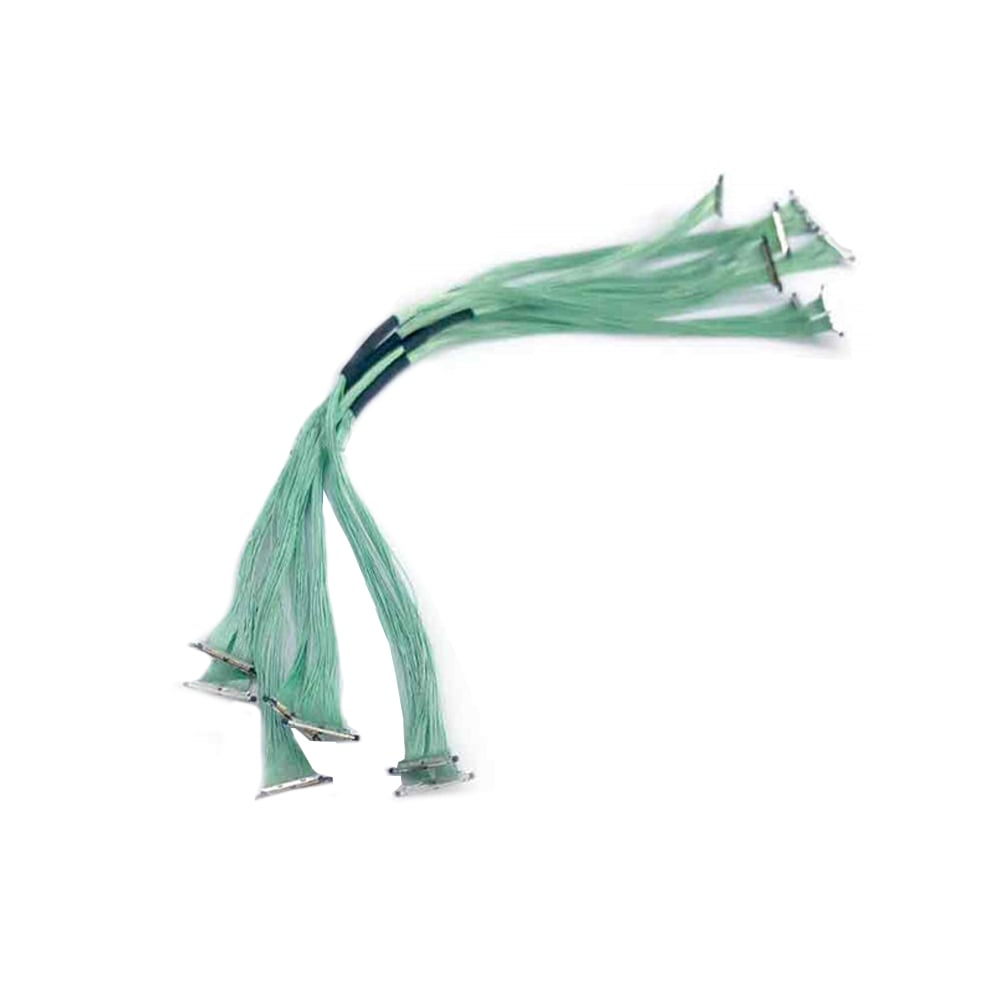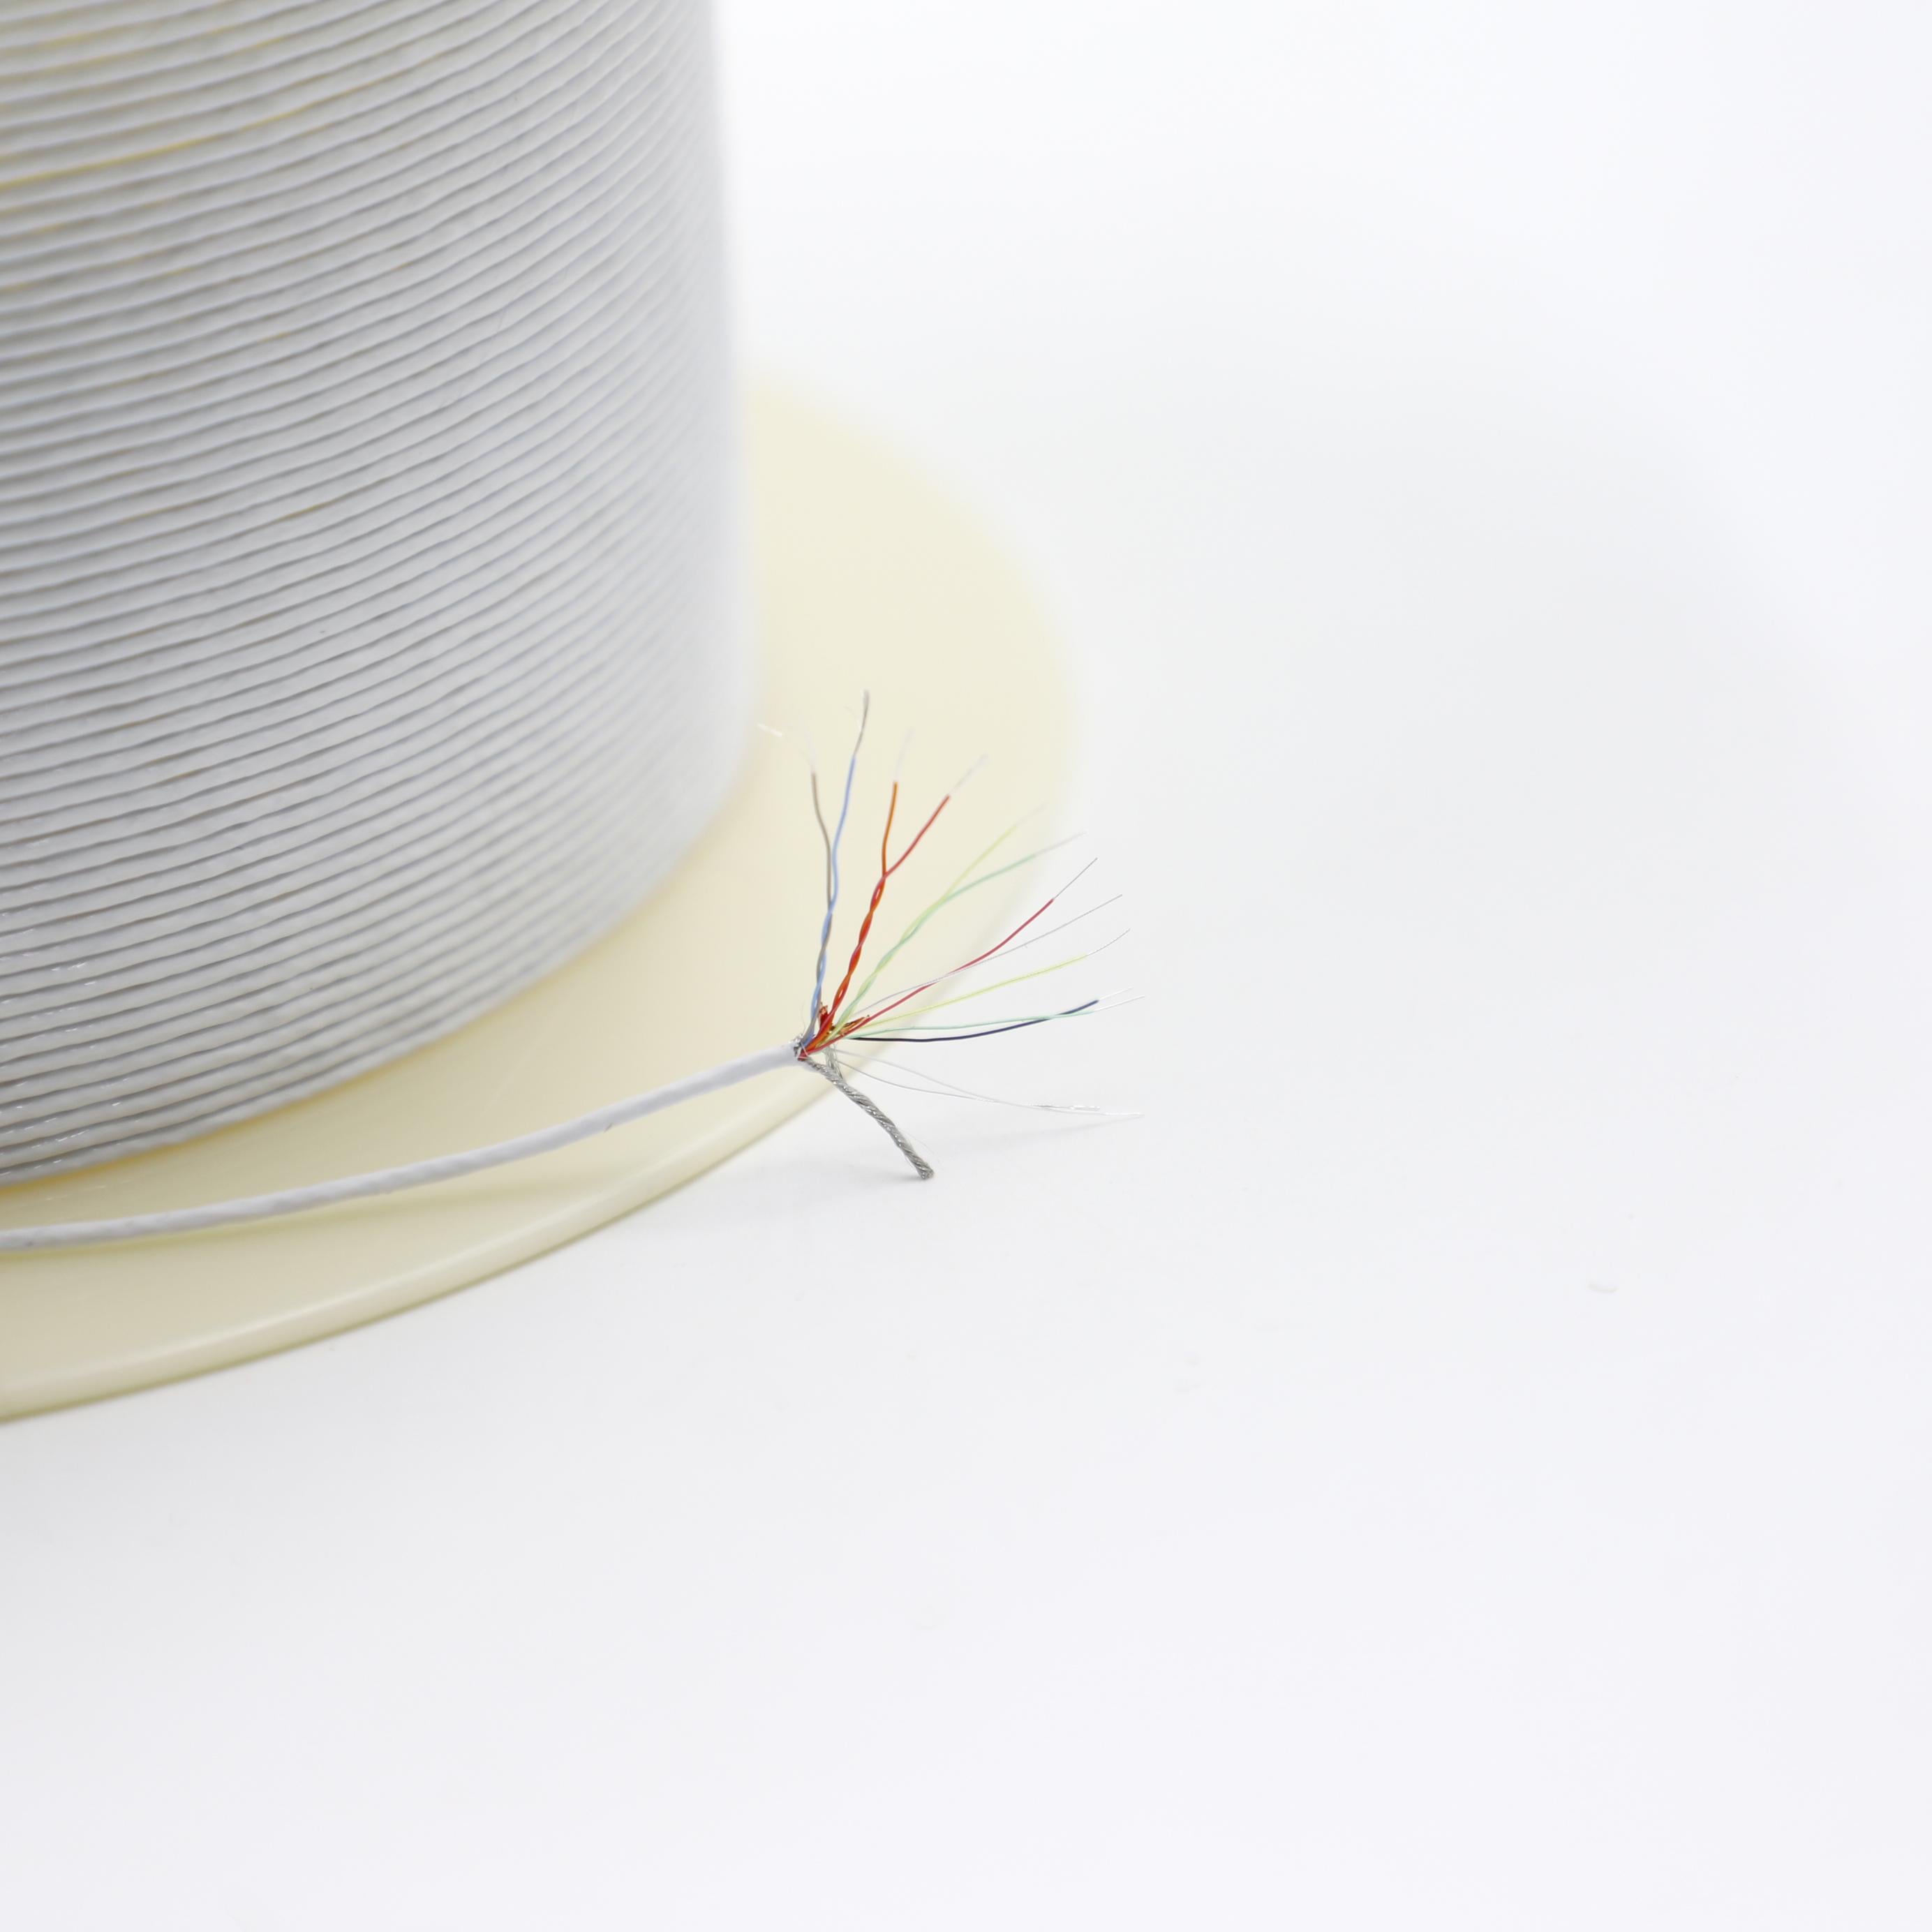
La miniaturisation continue des endoscopes flexibles et des instruments chirurgicaux mini-invasifs impose des contraintes de plus en plus strictes en matière d’espace disponible pour les systèmes d’imagerie. Dans le développement pratique de systèmes, la fiabilité de la liaison de transmission d’images est tout aussi critique que les performances du capteur d’image lui-même. La flexion dynamique dans des canaux ultra-réduits, le bruit électromagnétique à haute densité et les interconnexions miniatures créent collectivement des défis techniques majeurs pour la transmission de signaux différentiels haute vitesse entre le module caméra compact et la carte principale ISP.
Un module de caméra compact tel que le OV9734 peut être utilisé là où un petit capteur d’image et un trajet de signal court sont requis, mais le câble reliant le module de caméra à l’électronique principale doit être conçu en tenant compte de l’interface mécanique et électrique complète.
Le OV9734 est un capteur d’image CMOS compact de 1/9 pouce prenant en charge une résolution de 1280 × 720, jusqu’à 30 images par seconde et une sortie MIPI à une voie . OmniVision propose des options d’emballage CSP et COB, le capteur étant conçu pour des dispositifs électroniques compacts.
Dans un système d’imagerie médicale, l’ensemble du câble doit donc répondre à des exigences allant au-delà d’une simple connexion du capteur. Les ingénieurs fabricants d’équipement d’origine doivent généralement maîtriser la taille du câble, la géométrie du connecteur, la transmission du signal, le blindage, les performances en flexion, la protection contre les contraintes mécaniques et la cohérence de l’assemblage afin que le câble s’intègre parfaitement dans le module d’imagerie sans introduire de risques électriques ou mécaniques superflus.
| Exigence de conception | Prise en compte de l’ensemble de câbles | Pourquoi cela compte |
|---|---|---|
| Module de caméra compact | Construction de câble micro ou ultra-fine | Réduit l’espace requis autour de la caméra |
| Interface de signal MIPI | Structure d’interconnexion haute vitesse adaptée | Contribue à maintenir l’intégrité du signal |
| Zone de connecteur réduite | Connecteur à pas fin et terminaison contrôlée | Permet une intégration compacte sur carte PCB |
| Acheminement souple | Diamètre extérieur réduit et caractéristiques de flexion appropriées | Permet au câble d’épouser la structure de l’appareil |
| La maîtrise des interférences électromagnétiques (EMI) | Blindage et terminaison appropriés | Contribue à réduire les interférences indésirables |
| Fiabilité mécanique | Relâchement de la contrainte et sortie contrôlée du câble | Protège la connexion côté caméra |
| Intégration OEM | Longueur, connecteur et acheminement personnalisés | Correspond à l’architecture réelle du dispositif |
Le principe d’ingénierie clé est le suivant :
Le module caméra, le câble, le connecteur et la carte PCB hôte doivent être considérés comme un seul système d’interconnexion, et non comme des composants séparés.
Pour les applications d’imagerie compactes, HOTTEN fournit Assemblage de câble coaxial micro et Assemblage de câble médical solutions pour les conceptions OEM personnalisées.
Le OVM9734 intègre un boîtier à optique au niveau wafer (WLO) et délivre une vidéo 720p via une interface MIPI CSI-2, ce qui le rend spécifiquement conçu pour des applications où l’espace d’installation est extrêmement limité.
Comme le module de caméra avant est déjà fortement intégré, les concepteurs de systèmes se concentrent de plus en plus sur les performances physiques du trajet de transmission du signal. L’ensemble de câbles haute fréquence influence directement les pertes d’insertion, la continuité d’impédance et l’intégrité des trames lors de la transmission d’images haute vitesse entre le module de caméra et le processeur de signal d’image (ISP).
1. Intégrité du signal haute vitesse
Le protocole MIPI CSI-2 repose sur la transmission différentielle à faible tension (LVDS) pour transférer des données d’image haute vitesse. Miniature câbles coaxiaux avec une impédance différentielle strictement contrôlée (généralement 100 Ω) réduisent les pertes d’insertion et préservent d’excellentes performances du diagramme de l’œil.
2. Contraintes d’espace et fiabilité dynamique en flexion
Les ensembles de câbles médicaux doivent pouvoir passer par des canaux extrêmement étroits tout en offrant un faible rayon de courbure, une excellente flexibilité et une résistance aux pliages et torsions répétés sans fatigue des conducteurs ni défaillance de l’isolation.
3. Blindage EMI dans les environnements électromagnétiques à forte densité
Les environnements médicaux comportent des alimentations à découpage, des moteurs et des équipements chirurgicaux générant des interférences électromagnétiques (EMI). Des blindages tressés ou servés à haute densité isolent les voies de données haute vitesse des perturbations externes et suppriment les crosstalk internes.
Câble coaxial micro Assemblages
Les ensembles de câbles coaxiaux microscopiques ultrafins, calibre AWG 36 à 46, constituent la solution privilégiée pour les endoscopes médicaux et les sondes d’imagerie à longue portée, assurant une excellente transmission haute fréquence, une impédance contrôlée et une flexibilité exceptionnelle sur plusieurs axes.
Circuits imprimés flexibles (FPC)
Les circuits imprimés flexibles (FPC) conviennent au routage fixe sur courte distance à l’intérieur des poignées ou des boîtiers rigides, offrant une géométrie précise des conducteurs et un profil extrêmement compact.
Les options de personnalisation comprennent la longueur du câble, le choix du connecteur miniature, le dénudage précis des fils et les matériaux de gaine biocompatibles répondant aux exigences de stérilisation.
• Systèmes d’endoscopie médicale
Utilisés dans les endoscopes gastro-intestinaux, urologiques et respiratoires nécessitant un diamètre réduit et une excellente flexibilité en torsion.
• Dispositifs médicaux d’imagerie miniaturisés
Adaptés aux équipements diagnostiques portables, aux dispositifs d’imagerie ORL portatifs et aux sondes d’imagerie dentaire exigeant une transmission d’images haute vitesse stable.
• Robotique médicale et vision industrielle de précision
Conçus pour les robots chirurgicaux et les systèmes d’inspection de précision nécessitant une résistance durable aux vibrations et une tenue dynamique à la flexion.
Hotten fournit des services d’évaluation en ingénierie de précision et d’assemblage de câbles, notamment :
• Traitement ultra-fin de coaxiaux microscopiques (dénudage précis, soudure laser microscopique, surmoulage)
• Grande compatibilité d’interface, y compris les architectures MIPI CSI-2
• Évaluation de la conception pour la fabrication (DFM) basée sur des plans, des modèles CAO ou des échantillons
• Tests électriques à 100 %, y compris la continuité, la résistance d’isolement et la vérification de l’intégrité du signal
La première étape consiste à identifier précisément la manière dont le module de caméra communique avec l’électronique hôte.
Pour l’OV9734, OmniVision spécifie une Sortie MIPI avec données brutes sur 1 voie , ainsi que des interfaces de commande et d’alimentation.
Cela signifie que la conception du câble ne doit pas être choisie uniquement en fonction de sa taille physique.
Les ingénieurs OEM doivent confirmer :
Si la caméra utilise une interface différentielle haute vitesse, alors... le câble et le connecteur doivent être évalués pour l’ensemble du trajet haute vitesse, parce que la transition au niveau du câble et le connecteur peuvent engendrer des discontinuités, même lorsque le câble lui-même semble mécaniquement adapté.
La réduction du diamètre du câble est avantageuse dans les équipements d’imagerie compacts, mais réduire simplement l’épaisseur du câble n’est pas automatiquement la solution adéquate.
Un câble plus petit modifie simultanément plusieurs paramètres techniques :
| Paramètre | Compromis de conception possible |
|---|---|
| Diamètre extérieur | Encombrement réduit contre robustesse mécanique |
| Taille du conducteur | Taille réduite contre résistance électrique |
| Épaisseur de l'isolation | Diamètre extérieur réduit contre contrôle diélectrique |
| Écran | Profil réduit contre performances CEM |
| Rayon de courbure | Acheminement amélioré contre durabilité mécanique |
| Taille du connecteur | Interface réduite contre difficulté de soudage |
| Longueur du câble | Flexibilité d’emballage contre perte de signal / marge système |
Si le module d’imagerie doit tenir dans un espace très restreint, alors... la miniaturisation du câble doit être optimisée conjointement avec la conception des conducteurs, du diélectrique, du blindage et des connecteurs, parce que réduire une seule dimension isolément peut créer des problèmes ailleurs dans l’interconnexion.
Cela est particulièrement important lorsque le module caméra est monté à proximité de l’ensemble optique ou à l’intérieur d’un petit instrument médical.
L’ensemble de câblage peut être directement connecté à un module caméra compact, à une carte de circuit imprimé (PCB) ou à un connecteur à pas fin.
À cette échelle, la zone de terminaison peut devenir plus difficile à fabriquer et à inspecter.
Les considérations techniques comprennent :
Si la terminaison utilise un connecteur à pas fin, alors... les dispositifs de montage et les contrôles de processus deviennent plus importants, parce que de faibles erreurs de positionnement peuvent affecter l’emboîtement des connecteurs, le contact électrique ou la fiabilité mécanique.
Pour les projets d’équipementier d’origine (OEM), le fabricant du connecteur, le numéro de pièce exact, le plan technique et les informations relatives à l’emboîtement doivent donc être inclus dans la demande de devis (RFQ) dès qu’ils sont disponibles.
Les équipements médicaux d’imagerie peuvent comporter plusieurs circuits électriques, horloges, moteurs, écrans, électroniques de puissance, ainsi que des sous-systèmes sans fil ou RF.
L’ensemble câblé peut donc faire partie de l’environnement électromagnétique au niveau du système.
La conception du blindage doit tenir compte de :
Si le câble de la caméra passe à proximité de circuits d’alimentation à découpage ou d’autres composants à fort bruit, alors... la protection contre les interférences et le routage doivent être envisagés conjointement, parce que une protection au niveau du câble ne peut pas compenser entièrement un routage médiocre au niveau du système.
Pour les applications nécessitant des interconnexions radiofréquence à haute fréquence ou contrôlées, HOTTEN propose également Assemblage de câble coaxial rf solutions.
Un câble d’imagerie miniature peut être acheminé à l’intérieur d’un boîtier compact ou fixé à un mécanisme d’imagerie mobile.
Le câble doit donc être classé en fonction de son état mécanique réel :
| Condition d'application | Focus ingénierie |
|---|---|
| Installation statique | Rayon de courbure minimal et dispositif de décharge de contrainte |
| Des mouvements répétés | Flexibilité de vie et fatigue du conducteur |
| Rotation / torsion | Performance en torsion |
| Acheminement interne serré | Petit diamètre extérieur et rayon de courbure contrôlé |
| Manipulations fréquentes | Résistance de la gaine et protection de la terminaison |
| Insertion / retrait de l’instrument | Relâchement de contrainte et maintien du connecteur |
Si le câble subit des flexions répétées à proximité du module caméra, alors... la construction du câble et le relâchement de contrainte doivent être validés dans des conditions de mouvement représentatives, parce que une conception mécaniquement compacte doit toutefois maintenir la continuité électrique et les performances du signal tout au long de sa durée de service.
Pour les projets OEM d’imagerie médicale, une spécification générique de « câble pour caméra » n’est généralement pas suffisante.
Un ensemble technique pratique doit définir :
| Paramètre de demande de prix (RFQ) | Informations à fournir |
|---|---|
| Module de caméra | Modèle exact / conditionnement exact |
| Interface | Interface MIPI, analogique, LVDS ou autre |
| Connecteur | Fabricant et numéro de pièce |
| Aiguillage | Affectation des signaux et de l’alimentation |
| Longueur du câble | Longueur finie et tolérance |
| Câble OD | Diamètre maximal autorisé |
| Rayon de courbure | Exigences statiques et dynamiques |
| Écran | Construction ou performances requises |
| Terminaison | Interface connecteur / carte / côté caméra |
| Mechanical | Relâchement de contrainte, acheminement et sens de sortie |
| Environnement | Température, humidité, nettoyage ou autre exposition |
| Essais | Essais de continuité, d’isolation, de signal ou mécaniques |
| Quantité | Volumes de prototype, de pré-série et de production de masse |
Si le module caméra est déjà fixé, alors... fournir le dessin du module caméra ou ses dimensions d’interface ainsi que les exigences relatives au câble, parce que l’espace de connexion disponible peut déterminer la construction pratique du câble et la méthode de terminaison.
Les performances du câble doivent finalement être évaluées conjointement avec le module caméra réel et l’électronique hôte.
Selon le système, la validation du prototype peut inclure :
| Validation | Finalité technique |
|---|---|
| Test de continuité | Vérifier tous les chemins électriques |
| Test d'isolation | Vérifier l’isolation électrique, le cas échéant |
| Essai d’intégrité du signal | Vérifier la transmission haute vitesse |
| Maintien du connecteur | Confirmer la connexion mécanique |
| Essai de traction | Évaluer la résistance de la terminaison |
| Essai de flexion | Évaluer les mouvements répétés |
| Inspection dimensionnelle | Vérifier l’ajustement dans l’appareil |
| Évaluation CEM/CEI | Évaluer le comportement d’interférence au niveau système |
| Essais Environnementaux | Évaluer les performances dans des conditions définies |
Si un prototype ne réussit qu’un test de continuité de base, alors... ce qui, en soi, ne démontre pas les performances du système caméra, parce que une interface d’imagerie haute vitesse peut être affectée par la conception de l’interconnexion, même lorsque chaque conducteur présente une continuité électrique parfaite.
Pour les projets d’imagerie médicale compacts, la valeur du fournisseur ne se limite pas à la fourniture de matériaux de câblage.
Un procédé de fabrication OEM adapté doit relier :
interface caméra → construction du câble → sélection du connecteur → terminaison → blindage → protection mécanique → essais → maîtrise de la production
Le fournisseur doit être en mesure de travailler à partir des plans d’ingénierie, des informations sur la nomenclature (BOM), des spécifications des connecteurs, des exigences relatives aux prototypes et des conditions de validation définies.
Si le module caméra et le câble doivent être personnalisés conjointement, alors... un fabricant expérimenté d’assemblages de câbles sur mesure peut contribuer à réduire le nombre d’itérations d’intégration, parce que les dimensions mécaniques, les terminaisons, le routage et les procédés de production peuvent être examinés avant la production de masse.
HOTTEN's Câble coaxial micro ,Assemblage de câble coaxial micro et la Assemblage de câble médical ces capacités s’appliquent aux exigences d’interconnexion pour caméras compactes et imagerie médicale.
Pour les fabricants de dispositifs médicaux, le choix de la solution d’assemblage de câbles est tout aussi important que celui du capteur d’imagerie lui-même.
Un assemblage de câbles haute fréquence rigoureusement conçu et entièrement validé garantit une transmission stable du signal, une durabilité mécanique à long terme et des performances cohérentes en imagerie diagnostique tout au long du cycle de vie du produit.
En associant des performances électriques optimisées à une conception mécanique fiable, les assemblages de câbles personnalisés permettent de tirer pleinement parti des capacités des modules caméra OVM9734 dans les systèmes avancés d’imagerie médicale.
 Actualités chaudes
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05





 EN