EN
LIÊN KẾT NHANH

Từ quay phim trên không điện ảnh đến kiểm tra trên không công nghiệp đòi hỏi độ chính xác cao, máy bay không người lái phụ thuộc vào việc truyền ổn định luồng video độ nét cao thời gian thực không bị mất dữ liệu tới các thiết bị điều khiển mặt đất. Ngay cả độ trễ nhỏ nhất hoặc nhiễu điện từ cũng có thể làm suy giảm chất lượng hình ảnh trên không quan trọng và dẫn đến thất bại nhiệm vụ. Rf các bộ cáp đồng trục đóng vai trò là phương tiện truyền dẫn cốt lõi cho dữ liệu video thời gian thực quan trọng này. Công nghệ dây điện tử Hotten cung cấp bộ cáp đồng trục RF tùy chỉnh, đảm bảo luồng video từ máy bay không người lái ổn định, không bị nhiễu và sắc nét nhờ năng lực nghiên cứu và phát triển nội bộ chuyên biệt.
Việc truyền video ổn định từ máy bay không người lái phụ thuộc vào toàn bộ đường dẫn tín hiệu RF , bao gồm cấu tạo cáp, trở kháng, suy hao, lớp chắn, đầu nối, chiều dài cáp và điều kiện cơ học.
Đối với hệ thống UAV, cáp cũng có thể phải hoạt động trong điều kiện rung động, chuyển động lặp lại của gimbal, không gian lắp đặt hạn chế và nhiễu điện từ từ các thiết bị điện tử trên bo mạch .
Nếu → tín hiệu video tần số cao di chuyển qua đường dẫn cáp tương đối dài
Sau đó → kiểm soát suy hao cáp, trở kháng và sự chuyển tiếp giữa các đầu nối
Tại sao → mất mát truyền dẫn và gián đoạn trở kháng có thể làm giảm tín hiệu khả dụng tại giao diện nhận.
Nếu → cáp được đi dây gần các mô-đun GPS, radio truyền dữ liệu từ xa, ESC hoặc thiết bị điện tử nguồn
Sau đó → đánh giá việc che chắn và kết thúc phần che chắn cùng với việc đi dây cáp
Tại sao → các hệ thống điện lân cận có thể gây ghép điện từ vào các đường dẫn tín hiệu nhạy cảm.
Nếu → cáp đi qua khớp xoay chuyển động hoặc cơ chế camera xoay
Sau đó → xác định bán kính uốn, số chu kỳ uốn, xoắn và giảm ứng suất
Tại sao → chuyển động cơ học lặp đi lặp lại có thể ảnh hưởng đến cả độ bền của cáp lẫn hiệu năng tần số vô tuyến (RF).
Nếu → máy bay không người lái yêu cầu bộ dây cáp nhẹ và nhỏ gọn
Sau đó → cân bằng kích thước dây dẫn, đường kính ngoài (OD) của cáp, lớp che chắn, độ linh hoạt và yêu cầu truyền dẫn
Tại sao → giảm kích thước hoặc trọng lượng cáp có thể dẫn đến những đánh đổi về mặt điện hoặc cơ học.
Nếu → bộ dây cáp phải hỗ trợ một liên kết video cụ thể
Sau đó → xác định dải tần số, trở kháng, chiều dài cáp, đầu nối và tổn hao cho phép trước khi chọn cấu trúc cáp
Tại sao → “drone video cable” không xác định đầy đủ yêu cầu RF.
Bài viết hiện tại của HOTTEN về linh kiện RF cho drone nêu bật các yếu tố then chốt đối với ứng dụng video UAV, bao gồm: truyền dẫn tổn hao thấp, phối hợp trở kháng 50Ω, chắn nhiễu, dây dẫn linh hoạt và kiểm định cơ học. Bài viết cũng mô tả các cấu trúc chuyên biệt dành riêng cho drone đua, drone điện ảnh, drone kiểm tra công nghiệp và hệ thống camera gimbal. ( hottencable.com )
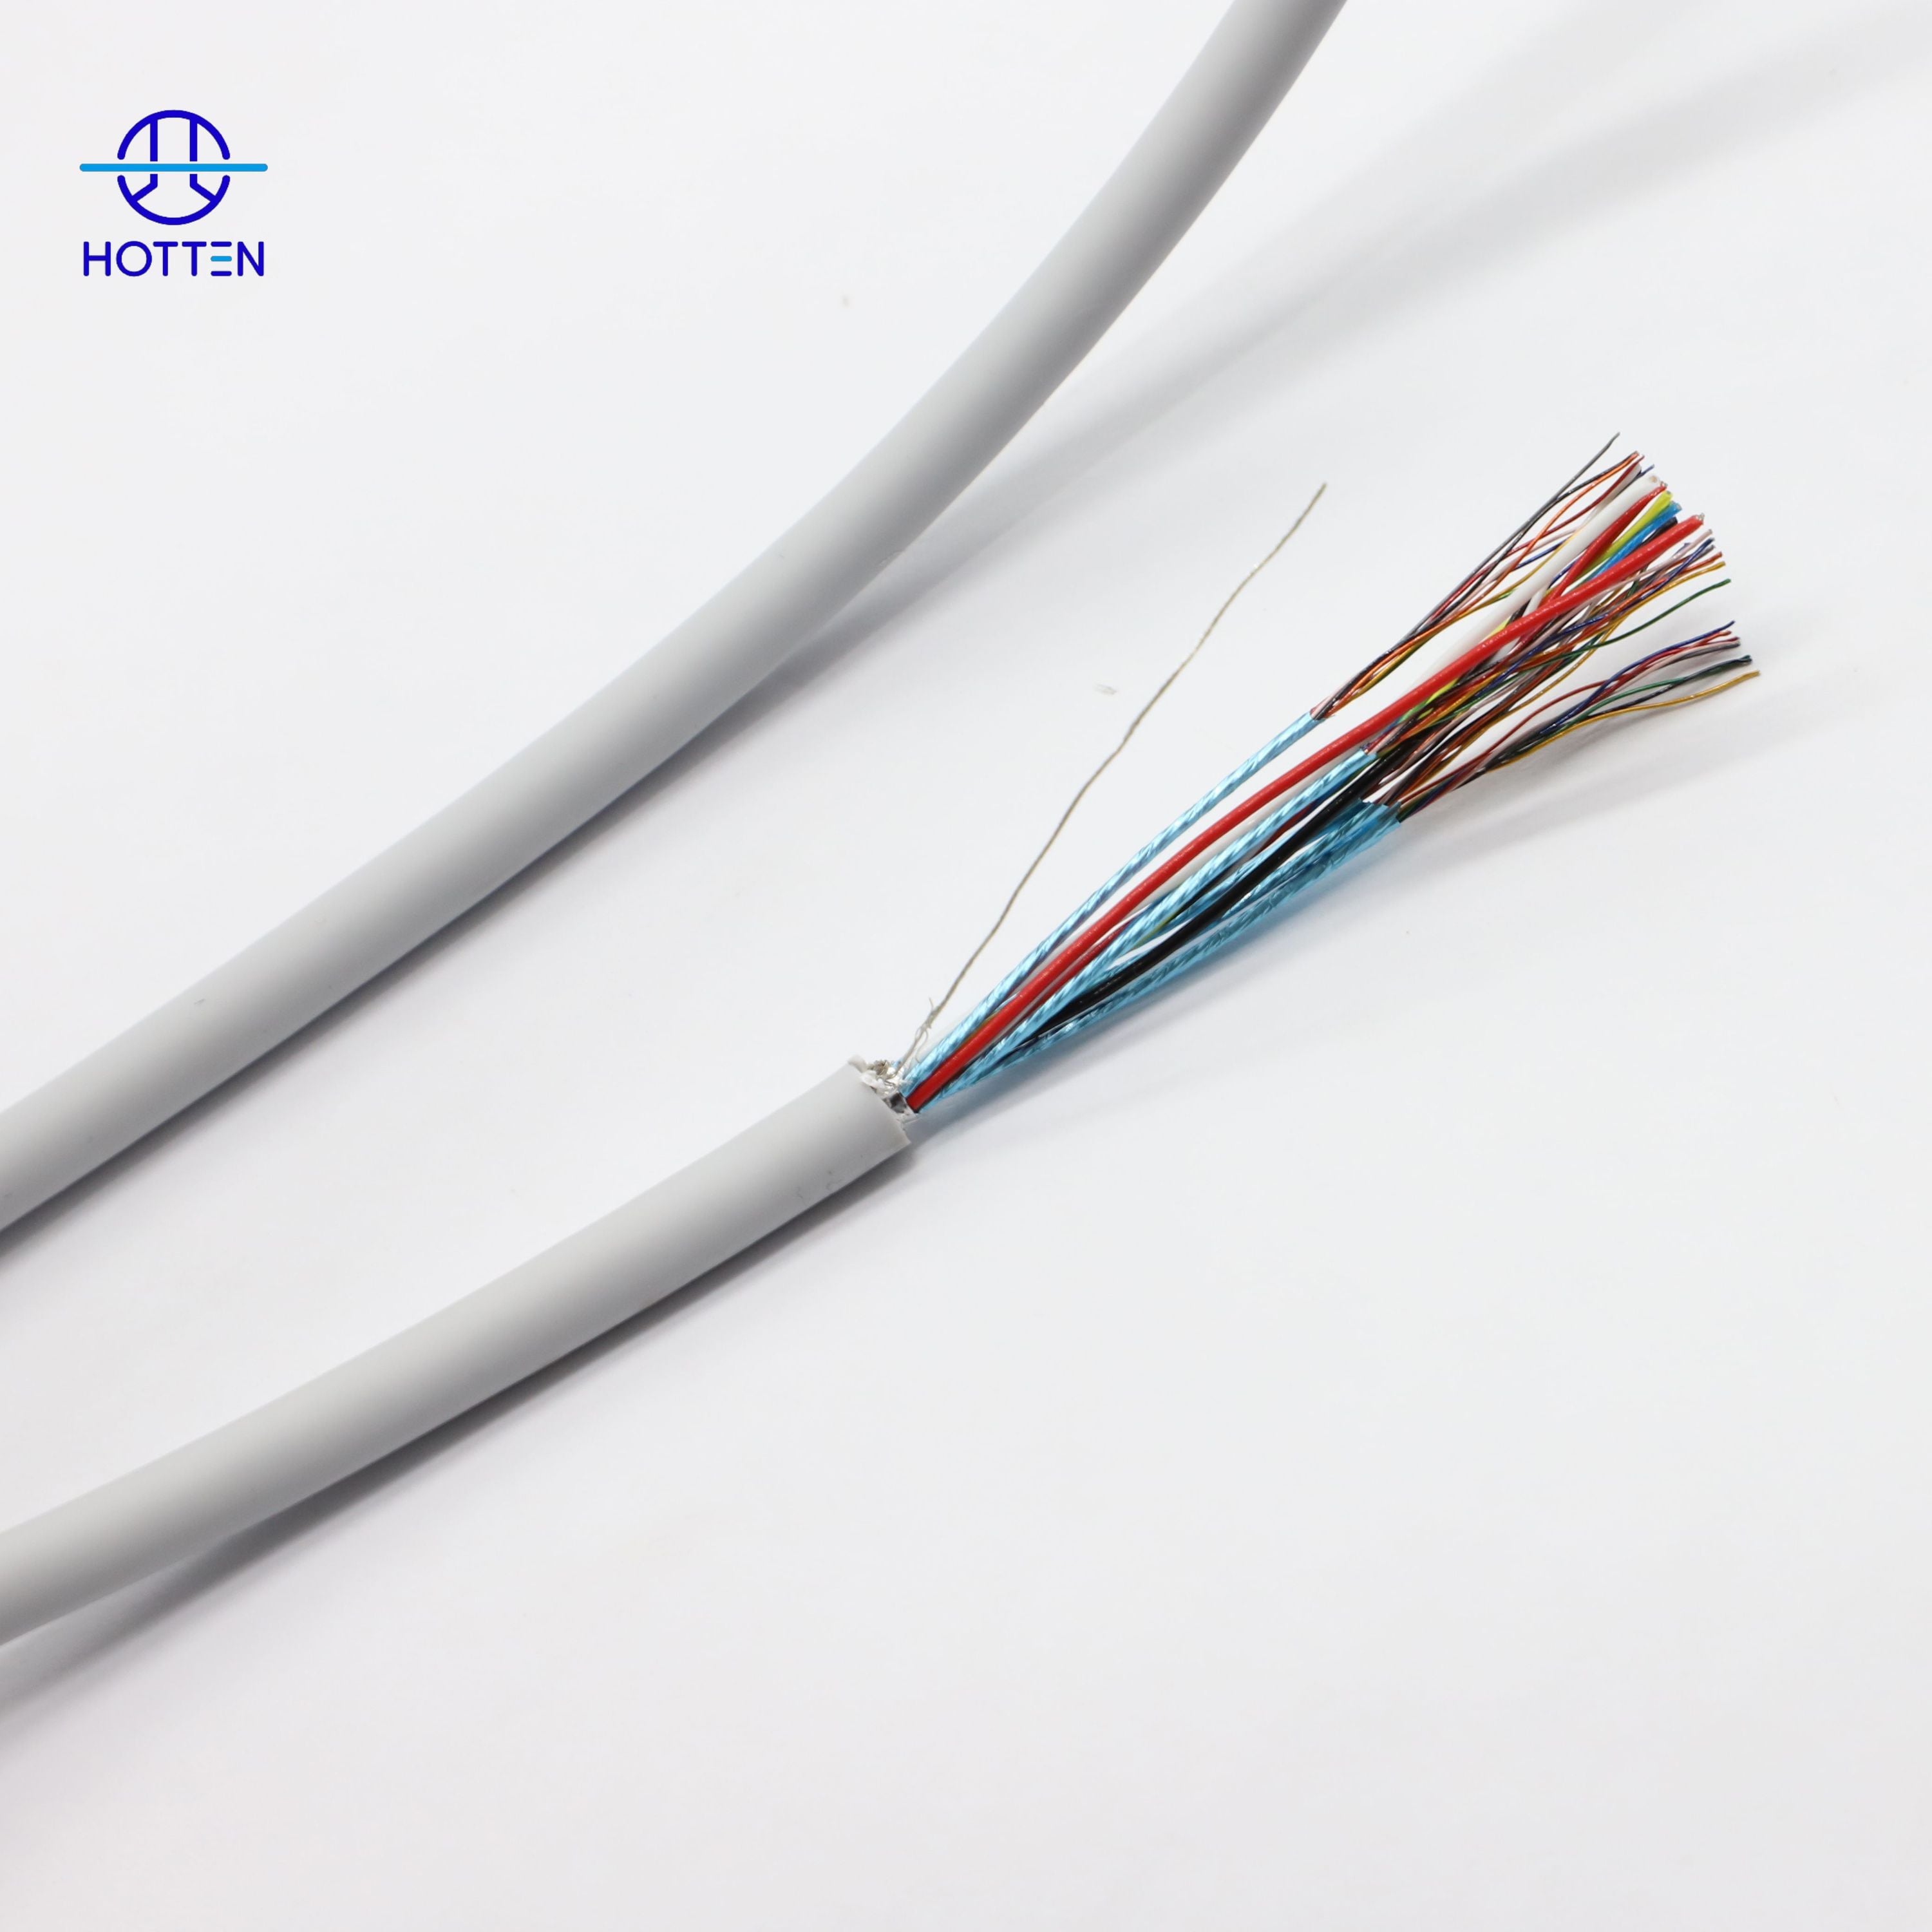
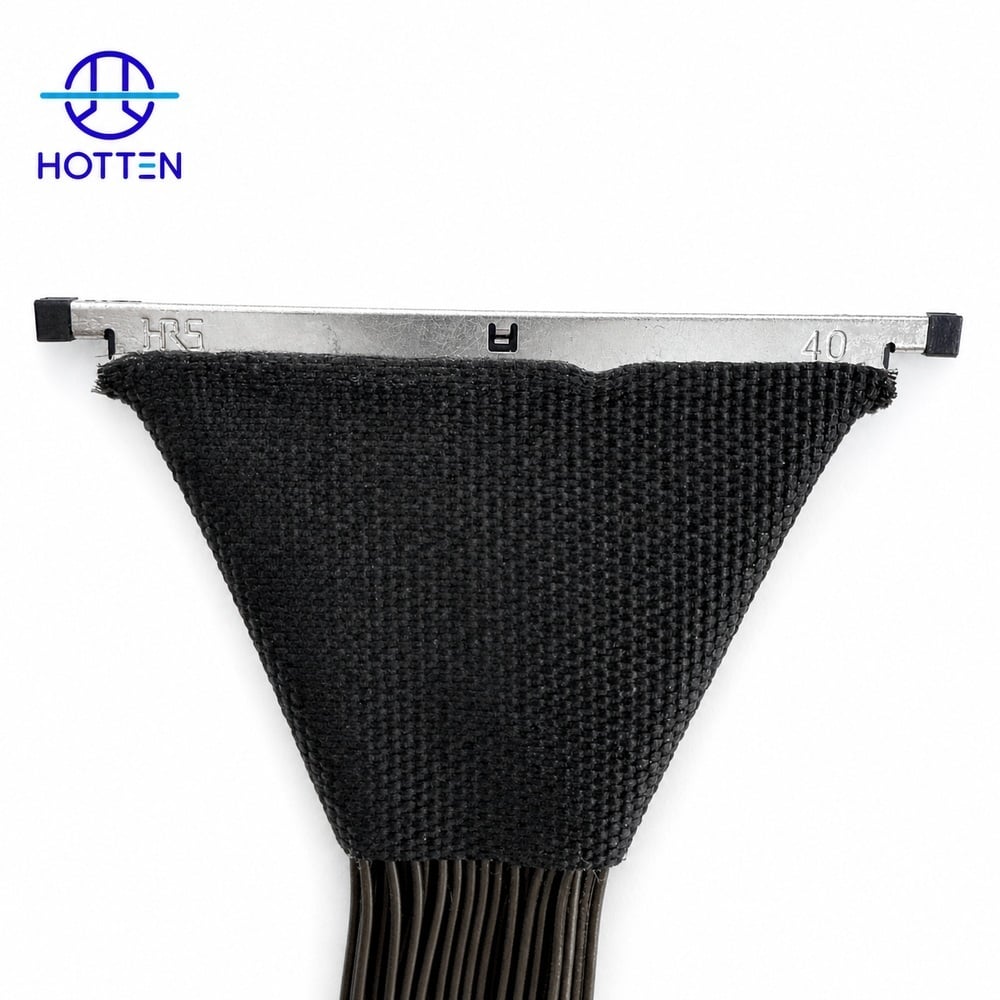
Cáp đồng trục RF chúng truyền video tần số cao từ camera, gimbal, bộ phát và ăng-ten của máy bay không người lái. Chúng bao gồm một dây dẫn trung tâm, một lớp cách điện chính xác cao, một lớp chắn kim loại dẫn điện và một vỏ nhựa linh hoạt bên ngoài, tất cả đều được sản xuất nhằm đạt được hai mục tiêu chính. Chức năng cốt lõi của chúng là giảm thiểu tổn hao tín hiệu (attenuation) và chặn nhiễu điện từ bên ngoài (EMI). Điều này khiến các cụm cáp đồng trục RF trở nên rất được ưa chuộng khi sử dụng máy bay không người lái gần các đường dây điện, cột phát sóng 5G hoặc thậm chí gần tín hiệu của các máy bay không người lái khác; một cụm cáp được sản xuất tốt sẽ ức chế hiện tượng xuyên âm không mong muốn (crosstalk) và giúp duy trì việc truyền video thời gian thực ổn định từ camera máy bay không người lái.
Thách thức 1: Tổn hao tín hiệu theo khoảng cách
Máy bay không người lái thường hoạt động ở khoảng cách hàng trăm mét so với trạm mặt đất, và các loại cáp thông thường sẽ làm suy giảm nghiêm trọng tín hiệu video trước khi tín hiệu này đến đầu thu.
Giải pháp của Hotten: Các vật liệu điện môi tổn hao thấp và phối hợp trở kháng chính xác 50Ω giúp các cụm cáp đồng trục RF của Hotten duy trì cường độ tín hiệu trên toàn bộ chiều dài cáp.
Thách thức 2: Uốn cong liên tục và rung động
Máy bay không người lái hiếm khi đứng yên; các hệ thống gimbal luôn chuyển động, và khung máy bay không người lái bản thân nó cũng rung động liên tục trong suốt quá trình bay. Sự mài mòn theo thời gian này sẽ khiến các cáp đồng trục thông thường phát triển các vết nứt vi mô hoặc mỏi dẫn thể, cuối cùng làm ảnh hưởng đến chất lượng luồng video.
Giải pháp của Hotten: Với lõi dẫn bằng đồng mạ bạc gồm nhiều sợi mảnh và lớp chắn linh hoạt, các cụm cáp đồng trục của Hotten được thiết kế để chịu được nhiều chu kỳ uốn lặp đi lặp lại mà vẫn duy trì hiệu năng điện ổn định.
Thách thức 3: Nhiễu điện từ (EMI)
Máy bay không người lái tích hợp nhiều thành phần như module GPS, radio truyền dữ liệu từ xa, ESC (bộ điều khiển tốc độ điện tử) và đường dây cấp nguồn vào một không gian nhỏ gọn. Bất kỳ thành phần nào trong số này đều có thể dễ dàng làm nhiễu tín hiệu video.
Giải pháp của Hotten: Bảo vệ nhiều lớp (sự kết hợp giữa lá nhôm và bện đồng) cách ly khỏi nhiễu điện bên ngoài và mang lại hiệu quả bảo vệ cao chống nhiễu điện từ.
Yêu cầu của một nền tảng máy bay không người lái có thể khác biệt đáng kể về kích thước, trọng lượng và hiệu năng. Với hơn 300 thông số kỹ thuật cáp mới được nhóm R&D của Hotten xây dựng mỗi năm, chúng tôi cung cấp các bộ cáp đồng trục RF được thiết kế riêng cho nhiều loại máy bay không người lái khác nhau:
Máy bay không người lái đua: Thiết kế siêu nhẹ và ngắn với lớp bảo vệ bán cứng để giữ cho cáp càng nhẹ và ít gây cản trở càng tốt.
Máy bay không người lái quay phim: Cáp dài hơn, linh hoạt hơn, được thiết kế để luồn mượt qua các vòng trượt (slip rings) và trục xoay gimbal mà không gây hiện tượng rung hình (video jitter).
Máy bay không người lái kiểm tra công nghiệp: Thiết kế bền bỉ với lớp vỏ ngoài phù hợp cho hoạt động ngoài trời, bao gồm phần giảm lực căng bổ sung nhằm tăng độ chắc chắn.
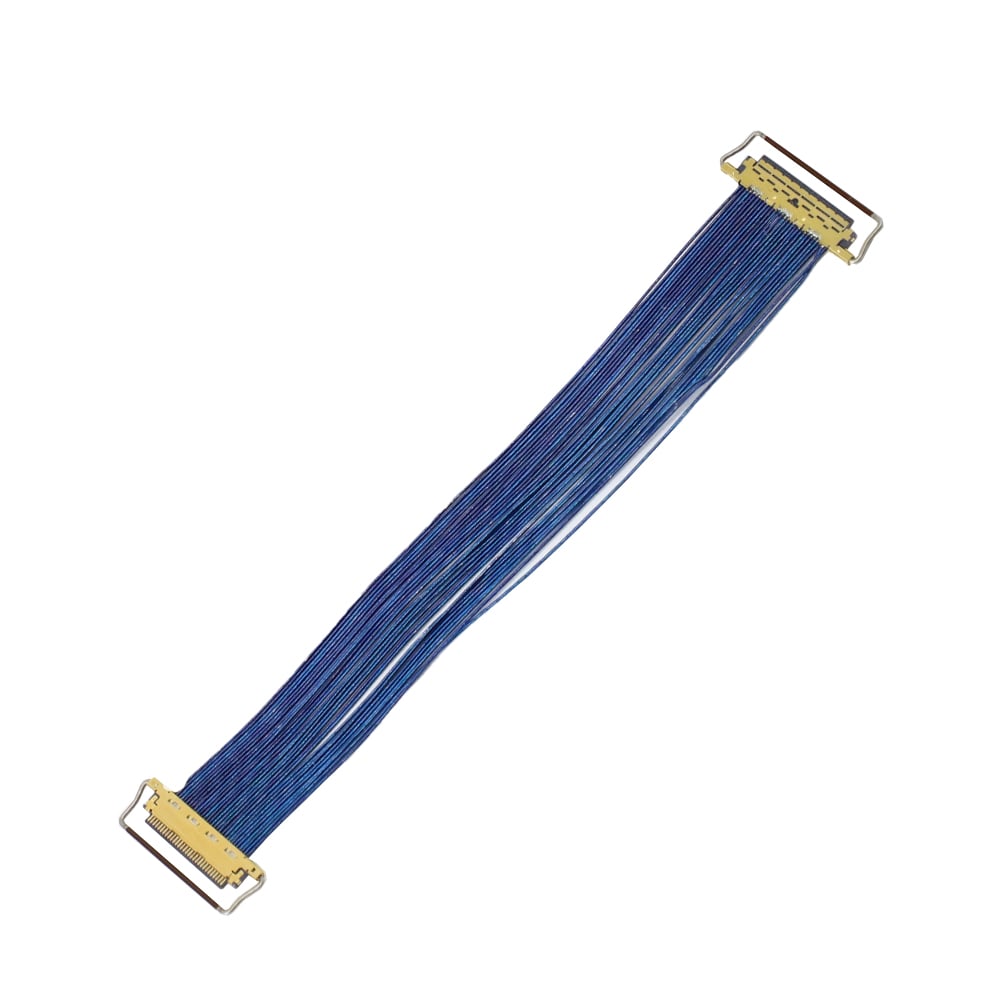
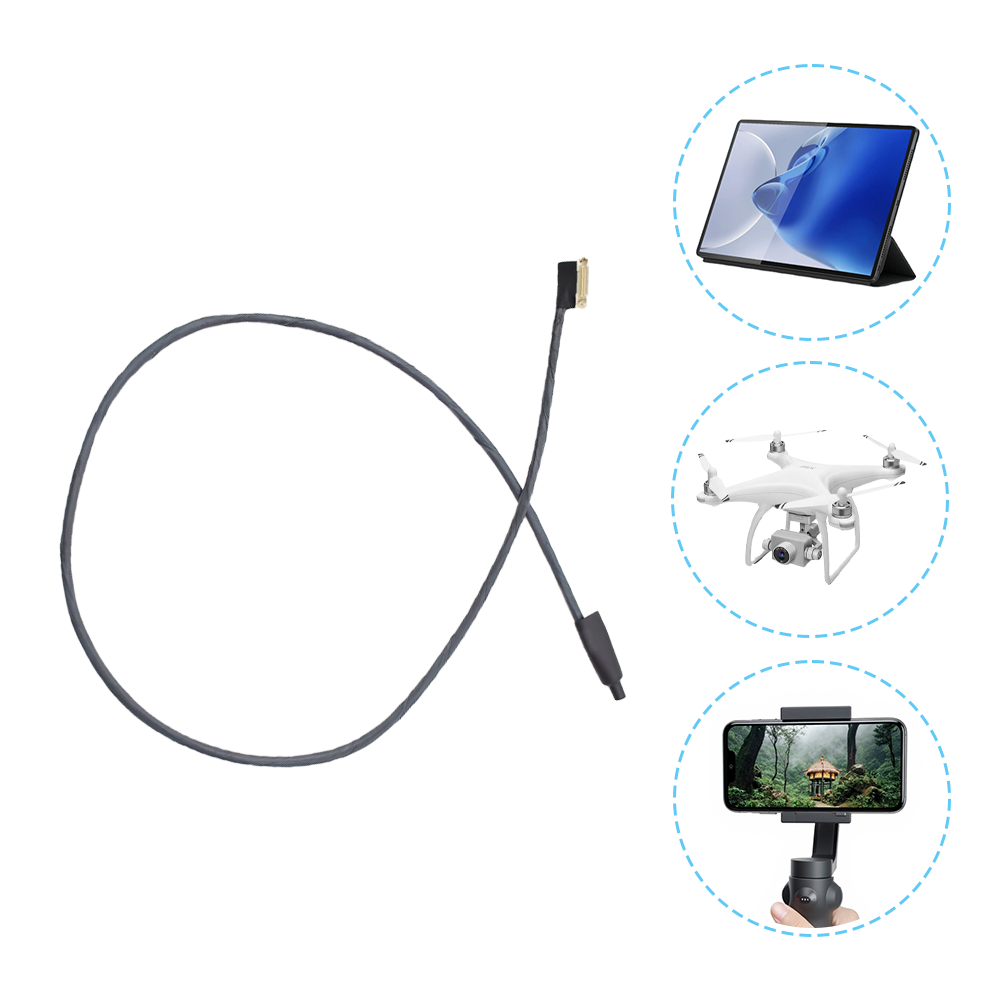
Hệ thống camera gimbal: Các cáp vi đồng trục rất mảnh (mỏng tới 42 AWG) có khả năng luồn vào các khớp chuyển động nhỏ trong khi vẫn truyền được tín hiệu video độ phân giải 4K hoặc 1080p.
Tất cả thiết kế đều được kiểm tra bằng máy phân tích mạng vector (VNA) nhằm đảm bảo tỷ số sóng đứng điện áp (VSWR) và tổn hao chèn (insertion loss) đáp ứng đầy đủ các yêu cầu kỹ thuật.
Với diện tích xưởng sản xuất hơn 10.000 m² và hơn 40 dây chuyền sản xuất sẵn có, Hotten có năng lực sản xuất hơn 144 triệu mét cáp mỗi năm, bao gồm cả các cụm cáp đồng trục RF chuyên dụng cho drone. Mỗi cụm cáp đều trải qua các bước kiểm tra sau:
Kiểm tra phản xạ thời gian (TDR – Time-Domain Reflectometry) nhằm phát hiện mọi điểm gián đoạn trở kháng có thể gây ra phản xạ tín hiệu.
Kiểm tra hiệu quả chống nhiễu từ 30 MHz đến 6 GHz, bao phủ toàn bộ dải tần số được sử dụng bởi công nghệ truyền video trên drone hiện nay.
Kiểm tra uốn linh động mô phỏng điều kiện bay thực tế; bao gồm uốn liên tục, rung động và thay đổi nhiệt độ.
Mỗi công nhân sản xuất đều chịu trách nhiệm cá nhân về chất lượng của giai đoạn sản xuất do mình phụ trách; chỉ những cụm linh kiện đáp ứng các tiêu chuẩn cao của Hotten mới được đưa vào các thiết bị bay không người lái (drone) của khách hàng.
Quy trình lựa chọn cáp RF cho UAV thực tiễn gồm các bước sau:
Yêu cầu video/RF → Tần số → Trở kháng → Chiều dài cáp → Tổn hao → Chắn nhiễu → Đường kính ngoài/trọng lượng cáp → Độ linh hoạt → Đầu nối → Cách nối dây → Kiểm định cơ học → Kiểm tra RF → Kiểm định sản xuất
Cáp có thể kết nối:
Camera → Gimbal → Bộ phát → Anten/giao diện RF
hoặc một kiến trúc đặc thù theo ứng dụng khác.
| Tham số | Câu hỏi kỹ thuật |
|---|---|
| Loại tín hiệu | Video/RF/tốc độ cao/khác |
| Tần số | Dải tần số nào được sử dụng? |
| Trở kháng | 50Ω / 75Ω / Khác |
| Chiều dài cáp | Chiều dài truyền dẫn hoàn chỉnh là bao nhiêu? |
| Sự suy giảm | Hệ thống có thể chịu đựng tổn hao tối đa bao nhiêu? |
| Mất mát hồi quy | Có yêu cầu cụ thể về tổn hao phản xạ không? |
| Đầu nối | Giao diện chính xác nào được yêu cầu? |
| Che chắn | Yêu cầu kiểm soát nhiễu điện từ (EMI) là gì? |
| Chuyển động cơ học | Cáp dùng cho ứng dụng tĩnh hay động? |
Nếu → giao diện RF đã được xác định bởi thiết bị điện tử
Sau đó → bảo toàn trở kháng hệ thống và các yêu cầu giao diện trong suốt quá trình phát triển cáp
Tại sao → cáp cần được thiết kế dựa trên kiến trúc truyền dẫn hiện có.
Đường truyền có thể trở nên đáng kể khi máy ảnh hoặc bộ phát được đặt cách xa thiết bị điện tử nhận tín hiệu về mặt vật lý.
Nếu → độ dài cáp tăng lên
Sau đó → đánh giá độ suy giảm trong dải tần số yêu cầu
Tại sao → tổng tổn hao RF chịu ảnh hưởng bởi cả cấu tạo cáp và chiều dài đường truyền tín hiệu.
Nếu → bộ lắp ráp ngắn nhưng hoạt động ở tần số cao hơn
Sau đó → đánh giá độ suy giảm phụ thuộc tần số và tổn hao đầu nối
Tại sao → chiều dài ngắn không tự động loại bỏ tổn hao truyền dẫn ở tần số cao.
Ngân sách tổn hao đầy đủ có thể bao gồm:
Tổn hao cáp + Tổn hao đầu nối + Tổn hao chuyển tiếp + Tổn hao giao diện khác
Bài viết hiện tại của HOTTEN về thiết bị vô tuyến cho máy bay không người lái xác định sự phối hợp trở kháng 50Ω như một phần của giải pháp truyền video cho máy bay không người lái. ( hottencable.com )
Đối với đặc tả của nhà sản xuất thiết bị gốc (OEM):
Nếu → hệ thống yêu cầu giao diện vô tuyến 50Ω
Sau đó → xác định trở kháng danh định cùng với dải tần số và các tiêu chí chấp nhận vô tuyến liên quan
Tại sao → chỉ riêng trở kháng danh định không mô tả đầy đủ hành vi ở tần số cao.
Các thông số liên quan có thể bao gồm:
Để có thêm hướng dẫn về trở kháng:
Trở kháng cáp là gì và tại sao nó quan trọng trong các bộ dây cáp tần số cao?
Một thiết bị bay không người lái có thể đặt các đường truyền tín hiệu RF và tốc độ cao gần:
Nếu → đường cáp RF đi qua khu vực điện tử dày đặc
Sau đó → đánh giá việc sử dụng lớp chắn dạng lá kim loại, dạng bện hoặc nhiều lớp
Tại sao → các trường điện từ bên ngoài có thể ghép nối vào đường truyền.
Nếu → nhiều đường truyền tín hiệu được dẫn cùng nhau
Sau đó → đánh giá độ cách ly kênh và việc nối đất lớp chắn
Tại sao → nhiễu điện từ bên ngoài và ghép nối giữa các kênh là hai vấn đề kỹ thuật riêng biệt.
Bài viết hiện tại của HOTTEN mô tả sự kết hợp của lá nhôm và bện đồng cho các cụm RF dùng trên máy bay không người lái và xác định lớp chắn là một biện pháp kiểm soát chính đối với nhiễu điện từ. ( hottencable.com )
Cụm camera gimbal có thể khiến cáp RF phải chịu tình trạng xoay và uốn lặp đi lặp lại.
Nếu → cáp đi qua trục xoay của gimbal
Sau đó → xác định bán kính uốn, phạm vi xoay, cách đi dây cáp và yêu cầu tuổi thọ uốn
Tại sao → chuyển động lặp đi lặp lại tạo ra tải cơ học mà đặc tả cáp RF tĩnh không thể phản ánh.
Nếu → đầu nối được đặt gần trục quay của khớp gối
Sau đó → đánh giá biện pháp giảm ứng suất và hình học cáp cục bộ
Tại sao → vùng trục quay có thể trở thành khu vực tập trung ứng suất.
Trang hiện tại của HOTTEN mô tả cụ thể các loại cáp vi đồng trục rất mảnh dành cho hệ thống camera khớp gối và nêu rõ thiết kế của hãng nhằm duy trì truyền tín hiệu video trong khi đi qua các khớp chuyển động nhỏ. ( hottencable.com )
Đối với ứng dụng UAV, trọng lượng không chỉ do dây dẫn quyết định.
Tổng thể lắp ráp bao gồm:
Dây dẫn + Điện môi + Lớp chắn + Vỏ bọc + Đầu nối + Phần đúc phủ / Giảm ứng suất
Nếu → máy bay không người lái có giới hạn nghiêm ngặt về tải trọng hoặc thời gian bay
Sau đó → đánh giá trọng lượng tổng thể của bộ lắp ráp
Tại sao → việc giảm một thành phần cáp không nhất thiết dẫn đến trọng lượng tổng thể của bộ lắp ráp thấp nhất.
Nếu → khả năng chắn nhiễu được tăng cường
Sau đó → đánh giá khối lượng bổ sung so với hiệu suất chống nhiễu điện từ (EMI) yêu cầu
Tại sao → chắn nhiễu điện và khối lượng máy bay có thể tạo ra các yêu cầu thiết kế mâu thuẫn nhau.
Dây dẫn nhỏ nhất không tự động là dây dẫn phù hợp nhất.
Những yếu tố cần xem xét quan trọng bao gồm:
| Tham số | Sự đánh đổi kỹ thuật |
|---|---|
| Đường kính AWG nhỏ hơn | Kích thước / trọng lượng thấp hơn |
| Dẫn điện lớn hơn | Điện trở tiềm ẩn thấp hơn |
| Cấu tạo dây xoắn mảnh | Sự linh hoạt |
| Che chắn | Hiệu suất EMI / trọng lượng |
| Cáp od | Định tuyến |
| Chấm dứt | Khả thi trong lắp ráp |
Nếu → cáp được dẫn qua khớp quay nhỏ
Sau đó → đánh giá các cấu tạo dây dẫn mảnh và linh hoạt
Tại sao → các cơ chế chuyển động gọn cần cả kích thước nhỏ và độ linh hoạt động.
Nếu → đường truyền có yêu cầu suy hao nghiêm ngặt hơn
Sau đó → đánh giá kích thước dây dẫn với toàn bộ ngân sách tổn hao
Tại sao → việc giảm thiểu đường kính không nên ảnh hưởng đến hiệu suất RF yêu cầu.
Bài viết hiện tại của HOTTEN về thiết bị bay không người sử dụng 42AWG cáp vi đồng trục làm ví dụ cho hệ thống camera gimbal. ( hottencable.com )
Đường dẫn đầy đủ là:
Cáp → Đầu cuối → Đầu nối → Máy ảnh / Bộ phát / PCB
Nếu → đầu nối đã được xác định trước
Sau đó → thiết kế đầu cuối cáp dựa trên hình học chính xác của đầu nối
Tại sao → sự chuyển tiếp đầu nối trở thành một phần của đường dẫn RF.
Nếu → đầu nối chưa được cố định
Sau đó → đánh giá kích thước đầu nối, phương pháp khóa, đặc tính tần số vô tuyến (RF) và độ giữ cơ học đồng thời
Tại sao → việc lựa chọn đầu nối ảnh hưởng đến cả bao bì và độ toàn vẹn tín hiệu.
Các yêu cầu tiềm năng bao gồm:
Đối với cáp video dùng cho máy bay không người lái, quy trình xác thực thực tế là:
Cáp thô
→Việc nối đầu cốt
→Cụm hoàn chỉnh
→Kiểm tra RF
Các bài kiểm tra tiềm năng bao gồm:
| Kiểm tra | Mục đích sử dụng |
|---|---|
| TDR | Xác định vị trí các điểm gián đoạn trở kháng |
| VNA | Đo hiệu năng RF phụ thuộc tần số |
| VSWR | Đánh giá sự không khớp |
| Mất tích nhập | Đánh giá tổn thất truyền dẫn |
| Kiểm tra khả năng chắn nhiễu | Đánh giá khả năng bảo vệ chống nhiễu điện từ (EMI) |
| Liên tục | Xác minh kết nối điện |
| Kiểm tra đầu nối | Xác minh giao diện |
| Kiểm tra kích thước | Xác minh hình học hoàn chỉnh |
Bài viết hiện tại của HOTTEN nêu rõ các cụm RF cho máy bay không người lái của công ty được kiểm tra bằng Máy phân tích mạng vectơ (VNA) để đo tỷ số sóng đứng điện áp (VSWR) và tổn hao chèn và Phương pháp phản xạ thời gian (TDR) để phát hiện các điểm gián đoạn trở kháng . ( hottencable.com )
Cáp có thể chịu tác động của:
Độ rung + Uốn cong + Quay + Thay đổi nhiệt độ
Nếu → cáp được lắp đặt trên nền tảng máy bay không người lái đang di chuyển
Sau đó → tái tạo các điều kiện cơ học tiêu biểu trong quá trình xác nhận
Tại sao → kiểm tra tĩnh trên bàn thử nghiệm không thể chứng minh độ tin cậy động.
Các bài kiểm tra cơ học tiềm năng bao gồm:
Bài viết hiện tại của HOTTEN mô tả bài kiểm tra uốn động nhằm mô phỏng điều kiện bay, bao gồm uốn cong, rung và thay đổi nhiệt độ. ( hottencable.com )
Nếu → máy bay không người lái ưu tiên trọng lượng nhẹ và việc lắp đặt gọn gàng
Sau đó → đánh giá các cụm RF ngắn, nhẹ với hệ thống hỗ trợ cơ học phù hợp
Tại sao → khối lượng cáp dư thừa có thể ảnh hưởng đến thiết kế tổng thể của hệ thống.
Bài viết hiện tại của HOTTEN mô tả các cấu trúc nhẹ và ngắn dành cho ứng dụng máy bay không người lái đua. ( hottencable.com )
Nếu → bộ lắp đặt camera sử dụng gimbal chuyển động và đường đi dây cáp dài hơn
Sau đó → ưu tiên tính linh hoạt, độ ổn định tần số vô tuyến (RF) và khả năng luồn dây qua các cơ chế quay
Tại sao → cáp phải duy trì việc truyền tín hiệu trong suốt quá trình gimbal chuyển động lặp đi lặp lại.
Nếu → máy bay không người lái hoạt động ngoài trời và chịu rung động hoặc va đập cơ học
Sau đó → đánh giá độ bền lớp vỏ bọc, khả năng giảm lực kéo, khả năng chống tác nhân môi trường và hiệu suất RF
Tại sao → hoạt động ngoài trời có thể làm gia tăng các yêu cầu về cơ học và môi trường vượt xa nhu cầu truyền video.
Nếu → cáp đi qua một khớp chuyển động rất nhỏ
Sau đó → đánh giá cấu tạo vi-coaxial, đường kính ngoài (OD) của cáp, bán kính uốn, hướng kết nối đầu nối và tuổi thọ uốn
Tại sao → giao diện cơ học có thể trở thành ràng buộc chính.
Đối với ứng dụng UAV động:
Kiểm tra RF ban đầu
→Kiểm tra uốn / rung
→Đo lường RF sau kiểm tra
→Kiểm tra đầu nối / cáp
Nếu → bộ lắp ráp vẫn duy trì tính liên tục sau thử nghiệm cơ học
Sau đó → kiểm tra lại trở kháng, tổn hao chèn và các thông số RF khác liên quan đến ứng dụng
Tại sao → chỉ riêng tính liên tục không chứng minh được rằng đặc tính RF vẫn không thay đổi.
Nếu → mất chèn hoặc thay đổi VSWR sau khi kiểm tra
Sau đó → điều tra chuyển động của dây dẫn, biến dạng lớp chắn, chuyển tiếp đầu nối và giảm ứng suất
Tại sao → biến dạng cơ học có thể thay đổi đường truyền tín hiệu trước khi xảy ra sự cố điện hoàn toàn.
| DANH MỤC | Thông tin đề xuất |
|---|---|
| Loại máy bay không người lái | Đua xe / Điện ảnh / Kiểm tra / Khác |
| Ứng dụng | Video / RF / Máy ảnh / Ăng-ten |
| Tần số | Phạm vi hoạt động |
| Trở kháng | Giá trị danh nghĩa |
| Sự suy giảm | Mức tổn thất chấp nhận được tối đa |
| Tổn hao phản xạ / VSWR | Giới hạn bắt buộc |
| Chiều dài cáp | Giá trị danh định + dung sai |
| Cáp od | Kích thước tối đa cho phép |
| Khối lượng | Trọng lượng lắp ráp tối đa (nếu có) |
| Người dẫn nhạc | AWG / vật liệu / cấu tạo |
| Đèn điện đệm | Vật liệu / Cấu trúc |
| Che chắn | Lớp chắn bằng giấy bạc / lưới đồng / nhiều lớp |
| Đầu nối | Nhà sản xuất / mã bộ phận |
| Chấm dứt | Hàn chì / ép nối / khác |
| Sự linh hoạt | Tĩnh / động |
| Bán kính uốn | Yêu cầu tối thiểu |
| Căng xoắn | Góc xoay bắt buộc (nếu có) |
| Rung động | Điều kiện yêu cầu |
| Nhiệt độ | Phạm vi hoạt động |
| Kiểm tra | Máy phân tích mạng vectơ (VNA) / Thiết bị phản xạ thời gian (TDR) / Cơ học |
| Mẫu thử | Số lượng yêu cầu |
| Sản xuất | Khối lượng dự kiến |
Nếu → yêu cầu báo giá chỉ nêu “cáp đồng trục RF cho video máy bay không người lái”
Sau đó → xác định tần số, trở kháng, chiều dài cáp, suy hao, đầu nối, lớp chắn, trọng lượng và điều kiện cơ học
Tại sao → nhãn ứng dụng riêng lẻ không xác định các yêu cầu RF và cơ học của bộ lắp ráp hoàn chỉnh.
| Lĩnh Vực Đánh Giá | Điều cần xác nhận |
|---|---|
| Thiết kế RF | Kiểm soát trở kháng / suy hao |
| Khả năng sản xuất cáp đồng trục mảnh | Đường kính ngoài nhỏ / tiết diện dây nhỏ (AWG cao) |
| Che chắn | Lớp chắn bằng giấy bạc / lưới đồng / nhiều lớp |
| Khả năng sản xuất cáp gimbal | Khả năng uốn linh hoạt / xoay động |
| Bộ Dây Nối | Bộ chấm dứt RF |
| Dfm | Đánh giá tuyến đường và lắp đặt |
| Kiểm tra | Máy phân tích mạng vectơ (VNA) / Thiết bị phản xạ thời gian (TDR) / Cơ học |
| Mẫu thử | Khả năng phát triển |
| Sản xuất | Độ lặp lại quy trình |
| CHẤT LƯỢNG | Kiểm tra và truy xuất nguồn gốc |
Nếu → nhà cung cấp có thể cung cấp cáp RF tiêu chuẩn nhưng không thể tùy chỉnh đầu nối hoặc tuyến đường đi dây
Sau đó → đánh giá khả năng lắp ráp cáp hoàn chỉnh
Tại sao → Việc lắp đặt UAV thường yêu cầu cáp được thiết kế sao cho phù hợp với kiến trúc cơ khí.
Nếu → nhà cung cấp trình bày một kết quả kiểm tra RF thành công nhưng chưa thực hiện xác nhận về mặt cơ khí
Sau đó → đánh giá các bài kiểm tra động liên quan đến điều kiện lắp đặt thực tế
Tại sao → các cụm cáp trên phương tiện bay có thể chịu các điều kiện cơ khí mà không xuất hiện trong kiểm tra trên bàn thử.
Kiến trúc Drone
→Máy ảnh / Bộ ổn định gimbal / Bộ phát
→Tần số
→Trở kháng
→Chiều dài cáp
→Sự suy giảm
→Che chắn
→Đường kính ngoài / Trọng lượng cáp
→Đầu nối
→Chấm dứt
→Uốn cong / Xoay
→Rung động
→Nhiệt độ
→Kiểm tra VNA / TDR
→Xác Nhận Cơ Học
→Mẫu thử
→Xác minh sản xuất
Đối với hệ thống camera gimbal:
Camera Module
→ xác định giao diện video / RF
→ thiết lập tần số
→ xác định trở kháng
→ xác định chiều dài cáp
→ tính toán ngân sách suy hao
→ chọn dây dẫn dạng sợi mảnh
→ chọn cấu trúc điện môi
→ xác định lớp chắn
→ giảm thiểu đường kính ngoài của cáp
→ chọn đầu nối
→ xác định điểm nối
→ thiết lập hồ sơ uốn và xoay khớp cầu
→ thực hiện kiểm tra bằng máy phân tích mạng vectơ (VNA)
→ thực hiện kiểm tra bằng phương pháp phản xạ thời gian (TDR)
→ thực hiện kiểm tra uốn động học / rung động
→ xác minh hiệu năng RF sau kiểm tra
→ phê duyệt sản xuất.
Đối với máy bay không người lái kiểm tra công nghiệp:
Nền tảng kiểm tra ngoài trời
→ xác định đường truyền RF
→ xác định mức độ phơi nhiễm môi trường
→ thiết lập trở kháng và suy hao
→ xác định đường kính ngoài / trọng lượng cáp
→ chọn lớp vỏ bền chắc
→ chọn lớp chắn
→ xác định bộ giảm ứng suất
→ chọn đầu nối
→ thực hiện kiểm định RF
→ thực hiện kiểm tra rung động / nhiệt độ
→ kiểm tra cụm hoàn chỉnh.
Nguyên lý kỹ thuật cốt lõi là:
Một cáp video drone đáng tin cậy không chỉ được xác định bởi mức tổn hao thấp. Toàn bộ cụm cáp đồng trục RF phải cân bằng giữa trở kháng, suy hao, khả năng chắn nhiễu, trọng lượng, cách đi dây cáp, thiết kế đầu nối và các điều kiện cơ học động.
bộ dây cáp vi đồng trục 50 chân dành cho hệ thống thị giác robot hình người
Tại sao thiết bị AR/VR yêu cầu cụm cáp vi đồng trục
Tại sao cáp vi đồng trục mini đang thay đổi thiết kế thiết bị đeo
Trở kháng cáp là gì và tại sao nó quan trọng trong các bộ dây cáp tần số cao?
Bộ dây điện cho máy bay không người lái
Hệ thống tần số cao và tần số vô tuyến
Mặc dù bài viết này tập trung vào video dành cho drone, chuyên môn của Hotten trong lĩnh vực công nghệ đồng trục RF không chỉ giới hạn ở nhu cầu của các nhà sản xuất drone:
Cáp AR/VR: Các cụm cáp đồng trục mỏng, linh hoạt nhằm truyền tải video với độ trễ thấp trong các ứng dụng thực tế tăng cường (AR) và thực tế ảo (VR).
Bộ dây điện (wire harnesses) cho robot: Các bộ dây điện bền bỉ, duy trì tính toàn vẹn của tín hiệu không bị nhiễu trong các cánh tay robot hoạt động liên tục và chứa nhiều động cơ.
Thiết bị y tế: Các loại cáp nội soi và cáp siêu âm nội mạch (IVUS) yêu cầu độ tin cậy cao trong môi trường đầy thách thức của thiết bị y tế vô trùng.
Video từ máy bay không người lái ổn định và đáng tin cậy không phải là một đặc quyền xa xỉ, mà là kết quả của quá trình kỹ thuật được thiết kế cẩn thận. Kết quả này đạt được thông qua nghiên cứu và phát triển (R&D) tỉ mỉ, phát triển nhanh các giải pháp tùy chỉnh, cũng như kiểm soát chất lượng nghiêm ngặt mà Công nghệ Dây cáp Điện tử Hotten cung cấp. Dù bạn cần một dây cáp đồng trục tiêu chuẩn hay một bộ dây nối hoàn chỉnh, được thiết kế riêng cho hệ thống gimbal hoặc khung thân máy bay độc đáo, đội ngũ chuyên trách của chúng tôi luôn sẵn sàng hỗ trợ để đảm bảo truyền tải video ổn định và đáng tin cậy trong suốt quá trình vận hành máy bay không người lái.
 Tin nóng
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05