EN
HIZLI BAĞLANTILAR

Drone'lar ve elde tutulan gimbalların hassas yapıları içinde mühendisler, temel bir fiziksel paradoksla karşı karşıyadır: Veri bant genişliği, saniyede 60 karelik 4K'dan ham 8K videoya kadar üstel olarak artarken, mevcut yönlendirme alanı milimetre düzeyinde sürekli küçülmektedir.
Geleneksel FPC (Gümüş Basılı Devre) yüksek frekans kaybı altında fiziksel sınırlarına yaklaştığında ve geleneksel çok çekirdekli kablolar gimbal tepkisini tehlikeye atan aşırı tork getirdiklerinde, mikro koaksiyel kablolarını artık isteğe bağlı bir çözüm değil. Yüksek dinamik ortamlarda istikrarlı, kayıpsız sinyal iletiminin sürdürülmesi için kritik omurgan haline geldiler.
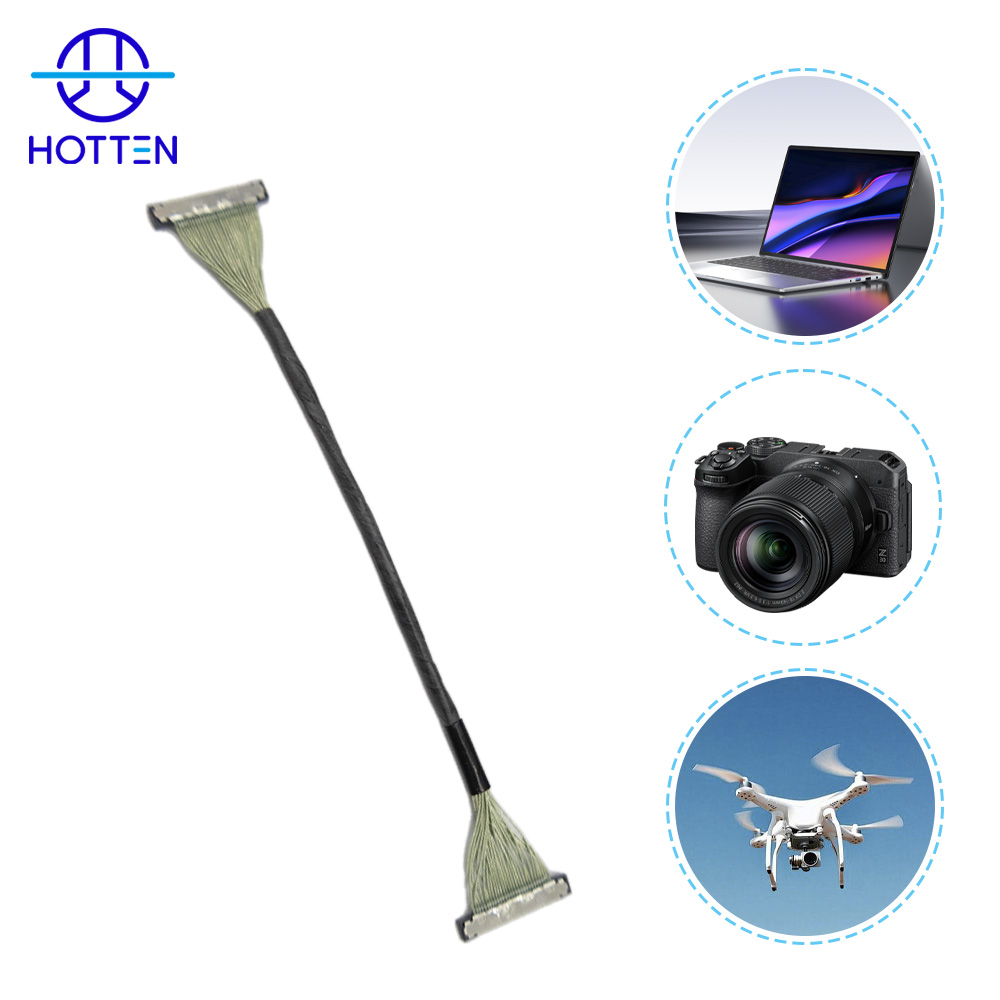
Yüksek esneklikli mikro-koaksiyel kablolar, kabloların aynı anda iki zorlayıcı gereksinimi karşılaması gerektiğinden, dinamik drone gimbal sistemleri için değerlendirilir: güvenilir yüksek hızda sinyal iletimi ve sınırlı alanda tekrarlayan çok eksenli mekanik hareket .
Kablo bir gimbal ile sürekli hareket ediyorsa → esnek ömür, bükülme yarıçapı, kablo rijitliği, koruma kararlılığı ve gerilim gevşetmesi ile birlikte sinyal performansını değerlendir → ardından tam montajı beklenen hareket koşulları altında doğrula.
Kablo yüksek hızlı kamera veya görüntüleme sinyalleri taşıyorsa → empedans, zayıflama, koruma, kablo geometrisi, kablo uzunluğu ve konektör geçişleri ile birlikte değerlendir → ardından tam iletim yolu boyunca sinyal bütünlüğünü doğrula. İlgili yüksek frekanslı tasarım hususları için bkz. Neden Ultra İnce Yüksek Frekanslı Koaksiyel Kablo Tasarımı Böyle Zordur .
Mevcut yönlendirme alanı son derece sınırlıysa → iletken boyutu, yalıtım, ekranlama, kablo dış çapı ve konektör boyutları birlikte değerlendirilmelidir → çünkü tek bir boyutun azaltılması, bitmiş montajın boyutunu veya esnekliğini belirlemez. Gör AWG, Mikro Koaksiyel Kablo Performansını Nasıl Etkiler? .
Bireysel ekranlama, yoğun yüksek hızlı sinyal yönlendirmesi için faydalı olabilir; ancak ekranlama yapısı aynı zamanda kablo çapını, rijitliğini ve mekanik davranışını da etkiler. İlgili empedans ve boyutsal değerlendirmeler için bkz. Ultra İnce AWG Mikro Koaksial Kablolarda Empedans Tutarlılığının Önemi .
Özelleştirilmiş kamera bağlantıları için HOTTEN’ın Gimbal Kamera Kablosu ve Mikro Koaksiyel Kablo Montajı çözümlerine geçmektedir.
Daha geniş İHA uygulamaları için HOTTEN’ın İHA ve Robotik çözümlerine geçmektedir.
Sinyal Bütünlüğü: Korumada Yapısal Bir Avantaj
Bir drone'un iç ortamı elektromanyetik olarak karmaşıktır. Motorlardan kaynaklanan yüksek frekanslı gürültü ile iletim modüllerinden yayılan RF emisyonları, görüntü sensörlerinden gelen diferansiyel sinyallerin bütünlüğünü sürekli tehdit eder.
Fiziksel Koruma Avantajı
Korunmasız bükülmüş çiftlerin veya düz kablo yapılarının aksine, her kanal bir mikro Koaksiyel Kablo bireysel olarak korunmuş. Bu, tipik olarak 40AWG'den 48AWG çok kapalı bir elektromanyetik ortamda, müdahaleyi önemli ölçüde azaltır. Sonuç olarak, geri dönüş kaybı çok düşük seviyelerde sıkı bir şekilde kontrol edilebilir.
Empedans Tutarlılığı
12 Gbps’yi aşan veri hızlarında mikro koaksial kablolar, karakteristik empedansı son derece kararlı tutmak için hassas dielektrik ekstrüzyon süreçlerine (örneğin PFA yalıtımı) dayanır. Bu düzeyde kontrol, yüksek çözünürlüklü video iletiminde — özellikle 8K görüntülemede — sinyal bütünlüğünü ve sinyal/gürültü oranını korumak açısından hayati öneme sahiptir.
Dinamik Yorulma: Sürekli Hareket Altındaki "Sinir Sistemi"
Sabit elektronik sistemlerin aksine, gimbal kameralar sürekli dinamik koşullar altında çalışır; kablolar ise çoklu eksenler boyunca tekrarlayan küçük yarıçaplı bükülmelere maruz kalır.
Düşük Tork Gereksinimi
Gimbal motorları sınırlı çıkış torkuyla çalışır. Kablo rijitliğindeki herhangi bir artış mekanik direnç oluşturur ve bu durum doğrudan kontrol kararsızlığına veya çalışma sırasında gözle görülür titremeye neden olabilir.
Eğilme Ömrü Optimizasyonu
Süreç kontrolü ve yapısal optimizasyon yoluyla Hotten, mikro koaksiyel kabloların zaman içinde önemli sinyal kaybı olmadan R = 2 mm gibi küçük yarıçaplarda yüzbinlerce eğilme döngüsüne dayanmasını sağlar.
Talebi Belirleyen Temel Etkenler: Tek Kameradan Sensör Ağlarına
Mikro koaksiyel kablolar için talepteki hızlı artış, sistem mimarisindeki temel değişikliklerden kaynaklanmaktadır:
1. Çoklu Sensör Entegrasyonu
Modern dronlar yalnızca ana kameraları değil, aynı zamanda engel önleme sistemlerini, kızılötesi sensörleri ve stereo görüş modüllerini de entegre eder. Her sensör düğümü kendi yüksek hızlı veri bağlantısını gerektirir.
2. Bant Genişliği Evrimi
HDMI 1.4’ten MIPI D-PHY / C-PHY’ye geçiş, frekans gereksinimlerini GHz aralığından 10 GHz’nin üzerine çıkartarak iletim ortamlarına daha yüksek talepler getirir.
3. Gerçek Zamanlı Eşzamanlama
Düşük gecikmeli görüntü iletimi, sinyal gecikmesi üzerinde sıkı bir kontrol gerektirir. Mikro koaksiyel kablolar, geleneksel kablolama çözümlerine kıyasla yüksek frekanslarda üstün grup gecikmesi performansı gösterir.
Üretim Zorlukları: Küçültmenin Ötesinde
Mühendislik zorluğu ultra ince koaksiyel kablolar sadece boyutları değil, aynı zamanda sıkı üretim toleranslarını da korumaktadır.
Dış Çap Sınırları
46 AWG kadar ince kabloların seri üretiminde, ekstrüzyon sırasında son derece hassas gerilim kontrolü ve yüksek hassasiyetli kalıpçılık gerekmektedir.
Montaj Karmaşıklığı
Mikro koaksiyel kabloların çok ince hat aralığına sahip PCB arayüzlerine (0,3 mm / 0,25 mm) lehimlenmesinin güvenilirliği, ürünün uzun vadeli performansını ve verim istikrarını doğrudan etkiler.
Dinamik gimbal kablosu, gerçek hareket profiline, sinyal gereksinimlerine, yönlendirme alanına, ekranlama ihtiyaçlarına, konektör konfigürasyonuna ve üretim gereksinimlerine göre seçilmelidir. Amaç, en yumuşak ya da en küçük kabloyu bulmak değil; mekanik hareket ile güvenilir sinyal iletimi arasında denge kurmaktır.
Kablo sürekli olarak birden fazla eksen boyunca hareket ediyorsa → önce bükülme yarıçapını, hareket aralığını, esneme frekansını, burulmayı ve beklenen kullanım ömrünü tanımlayın → ardından kablo yapısını ve gerilim boşaltımı tasarımını seçin.
Sabit bir kamera modülünde iyi performans gösteren bir kablo, sürekli dönen bir gimbal üzerinden yönlendirildiğinde farklı davranışlar gösterebilir. Bu nedenle kablo, nihai ürünün gerçek hareket koşulları altında değerlendirilmelidir.
Ultra ince kablo esnekliği optimizasyonu örneği için bkz. Üstün Esneklik İçin 46 AWG Mikro Koaksiyel Kabloyu Nasıl Optimize Ettik .
Kablo 4K, 8K, MIPI veya diğer yüksek hızlı görüntüleme sinyalleri taşıyorsa → sinyal arayüzünü, çalışma frekansını veya veri hızı gereksinimlerini, empedansı, zayıflatmayı, kablo uzunluğunu ve ekranlama gereksinimlerini tanımlayın → ardından uygun kablo mimarisini belirleyin.
Kablo, yalnızca AWG veya nominal çapına göre seçilmemelidir. Konnektör geçişleri, kablo geometrisi, dielektrik yapı ve ekranlama, tam sinyal yolunu etkileyebilir.
İlgili yüksek frekanslı kablo tasarımına ilişkin hususlar için bkz. Ultra İnce AWG Mikro Koaksial Kablolarda Empedans Tutarlılığının Önemi .
Yüksek yoğunluklu kamera uygulamaları için bkz. HOTTEN'ın Kamera Sistemleri İçin Mikro Koaksial Kablosuz Montaj .
Eğer EMI koruması önemliyse → ekranlama malzemesini, tel çapını, kaplama oranını ve yapısını kablo rijitliği ile dış çapla birlikte değerlendirin → ardından hem ekranlama hem de esneklik performansını doğrulayın.
Daha ağır veya daha yoğun bir ekranlama yapısı ek koruma sağlayabilir; ancak aynı zamanda rijitliği ve yönlendirme direncini artırabilir. Bu nedenle ekranlama tasarımı, gerçek elektromanyetik ortam ile mekanik hareket gereksinimlerine uygun olmalıdır.
Kompakt özel kamera bağlantıları için bkz. HOTTEN'ın Gimbal Kamera Kablosu .
Eğer gimbal çok sınırlı iç yönlendirme alanına sahipse → kablo dış çapını ve konektör boyutlarını birlikte değerlendir → ardından mevcut mekanik kapasiteye göre iletkeni, dielektriği, ekranlamayı ve sonlandırmayı optimize et.
Konektör, sonlandırma veya gerilim gevşetme yapısı kablonun kendisinden daha fazla yer kaplıyorsa, yalnızca kablonun çapını azaltmak bir entegrasyon sorununu çözmez.
Özelleştirilmiş yüksek yoğunluklu bağlantılar için bkz. Mikro Koaksiyel Kablo Montajı .
Bir kablo gerekli sinyal hedefini karşılasa da hareket sırasında aşırı sertleşirse → iletkeni değiştirmeden önce ekranlamayı, kılıfı, yalıtımı ve yapısal parametreleri gözden geçir → ardından mekanik optimizasyondan sonra sinyal performansını yeniden doğrula.
Bir kablo yeterince esnekse ancak tekrarlanan hareketten sonra sinyal performansı değişiyorsa → iletken geometrisini, dielektrik yapısını, ekranlama kararlılığını ve sonlandırmayı gözden geçir → ardından elektriksel ve mekanik doğrulamayı birlikte gerçekleştir.
Bu nedenle, dinamik gimbal kablosu, yalnızca mekanik testlerden önce elektriksel performansını ölçerek değil, tam bir montaj olarak doğrulanmalıdır.
Daha geniş ultra ince kablo tasarımı zorlukları için bkz. Neden Ultra İnce Yüksek Frekanslı Koaksiyel Kablo Tasarımı Böyle Zordur .
Farklı gimbal sistemleri farklı kablo öncelikleri oluşturabilir.
Kamera modülü birden fazla yüksek hızlı sinyal kanalına sahipse → yüksek yoğunluklu yönlendirme, ekranlama, empedans, konektör aralığı ve kompakt kablo dış çapı önceliklidir → ardından tam sinyal yolu doğrulanır.
Gimbal sürekli dönme veya çok eksenli hareket gerçekleştiriyorsa → esneklik ömrü, bükülme yarıçapı, düşük mekanik direnç, gerilme giderimi ve kablo yönlendirmesi önceliklidir → ardından dinamik testlerden sonra elektriksel performans doğrulanır.
Gimbal motorlar veya RF modülleri yakınında çalışıyorsa → ekranlama, empedans tutarlılığı, topraklama ve konektör geçişleri önceliklidir → ardından tam iletim yolu doğrulanır.
Kamera, yapay zeka destekli bir görüntüleme sisteminin parçasıysa → yüksek hızda veri iletimini, kompakt yönlendirme, konektör entegrasyonunu ve genel montaj güvenilirliğini önceliklendirin → ardından cihaz tasarımına göre uygun kablo mimarisini seçin.
Yapay zeka ile ilgili uygulamalar için HOTTEN'in Yapay Zekâ ve Akıllı Elektronik çözümlerine geçmektedir.
Bir prototip veya fiyat teklifi talep edilmeden önce bir OEM mühendislik veya satın alma ekibi şu unsurları tanımlamalıdır:
| Talebi | Onaylanması Gereken Parametreler |
|---|---|
| Başvuru | Gimbal kamerası, İHA kamerası, robotik görüntüleme |
| Sinyal | Video/veri arayüzü, frekans veya veri hızı |
| Elektrik | Empedans, zayıflama, kapasite |
| İletişimci | AWG, malzeme, çekirdek sayısı |
| Boyutlar | Maksimum dış çap, yönlendirme alanı, nihai uzunluk |
| Mekanik | Eğme yarıçapı, esneklik döngüleri, burulma, hareket aralığı |
| Kalkan | Bireysel ekranlama, genel ekranlama, topraklama |
| Konektör | Üretici, parça numarası, hat aralığı, pin düzeni |
| Sonlandırma | PCB, sensör, konektör, lehimleme yöntemi |
| Çevre | Sıcaklık, titreşim, nem |
| Doğrulama | Elektriksel, mekanik ve boyutsal testler |
| Üretim | Prototip miktarı, yıllık üretim hacmi |
Gimbal çizimlerinin, kablo yönlendirme yolunun, konektör parça numarasının, pin düzeninin, kablo uzunluğunun, beklenen hareketin ve sinyal gereksinimlerinin sağlanması, tedarikçinin prototip üretimi öncesinde tam montajı değerlendirmesine yardımcı olabilir.
Geliştirme süreci şu şekilde özetlenebilir:
Gimbal mimarisi → hareket profili → sinyal gereksinimleri → yönlendirme boşluğu → kablo dış çapı → iletken/dielektrik → ekranlama → konektör → gerilim gevşetme → prototip → mekanik doğrulama → elektriksel doğrulama → seri üretim
Eğer dinamik hareket ana kısıtlayıcıysa → esnek ömür ve mekanik direnç optimizasyonu yapılır → ardından mekanik testlerden sonra sinyal bütünlüğü doğrulanır.
Eğer yüksek hızda sinyal bütünlüğü ana kısıtlayıcıysa → empedans, zayıflama, ekranlama, kablo geometrisi ve konektör geçişleri optimizasyonu yapılır → ardından tam iletim yolu doğrulanır.
Eğer alan ve ağırlık ana kısıtlayıcıysa → yalnızca iletken boyutu değil, tam kablo montajı optimizasyonu yapılır → ardından mekanik ve elektriksel performans doğrulanır.
Eğer birkaç kısıtlayıcı eşit derecede önemliyse → kablo gereksinimleri için gerçek gimbal mimarisi kullanılır → ardından kablo ve sonlandırma tek bir entegre montaj olarak geliştirilir.
Özelleştirilmiş UAV ve gimbal kablo geliştirme için bkz. Gimbal Kamera Kablosu ve HOTTEN'ın İHA ve Robotik çözümlerine geçmektedir.
Sonuç: Yüksek Hızlı Görüntüleme Sistemleri İçin İkame Edilemez Bir Temel
Tüketici sınıfı dronlardan endüstriyel inceleme ve haritalama platformlarına kadar, görüntüleme sistemlerinin performans sınırı artık yalnızca sensörlerle değil, aynı zamanda bunları birbirine bağlayan bağlantı elemanlarıyla da belirlenmektedir.
Mikro koaksiyel kablolar—saç telinden ince olmalarına rağmen hem esneklik hem de yüksek frekans performansı için tasarlanmışlardır—dinamik ortamlarda kararlı ve yüksek bant genişliğine sahip sinyal iletimini sağlayan temel katmanı oluşturur.
Hotten, bu alanı malzeme bilimini hassas imalatla birleştirerek ilerletmeye devam ediyor ve mekanik dayanıklılık ile sinyal bütünlüğü dengesini sağlayarak nesil geçişindeki görüntüleme sistemleri için optimize edilmiş çözümler sunuyor.
| OEM Gereksinimi | Kablo Montajı Düşünülmesi gereken konudur | Tipik Mühendislik Odak Alanları |
|---|---|---|
| Miniatürleşme | Kablo çapı ve konektör boyutu | Kısıtlı alanlı tıbbi cihazlar |
| Yüksek frekanslı sinyaller | Empedans ve kalkanlama | Sinyal bütünlüğü ve düşük gürültü |
| Tekrarlanan Esneme | İletken ve kılıf yapısı | Esneklilik ömrü ve bükülme yarıçapı |
| Sterilizasyon | Malzeme ve kılıf seçimi | Otoklav, EtO veya diğer işlemler |
| Düzenleyici gereksinimler | Malzeme belgeleri ve izlenebilirlik | Tıbbi cihaz nitelendirilmesi |
| Üretim ölçeklendirme | Montaj işlemi ve muayene | Prototipten seri üretime geçiş |
1. Bir OEM mikro koaksiyel kablo montajı nedir?
Bir OEM mikro koaks kablo montajı, bir tıbbi cihaz üreticisinin elektriksel, mekanik, boyutsal ve uygulamaya özel gereksinimlerini karşılamak üzere tasarlanmış özel bir kablo çözümüdür.
2. Neden tıbbi cihaz üreticileri özel mikro koaks kablo montajlarına ihtiyaç duyar?
Tıbbi cihazlar genellikle çok küçük kablo çapları, kontrol edilmiş empedans, yüksek esneklik, güvenilir ekranlama ve belirli sterilizasyon süreçleriyle uyumluluk gerektirir. Standart kablo montajları tüm bu gereksinimleri aynı anda karşılayamayabilir.
3. Mikro koaks kablo montajları farklı tıbbi cihazlar için özelleştirilebilir mi?
Evet. Özelleştirme, iletken boyutu, dielektrik malzeme, empedans, ekranlama yapısı, kablo çapı, kılıf malzemesi, konektör konfigürasyonu, kablo uzunluğu ve sonlandırma yöntemi gibi unsurları içerebilir.
4. Tıbbi mikro koaks kablo montajları sterilizasyona dayanabilir mi?
Belirlenen malzemeler ve yapıya bağlı olarak otoklav, EtO, gama ve diğer sterilizasyon süreçleri için özel olarak tasarlanabilirler.
5. Özel tıbbi kablo montajı talep ederken bir OEM hangi bilgileri sağlamalıdır?
Önemli bilgiler arasında sinyal frekansı ve bant genişliği, empedans, gerekli kablo çapı, bükülme gereksinimleri, esneklik ömrü, sterilizasyon yöntemi, konektör gereksinimleri, çalışma ortamı ve beklenen üretim hacmi yer alır.
6. HOTTEN hem prototip hem de seri üretim destekleyebilir mi?
Evet. HOTTEN, mühendislik örnekleri ve pilot üretimden yüksek hacimli üretim sürecine kadar geliştirme sürecini destekler; böylece kablo tasarımları geliştirme aşamasından üretim aşamasına sorunsuz geçiş yapabilir.
 Son Haberler
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05