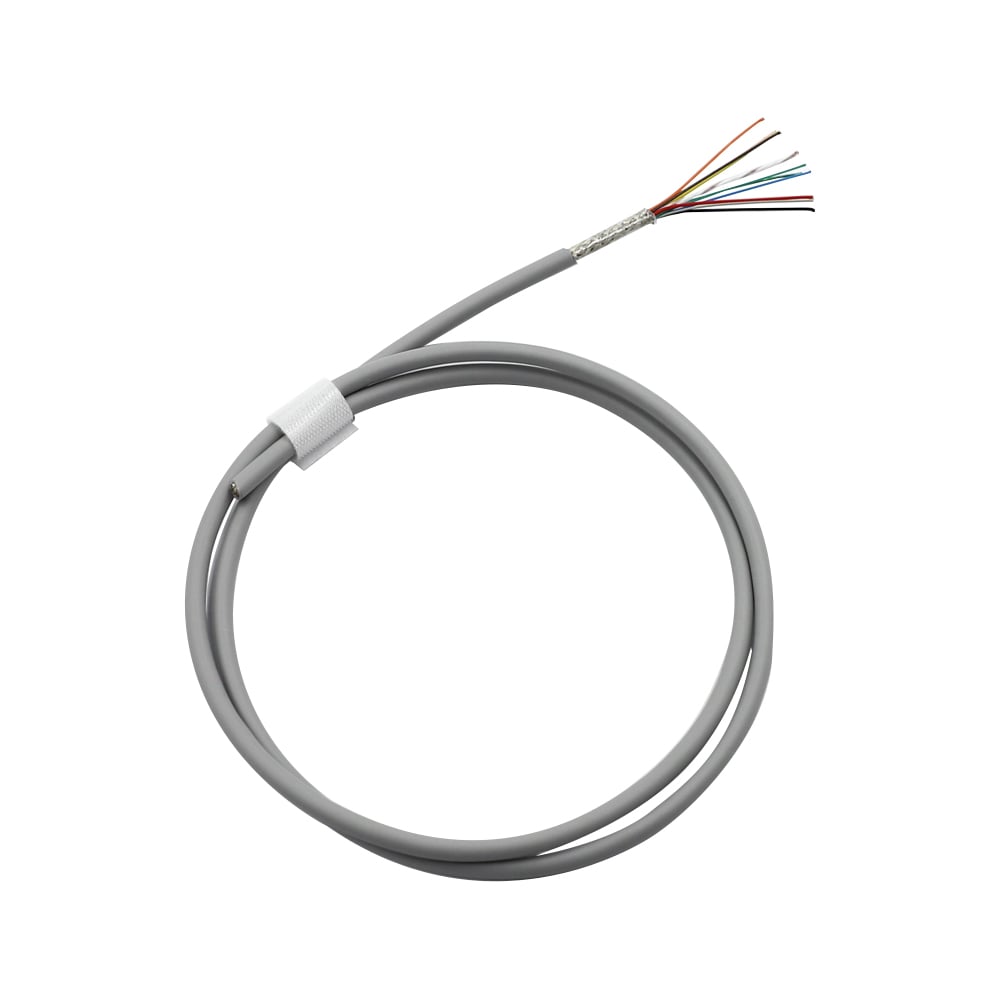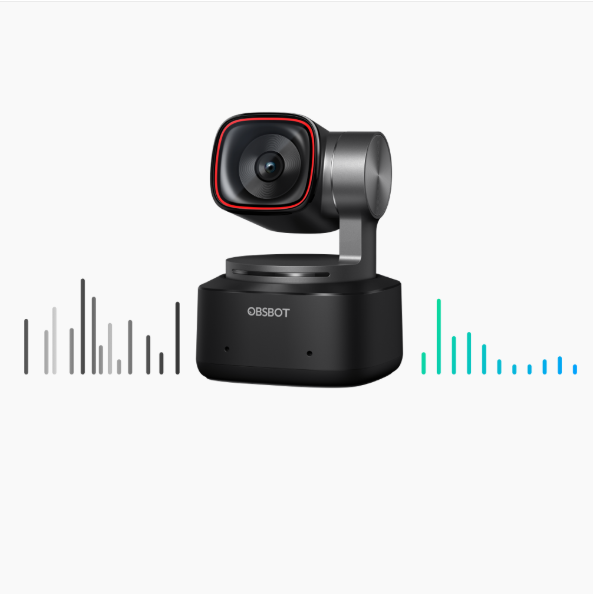
ปัญญาประดิษฐ์ (AI) ได้เสริมสร้างสมองอันเฉียบคม (โปรเซสเซอร์) และแขนขาอันคล่องแคล่ว (กิมบอลติดตามอัตโนมัติ) ให้กับเว็บแคมรุ่นใหม่ล่าสุด เช่น OBSBOT Tiny 2 —ซึ่งทำหน้าที่เสมือนระบบประสาทที่ลอยอยู่กลางอากาศ—กำลังเผชิญกับแรงกดดันที่ไม่เคยมีมาก่อน สายเคเบิลโคแอกเซียลขนาดจิ๋ว เพื่อรักษาความเสถียรของสัญญาณอย่างสมบูรณ์แบบสำหรับข้อมูลความเร็วสูงในสภาพแวดล้อมที่เปลี่ยนแปลงอย่างต่อเนื่อง สายเคเบิลเหล่านี้จึงมีความสำคัญอย่างยิ่ง หากการเชื่อมต่อขาดหาย แม้แต่อัลกอริธึม AI ที่ทรงพลังที่สุดก็จะไร้ความหมาย
ชุดสายเคเบิลไมโครโคแอ็กเซียลมักถูกพิจารณาสำหรับระบบกล้องกิมบอลแบบคอมแพกต์ เนื่องจากสามารถรวมคุณสมบัติได้หลายประการไว้ด้วยกัน ได้แก่ การจัดเรียงสัญญาณแบบความหนาแน่นสูง ขนาดเส้นผ่านศูนย์กลางของสายเล็ก การป้องกันสัญญาณรบกวน และความยืดหยุ่นในการจัดวางทางกล ภายในพื้นที่ภายในที่จำกัด
หากกล้องกิมบอลมีการเชื่อมต่อสัญญาณความเร็วสูงหลายช่องภายในโครงสร้างเชิงกลที่มีขนาดเล็กมาก → ให้ประเมินเส้นผ่านศูนย์กลางภายนอกของสาย (OD) ขนาดตัวนำ ความสมบูรณ์ของสัญญาณ การป้องกันสัญญาณรบกวน และความหนาแน่นของขั้วต่อร่วมกัน → จากนั้นจึงเลือกสถาปัตยกรรมของสายที่เหมาะสมกับพื้นที่จัดวางที่มีอยู่
หากสายเคลื่อนที่ไปพร้อมกับกิมบอลอย่างต่อเนื่อง → ให้ประเมินรัศมีการโค้ง (bend radius) อายุการใช้งานภายใต้การดัดซ้ำ (flex life) ความแข็งของสาย ความเสถียรของการป้องกันสัญญาณรบกวน และการลดแรงดึง (strain relief) ร่วมกัน → จากนั้นตรวจสอบและยืนยันประสิทธิภาพของชุดสายทั้งหมดภายใต้เงื่อนไขการเคลื่อนไหวที่คาดการณ์ไว้ สำหรับตัวอย่างอื่นของการพัฒนาสายยืดหยุ่นชนิดละเอียดพิเศษ โปรดดูที่ เราปรับแต่งสายโคแอกเซียลไมโครขนาด 46 AWG อย่างไรให้มีความยืดหยุ่นเหนือกว่า .
หากสัญญาณวิดีโอความเร็วสูงถูกจัดวางเส้นทางใกล้กับมอเตอร์หรือแหล่งรบกวนอื่น ๆ → ประเมินค่าอิมพีแดนซ์ การลดทอน ส่วนป้องกันการรบกวน การเปลี่ยนแปลงที่ขั้วต่อ และเงื่อนไขการจัดวางเส้นทางร่วมกัน → จากนั้นตรวจสอบความสมบูรณ์ของเส้นทางสัญญาณทั้งหมด สำหรับข้อพิจารณาเพิ่มเติมเกี่ยวกับการออกแบบความถี่สูง โปรดดูที่ ความสำคัญของการรักษาความสม่ำเสมอของค่าความต้านทานเชิงลักษณ์ (impedance) ในสายไมโครโคแอกเชียลที่มีขนาด AWG ละเอียดเป็นพิเศษ .
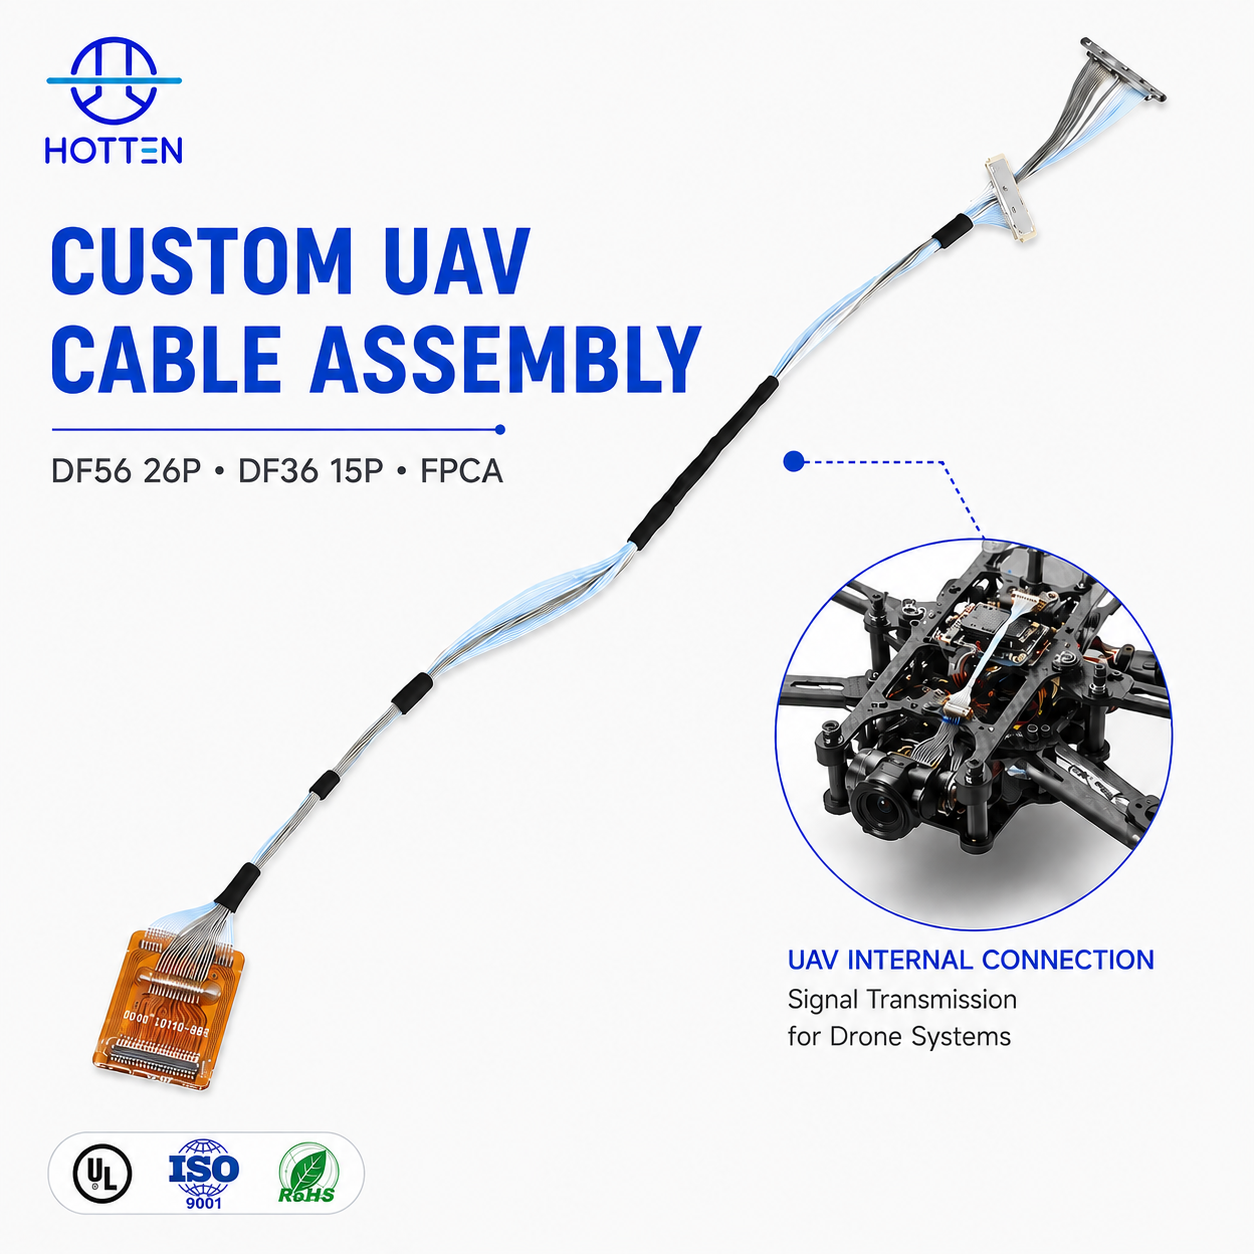
สำหรับการเชื่อมต่อกล้องแบบกะทัดรัด โปรดดูผลิตภัณฑ์ของ HOTTEN ชุดสายไฟกล้องกิมบอล และ ชุดสายเคเบิลโคแอกเชียลขนาดเล็ก การแก้ไข
สำหรับแอปพลิเคชันกล้อง AI และอุปกรณ์อัจฉริยะ โปรดดูผลิตภัณฑ์ของ HOTTEN ปัญญาประดิษฐ์และอิเล็กทรอนิกส์อัจฉริยะ การแก้ไข
ในกล้องที่สามารถพกพาได้ ทุกๆ ลูกบาศก์มิลลิเมตรคือสิ่งมีค่า
ความท้าทายด้านวิศวกรรม: ด้วยประสิทธิภาพของโปรเซสเซอร์ AI ที่ก้าวกระโดดขึ้นอย่างมาก และการนำอาร์เรย์เซนเซอร์หลายตัวมาใช้งาน (เช่น เลนส์ความละเอียด 8K และระบบโฟกัสอัตโนมัติด้วยเลเซอร์) จำนวนพินภายในจึงเพิ่มขึ้นอย่างรวดเร็วเป็นทวีคูณ ในขณะที่อุปกรณ์ต่างๆ พยายามเข้าใกล้แนวคิด 'ขนาดพกพา' มากขึ้น พื้นที่ภายในสำหรับเดินสายไฟกลับหดตัวลงจริงๆ วิศวกรจึงต้องเผชิญกับความจริงอันโหดร้าย: พวกเขาจำเป็นต้องบีบอัดสัญญาณจำนวนมากขึ้นผ่านรูเปิดของแบริ่งกิมบอลที่มีอยู่แล้วซึ่งมีขนาดเล็กมาก
วิธีแก้ปัญหาของเรา: เราได้นำเสนอ สายโคแอกเซียลไมโครขนาดบางพิเศษ 46–48 AWG ข้อได้เปรียบด้านเส้นผ่านศูนย์กลางของสายเหล่านี้ทำให้สามารถสอดผ่านตลับลูกปืนกิมบอลขนาดจุลภาคได้อย่างง่ายดาย เมื่อเปรียบเทียบกับวิธีการแบบเดิมที่ใช้ในอุปกรณ์ถ่ายทอดสดทั่วไป สายของเราสามารถทำงานได้อย่างมีประสิทธิภาพในพื้นที่จัดวางที่แคบกว่ามาก
ด้วยการทำให้สายมีความบางลง เราจึงทิ้งพื้นที่ว่างเพิ่มเติมไว้สำหรับชิป AI ในการทำงาน
(ระบบติดตามอัตโนมัติด้วย AI และความทนทาน)
ความท้าทายด้านวิศวกรรม: การติดตามด้วย AI หมายความว่า มอเตอร์กิมบอลจะปรับตำแหน่งและหมุนหลายพันครั้งภายในหนึ่งเซสชันการถ่ายทอดสด ภายใต้การเคลื่อนไหวซ้ำๆ ที่มีความถี่สูงและรัศมีเล็กเช่นนี้ สายทั่วไปมักเกิด ความเหนื่อยล้าของโลหะ ซึ่งนำไปสู่สัญญาณสะดุดหรือแม้แต่ความล้มเหลวของอุปกรณ์โดยสิ้นเชิง
วิธีแก้ปัญหาของเรา: ด้วยการใช้สูตรส่วนประกอบโลหะผสมเฉพาะ ที่พัฒนาขึ้นเอง และวัสดุฉนวนที่มีความแข็งแรงสูง (เช่น PFA ) สายเคเบิลไมโครโคแอกเซียลของเราจึงมีคุณสมบัติพิเศษด้าน "ความจำ" และความยืดหยุ่นอย่างยอดเยี่ยม แม้จะโค้งงอในรัศมีการโค้งที่แคบมากถึง R=2.0 มม. ก็ยังผ่านการทดสอบอายุการใช้งานจากการหมุนได้อย่างเข้มงวด
(วิดีโอ 4K ความเร็วบิตสูงและการป้องกันคลื่นรบกวนแม่เหล็กไฟฟ้า)
ความท้าทายด้านวิศวกรรม: มอเตอร์กิมบอลเป็นแหล่งกำเนิดคลื่นรบกวนแม่เหล็กไฟฟ้า (EMI) ที่มีกำลังสูงมาก ในขณะที่ข้อมูลวิดีโอ 4K นั้นมีความไวต่อสิ่งรบกวนอย่างยิ่ง เมื่อมอเตอร์หมุนด้วยความเร็วสูง คลื่นแม่เหล็กไฟฟ้าที่เกิดขึ้นอาจรบกวนการส่งสัญญาณวิดีโอโดยตรง ส่งผลให้ภาพมีลักษณะเป็นจุดขาว (snow) หรือภาพแตกเป็นพิกเซล หรือเกิดความหน่วงสูงในการถ่ายทอดสด
วิธีแก้ปัญหาของเรา: ตลาด โครงสร้างการป้องกันแบบแยกทางกายภาพ ของสายเคเบิลไมโครโคแอกเซียล โดยแต่ละเส้นลวดส่งสัญญาณจะหุ้มอย่างแน่นหนา สร้างเป็น "อุโมงค์ส่วนตัว" สำหรับกระแสข้อมูล 4K ที่มีแบนด์วิดธ์สูง ซึ่งช่วยแยกการรบกวนจากมอเตอร์ออกได้อย่างสมบูรณ์ ทำให้ภาพคงความคมชัดไร้ที่ติเสมอ
ตั้งแต่กล้อง AI ระดับผู้บริโภคไปจนถึงหุ่นยนต์อุตสาหกรรม ขีดจำกัดของผลิตภัณฑ์มักไม่ได้ถูกกำหนดโดยโปรเซสเซอร์ของมัน แต่กลับถูกกำหนดโดยชุดสายเคเบิลที่เชื่อมต่อระหว่าง "สมอง" กับ "แขนขา" แทน
ผ่าน เทคโนโลยีโคแอกเซียลแบบบางพิเศษขนาด 42–48 AWG ,HOTTEN ได้ค้นพบ "จุดสมดุลที่ลงตัวที่สุด" ระหว่างข้อจำกัดด้านพื้นที่อย่างรุนแรง ระยะเวลารับใช้งานแบบไดนามิก และความสมบูรณ์ของสัญญาณ เราไม่ได้แค่ผลิตสายเคเบิลเท่านั้น แต่เรากำลังให้พื้นฐานที่เชื่อถือได้สำหรับการจ่ายพลังงานและส่งข้อมูล เพื่อรองรับฮาร์ดแวร์ AI รุ่นใหม่ในอนาคต
สายสำหรับกล้องจิมบอลควรเลือกตามการผสมผสานจริงของ การเคลื่อนไหวเชิงกล ความต้องการสัญญาณ พื้นที่สำหรับจัดวางเส้นทาง ความต้องการการป้องกันการรบกวน รูปแบบขั้วต่อ และข้อกำหนดในการผลิต สายที่เล็กที่สุดไม่ใช่ทางออกที่ดีที่สุดโดยอัตโนมัติสำหรับระบบกล้องแบบไดนามิก
หากสายเคเบิลเคลื่อนที่อย่างต่อเนื่องไปพร้อมกับกิมบอล → ให้ระบุช่วงการเคลื่อนที่ รัศมีการโค้ง ความถี่ของการดัด แรงบิด และจำนวนรอบการใช้งานที่คาดไว้ → จากนั้นจึงเลือกโครงสร้างตัวนำ ฉนวน โล่ป้องกัน และปลอกหุ้ม
สายเคเบิลที่เหมาะสมสำหรับการเชื่อมต่อกล้องแบบคงที่ อาจไม่เหมาะสมสำหรับกิมบอลที่หมุนต่อเนื่อง ดังนั้นพฤติกรรมเชิงกลของชุดประกอบทั้งหมดจึงควรประเมินภายใต้รูปแบบการเคลื่อนที่จริง
สำหรับตัวอย่างการเพิ่มประสิทธิภาพความยืดหยุ่นระดับสูตรพิเศษที่เกี่ยวข้อง โปรดดูที่ เราปรับแต่งสายโคแอกเซียลไมโครขนาด 46 AWG อย่างไรให้มีความยืดหยุ่นเหนือกว่า .
หากสายเคเบิลส่งสัญญาณวิดีโอหรือข้อมูลภาพความเร็วสูง → ให้ระบุประเภทสัญญาณ ความถี่หรืออัตราการส่งข้อมูล ค่าอิมพีแดนซ์ การลดทอนสัญญาณ ความยาวสายเคเบิล และข้อกำหนดด้านโล่ป้องกัน → จากนั้นจึงพิจารณาโครงสร้างสายเคเบิลที่เหมาะสม
ไม่ควรเลือกสายเคเบิลโดยพิจารณาเพียงขนาด AWG หรือเส้นผ่านศูนย์กลางของสายเคเบิลเท่านั้น คุณสมบัติทางไฟฟ้าของสายเคเบิลและเส้นทางตัวเชื่อมต่อทั้งระบบจำเป็นต้องสอดคล้องกับข้อกำหนดของระบบกล้อง
สำหรับข้อพิจารณาเพิ่มเติมเกี่ยวกับการออกแบบความถี่สูง โปรดดูที่ เหตุใดการออกแบบสายโคแอกเซียลความถี่สูงแบบละเอียดพิเศษจึงเป็นเรื่องที่ยากมากนัก .
หากกิมบอลมีพื้นที่ภายในสำหรับเดินสายจำกัดมาก → ให้ประเมินเส้นผ่านศูนย์กลางภายนอกของสาย (OD), ขนาดตัวนำ, ความหนาของฉนวน, การป้องกันรบกวน (shielding), และขนาดของขั้วต่อโดยรวม → จากนั้นตรวจสอบความยืดหยุ่นและประสิทธิภาพสัญญาณ
การลดขนาดตัวนำเพียงอย่างเดียวไม่ได้รับประกันว่าชุดสายประกอบสำเร็จรูปจะมีขนาดเล็กที่สุด ฉนวน, การป้องกันรบกวน (shielding), โครงสร้างปลอกหุ้ม, รูปทรงเรขาคณิตของขั้วต่อ และวิธีการต่อปลาย (termination) ล้วนมีส่วนกำหนดขนาดรวมสุดท้ายที่ใช้ในการเดินสาย
สำหรับการแลกเปลี่ยนขนาดตัวนำ โปรดดูที่ ขนาด AWG ส่งผลต่อประสิทธิภาพของสายโคแอกเชียลแบบไมโครอย่างไร .
หากสายเคเบิลผ่านใกล้มอเตอร์กิมบอลหรือแหล่งกำเนิดสัญญาณรบกวนอื่น ๆ → ให้ประเมินโครงสร้างการป้องกันรบกวน (shielding), อิมพีแดนซ์, การลดทอนสัญญาณ (attenuation), การต่อกราวด์, การเปลี่ยนผ่านที่ขั้วต่อ และการจัดวางเส้นทางโดยรวม → จากนั้นยืนยันประสิทธิภาพของเส้นทางสัญญาณทั้งระบบ
การป้องกันสัญญาณแบบไมโครโคแอกเซียลแต่ละเส้นอาจมีประโยชน์สำหรับการจัดวางสัญญาณความเร็วสูงในพื้นที่จำกัด แต่ต้องพิจารณาทั้งตัวเชื่อมต่อและบริเวณที่ทำ termination ด้วย เนื่องจากระบบการเชื่อมต่อทั้งหมดมีผลต่อประสิทธิภาพทางไฟฟ้าขั้นสุดท้าย
สำหรับการเชื่อมต่อแบบปรับแต่งพิเศษที่มีขนาดกะทัดรัด โปรดดูผลิตภัณฑ์ของ HOTTEN ชุดสายเคเบิลโคแอกเชียลขนาดเล็ก .
หากโมดูลกล้องใช้ตัวเชื่อมต่อแบบมินิเอเจอร์ความหนาแน่นสูง → ให้ระบุผู้ผลิตตัวเชื่อมต่อ รหัสชิ้นส่วน ระยะห่างระหว่างขา (pitch) การจัดเรียงขา (pinout) วิธีการทำ termination และพื้นที่ที่พร้อมใช้งานสำหรับอินเทอร์เฟซ ก่อนสรุปโครงสร้างสายเคเบิล → จากนั้นจึงพัฒนาสายเคเบิลและส่วนที่ทำ termination เป็นชุดเดียวกัน
ข้อนี้มีความสำคัญเป็นพิเศษเมื่อสายเคเบิลต้องผ่านตลับลูกปืนแบบกิมบอล (gimbal bearing) หรือช่องทางจัดวางที่มีขนาดเล็กมาก ขนาดของตัวเชื่อมต่ออาจกลายเป็นข้อจำกัดหลัก แม้ว่าตัวสายเคเบิลเองจะมีเส้นผ่านศูนย์กลางภายนอก (OD) ตามที่กำหนดไว้ก็ตาม
สำหรับผลิตภัณฑ์ระบบเชื่อมต่อกล้องเฉพาะของ HOTTEN โปรดดู ชุดสายไฟกล้องกิมบอล .
ระบบกล้องที่แตกต่างกันอาจกำหนดลำดับความสำคัญที่ต่างกัน
หากกล้องใช้ช่องสัญญาณความเร็วสูงหลายช่องในโมดูลขนาดกะทัดรัด → ให้จัดลำดับความสำคัญของเส้นทางสายไฟแบบหนาแน่นสูง เส้นผ่านศูนย์กลางภายนอกของสายไฟ (cable OD) การป้องกันสัญญาณ (shielding) ความต้านทานเชิงลักษณ์ (impedance) และความหนาแน่นของขั้วต่อ → จากนั้นตรวจสอบการประกอบทั้งหมด
หากกล้องติดตั้งอยู่บนกิมบอลที่เคลื่อนที่อย่างต่อเนื่อง → ให้จัดลำดับความสำคัญของอายุการใช้งานแบบยืดหยุ่น (flex life) รัศมีการโค้ง (bend radius) ความต้านทานการบิด (torsion resistance) การเดินสายแบบกะทัดรัด และการลดแรงดึง (strain relief) → จากนั้นตรวจสอบประสิทธิภาพสัญญาณหลังการทดสอบเชิงกล
หากกล้องทำงานใกล้มอเตอร์หรือแหล่งรบกวนแม่เหล็กไฟฟ้า (EMI) อื่น ๆ → ให้จัดลำดับความสำคัญของโครงสร้างการป้องกันสัญญาณ ความสมบูรณ์ของสัญญาณ (signal integrity) การต่อกราวด์ และการเปลี่ยนผ่านขั้วต่อ → จากนั้นตรวจสอบเส้นทางการส่งสัญญาณทั้งหมด
หากกล้องเป็นส่วนหนึ่งของอุปกรณ์อัจฉริยะที่รองรับ AI → ให้จัดลำดับความสำคัญของการส่งข้อมูลความเร็วสูง การเดินสายแบบกะทัดรัด การรวมขั้วต่อ และความน่าเชื่อถือโดยรวมของการประกอบ → จากนั้นเลือกสถาปัตยกรรมสายไฟที่เหมาะสมตามการออกแบบอุปกรณ์
สำหรับข้อกำหนดสายไฟของอุปกรณ์ AI ที่กว้างขึ้น โปรดดูที่ HOTTEN's ปัญญาประดิษฐ์และอิเล็กทรอนิกส์อัจฉริยะ การแก้ไข
ก่อนขอตัวอย่างต้นแบบหรือใบเสนอราคา ทีมวิศวกรหรือทีมจัดซื้อของผู้ผลิตรถยนต์ (OEM) ควรกำหนดสิ่งต่อไปนี้ให้ชัดเจน
| ข้อกำหนด | พารามิเตอร์ที่ต้องยืนยัน |
|---|---|
| การใช้งาน | กล้องแบบกิมบอล กล้องปัญญาประดิษฐ์ (AI) โมดูลการมองเห็น |
| สัญญาณ | ประเภทวิดีโอ/ข้อมูล ความถี่ อัตราการส่งข้อมูล |
| ระบบไฟฟ้า | อิมพีแดนซ์ การลดทอนสัญญาณ ค่าความจุ |
| ผู้ขับ | ขนาดลวดตามมาตรฐาน AWG วัสดุ จำนวนแกนนำ |
| ขนาด | เส้นผ่านศูนย์กลางสูงสุด พื้นที่สำหรับเดินสาย ความยาวสาย |
| เครื่องจักรกล | รัศมีการโค้ง จำนวนรอบการดัดซ้ำ แรงบิด ช่วงการเคลื่อนที่ |
| การป้องกัน | การป้องกันแบบแยกแต่ละเส้น การป้องกันโดยรวม การต่อกราวด์ |
| คอนเนคเตอร์ | ผู้ผลิต รหัสชิ้นส่วน (PN) ระยะห่างระหว่างขา (pitch) การจัดเรียงขา (pinout) |
| การเลิก | แผงวงจรพิมพ์ (PCB) เซ็นเซอร์ คอนเนกเตอร์ วิธีการประสาน (soldering) |
| สิ่งแวดล้อม | อุณหภูมิ การสั่นสะเทือน ความชื้น |
| การรับรอง | การทดสอบด้านไฟฟ้า ด้านกลศาสตร์ และด้านมิติ |
| การผลิต | จำนวนต้นแบบ ปริมาณการผลิตต่อปี |
การจัดเตรียมแบบร่างทางกล รหัสชิ้นส่วนของขั้วต่อ ข้อมูลการจัดเรียงขา (pinout) ความยาวสายไฟ และข้อจำกัดด้านการเดินสาย จะช่วยให้ผู้จัดจำหน่ายสามารถประเมินชุดสายไฟโดยรวมได้ แทนที่จะเสนอราคาสำหรับสายไฟทั่วไป
กระบวนการวิศวกรรมสามารถสรุปได้ดังนี้
โครงสร้างกิมบอล → ลักษณะการเคลื่อนที่ → ข้อกำหนดด้านสัญญาณ → พื้นที่ที่มีอยู่สำหรับการเดินสาย → เส้นผ่านศูนย์กลางของสายไฟ → ตัวนำ / ไดอิเล็กทริก → การป้องกันสัญญาณรบกวน → ขั้วต่อ → อุปกรณ์ลดแรงดึง → ต้นแบบ → การตรวจสอบความแข็งแรงเชิงกล → การตรวจสอบประสิทธิภาพด้านไฟฟ้า → การผลิต
หากพื้นที่จำกัดเป็นข้อจำกัดหลัก → ปรับแต่งเส้นผ่านศูนย์กลางของสายไฟและรูปทรงเรขาคณิตของขั้วต่อให้เหมาะสมที่สุด → จากนั้นตรวจสอบสมรรถนะด้านสัญญาณและเชิงกล
หากการเคลื่อนที่แบบไดนามิกเป็นข้อจำกัดหลัก → ปรับแต่งอายุการใช้งานแบบยืดหยุ่น รัศมีการโค้ง แรงบิด และอุปกรณ์ลดแรงดึงให้เหมาะสมที่สุด → จากนั้นตรวจสอบความเสถียรด้านไฟฟ้าหลังการทดสอบเชิงกล
หากความสมบูรณ์ของวิดีโอความเร็วสูงเป็นข้อจำกัดหลัก → ปรับแต่งค่าอิมพีแดนซ์ การลดทอน สัญญาณรบกวน รูปทรงของสายเคเบิล และการเชื่อมต่อของคอนเนกเตอร์ → จากนั้นตรวจสอบเส้นทางการส่งสัญญาณทั้งหมด
หากสายเคเบิลต้องตอบสนองข้อจำกัดหลายประการพร้อมกัน → ให้ปรับแต่งชุดสายเคเบิลทั้งหมด แทนที่จะปรับเพียงพารามิเตอร์เดียว
สำหรับการเชื่อมต่อกล้องแบบความหนาแน่นสูงที่ออกแบบเฉพาะ โปรดดูที่ ชุดสายเคเบิลโคแอกเชียลขนาดเล็ก .
สำหรับโซลูชันฮาร์เนสกล้องเฉพาะทาง โปรดดูที่ ชุดสายไฟกล้องกิมบอล .
สำหรับแอปพลิเคชันโดรนและหุ่นยนต์ที่กว้างขึ้น โปรดดูที่ โดรนและหุ่นยนต์ .
| ความท้าทายของกล้องกิมบอล | ข้อกำหนดด้านการออกแบบสายเคเบิล | ประโยชน์ด้านประสิทธิภาพ |
|---|---|---|
| พื้นที่ภายในจำกัด | โครงสร้างสายเคเบิลแบบพิเศษบางมาก | ช่วยให้จัดเส้นทางได้อย่างกระชับ |
| การเคลื่อนไหวซ้ำๆ ของกิมบอล | ตัวนำและฉนวนที่มีความยืดหยุ่นสูง | เพิ่มความทนทานต่อการใช้งานแบบไดนามิก |
| สัญญาณความละเอียด 4K ความเร็วสูง | การควบคุมอิมพีแดนซ์ | ช่วยรักษาความสมบูรณ์ของสัญญาณ |
| คลื่นแม่เหล็กไฟฟ้าที่เกิดจากมอเตอร์ | การป้องกันแบบแยกชิ้นส่วน | ลดการรบกวนจากคลื่นแม่เหล็กไฟฟ้า |
| เส้นทางการจัดวางสายที่แน่นหนา | รัศมีการโค้งงอที่เล็กมาก | รองรับการออกแบบเชิงกลที่มีขนาดกะทัดรัด |
| สัญญาณภายในหลายชุด | การจัดเรียงสายแบบความหนาแน่นสูง | ประหยัดพื้นที่ภายใน |
คำถามข้อที่ 1: ทำไมต้องใช้สายโคแอกเซียลขนาดเล็กในกล้องกิมบอล
สายโคแอกเซียลขนาดเล็กให้โซลูชันที่มีขนาดกะทัดรัดสำหรับการส่งสัญญาณความเร็วสูงผ่านพื้นที่ภายในที่จำกัดของกล้องกิมบอล โดยยังคงความยืดหยุ่นและความสมบูรณ์ของสัญญาณไว้ได้
คำถามข้อ 2: สายโคแอกเชียลขนาดเล็กสามารถส่งสัญญาณวิดีโอความละเอียด 4K ได้หรือไม่
ได้ สายโคแอกเชียลขนาดเล็กที่ออกแบบอย่างเหมาะสมสามารถรองรับการส่งสัญญาณวิดีโอความเร็วสูงได้ พร้อมรักษาค่าอิมพีแดนซ์ที่ควบคุมได้ การป้องกันสัญญาณ และความสมบูรณ์ของสัญญาณ
คำถามข้อ 3: ทำไมความยืดหยุ่นของสายเคเบิลจึงสำคัญต่อการใช้งานกล้องกิมบอล
กล้องกิมบอลหมุนและปรับตำแหน่งอย่างต่อเนื่อง สายเคเบิลที่มีความยืดหยุ่นสูงจึงช่วยให้ทนต่อการโค้งงอและการเคลื่อนไหวซ้ำๆ ได้ดีขึ้น ลดความเสี่ยงของการรบกวนสัญญาณอันเนื่องมาจากการเหนื่อยล้าของวัสดุ
คำถามข้อ 4: การป้องกันสัญญาณ (shielding) ช่วยกล้องกิมบอลอย่างไร
การป้องกันสัญญาณช่วยลดการรบกวนแม่เหล็กไฟฟ้าจากมอเตอร์และชิ้นส่วนอิเล็กทรอนิกส์อื่นๆ จึงช่วยปกป้องสัญญาณวิดีโอความเร็วสูงที่ไวต่อการรบกวนจากสัญญาณรบกวนที่ไม่ต้องการ
คำถามข้อ 5: ขนาด AWG ใดบ้างที่มีให้เลือกใช้สำหรับสายโคแอกเชียลขนาดเล็กสำหรับกล้องกิมบอล
ขนาดตัวนำที่เหมาะสมขึ้นอยู่กับพื้นที่วางสายที่มีอยู่ ความต้องการด้านไฟฟ้า และการออกแบบเชิงกล โครงสร้างที่มีความบางเป็นพิเศษ เช่น ขนาด 42–48 AWG สามารถนำมาพิจารณาใช้ในแอปพลิเคชันที่มีพื้นที่จำกัดมาก
คำถามที่ 6: โฮเทนสามารถปรับแต่งสายโคแอกเชียลขนาดเล็กสำหรับกล้องกิมบอลได้หรือไม่
ได้ โฮเทนสามารถปรับแต่งขนาดตัวนำ โครงสร้างสาย ระบบป้องกันสัญญาณ ฉนวนหุ้ม ความยาวสาย และการประกอบขั้วต่อ ตามข้อกำหนดของกล้องกิมบอลและอุปกรณ์อิเล็กทรอนิกส์ขนาดกะทัดรัดอื่นๆ
 ข่าวร้อนแรง
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05





 EN