EN
HURTIGLENKER

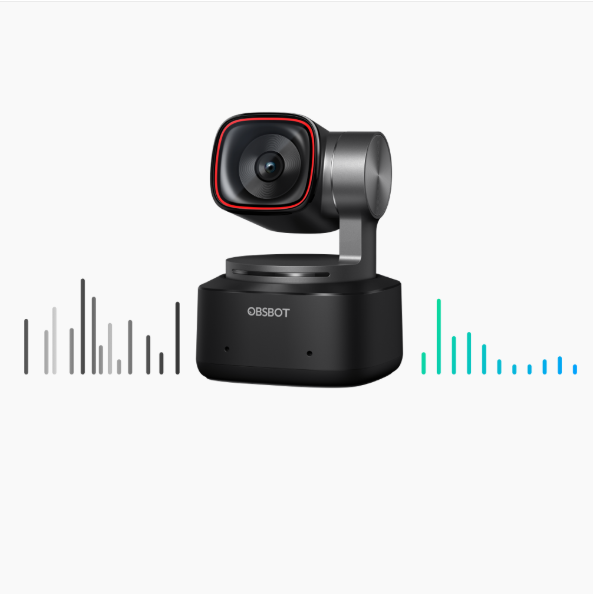
AI har gitt den nye generasjonen nettverkskameraer, som for eksempel OBSBOT Tiny 2 , en skarp «hjerne» (prosessor) og behendige «lemmer» (automatisk sporingssvingbar). Mellom hjernen og lemmene står det luftbårne nervesystemet — Mikrokoaksialkabler — overfor uanede press. For å opprettholde absolutt signaltabilitet for data med høy båndbredde i en konstant dynamisk omgivelse er disse kablene avgjørende. Hvis tilkoblingen svikter, blir selv de kraftigste AI-algoritmene meningsløse.
Mikrokoaksiale kabelforbindelser vurderes ofte for kompakte gimbalkamerasystemer fordi de kan kombinere høy tetthet av signalkoblinger, små kabeldimensjoner, skjerming og fleksibel mekanisk ruting innen en begrenset indre plass.
Hvis en gimbal-kamera inneholder flere høyhastighetssignalkoblinger innen en svært liten mekanisk struktur → vurder kabeldiameter (OD), lederstørrelse, signalkvalitet, skjerming og koblingsfortetting samlet → velg deretter kablararkitekturen som passer den tilgjengelige ruterommet.
Hvis kabelen beveger seg kontinuerlig sammen med gimbalen → vurder bøyeradius, fleksliv, kabelstivhet, stabilitet i skjerming og strekkavlastning samlet → valider deretter hele forbindelsen under de forventede bevegelsesforholdene. For et annet eksempel på utvikling av fleksible ultrafine kabler, se Hvordan vi optimaliserte 46 AWG mikrokoaksialkabel for overlegen fleksibilitet .
Hvis høyhastighetsvideosignaler føres nær motorer eller andre potensielle forstyrrelseskilder → vurder impedans, demping, skjerming, overganger i kontakter og rutingforhold sammen → og valider deretter hele signalkjeden. For relaterte designhensyn ved høy frekvens, se Betydningen av impedanskonsistens i ultrafine mikrokoaksialkabler med AWG-størrelse .
For kompakte kameratilkoblinger, se HOTTENs Gimbal Kamera Wire Harness og Mikro koaksial kabelmontasje løsninger.
For AI-kamera- og intelligent-enhetsapplikasjoner, se HOTTENs AI- og smarte elektronikk løsninger.
I et lommekamera er hver kubikkmillimeter en luksus.
Ingeniørutfordringen: Med den kraftige økningen i ytelsen til AI-prosessorene og innføringen av flersensorarrayer (som for eksempel 8K-linser og laserautofokus) har antallet interne pinner økt eksponentielt. Mens enhetene jakter på ideen om «lommestørrelse», har det tilgjengelige rommet for intern kablingsføring faktisk blitt mindre. Ingeniørene står overfor en brutal virkelighet: de må presse flere signallinjer gjennom de eksisterende, svært små svingbarlageråpningene.
Vår løsning: Vi introduserte 46–48 AWG ekstremt fine mikrokoaksialkabler . Deres diameterfordel gjør at de lett kan trekkes gjennom mikroskopiske gimballedninger. I forhold til konvensjonelle løsninger som brukes i standard utstyr for direktesending, fungerer våre kabler utmerket i betydelig smalere ruteområder.
Ved å gjøre kablene tynnere, gir vi AI-chippene mer «pusteplass» til å yte.
(AI-automatisk sporing og holdbarhet)
Ingeniørutfordringen: AI-sporing betyr at gimbalmotorene utfører tusenvis av justeringer og rotasjoner under én enkelt direktesendingssesjon. Under slik høyfrekvent, repetitiv bevegelse med liten radius er vanlige kabler utsatt for metallutmatting , noe som fører til sporadiske signaler eller til og med fullstendig enhetsfeil.
Vår løsning: Ved å bruke en egenutviklet legeringslederformel og høystyrke isolasjonsmaterialer (som PFA ), har våre mikrokoaksialkabler en eksepsjonell «minneeffekt» og fleksibilitet. Selv ved en svært liten bøyeradius på R=2,0 mm , klarer de strenge rotasjonslevetidstester.
(Høybitrate 4K-video og EMI-skjerming)
Ingeniørutfordringen: En gimbalmotor er en kraftig kilde til elektromagnetisk forstyrrelse (EMI), mens 4K-videodata er ekstremt følsomme. Når motoren roterer raskt, kan den genererte elektromagnetiske støyen direkte forstyrre videotransmisjonen, noe som fører til «snø», pikselering eller høy latens i direktesendingen.
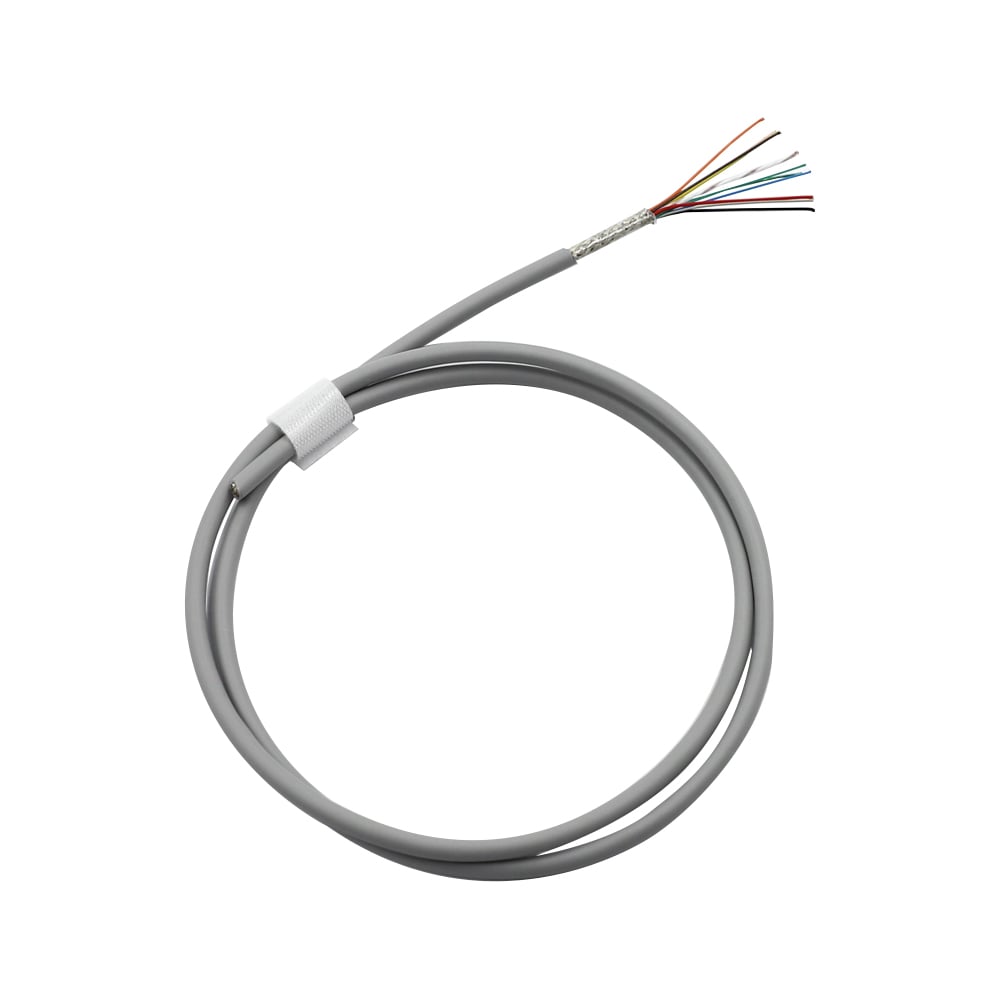
Vår løsning: Markedet uavhengig fysisk skjermingsstruktur i mikrokoaksialkabler. Hver signalkabel er stramt omsluttet og danner en «privat tunnel» for høybåndbreddedatastrømmer i 4K. Dette isolerer fullstendig motorforsytrelser og sikrer at bildet alltid forblir krystallklart.
Fra AI-kameraer for forbrukere til industriell robotteknikk er taket for et produkts ytelse ofte ikke bestemt av prosessoren, men av kabelforbindelsen som kobler «hjernen» til «lemmene».
Gjennom 42–48 AWG ultrafint koaksialteknologi ,HOTTEN har funnet den «gyldne balansen» mellom ekstreme plassbegrensninger, dynamisk levetid og signalkvalitet. Vi produserer ikke bare kabler; vi leverer en pålitelig strøm- og datagrunnlag for neste generasjon intelligent AI-hardware.
En gimbal-kamerakabel bør velges ut fra den faktiske kombinasjonen av mekanisk bevegelse, signalkrav, plass til ruting, skjermingsbehov, kontaktkonfigurasjon og produksjonskrav . Den minste kabelen er ikke automatisk den beste løsningen for et dynamisk kamasystem.
Hvis kablene beveger seg kontinuerlig sammen med gimbalen → definer bevegelsesområdet, bøyleradius, fleksfrekvens, torsjon og forventet antall driftssykluser → velg deretter leder, isolasjon, skjerming og ytre mantelstruktur.
Et kabel som er egnet for en fast kameratilkobling, er kanskje ikke egnet for en kontinuerlig roterende gimbal. Det mekaniske oppførselen til hele monteringen bør derfor vurderes under den faktiske bevegelsesprofilen.
For et relatert eksempel på optimalisering av ekstremt høy fleksibilitet, se Hvordan vi optimaliserte 46 AWG mikrokoaksialkabel for overlegen fleksibilitet .
Hvis kabelen overfører høyhastighetsvideo eller bilddata → definer signaltypen, frekvens- eller dataratekrav, impedans, attentuering, kabellengde og skjermingskrav → bestem deretter den passende kabelstrukturen.
En kabel bør ikke velges utelukkende basert på AWG eller kabeldiameter. De elektriske egenskapene til hele kabel- og kontaktbanen må tilsvare kravene til kamera-systemet.
For relaterte designhensyn ved høy frekvens, se Hvorfor det er så vanskelig å designe ultrafine høyfrekvente koaksialkabler .
Hvis gimbalen har svært begrenset intern ruteplass → vurder kabeldiameter (OD), lederstørrelse, isolasjonstykkelse, skjerming og kontaktstørrelse samlet → deretter bekreft fleksibilitet og signalytelse.
Å redusere bare lederstørrelsen garanterer ikke den minste ferdige monteringen. Isolasjon, skjerming, ytre mantelkonstruksjon, kontaktgeometri og terminering bidrar også til det endelige ruterommet.
For avveining av lederstørrelse, se Hvordan påvirker AWG mikrokoaksialkablers ytelse? .
Hvis kabelen går nær gimbalmotorer eller andre elektroniske støykilder → vurder skjermingsstruktur, impedans, demping, jording, overganger til kontakter og ruting samlet → deretter valider hele signalbanen.
Enkelt mikrokoaksialt skjerming kan være nyttig for kompakt ruting av høyhastighetssignaler, men også kontaktdelen og termineringsområdet må tas i betraktning, siden hele tilkoplingsløsningen påvirker den endelige elektriske ytelsen.
For kompakte tilpassede tilkoblinger, se HOTTENs Mikro koaksial kabelmontasje .
Hvis kameramodulen bruker en miniatur-høytetthetskontakt → definer kontaktdelsprodusent, delnummer, pitch, pinout, termineringsmetode og tilgjengelig grensesnittsplass før kabelformen er endelig fastlagt → utvikle deretter kabler og terminering som én samling.
Dette er spesielt viktig når kabelen må gå gjennom et svært lite gimballedning eller ruteringskanal. Dimensjonene på kontaktdelen kan bli en begrensende faktor, selv om selve kabelen oppfyller kravet til ytre diameter.
For HOTTENs dedikerte kameratilkoblingsprodukter, se Gimbal Kamera Wire Harness .
Ulike kamasystemer kan gi ulike prioriteringer.
Hvis kameraet bruker flere høyhastighets-signalkanaler i en kompakt modul → gi prioritet til høy-tetthets-ruting, kablingsytterdiameter (OD), skjerming, impedans og kontakttetthet → deretter validere hele monteringen.
Hvis kameraet er montert på en kontinuerlig bevegelig gimbalmekanisme → gi prioritet til fleksibilitetsliv, bøyeradius, torsjonsmotstand, kompakt ruting og strekkavlastning → deretter validere signalytelsen etter mekanisk testing.
Hvis kameraet opererer nær motorer eller andre EMI-kilder → gi prioritet til skjermingsstruktur, signalintegritet, jording og overganger ved kontakter → deretter validere hele transmisjonsbanen.
Hvis kameraet er en del av en AI-aktivert smart enhet → gi prioritet til høyhastighets-dataoverføring, kompakt ruting, integrasjon av kontakter og total monteringspålitelighet → deretter velge den passende kablarkekturut fra enhetens design.
For bredere kabelfordringer for AI-enheter, se HOTTENs AI- og smarte elektronikk løsninger.
Før en forespørsel om et prototype eller et tilbud sendes inn, bør en OEMs ingeniør- eller innkjøpsgruppe definere:
| Krav | Parametre som må bekreftes |
|---|---|
| Søknad | Gimbal-kamera, AI-kamera, visjonsmodul |
| Signal | Videotype/datastype, frekvens, datarate |
| Elektriske apparater | Impedans, demping, kapasitans |
| Ledning | AWG, materiale, antall kjerner |
| Mål | Maksimal ytre diameter, plass til kabelføring, kabellengde |
| Mechanisk | Enkeltskjerming, helhetlig skjerming, bøyleradius, fleks-sykluser, torsjon, bevegelsesområde |
| Skjerming | Enkeltskjerming, helhetlig skjerming, jording |
| Kobling | Produsent, delnummer, pitch, pinout |
| Avslutning | PCB, sensor, kontakt, loddemetode |
| Miljø | Temperatur, vibrasjon, fuktighet |
| Validering | Elektrisk, mekanisk og dimensjonell testing |
| Produksjon | Antall prototyper, årlig volum |
Å levere mekaniske tegninger, koblingsdelenumre, pinout-informasjon, kabellengde og rutebegrensninger kan hjelpe leverandøren med å vurdere hele kabelmonteringen i stedet for å gi et tilbud på en generisk kabel.
Ingeniørprosessen kan oppsummeres som:
Gimbal-arkitektur → bevegelsesprofil → signalkrav → tilgjengelig ruterom → kabelens ytre diameter → leder/dielektrikum → skjerming → kobling → strekkavlastning → prototype → mekanisk validering → elektrisk validering → produksjon
Hvis minimumsrom er den viktigste begrensningen → optimaliser kabelens ytre diameter og koblingens geometri → deretter bekreft signal- og mekanisk ytelse.
Hvis dynamisk bevegelse er den viktigste begrensningen → optimaliser fleksliv, bøyleradius, torsjon og strekkavlastning → deretter bekreft elektrisk stabilitet etter mekanisk testing.
Hvis integriteten til høyhastighetsvideo er den viktigste begrensningen → optimaliser impedans, svekkelse, skjerming, kabelgeometri og overganger i kontaktdeler → deretter valider hele overføringsbanen.
Hvis kabelen må oppfylle flere begrensninger samtidig → optimaliser hele kabelmonteringen i stedet for én enkelt parameter.
For tilpassede høytetthetskameraforbindelser, se Mikro koaksial kabelmontasje .
For dedikerte kamerakabler, se Gimbal Kamera Wire Harness .
For bredere UAV- og robotanvendelser, se UAV og robotikk .
| Gimbalkamerautfordringen | Krav til kabelføring | Ytelsesfordel |
|---|---|---|
| Begrenset indre plass | Ekstrafin kabelkonstruksjon | Muliggjør kompakt routingsløsning |
| Gjentatt gimbalmovementsbevegelse | Høyfleksibel leder og isolasjon | Forbedrer dynamisk holdbarhet |
| Høyhastighets-4K-signaler | Kontrollert impedans | Bidrar til å opprettholde signalintegritet |
| Motorprodusert EMI | Enkelt skjerming | Reduserer elektromagnetisk forstyrrelse |
| Tette rutebaner | Liten bøyingsradius | Støtter kompakt mekanisk design |
| Flere interne signaler | Høytetthets-kabelkonfigurasjon | Sparer intern plass |
Q1: Hvorfor brukes mikrokoaksialkabler i gimbalkameraer?
Mikrokoaksialkabler gir en kompakt løsning for overføring av høyhastighetssignaler gjennom det begrensede indre rommet i gimbalkameraer, samtidig som fleksibilitet og signalintegritet opprettholdes.
Q2: Kan mikrokoaksialkabler støtte 4K-videotransmisjon?
Ja. Riktig konstruerte mikrokoaksialkabler kan støtte overføring av høyhastighetsvideosignaler samtidig som de opprettholder kontrollert impedans, skjerming og signalintegritet.
Q3: Hvorfor er kabelfleksibilitet viktig i gimbalkameraapplikasjoner?
Gimbalkameraer roterer kontinuerlig og justerer sin posisjon. En svært fleksibel kabel hjelper til å tåle gjentatt bøyning og bevegelse, samtidig som risikoen for utmattelsesrelaterte signalavbrytelser reduseres.
Q4: Hvordan hjelper skjerming en gimbalkabel?
Skjerming hjelper til å redusere elektromagnetisk forstyrrelse fra motorer og andre elektroniske komponenter, og beskytter følsomme høyhastighetsvideosignaler mot uønsket støy.
Q5: Hvilke AWG-størrelser er tilgjengelige for mikrokoaksialkabler til gimbalkameraer?
Den passende lederstørrelsen avhenger av tilgjengelig plass for ruting, elektriske krav og mekanisk design. Ultrafine konstruksjoner, som 42–48 AWG, kan vurderes for svært kompakte applikasjoner.
Q6: Kan HOTTEN tilpasse mikrokoaksialkabler til gimbalkameraer?
Ja. HOTTEN kan tilpasse lederstørrelse, kabelkonstruksjon, skjerming, isolasjon, kabellengde og kontaktoppsett i henhold til kravene til gimbalkameraer og andre kompakte elektroniske enheter.
 Siste nytt
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05