EN
HURTIGLENKER

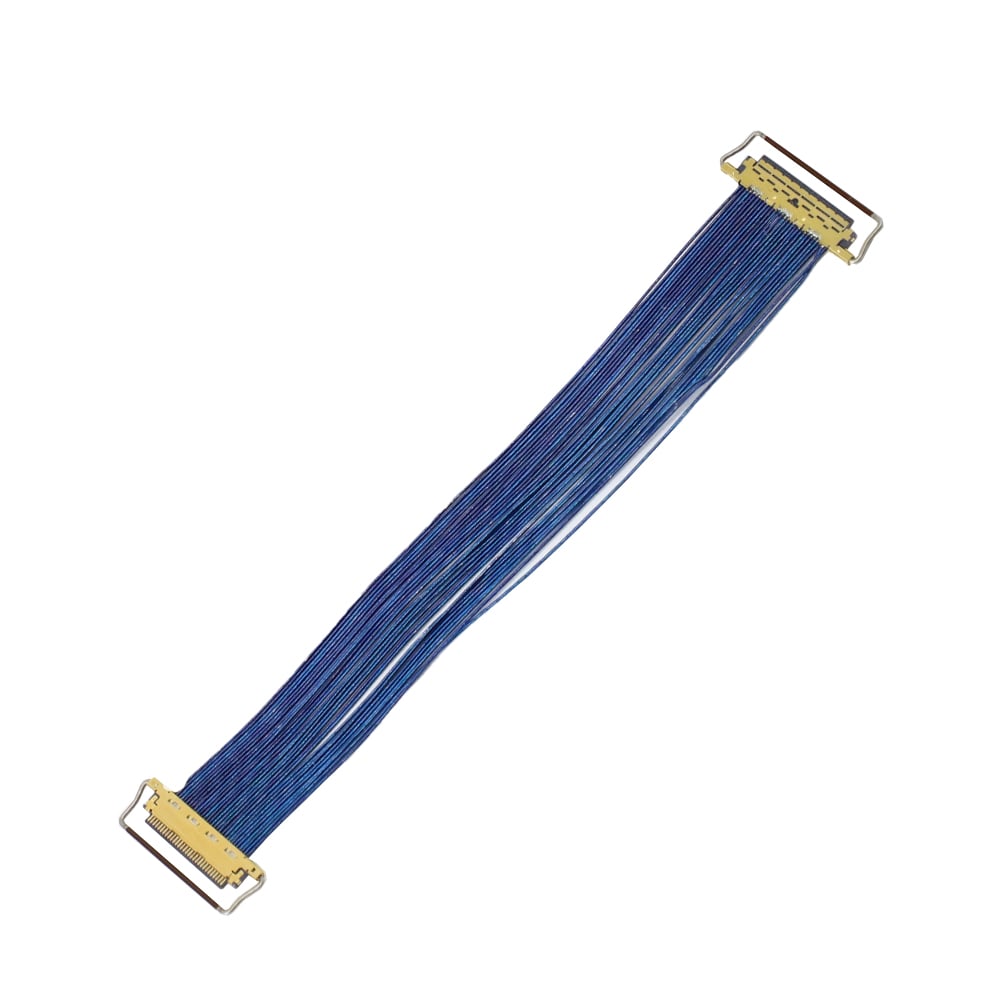
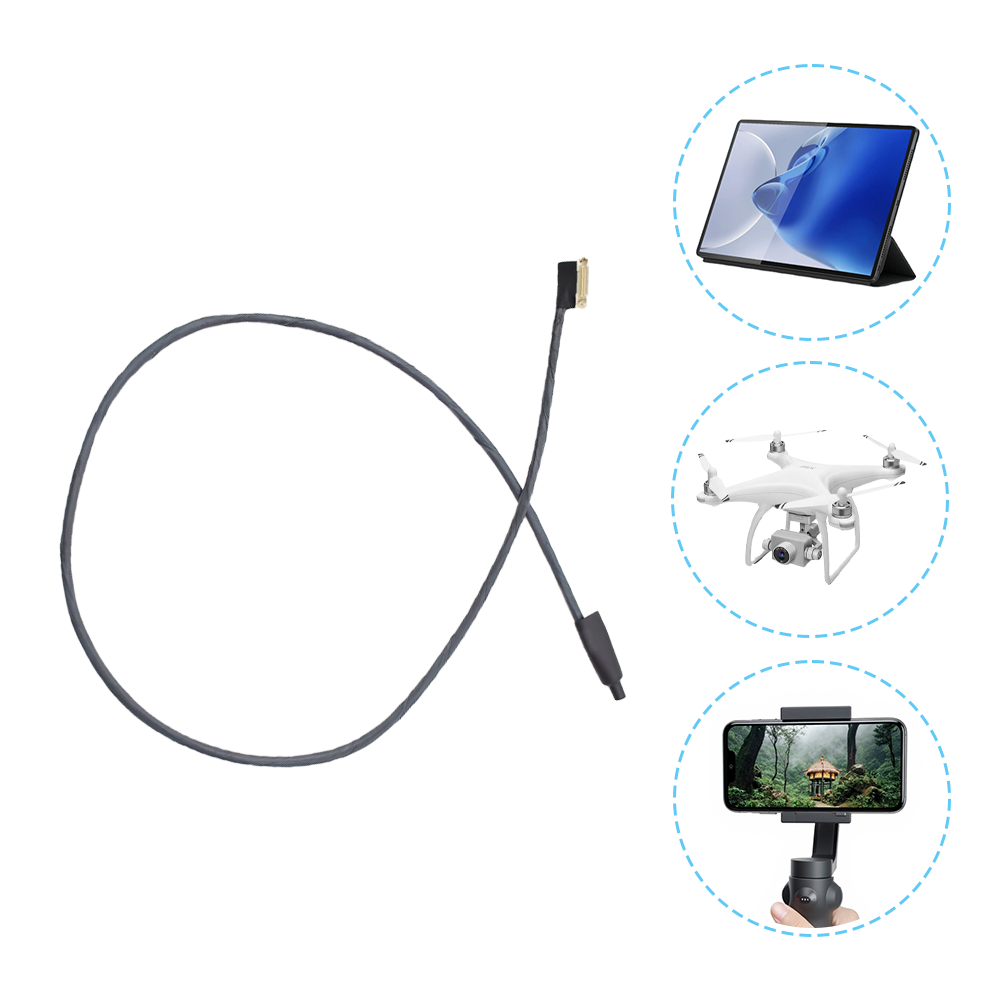
Fra kinematografisk luftfilming til høyrisikoindustriell luftinspeksjon avhenger droner av stabil overføring av tapfri, høyoppløselig sanntidsvideo til bakkestasjoner. Selv minimal forsinkelse eller elektromagnetisk interferens kan kompromittere kritisk luftfilm og føre til misjonsfeil. RF koaksialkabelmonteringer fungerer som det sentrale overføringsmediumet for denne viktige sanntidsvideodataen. Hotten Electronic Wire Technology tilbyr en tilpasset RF-koaksialmontering som gir en stabil, interferensfri og skarp dronevideofeed ved hjelp av egen dedikert forsknings- og utviklingskapasitet.
Pålitelig videotransmisjon fra drone avhenger av hele RF-signalkretsen , inkludert kabelfremstilling, impedans, demping, skjerming, kontakter, kabellengde og mekaniske forhold.
For UAV-systemer må kabelen også kunne fungere under eksponering for vibrasjoner, gjentatt gimbalmoving, begrenset installasjonsplass og elektromagnetisk forstyrrelse fra elektronikken om bord .
Hvis → høyfrekvente videosignaler reiser gjennom en relativt lang kabellengde
Da → kontrollere kabeldemping, impedans og overganger ved kontakter
Hvorfor → transmisjonsforluster og impedansdiskontinuiteter kan redusere signalet som er tilgjengelig ved mottakergrensesnittet.
Hvis → kabelen er rutt nær GPS-moduler, telemetrisender, ESC-er eller strømelektronikk
Da → vurdere skjerming og skjermavslutning sammen med kabelføring
Hvorfor → nærliggende elektriske systemer kan føre inn elektromagnetisk kobling i følsomme signalstier.
Hvis → kablen går gjennom en bevegelig gimbalmekanisme eller en roterende kameramekanisme
Da → definer bøyleradius, fleks-sykluser, torsjon og strekkavlastning
Hvorfor → gjentatt mekanisk bevegelse kan påvirke både kablingsholdbarhet og RF-ytelse.
Hvis → dronen krever en lettvekt og kompakt kabelforbindelse
Da → balanser lederstørrelse, kabeldiameter, skjerming, fleksibilitet og transmisjonskrav
Hvorfor → å redusere kablstørrelse eller -vekt kan føre til elektriske eller mekaniske avveininger.
Hvis → kabelforbindelsen må støtte en spesifikk videolink
Da → definer frekvensområdet, impedansen, kabellengden, konnektoren og akseptabel tap før konstruksjonen velges
Hvorfor → «Drone video cable» definerer ikke hele RF-kravet.
HOTTENs nåværende RF-artikkel for droner identifiserer lavt tap i overføring, 50 Ω impedansanpassing, skjerming, fleksible ledere og mekanisk validering som nøkkelfaktorer for UAV-videoapplikasjoner. Den beskriver også spesialiserte konstruksjoner for racingdroner, kinematografiske droner, industrielle inspeksjonsdroner og gimbalkamerasystemer. ( hottencable.com )
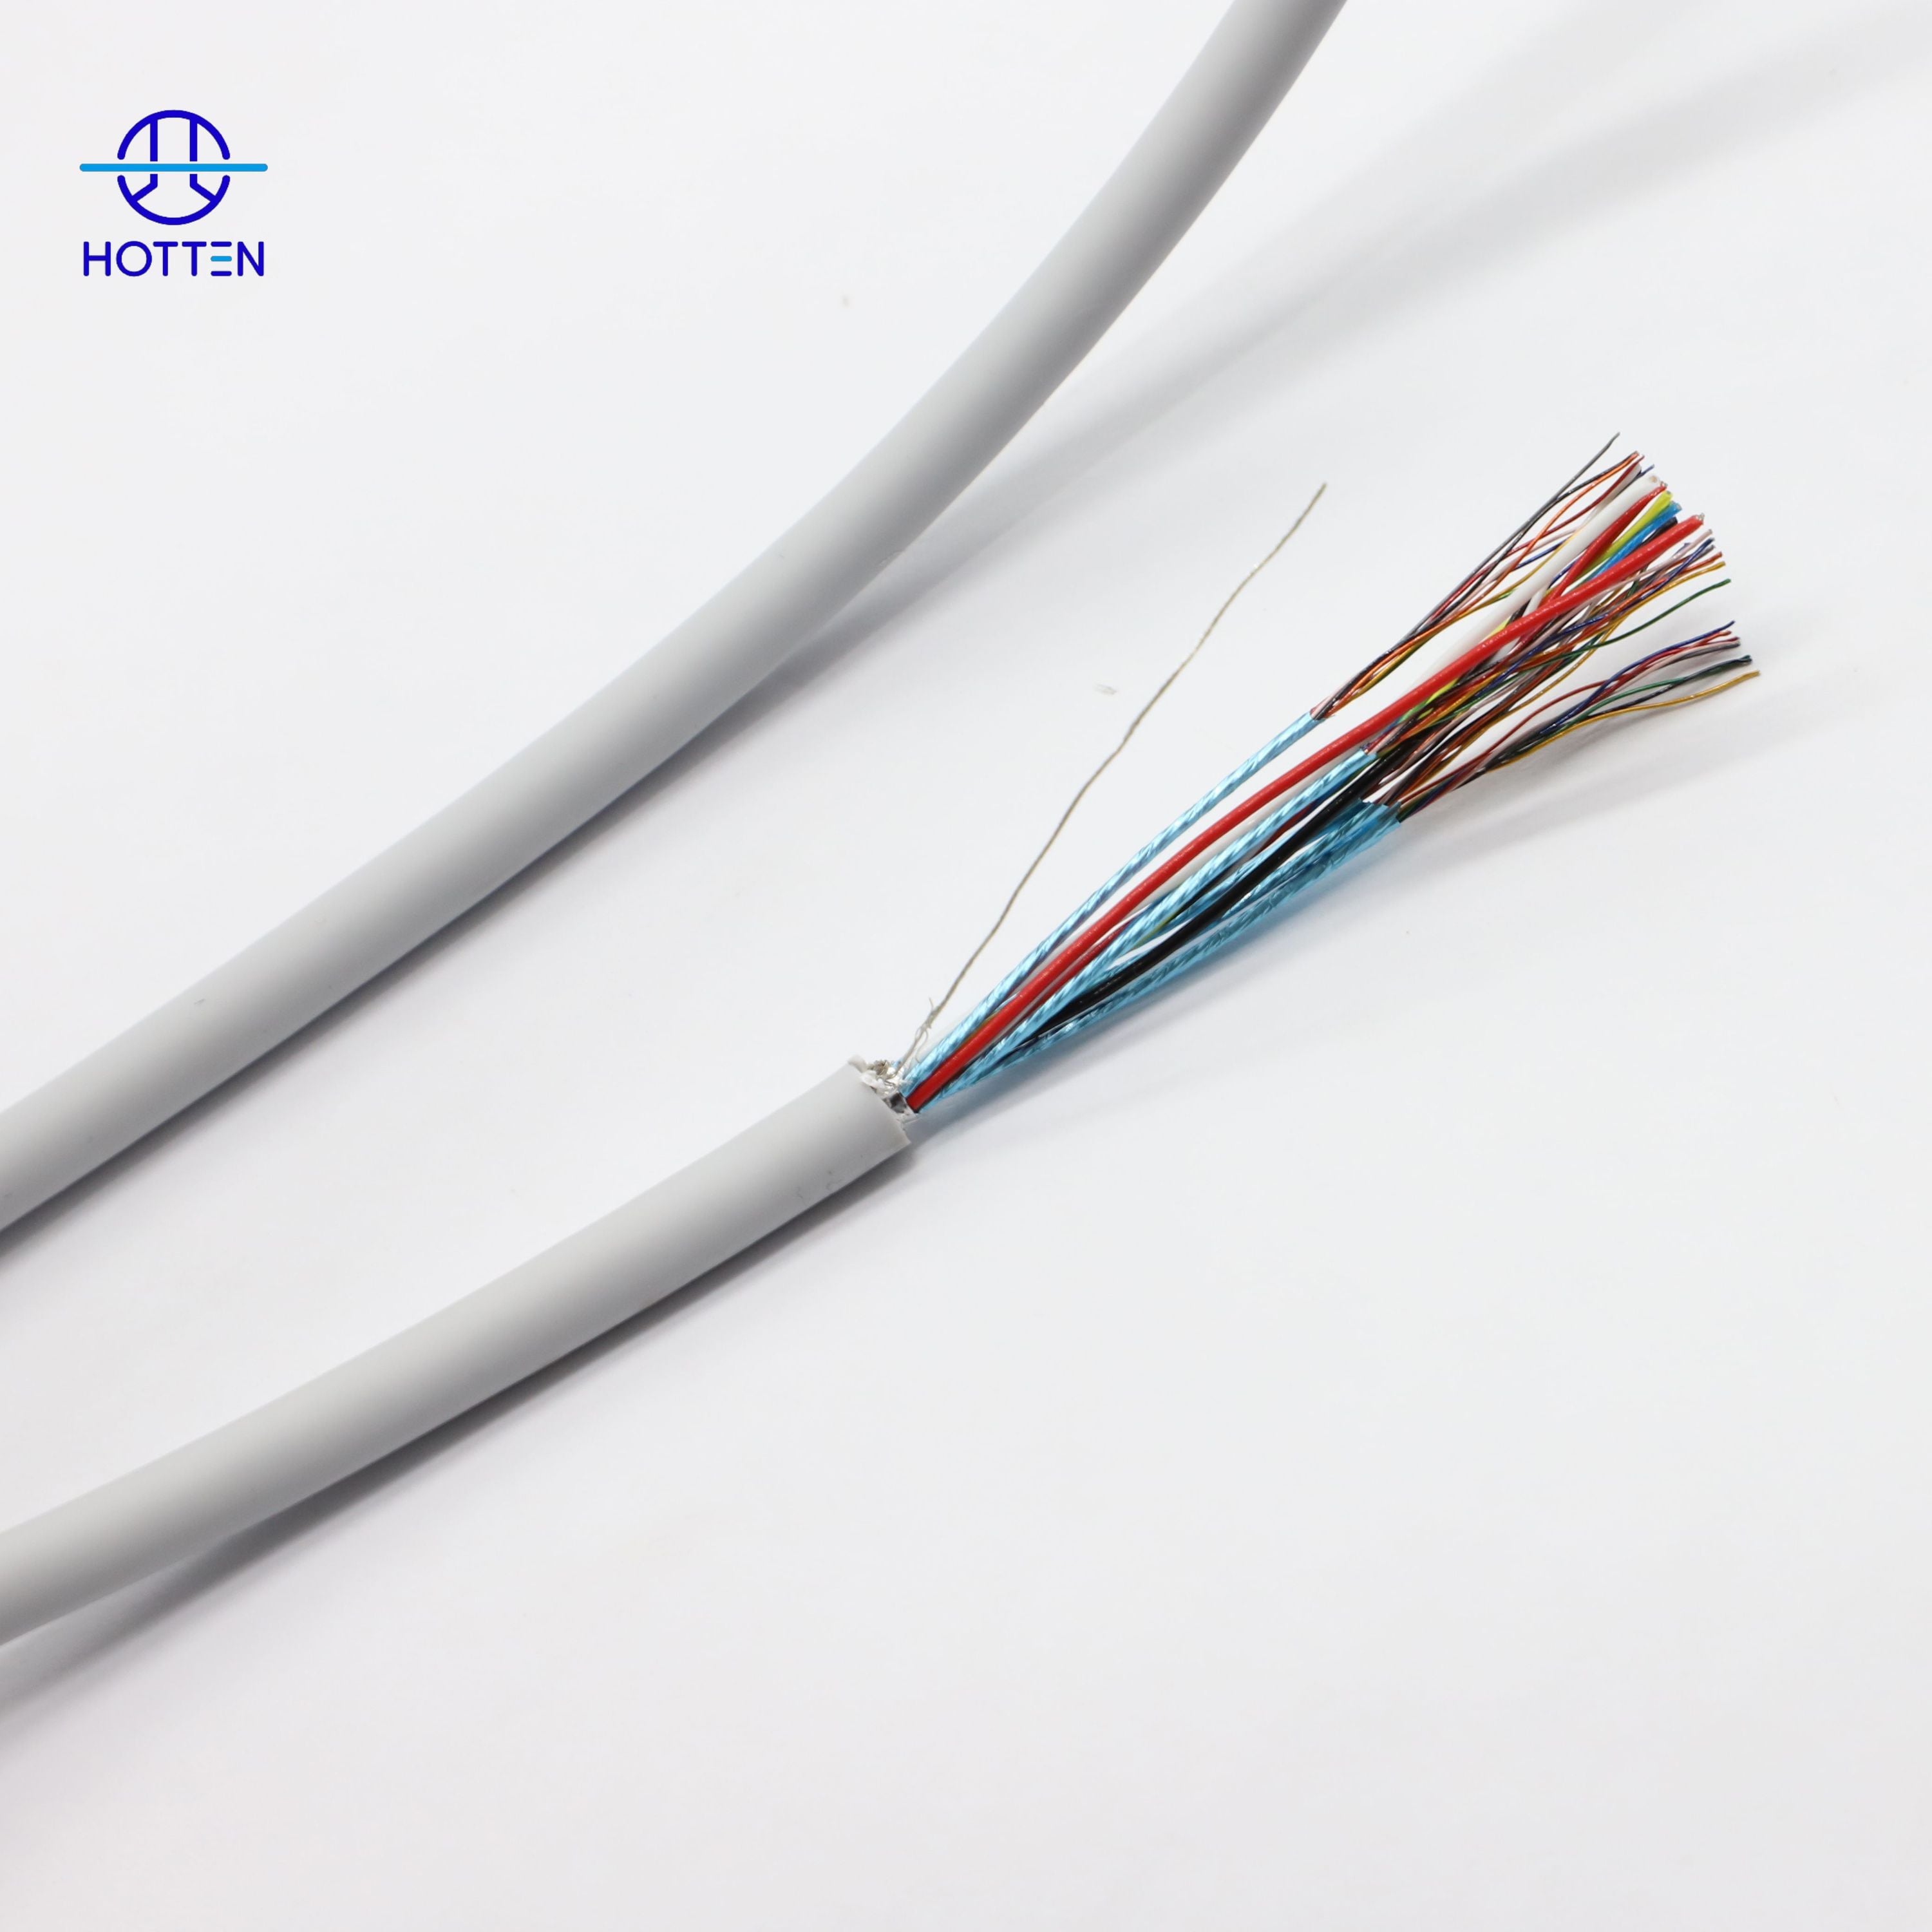
RF koaksialkabel de overfører videodata med høy frekvens fra dronens kamera, gimbalsystem, sender og antenne. De består av en sentral leder, en svært nøyaktig dielektrisk isolator, et ledende metallskjermlag og et fleksibelt ytre plasthylster, alle produsert for å oppnå to hovedmål. Hovedfunksjonene er å minimere signaltap (attenuasjon) og blokkere ekstern elektromagnetisk interferens (EMI). Dette gjør RF-koaksialmonteringer svært attraktive ved bruk av droner i nærheten av for eksempel strømledninger, en 5G-mast eller til og med signaler fra andre droner; en godt produsert montering undertrykker uønsket kryssforstyrrelse og hjelper til å opprettholde stabil sanntidsvideotransmisjon fra dronens kamera.
Utfordring 1: Signaltap over avstand
Droneoperasjoner skjer ofte hundrevis av meter unna bakkestasjoner, og standardkabler vil alvorlig svekke videosignalene før de når mottakeren.
Hottens løsning: Dielektriske materialer med lav tap og nøyaktig 50 Ω impedansanpassing gjør at Hottens RF-koaksialmonteringer beholder signalkraften over hele lengden.
Utfordring 2: Konstant bøyning og vibrasjon
Droner er sjelden stille; deres gimbaler beveger seg kontinuerlig, og dronens ramme vibrerer konsekvent under flyging. Denne slitasjen over tid vil føre til at standard koaksialkabler utvikler mikrosprekker eller lederutmattelse, noe som til slutt påvirker kvaliteten på videofeeden.
Hottens løsning: Med tynne, sølvplaterte kobberledere og et fleksibelt skjerm gir Hottens koaksialmonteringer en lang levetid ved gjentatte bøyecykler uten at den elektriske ytelsen forverres.
Utfordring 3: Elektromagnetisk forstyrrelse (EMI)
Droner integrerer komponenter som GPS-moduler, telemetrioradioer, ESC-er (elektroniske hastighetsregulatorer) og strømledninger i et begrenset rom. En hvilken som helst av disse kan lett forstyrre videosignalet.
Hottens løsning: Flere lag med skjerming (en kombinasjon av aluminiumsfolie og kobberflett) isolerer mot ekstern elektrisk forstyrrelse og gir høy skjermingseffekt mot elektromagnetisk forstyrrelse.
Behovene for en dronoplattform kan variere kraftig når det gjelder størrelse, vekt og ytelse. Med over 300 nye kabelforskrifter utarbeidet hvert år av Hottens forsknings- og utviklingsavdeling, tilbyr vi tilpassede RF-koaksialmonteringer for mange ulike dronetyper:
Racedroner: Ekstra lette og korte design med halvstiv skjerming for å holde kablene så lette og upåvirkede som mulig.
Kinematiske droner: Lengre, fleksible kabler designet for å gå smidig gjennom glidringar og gimbals rotasjonsakser uten å føre til videojitter.
Industrielle inspeksjonsdroner: Robuste design med ytre mantel egnet for utendørs drift, inkludert ekstra strekkavlastning for økt holdbarhet.
Gimbal-kamerasystemer: Veldig fine mikrokoaksialkabler (så tynne som 42 AWG) som kan plasseres i små bevegelige ledd og likevel overføre 4K- eller 1080p-videosignaler.
Alle design testes med en vektornettverksanalyseapparat (VNA) for å sikre at VSWR og innkoplingsforsterkning oppfyller alle spesifikasjonskravene.
Med mer enn 10 000 m² verkstedareal og over 40 produksjonsenheter tilgjengelig kan Hotten produsere mer enn 144 millioner meter kabel årlig, inkludert spesialiserte RF-koaksialmonteringer for droner. Hver montering gjennomgår:
TDR-test (tidsdomenereflektometri) for å oppdage eventuelle impedansdiskontinuiteter som kan oppstå som følge av signalrefleksjon.
Test av skjermingseffektivitet fra 30 MHz til 6 GHz, og dekker dermed alle frekvensbånd som brukes av dagens dronetechnologi for videotransmisjon.
Dynamisk fleksibilitetstesting som simulerer faktiske flybetingelser; dette omfatter kontinuerlig bøyning, vibrasjon og temperaturendringer.
Hver operatør i produksjonen tar individuell ansvar for kvaliteten på sitt respektive produsjonsstadium, og bare monteringer som oppfyller Hottens høye standarder sendes videre til våre kunders droner.
En praktisk valgprosess for UAV-RF-kabler er:
Video / RF-krav → Frekvens → Impedans → Kabel lengde → Svikt → Skjerming → Kabel ytterdiameter / vekt → Fleksibilitet → Konnektor → Terminering → Mekanisk validering → RF-testing → Produksjonsvalidering
Kabelen kan koble sammen:
Kamera → Gimbal → Sender → Antenne / RF-grensesnitt
eller en annen applikasjonsspesifikk arkitektur.
| Parameter | Ingeniørspørsmål |
|---|---|
| Signaltype | Video / RF / Høyhastighets / Andre |
| Frekvens | Hvilken frekvensområde er involvert? |
| Impedans | 50 Ω / 75 Ω / annet |
| Kabelengde | Hva er den ferdige overføringslengden? |
| Dempning | Hvilken maksimal tap kan systemet tåle? |
| Retur tap | Er det spesifisert et krav til refleksjonstap? |
| Kobling | Hvilken nøyaktig grensesnitt er nødvendig? |
| Skjerming | Hvilken EMI-kontroll kreves? |
| Mekanisk bevegelse | Er kablen statisk eller dynamisk? |
Hvis → rF-grensesnittet er allerede definert av elektronikken
Da → bevare systemimpedansen og grensesnittkravene under kabelutviklingen
Hvorfor → kabelen skal utformes rundt den eksisterende overføringsarkitekturen.
Transmisjonsbanen kan bli betydelig når en kamera- eller senderenheten er fysisk adskilt fra mottakerelektronikken.
Hvis → kabellengden øker
Da → vurdere demping over det nødvendige frekvensområdet
Hvorfor → total RF-tap påvirkes både av kabelfremstilling og signalkjedelengde.
Hvis → monteringen er kort, men opererer ved en høyere frekvens
Da → vurdere frekvensavhengig demping og koblingsforbindelsestap
Hvorfor → en kort lengde eliminerer ikke automatisk tap ved høyfrekvent transmisjon.
En fullstendig tapbudsjett kan inkludere:
Kabeltap + Koblingstap + Overgangstap + Annet grensesnitttap
HOTTENs nåværende RF-artikkel om droner identifiserer 50 Ω impedansmatchning som en del av dets løsning for videotransmisjon fra droner. ( hottencable.com )
For en OEM-spesifikasjon:
Hvis → krever systemet et 50 Ω RF-grensesnitt
Da → definer den nominelle impedansen sammen med frekvensområdet og relevante RF-akseptkriterier
Hvorfor → den nominelle impedansen alene beskriver ikke det fullstendige høyfrekvente oppførselen.
Relevante parametere kan inkludere:
For ytterligere veiledning om impedans:
Hva er kabelforsterkning og hvorfor er den viktig i høyfrekvente kabelforbindelser?
En drone kan plassere RF- og høyhastighetssignalkretser nær:
Hvis → rF-kabelen går gjennom et tett elektronikkområde
Da → vurder folie-, flokk- eller flerlags-skjerming
Hvorfor → eksterne elektromagnetiske felt kan kobles inn i overføringsbanen.
Hvis → flere signalbaner er ruttet sammen
Da → vurdere kanalisolasjon og skjermavslutning
Hvorfor → ekstern EMI og kanal-til-kanal-kobling er separate ingeniørmessige hensyn.
HOTTENs nåværende artikkel beskriver en kombinasjon av aluminiumsfolie og kobberflett for dronedriftens RF-monteringer og identifiserer skjerming som en viktig kontroll mot elektromagnetisk forstyrrelse. ( hottencable.com )
En gimbal-kameramontering kan eksponere RF-kabelen for gjentatt rotasjon og bøyning.
Hvis → kabelen går gjennom en roterende gimbal-akse
Da → definer bøyeradius, rotasjonsområde, kabelføring og fleksibilitetslivsforutsetninger
Hvorfor → gjentatt bevegelse skaper mekanisk belastning som en statisk RF-kabelspesifikasjon ikke fanger opp.
Hvis → kontaktene er plassert nær gimbalsvingepunktet
Da → vurder strekkavlastning og lokal kabelform
Hvorfor → svingepunktområdet kan bli et område med konsentrert spenning.
HOTTENs nåværende nettside beskriver spesifikt svært fine mikrokoaksialkabler for gimbalkamerasystemer og angir at designene er ment å opprettholde videotransmisjon under gjennomgang av små bevegelige ledd. ( hottencable.com )
For UAV-applikasjoner bestemmes vekten ikke bare av lederen.
Hele monteringen inkluderer:
Leder + dielektrikum + skjerm + mantel + kontakt + overmolding / strekkavlastning
Hvis → dronen har strenge begrensninger for lastkapasitet eller flygetid
Da → vurdere total vekt for montert enhet
Hvorfor → å fjerne én kabelforbindelse fører ikke nødvendigvis til lavest mulig total vekt for montert enhet.
Hvis → skjerming økes
Da → vurdere den ekstra massen i forhold til nødvendig EMI-ytelse
Hvorfor → elektrisk skjerming og luftfartøyets masse kan gi motstridende konstruksjonskrav.
Den minste lederen er ikke automatisk den riktige lederen.
Viktige hensyn inkluderer:
| Parameter | Teknisk avveining |
|---|---|
| Mindre AWG-diameter | Mindre størrelse / vekt |
| Større leder | Muligens lavere motstand |
| Fint trådet konstruksjon | Fleksibilitet |
| Skjerming | EMI-ytelse / vekt |
| Kabel OD | Ruting |
| Avslutning | Monterbarhet |
Hvis → kabelen føres gjennom en liten gimbalskar
Da → vurdere fint og fleksibelt lederkonstruksjoner
Hvorfor → kompakte bevegelige mekanismer krever både liten størrelse og dynamisk fleksibilitet.
Hvis → transmisjonsbanen har strengere krav til demping
Da → vurdere lederstørrelse med hele tapbudsjettet
Hvorfor → å minimere diameteren bør ikke kompromittere den nødvendige RF-ytelsen.
HOTTENs nåværende droneartikkel bruker 42AWG mikrokoaksialkabel som et eksempel på gimbalkamerasystemer. ( hottencable.com )
Hele banen er:
Kabel → Avslutning → Konektor → Kamera / Sender / PCB
Hvis → konektoren er allerede spesifisert
Da → designe kabelavslutningen rundt den nøyaktige konektorgeometrien
Hvorfor → konektorovergangen blir en del av RF-banen.
Hvis → kontaktoren er ennå ikke festet
Da → vurder kontaktorstørrelse, låsemekanisme, RF-egenskaper og mekanisk feste samtidig
Hvorfor → valg av kontaktor påvirker både pakking og signalintegritet.
Mulige krav inkluderer:
For en dronevideokabel er en praktisk valideringsprosess:
Råkabel
→Konnektoravslutning
→Ferdig montering
→RF-testing
Mulige tester inkluderer:
| Test | Formål |
|---|---|
| TDR | Lokaliser impedansdiskontinuiteter |
| VNA | Mål frekvensavhengig RF-ytelse |
| VSWR | Vurder avvik |
| Innsettings tap | Vurder overførings tap |
| Skjermetest | Vurder EMI-beskyttelse |
| Kontinuitet | Bekreft elektrisk tilkobling |
| Kontaktinspeksjon | Verifiser grensesnitt |
| Dimensjonsinspeksjon | Verifiser ferdig geometri |
HOTTENs nåværende artikkel sier at dens drone-RF-monteringer testes ved hjelp av VNA for VSWR og innkoplings tap og TDR for impedansdiskontinuiteter . ( hottencable.com )
Kabelen kan utsettes for:
Vibrasjon + Bøyning + Rotasjon + Temperaturforandringer
Hvis → kabelen er montert på en bevegelig droneplattform
Da → reprodusere representativ mekanisk belastning under validering
Hvorfor → statisk benktesting kan ikke demonstrere dynamisk pålitelighet.
Mulige mekaniske tester inkluderer:
HOTTENs nåværende artikkel beskriver dynamisk bøyetesting som skal simulere flybetingelser, inkludert bøyning, vibrasjon og temperaturforandringer. ( hottencable.com )
Hvis → droneprioriterer lav vekt og kompakt installasjon
Da → vurdere korte, lette RF-assemblyer med passende mekanisk støtte
Hvorfor → unødvendig kabellmasse kan påvirke det totale systemdesignet.
Den nåværende HOTTEN-artikkelen beskriver lette, korte konstruksjoner for bruk i racing-droner. ( hottencable.com )
Hvis → kameraanordningen bruker en bevegelig gimbal og lengre kabelføring
Da → gi prioritet til fleksibilitet, RF-stabilitet og kabelføring gjennom roterende mekanismer
Hvorfor → kabelen må opprettholde signalt overføring under gjentatte gimbalbevegelser.
Hvis → dronen opererer utendørs og utsettes for vibrasjoner eller mekanisk påvirkning
Da → vurdere ytelse til ytre belastning på kabeldrakten, strekkavlastning, miljømotstand og RF-ytelse
Hvorfor → utendørs drift kan legge til mekaniske og miljømessige krav utover videooverføring.
Hvis → kabelen går gjennom en svært liten bevegelig ledd
Da → vurdere mikrokoaksial konstruksjon, kablings ytterdiameter, bøyleradius, kontaktkoblings orientering og fleksibilitetsliv
Hvorfor → den mekaniske grensesnittet kan bli den primære begrensningen.
For dynamiske UAV-applikasjoner:
Innledende RF-test
→Fleksibilitets-/svingetest
→RF-måling etter test
→Inspeksjon av kontakt-/kabel
Hvis → monteringen forblir kontinuerlig etter mekanisk testing
Da → sjekk impedans, innkoplingsforsterkning og andre RF-parametere som er relevante for applikasjonen på nytt
Hvorfor → kun kontinuitet viser ikke at RF-egenskapene forblir uendret.
Hvis → endringer i innkoplingsforsterkning eller VSWR etter testing
Da → undersøk lederbevegelse, skjermdeformasjon, koblerovergang og strekkavlastning
Hvorfor → mekanisk deformasjon kan endre signalkurven før full elektrisk svikt inntreffer.
| KATEGORI | Anbefalt informasjon |
|---|---|
| Drone-typen | Racing / Kino / Inspeksjon / Annet |
| Søknad | Video / RF / Kamera / Antenne |
| Frekvens | Driftsområde |
| Impedans | Nominell verdi |
| Dempning | Maksimalt akseptabel tap |
| Refleksjonsdempning / VSWR | Krevet grenseverdi |
| Kabelengde | Nominell verdi + toleranse |
| Kabel OD | Maksimal tillatt dimensjon |
| Vekt | Maksimal monteringsvekt, hvis relevant |
| Ledning | AWG / materiale / konstruksjon |
| Dielektrisk | Materiale / struktur |
| Skjerming | Folie / vev / flerlaget |
| Kobling | Produsent / delnummer |
| Avslutning | Lodd / klem / annet |
| Fleksibilitet | Statisk / dynamisk |
| Bøyingsradius | Minimumskrav |
| Torsjon | Obligatorisk rotasjon, om relevant |
| Vibrasjon | Obligatorisk betingelse |
| Temperatur | Driftsområde |
| Testing | VNA / TDR / mekanisk |
| Prototyp | Ønsket antall |
| Produksjon | Forventet volum |
Hvis → anbudsføringen sier bare «RF-koaksialkabel for dronevideo»
Da → angi frekvens, impedans, kabellengde, demping, kontakt, skjerming, vekt og mekaniske krav
Hvorfor → bruksområdet alene definerer ikke RF- og mekaniske krav til den ferdige monteringen.
| Vurderingsområde | Hva som skal bekreftes |
|---|---|
| RF-konstruksjon | Impedans/dempeningskontroll |
| Fin-koaksial funksjonalitet | Liten ytre diameter/fin AWG |
| Skjerming | Folie / vev / flerlaget |
| Gimbal-kabel funksjonalitet | Dynamisk fleksibilitet/rotasjon |
| Koblingsmontering | Rf terminering |
| Dfm | Ruting og installasjonsvurdering |
| Testing | VNA / TDR / mekanisk |
| Prototyp | Utviklingskapasitet |
| Produksjon | Prosessens gjentagelighet |
| Kvalitet | Inspeksjon og sporbarehet |
Hvis → leverandøren kan levere en standard RF-kabel, men ikke tilpasse koblingsdelen eller rutingen
Da → vurdere full kabelmonteringskapasitet
Hvorfor → UAV-installasjoner krever ofte at kabelen er designet i henhold til den mekaniske arkitekturen.
Hvis → leverandøren viser én vellykket RF-test, men ingen mekanisk validering
Da → gjennomgå dynamisk testing som er relevant for den faktiske installasjonen
Hvorfor → luftbårne kabelforbindelser kan utsettes for mekaniske forhold som ikke forekommer under benktesting.
Dronearkitektur
→Kamera / gimbalsystem / sender
→Frekvens
→Impedans
→Kabelengde
→Dempning
→Skjerming
→Kabel ytterdiameter / vekt
→Kobling
→Avslutning
→Bøyning / rotasjon
→Vibrasjon
→Temperatur
→VNA / TDR-testing
→Mekanisk validering
→Prototyp
→Produksjonsverifisering
For et gimbalsystem med kamera:
Kamera-modul
→ definér video-/RF-grensesnitt
→ fastsett frekvens
→ angi impedans
→ fastsett kabellengde
→ beregn tapbudsjett
→ velg fintrådet leder
→ velg dielektrisk struktur
→ definere skjerming
→ minimér kablings ytre diameter
→ velg koblingsdel
→ definere avslutning
→ etablere gimbals bøyning og rotasjonsprofil
→ utføre VNA-testing
→ utføre TDR-testing
→ utføre dynamisk fleksibilitets-/svingningstesting
→ bekrefte RF-ytelse etter testing
→ godkjenn produksjon.
For en industriell inspeksjonsdrone:
Uteinspeksjonsplattform
→ definere RF-sti
→ fastslå miljøpåvirkning
→ etablere impedans og demping
→ definere kablings ytre diameter / vekt
→ velge slitesterk kabeldekning
→ velge skjerming
→ definere strekkavlastning
→ velg koblingsdel
→ utføre RF-validering
→ utføre vibrasjons- / temperaturtester
→ bekreft ferdig montering.
Det viktigste ingeniørprinsippet er:
En pålitelig dronevideokabel defineres ikke bare av lav tap. Hele RF-koaksialanordningen må balansere impedans, demping, skjerming, vekt, kabelføring, kontaktutforming og dynamiske mekaniske forhold.
50-polig mikrokoaksial kabelmontering for humanoidroboters synssystemer
Hvorfor AR/VR-enheter krever mikrokoaksialkabelsammenstillinger
Hvorfor mikrokoaksialkabel i miniatyr endrer designet av bærbare enheter
Hva er kabelforsterkning og hvorfor er den viktig i høyfrekvente kabelforbindelser?
Selv om denne artikkelen fokuserer på dronevideo, er Hottens ekspertise innen RF-kaksialteknologi ikke begrenset til behovene til droneprodusenter:
AR/VR-kabler: Tynne, fleksible kaksialmonteringer for lavlatens videooverføring i utvidet virkelighet (AR) og virtuell virkelighet (VR).
Robotikk-kablingssett: Holdbare kablingssett som sikrer støyfri signalintegritet i travle robotarmar med mange motorer.
Medisinsk utstyr: Endoskop- og IVUS-kabler som krever høy pålitelighet i det utfordrende miljøet til sterile medisinske apparater.
Pålitelig og stabil dronevideo er ikke en luksus, men et teknisk utviklet resultat. Dette oppnås gjennom nøye forskning og utvikling, rask tilpasset løsningsutvikling og streng kvalitetskontroll fra Hotten Electronic Wire Technology. Uansett om du trenger en standardkoaksialkabel eller et fullstendig tilpasset kabelforsøk for en unik gimbalsystem eller flyramme, står vårt dedikerte team klart til å sikre at du har stabil og pålitelig videoforbindelse under hele dronedriften.
 Siste nytt
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05