EN
HURTIGLENKER

Innenfor presisjonskonstruksjonene til droner og håndholdte gimbaler står ingeniører ovenfor en grunnleggende fysisk paradoks: Datatrafikken øker eksponentielt – fra 4K ved 60 bilder per sekund til rå 8K-video – mens den tilgjengelige plass for kabelføring fortsetter å minke på millimeternivå.
Når tradisjonelle FPC-er (flexible printed circuits) nærmer seg fysiske grenser på grunn av tap ved høy frekvens, og konvensjonelle kabler med flere kjerner innfører for mye dreiemoment som svekker gimbals responsivitet, mikrokoaksialkabler er de ikke lenger en valgfri løsning. De har blitt den kritiske ryggraden for å opprettholde stabil, tapfri signalt overføring i svært dynamiske miljøer.
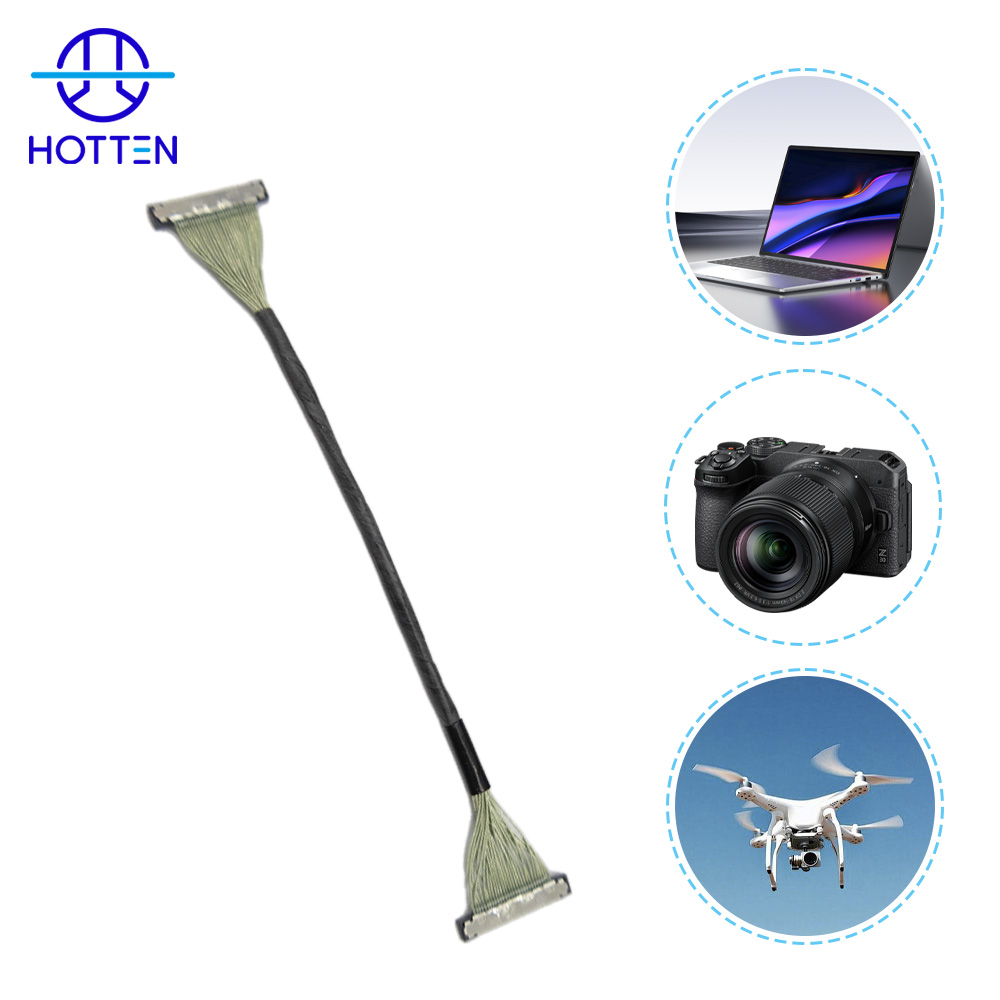
Mikrokoaksialkabler med høy fleksibilitet vurderes for dynamiske dronegimbal-systemer fordi kabelen må oppfylle to krav samtidig: pålitelig høyhastighetssignalt overføring og gjentatte mekaniske bevegelser på flere akser innen et begrenset rom .
Hvis kabelen beveger seg kontinuerlig sammen med gimbalen → vurder fleksliv, bøyleradius, kabelstivhet, skjermingsstabilitet og strekkavlastning i kombinasjon med signalytelse → deretter valider hele monteringen under forventede bevegelsesforhold.
Hvis kabelen overfører høyhastighetskamera- eller bilde-signaler → vurder impedans, demping, skjerming, kabelgeometri, kabellengde og overganger til koblingsdeler i kombinasjon → deretter bekreft signalkvalitet over hele overføringsbanen. For relaterte designhensyn ved høy frekvens, se Hvorfor det er så vanskelig å designe ultrafine høyfrekvente koaksialkabler .
Hvis den tilgjengelige ruterommet er ekstremt begrenset → vurder lederstørrelse, isolasjon, skjerming, kabelforhold og kontaktstørrelser sammen → fordi å redusere én dimensjon alene avgjør ikke størrelsen eller fleksibiliteten til den ferdige monteringen. Se Hvordan påvirker AWG mikrokoaksialkablers ytelse? .
Enkeltskjerming kan være nyttig for kompakt ruting av høyhastighetssignaler, men skjermingsstrukturen påvirker også kabeldiameteren, stivheten og det mekaniske oppførselen. For relaterte impedans- og dimensjonsbetraktninger, se Betydningen av impedanskonsistens i ultrafine mikrokoaksialkabler med AWG-størrelse .
For tilpassede kameratilkoblinger, se HOTTENs Gimbal Kamera Wire Harness og Mikro koaksial kabelmontasje løsninger.
For bredere UAV-applikasjoner, se HOTTENs UAV og robotikk løsninger.
Signalintegritet: En strukturell fordel når det gjelder skjerming
Den indre omgivelsen i en drone er elektromagnetisk kompleks. Høyfrekvent støy fra motorer og RF-utslipp fra overføringsmoduler truer kontinuerlig integriteten til differensielle signaler fra bildekameraer.
Fysisk skjermingsfordel
I motsetning til uskyttede vridde par eller flate kabelløsninger er hver kanal i en mikro koaksial kabel enkelt skjermet. Dette gir ultrafine ledertråder – typisk i området fra 40 AWG til 48 AWG – en nesten lukket elektromagnetisk omgivelser, noe som betydelig reduserer interferens. Som resultat kan refleksjonstap kontrolleres nøyaktig på svært lave nivåer.
Impedanskonsistens
Ved datatransferhastigheter over 12 Gbps bruker mikrokoaksialkabler presis dielektrisk ekstrudering (for eksempel PFA-isolasjon) for å opprettholde en svært stabil karakteristisk impedans. Denne nøyaktigheten er avgjørende for å bevare signalkvaliteten og signal-støy-forholdet ved overføring av høyoppløselig video, inkludert 8K-bilder.
Dynamisk utmattelse: «Nervesystemet» under kontinuerlig bevegelse
I motsetning til statiske elektroniske systemer opererer gimbalkameraer under konstant dynamiske forhold, der kablene utsettes for gjentatte bøyninger med liten bue-radius over flere akser.
Lav dreiemomentkrav
Gimbal-motorer virker med begrenset utgangsdreiemoment. Enhver økning i kablingsstivhet introduserer mekanisk motstand, noe som direkte kan føre til kontrollustabilitet eller synlig vibrasjon under drift.
Optimalisering av bøyeliv
Gjennom prosesskontroll og strukturell optimalisering gjør Hotten mikrokoaksialkabler i stand til å tåle hundretusenvis av bøyecykler ved bøyderadier så små som R = 2 mm, uten betydelig signalforringelse over tid.
Nøkkeldrivere for etterspørselen: Fra enkeltkameraer til sensornettverk
Den raske økningen i etterspørselen etter mikrokoaksialkabler skyldes grunnleggende endringer i systemarkitekturen:
1. Integrering av flere sensorer
Moderne droner integrerer ikke bare primære kameraer, men også hinderunngåelsessystemer, infrarøde sensorer og stereosynsmoduler. Hver sensornode krever sin egen høyhastighetsdatakobling.
2. Båndbreddeutvikling
Overgangen fra HDMI 1.4 til MIPI D-PHY / C-PHY øker betydelig frekvenskravene – fra GHz-området til over 10 GHz – og stiller strengere krav til transmisjonsmediene.
3. Sanntidssynkronisering
Bildeoverføring med lav latens krever nøyaktig kontroll over signalforsinkelse. Mikrokoaksialkabler viser bedre gruppeforsinkelsesytelse ved høye frekvenser sammenlignet med konvensjonelle kabelløsninger.
Fremstillingsutfordringer: Mer enn bare miniatyrisering
Den tekniske utfordringen med ultrafine koaksialkabler ligger ikke bare i størrelsen, men også i å opprettholde stramme produksjonstoleranser.
Ytre diametergrenser
Massproduksjon av kabler så fine som 46 AWG krever ekstremt nøyaktig spenningskontroll under ekstrudering samt verktøy med høy presisjon.
Monteringskompleksitet
Påliteligheten til lodding av mikrokoaksialkabler til PCB-grensesnitt med ekstremt lite pitch (0,3 mm / 0,25 mm) påvirker direkte langsiktig produktytelse og stabiliteten til utbyttet.
En dynamisk gimbal-kabel bør velges i henhold til den faktiske bevegelsesprofilen, signalkravene, ruteområdet, skjermingsbehovet, kontaktkonfigurasjonen og produksjonskravene. Målet er ikke bare å finne den mykaste eller minste kabelen, men å balansere mekanisk bevegelse med pålitelig signaloverføring.
Hvis kabelen beveger seg kontinuerlig over flere akser → definer først bøyleradius, bevegelsesområde, fleksfrekvens, torsjon og forventet levetid i antall sykler → velg deretter kabelstrukturen og designet for spenningsutlikning.
En kabel som fungerer godt i en fast kameramodul kan oppføre seg annerledes når den føres gjennom en kontinuerlig roterende gimbal. Kabelen bør derfor vurderes under de faktiske bevegelsesforholdene til det endelige produktet.
For et eksempel på optimalisering av fleksibilitet for ekstremt tynne kabler, se Hvordan vi optimaliserte 46 AWG mikrokoaksialkabel for overlegen fleksibilitet .
Hvis kablen overfører 4K-, 8K-, MIPI- eller andre høyhastighetsbilde-signaler → angi signalgrensesnittet, driftsfrekvensen eller datahastighetskravene, impedansen, attentueringen, kabellengden og skjermingskravene → velg deretter den passende kablarkekturen.
Kablen bør ikke velges utelukkende basert på AWG eller nominell diameter. Overganger til kontakter, kablegeometri, dielektrisk struktur og skjerming kan alle påvirke hele signalbanen.
For relaterte vurderinger knyttet til kabeldesign for høyfrekvente signaler, se Betydningen av impedanskonsistens i ultrafine mikrokoaksialkabler med AWG-størrelse .
For kameraapplikasjoner med høy tetthet, se HOTTENs Mikrokoaksialkabelmontering for kamera-systemer .
Hvis EMI-beskyttelse er viktig → vurder skjermingsmaterialet, tråddiameteren, dekningsgraden og strukturen i kombinasjon med kablenes stivhet og ytterdiameter → verifiser deretter både skjermings- og fleksibilitetsytelsen.
En tyngre eller tetter skjerme-struktur kan gi ekstra beskyttelse, men kan også øke stivheten og motstanden mot kabling. Skjermekonstruksjonen bør derfor tilpasses den faktiske elektromagnetiske omgivelsen og mekaniske bevegelseskravene.
For kompakte tilpassede kameratilkoblinger, se HOTTENs Gimbal Kamera Wire Harness .
Hvis gimbalsystemet har svært begrenset internt plass for kabling → vurder kabelens utvendige diameter og kontaktdimensjoner samtidig → deretter optimaliser lederne, dielektrikumet, skjermingen og avslutningen i henhold til det tilgjengelige mekaniske rommet.
Å redusere kabeldiameteren alene kan ikke løse et integrasjonsproblem hvis kontakten, avslutningen eller strukturen for spenningsavlastning tar opp mer plass enn selve kabelen.
For tilpassede høytetthets-tilkoblinger, se Mikro koaksial kabelmontasje .
Hvis en kabel oppnår det nødvendige signalmålet, men blir for stiv under bevegelse → vurder skjerming, ytre mantel, isolasjon og strukturelle parametere før du endrer lederen → deretter bekreft på nytt signalytelsen etter mekanisk optimalisering.
Hvis en kabel er tilstrekkelig fleksibel, men signalytelsen endres etter gjentatt bevegelse → vurder ledergeometri, dielektrisk struktur, skjermingsstabilitet og avslutning → deretter utfør kombinert elektrisk og mekanisk validering.
Derfor bør en dynamisk gimbal-kabel valideres som en komplett montering, ikke bare ved å måle elektrisk ytelse før mekanisk testing.
For bredere utfordringer knyttet til design av ekstrafine kabler, se Hvorfor det er så vanskelig å designe ultrafine høyfrekvente koaksialkabler .
Ulike gimbal-systemer kan gi ulike kabelprioriteringer.
Hvis kameramodulen har flere høyhastighets-signalkanaler → gi prioritet til høytetthetsruting, skjerming, impedans, kontaktavstand og kompakt kabelforingsdiameter → deretter validere hele signalbanen.
Hvis gimbalsystemet utfører kontinuerlig rotasjon eller bevegelser på flere akser → gi prioritet til fleksibilitetsliv, bøyeradius, lav mekanisk motstand, strekkavlastning og kabelføring → deretter verifisere elektrisk ytelse etter dynamisk testing.
Hvis gimbalsystemet opererer i nærheten av motorer eller RF-moduler → gi prioritet til skjerming, impedanskonsistens, jording og overganger mellom kontakter → deretter validere hele overføringsbanen.
Hvis kameraet er en del av et AI-aktivert bildebehandlingssystem → gi prioritet til høyhastighetsdataoverføring, kompakt ruting, integrering av kontakter og total monteringspålitelighet → deretter velge den passende kabelforingsarkitekturen i henhold til enhetsdesignet.
For AI-relaterte anvendelser, se HOTTENs AI- og smarte elektronikk løsninger.
Før en forespørsel om et prototype eller et tilbud sendes inn, bør en OEMs ingeniør- eller innkjøpsgruppe definere:
| Krav | Parametre som må bekreftes |
|---|---|
| Søknad | Gimbal-kamera, UAV-kamera, robotisk bildebehandling |
| Signal | Videodata-grensesnitt, frekvens eller datarate |
| Elektriske apparater | Impedans, demping, kapasitans |
| Ledning | AWG, materiale, antall kjerner |
| Mål | Maksimal ytre diameter, plass til ruting, ferdig lengde |
| Mechanisk | Enkeltskjerming, helhetlig skjerming, bøyleradius, fleks-sykluser, torsjon, bevegelsesområde |
| Skjerming | Enkeltskjerming, helhetlig skjerming, jording |
| Kobling | Produsent, delnummer, pitch, pinout |
| Avslutning | PCB, sensor, kontakt, loddemetode |
| Miljø | Temperatur, vibrasjon, fuktighet |
| Validering | Elektrisk, mekanisk og dimensjonell testing |
| Produksjon | Antall prototyper, årlig volum |
Å levere tegninger av gimbalsystemet, kabelføringens bane, koblingsdelenes delnummer, pinout, kabellengde, forventet bevegelse og signalkrav kan hjelpe leverandøren med å vurdere hele monteringen før prototypproduksjonen.
Utviklingsprosessen kan oppsummeres som:
Gimbalsystemarkitektur → bevegelsesprofil → signalkrav → ruterom → kabeldiameter (OD) → leder/dielektrikum → skjerming → kobling → strekkavlastning → prototype → mekanisk validering → elektrisk validering → produksjon
Hvis dynamisk bevegelse er den viktigste begrensningen → optimaliser fleksliv og mekanisk motstand → deretter bekreft signalintegritet etter mekanisk testing.
Hvis signalintegritet ved høy hastighet er den viktigste begrensningen → optimaliser impedans, svekkelse, skjerming, kabelform og overganger til koblinger → deretter valider hele overføringsbanen.
Hvis plass og vekt er de viktigste begrensningene → optimaliser hele kabelforbindelsen i stedet for bare lederstørrelsen → deretter bekreft mekanisk og elektrisk ytelse.
Hvis flere begrensninger er like viktige → bruk den faktiske gimbalkonstruksjonen til å definere kabelfordringene → utvikle deretter kabelen og tilkoblingen som én integrert forbindelse.
For tilpasset UAV- og gimbal-kabelutvikling, se Gimbal Kamera Wire Harness og HOTTENs UAV og robotikk løsninger.
Konklusjon: En uunnværlig grunnmur for høyhastighetsbildebehandlingssystemer
Fra forbrukerdroner til industrielle inspeksjons- og kartleggingsplattformer defineres ytelsesgrensen for avbildningssystemer i økende grad ikke bare av sensorer, men også av tilkoblingene som kobler dem sammen.
Mikrokoaksialkabler – så tynne som en hårstrå, men konstruert for både fleksibilitet og høyfrekvensytelse – utgör den grunnleggende laget som muliggjør stabil, høybåndbreddesignaloverføring i dynamiske miljøer.
Hotten fortsetter å drive fram dette feltet ved å integrere materialvitenskap med presisjonsproduksjon og levere optimaliserte løsninger som balanserer mekanisk holdbarhet og signalintegritet for avbildningssystemer av neste generasjon.
| OEM-krav | Kabelmontering Omsorg | Typisk ingeniørfokus |
|---|---|---|
| Miniaturisering | Kabeldiameter og kontaktstørrelse | Medisinske instrumenter med begrenset plass |
| Høyfrekvenssignaler | Impedans og skjerming | Signalintegritet og lav interferens |
| Gjentatt bøyning | Konduktor- og omhyllekonstruksjon | Bøyeliv og bøyeradius |
| Desinfisering | Material- og omhyllevalg | Autoklav, EtO eller andre prosesser |
| Reguleringstiltak | Materiell dokumentasjon og sporebarhet | Kvalifisering av medisinsk utstyr |
| Produksjonsoppskalering | Monteringsprosess og inspeksjon | Prototype til serieproduksjon |
1. Hva er en OEM-mikrokoaksialkabelsammensetning?
En OEM-mikrokoaksialkabelsammensetning er en tilpasset kabelløsning som er utformet for å oppfylle de elektriske, mekaniske, dimensjonelle og applikasjonsspesifikke kravene til en produsent av medisinske apparater.
2. Hvorfor trenger produsenter av medisinske apparater tilpassede mikrokoaksialkabelsammensetninger?
Medisinske apparater krever ofte ekstremt små kabeldiametre, kontrollert impedans, høy fleksibilitet, pålitelig skjerming og kompatibilitet med spesifikke steriliseringsprosesser. Standardkabelsammensetninger oppfyller kanskje ikke alle disse kravene samtidig.
3. Kan mikrokoaksialkabelsammensetninger tilpasses ulike medisinske apparater?
Ja. Tilpasning kan omfatte lederstørrelse, dielektrisk materiale, impedans, skjermingsstruktur, kabeldiameter, omhyllemateriale, konnektorkonfigurasjon, kabellengde og termineringsmetode.
4. Kan medisinske mikrokoaksialkabelsammensetninger tåle sterilisering?
De kan utformes for spesifikke steriliseringskrav, inkludert autoklav, EtO, gamma og andre prosesser, avhengig av de valgte materialene og konstruksjonen.
5. Hva informasjon bør en OEM levere når den ber om en tilpasset medisinsk kabelforbindelse?
Viktig informasjon inkluderer signalfrekvens og båndbredde, impedans, nødvendig kabeldiameter, bøyebehov, fleksliv, steriliseringsmetode, koblingskrav, driftsmiljø og forventet produksjonsvolum.
6. Kan HOTTEN støtte både prototyper og serieproduksjon?
Ja. HOTTEN støtter utviklingsprosessen fra ingeniørmønstre og prøveproduksjon gjennom større serieproduksjon, slik at kabeldesign kan overgå fra utvikling til produksjon.
 Siste nytt
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05