EN
SNELLE LINKS

Binnen de precisie-structuren van drones en handbediende gimbals staan ingenieurs voor een fundamenteel fysiek paradox: de gegevensbandbreedte neemt exponentieel toe — van 4K bij 60 fps tot ruwe 8K-video — terwijl de beschikbare ruimte voor kabelaanleg op millimeterniveau blijft krimpen.
Wanneer traditionele FPC’s (Flexibele Gedrukte Schakelingen) hun fysieke grenzen bereiken door verlies bij hoge frequentie, en conventionele meeraderige kabels te veel koppel introduceren waardoor de responsiviteit van de gimbal wordt aangetast, microcoaxkabels zijn ze geen optionele oplossing meer. Ze zijn het cruciale draagvlak geworden voor stabiele, verliesvrije signaaloverdracht in sterk dynamische omgevingen.
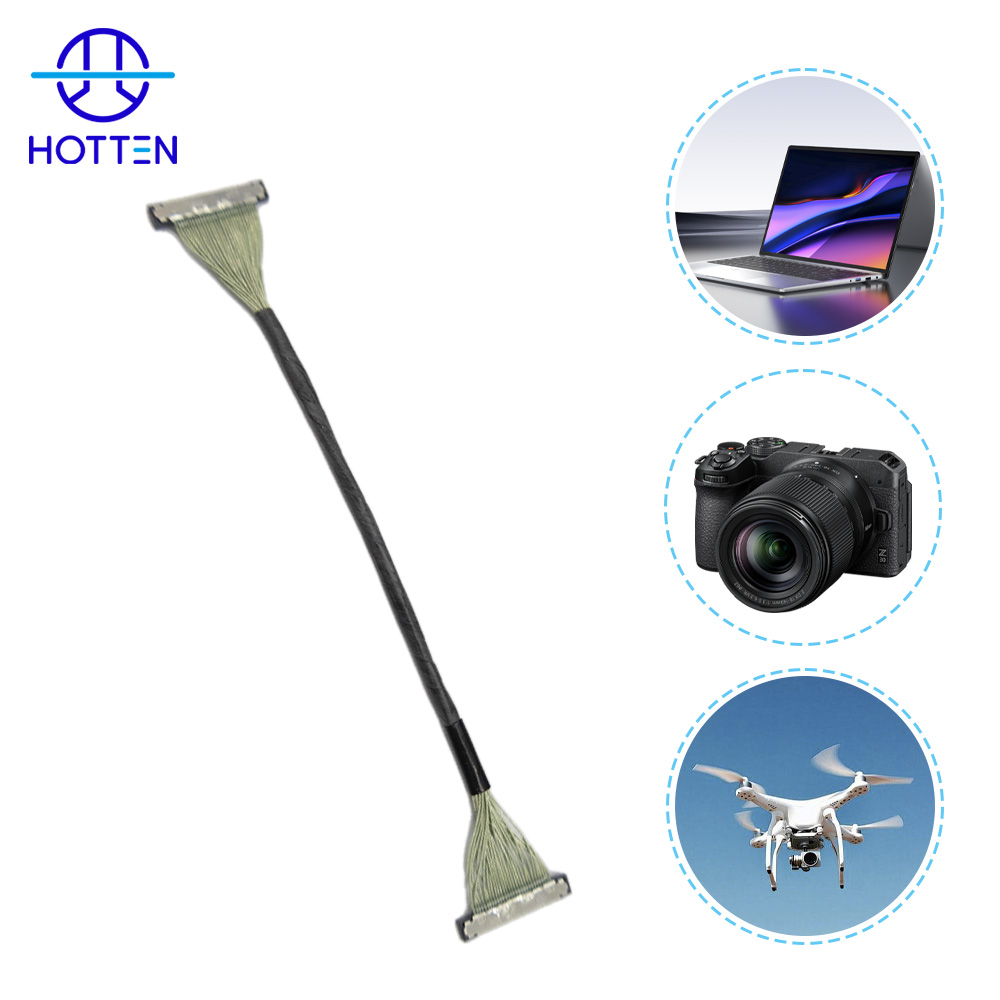
Micro-coaxiale kabels met hoge flexibiliteit worden overwogen voor dynamische drone-gimbal-systemen, omdat de kabel tegelijkertijd aan twee veeleisende eisen moet voldoen: betrouwbare hoog-snelheidssignaaloverdracht en herhaalde mechanische beweging op meerdere assen binnen een beperkte ruimte .
Als de kabel continu beweegt samen met de gimbal → evalueer de buiglevensduur, de boogstraal, de kabelstijfheid, de stabiliteit van de afscherming en de spanningontlasting, samen met de signaalprestaties → valideer vervolgens de volledige assemblage onder de verwachte bewegingsomstandigheden.
Als de kabel hoog-snelheidscamera- of beeldsignalen vervoert → evalueer de impedantie, de demping, de afscherming, de kabelgeometrie, de kabellengte en de overgangen naar de connectoren, samen → verifieer vervolgens de signaalintegriteit over het gehele transmissiepad. Zie voor gerelateerde overwegingen bij hoogfrequentontwerp Waarom het ontwerp van extreem fijne hoogfrequent coaxiale kabels zo moeilijk is .
Als de beschikbare ruimte voor routing extreem beperkt is → evalueer de geleidergrootte, isolatie, afscherming, kabelbuitendiameter en connectorafmetingen gezamenlijk → want het verkleinen van één afmeting alleen bepaalt niet de grootte of flexibiliteit van de afgewerkte assemblage. Zie Hoe beïnvloedt AWG de prestaties van micro-coaxiale kabels? .
Individuele afscherming kan nuttig zijn voor compacte high-speed-signaalroutering, maar de afschermingsstructuur beïnvloedt ook de kabeldiameter, stijfheid en mechanisch gedrag. Voor gerelateerde impedantie- en afmetingsoverwegingen zie Het belang van impedantieconsistentie in ultraslanke AWG microcoaxiale kabels .
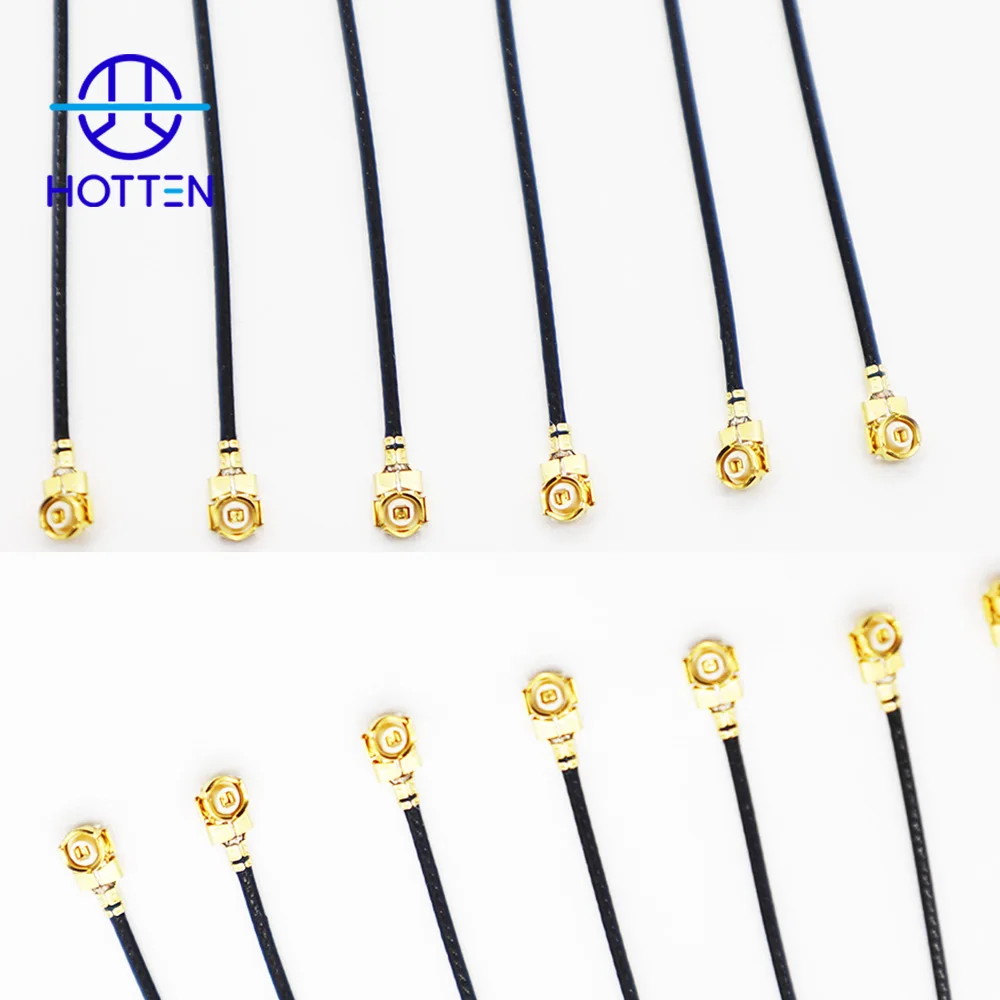
Voor aangepaste camera-interconnects zie HOTTEN’s Gimbal Camera Draadset en Micro Coaxiale Kabelassembly oplossingen.
Voor bredere UAV-toepassingen zie HOTTEN’s UAV & robotica oplossingen.
Signaalintegriteit: Een structureel voordeel op het gebied van afscherming
De interne omgeving van een drone is elektromagnetisch complex. Hoogfrequentie-ruis van motoren en RF-emissies van transmissiemodules bedreigen voortdurend de integriteit van differentiële signalen van beeldsensoren.
Fysiek afschermingsvoordeel
In tegenstelling tot onafgeschermde verdraden paren of platte kabelstructuren is elk kanaal in een micro Coaxiale Kabel afzonderlijk afgeschermd. Dit biedt ultradunne geleiders—meestal tussen 40 AWG en 48 AWG —een bijna volledig omsloten elektromagnetische omgeving, wat interferentie aanzienlijk vermindert. Daardoor kan de terugreflexie zeer nauw worden geregeld op zeer lage niveaus.
Impedantieconsistentie
Bij gegevenssnelheden van meer dan 12 Gbps maken microcoaxkabels gebruik van precisie-dielectrica-extrusieprocessen (zoals PFA-isolatie) om een zeer stabiele karakteristieke impedantie te behouden. Deze mate van controle is essentieel voor het behoud van signaalintegriteit en signaal-ruisverhouding bij transmissie van hoogwaardige video, inclusief 8K-beeldvorming.
Dynamische vermoeidheid: het ‘zenuwstelsel’ onder voortdurende beweging
In tegenstelling tot statische elektronische systemen werken gimbalcamera’s onder voortdurend dynamische omstandigheden, waarbij kabels herhaaldelijk worden gebogen met een kleine boogstraal over meerdere assen.
Lage koppelvereiste
Gimbalmotoren werken met een beperkt uitgangskoppel. Elke toename van de kabelstijfheid introduceert mechanische weerstand, wat direct kan leiden tot instabiliteit in de regeling of zichtbare trillingen tijdens bedrijf.
Optimalisatie van de buiglevensduur
Via procescontrole en structurele optimalisatie stelt Hotten microcoaxiale kabels in staat om honderdduizenden buigcycli te doorstaan met buigradii van slechts R = 2 mm, zonder significante signaalvermindering over de tijd.
Belangrijkste vraagdrijvers: van enkele camera’s naar sensornetwerken
De snelle stijging van de vraag naar microcoaxiale kabels wordt gedreven door fundamentele veranderingen in de systeemarchitectuur:
1. Integratie van meerdere sensoren
Moderne drones integreren niet alleen primaire camera’s, maar ook obstakelvermijdingssystemen, infraroodsensoren en stereovisie-modules. Elk sensorknooppunt vereist een eigen hoogwaardige dataverbinding.
2. Evolutie van de bandbreedte
De overgang van HDMI 1.4 naar MIPI D-PHY / C-PHY verhoogt de frequentievereisten aanzienlijk—van het GHz-bereik naar meer dan 10 GHz—waardoor hogere eisen worden gesteld aan het transmissiemedia.
3. Real-time synchronisatie
Beeldtransmissie met lage latentie vereist strak beheer van signaalvertraging. Microcoaxiale kabels tonen een superieure groepsvertragingprestatie bij hoge frequenties in vergelijking met conventionele bedradingoplossingen.
Productie-uitdagingen: Buiten miniaturisatie
De technische uitdaging van ultrafijne coaxiale kabels ligt niet alleen in hun afmeting, maar ook in het handhaven van strakke productietoleranties.
Buitendiameterlimieten
De massaproductie van kabels met een dikte van slechts 46 AWG vereist uiterst nauwkeurige spanningsregeling tijdens het extruderen, evenals hoogprecieze gereedschappen.
Assemblagecomplexiteit
De betrouwbaarheid van het solderen van microcoaxiale kabels op PCB-interfaces met ultrafijne pitch (0,3 mm / 0,25 mm) heeft rechtstreekse invloed op de langetermijnprestaties van het product en de stabiliteit van de opbrengst.
Een kabel voor een dynamische gimbal moet worden geselecteerd op basis van het werkelijke bewegingsprofiel, signaalvereisten, routeruimte, afschermingsbehoeften, connectorconfiguratie en productievereisten. Het doel is niet eenvoudigweg de zachtste of kleinste kabel te vinden, maar een evenwicht te bereiken tussen mechanische beweging en betrouwbare signaaltransmissie.
Als de kabel continu over meerdere assen beweegt → definieer eerst de buigradius, het bewegingsbereik, de buigfrequentie, de torsie en het verwachte aantal bedrijfscycli → selecteer daarna de kabelconstructie en het ontwerp voor spanningsontlasting.
Een kabel die goed presteert in een vaste cameramodule kan zich anders gedragen wanneer deze via een continu roterende gimbal wordt geleid. De kabel dient daarom te worden beoordeeld onder de werkelijke bewegingsomstandigheden van het eindproduct.
Voor een voorbeeld van optimalisatie van extreem fijne kabelbuigbaarheid, zie Hoe wij de 46 AWG microcoaxiale kabel optimaliseerden voor superieure buigzaamheid .
Als de kabel 4K-, 8K-, MIPI- of andere hoogfrequente beeldsignalen vervoert → definieer dan de signaalinterface, de vereisten voor werkfrequentie of gegevenssnelheid, de impedantie, de demping, de kabellengte en de afschermeisen → bepaal vervolgens de geschikte kabelarchitectuur.
De kabel mag niet uitsluitend worden geselecteerd op basis van AWG of nominale diameter. Overgangen van de connector, kabelgeometrie, diëlektrische structuur en afscherming kunnen allemaal invloed hebben op het volledige signaalpad.
Zie voor gerelateerde overwegingen bij het ontwerp van hoogfrequente kabels Het belang van impedantieconsistentie in ultraslanke AWG microcoaxiale kabels .
Voor toepassingen met hoge camera-dichtheid zie HOTTEN's Microcoaxiale kabelassemblage voor camerasystemen .
Indien EMI-bescherming belangrijk is → evalueer samen het afschermingsmateriaal, de draaddiameter, de bedekkingsgraad en de structuur, evenals de kabelstijfheid en de buitendiameter → valideer vervolgens zowel de afschermings- als de flexprestaties.
Een zwaardere of dichtere afschermingsstructuur kan extra bescherming bieden, maar kan ook de stijfheid en de weerstand bij het leggen van de kabel verhogen. Het afschermdesign moet daarom afgestemd zijn op de werkelijke elektromagnetische omgeving en de mechanische bewegingsvereisten.
Voor compacte, aangepaste camera-aansluitingen zie HOTTEN's Gimbal Camera Draadset .
Als de gimbal zeer beperkte interne ruimte voor kabelrouting biedt → evalueer de buitendiameter van de kabel en de afmetingen van de connector samen → optimaliseer vervolgens geleider, dielectricum, afscherming en aansluiting op basis van de beschikbare mechanische omvang.
Het alleen verkleinen van de kabeldiameter lost mogelijk geen integratieprobleem op als de connector, aansluiting of spanningsontlastingsconstructie meer ruimte inneemt dan de kabel zelf.
Voor aangepaste hoogdichtheidsverbindingen zie Micro Coaxiale Kabelassembly .
Als een kabel voldoet aan de vereiste signaaldoelstelling maar te stijf wordt tijdens beweging → herzie de afscherming, mantel, isolatie en structurele parameters voordat u de geleider wijzigt → valideer daarna opnieuw de signaalprestaties na de mechanische optimalisatie.
Als een kabel voldoende flexibel is maar de signaalprestaties veranderen na herhaalde beweging → herzie de geleidergeometrie, dielectricumstructuur, stabiliteit van de afscherming en aansluiting → voer vervolgens gecombineerde elektrische en mechanische validatie uit.
Daarom moet een dynamische gimbal-kabel worden gevalideerd als volledige assemblage, in plaats van alleen de elektrische prestaties te meten vóór mechanische tests.
Voor bredere ontwerpuitdagingen rond ultradunne kabels, zie Waarom het ontwerp van extreem fijne hoogfrequent coaxiale kabels zo moeilijk is .
Verschillende gimbal-systemen kunnen verschillende kabelprioriteiten opleggen.
Als de camera-module meerdere high-speed signaalkanalen heeft → geef prioriteit aan hoogdichtheid-routering, afscherming, impedantie, connector-pitch en compacte kabel-OD → valideer vervolgens het volledige signaalpad.
Als de gimbal continu draait of beweging uitvoert over meerdere assen → geef prioriteit aan flexleven, buigradius, lage mechanische weerstand, spanningsontlasting en kabelroutering → verifieer vervolgens de elektrische prestaties na dynamische tests.
Als de gimbal in de buurt van motoren of RF-modules werkt → geef prioriteit aan afscherming, impedantieconsistentie, aarding en connector-overgangen → valideer vervolgens het volledige transmissiepad.
Als de camera onderdeel is van een AI-gebaseerd beeldvormingssysteem → geef dan prioriteit aan snelle datatransmissie, compacte routing, connectorintegratie en algehele montagebetrouwbaarheid → selecteer vervolgens de geschikte kabelarchitectuur op basis van het apparaatontwerp.
Voor toepassingen met betrekking tot AI, zie HOTTEN's AI en slimme elektronica oplossingen.
Voordat een prototype of offerte wordt aangevraagd, dient het technische of inkoopteam van een OEM het volgende te definiëren:
| Eise | Te bevestigen parameters |
|---|---|
| Toepassing | Gimbal-camera, UAV-camera, robotische beeldvorming |
| Signal | Video/data-interface, frequentie of datarate |
| Elektrisch | Impedantie, demping, capaciteit |
| Geleider | AWG, materiaal, aantal aders |
| Afmetingen | Maximale buitendiameter, ruimte voor routing, eindlengte |
| Mechanisch | Buigstraal, flexcycli, torsie, bewegingsbereik |
| Afschirming | Individuele afscherming, algemene afscherming, aarding |
| Verbindingsstuk | Fabrikant, onderdeelnummer, pitch, pinconfiguratie |
| Beëindiging | Printplaat (PCB), sensor, connector, soldeerwijze |
| Omgeving | Temperatuur, trilling, vocht |
| Validatie | Elektrische, mechanische en dimensionele tests |
| Productie | Aantal prototypes, jaarlijkse productievolume |
Het verstrekken van de gimbaldrawings, kabelrouteringspad, connectoronderdeelnummer, pinconfiguratie, kabellengte, verwachte beweging en signaalvereisten kan de leverancier helpen de volledige assemblage te beoordelen vóór productie van het prototype.
Het ontwikkelingsproces kan als volgt worden samengevat:
Gimbalarchitectuur → bewegingsprofiel → signaalvereisten → routeringsruimte → buitendiameter (OD) van de kabel → geleider/diëlektricum → afscherming → connector → trekbeveiliging → prototype → mechanische validatie → elektrische validatie → productie
Als dynamische beweging de belangrijkste beperking is → flexlevensduur en mechanische weerstand optimaliseren → daarna signaalintegriteit verifiëren na mechanische tests.
Als de integriteit van het hoogfrequent signaal de belangrijkste beperking is → optimaliseer de impedantie, demping, afscherming, kabelgeometrie en overgangen van de connector → valideer vervolgens het volledige transmissiepad.
Als ruimte en gewicht de belangrijkste beperkingen zijn → optimaliseer de volledige kabelassemblage in plaats van alleen de geleiderdiameter → controleer vervolgens de mechanische en elektrische prestaties.
Als meerdere beperkingen even belangrijk zijn → gebruik de werkelijke gimbalarchitectuur om de kabeleisen te definiëren → ontwikkel vervolgens de kabel en de aansluiting als één geïntegreerde assemblage.
Voor op maat gemaakte UAV- en gimbal-kabelontwikkeling, zie Gimbal Camera Draadset en HOTTEN's UAV & robotica oplossingen.
Conclusie: Een onvervangbare basis voor high-speed beeldvormingssystemen
Van drones voor consumentengebruik tot industriële inspectie- en inbeelddplatforms wordt het prestatieniveau van beeldsystemen in toenemende mate niet alleen bepaald door sensoren, maar ook door de verbindingen die deze met elkaar verbinden.
Microcoaxiale kabels—zo dun als een haarstreng, maar ontworpen voor zowel flexibiliteit als hoogfrequentprestaties—vormen de basislaag die stabiele, breedbandige signaaloverdracht in dynamische omgevingen mogelijk maakt.
Hotten blijft dit vakgebied verder ontwikkelen door materiaalkunde te integreren met precisiefabricage, waardoor geoptimaliseerde oplossingen worden geleverd die mechanische duurzaamheid en signaalintegriteit in evenwicht brengen voor beeldsystemen van de volgende generatie.
| Eis van de OEM | Kabelassemblage Overweging | Typisch engineeringfocus |
|---|---|---|
| Miniaturisatie | Kabeldiameter en connectorafmeting | Medische instrumenten met beperkte ruimte |
| Hoogfrequentie signalen | Impedantie en afscherming | Signaalintegriteit en lage interferentie |
| Herhaald buigen | Opbouw van geleider en omhulsel | Buigleven en boogstraal |
| Sterilisatie | Materiaal- en omhulselselectie | Autoclaaf-, EtO- of andere processen |
| Regelgevingsvereisten | Materiaaldocumentatie en traceerbaarheid | Kwalificatie als medisch hulpmiddel |
| Productieopschaling | Montageproces en inspectie | Van prototype naar massaproductie |
1. Wat is een OEM-microcoax-kabelassemblage?
Een OEM-microcoaxkabelassemblage is een aangepaste kabeloplossing die is ontworpen om te voldoen aan de elektrische, mechanische, dimensionele en toepassingsspecifieke vereisten van een fabrikant van medische apparatuur.
2. Waarom hebben fabrikanten van medische apparatuur aangepaste microcoaxkabelassemblages nodig?
Medische apparaten vereisen vaak extreem kleine kabeldiameters, gecontroleerde impedantie, hoge buigzaamheid, betrouwbare afscherming en compatibiliteit met specifieke sterilisatieprocessen. Standaardkabelassemblages kunnen mogelijk niet tegelijkertijd aan al deze vereisten voldoen.
3. Kunnen microcoaxkabelassemblages worden aangepast voor verschillende medische apparaten?
Ja. Aanpassingen kunnen onder andere betrekking hebben op geleiderdiameter, diëlektrisch materiaal, impedantie, afschermstructuur, kabeldiameter, mantelmateriaal, connectorconfiguratie, kabellengte en beëindigingsmethode.
4. Kunnen medische microcoaxkabelassemblages sterilisatie weerstaan?
Ze kunnen worden ontworpen voor specifieke sterilisatievereisten, waaronder autoclaaf, EtO, gamma- en andere processen, afhankelijk van de geselecteerde materialen en constructie.
5. Welke informatie moet een OEM verstrekken bij het aanvragen van een aangepaste medische kabelassemblage?
Belangrijke informatie omvat signaalfrequentie en -bandbreedte, impedantie, vereiste kabeldiameter, buigvereisten, buigleven, sterilisatiemethode, connectorvereisten, bedrijfsomgeving en verwacht productievolume.
6. Kan HOTTEN zowel prototypes als massaproductie ondersteunen?
Ja. HOTTEN ondersteunt het ontwikkelingsproces van engineering-samples en proefproductie tot hogere-productievolume-fabricage, waardoor kabelontwerpen naadloos kunnen overgaan van ontwikkeling naar productie.
 Actueel nieuws
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05