EN
COLLEGAMENTI RAPIDI

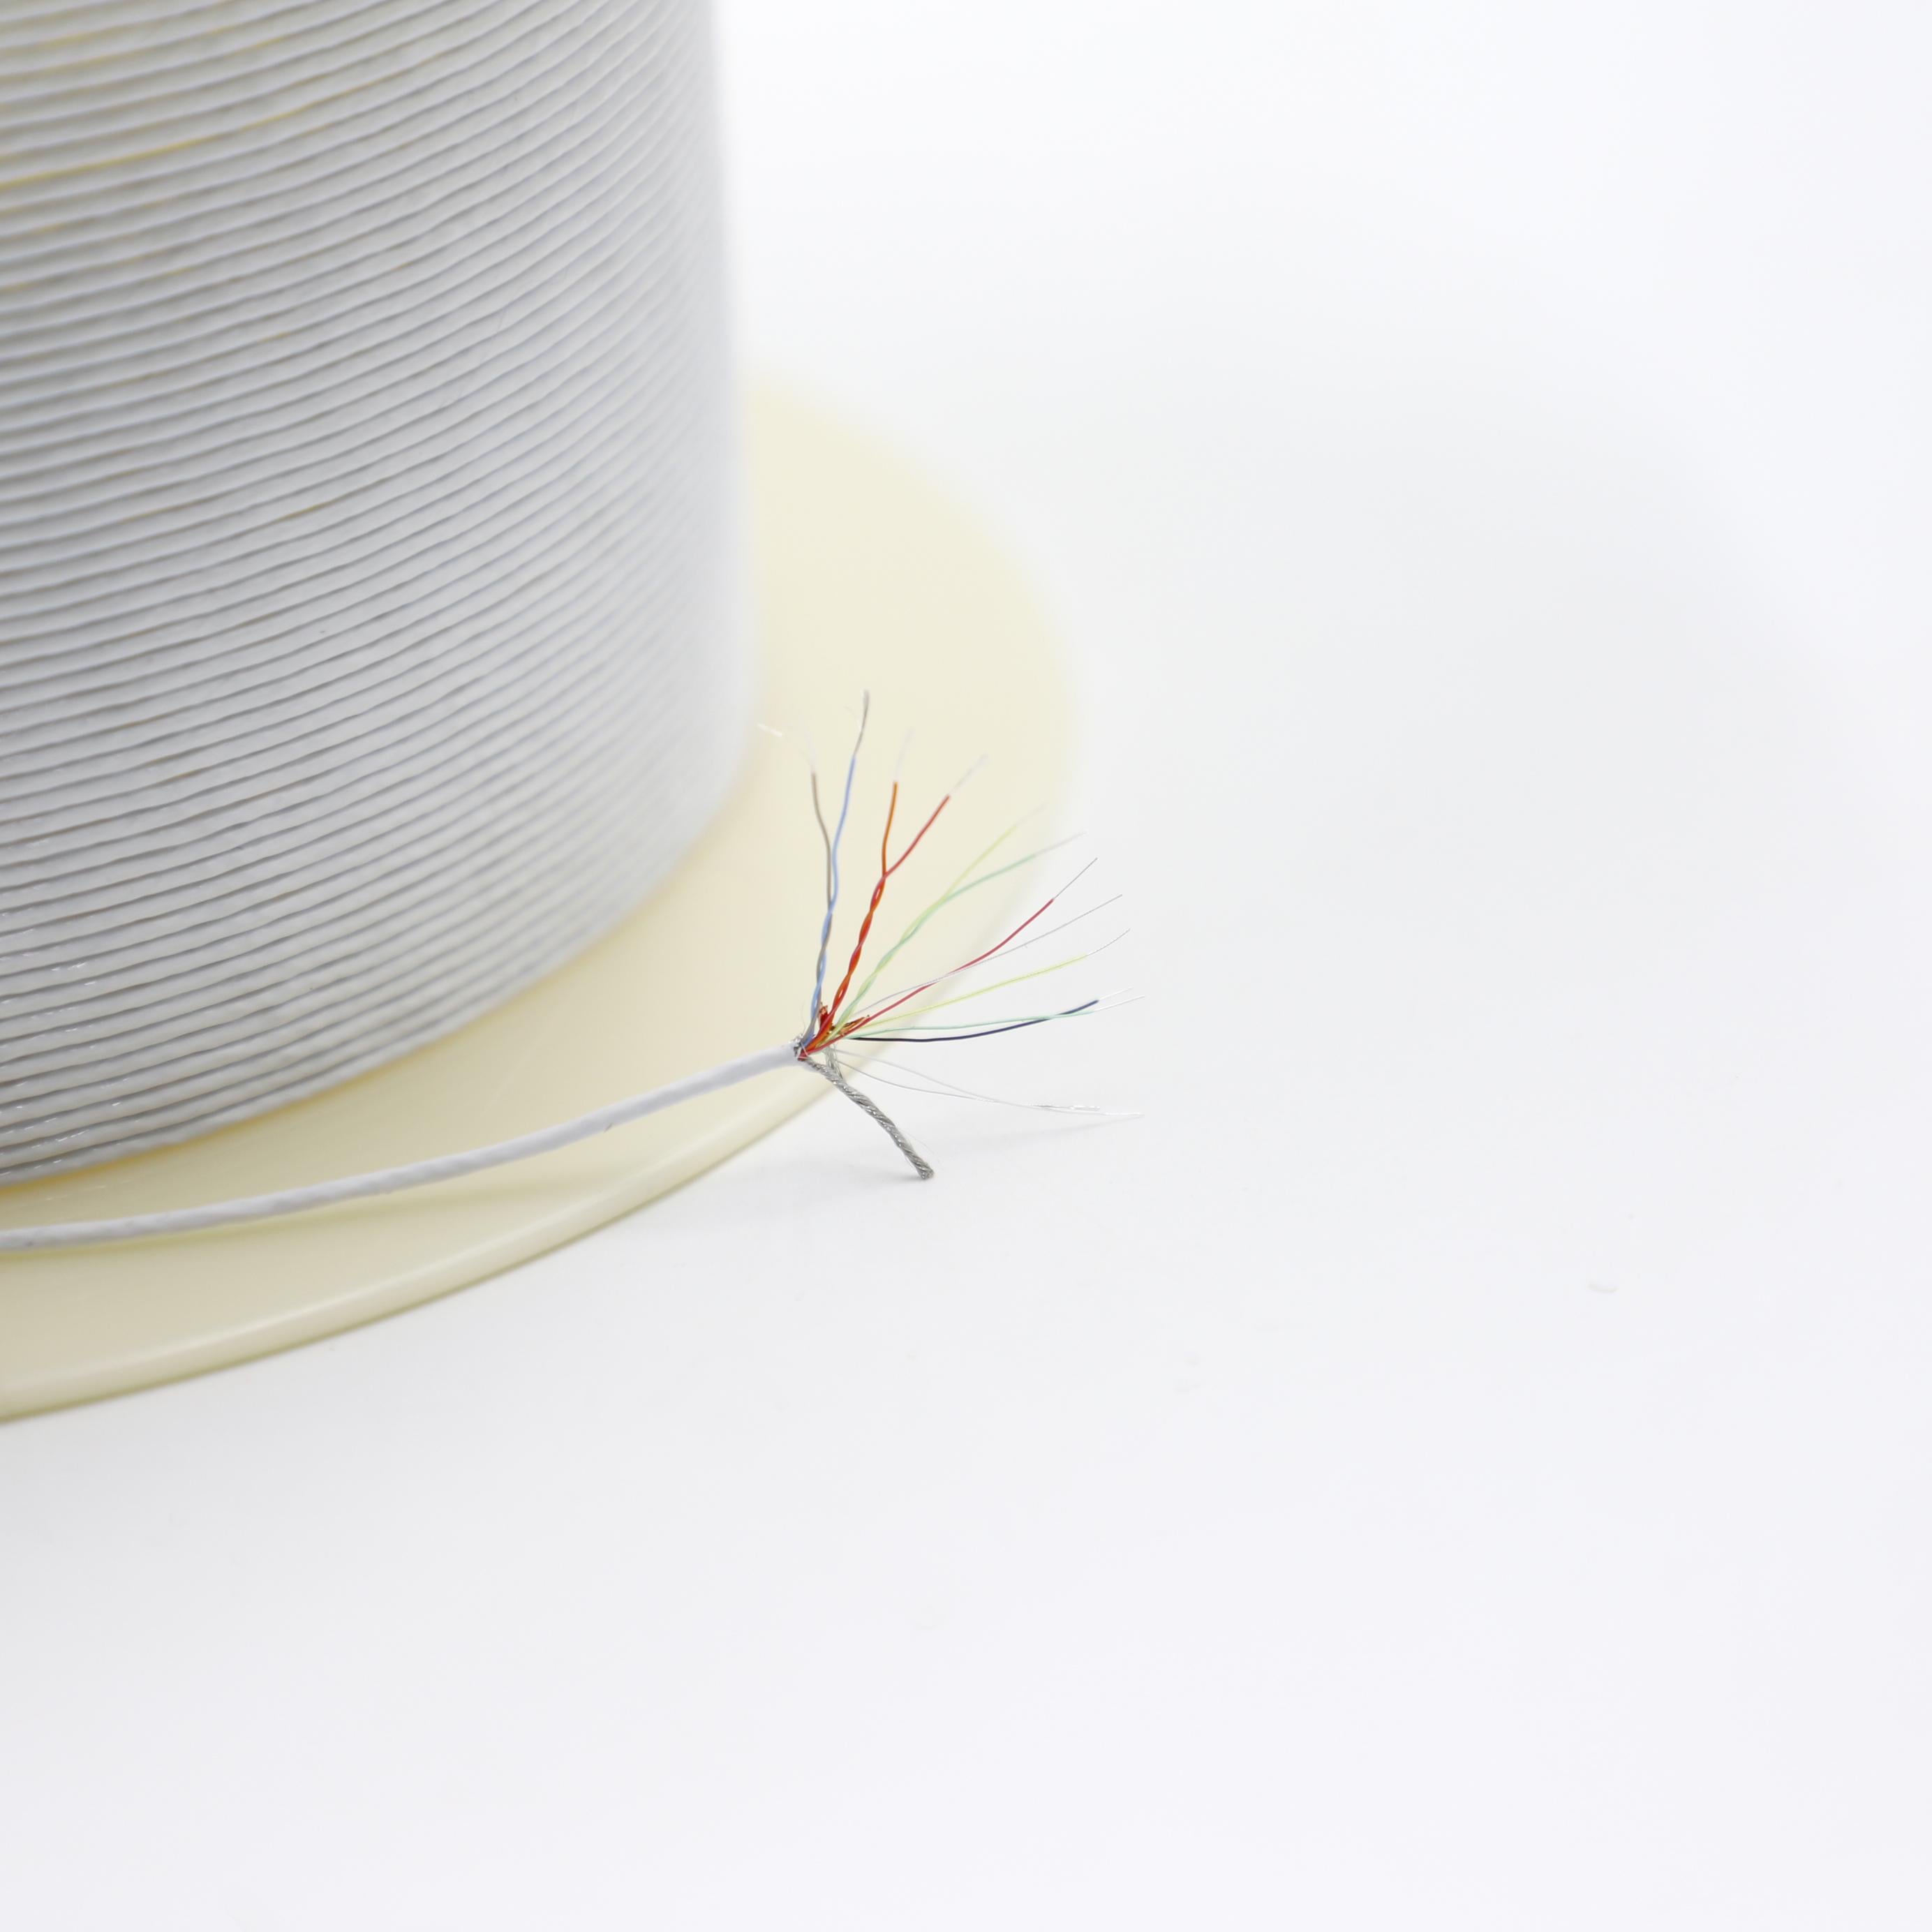
La continua miniaturizzazione degli endoscopi flessibili e degli strumenti chirurgici mini-invasivi ha imposto requisiti sempre più stringenti sullo spazio disponibile per i sistemi di imaging. Nello sviluppo pratico dei sistemi, l'affidabilità del collegamento di trasmissione dell'immagine è altrettanto critica quanto le prestazioni del sensore d'immagine stesso. La flessione dinamica all'interno di canali ultra-piccoli, il rumore elettromagnetico ad alta densità e gli interconnessioni miniaturizzate creano collettivamente notevoli sfide ingegneristiche per la trasmissione di segnali differenziali ad alta velocità tra il modulo fotocamera compatto e la scheda principale ISP.
Un modulo fotocamera compatto come il OV9734 può essere utilizzato in applicazioni che richiedono un sensore d’immagine di piccole dimensioni e un percorso del segnale breve, ma il cavo che collega il modulo fotocamera all’elettronica principale deve essere progettato tenendo conto dell’interfaccia meccanica ed elettrica completa.
L’OV9734 è un sensore d’immagine CMOS compatto da 1/9 pollice che supporta risoluzione 1280 × 720, fino a 30 fotogrammi al secondo (fps) e un’uscita MIPI a 1 canale . OmniVision specifica opzioni di confezionamento CSP e COB, con il sensore progettato per dispositivi elettronici compatti.
Per un sistema di imaging medico, l’insieme del cavo deve quindi affrontare questioni che vanno oltre il semplice collegamento del sensore. Gli ingegneri OEM devono tipicamente controllare dimensioni del cavo, geometria del connettore, trasmissione del segnale, schermatura, prestazioni di flessione, protezione da sollecitazione meccanica e coerenza dell’assemblaggio affinché il cavo si adatti al modulo di imaging senza introdurre rischi elettrici o meccanici non necessari.
| Requisito di progettazione | Considerazioni sull’assemblaggio del cavo | Perché è importante |
|---|---|---|
| Modulo di telecamera compatto | Costruzione del cavo micro / ultrafine | Riduce lo spazio richiesto intorno alla telecamera |
| Interfaccia del segnale MIPI | Struttura di interconnessione ad alta velocità idonea | Aiuta a mantenere l'integrità del segnale |
| Area ridotta del connettore | Connettore a passo fine e terminazione controllata | Supporta l’integrazione compatta su scheda PCB |
| Instradamento flessibile | Diametro esterno ridotto e caratteristiche di flessione appropriate | Consente al cavo di seguire la struttura del dispositivo |
| Controllo delle interferenze elettromagnetiche (EMI) | Schermatura e terminazione appropriate | Aiuta a ridurre le interferenze indesiderate |
| Affidabilità meccanica | Protezione da sollecitazione e uscita controllata del cavo | Protegge la connessione sul lato della telecamera |
| Integrazione OEM | Lunghezza, connettore e percorso personalizzati | Corrisponde all’architettura effettiva del dispositivo |
Il principio ingegneristico fondamentale è:
Il modulo telecamera, il cavo, il connettore e la scheda PCB host devono essere considerati come un unico sistema di interconnessione, anziché come componenti separati.
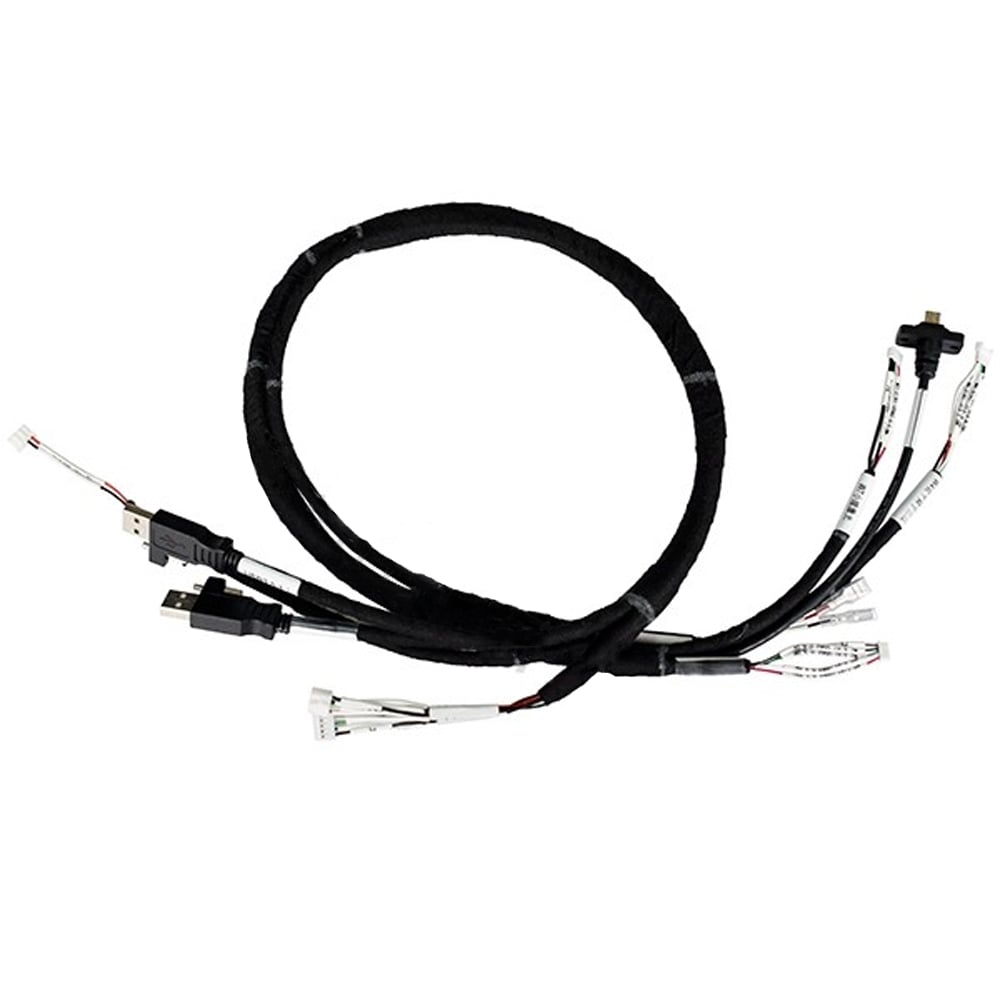
Per applicazioni di imaging compatte, HOTTEN fornisce Assemblaggio di Cavi Coassiali Micro e Assemblaggio di Cavi Medici soluzioni per progettazioni OEM personalizzate.
Il OVM9734 è dotato di un pacchetto Wafer-Level Optics (WLO) ed emette video in risoluzione 720p tramite un'interfaccia MIPI CSI-2, rendendolo specificamente progettato per applicazioni con spazio di installazione estremamente limitato.
Poiché il modulo della telecamera anteriore è già altamente integrato, i progettisti di sistema si concentrano sempre più sulle prestazioni fisiche del percorso di trasmissione del segnale. L’insieme di cavi ad alta frequenza influenza direttamente le perdite per inserzione, la continuità dell’impedenza e l’integrità del frame durante la trasmissione ad alta velocità delle immagini tra il modulo della telecamera e il processore del segnale d’immagine (ISP).
1. Integrità del segnale ad alta velocità
Il protocollo MIPI CSI-2 si basa sulla tecnica di segnalazione differenziale a bassa tensione (LVDS) per trasmettere dati immagine ad alta velocità. Miniaturizzato assiemi di cavi coassiali con impedenza differenziale strettamente controllata (tipicamente 100 Ω) riduce al minimo la perdita d'inserzione e garantisce eccellenti prestazioni del diagramma dell'occhio.
2. Vincoli di spazio e affidabilità della flessibilità dinamica
Gli insiemi di cavi medici devono passare attraverso canali estremamente piccoli, garantendo un raggio di curvatura ridotto, un'eccellente flessibilità e una resistenza a piegamenti e torsioni ripetuti senza affaticamento dei conduttori o guasti dell'isolamento.
3. Schermatura EMI negli ambienti elettromagnetici ad alta densità
Gli ambienti medici contengono alimentatori a commutazione, motori e apparecchiature chirurgiche che generano interferenze elettromagnetiche (EMI). Schermi intrecciati o avvolti ad alta densità isolano i canali dati ad alta velocità dalle interferenze esterne e sopprimono la diafonia interna.
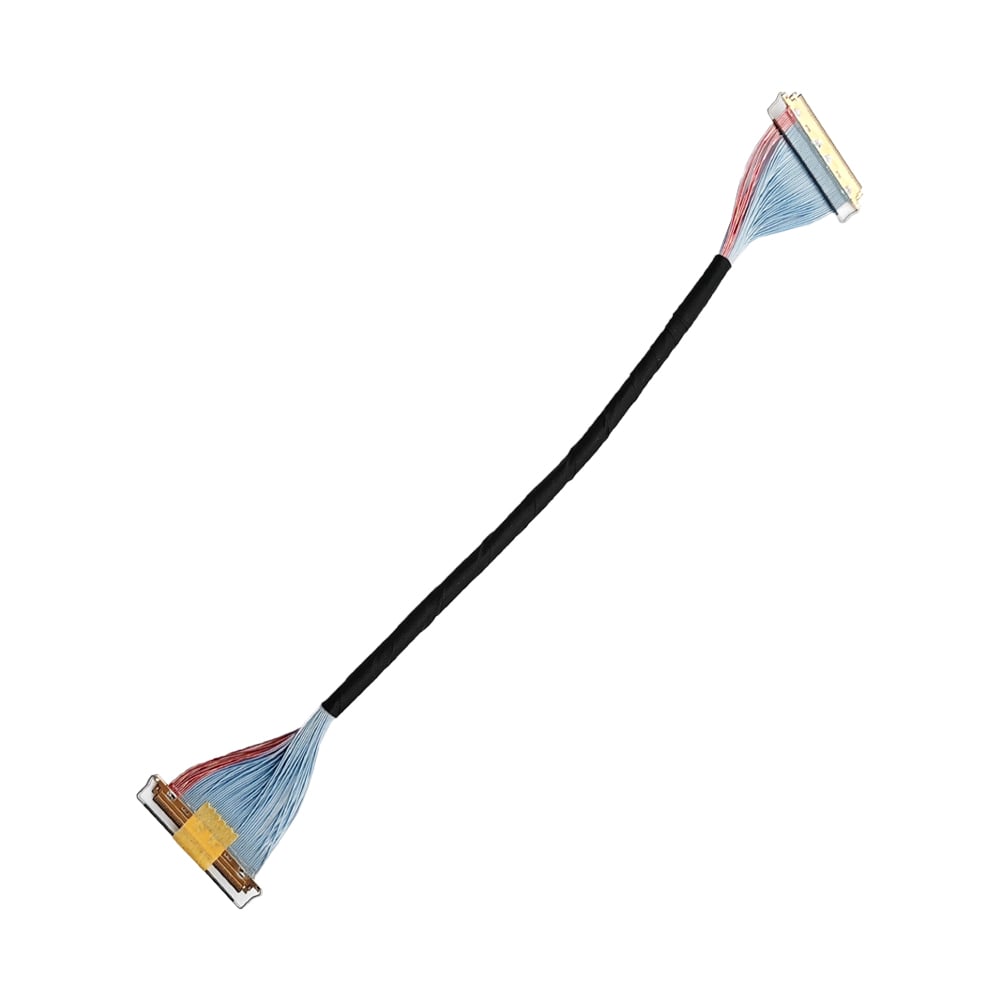
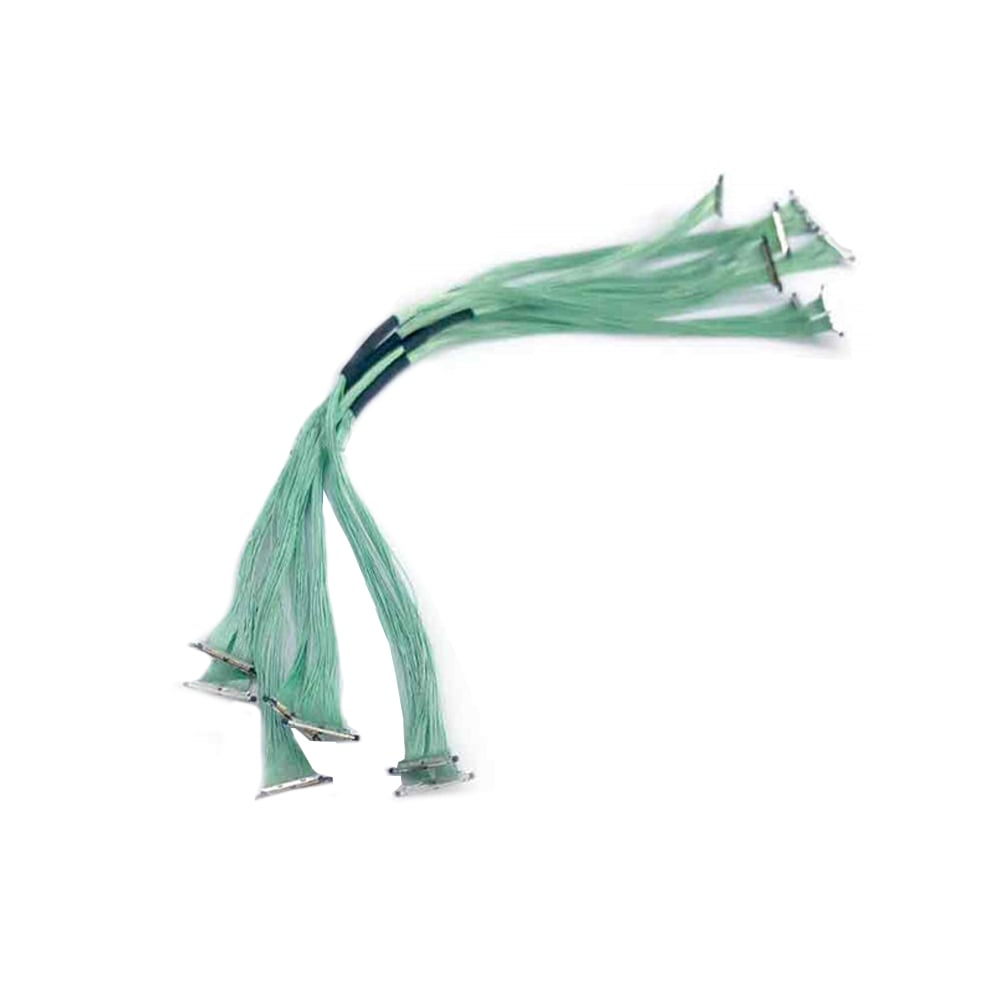
Cavo Coassiale Micro Assemblaggi
Gli insiemi di cavi coassiali microscopici con calibro AWG 36–46 rappresentano la soluzione preferita per endoscopi medici e sonde di imaging a lunga portata, offrendo un'eccellente trasmissione ad alta frequenza, impedenza controllata e straordinaria flessibilità su più assi.
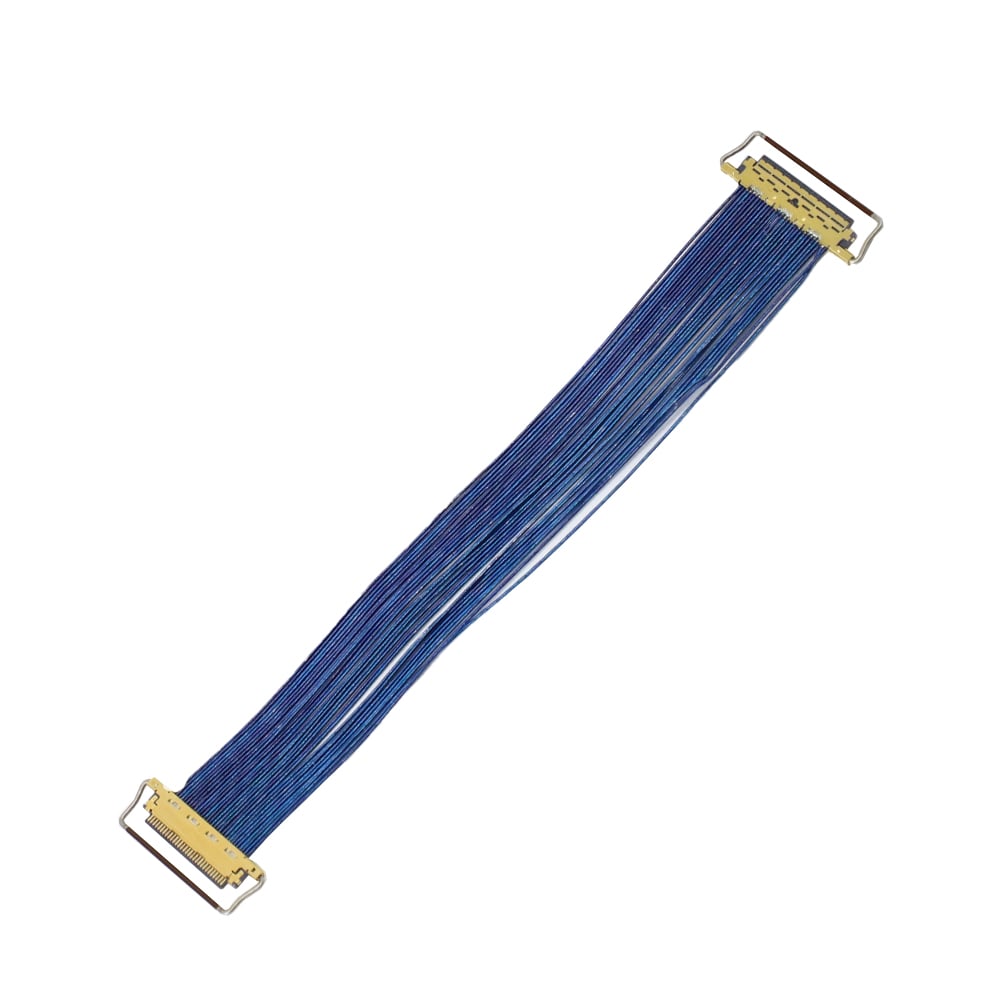
Circuiti stampati flessibili (FPC)
Le FPC sono adatte per il cablaggio fisso a breve distanza all'interno di impugnature o alloggiamenti rigidi, garantendo una geometria precisa dei conduttori e un profilo estremamente compatto.
Le opzioni di personalizzazione includono la lunghezza del cavo, la scelta del connettore miniaturizzato, la rimozione precisa dell’isolamento dei fili e i materiali per la guaina biocompatibili, compatibili con i requisiti di sterilizzazione.
• Sistemi medici per endoscopia
Utilizzati in endoscopi gastrointestinali, urologici e respiratori che richiedono diametro miniaturizzato ed eccellente flessibilità torsionale.
• Dispositivi medici per imaging miniaturizzati
Adatti a equipaggiamenti diagnostici portatili, dispositivi portatili per l’imaging ENT e sonde per l’imaging dentale che richiedono trasmissione stabile di immagini ad alta velocità.
• Robotica medica e visione industriale di precisione
Progettati per robot chirurgici e sistemi di ispezione di precisione che richiedono resistenza prolungata alle vibrazioni e durabilità dinamica alla flessione.
Hotten fornisce valutazioni di ingegneria di precisione e servizi di assemblaggio cavi, tra cui:
• Lavorazione ultrafine di microcoassiali (rimozione precisa dell’isolamento, saldatura laser microscopica, overmolding)
• Ampia compatibilità dell'interfaccia, inclusa l'architettura MIPI CSI-2
• Valutazione della progettazione per la producibilità (DFM) basata su disegni, modelli CAD o campioni
• Test elettrici al 100 %, inclusi continuità, resistenza d'isolamento e verifica dell'integrità del segnale
Il primo passo consiste nell’identificare esattamente come il modulo fotocamera comunica con l’elettronica host.
Per l’OV9734, OmniVision specifica un Output MIPI con dati RAW su 1 sola linea , insieme a interfacce di controllo e di alimentazione.
Ciò significa che la scelta del design del cavo non deve basarsi semplicemente sulle dimensioni fisiche.
Gli ingegneri OEM devono verificare:
IF la telecamera utilizza un'interfaccia differenziale ad alta velocità, poi il cavo e il connettore devono essere valutati per l'intero percorso ad alta velocità, perché la transizione del cavo e il connettore possono generare discontinuità anche quando il cavo stesso risulta meccanicamente adeguato.
Ridurre il diametro del cavo è vantaggioso per dispositivi di imaging compatti, ma ridurre semplicemente lo spessore del cavo non costituisce automaticamente la soluzione corretta.
Un cavo più piccolo modifica contemporaneamente diversi parametri ingegneristici:
| Parametro | Possibile compromesso progettuale |
|---|---|
| Diametro esterno | Confezione più piccola rispetto alla robustezza meccanica |
| Dimensione del conduttore | Dimensioni ridotte rispetto alla resistenza elettrica |
| Spessore dell'isolamento | Diametro esterno più piccolo rispetto al controllo dielettrico |
| Schermatura | Profilo più ridotto rispetto alle prestazioni contro le interferenze elettromagnetiche (EMI) |
| Raggio di curvatura | Migliore instradamento rispetto alla resistenza meccanica |
| Dimensione del connettore | Interfaccia più piccola rispetto alla difficoltà di terminazione |
| Lunghezza del cavo | Flessibilità dell’imballaggio rispetto alla perdita di segnale / margine del sistema |
IF il modulo di imaging deve inserirsi in uno spazio molto limitato, poi la miniaturizzazione del cavo deve essere ottimizzata congiuntamente al design dei conduttori, del dielettrico, della schermatura e dei connettori, perché ridurre una sola dimensione in isolamento può generare problemi in altre parti dell’interconnessione.
Ciò è particolarmente importante quando il modulo della telecamera è montato vicino all’insieme ottico o all’interno di uno strumento medico di piccole dimensioni.
L'insieme del cavo può interfacciarsi direttamente con un modulo compatto per fotocamera, una scheda a circuito stampato (PCB) o un connettore a passo fine.
A questa scala, l'area di terminazione può diventare più difficile da produrre e ispezionare.
I fattori ingegneristici da considerare includono:
IF la terminazione utilizza un connettore a passo fine, poi gli attrezzaggi per l'assemblaggio e i controlli di processo diventano più importanti, perché piccoli errori di posizionamento possono influenzare l'accoppiamento del connettore, il contatto elettrico o l'affidabilità meccanica.
Per i progetti OEM, il produttore del connettore, il numero di parte esatto, il disegno tecnico e le informazioni sull'accoppiamento devono pertanto essere inclusi nella richiesta di offerta (RFQ) ogniqualvolta disponibili.
Le apparecchiature per imaging medico possono contenere diversi circuiti elettrici, orologi, motori, display, elettronica di potenza e sottosistemi wireless o RF.
L'insieme del cavo può quindi diventare parte dell'ambiente elettromagnetico a livello di sistema.
La progettazione della schermatura deve considerare:
IF il cavo della telecamera passa vicino a circuiti di alimentazione a commutazione o ad altri componenti ad alto rumore, poi schermatura e percorso del cavo devono essere considerati congiuntamente, perché la schermatura a livello di cavo non può compensare completamente un percorso subottimale a livello di sistema.
Per applicazioni che richiedono interconnessioni RF a frequenze più elevate o controllate, HOTTEN offre anche Cavo coassiale rf - soluzioni.
Un cavo per imaging miniaturizzato può essere instradato all’interno di un involucro compatto o fissato a un meccanismo di imaging mobile.
Il cavo deve pertanto essere classificato in base alle sue effettive condizioni meccaniche:
| Condizione di applicazione | Focus ingegneristico |
|---|---|
| Installazione statica | Raggio minimo di curvatura e protezione contro le sollecitazioni |
| Movimento ripetuto | Cicli di flessione e fatica dei conduttori |
| Rotazione / torsione | Prestazioni torsionali |
| Instradamento interno ravvicinato | Diametro esterno ridotto e raggio di curvatura controllato |
| Maneggio frequente | Resistenza della giacca e protezione delle terminazioni |
| Inserimento/rimozione dello strumento | Protezione da sollecitazione meccanica e ritenzione del connettore |
IF il cavo subisce flessioni ripetute in prossimità del modulo della telecamera, poi la costruzione del cavo e la protezione da sollecitazione meccanica devono essere validate in condizioni di movimento rappresentative, perché anche un design meccanicamente compatto deve mantenere la continuità elettrica e le prestazioni del segnale per tutta la durata del suo ciclo di vita.
Per i progetti OEM di imaging medico, una specifica generica di "cavo per telecamera" di solito non è sufficiente.
Un pacchetto ingegneristico pratico dovrebbe definire:
| Parametro RFQ | Informazioni da fornire |
|---|---|
| Modulo camera | Modello/confezione esatto |
| Interfaccia | Interfaccia MIPI, analogica, LVDS o altro |
| Connettore | Produttore e numero di parte |
| Schema Pin | Assegnazione di segnale e alimentazione |
| Lunghezza del cavo | Lunghezza finale e tolleranza |
| Cavo od | Diametro massimo ammissibile |
| Raggio di curvatura | Requisiti statici e dinamici |
| Schermatura | Costruzione o prestazioni richieste |
| Termine | Interfaccia sul connettore / scheda / lato telecamera |
| Meccanico | Protezione da sollecitazione meccanica, percorso del cavo e direzione di uscita |
| Ambiente | Esposizione a temperatura, umidità, pulizia o altri fattori |
| Collaudo | Test di continuità, isolamento, segnale o meccanici |
| Quantità | Volume per prototipo, produzione pilota e produzione di massa |
IF il modulo telecamera è già fissato, poi fornire il disegno della telecamera o le dimensioni dell’interfaccia insieme ai requisiti del cavo, perché lo spazio di connessione disponibile può determinare la costruzione pratica del cavo e il metodo di terminazione.
Le prestazioni del cavo devono essere valutate definitivamente insieme al modulo della fotocamera reale e all’elettronica ospite.
A seconda del sistema, la convalida del prototipo può includere:
| Convalida | Finalità ingegneristica |
|---|---|
| Test di continuità | Verificare tutti i percorsi elettrici |
| Test di isolamento | Verifica dell’isolamento elettrico, ove applicabile |
| Test dell’integrità del segnale | Verifica della trasmissione ad alta velocità |
| Ritenzione del connettore | Verifica della connessione meccanica |
| Test di trazione | Valutare la resistenza della terminazione |
| Test di flessione | Valutare il movimento ripetuto |
| Ispezione dimensionale | Verifica dell’adattamento all’interno del dispositivo |
| Valutazione EMC/EMI | Valutare il comportamento di interferenza a livello di sistema |
| Test Ambientali | Valutare le prestazioni in condizioni definite |
IF un prototipo supera soltanto un test base di continuità, poi il quale da solo non dimostra le prestazioni del sistema fotocamera, perché un’interfaccia per immagini ad alta velocità può essere influenzata dalla progettazione dell’interconnessione, anche quando ogni conduttore è elettricamente continuo.
Per progetti compatti di imaging medico, il valore del fornitore non si limita alla fornitura di materiali per cavi.
Un processo produttivo OEM adeguato deve collegare:
interfaccia fotocamera → costruzione del cavo → selezione del connettore → terminazione → schermatura → protezione meccanica → test → controllo di produzione
Il fornitore deve essere in grado di operare partendo da disegni tecnici, informazioni sulla lista componenti (BOM), specifiche dei connettori, requisiti per il prototipo e condizioni di validazione definite.
IF il modulo della telecamera e il cavo devono essere personalizzati insieme, poi un produttore esperto di cavi assemblati su misura può aiutare a ridurre il numero di iterazioni di integrazione, perché le dimensioni meccaniche, le terminazioni, il percorso del cavo e i processi produttivi possono essere esaminati prima della produzione in serie.
HOTTEN's Cavo Coassiale Micro ,Assemblaggio di Cavi Coassiali Micro e la Assemblaggio di Cavi Medici queste capacità sono applicabili alle esigenze di interconnessione per telecamere compatte e per l’imaging medico.
Per i produttori di dispositivi medici, la scelta della soluzione appropriata per gli assemblaggi di cavi è altrettanto importante quanto la scelta del sensore di imaging.
Un assemblaggio di cavi ad alta frequenza progettato con rigore e completamente validato garantisce una trasmissione stabile del segnale, un'elevata durata meccanica nel tempo e prestazioni coerenti nell'imaging diagnostico durante l'intero ciclo di vita del prodotto.
Combinando prestazioni elettriche ottimizzate con una progettazione meccanica affidabile, gli assemblaggi di cavi personalizzati aiutano a massimizzare le capacità dei moduli fotocamera OVM9734 nei sistemi avanzati di imaging medico.
 Notizie in primo piano
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05