EN
COLLEGAMENTI RAPIDI

All'interno delle strutture di precisione di droni e gimbal portatili, gli ingegneri si trovano di fronte a un paradosso fisico fondamentale: la larghezza di banda dati sta crescendo in modo esponenziale — da video 4K a 60 fps fino a video grezzi 8K — mentre lo spazio disponibile per il cablaggio continua a ridursi a livello millimetrico.
Quando i tradizionali FPC (circuiti stampati flessibili) raggiungono i loro limiti fisici a causa delle perdite ad alta frequenza e i cavi convenzionali a più conduttori introducono un momento torcente eccessivo che compromette la reattività del gimbal, cavi coassiali micro non sono più una soluzione opzionale. Sono diventati la struttura portante critica per garantire una trasmissione di segnale stabile e priva di perdite in ambienti altamente dinamici.
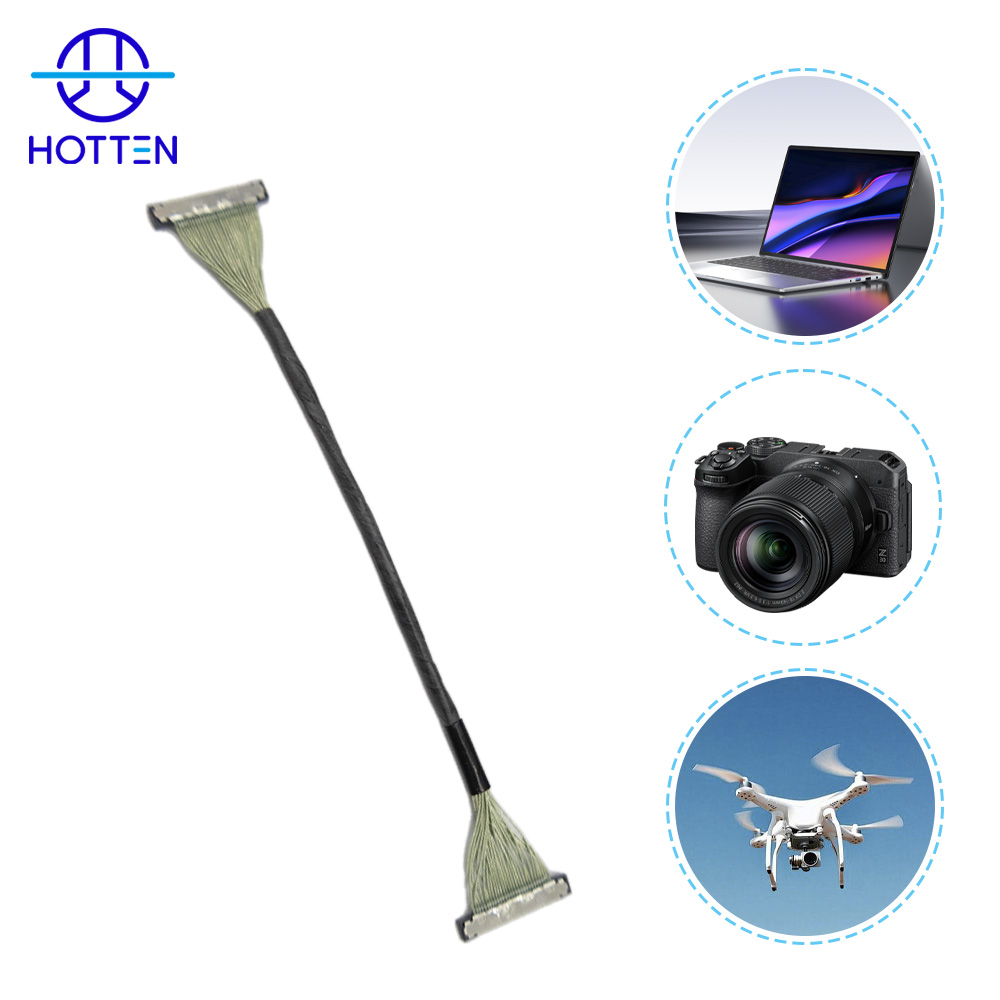
I cavi microcoassiali ad alta flessibilità sono presi in considerazione per i sistemi dinamici di gimbal per droni perché il cavo deve soddisfare contemporaneamente due esigenze particolarmente impegnative: trasmissione affidabile di segnali ad alta velocità e movimento meccanico ripetuto su più assi entro uno spazio limitato .
Se il cavo si muove continuamente insieme al gimbal → valutare congiuntamente la durata flessibile, il raggio di curvatura, la rigidità del cavo, la stabilità della schermatura e il sistema di relief da sollecitazione meccanica, insieme alle prestazioni del segnale → quindi convalidare l’intero assemblaggio nelle condizioni di movimento previste.
Se il cavo trasporta segnali ad alta velocità provenienti da una telecamera o da un sistema di imaging → valutare congiuntamente impedenza, attenuazione, schermatura, geometria del cavo, lunghezza del cavo e transizioni dei connettori → quindi verificare l’integrità del segnale lungo l’intero percorso di trasmissione. Per ulteriori considerazioni relative alla progettazione ad alta frequenza, vedere Perché la progettazione di cavi coassiali ad alta frequenza ultrafini è così complessa .
Se lo spazio disponibile per il cablaggio è estremamente limitato → valutare contemporaneamente sezione del conduttore, isolamento, schermatura, diametro esterno del cavo e dimensioni del connettore → poiché ridurre una sola dimensione non determina le dimensioni o la flessibilità dell’insieme finito. Vedere In che modo l'AWG influenza le prestazioni del cavo microcoassiale? .
La schermatura individuale può risultare utile per il cablaggio compatto di segnali ad alta velocità, ma la struttura della schermatura influenza anche il diametro del cavo, la rigidità e il comportamento meccanico. Per considerazioni correlate sull’impedenza e sulle dimensioni, consultare L’importanza della coerenza dell’impedenza nei cavi microcoassiali ultrafini in AWG .
Per interconnessioni personalizzate per telecamere, consultare HOTTEN’s Cavo di Connessione per Camera Gimbal e Assemblaggio di Cavi Coassiali Micro - soluzioni.
Per applicazioni UAV più ampie, consultare HOTTEN’s UAV e robotica - soluzioni.
Integrità del segnale: un vantaggio strutturale nella schermatura
L’ambiente interno di un drone è elettromagneticamente complesso. Il rumore ad alta frequenza proveniente dai motori e le emissioni RF provenienti dai moduli di trasmissione minacciano costantemente l’integrità dei segnali differenziali provenienti dai sensori di imaging.
Vantaggio della schermatura fisica
A differenza delle coppie intrecciate non schermate o delle strutture a cavo piatto, ogni canale di un cavo Coassiale Micro è schermato individualmente. Ciò fornisce ai conduttori ultra-sottili—tipicamente compresi tra 40AWG e 48AWG —un ambiente elettromagnetico quasi completamente chiuso, riducendo in modo significativo le interferenze. Di conseguenza, la perdita di ritorno può essere controllata con precisione a livelli molto bassi.
Coerenza dell’impedenza
A velocità di trasmissione dati superiori a 12 Gbps, i cavi microcoassiali si basano su processi di estrusione dielettrica di precisione (ad esempio con isolamento in PFA) per mantenere un’impedenza caratteristica altamente stabile. Questo livello di controllo è essenziale per preservare l’integrità del segnale e il rapporto segnale-rumore nella trasmissione video ad alta risoluzione, inclusa l’immagine 8K.
Fatica dinamica: il «sistema nervoso» in movimento continuo
A differenza dei sistemi elettronici statici, le telecamere gimbali operano in condizioni dinamiche costanti, con i cavi sottoposti a ripetuti piegamenti su raggi ridotti lungo più assi.
Basso requisito di coppia
I motori gimbal operano con una coppia di uscita limitata. Qualsiasi aumento della rigidità del cavo introduce una resistenza meccanica, che può causare direttamente instabilità di controllo o jitter visibile durante il funzionamento.
Ottimizzazione della vita flessionale
Grazie al controllo del processo e all’ottimizzazione strutturale, Hotten consente ai cavi coassiali microscopici di resistere a centinaia di migliaia di cicli di flessione con raggi piccoli fino a R = 2 mm, senza degrado significativo del segnale nel tempo.
Principali fattori trainanti della domanda: dalle singole telecamere alle reti di sensori
L’aumento rapido della domanda di cavi coassiali microscopici è determinato da cambiamenti fondamentali nell’architettura dei sistemi:
1. Integrazione multi-sensore
I droni moderni integrano non solo telecamere principali, ma anche sistemi di rilevamento ostacoli, sensori a infrarossi e moduli per la visione stereoscopica. Ciascun nodo sensore richiede un proprio collegamento dati ad alta velocità.
2. Evoluzione della larghezza di banda
La transizione da HDMI 1.4 a MIPI D-PHY / C-PHY aumenta in modo significativo i requisiti di frequenza — passando dalla gamma GHz a oltre 10 GHz — ponendo maggiori richieste sui mezzi di trasmissione.
3. Sincronizzazione in tempo reale
La trasmissione di immagini a bassa latenza richiede un controllo rigoroso del ritardo del segnale. I cavi microcoassiali offrono prestazioni superiori in termini di ritardo di gruppo ad alte frequenze rispetto alle soluzioni cablate convenzionali.
Sfide produttive: oltre la miniaturizzazione
La difficoltà ingegneristica dei cavi coassiali ultrafini non risiede soltanto nelle loro dimensioni, ma anche nel mantenimento di tolleranze produttive estremamente strette.
Limiti del diametro esterno
La produzione in serie di cavi così sottili come quelli da 46 AWG richiede un controllo della tensione estremamente preciso durante l’estrusione, nonché utensili di alta precisione.
Complessità di assemblaggio
L'affidabilità della saldatura dei cavi microcoassiali sulle interfacce PCB con passo ultrafine (0,3 mm / 0,25 mm) influisce direttamente sulle prestazioni a lungo termine del prodotto e sulla stabilità del rendimento produttivo.
Un cavo girevole dinamico deve essere selezionato in base al profilo reale di movimento, ai requisiti di segnale, allo spazio disponibile per il percorso, alle esigenze di schermatura, alla configurazione dei connettori e ai requisiti produttivi. L’obiettivo non è semplicemente individuare il cavo più morbido o più piccolo, bensì bilanciare il movimento meccanico con una trasmissione affidabile del segnale.
Se il cavo si muove continuamente su più assi → definire innanzitutto raggio di curvatura, escursione di movimento, frequenza di flessione, torsione e cicli di servizio previsti → quindi selezionare la struttura del cavo e la progettazione del dispositivo anti-sforzo.
Un cavo che funziona bene in un modulo fisso per fotocamera può comportarsi in modo diverso quando viene instradato attraverso un giroscopio in rotazione continua. Il cavo va pertanto valutato nelle effettive condizioni di movimento del prodotto finale.
Per un esempio di ottimizzazione della flessibilità di cavi ultra-sottili, vedere Come abbiamo ottimizzato il cavo coassiale microscopico da 46 AWG per una flessibilità superiore .
Se il cavo trasporta segnali video ad alta velocità come 4K, 8K, MIPI o altri → definire l’interfaccia del segnale, i requisiti di frequenza operativa o di velocità dati, l’impedenza, l’attenuazione, la lunghezza del cavo e i requisiti di schermatura → quindi determinare l’architettura del cavo più idonea.
Il cavo non deve essere scelto esclusivamente in base all’AWG o al diametro nominale. Le transizioni dei connettori, la geometria del cavo, la struttura dielettrica e la schermatura possono influenzare l’intero percorso del segnale.
Per ulteriori considerazioni relative alla progettazione di cavi ad alta frequenza, consultare L’importanza della coerenza dell’impedenza nei cavi microcoassiali ultrafini in AWG .
Per applicazioni con telecamere ad alta densità, consultare la gamma HOTTEN Assemblaggio di cavi microcoassiali per sistemi di telecamere .
Se la protezione contro le interferenze elettromagnetiche (EMI) è fondamentale → valutare congiuntamente materiale di schermatura, diametro del filo, percentuale di copertura e struttura, insieme alla rigidità del cavo e al suo diametro esterno (OD) → quindi verificare sia le prestazioni di schermatura sia quelle di flessione.
Una struttura di schermatura più pesante o più densa può offrire una protezione aggiuntiva, ma può anche aumentare la rigidità e la resistenza al percorso. La progettazione della schermatura deve quindi corrispondere all’effettivo ambiente elettromagnetico e ai requisiti di movimento meccanico.
Per connessioni personalizzate compatte per telecamere, consultare HOTTEN Cavo di Connessione per Camera Gimbal .
Se il gimbal dispone di uno spazio interno per il cablaggio molto limitato → valutare congiuntamente il diametro esterno del cavo e le dimensioni del connettore → quindi ottimizzare conduttore, dielettrico, schermatura e terminazione in base all’ingombro meccanico disponibile.
Ridurre esclusivamente il diametro del cavo potrebbe non risolvere un problema di integrazione se il connettore, la terminazione o la struttura di relief da sforzo occupano più spazio del cavo stesso.
Per connessioni personalizzate ad alta densità, consultare Assemblaggio di Cavi Coassiali Micro .
Se un cavo soddisfa l’obiettivo di segnale richiesto ma diventa troppo rigido durante il movimento → riesaminare schermatura, guaina, isolamento e parametri strutturali prima di modificare il conduttore → quindi rieseguire la validazione delle prestazioni del segnale dopo l’ottimizzazione meccanica.
Se un cavo è sufficientemente flessibile ma le prestazioni del segnale cambiano dopo movimenti ripetuti → riesaminare la geometria del conduttore, la struttura dielettrica, la stabilità della schermatura e il collegamento terminale → quindi eseguire una validazione combinata elettrica e meccanica.
Questo è il motivo per cui un cavo gimbal dinamico deve essere validato come un’intera unità assemblata, anziché misurare soltanto le prestazioni elettriche prima dei test meccanici.
Per sfide più ampie nella progettazione di cavi ultrafini, vedere Perché la progettazione di cavi coassiali ad alta frequenza ultrafini è così complessa .
Sistemi gimbal diversi possono determinare priorità diverse per il cavo.
Se il modulo della telecamera ha più canali di segnale ad alta velocità → dare priorità al routing ad alta densità, alla schermatura, all’impedenza, al passo del connettore e al diametro esterno compatto del cavo → quindi convalidare l’intero percorso del segnale.
Se la gimbal esegue rotazioni continue o movimenti multi-asse → dare priorità alla durata flessibile, al raggio di curvatura, alla bassa resistenza meccanica, al relief da tensione e al routing del cavo → quindi verificare le prestazioni elettriche dopo i test dinamici.
Se la gimbal opera in prossimità di motori o moduli RF → dare priorità alla schermatura, alla coerenza dell’impedenza, al collegamento a terra e alle transizioni dei connettori → quindi convalidare l’intero percorso di trasmissione.
Se la telecamera fa parte di un sistema di imaging abilitato all’intelligenza artificiale → dare priorità alla trasmissione dati ad alta velocità, al routing compatto, all’integrazione dei connettori e all’affidabilità complessiva dell’assemblaggio → quindi selezionare l’architettura del cavo appropriata in base al design del dispositivo.
Per applicazioni correlate all’intelligenza artificiale, consultare HOTTEN's AI ed elettronica intelligente - soluzioni.
Prima di richiedere un prototipo o un preventivo, il team di ingegneria o approvvigionamento dell'OEM deve definire:
| Requisito | Parametri da confermare |
|---|---|
| Applicazione | Telecamera gimbale, telecamera per UAV, imaging robotico |
| Segnale | Interfaccia video/dati, frequenza o velocità di trasferimento dati |
| Elettrico | Impedenza, attenuazione, capacità |
| Conduttore | Calibro AWG, materiale, numero di conduttori |
| Dimensioni | Diametro esterno massimo, spazio disponibile per il cablaggio, lunghezza finale |
| Meccanico | Raggio di curvatura, cicli di flessione, torsione, campo di movimento |
| Schermatura | Schermatura individuale, schermatura complessiva, messa a terra |
| Connettore | Produttore, numero di parte, passo, disposizione dei pin |
| Termine | PCB, sensore, connettore, metodo di saldatura |
| Ambiente | Temperatura, vibrazione, umidità |
| Convalida | Prove elettriche, meccaniche e dimensionali |
| Produzione | Quantità del prototipo, volume annuale |
Fornire i disegni del gimbal, il percorso di posizionamento dei cavi, il numero di parte del connettore, lo schema dei pin, la lunghezza del cavo, il movimento previsto e i requisiti di segnale consente al fornitore di valutare l’intero assieme prima della produzione del prototipo.
Il processo di sviluppo può essere riassunto come:
Architettura del gimbal → profilo di movimento → requisiti di segnale → spazio disponibile per il cablaggio → diametro esterno del cavo → conduttore / dielettrico → schermatura → connettore → protezione contro le sollecitazioni meccaniche → prototipo → validazione meccanica → validazione elettrica → produzione
Se il movimento dinamico è il vincolo principale → ottimizzare la durata flessibile e la resistenza meccanica → quindi verificare l’integrità del segnale dopo le prove meccaniche.
Se l’integrità del segnale ad alta velocità è il vincolo principale → ottimizzare impedenza, attenuazione, schermatura, geometria del cavo e transizioni del connettore → quindi convalidare l’intero percorso di trasmissione.
Se lo spazio e il peso sono i vincoli principali → ottimizzare l’intero insieme di cavi anziché la sola sezione dei conduttori → quindi verificare le prestazioni meccaniche ed elettriche.
Se diversi vincoli hanno uguale importanza → utilizzare l’effettiva architettura del gimbal per definire i requisiti dei cavi → quindi sviluppare cavo e terminazione come un’unica unità integrata.
Per lo sviluppo personalizzato di cavi per UAV e gimbal, consultare Cavo di Connessione per Camera Gimbal e HOTTEN's UAV e robotica - soluzioni.
Conclusione: una fondazione insostituibile per i sistemi di imaging ad alta velocità
Dai droni di consumo alle piattaforme industriali per ispezione e mappatura, il limite prestazionale dei sistemi di imaging è sempre più definito non solo dai sensori, ma anche dagli interconnessioni che li collegano.
I cavi coassiali microscopici — sottili quanto un capello ma progettati sia per flessibilità che per prestazioni ad alta frequenza — costituiscono lo strato fondamentale che consente la trasmissione stabile di segnali ad alta larghezza di banda in ambienti dinamici.
Hotten continua a far progredire questo settore integrando la scienza dei materiali con la produzione di precisione, offrendo soluzioni ottimizzate che bilanciano resistenza meccanica e integrità del segnale per i sistemi di imaging di nuova generazione.
| Requisito OEM | Assemblaggio cavi Da considerare | Focus ingegneristico tipico |
|---|---|---|
| Miniaturizzazione | Diametro del cavo e dimensione del connettore | Strumenti medici con vincoli di spazio |
| Segnali ad alta frequenza | Impedenza e schermatura | Integrità del segnale e bassa interferenza |
| Flessione ripetuta | Costruzione del conduttore e della guaina | Durata flessibile e raggio di curvatura |
| Sterilizzazione | Selezione dei materiali e della guaina | Autoclave, EtO o altri processi |
| Requisiti normativi | Documentazione e tracciabilità dei materiali | Qualifica per dispositivi medici |
| Ampliamento della produzione | Processo di assemblaggio e ispezione | Dalla prototipazione alla produzione in volume |
1. Che cos’è un’assemblata OEM di cavo microcoassiale?
Un'assemblaggio di cavi microcoassiali OEM è una soluzione personalizzata progettata per soddisfare i requisiti elettrici, meccanici, dimensionali e specifici dell'applicazione di un produttore di dispositivi medici.
2. Perché i produttori di dispositivi medici necessitano di assemblaggi di cavi microcoassiali personalizzati?
I dispositivi medici richiedono spesso diametri di cavo estremamente ridotti, impedenza controllata, elevata flessibilità, schermatura affidabile e compatibilità con specifici processi di sterilizzazione. Gli assemblaggi di cavi standard potrebbero non soddisfare contemporaneamente tutti questi requisiti.
3. È possibile personalizzare gli assemblaggi di cavi microcoassiali per diversi dispositivi medici?
Sì. La personalizzazione può includere la dimensione del conduttore, il materiale dielettrico, l'impedenza, la struttura di schermatura, il diametro del cavo, il materiale della guaina, la configurazione del connettore, la lunghezza del cavo e il metodo di terminazione.
4. Gli assemblaggi di cavi microcoassiali per uso medico possono resistere alla sterilizzazione?
Possono essere progettati per soddisfare specifici requisiti di sterilizzazione, tra cui autoclave, ossido di etilene (EtO), raggi gamma e altri processi, a seconda dei materiali e della costruzione scelti.
5. Quali informazioni deve fornire un produttore originale (OEM) quando richiede un cavo medico personalizzato?
Le informazioni importanti includono frequenza e larghezza di banda del segnale, impedenza, diametro richiesto del cavo, requisiti di flessione, durata in flessione, metodo di sterilizzazione, requisiti relativi ai connettori, ambiente operativo e volume di produzione previsto.
6. HOTTEN può supportare sia la realizzazione di prototipi sia la produzione su larga scala?
Sì. HOTTEN supporta l’intero processo di sviluppo, dai campioni ingegneristici e dalla produzione pilota fino alla produzione su scala maggiore, consentendo il passaggio dei progetti di cavi dalla fase di sviluppo a quella produttiva.
 Notizie in primo piano
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05