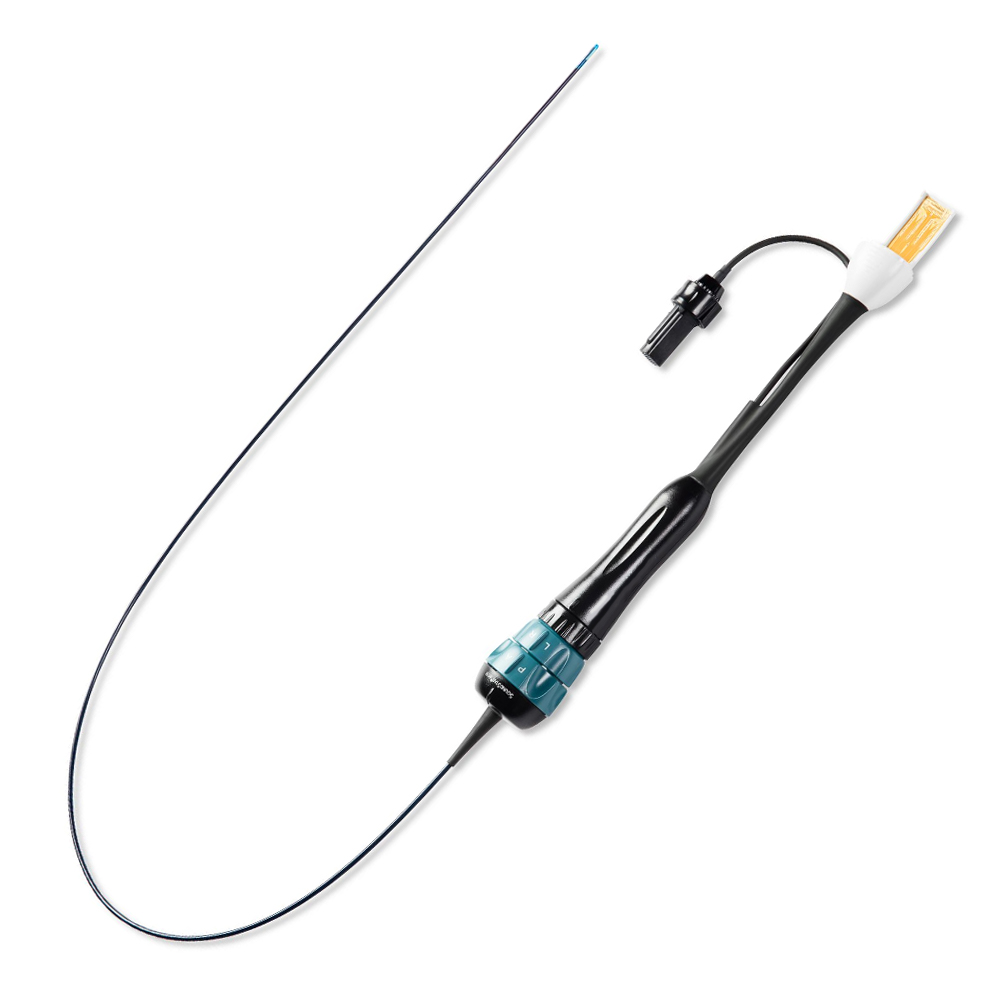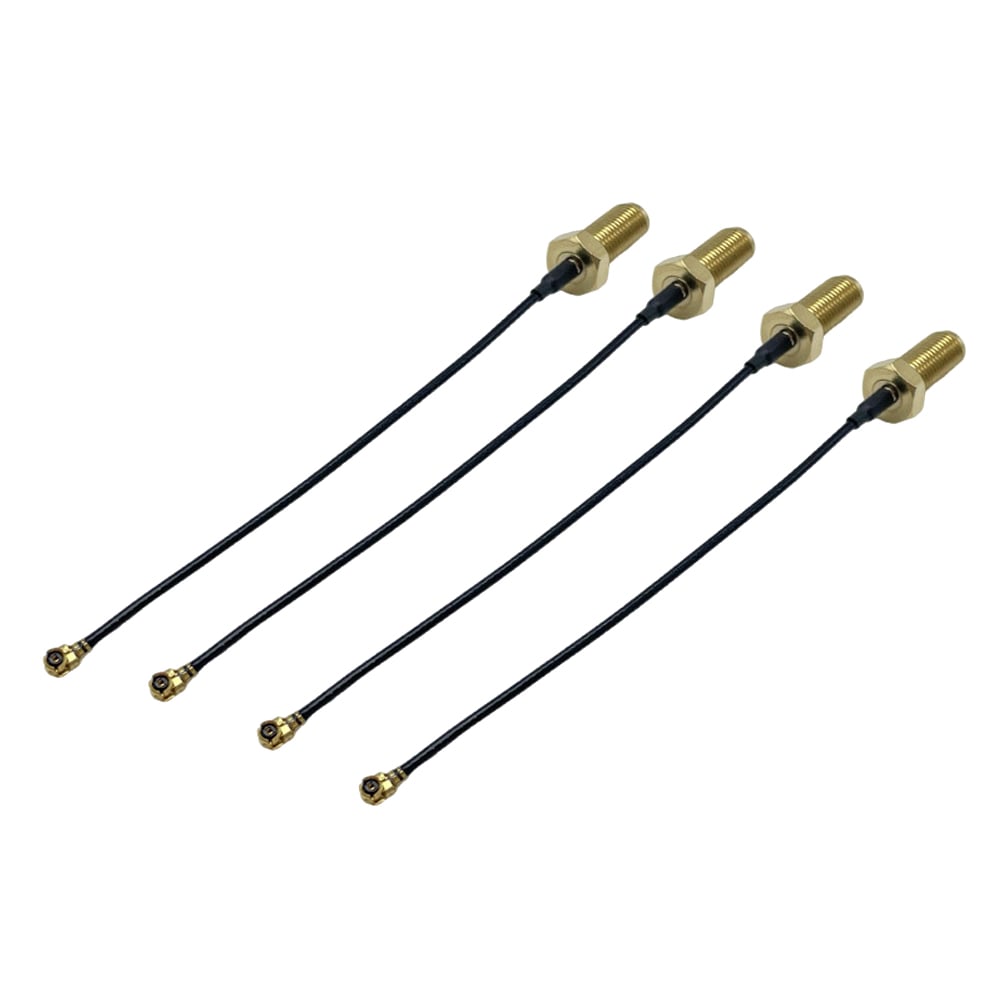
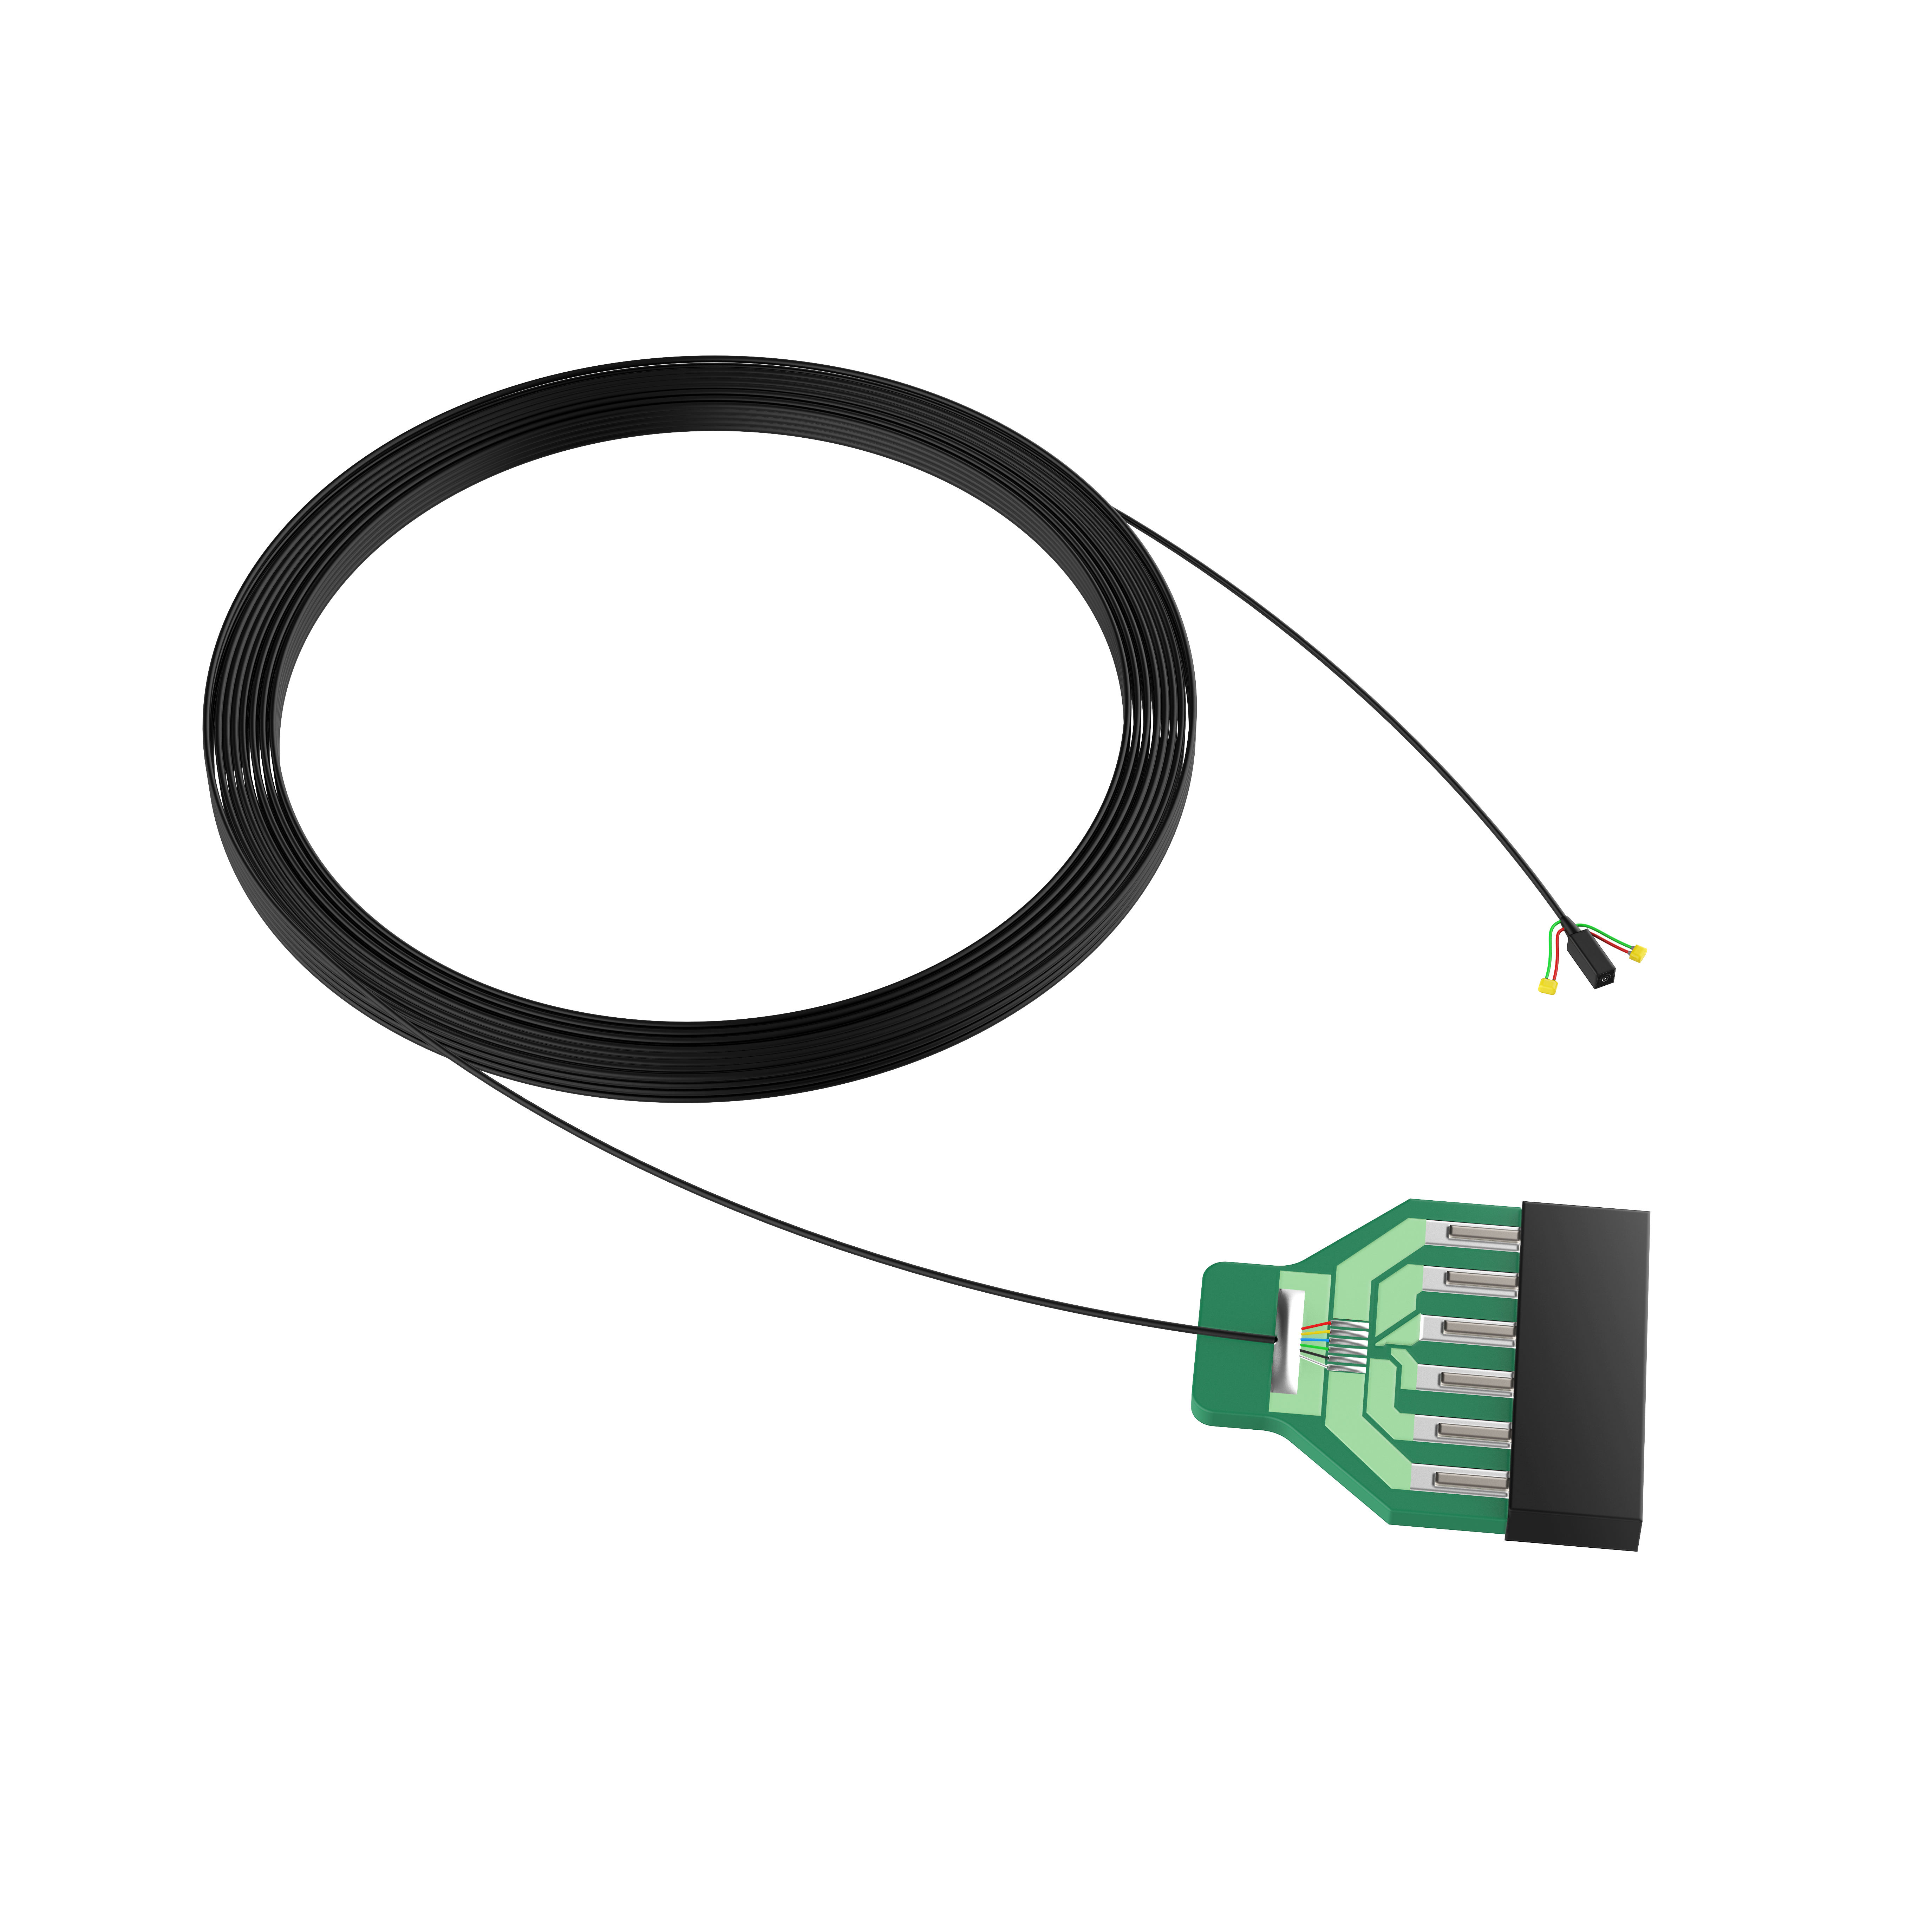
Les ensembles de câbles coaxiaux miniatures aident les systèmes d’imagerie endoscopique miniaturisés à maintenir une transmission de signal fiable, en combinant de faibles dimensions de câble, des caractéristiques électriques contrôlées, un blindage efficace et une construction mécanique souple, le tout dans un espace de connexion extrêmement limité. Le choix du câble approprié dépend des caractéristiques requises du signal, de la longueur de transmission, de l’espace disponible pour le routage, des conditions de flexion et de la méthode de terminaison.
Pour les systèmes endoscopiques ultra-miniatures, les ingénieurs évaluent couramment conjointement des facteurs tels que la section des conducteurs, le diamètre extérieur du câble, l’impédance, l’atténuation, la capacité, le blindage et la souplesse mécanique, plutôt que d’optimiser un seul paramètre. Par exemple, des conducteurs plus fins peuvent contribuer à réduire la taille du câble, mais la conception finale doit toutefois être évaluée en fonction de sa résistance, de son atténuation, de sa fiabilité mécanique et de la distance de transmission requise. Des informations complémentaires sur cette relation sont disponibles dans Comment le calibre AWG influence-t-il les performances des câbles coaxiaux microscopiques ? .
La structure diélectrique et d’isolation fait également partie de la conception de transmission du signal. Différentes technologies d’isolation peuvent influencer les caractéristiques électriques et mécaniques d’un câble micro-coaxial ; aussi la sélection des matériaux doit-elle être envisagée conjointement avec les exigences d’impédance et de souplesse. Voir Comment choisir la bonne technologie de moussage pour l’isolation des câbles coaxiaux microscopiques ? .
Pour les applications nécessitant un interconnecteur médical miniature personnalisé, consulter celui de HOTTEN Câble d'endoscope solutions.
Dans la chirurgie mini-invasive moderne, les dispositifs endoscopiques doivent emprunter des voies anatomiques naturelles étroites. En plaçant directement, à l’extrémité distale d’un endoscope ou d’un cathéter diagnostique, un capteur d’image CMOS miniature (tel que le module caméra OmniVision OVM6946), les médecins peuvent capturer en temps réel des images haute définition à l’intérieur du corps humain.
Bien que la miniaturisation des capteurs ait considérablement élargi les capacités diagnostiques, elle a également engendré des défis techniques importants pour le système d’interconnexion.
À l’intérieur d’un tube d’insertion dont le diamètre extérieur typique est inférieur à 2,0 mm, l’espace de section transversale extrêmement limité doit accueillir plusieurs composants fonctionnels, notamment des canaux de travail, des systèmes d’éclairage LED, des câbles de commande de direction et des interconnexions électriques.
L’ensemble de câble coaxial miniature médical reliant le module caméra distal à l’unité de contrôle de la caméra (CCU) proximale doit souvent occuper un espace mesuré en fractions de millimètre. Parallèlement, il doit transmettre de façon fiable des données vidéo non compressées, des signaux d’alimentation et des signaux d’horloge sur des longueurs de transmission allant de plus de 1,5 mètre à 5 mètres, sans dégradation du signal ni défaillance physique.
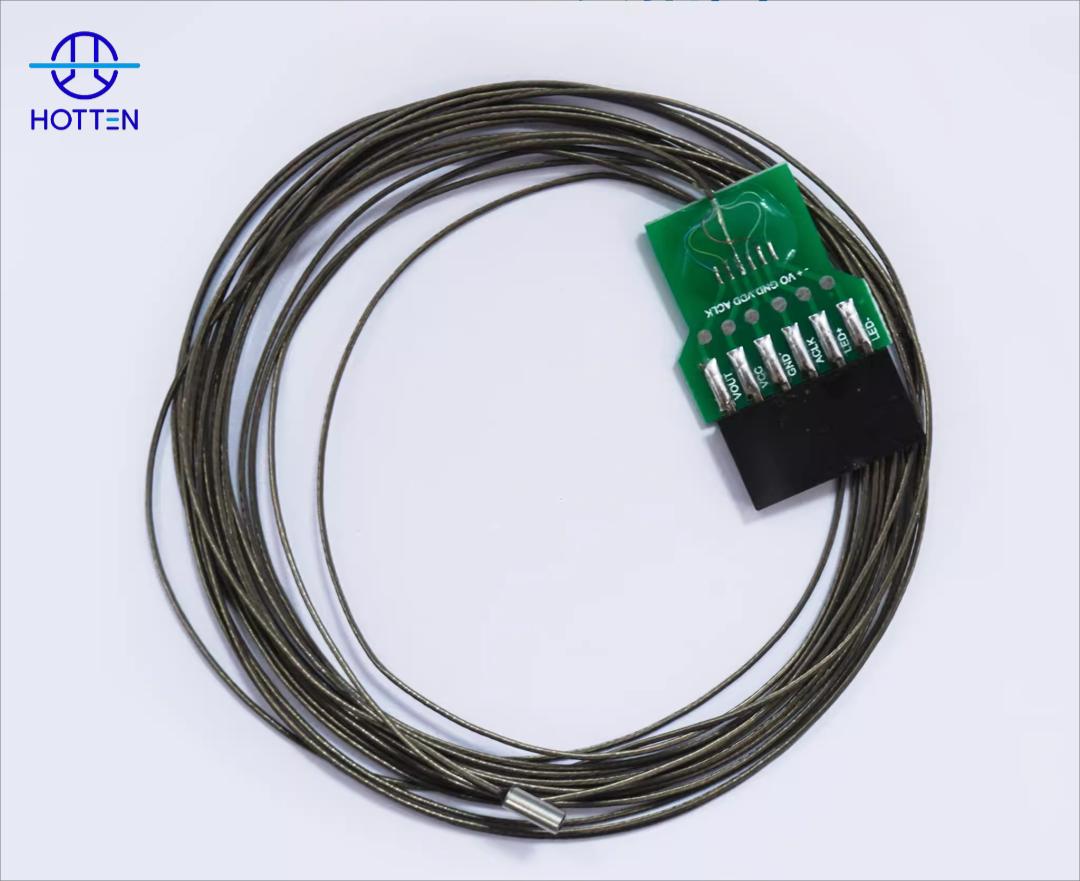
Dans les instruments endoscopiques miniaturisés, le assemblage de câbles est bien plus qu’un composant de connexion passif. Il fonctionne comme un sous-système structurel et électrique essentiel qui détermine directement les performances de l’appareil.
Intégrité du Signal :
Les capteurs d’image endoscopiques exigent un chemin de signal haute fréquence propre. L’ensemble de câbles doit maintenir une impédance caractéristique stable et une faible atténuation du signal afin d’éviter les artefacts d’image, la perte d’images ou le bruit d’interférences électromagnétiques (EMI).
Intégration mécanique :
L’ensemble de câbles doit résister à des courbures de faible rayon, s’adapter aux trajets anatomiques complexes et assurer des connexions sans faille entre les pastilles de capteurs miniaturisés et la carte à circuits imprimés (PCB) proximale ou des connecteurs sur mesure.
Fiabilité du système :
Les endoscopes jetables et réutilisables subissent des cycles répétés de flexion, de contrainte thermique et de stérilisation. Les performances électriques du câble doivent rester constantes tout au long de sa durée de service.
Défi n° 1 : Conception structurelle ultrafine dans des conditions d’espace limité
Les ingénieurs utilisent des structures de câbles coaxiaux miniatures basées sur des conducteurs ultrafins, tels que des fils en alliage de cuivre argenté aux calibres 42 AWG à 48 AWG. Un seul câble coaxial microscopique peut atteindre un diamètre extérieur aussi faible que 0,16 mm à 0,3 mm.
Intégration de plusieurs câbles coaxiaux micro dans un câble médical miniature à plusieurs conducteurs exige un contrôle précis de la tension et des gaines d’extrusion personnalisées.
Défi n° 2 : Garantir l’intégrité du signal pour l’imagerie médicale haute définition
La transmission de signaux haute fréquence par des conducteurs ultrafins entraîne une résistance et une atténuation plus élevées. En l’absence d’une conception électrique adéquate, les câbles pouvant mesurer jusqu’à 5 mètres peuvent subir des pertes haute fréquence, des réflexions dues à un désaccord d’impédance et des interférences électromagnétiques.
Les caractéristiques principales de conception incluent :
– Contrôle précis de l’impédance à 50 Ω ou 75 Ω
– Blindage en spirale ou tressé à couverture élevée, atteignant 90 à 95 % de couverture
– Matériaux isolants à faible constante diélectrique (FEP/PFA)
Défi n° 3 : Souplesse, durée de vie en flexion et biocompatibilité
Les tubes d’insertion d’endoscope subissent une flexion, une rotation et une torsion continues. Les câbles de caméra médicale haute performance exigent une faible mémoire élastique et des structures d’isolation souples afin de résister à des milliers de cycles de flexion.
Le choix d’un câble micro-coaxial pour un système d’imagerie endoscopique miniature exige un équilibre entre performances électriques, souplesse mécanique, contraintes dimensionnelles et exigences de terminaison. Un câble plus petit n’est pas automatiquement le meilleur choix, car la taille des conducteurs, la construction du câble, le blindage, le routage et la terminaison influencent tous les performances finales de l’ensemble.
Si le tube d’insertion offre un espace de cheminement extrêmement limité, les ingénieurs peuvent évaluer des conducteurs plus fins et un diamètre extérieur (OD) de câble plus petit. Cela peut contribuer à réduire la surface de section transversale occupée, mais la taille du conducteur ne doit pas être considérée indépendamment des exigences de transmission.
Si la distance de transmission requise est relativement longue, l’atténuation du signal et la résistance électrique doivent être évaluées conjointement avec la taille du câble. Le calibre AWG approprié doit donc être sélectionné en fonction des exigences complètes du système, et non simplement en choisissant le conducteur le plus petit disponible.
Pour une explication plus détaillée des compromis liés à la taille des conducteurs, voir Comment le calibre AWG influence-t-il les performances des câbles coaxiaux microscopiques ? .
Si l’endoscope nécessite des pliages répétés, des rotations ou des torsions, l’ensemble du câble doit être évalué à la fois comme sous-système électrique et comme sous-système mécanique. L’impédance et l’atténuation sont importantes pour la transmission des signaux, mais le rayon de courbure, le nombre de cycles de flexion, la stabilité du blindage et la décharge de contrainte influencent également la fiabilité à long terme.
Si des signaux haute fréquence sont transmis via une structure de câble compacte, l’homogénéité de l’impédance et la conception de l’isolation doivent être prises en compte conjointement. La géométrie du câble et les matériaux diélectriques peuvent influencer les caractéristiques électriques du trajet de transmission.
Pour des informations connexes sur la sélection de l’isolation et les performances diélectriques, voir Comment choisir la bonne technologie de moussage pour l’isolation des câbles coaxiaux microscopiques ? .
Dans les systèmes endoscopiques miniatures, le câble ne peut pas être évalué indépendamment de la zone de terminaison. Les connexions côté capteur peuvent nécessiter un brasage de précision sur des pastilles extrêmement petites, tandis que l’extrémité proximale peut se connecter à une carte de circuits imprimés (PCB), à un interposeur ou à un connecteur miniature.
Si le câble est conçu pour une connexion directe à un capteur d’image miniature, la taille disponible des pastilles, le pas des conducteurs, le procédé de terminaison, la protection contre les contraintes mécaniques et les tolérances d’assemblage requises doivent être vérifiées dès la phase de conception.
Un examen technique pratique doit donc confirmer ce qui suit :
| Exigence | Paramètres à confirmer |
|---|---|
| Miniaturisation | Calibre AWG, diamètre extérieur du câble, nombre de conducteurs, espace de routage |
| Transmission de signal | Impédance, atténuation, capacité, longueur de transmission |
| La maîtrise des interférences électromagnétiques (EMI) | Structure de blindage, taux de recouvrement du blindage, terminaison |
| Caractéristiques mécaniques | Rayon de courbure, cycles de flexion, torsion, protection contre les contraintes mécaniques |
| Connexion du capteur | Taille des pastilles, pas des conducteurs, méthode de soudage |
| Interface proximale | Type de connecteur, interface avec circuit imprimé (PCB), configuration de la terminaison |
La spécification finale du câble doit être fondée sur la priorité du système endoscopique :
Si le diamètre minimal constitue la contrainte principale → évaluer des structures de conducteur et d’isolation plus fines → puis vérifier l’atténuation, l’impédance et la fiabilité mécanique.
Si la flexion répétée constitue la contrainte principale → évaluer conjointement la construction du câble, le blindage, l’isolation et le relâchement de contrainte → puis valider l’ensemble assemblé par des essais mécaniques.
Si l’intégrité du signal constitue la contrainte principale → évaluer conjointement l’impédance, l’atténuation, la capacité, le blindage, la longueur du câble et la géométrie des terminaisons → puis vérifier l’ensemble du trajet du signal, et non seulement l’âme du câble.
Pour des applications connexes de micro-coaxial médical, voir Solutions de câbles micro-coaxiaux pour les systèmes d’imagerie par ultrasons médicaux .
Pour des interconnexions médicales miniatures sur mesure, voir les solutions HOTTEN Câble d'endoscope et Câble coaxial micro solutions.
Le module de caméra médicale miniature OVM6946 d’OmniVision est une référence industrielle utilisant un capteur d’image CMOS de 1/18 pouce, dont les dimensions ne dépassent pas 0,62 mm × 0,62 mm.
L’ensemble câblé OVM6946 nécessite généralement quatre à six conducteurs indépendants pour l’alimentation électrique, la masse, les signaux d’horloge et les données vidéo analogiques ou numériques.
Principaux défis techniques :
1. Terminaison microscopique directe au niveau du capteur, exigeant une précision au niveau du microscope.
2. Performance mécanique équilibrée, requérant des structures de câbles ultrafines mais robustes.
Pour un projet d’imagerie endoscopique miniature, le câble doit être considéré comme faisant partie intégrante de la interconnexion entre la caméra et l’électronique , et non pas simplement comme un petit fil.
Un cadre d’ingénierie pratique est le suivant :
Module caméra / capteur → interface de signal → architecture du câble → diamètre extérieur du câble → impédance / atténuation → blindage → flexibilité → terminaison → conditions environnementales → validation
L’article actuel de HOTTEN identifie déjà les principales contraintes endoscopiques : espace limité, transmission haute fréquence, flexion, rotation, torsion, blindage et terminaison précise côté capteur.
La conception du câble doit partir du module d’imagerie réel.
Par exemple, l’article actuel de HOTTEN utilise l’ OVM6946 module caméra à titre d’exemple d’application et décrit une connexion côté capteur nécessitant des zones de terminaison très réduites.
Les ingénieurs OEM doivent d’abord définir :
| Paramètre | Question technique |
|---|---|
| Module de caméra | Quel capteur / module caméra est utilisé ? |
| Interface de signal | Analogique / numérique / mixte ? |
| Puissance | Quelles sont les exigences en matière d’alimentation ? |
| Horloge | Un signal d’horloge ou de synchronisation est-il acheminé par le câble ? |
| Signal vidéo | Quelles caractéristiques de transmission sont requises ? |
| Nombre de canaux | Combien de conducteurs indépendants / canaux coaxiaux ? |
| Plaque du capteur | Quelles tailles de plots et quel pas sont disponibles ? |
| Interface proximale | PCB / FPC / connecteur / autre ? |
Si → le module caméra possède des plots de contact extrêmement petits
Alors → définir la méthode de terminaison et le pas des conducteurs avant de finaliser la structure du câble
Pourquoi → l’interface du capteur peut imposer des contraintes dimensionnelles plus strictes que le corps du câble lui-même.
L’article HOTTEN actuel décrit des tubes d’insertion endoscopiques miniatures avec un espace interne extrêmement limité, le câble n’occupant qu’une fraction de la surface utile en coupe transversale. Il donne également un exemple de diamètre extérieur (OD) d’un câble coaxial micro unique approximatif. 0,16 à 0,30 mm gamme.
Pour l’ingénierie OEM, définir :
Si → le tube d’insertion dispose d’un espace de routage très limité
Alors → définir le diamètre extérieur maximal du câble avant de choisir la construction des conducteurs et du blindage
Pourquoi → le diamètre du câble constitue une contrainte d’intégration système.
Si → plusieurs canaux de signal doivent tenir dans le même espace.
Alors → évaluer l’architecture multicâble coaxial et la densité de canaux.
Pourquoi → la structure du câble doit intégrer tous les trajets de signal requis dans l’enveloppe mécanique disponible.
L’article actuel explique déjà que des conducteurs plus fins peuvent réduire les dimensions du câble, mais augmentent la résistance et l’atténuation, notamment sur de plus longues distances de transmission. Il aborde 42 à 48 AWG des structures coaxiales microscopiques dans ses exemples endoscopiques.
La sélection devrait donc être :
OD requis
Distance de transmission
Exigences relatives aux signaux
Fiabilité mécanique
plutôt que simplement :
Le conducteur le plus petit disponible.
Si → l’endoscope présente une contrainte d’espace extrêmement serrée
Alors → évaluer des conducteurs plus fins
Pourquoi → des conducteurs plus petits peuvent contribuer à réduire les dimensions du câble.
Si → le trajet de transmission entre la caméra et l’unité centrale (CCU) devient relativement long
Alors → évaluer conjointement la résistance, l’atténuation et la perte totale de signal avec la norme AWG
Pourquoi → la miniaturisation des conducteurs peut engendrer des compromis électriques.
L’article actuel de HOTTEN décrit les longueurs de transmission des câbles endoscopiques dans l’ordre de grandeur 1,5 m à 5 m pour son exemple d’application.
Un câble de caméra endoscopique peut contenir un mélange de :
Cela signifie qu’un seul ensemble de câbles peut répondre à plusieurs exigences électriques différentes.
Si → le câble contient des voies de signal à impédance contrôlée
Alors → définir séparément les exigences d’impédance et d’atténuation par rapport aux conducteurs d’alimentation
Pourquoi → tous les conducteurs d’un ensemble de câbles mixtes n’assurent pas la même fonction électrique.
Si → plusieurs canaux haute vitesse sont acheminés conjointement
Alors → évaluer l’isolation entre canaux, le blindage et la cohérence électrique
Pourquoi → des trajets de signal adjacents peuvent interagir dans une structure de câble dense.
La page HOTTEN actuelle identifie spécifiquement les connexions relatives à l’alimentation, à la masse, à l’horloge et à la vidéo dans son exemple d’application OVM6946.
L’article actuel indique que les câbles micro-coaxiaux endoscopiques peuvent utiliser 50 Ω ou 75 Ω des structures d’impédance et doivent être évalués en termes d’atténuation et de réflexion lors de la transmission de signaux haute fréquence.
Pour la spécification OEM :
| Requête électrique | Ce qu’il faut définir |
|---|---|
| Impédance | Valeur nominale |
| Fréquence | Plage de fonctionnement |
| Affaiblissement | Perte maximale acceptable |
| Capacité | Cible / maximum |
| Perte de retour | Limite requise, le cas échéant |
| Longueur du câble | Trajet de signal finalisé |
| Test électrique | Méthode de mesure requise |
Si → le chemin du signal présente une exigence d'impédance contrôlée
Alors → définir l'impédance conjointement avec la fréquence et les critères d'acceptation
Pourquoi → « câble 50 Ω » seul ne définit pas entièrement les performances RF.
Si → le câble est relativement long pour cette application
Alors → inclure l'atténuation dans la spécification initiale
Pourquoi → un câble compact peut tout de même entraîner une perte de signal inacceptable sur un trajet de transmission plus long.
des articles fondamentaux connexes sont disponibles à l'adresse suivante :
L'article actuel de HOTTEN décrit un blindage enroulé en spirale ou tressé, avec des taux de recouvrement indiqués allant jusqu'à 90–95%pour ses exemples de constructions.
cependant, les équipementiers ne devraient pas seulement se demander :
« Quelle est la surface couverte par le blindage ? »
ils devraient également vérifier :
Si → plusieurs canaux haute fréquence sont regroupés ensemble
Alors → évaluer à la fois l’isolation par canal et le blindage global
Pourquoi → les interférences électromagnétiques externes et le couplage entre canaux sont des problèmes distincts.
Si → le blindage est considérablement renforcé
Alors → vérifier à nouveau le diamètre extérieur et la souplesse du câble
Pourquoi → un blindage supplémentaire peut affecter la structure mécanique et l’espace disponible pour le routage.
cet article peut être naturellement relié à la discussion précédente :
Pour les endoscopes miniatures, la terminaison côté capteur peut être extrêmement petite.
L’exemple actuel de l’OVM6946 décrit une micro-terminaison directe côté capteur nécessitant une précision au niveau du microscope. HOTTEN cite également parmi ses capacités la soudure microprécise, la terminaison de circuits imprimés flexibles (FPC) et la terminaison de connecteurs miniatures.
Les contrôles pertinents peuvent inclure :
Si → le module de caméra possède des pastilles très petites
Alors → valider le procédé de terminaison pendant le développement du prototype
Pourquoi → la connexion côté capteur peut devenir la partie la plus sensible aux variations dimensionnelles de l’assemblage.
Si → la terminaison est mécaniquement exposée
Alors → évaluer le relâchement de contrainte et l’encapsulation
Pourquoi → un mouvement local peut concentrer les contraintes au niveau de la connexion du capteur.
Un câble endoscopique présente deux environnements d’interface distincts :
Extrémité distale
→ Caméra/capteur miniature
et
Extrémité proximale
→ Carte de circuits imprimés (PCB) / circuit imprimé flexible (FPC) / connecteur / unité de commande
Ces deux extrémités ne nécessitent pas nécessairement des méthodes de terminaison identiques.
Si → l’extrémité distale se connecte directement à un capteur miniature
Alors → privilégier le pas des conducteurs, l’alignement des pastilles et la capacité de micro-terminaison
Pourquoi → l’emballage du capteur crée une zone de connexion très réduite.
Si → l’extrémité proximale se connecte à une carte de circuits imprimés (PCB) ou à un connecteur standard
Alors → privilégier l’ajustement du connecteur, l’agencement des broches, la protection contre les contraintes mécaniques et la reproductibilité du montage
Pourquoi → l’interface proximale peut présenter des exigences dimensionnelles et mécaniques différentes.
Cette distinction est déjà implicite dans l’exemple actuel de l’OVM6946, qui décrit la micro-termination côté capteur et les interfaces PCB/connecteur proximales.
L’article actuel indique que les tubes d’insertion des endoscopes subissent une flexion, une rotation et une torsion continues.
Ainsi, une demande de devis (RFQ) ne doit pas simplement indiquer :
Câble médical flexible
Mais plutôt définir :
| Exigence mécanique | Que spécifier |
|---|---|
| Rayon de courbure | Rayon Minimum |
| Angle de courbure | Mouvement requis |
| Cycles de flexion | Durée de vie requise |
| Couple | Rotation / torsion |
| Vitesse de déplacement | Fréquence des mouvements |
| Fixation | Points de fixation du câble |
| Gestion des contraintes | Protection requise |
| Condition environnementale | Température / humidité / autres |
Si → le câble subit des flexions et torsions répétées
Alors → valider l’ensemble complet sous un mouvement combiné représentatif
Pourquoi → le chargement du câble endoscopique n’est souvent pas une simple flexion uniaxiale.
cela peut être connecté directement :
Le présent article signale que les endoscopes jetables et réutilisables peuvent être soumis à des conditions environnementales et mécaniques différentes, notamment des contraintes thermiques et des cycles de stérilisation.
Si → l’ensemble est conçu pour un endoscope réutilisable
Alors → définir effectivement les expositions au nettoyage, à la désinfection et à la stérilisation
Pourquoi → une exposition répétée à l’environnement peut affecter les propriétés d’isolation, de gaine, de terminaison et mécaniques.
Si → l’assemblage est conçu pour un équipement à usage unique
Alors → définir l’exposition environnementale liée au stockage, au transport et à l’utilisation prévue
Pourquoi → le profil de qualification doit correspondre au cycle de vie réel du produit.
ne pas considérer directement un cycle de stérilisation numérique donné comme une norme universelle pour tous les câbles d’endoscope.
Pour un câble endoscopique miniature, tester uniquement le câble brut ne suffit pas.
Un parcours de validation utile est le suivant :
Terminaison côté caméra
→Câble coaxial micro
→Connecteur proximal / carte de circuits imprimés (PCB)
→Interface CCU
→Validation du signal
Les essais potentiels peuvent inclure :
| Test | Objectif |
|---|---|
| Continuité | Vérifiez les connexions électriques |
| Séquence broche/fil | Vérifier le mappage correct |
| Impédance | Vérifier la structure de transmission contrôlée |
| Affaiblissement | Vérifier la perte de signal |
| Capacité | Vérifier les caractéristiques électriques |
| Isolation | Vérifier les performances d’isolation, le cas échéant |
| Écran | Vérifier les exigences pertinentes en matière d’EMI/continuité |
| Durée de vie en flexion | Évaluer les mouvements répétés |
| Résistance à la traction | Évaluer la résistance mécanique |
| Inspection dimensionnelle | Vérifier les dimensions d’intégration |
| Inspection visuelle | Vérifier la qualité de fabrication |
L’article HOTTEN actuel indique que le développement de son ensemble de câbles endoscopiques comprend des essais électriques à 100 %, des essais d’impédance, une vérification de l’atténuation du signal, des essais de traction et une validation de la durée de vie en flexion .
Une séquence de qualification utile est la suivante :
Essai électrique initial
→Essais de flexion / torsion
→Mesure électrique post-essai
→Inspection visuelle / dimensionnelle
→Analyse des défaillances, si nécessaire
Si → le câble conserve sa continuité électrique après les essais de flexion
Alors → vérifier l’impédance, l’atténuation et d’autres paramètres pertinents pour l’application
Pourquoi → la simple continuité ne prouve pas que les performances du signal haute vitesse restent inchangées.
Si → variation d’atténuation ou d’impédance après contrainte mécanique
Alors → examiner le déplacement des conducteurs, la déformation du diélectrique, le blindage et la terminaison
Pourquoi → une dégradation électrique peut précéder une défaillance mécanique complète.
Il s’agit de la modification la plus importante apportée à l’article en matière d’approvisionnement.
| CATÉGORIE | Informations recommandées |
|---|---|
| Module de caméra | Numéro de pièce / capteur |
| Interface de signal | Analogique / numérique / mixte |
| Type de signal | Vidéo / horloge / alimentation / commande |
| Fréquence | Plage de fonctionnement |
| Impédance | Valeur nominale si commandée |
| Affaiblissement | Perte maximale acceptable |
| Capacité | Cible / maximum |
| Nombre de canaux | Nombre de voies de signal |
| Conducteur | AWG / matériau / construction |
| Câble OD | Diamètre extérieur maximal autorisé |
| Longueur du câble | Nominale + tolérance |
| Écran | Individuel / global / autre |
| Déléctrique | Matériau / Structure |
| Rayon de courbure | Minimum requis |
| Cycles de flexion | Nombre de cycles requis |
| Couple | Rotation / torsion requise |
| Interface capteur | Taille du pad / pas |
| Terminaison distale | Soudure / brasage / autre |
| Interface proximale | Carte PCB / carte FPC / connecteur |
| Gestion des contraintes | Structure requise |
| Environnement | Température / Humidité |
| Nettoyage / stérilisation | Procédure applicable |
| Essais | Électrique / mécanique / environnementale |
| Production | Prototype / production pilote / production de masse |
Si → la demande de devis précise uniquement « câble coaxial micro pour endoscope »
Alors → demander le module caméra, l’interface de signal, le diamètre extérieur du câble, la longueur, le connecteur, les exigences de flexion et les exigences d’essai
Pourquoi → le simple nom de l’application ne définit pas entièrement la conception de l’interconnexion.
L’évaluation d’un fournisseur doit couvrir à la fois les capacités relatives aux câbles et celles relatives à l’assemblage .
| Domaine d'évaluation | Éléments à vérifier |
|---|---|
| Capacité de fil fin | Plage de calibres AWG / manipulation des conducteurs |
| Construction du câble | Structures à micro-coaxial / multi-coaxial |
| Isolation | Options diélectriques / maîtrise dimensionnelle |
| Écran | Individuel / global / terminaison |
| Micro-terminaison | Capacité d’assemblage côté capteur |
| Assemblage de connecteur | Capacité d’interface proximale |
| Essais | Validation électrique et mécanique |
| Dfm | Capacité d’analyse de conception |
| PROTOTYPE | Processus de développement d'échantillons |
| Production | Reproductibilité du procédé |
| QUALITÉ | Inspection / traçabilité / enregistrements |
Si → le fournisseur est capable de fabriquer un câble très fin, mais il ne maîtrise pas la terminaison miniature
Alors → évaluer la capacité globale du fournisseur à réaliser des assemblages complets
Pourquoi → le processus limitant pourrait se situer au niveau de la connexion côté capteur plutôt qu’à l’étape d’extrusion du câble.
Si → le fournisseur est capable de fabriquer des prototypes, mais il ne peut pas démontrer le contrôle de la production
Alors → analyser au préalable la validation des processus et la capacité d’inspection avant la qualification en volume
Pourquoi → la capacité à produire des prototypes et la régularité en production sont deux exigences distinctes.
Hotten Electronic Technology se spécialise dans la conception sur mesure de câbles coaxiaux microscopiques ultrafins et d’ensembles câblés haute précision destinés aux applications d’imagerie médicale.
Structure de câble personnalisée :
– 42 AWG à 48 AWG micro-coaxial structures
- Conducteurs en alliage de cuivre haute résistance
- Structures de blindage torsadées ou tressées personnalisées
Terminaison micro et intégration d’assemblage :
- Soudure micro-précise pour modules CMOS, notamment OVM6946 et OVM6948
- Terminaison de circuits imprimés flexibles (FPC) et de connecteurs miniatures
- Encapsulation époxy de qualité médicale et solutions de soulagement des contraintes
Soutien technique et qualité :
- Développement rapide de prototypes
- Recommandations pour la conception en vue de la fabrication (DFM)
- Tests électriques à 100 %, tests d’impédance, vérification de l’atténuation du signal, essais de traction et validation de la durée de vie en flexion
Hotten fournit des solutions personnalisées d’assemblages de câbles coaxiaux microscopiques destinés aux systèmes d’imagerie endoscopique miniatures, aidant les fabricants de dispositifs médicaux à assurer une transmission fiable de signaux haute vitesse, une intégration compacte et des performances système durables.
 Actualités chaudes
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05
 EN