EN
NOPEA LINKIT

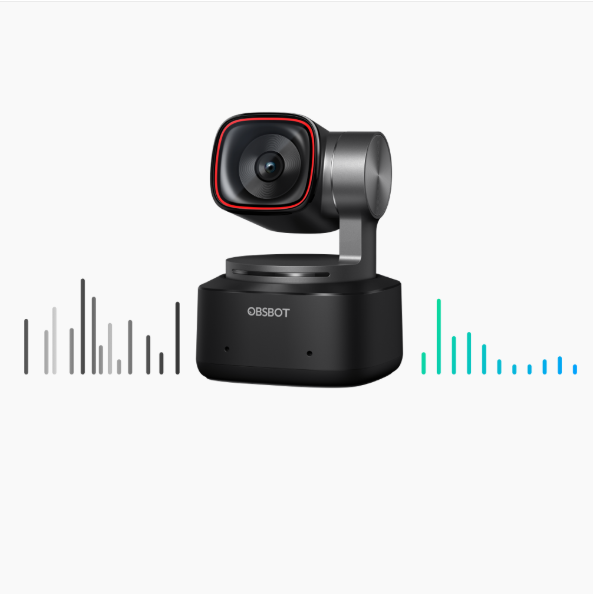
Tekoäly on varustanut uuden sukupolven verkkokameroita, kuten OBSBOT Tiny 2 :ta, terävällä "aivolla" (prosessorilla) ja joustavilla "raajoilla" (automaattisesti seuraavalla gimbalilla). Aivojen ja raajojen välillä oleva ilmassa toimiva hermosto— Mikrokoaksiaalikaapelit —kohtaa ennennäkemätöntä painetta. Korkean kaistanleveyden tiedonsiirron absoluuttisen signaalitason säilyttämiseksi jatkuvassa dynaamisessa ympäristössä nämä kaapelit ovat ratkaisevan tärkeitä. Jos yhteys katkeaa, jopa tehokkaimmat tekoälyalgoritmit muuttuvat merkityksettömiksi.
Mikrokoaksiaalikaapelikoot otetaan yleisesti huomioon kompakteissa gimbal-kamerajärjestelmissä, koska ne voivat yhdistää korkean tiukkuuden signaalireitityksen, pienet kaapelimitat, suojauksen ja joustavan mekaanisen reitityksen rajoitetussa sisäisessä tilassa.
Jos gimbal-kamera sisältää useita korkean nopeuden signaaliliitäntöjä hyvin pienessä mekaanisessa rakenteessa → arvioi yhdessä kaapelin ulkohalkaisijaa, johtimen kokoa, signaalilaatua, suojauksen tehokkuutta ja liittimien tiukkuutta → valitse sitten kaapelirakennetta, joka sopii käytettävissä olevaan reititystilaan.
Jos kaapeli liikkuu jatkuvasti gimbalin mukana → arvioi yhdessä taipumussädettä, taivutuskestävyyttä, kaapelinkovuutta, suojauksen vakautta ja rasituksen purkua → varmista sitten koko kokoonpanon toiminta odotettujen liikeolosuhteiden alla. Toisesta esimerkistä joustavasta erinomaisen hienosta kaapelikehityksestä katso Kuinka optimoimme 46 AWG -mikrokoaksiaalikaapelin erinomaisen taipuisuuden saavuttamiseksi .
Jos korkean nopeuden videosignaalit ohjataan moottorien tai muiden mahdollisten häiriölähteiden läheisyyteen → arvioi impedanssi, vaimennus, suojattu rakenne, liittimien siirtymät ja reititysoloitteet yhdessä → sen jälkeen varmista koko signaalipolun toimivuus. Liittyvien korkeataajuussuunnittelun näkökohtien osalta katso Impedanssien yhtenäisyyden merkitys erinomaisen hienojen AWG-mikrokoaksiaalikaapelien yhteydessä .
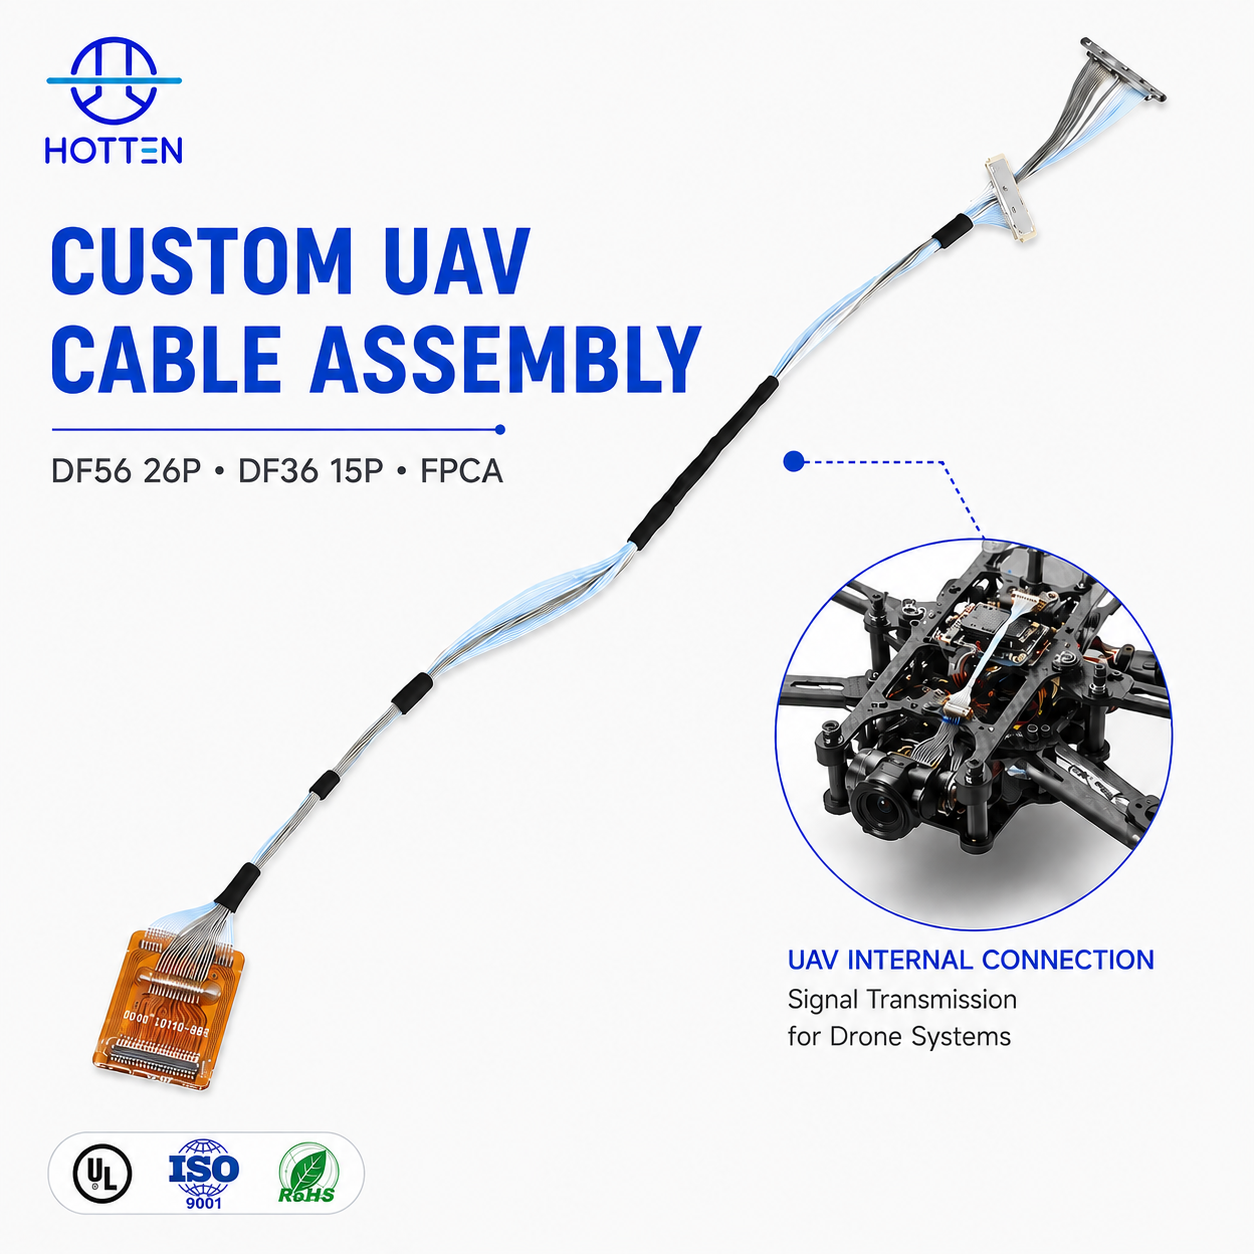
Tiukkojen kamerayhteyksien osalta katso HOTTENin Kameran kaapelikokous ja Mikrokoaksiaalikabeli-assy ratkaisuja.
Tekoälykameroiden ja älykkäiden laitteiden sovellusten osalta katso HOTTENin TEKOÄLY JA ÄLYKKÄÄT ELEKTRONIIKAT ratkaisuja.
Taskukamerassa jokainen kuutiomillimetri on luksusta.
Tekninen haaste: AI-prosessorien suorituskyvyn nousun ja monisensorijärjestelmien (esimerkiksi 8K-linssien ja laser-autofokusin) käyttöönoton myötä sisäisten pinnien määrä on kasvanut eksponentiaalisesti. Kun laitteet pyrkivät saavuttamaan "taskukokoisen" idealin, sisäisen kaapeloinnin käytettävissä oleva tila on itse asiassa kutistunut. Insinöörejä kohtaa julma todellisuus: heidän on pakattava entistä enemmän signaalijohtoja nykyisten, hyvin pienten gimbal-laakerien aukkojen läpi.
Ratkaisumme: Esittelimme 46–48 AWG:n erinomaisen hienot mikrokoaksiaalikaapelit . Niiden pieni halkaisija mahdollistaa niiden helpon kulkeutumisen mikroskooppisten gimbal-laakerien läpi. Vertailussa tavanomaisiin ratkaisuihin, joita käytetään standardissa suoratoistolaitteistossa, nämä kaapelit toimivat huomattavasti kapeammassa asennustilassa.
Tekemällä kaapelit ohuemmiksi jättämme enemmän "hengitystilaa" tekoälypiireille suorittaa tehtäviään.
(Teoälypohjainen automaattinen seuranta ja kestävyys)
Tekninen haaste: Teoälyseuranta tarkoittaa, että gimbal-moottorit tekevät tuhansia säätöjä ja kierroksia yhden suoratoistotapahtuman aikana. Tällaisessa korkeataajuudella ja pienellä säteellä tapahtuvassa toistuvassa liikkeessä tavallisista kaapeleista tulee metallinväsymys , mikä johtaa välillä katkeaviin signaaleihin tai jopa kokonaan laitteen toimintahäiriöön.
Ratkaisumme: Hyödyntämällä omaa seoksesta valmistettua johtimen kaavaa ja korkean lujuuden eristämismateriaalit (kuten PFA ), mikrokoaksiaalikaapelitamme omaavat poikkeuksellisen "muistiominaisuuden" ja joustavuuden. Jopa erinomaisen tiukalla taivutussäteellä R = 2,0 mm ne läpäisevät ankaran pyörivän käyttöiän testin.
(korkean bittinopeuden 4K-video ja EMI-suojaus)
Tekninen haaste: Gimbal-moottori on suuri elektromagneettisen häferän (EMI) lähde, kun taas 4K-videodata on erittäin herkkää. Kun moottori pyörii nopeasti, syntyvä elektromagneettinen kohina voi häiritä suoraan videonsiirtoa, mikä johtaa esimerkiksi "lumisateeseen", pikselöitymiseen tai suureen viivetyyn livelähetyksessä.
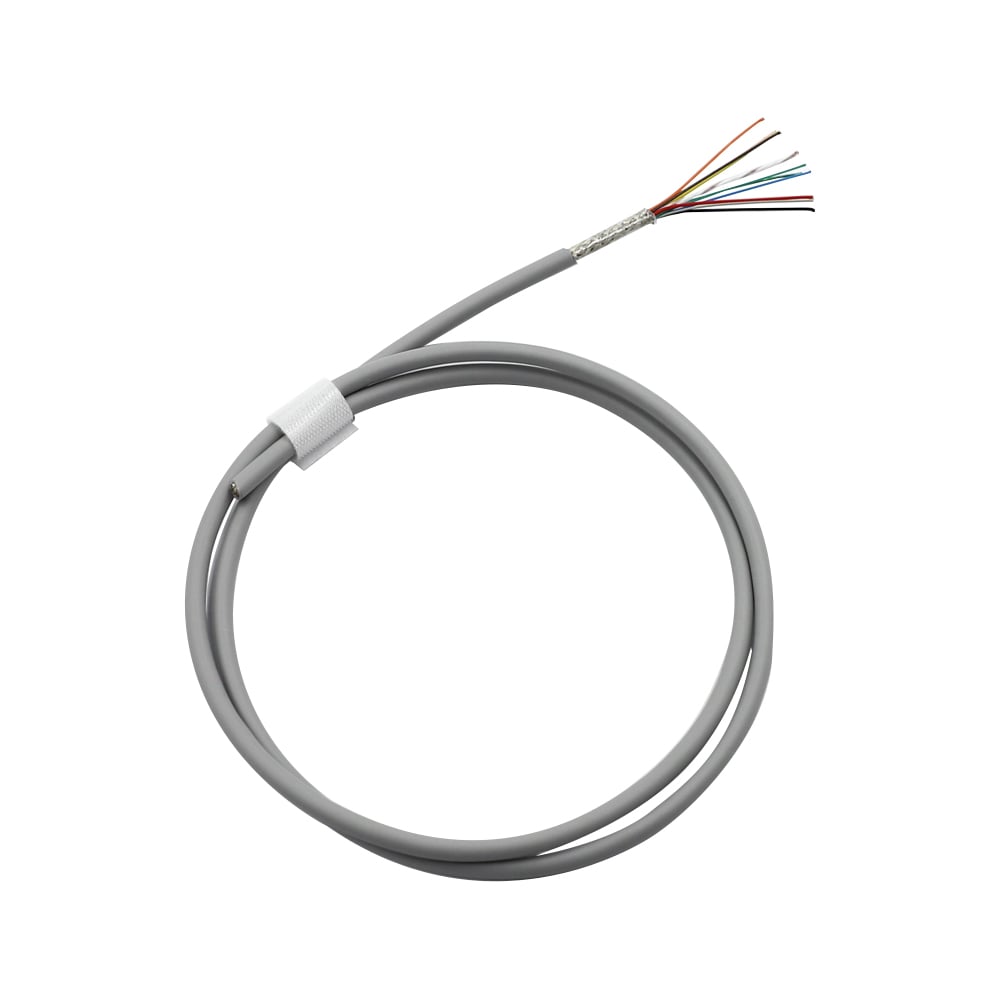
Ratkaisumme: Markkina erillinen fyysinen suojarakenteisto mikrokoaksiaalikaapeleissa. Jokainen signaalijohto on tiukasti kierretty, mikä muodostaa "yksityisen tunnelin" suuritehoisille 4K-datatiloille. Tämä eristää moottorihäiriöt täysin ja varmistaa, että kuva pysyy kirkkaana ja selkeänä kaiken aikaa.
Kuluttajaluokan tekoälykameroista teollisuusrobotiikkaan tuotteen kattoa määrittää usein ei sen prosessori, vaan kaapelin rykelmä, joka yhdistää "aivot" "raajoihin".
Läpi 42–48 AWG:n erittäin hienojohkainen koaksiaaliteknologia ,HOTTEN on löytänyt "kultaisen tasapainon" äärimmäisten tilarajoitusten, dynaamisen käyttöiän ja signaalin eheyden välillä. Emme valmista pelkästään kaapeleita; tarjoamme luotettavan virran ja datan perustan seuraavan sukupolven älykkäille tekoälylaitteille.
Gimbal-kamerakaapelin tulee valita todellisen yhdistelmän perusteella, joka sisältää mekaanisen liikkeen, signaali vaatimukset, reititystilan, suojattujen rakenteiden tarpeet, liittimien konfiguraation ja tuotantovaatimukset . Pienin kaapeli ei automaattisesti ole parhaan ratkaisun dynaamiselle kamerajärjestelmälle.
Jos kaapeli liikkuu jatkuvasti gimbalin mukana → määritä liikkeen alue, taivutussäde, taivutustaajuus, kiertyminen ja odotettu käyttöikä → sen jälkeen valitse johtimet, eristys, suojattu rakenne ja ulkokotelo.
Kaapeli, joka soveltuu kiinteään kamerayhteyteen, ei välttämättä sovellu jatkuvasti pyörivään gimbaaliin. Koko kokoonpanon mekaanista käyttäytymistä on siksi arvioitava todellisen liikeprofiilin mukaisesti.
Katso liittyvä esimerkki erinomaisen joustavuuden optimoinnista Kuinka optimoimme 46 AWG -mikrokoaksiaalikaapelin erinomaisen taipuisuuden saavuttamiseksi .
Jos kaapeli siirtää korkean nopeuden video- tai kuvadataa → määritä signaalityyppi, taajuus tai tiedonsiirtonopeusvaatimukset, impedanssi, vaimennus, kaapelin pituus ja suojausvaatimukset → sen jälkeen valitaan sopiva kaapelin rakenne.
Kaapelia ei tulisi valita ainoastaan AWG-luvun tai kaapelin halkaisijan perusteella. Koko kaapelin ja liittimen reitin sähköiset ominaisuudet täytyy sovittaa kamerajärjestelmän vaatimuksiin.
Liittyvien korkeataajuussuunnittelun näkökohtien osalta katso Miksi erinomaisen hienojen korkeataajuuskäyttöisten koaksiaalikaapelien suunnittelu on niin vaikeaa .
Jos gimbaalissa on hyvin rajattu sisäinen kaapelointitila → arvioi yhdessä kaapelin ulkohalkaisijaa, johtimen kokoa, eristepaksuutta, suojauksen rakennetta ja liittimien mittoja → tarkista sen jälkeen joustavuus ja signaalinsuorituskyky.
Johtimen koon pienentäminen yksin ei takaa pienintä valmista kokoonpanoa. Eriste, suojaus, vaipan rakenne, liittimen geometria ja päätös vaikuttavat myös lopulliseen asennustilaan.
Johtimen koon kompromisseja varten katso Miten AWG vaikuttaa mikrokoaksiaalikaapelin suorituskykyyn? .
Jos kaapeli kulkee lähellä gimbaalimoottoreita tai muita sähköisiä hälylähteitä → arvioi yhdessä suojauksen rakennetta, impedanssia, vaimennusta, maadoitusta, liittimien siirtymiä ja kaapelointia → varmista sen jälkeen koko signaalipolun toiminta.
Yksittäinen mikrokoaksiaalisuojaus voi olla hyödyllinen tiukkoihin korkean nopeuden signaalikaapelointeihin, mutta liitin- ja päätösaluetta on myös harkittava, koska koko yhdistelmä vaikuttaa lopulliseen sähköiseen suorituskykyyn.
Kompaktien mukautettujen liitäntöjen osalta katso HOTTENin Mikrokoaksiaalikabeli-assy .
Jos kameramoduuli käyttää pienikokoista korkean tiukkuuden liitintä → määritä liittimen valmistaja, osanumero, napaväli, napajärjestys, päätösmenetelmä ja saatavilla oleva liitinympäristö ennen kaapeligeometrian lopullistamista → kehitä sitten kaapeli ja päätös yhtenä kokonaisuutena.
Tämä on erityisen tärkeää, kun kaapelin on kuljettava hyvin pienen gimbal-laakerin tai ohjauskanavan läpi. Liittimen mitat voivat muodostua rajoittavaksi tekijäksi, vaikka itse kaapeli täyttäisi vaaditun ulkohalkaisijan.
HOTTENin erityisesti kamerayhteyksiin suunnatuista tuotteista katso Kameran kaapelikokous .
Eri kamerajärjestelmät voivat luoda erilaisia prioriteetteja.
Jos kamera käyttää useita korkean nopeuden signaalikanavia kompaktissa moduulissa → anna etusija tiukalle reititykselle, kaapelin ulkohalkaisijalle, suojaukselle, impedanssille ja liittimen tiukkuudelle → validoi sitten koko kokoonpano.
Jos kamera on asennettu jatkuvasti liikkuvan gimbalin päälle → priorisoi joustavuusikä, taivutussäde, vääntökestävyys, tiukka asennus ja vetolujuuden varmistus → sen jälkeen vahvista signaalinsuorituskyky mekaanisen testauksen jälkeen.
Jos kamera toimii moottorien tai muiden EMI-lähteiden läheisyydessä → priorisoi suojarakenteen, signaalin eheyden, maadoituksen ja liittimen siirtymien suunnittelu → sen jälkeen vahvista koko siirtopolun toiminta.
Jos kamera kuuluu tekoälykykyiseen älylaitteeseen → priorisoi korkeanopeudella tapahtuva datansiirto, tiukka asennus, liittimen integrointi ja kokonaisasennuksen luotettavuus → sen jälkeen valitse sopiva kaapelirakennetta laitteen suunnittelun mukaan.
Laajemmat tekoälylaitteisiin liittyvät kaapelivaatimukset löydät HOTTEN:n TEKOÄLY JA ÄLYKKÄÄT ELEKTRONIIKAT ratkaisuja.
Ennen prototyypin tai tarjouksen pyytämistä OEM:n insinööri- tai hankintatiimin tulee määritellä:
| Vaatimus | Vahvistettavat parametrit |
|---|---|
| Hakemus | Gimbal-kamera, tekoälykamera, näkömoduuli |
| Signaali | Videon/data-tyyppi, taajuus, datansiirtonopeus |
| Sähkö | Impedanssi, vaimennus, kapasitanssi |
| Ohjaaja | AWG, materiaali, ytimien lukumäärä |
| Mitat | Suurin ulkohalkaisija, asennustila, kaapelin pituus |
| Mekaaninen | Taivutussäde, taivutuskerrat, kiertovoima, liikealue |
| Suojaaminen | Yksittäinen suojaus, kokonaissuojaus, maadoitus |
| Liitin | Valmistaja, osanumero, napaväli, pinnijärjestys |
| Lopettaminen | Piirilevy, anturi, liitin, kiinnitystapa |
| Ympäristö | Lämpötila, värähtely, kosteus |
| Validointi | Sähköllinen, mekaaninen ja mittatarkastus |
| Tuotanto | Prototyyppien määrä, vuosittainen tuotantomäärä |
Mekaanisten piirrustusten, liittimen osanumeroiden, pinnijärjestyksen tiedon, kaapelin pituuden ja reititysrajoitusten tarjoaminen auttaa toimittajaa arvioimaan kokonaisen kaapelikokoonpanon sen sijaan, että se lainaa yleiskäyttöistä kaapelia.
Teknisen prosessin voi tiivistää seuraavasti:
Gimbal-arkkitehtuuri → liikeprofiili → signaali vaatimukset → saatavilla oleva reititystila → kaapelin ulkohalkaisija → johtimet / eristeet → suojattu rakenne → liittimet → venymänestorakenne → prototyyppi → mekaaninen validointi → sähköinen validointi → tuotanto
Jos pienin mahdollinen tila on ensisijainen rajoite → optimoidaan kaapelin ulkohalkaisijaa ja liittimen geometriaa → ja tarkistetaan sen jälkeen signaali- ja mekaaninen suorituskyky.
Jos dynaaminen liike on ensisijainen rajoite → optimoidaan taipumisikää, taivutussädettä, kiertokulmaa ja venymänestorakennetta → ja tarkistetaan sen jälkeen sähköinen vakaus mekaanisten testien jälkeen.
Jos korkean nopeuden videon eheys on ensisijainen rajoite → optimoidaan impedanssia, vaimennusta, suojattua rakennetta, kaapelin geometriaa ja liittimen siirtymiä → ja validoidaan koko siirto polku.
Jos kaapelin on täytettävä useita rajoitteita samanaikaisesti → optimoidaan koko kaapelikokoonpanoa, ei yksittäistä parametria.
Mukautettujen korkean tiukkuuden kamerayhteyksien osalta katso Mikrokoaksiaalikabeli-assy .
Erityisesti kamerakiskojen ratkaisujen osalta katso Kameran kaapelikokous .
Laajempien UAV- ja robottisovellusten osalta katso UAV- ja robotiikkajärjestelmät .
| Gimbal-kamerahaaste | Kaapelisuunnittelun vaatimus | Suorituskykymahdollisuus |
|---|---|---|
| Rajoitettu sisäinen tila | Erittäin hienorakenteinen kaapeli | Mahdollistaa tiukentavan asennuksen |
| Toistuva gimbal-liike | Korkean joustavuuden johtimet ja eristeet | Parantaa dynaamista kestävyyttä |
| Korkean nopeuden 4K-signaalit | Ohjattu impedanssi | Auttaa säilyttämään signaalin eheytetä |
| Moottorin aiheuttama sähkömagneettinen häference | Yksittäinen suojaus | Vähentää sähkömagneettista häiriötä |
| Tiukat reitityspolut | Pieni taivutussäde | Tukee tiukkaa mekaanista suunnittelua |
| Useita sisäisiä signaaleja | Korkean tiukkuuden kaapelikokoonpano | Säästää sisäistä tilaa |
K1: Miksi mikrokoaksiaalisia kaapeleita käytetään gimbal-kameroissa?
Mikrokoaksiaalikaapelit tarjoavat tiukentuneeseen tilaan gimbal-kameroiden sisällä soveltuvan ratkaisun korkeanopeuksisten signaalien siirtoon säilyttäen samalla joustavuuden ja signaalin eheyden.
K2: Voivatko mikrokoaksiaalikaapelit tukea 4K-videojen siirtoa?
Kyllä. Oikein suunnitellut mikrokoaksiaalikaapelit voivat tukea korkeanopeuksista videosignaalien siirtoa säilyttäen samalla ohjatun impedanssin, suojauksen ja signaalin eheyden.
K3: Miksi kaapelin joustavuus on tärkeää gimbal-kamerakäytöissä?
Gimbal-kamerat pyörivät jatkuvasti ja säätävät sijaintiaan. Erittäin joustava kaapeli kestää toistuvaa taivuttelua ja liikettä ja vähentää samalla väsymiseen perustuvien signaalikatkojen riskiä.
K4: Kuinka suojaus auttaa gimbal-kamerakaapelissa?
Suojaus vähentää sähkömagneettista häiriötä moottoreista ja muista elektronisista komponenteista, mikä auttaa suojaamaan herkkiä korkeanopeuksisia videosignaaleja haluttomilta kohinalta.
K5: Mitkä AWG-koot ovat saatavilla mikrokoaksiaalisille gimbal-kamerakaapeleille?
Sopiva johtimen koko riippuu saatavilla olevasta asennustilasta, sähkövaatimuksista ja mekaanisesta suunnittelusta. Erittäin tiukkoja rakenteita, kuten 42–48 AWG, voidaan harkita erityisen kompakteihin sovelluksiin.
K6: Voiko HOTTEN muokata mikrokoaksiaalikaikua gimbalkameroiden käyttöön?
Kyllä. HOTTEN voi muokata johtimen kokoa, kaapelirakennetta, suojattua osaa, eristystä, kaapelin pituutta ja liittimen kokoonpanoa gimbalkameroiden ja muiden kompaktien elektronisten laitteiden vaatimusten mukaan.
 Uusimmat uutiset
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05