EN
NOPEA LINKIT

Dronejen ja käsikäyttöisten gimbalien tarkkuusrakenteissa insinöörit kohtaavat perusfyysisen paradoksin: datakaistanleveys kasvaa eksponentiaalisesti – 4K-resoluutiosta 60 kuvaa sekunnissa raakamuotoiseen 8K-videoon – kun taas käytettävissä oleva reititystila pienenee jatkuvasti millimetritasolla.
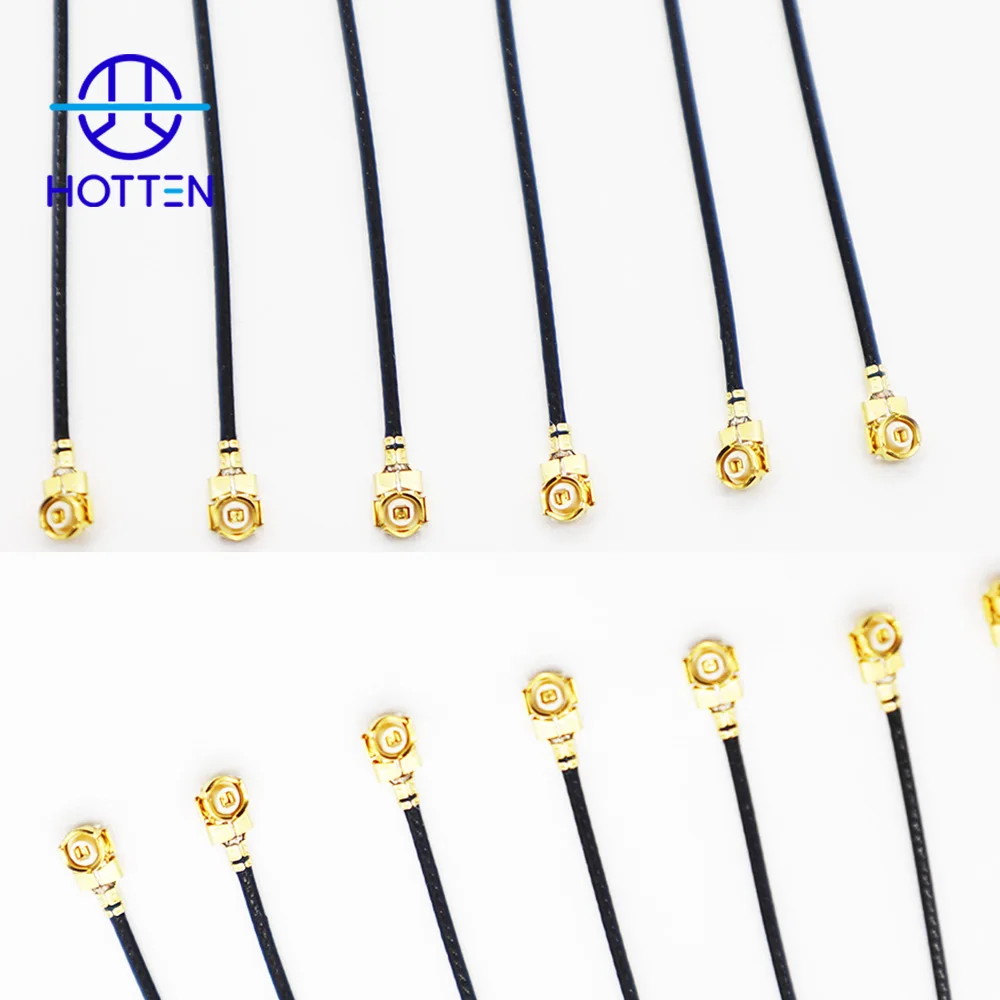
Kun perinteiset FPC-piirit (joustavat painetut piirit) saavuttavat fysikaaliset rajansa korkeataajuusmenetyksen alla ja perinteiset moniytimiset kaapelit aiheuttavat liiallisen vääntömomentin, joka heikentää gimbalin reaktiokykyä, mikrokoesiaalikaapelit eivät enää ole vaihtoehtoinen ratkaisu. Ne ovat muodostuneet kriittiseksi tukipilariksi vakaiden, häviöttömien signaalien siirtoon erittäin dynaamisissa ympäristöissä.
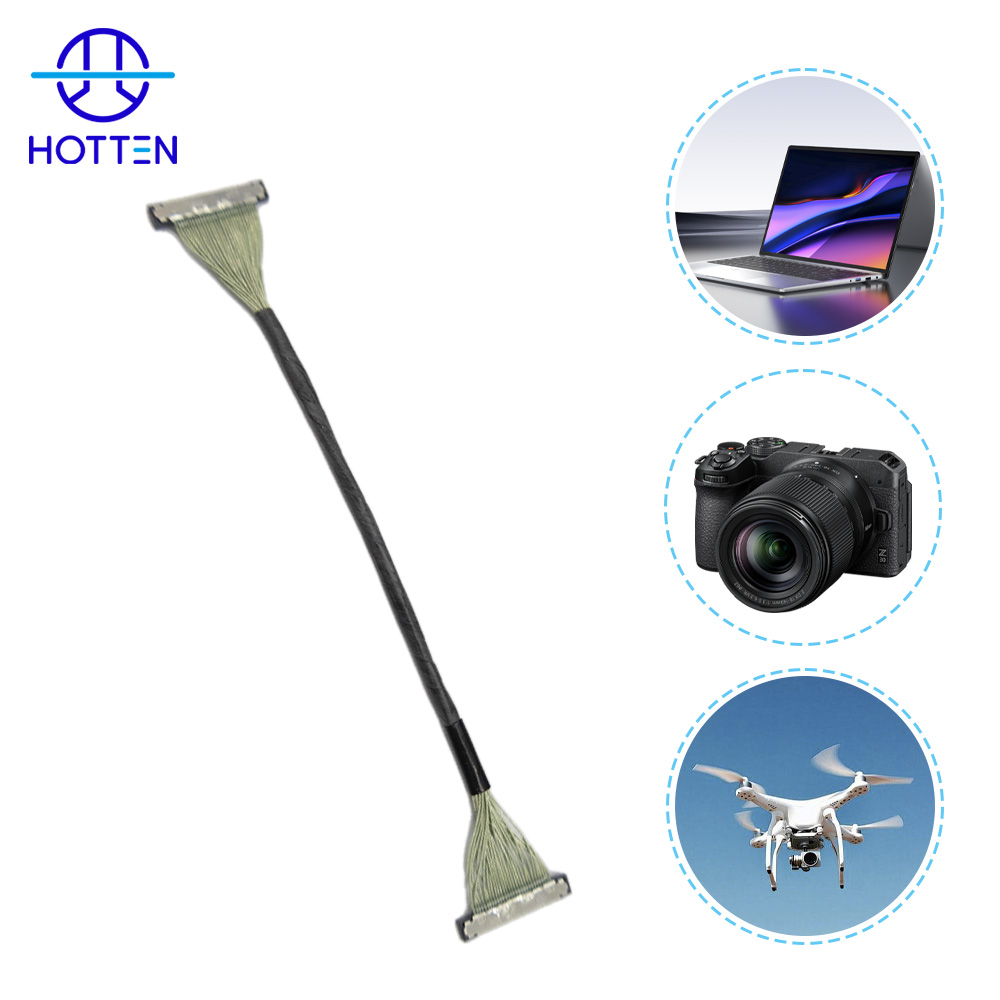
Korkean joustavuuden mikrokoaksiaalikaapelit ovat mahdollisia vaihtoehtoja dynaamisiin dronien gimbal-järjestelmiin, koska kaapelin on täytettävä kaksi vaativaa vaatimusta samanaikaisesti: luotettava korkean nopeuden signaalinsiirto ja toistuva moniakselinen mekaaninen liike rajoitetussa tilassa .
Jos kaapeli liikkuu jatkuvasti gimbalin mukana → arvioi joustoelämää, taivutussädettä, kaapelin jäykkyyttä, suojauksen vakautta ja venymänvapautusta yhdessä signaalinsuorituksen kanssa → sen jälkeen varmista koko kokoonpanon toiminta odotettujen liikeolosuhteiden alla.
Jos kaapeli kuljettaa korkean nopeuden kameran tai kuvantamisen signaaleja → arvioi impedanssia, vaimennusta, suojauksia, kaapelin geometriaa, kaapelin pituutta ja liittimien siirtymiä yhdessä → sen jälkeen varmista signaalin eheys koko siirtopolun yli. Liittyvien korkeataajuussuunnittelun näkökohtien osalta katso Miksi erinomaisen hienojen korkeataajuuskäyttöisten koaksiaalikaapelien suunnittelu on niin vaikeaa .
Jos saatavilla oleva reititystila on erittäin rajallinen → arvioi yhdessä johtimen koko, eristys, suojaus, kaapelin ulkohalkaisija ja liittimien mitat → koska yhden mitan pienentäminen yksin ei määritä valmiin kokoonpanon kokoa tai joustavuutta. Katso Miten AWG vaikuttaa mikrokoaksiaalikaapelin suorituskykyyn? .
Yksittäinen suojaus voi olla hyödyllinen tiukkoihin korkean nopeuden signaalireitityksiin, mutta suojausrakenne vaikuttaa myös kaapelin halkaisijaan, jäykkyyteen ja mekaaniseen käyttäytymiseen. Impedanssi- ja mittoihin liittyvät harkinnat löydät kohdasta Impedanssien yhtenäisyyden merkitys erinomaisen hienojen AWG-mikrokoaksiaalikaapelien yhteydessä .
Mukautettuja kamerayhteyksiä varten katso HOTTENin Kameran kaapelikokous ja Mikrokoaksiaalikabeli-assy ratkaisuja.
Laajemmat UAV-sovellukset löydät HOTTENin UAV- ja robotiikkajärjestelmät ratkaisuja.
Signaalin eheys: rakenteellinen etu suojauksessa
Dronejen sisäinen ympäristö on sähkömagneettisesti monimutkainen. Moottoreista lähtevä korkeataajuinen kohina ja lähetysmoduuleista tulevat RF-emissiot uhkaavat jatkuvasti kuvantamissensorien differentiaalisignaalien eheyttä.
Fyysinen suojauksen etu
Toisin kuin suojattomat kiertoparit tai tasakaapelirakenteet, jokainen kanava mikrokoaksiaalikabeli on yksilöllisesti suojattu. Tämä tarjoaa erinomaisen hienojen johtimien – yleensä 40 AWG:n ja 48 AWG:n – lähes suljetun sähkömagneettisen ympäristön, mikä vähentää merkittävästi häiriöitä. Tämän seurauksena takaisinkulkuhäviö voidaan pitää tiukasti hallinnassa hyvin alhaisella tasolla.
Impedanssin vakaus
Data-nopeuksilla, jotka ylittävät 12 Gbps, mikrokoaksiaalikaapelit luottavat tarkkoihin dielektristen materiaalien puristusprosesseihin (kuten PFA-eristykseen), jotta karakteristinen impedanssi pysyy erinomaisen vakavana. Tämä taso hallintaa on välttämätön signaalin eheyden ja signaali-kohinasuhteen säilyttämisessä korkearesoluutioisessa videonsiirrossa, mukaan lukien 8K-kuvantaminen.
Dynaaminen väsymys: "hermosto" jatkuvan liikkeen alla
Toisin kuin staattiset elektroniset järjestelmät, gimbal-kamerat toimivat jatkuvasti dynaamisissa olosuhteissa, jolloin kaapelit altistuvat toistuvalle pienellä säteellä tapahtuvalle taipumiselle useilla akseleilla.
Alhainen vääntömomenttivaatimus
Gimbal-moottorit toimivat rajoitetulla ulostulovääntömomentilla. Kaikenlaiset kaapelien jäykkyyslisäykset aiheuttavat mekaanista vastusta, mikä voi suoraan johtaa ohjausepävakauden tai näkyvän tärinän toiminnan aikana.
Taivutuselämän optimointi
Prosessin valvonnan ja rakenteellisen optimoinnin avulla Hotten mahdollistaa mikrokoaksiaalikaapelien kestämisen satoihin tuhansiin taivutuskiertoihin säteellä jopa R = 2 mm ilman merkittävää signaalilaadun heikkenemistä ajan myötä.
Kysynnän keskeiset ajurit: yksittäisistä kameroiden sensoriverkkoihin
Mikrokoaksiaalikaapelien kysynnän nopea kasvu johtuu perustavanlaatuisista muutoksista järjestelmäarkkitehtuurissa:
1. Monisensorinen integraatio
Nykyiset dronit sisältävät ei ainoastaan pääkamerat vaan myös esteiden välttämisjärjestelmät, infrapunasensorit ja stereonäkömoduulit. Jokainen sensorisolmu vaatii oman korkean tiedonsiirtonopeuden datayhteyden.
2. Kaistanleveyden kehitys
Siirtyminen HDMI 1.4:stä MIPI D-PHY / C-PHY:yn lisää merkittävästi taajuusvaatimuksia – gigahertsialueelta yli 10 GHz:n, mikä asettaa suurempia vaatimuksia siirtomediaan.
3. Todellisaikainen synkronointi
Matalan viivästysajan kuvansiirto edellyttää tiukkaa hallintaa signaaliviivästyksestä. Mikrokoaksiaalikaapelit osoittautuvat paremmiksi ryhmäviivästysominaisuuksiltaan korkeilla taajuuksilla verrattuna perinteisiin johdinratkaisuihin.
Valmistushaasteet: Miniatyrisoinnin yläpuolella
Tehdä erittäin hienot koaksiaalikaapelit ei ole vaikeaa vain niiden pienikokoisuuden vuoksi, vaan myös tarkkojen valmistustoleranssien säilyttämisen vuoksi.
Ulkoisen halkaisijan rajat
46 AWG:n kaltaisten erinomaisen hienojen kaapelien sarjatuotanto edellyttää erinomaista tarkkuutta puristusprosessissa sekä korkean tarkkuuden työkaluja.
Kokoonpanon monimutkaisuus
Mikrokoaksiaalikaapelien kiinnitys liitoskohtaan piirilevylle erinomaisen pienellä välistöllä (0,3 mm / 0,25 mm) juottamalla vaikuttaa suoraan tuotteen pitkän aikavälin suorituskykyyn ja tuottovakauden vakautta.
Dynaamisen gimbal-kaapelin tulee valita todellisen liikeprofiilin, signaali vaatimusten, reititystilan, suojauksen tarpeiden, liittimen konfiguraation ja tuotantovaatimusten perusteella. Tavoitteena ei ole pelkästään löytää pehmeintä tai pienintä kaapelia, vaan tasapainottaa mekaanista liikettä luotettavan signaalinsiirron kanssa.
Jos kaapeli liikkuu jatkuvasti usean akselin yli → määritä ensin taivutussäde, liikesuunnan alue, taivutustaajuus, kiertoväsymys ja odotettu käyttökesto → sen jälkeen valitse kaapelirakenne ja venymänvaimennussuunnittelu.
Kaapeli, joka toimii hyvin kiinteässä kameramoduulissa, voi käyttäytyä eri tavoin, kun se ohjataan jatkuvasti pyörivän gimbalin läpi. Kaapelin tulee siksi arvioida lopullisen tuotteen todellisten liikeolosuhteiden mukaisesti.
Esimerkki erinomaisen joustavuuden optimoinnista kaapeleissa löydät kohdasta Kuinka optimoimme 46 AWG -mikrokoaksiaalikaapelin erinomaisen taipuisuuden saavuttamiseksi .
Jos kaapeli kuljettaa 4K-, 8K-, MIPI- tai muita korkean nopeuden kuvansiirto-signaaleja → määritä ensin signaaliliittymä, käyttötaajuus tai tiedonsiirtonopeusvaatimukset, impedanssi, vaimennus, kaapelin pituus ja suojauksen vaatimukset → sen jälkeen määritä sopiva kaapelirakenne.
Kaapelia ei tulisi valita ainoastaan AWG- tai nimellishalkaisijan perusteella. Liittimen siirtymät, kaapelin geometria, eristeen rakenne ja suojaus voivat kaikki vaikuttaa kokonaisuudessaan signaalipolkuun.
Liittyvistä korkeataajuuskaapelien suunnittelun näkökohdista katso Impedanssien yhtenäisyyden merkitys erinomaisen hienojen AWG-mikrokoaksiaalikaapelien yhteydessä .
Korkean tiukkuuden kamerakäyttökohteisiin katso HOTTENin Mikrokoaksiaalikaapelikokoonpano kamerajärjestelmiin .
Jos EMI-suojauksella on merkitystä → arvioi yhdessä suojamateriaalia, johtimen halkaisijaa, peittoprosenttia ja rakennetta sekä kaapelin jäykkyyttä ja ulkohalkaisijaa → ja varmista sitten sekä suojauksen että joustavuuden toiminta.
Raskaampi tai tiukempi suojarakennelma voi tarjota lisäsuojaa, mutta se voi myös lisätä jäykkyyttä ja asennusvastusta. Suojasuunnittelun tulee siksi vastata todellista sähkömagneettista ympäristöä ja mekaanisia liikevaatimuksia.
Tiukkojen, mukautettujen kamerayhteyksien tapauksessa katso HOTTENin Kameran kaapelikokous .
Jos gimbalissa on hyvin rajattu sisäinen kaapelointitila → arvioi kaapelin ulkohalkaisija ja liittimien mitat yhdessä → sen jälkeen optimoi johtimet, eristys, suojaus ja päätös saatavilla olevan mekaanisen tilan mukaan.
Kaapelin halkaisijan pienentäminen yksin ei välttämättä ratkaise integraatio-ongelmaa, jos liitin, päätös tai vetolukitusrakenne vie enemmän tilaa kuin itse kaapeli.
Mukautettuja korkeatiukkuusliitäntöjä varten katso Mikrokoaksiaalikabeli-assy .
Jos kaapeli täyttää vaaditun signaalitavoitteen, mutta sen jäykkyys kasvaa liikuttaessa → tarkista ensin suojaus, vaippa, eristys ja rakenteelliset parametrit ennen johtimen muuttamista → sen jälkeen uudelleenvalidoi signaalinsuorituskyky mekaanisen optimoinnin jälkeen.
Jos kaapeli on riittävän joustava, mutta sen signaalinsuorituskyky muuttuu toistuvan liikuttelun jälkeen → tarkista johtimen geometria, eristyrakenne, suojauksen vakaus ja päätös → sen jälkeen suorita yhdistetty sähköinen ja mekaaninen validointi.
Tästä syystä dynaamisen gimbal-kaapelin tulee testata kokonaisuutena, eikä pelkästään sähköistä suorituskykyä ennen mekaanisia kokeita.
Laajemmat ultraohuiden kaapelien suunnitteluhäviöt käsitellään kohdassa Miksi erinomaisen hienojen korkeataajuuskäyttöisten koaksiaalikaapelien suunnittelu on niin vaikeaa .
Eri gimbal-järjestelmät voivat asettaa erilaisia vaatimuksia kaapelille.
Jos kameramoduuli sisältää useita korkean nopeuden signaalikanavia → keskity korkeatiukkaan reititykseen, suojaukseen, impedanssiin, liittimen väliin ja tiukkaan kaapelin ulkohalkaisijaan → sen jälkeen varmista koko signaalipolun toiminta.
Jos gimbal pyörii jatkuvasti tai liikkuu useissa akseleissa → keskity taipumisikään, taipumissäteeseen, alhaiseen mekaaniseen vastukseen, venymänestoon ja kaapelien reititykseen → sen jälkeen tarkista sähköinen suorituskyky dynaamisten testien jälkeen.
Jos gimbal toimii moottorien tai RF-moduulien läheisyydessä → keskity suojaukseen, impedanssin vakausaan, maadoitukseen ja liittimien siirtymiin → sen jälkeen varmista koko siirtopolun toiminta.
Jos kamera kuuluu tekoälykykyiseen kuvantamisjärjestelmään → priorisoi korkeanopeutta tietoliikennettä, tiukkaa reititystä, liittimien integrointia ja kokonaisasennuksen luotettavuutta → valitse sitten laitteen suunnittelun mukaan sopiva kaapelirakennetta.
Tekoälyyn liittyviä sovelluksia varten katso HOTTENin TEKOÄLY JA ÄLYKKÄÄT ELEKTRONIIKAT ratkaisuja.
Ennen prototyypin tai tarjouksen pyytämistä OEM:n insinööri- tai hankintatiimin tulee määritellä:
| Vaatimus | Vahvistettavat parametrit |
|---|---|
| Hakemus | Gimbal-kamera, UAV-kamera, robottikuvantaminen |
| Signaali | Videoliitäntä / dataliitäntä, taajuus tai siirtotiedonopeus |
| Sähkö | Impedanssi, vaimennus, kapasitanssi |
| Ohjaaja | AWG, materiaali, ytimien lukumäärä |
| Mitat | Suurin ulkohalkaisija, reititystila, valmis pituus |
| Mekaaninen | Taivutussäde, taivutuskerrat, kiertovoima, liikealue |
| Suojaaminen | Yksittäinen suojaus, kokonaissuojaus, maadoitus |
| Liitin | Valmistaja, osanumero, napaväli, liitinjärjestelmä |
| Lopettaminen | Piirilevy, anturi, liitin, kiinnitystapa |
| Ympäristö | Lämpötila, värähtely, kosteus |
| Validointi | Sähköllinen, mekaaninen ja mittatarkastus |
| Tuotanto | Prototyyppien määrä, vuosittainen tuotantomäärä |
Gimbal-piirustusten, kaapelointireitin, liittimen osanumeron, liittimen järjestyksen, kaapelin pituuden, odotetun liikkeen ja signaali vaatimusten tarjoaminen auttaa toimittajaa arvioimaan kokonaiskokoonpanon ennen prototyyppituotantoa.
Kehitysprosessi voidaan tiivistää seuraavasti:
Gimbal-arkkitehtuuri → liikkeen profiili → signaali vaatimukset → kaapelointitila → kaapelin ulkohalkaisija → johtimet / eristeet → suojaus → liitin → venymänestin → prototyyppi → mekaaninen validointi → sähköllinen validointi → tuotanto
Jos dynaaminen liike on päärajoitus → optimoidaan taipumisikä ja mekaaninen kestävyys → sen jälkeen tarkistetaan signaalilaatu mekaanisen testauksen jälkeen.
Jos korkean nopeuden signaalin eheys on päärajoite → optimoi impedanssi, vaimennus, suojaus, kaapelingeometria ja liittimen siirtymät → ja tarkista sitten koko siirto-polku.
Jos tila ja paino ovat päärajoitteita → optimoi koko kaapelikokoonpano, ei pelkästään johtimen kokoa → ja varmista sitten mekaaninen ja sähköinen suorituskyky.
Jos useat rajoitteet ovat yhtä tärkeitä → käytä todellista gimbal-arkkitehtuuria kaapelivaatimusten määrittämiseen → ja kehitä kaapeli ja päätös yhtenä integroituna kokoonpanona.
Mukautettujen UAV- ja gimbal-kaapelien kehityksestä katso Kameran kaapelikokous ja HOTTENin UAV- ja robotiikkajärjestelmät ratkaisuja.
Johtopäätös: Korkean nopeuden kuvansiirtöjärjestelmien korvaamaton perusta
Kuluttajatasoisista lennokkeista teollisiin tarkastus- ja kartoitusalustoihin kuvantamisjärjestelmien suorituskyvyn yläraja määrittyy yhä enemmän ei ainoastaan antureiden, vaan myös niitä yhdistävien liitäntöjen perusteella.
Mikrokoaksiaalikaapelit – hiuksen ohuiset, mutta sekä joustavuutta että korkeataajuista suorituskykyä varten suunnitellut – toimivat perustana vakaaan ja suurikaistaisen signaalinsiirron mahdollistamiseksi dynaamisissa ympäristöissä.
Hotten jatkaa tämän alan kehittämistä integroimalla materiaalitieteen tarkkuustuotantoon ja tarjoamalla optimoituja ratkaisuja, jotka tasapainottavat mekaanista kestävyyttä ja signaalintasoa seuraavan sukupolven kuvantamisjärjestelmiä varten.
| OEM-vaatimus | Kaapelin kokoonpano Huomioon otettava | Tyypillinen insinööripainopiste |
|---|---|---|
| Miniatyrisointi | Kaapelin halkaisija ja liittimen koko | Tilaan rajoitetut lääketieteelliset laitteet |
| Korkeataajuisten signaalien | Impedanssi ja suojaus | Signaalin eheys ja alhainen häiriöalttius |
| Toistuva taivutus | Johtimen ja ulkokuoren rakenne | Taivutuskesto ja taivutussäde |
| Sterilointi | Materiaalin ja ulkokuoren valinta | Autoklaavi-, etyyleenoksidi- tai muut käsittelytavat |
| Säädölliset vaatimukset | Materiaalidokumentaatio ja jäljitettävyys | Lääkintälaitteen kelpoisuus |
| Tuotannon laajentaminen | Kokoonpanoprosessi ja tarkastus | Prototyypistä sarjatuotantoon |
1. Mikä on OEM:n mikrokoaksiaalinen kaapelikokoelma?
OEM:n mikrokoaksiaalinen kaapelikokoelma on mukautettu kaapeliratkaisu, joka on suunniteltu täyttämään lääkintälaitteiden valmistajan sähköiset, mekaaniset, mitalliset ja sovelluskohtaiset vaatimukset.
2. Miksi lääkintälaitteiden valmistajat tarvitsevat mukautettuja mikrokoaksiaalisia kaapelikokoelmia?
Lääkintälaitteet vaativat usein erittäin pieniä kaapelihalkaisijoita, ohjattua impedanssia, korkeaa taipuvuutta, luotettavaa suojattuutta ja yhteensopivuutta tiettyjen sterilointimenetelmien kanssa. Standardit kaapelikokoelmat eivät välttämättä täytä kaikkia näitä vaatimuksia samanaikaisesti.
3. Voivatko mikrokoaksiaaliset kaapelikokoelmat olla mukautettavissa eri lääkintälaitteisiin?
Kyllä. Mukautus voi sisältää johtimen koon, eristeen materiaalin, impedanssin, suojarakenteen, kaapelihalkaisijan, ulkokotelon materiaalin, liittimen konfiguraation, kaapelin pituuden ja päätösmenetelmän.
4. Voivatko lääketieteelliset mikrokoaksiaaliset kaapelikoot kestää sterilointia?
Niitä voidaan suunnitella tiettyihin sterilointivaatimuksiin, kuten autoklaavi-, etyyleenoksidi- (EtO), gammasäteily- ja muihin prosesseihin, riippuen valituista materiaaleista ja rakenteesta.
5. Mitä tietoja OEM:n tulisi antaa pyytäessään räätälöityä lääketieteellistä kaapelikokoonpanoa?
Tärkeitä tietoja ovat signaalitaajuus ja kaistanleveys, impedanssi, vaadittu kaapelinhalkaisija, taivutusvaatimukset, taivutuskesto, sterilointimenetelmä, liittimet, käyttöympäristö ja odotettu tuotantomäärä.
6. Voiko HOTTEN tukea sekä prototyyppien että sarjatuotannon valmistusta?
Kyllä. HOTTEN tukee kehitysprosessia teknisistä näytteistä ja kokeilutuotannosta aina suurempitehoiseen valmistukseen saakka, mikä mahdollistaa kaapelisuunnittelun siirtymisen kehityksestä tuotantoon.
 Uusimmat uutiset
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05