EN
Hurtige links

Fra kineskopisk luftfilmning til højrisikobaseret industrielt luftinspektion afhænger droner af stabil overførsel af tabsløse, højopløsnings, realtidsvideofeed til jordbaserede kontrolterminaler. Selv marginal forsinkelse eller elektromagnetisk interferens kan kompromittere kritisk luftoptagelse og føre til missionssvigt. Rf koaksialkabelmontager fungerer som det centrale overførselsmedium for disse vitale realtidsvideodata. Hotten Electronic Wire Technology leverer en brugerdefineret RF-koaksialmontage, der sikrer en stabil, interferensfri og skarp dronevideooverførsel ved hjælp af deres egen dedikerede forsknings- og udviklingskapacitet.
Pålidelig videotransmission fra droner afhænger af den fuldstændige RF-signalkreds , herunder kabelkonstruktion, impedans, dæmpning, afskærmning, stik, kablens længde og mekaniske forhold.
For UAV-systemer skal kablet muligvis også fungere under udsættelse for svingninger, gentagne gimbalmovements, begrænset installationsplads og elektromagnetisk interferens fra elektronikken om bord .
Hvis → højfrekvente videosignaler rejser gennem en relativt lang kabelbane
Så → kontrollere kabledæmpning, impedans og overgange mellem stik
Hvorfor → transmissionsfor tab og impedansdiskontinuiteter kan reducere signalet til rådighed ved modtagergrænsefladen.
Hvis → kablet er placeret tæt på GPS-moduler, telemetrioradioer, ESC'er eller strømelektronik
Så → vurdere afskærmning og afskærmningsafslutning sammen med kabelruteplanlægning
Hvorfor → nærbeliggende elektriske systemer kan indføre elektromagnetisk kobling i følsomme signalstier.
Hvis → kablet passerer gennem en bevægelig gimbal eller en roterende kameramekanisme
Så → definer bueradius, flekscyklusser, torsion og spændingsaflastning
Hvorfor → gentagne mekaniske bevægelser kan påvirke både kablens holdbarhed og RF-ydelse.
Hvis → dronen kræver et letvægts- og kompakt kabelsæt
Så → afvej lederstørrelse, kabelydiameter, afskærmning, fleksibilitet og transmissionskrav
Hvorfor → reduktion af kabelstørrelse eller -vægt kan skabe elektriske eller mekaniske kompromiser.
Hvis → kabelsættet skal understøtte en specifik videolink
Så → definer frekvensområdet, impedansen, kabel længden, konnektoren og den acceptable tab før valg af konstruktion
Hvorfor → „drone video cable“ definerer ikke de komplette RF-krav.
HOTTENs nuværende drone-RF-artikel identificerer lavtabsoverførsel, 50 Ω impedansmatchning, afskærmning, fleksible ledere og mekanisk validering som nøglefaktorer for UAV-videoapplikationer. Den beskriver også dedikerede konstruktioner til racing-drones, kineske drones, industrielle inspektionsdrones og gimbalkamera-systemer. ( hottencable.com )
RF koaksialkabel de fører højfrekvent video fra dronens kamera, gimbalsystem, transmitter og antenne. De består af en central leder, en meget præcis dielektrisk isolator, en ledende metalbeskyttelse og et fleksibelt ydre plastomhylle, alle fremstillet for at opnå to primære formål. Deres kernefunktioner er at minimere signaltab (dæmpning) og blokere ekstern elektromagnetisk interferens (EMI). Dette gør RF-koncentriske samlinger meget attraktive ved brug af droner i nærheden af fx elledninger, en 5G-mast eller endda andre dronesignaler; en velproduceret samling undertrykker uønsket krydsforbindelse og hjælper med at opretholde stabil realtidsvideooverførsel fra dronens kamera.
Udfordring 1: Signaltab over længere afstande
Droneflyvninger foregår ofte hundredevis af meter fra jordstationer, og almindelige kabler vil alvorligt degradere videosignalerne, inden de når modtagerenden.
Hottens løsning: Dielektriske materialer med lav tabstal og præcis 50 Ω impedanstilpasning gør det muligt for Hottens RF-koaksiale samlinger at bevare signalkvaliteten over deres hele længde.
Udfordring 2: Konstant bøjning og vibration
Droneflyvninger er sjældent stille; deres gimbals bevæger sig altid, og dronens ramme vibrerer konsekvent under flyvning. Denne slitage vil med tiden få almindelige koaksialkabler til at udvikle mikrorevner eller ledertræthed, hvilket endeligt påvirker kvaliteten af videooverførslen.
Hottens løsning: Med finstrandede, sølvpladerede kobberledere og et fleksibelt skærm er Hottens koaksiale samlinger konstrueret til at klare gentagne buccyklusser, mens de opretholder stabil elektrisk ydeevne.
Udfordring 3: Elektromagnetisk interferens (EMI)
Droneflyvninger integrerer komponenter såsom GPS-moduler, telemetri-radios, ESC'er (elektroniske hastighedsregulatorer) og strømforsyningsledninger i et kompakt rum. Enhver af disse kan nemt forstyrre videosignalet.
Hottens løsning: Flere lag af afskærmning (en kombination af aluminiumsfolie og kobberfletning) isolerer mod ekstern elektrisk forstyrrelse og sikrer en høj afskærmningseffekt mod elektromagnetisk forstyrrelse.
Kravene til en droneplatform kan variere betydeligt, når det gælder størrelse, vægt og ydeevne. Med over 300 nye kabelspecifikationer udarbejdet hvert år af Hottens R&D-team tilbyder vi tilpassede RF-koncentriske samlingssæt til mange forskellige dronetyper:
Racerdroner: Ekstra lette og korte design med halvstive afskærmninger for at holde kablet så let og upåvirket som muligt.
Kinematiske droner: Længere, fleksible kabler designet til at passere glat igennem sliprings- og gimbalkredse uden at forårsage videojitter.
Industrielle inspektionsdroner: Robuste design med en ydre kappe, der er velegnet til udendørs brug, herunder ekstra trækfasthed for øget holdbarhed.
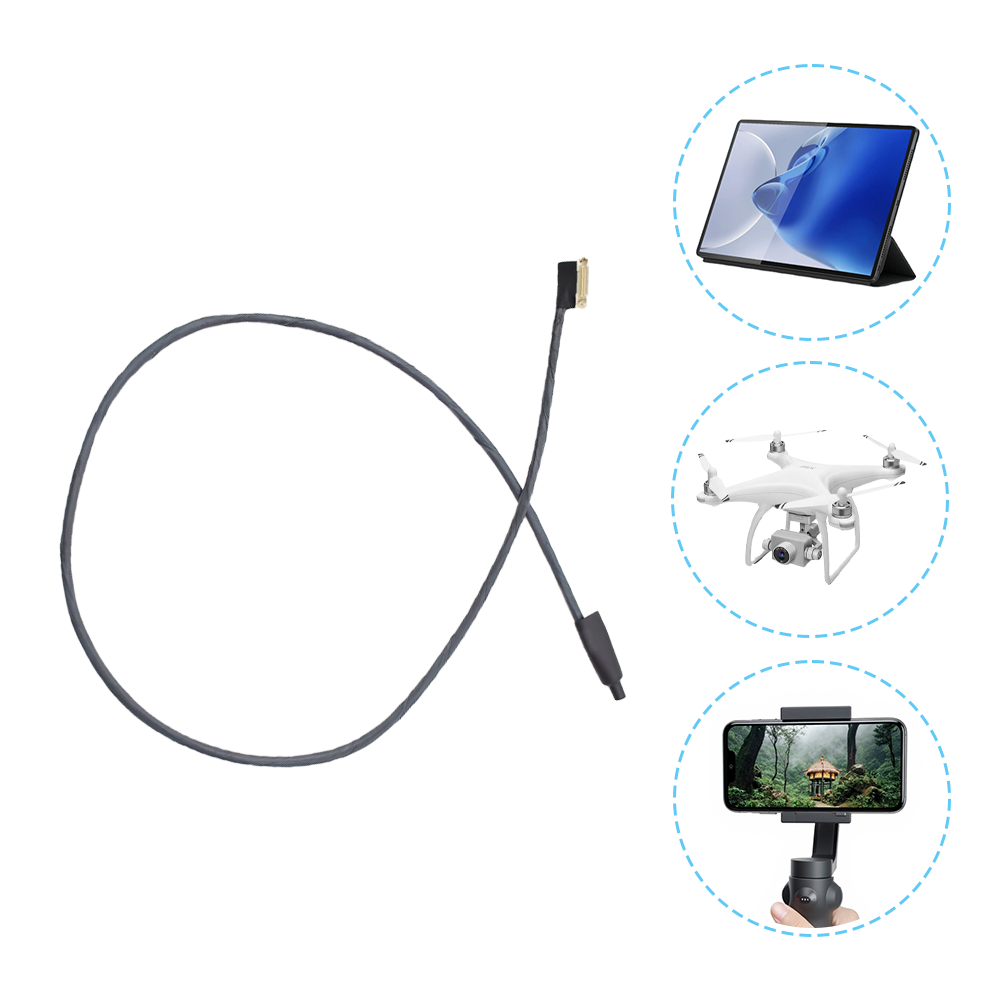
Gimbal-kamerasystemer: Meget fine mikrokoaksialkabler (så tynde som 42 AWG), der kan monteres i små bevægelige ledninger og samtidig overføre 4K- eller 1080p-videosignaler.
Alle design testes ved hjælp af en vektor-netværksanalyser (VNA) for at sikre, at VSWR og indføjet tab opfylder alle specifikationskravene.
Med mere end 10.000 m² værkstedsareal og over 40 produktionsenheder til rådighed kan Hotten årligt producere over 144 millioner meter kabel, herunder specialiserede drone-RF-koaksialmonteringer. Alle monteringer gennemgår:
TDR-test (tidsdomæne-reflektometri) for at registrere eventuelle impedansdiskontinuiteter, der kan opstå som følge af signalrefleksion.
Test af skærmningseffektivitet fra 30 MHz til 6 GHz, hvilket dækker alle frekvensbånd, der anvendes af den nuværende drones videosendteknologi.
Dynamisk fleksibilitetstest, der simulerer reelle flyveforhold; herunder kontinuerlig bøjning, vibration og temperaturændringer.
Hver produktionsoperatør påtager sig individuel ansvar for kvaliteten af deres respektive fremstillingsfase; kun monterede enheder, der opfylder Hottens høje standarder, sendes videre til vores kunders droner.
En praktisk UAV-RF-kabelvalgsproces er:
Video / RF-krav → Frekvens → Impedans → Kabellængde → Dæmpning → Afskærmning → Kabel-UD / Vægt → Fleksibilitet → Konnektor → Terminering → Mekanisk validering → RF-testning → Produktionsvalidering
Kablet kan forbinde:
Kamera → Gimbal → Sender → Antenne / RF-grænseflade
eller en anden applikationsspecifik arkitektur.
| Parameter | Ingeniørspørgsmål |
|---|---|
| Signaletype | Video / RF / High-Speed / Andet |
| Frekvens | Hvilken frekvensområde er involveret? |
| Impedans | 50 Ω / 75 Ω / andet |
| Kablengde | Hvad er den færdige transmissionslængde? |
| Nedsættelse | Hvad er det maksimale tab, som systemet kan tolerere? |
| Tilbageholdelse | Er der specificeret et krav til return loss? |
| Stikforbindelse | Hvilket præcist interface kræves? |
| Afskærmning | Hvilken EMI-kontrol er påkrævet? |
| Mekanisk bevægelse | Er kablet statisk eller dynamisk? |
Hvis → rF-interface’et er allerede defineret af elektronikken
Så → bevare systemets impedans og interface-krav under kabeludviklingen
Hvorfor → kablet skal udformes ud fra den eksisterende transmissionsarkitektur.
Transmissionsstien kan blive betydelig, når en kamera- eller transmitterenhed fysisk er adskilt fra modtagerelektronikken.
Hvis → kabelens længde stiger
Så → vurdere dæmpning over den påkrævede frekvensområde
Hvorfor → den samlede RF-tab påvirkes både af kabelkonstruktionen og signalkredslængden.
Hvis → montagen er kort, men opererer ved en højere frekvens
Så → vurdere frekvensafhængig dæmpning og forbindelsesdæmpning
Hvorfor → en kort længde eliminerer ikke automatisk tab ved højfrekvent transmission.
En komplet tabbudget kan omfatte:
Kabeltab + Forbindelsestab + Overgangstab + Andet grænsefladetab
HOTTENs nuværende drone RF-artikel identificerer 50 Ω impedansmatchning som en del af dens drone-videooverførselsløsning. ( hottencable.com )
For en OEM-specifikation:
Hvis → kræver systemet en 50 Ω RF-grænseflade
Så → definerer den nominelle impedans sammen med frekvensområdet og de relevante RF-acceptkriterier
Hvorfor → kun den nominelle impedans beskriver ikke det komplette højfrekvente adfærd.
Relevante parametre kan omfatte:
For yderligere vejledning om impedans:
Hvad er kabelimpedans, og hvorfor er det vigtigt i højfrekvente kabelmontager?
En drone kan placere RF- og højhastighedssignalkabler tæt på:
Hvis → rF-kablet løber gennem et område med tæt elektronik
Så → vurder folie-, fletnings- eller flerlags-skærmning
Hvorfor → eksterne elektromagnetiske felter kan kobles ind i transmisionsstien.
Hvis → flere signalstier er ført sammen
Så → vurdere kanalisolation og skærmens afslutning
Hvorfor → ekstern EMI og kanal-til-kanal-kobling er adskilte ingeniørmæssige problemstillinger.
HOTTENs nuværende artikel beskriver en kombination af aluminiumsfolie og kobberfletning til dets drone-RF-monteringer og identificerer afskærmning som en vigtig kontrolmodforanstaltning mod elektromagnetisk forstyrrelse. ( hottencable.com )
En gimbal-kamera-montage kan udsætte RF-kablet for gentagen rotation og bøjning.
Hvis → kablet passerer gennem en roterende gimbal-akse
Så → definere bøjeradius, rotationsområde, kabelrute og fleksibilitetslevetidskrav
Hvorfor → gentagen bevægelse skaber mekanisk belastning, som en statisk RF-kabelspecifikation ikke dækker.
Hvis → forbindelsesstikket er placeret tæt på gimbals drejepunkt
Så → vurdér spændingsaflastning og lokal kabelgeometri
Hvorfor → drejepunktområdet kan blive et koncentreret spændingsområde.
HOTTENs nuværende side beskriver specifikt meget fine mikrokoaksialkabler til gimbalkamerasystemer og angiver, at dens design er beregnet til at opretholde videosignalt overførsel, mens de passerer gennem små bevægelige led. ( hottencable.com )
For UAV-anvendelser bestemmes vægten ikke kun af lederen.
Den samlede montage omfatter:
Leder + Dielektrikum + Skærm + Kabelmantel + Forbindelsesstik + Overformning / Spændingsaflastning
Hvis → dronen har strenge begrænsninger for lastkapacitet eller flyvetid
Så → vurdere den samlede monteringsvægt
Hvorfor → at reducere én kabelkomponent medfører ikke nødvendigvis den laveste færdige monteringsvægt.
Hvis → afskærmningen forøges
Så → vurdere den tilføjede masse i forhold til den krævede EMI-ydelse
Hvorfor → elektrisk afskærmning og flyvemaskinens masse kan skabe modstridende designkrav.
Den mindste leder er ikke automatisk den rigtige leder.
Vigtige overvejelser inkluderer:
| Parameter | Ingeniør-mæssig afvejning |
|---|---|
| Mindre AWG-diameter | Lavere størrelse / vægt |
| Større leder | Muligvis lavere modstand |
| Fintrådet konstruktion | Fleksibilitet |
| Afskærmning | EMI-ydelse / vægt |
| Kabel | Routing |
| Afbrydelse | Montagemulighed |
Hvis → kablet føres gennem en lille drejeforening
Så → vurdere fin- og fleksible lederkonstruktioner
Hvorfor → kompakte bevægelige mekanismer kræver både lille størrelse og dynamisk fleksibilitet.
Hvis → transmissionsstien har strengere krav til dæmpning
Så → vurdere lederstørrelse med den fulde tabshusholdning
Hvorfor → at mindske diameteren bør ikke kompromittere den krævede RF-ydelse.
HOTTENs nuværende droneartikel bruger 42AWG mikrokoaksialkabel som eksempel på gimbalkamerasystemer. ( hottencable.com )
Den komplette strømning er:
Kabel → Afslutning → Stik → Kamera / Sender / PCB
Hvis → stikket er allerede specificeret
Så → udforme kabelafslutningen ud fra det præcise stiks geometri
Hvorfor → stikovergangen bliver en del af RF-stien.
Hvis → stikket er endnu ikke fastlagt
Så → vurdere stikforbindelsens størrelse, låsemekanisme, RF-egenskaber og mekanisk fastholdelse samlet set
Hvorfor → valg af stikforbindelse påvirker både emballage og signalintegritet.
Mulige krav omfatter:
For en drone-video-kabel er en praktisk valideringsproces:
Rå kabel
→Tilslutning af kontakter
→Færdigmonteret enhed
→RF-testning
Mulige tests omfatter:
| Test | Formål |
|---|---|
| TDR | Lokaliser impedansdiskontinuiteter |
| VNA | Mål frekvensafhængig RF-ydelse |
| VSWR | Evaluer ulighed |
| Indsætnings tab | Evaluer transmissions-tab |
| Beskyttelses-test | Evaluer EMI-beskyttelse |
| Kontinuitet | Verificer elektrisk tilslutning |
| Stikinspektion | Verificer grænseflade |
| Dimensional Inspektion | Verificer færdig geometri |
HOTTENs nuværende artikel angiver, at dets drone-RF-monteringer testes ved hjælp af VNA til VSWR og indføjet tab og TDR til impedansdiskontinuiteter . ( hottencable.com )
Kablet kan udsættes for:
Vibration + Bøjning + Rotation + Temperaturændringer
Hvis → kablet er monteret på en bevægelig droneplatform
Så → gengive repræsentative mekaniske forhold under validering
Hvorfor → statisk bænketest kan ikke demonstrere dynamisk pålidelighed.
Mulige mekaniske tests omfatter:
HOTTENs nuværende artikel beskriver dynamisk fleksibilitetstest, der er beregnet til at simulere flyveforhold, herunder bøjning, vibration og temperaturændringer. ( hottencable.com )
Hvis → droneprioriterer lav vægt og kompakt installation
Så → vurdere korte, lette RF-assemblyer med passende mekanisk støtte
Hvorfor → unødvendig kabelmasse kan påvirke det samlede systemdesign.
Den nuværende HOTTEN-artikel beskriver letvægtskonstruktioner med kort længde til brug i racer-droner. ( hottencable.com )
Hvis → kameraanordningen bruger en bevægelig gimbals og længere kabelføring
Så → prioritere fleksibilitet, RF-stabilitet og føring gennem roterende mekanismer
Hvorfor → kablet skal opretholde signalt overførsel under gentagne gimbalbevægelser.
Hvis → dronen opererer udendørs og udsættes for vibration eller mekanisk stød
Så → vurdér yderhylst holdbarhed, trækaflastning, miljøbestandighed og RF-ydelse
Hvorfor → udendørs drift kan stille mekaniske og miljømæssige krav, der går ud over videooverførsel.
Hvis → kablet passerer gennem en meget lille bevægelig forbindelse
Så → vurdere mikrokoaksial konstruktion, kabelens ydrediameter, bueradius, stikforbindelsesorientering og fleksibilitetslevetid
Hvorfor → den mekaniske grænseflade kan blive den primære begrænsning.
Til dynamiske UAV-anvendelser:
Indledende RF-test
→Fleksibilitets-/vibrations-test
→RF-måling efter test
→Inspektion af stikforbindelse/kabel
Hvis → montagen forbliver uafbrudt efter mekanisk test
Så → genkontroller impedans, indførselstab og andre applikationsrelevante RF-parametre
Hvorfor → kun kontinuitet beviser ikke, at RF-egenskaberne forbliver uændrede.
Hvis → indsættelses-tab eller VSWR-ændringer efter test
Så → undersøg lederbevægelse, skærmdeformering, koblingsovergang og spændingsaflastning
Hvorfor → mekanisk deformation kan ændre signalkursen, inden der opstår fuldstændig elektrisk fejl.
| KATEGORI | Anbefalet information |
|---|---|
| Drone type | Racing / Kinematiske / Inspektion / Andet |
| Ansøgning | Video / RF / Kamera / Antenne |
| Frekvens | Operationsområde |
| Impedans | Nominel værdi |
| Nedsættelse | Maksimalt acceptabelt tab |
| Returtab / VSWR | Krævet grænseværdi |
| Kablengde | Nominel + tolerance |
| Kabel | Maksimalt tilladt mål |
| Vægt | Maksimal monteringsvægt, hvis relevant |
| Leder | AWG / materiale / konstruktion |
| Dielektrisk | Materiale / struktur |
| Afskærmning | Folie / vikling / flerlaget |
| Stikforbindelse | Producent / delnummer |
| Afbrydelse | Lodning / krimping / andet |
| Fleksibilitet | Statisk / dynamisk |
| Bøjningsradius | Minimumskrav |
| Torsion | Krævet rotation, hvis relevant |
| Vibration | Krævet betingelse |
| Temperatur | Operationsområde |
| Testning | VNA / TDR / mekanisk |
| Prototype | Krævet mængde |
| Produktion | Forventet volumen |
Hvis → anfordringsspecifikationen angiver kun «RF-koaksialkabel til dronevideo»
Så → definer frekvens, impedans, kablens længde, dæmpning, stik, afskærmning, vægt og mekaniske forhold
Hvorfor → anvendelsesmærkaten alene definerer ikke RF- og mekaniske krav til den færdige montage.
| Vurderingsområde | Hvad der skal bekræftes |
|---|---|
| RF-design | Impedans / dæmpningskontrol |
| Fin-coax-funktion | Lille udvendig diameter / fin AWG |
| Afskærmning | Folie / vikling / flerlaget |
| Gimbal-kabel-funktion | Dynamisk bøjning / rotation |
| Stikforbindelsesmontage | RF-afslutning |
| Dfm | Ruteplanlægning og installationsgennemgang |
| Testning | VNA / TDR / mekanisk |
| Prototype | Udviklingskapacitet |
| Produktion | Procesgentagelighed |
| Kvalitet | Inspektion og sporbarthed |
Hvis → leverandøren kan levere en standard RF-kabel, men kan ikke tilpasse stikket eller ruteplanlægningen
Så → vurdere fuld kabelmontagekapacitet
Hvorfor → UAV-installationer kræver ofte, at kablet er designet i overensstemmelse med den mekaniske arkitektur.
Hvis → leverandøren viser én vellykket RF-test, men ingen mekanisk validering
Så → gennemgå dynamisk testning i forhold til den faktiske installation
Hvorfor → luftbårne kabelsammenstillinger kan opleve mekaniske forhold, der ikke forekommer under bordtest.
Dronearkitektur
→Kamera / gimbalsystem / transmitter
→Frekvens
→Impedans
→Kablengde
→Nedsættelse
→Afskærmning
→Kabelydiameter / vægt
→Stikforbindelse
→Afbrydelse
→Bøjning / rotation
→Vibration
→Temperatur
→VNA / TDR-testning
→Mekanisk validering
→Prototype
→Produktionsverificering
For et gimbalsystem med kamera:
Kamera-modul
→ definer video / RF-grænseflade
→ fastlæg frekvens
→ definer impedans
→ bestem kablens længde
→ beregn tabssystem
→ vælg fintrådet leder
→ vælg dielektrisk struktur
→ definer afskærmning
→ minimer kablets ydre diameter
→ vælg stikforbindelse
→ definere afslutning
→ fastlæg gimbals bøje- og rotationsprofil
→ udfør VNA-testning
→ udfør TDR-testning
→ udfør dynamisk fleksibilitets-/vibrations-testning
→ verificer RF-ydeevnen efter testen
→ godkende produktion.
For en industriinspektionsdrone:
Udendørs inspektionsplatform
→ definer RF-stien
→ fastlæg miljøpåvirkningen
→ fastlæg impedans og dæmpning
→ definér kabelens ydre diameter / vægt
→ vælg robust kabelmantel
→ vælg afskærmning
→ definér trækkraftaflastning
→ vælg stikforbindelse
→ udfør RF-validering
→ udfør vibrations- / temperaturtest
→ verificere færdig montering.
Det centrale ingeniørprincip er:
En pålidelig dronevideokabel defineres ikke kun ud fra lav tab. Den komplette RF-koncentriske montage skal afbalancere impedans, dæmpning, afskærmning, vægt, kabelrute, stikdesign og dynamiske mekaniske forhold.
50-polig mikrokoaksial kabelmontage til humanoid robotvisionsystemer
Hvorfor AR/VR-enheder kræver mikrokoaksiale kabelmontager
Hvorfor miniature mikrokoaksialkabel ændrer designet af bærbare enheder
Hvad er kabelimpedans, og hvorfor er det vigtigt i højfrekvente kabelmontager?
Selvom denne artikel fokuserer på drone-video, er Hottens ekspertise inden for RF-koncentriske teknologier ikke begrænset til dronetillavere:
AR/VR-kabler: Tynde, fleksible koncentriske monterede kabler til lav-latency videooverførsel i udvidet og virtuel virkelighedsapplikationer.
Robotik-kabelharnesser: Holdbare kabelharnesser, der sikrer støjsikker signalintegritet i travle, motorrige robotarme.
Medicinsk udstyr: Endoskop- og IVUS-kabler, der kræver høj pålidelighed i den udfordrende miljømæssige ramme for et steril medicinsk udstyr.
Pålidelig og stabil dronevideo er ikke en luksus, men et teknisk opnået resultat. Det opnås gennem omhyggelig forskning og udvikling, hurtig udvikling af tilpassede løsninger og den strenge kvalitetskontrol, som Hotten Electronic Wire Technology tilbyder. Uanset om du har brug for en standardkoaksialkabel eller en komplet, skræddersyet kabelforbindelse til en unik gimbalsystem eller flystruktur, står vores dedikerede team klar til at sikre, at du har en stabil og pålidelig videotransmission under hele dronens drift.
 Seneste nyheder
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05