EN
Hurtige links

Inden for præcisionskonstruktionerne af droner og håndholdte gimbals står ingeniører over for en grundlæggende fysisk paradoks: Databåndbredden vokser eksponentielt – fra 4K ved 60 fps til rå 8K-video – mens den tilgængelige ruteringsplads fortsat formindskes på millimeterplan.
Når traditionelle FPC (Flexible Printed Circuits) nærmer sig deres fysiske grænser pga. tab ved høj frekvens, og konventionelle flerkerne-kabler introducerer for meget drejningsmoment, hvilket kompromitterer gimbals responsivitet, mikrokoaksiale kabler er de ikke længere en valgfri løsning. De er blevet den kritiske rygrad for at opretholde stabil, tabsfri signalt overførsel i meget dynamiske miljøer.
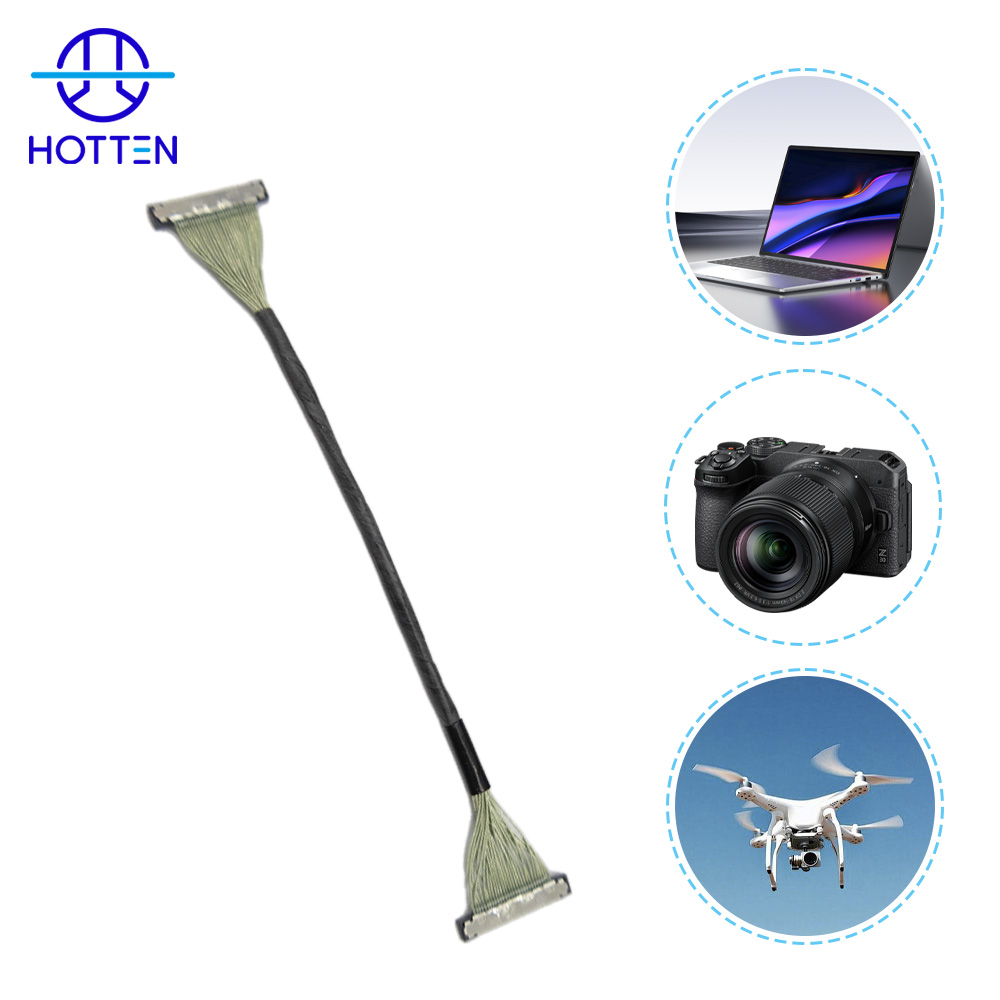
Højfleksible mikrokoaksiale kabler overvejes til dynamiske drone-gimbal-systemer, fordi kablet skal opfylde to krævende krav samtidigt: pålidelig højhastighedssignaloverførsel og gentagne mekaniske bevægelser omkring flere akser inden for begrænset plads .
Hvis kablet bevæger sig kontinuerligt sammen med en gimbal → vurder fleksliv, bueradius, kabelstivhed, skærmstabilitet og trækaflastning i kombination med signalpræstation → valider derefter hele monteringen under de forventede bevægelsesforhold.
Hvis kablet fører højhastighedskamera- eller billedsignal → vurder impedans, dæmpning, skærmning, kabelgeometri, kabellængde og stikovergange i kombination → verificer derefter signalintegriteten langs hele transmissionsstien. Se følgende for relaterede højfrekvensdesignovervejelser: Hvorfor er design af ultra-fine højfrekvenskoaksialkabler så svært .
Hvis det tilgængelige ruteringsrum er ekstremt begrænset → vurder lederstørrelse, isolering, afskærmning, kabelens udvendige diameter og stikdimensioner samlet → fordi en reduktion af én enkelt dimension alene ikke afgør størrelsen eller fleksibiliteten af den færdige montage. Se Hvordan påvirker AWG mikrokoaksialkablers ydeevne? .
Enkeltdels afskærmning kan være nyttig ved kompakt højhastighedssignalmontage, men afskærmningsstrukturen påvirker også kabeldiameteren, stivheden og det mekaniske forløb. Se for relaterede betragtninger om impedans og dimensioner: Betydningen af impedanskonstans i ultra-fine AWG mikrokoaksialkabler .
For tilpassede kameratilslutninger se HOTTENs Gimbal Kamera Wire Harness og Mikro Koaksial Kabelmontage - Det er ikke rigtigt.
For bredere UAV-anvendelser se HOTTENs UAV og robotteknik - Det er ikke rigtigt.
Signalintegritet: En strukturel fordel ved afskærmning
Den indre miljø i en drone er elektromagnetisk kompleks. Højfrekvent støj fra motorer og RF-emissioner fra transmissionsmoduler truer konstant integriteten af differentielle signaler fra billedsensorer.
Fysisk afskærmningsfordel
I modsætning til uskyttede twisted pairs eller flade kabelstrukturer er hver kanal i en mikro Coaxial Kabel individuelt skyttet. Dette giver ultra-fine ledere – typisk i området fra 40AWG til 48AWG – en næsten lukket elektromagnetisk omgivelser, hvilket betydeligt reducerer interferens. Som resultat kan return loss præcist kontrolleres på meget lave niveauer.
Impedanskonsistens
Ved datatransmissionshastigheder over 12 Gbps anvender mikrokoaksialkabler præcise dielektriske ekstrusionsprocesser (f.eks. PFA-isolering), for at opretholde en meget stabil karakteristisk impedans. Denne grad af kontrol er afgørende for at bevare signalintegriteten og signalt-til-støj-forholdet ved højopløsende videotransmission, herunder 8K-billeder.
Dynamisk udmattelse: «Nervesystemet» under kontinuerlig bevægelse
I modsætning til statiske elektroniske systemer opererer gimbalkameraer under konstant dynamiske forhold, hvor kablerne udsættes for gentagne bøjninger med lille radius over flere akser.
Lav drejningsmomentkrav
Gimbal-motorer fungerer med begrænset udgangsmoment. Enhver stigning i kabelstivhed introducerer mekanisk modstand, hvilket direkte kan føre til kontrolustabilitet eller synlig jitter under driften.
Optimering af bøjelevetid
Gennem proceskontrol og strukturel optimering gør Hotten det muligt for mikrokoaksialkabler at klare hundredetusinder af bøjecykler ved radier så små som R = 2 mm uden væsentlig signaldæmpning over tid.
Nøglefaktorer bag efterspørgslen: Fra enkeltkamera til sensornetværk
Den hurtige stigning i efterspørgslen efter mikrokoaksialkabler skyldes fundamentale ændringer i systemarkitekturen:
1. Integration af flere sensorer
Moderne droner integrerer ikke kun primære kameraer, men også systemer til undgåelse af hindringer, infrarøde sensorer og stereosynsmoduler. Hver sensorknude kræver sin egen højhastighedsdatatilslutning.
2. Båndbreddeudvikling
Overgangen fra HDMI 1.4 til MIPI D-PHY / C-PHY øger betydeligt frekvenskravene – fra GHz-området til over 10 GHz – hvilket stiller større krav til transmissionsmedierne.
3. Realtime-synkronisering
Billedoverførsel med lav laten kræver præcis kontrol af signalforsinkelse. Mikrokoaksialkabler viser bedre gruppeforsinkelsespræstation ved høje frekvenser sammenlignet med konventionelle ledningsløsninger.
Produktionsudfordringer: Ud over miniaturisering
Den tekniske udfordring ved ultrafine koaksialkabler ligger ikke kun i deres størrelse, men også i opretholdelse af stramme fremstillings tolerance.
Ydre diametergrænser
Masseproduktion af kabler så tynde som 46 AWG kræver ekstremt præcis spændingskontrol under ekstrudering samt højpræcist værktøj.
Monteringskompleksitet
Pålideligheden af lodning af mikrokoaksialkabler til PCB-grænseflader med ultrafin pitch (0,3 mm / 0,25 mm) påvirker direkte den langsigtede produktpræstation og udbyttestabiliteten.
Et dynamisk gimbal-kabel skal vælges ud fra den faktiske bevægelsesprofil, signalkravene, ruterummet, skærmbeskyttelsesbehovet, stikkonfigurationen og produktionskravene. Målet er ikke blot at finde det blødeste eller mindste kabel, men at opnå en balance mellem mekanisk bevægelse og pålidelig signaloverførsel.
Hvis kablet bevæger sig kontinuerligt over flere akser → definer først bøjeradius, bevægelsesområde, fleksfrekvens, torsion og forventede brugscykler → vælg derefter kabelstrukturen og spændingsaflastningsdesignet.
Et kabel, der yder godt i en fast kameramodule, kan opføre sig anderledes, når det føres gennem et kontinuerligt roterende gimbal. Kablet skal derfor vurderes under de faktiske bevægelsesforhold, som det endelige produkt vil opleve.
For et eksempel på optimering af ekstremt fin kabelfleksibilitet, se Hvordan vi optimerede 46 AWG mikrokoaksialkabel til fremragende fleksibilitet .
Hvis kablet fører 4K-, 8K-, MIPI- eller andre højhastighedsbilledsignaler → definer signalkompatibiliteten, driftsfrekvensen eller dataratekravene, impedansen, dæmpningen, kabellængden og skærmningskravene → og vælg derefter den passende kabelarkitektur.
Kablet bør ikke vælges udelukkende ud fra AWG eller nominel diameter. Forbindelsesstykkes overgange, kabelgeometrien, dielektrisk struktur og skærmning kan alle påvirke den komplette signalkreds.
For relaterede overvejelser vedrørende højfrekvenskabeldesign, se Betydningen af impedanskonstans i ultra-fine AWG mikrokoaksialkabler .
For kameraapplikationer med høj densitet, se HOTTENs Mikrokoaksialkabelmontage til kamera-systemer .
Hvis EMI-beskyttelse er vigtig → vurder skærmningsmaterialet, tråddiameteren, dækningen og strukturen i kombination med kablens stivhed og ydre diameter → og valider derefter både skærmnings- og fleksibilitetsydelsen.
En tungere eller mere tæt skærmbestruktur kan give ekstra beskyttelse, men kan også øge stivheden og modstanden mod kablens ruting. Skærmkonstruktionen skal derfor tilpasses den faktiske elektromagnetiske omgivelse og de mekaniske bevægelseskrav.
For kompakte tilpassede kameratilslutninger se HOTTENs Gimbal Kamera Wire Harness .
Hvis gimballet har meget begrænset intern ruteringsplads → vurder kabel-UD og kontaktdimensioner sammen → og optimer derefter leder, dielektrikum, skærmning og afslutning i forhold til den tilgængelige mekaniske omkreds.
At reducere kabeldiameteren alene løser muligvis ikke et integrationsproblem, hvis kontakten, afslutningen eller straktavlastningskonstruktionen optager mere plads end selve kablet.
For tilpassede højtætte tilslutninger se Mikro Koaksial Kabelmontage .
Hvis en kabel opfylder de krævede signalmål, men bliver for stiv under bevægelse → gennemgå afskærmning, ydermateriale, isolering og strukturelle parametre, inden der ændres på lederen → derefter genvalideres signalpræstationen efter den mekaniske optimering.
Hvis en kabel er tilstrækkeligt fleksibel, men signalpræstationen ændres efter gentagne bevægelser → gennemgå ledergeometri, dielektrisk struktur, stabiliteten af afskærmningen og afslutningen → derefter udføres en kombineret elektrisk og mekanisk validering.
Derfor bør en dynamisk gimbal-kabel valideres som en komplet montage i stedet for kun at måle den elektriske præstation før mekanisk testning.
For bredere udfordringer ved design af ultra-fine kabler, se Hvorfor er design af ultra-fine højfrekvenskoaksialkabler så svært .
Forskellige gimbal-systemer kan skabe forskellige kabelforudsætninger.
Hvis kameramodulet har flere højhastighedssignalkanaler → prioriter højdensitetsruting, afskærmning, impedans, kontaktafstand og kompakt kabelydrediameter → derefter valider hele signalkursen.
Hvis gimballet udfører kontinuerlig rotation eller bevægelse på flere akser → prioriter fleksibilitetslevetid, bueradius, lav mekanisk modstand, spændingsaflastning og kabelruting → derefter verificer den elektriske ydeevne efter dynamisk test.
Hvis gimballet opererer tæt på motorer eller RF-moduler → prioriter afskærmning, impedanskonsistens, jordforbindelse og kontaktovergange → derefter valider hele transmissionskursen.
Hvis kameraet er en del af et AI-understøttet billeddannelsessystem → prioriter højhastighedsdataoverførsel, kompakt ruting, kontaktintegration og samlet monteringspålidelighed → derefter vælg den passende kabelarkitektur i henhold til enhedsdesignet.
For AI-relaterede applikationer se HOTTENs AI og smarte elektronikkomponenter - Det er ikke rigtigt.
Før anmodning om en prototype eller et tilbud skal et OEM-teknik- eller indkøbsteam definere:
| Krav | Parametre, der skal bekræftes |
|---|---|
| Ansøgning | Gimbal-kamera, UAV-kamera, robotbaseret billeddannelse |
| Signal | Video-/datagrænseflade, frekvens eller datarate |
| Elektrisk | Impedans, dæmpning, kapacitans |
| Leder | AWG, materiale, antal kerner |
| Dimensioner | Maksimal ydre diameter, ruteringsplads, færdig længde |
| Elektriske apparater | Bøjningsradius, flekscyklusser, torsion, bevægelsesområde |
| Afskærmning | Enkelt afskærmning, samlet afskærmning, jordforbindelse |
| Stikforbindelse | Producent, reservedelsnummer, pitch, pinout |
| Afbrydelse | PCB, sensor, koblingsstik, lodningmetode |
| Miljø | Temperatur, vibration, fugtighed |
| Validering | Elektrisk, mekanisk og dimensionel testning |
| Produktion | Prototypeantal, årlig mængde |
At levere gimbaldrawings, kabelrute, koblingsstikdelnummer, pinout, kablens længde, forventet bevægelse og signalkrav kan hjælpe leverandøren med at vurdere den komplette montage før prototypeproduktion.
Udviklingsprocessen kan opsummeres som:
Gimbalarkitektur → bevægelsesprofil → signalkrav → ruterum → kabelydrediameter → leder/dielektrikum → afskærmning → koblingsstik → trækbeskyttelse → prototype → mekanisk validering → elektrisk validering → produktion
Hvis dynamisk bevægelse er den primære begrænsning → optimér fleksliv og mekanisk modstand → derefter verificér signalintegritet efter mekanisk testning.
Hvis integriteten af højhastighedssignaler er den primære begrænsning → optimer impedans, dæmpning, afskærmning, kabelgeometri og stikovergange → og valider derefter hele transmissionsstien.
Hvis plads og vægt er de primære begrænsninger → optimer hele kabelmontagen i stedet for kun lederstørrelsen → og verificer derefter den mekaniske og elektriske ydeevne.
Hvis flere begrænsninger er lige vigtige → brug den faktiske gimbalkonstruktion til at definere kabelforudsætningerne → og udvikl derefter kablet og afslutningen som en integreret montage.
For tilpasset UAV- og gimbal-kabeludvikling se Gimbal Kamera Wire Harness og HOTTEN's UAV og robotteknik - Det er ikke rigtigt.
Konklusion: En uerstattelig grundsten for højhastighedsbilledsystemer
Fra forbrugerdrone til industrielle inspektions- og kortlægningsplatforme defineres ydeevnen for billedsystemer i stigende grad ikke kun af sensorer, men også af de forbindelser, der kobler dem sammen.
Mikrokoaksialkabler – så tynde som en hårstrång, men konstrueret til både fleksibilitet og højfrekvensydelse – udgør den grundlæggende lag, der muliggør stabil, højkapacitets signaloverførsel i dynamiske miljøer.
Hotten fortsætter med at udvikle dette område ved at integrere materialerforskning med præcisionsfremstilling og levere optimerede løsninger, der balancerer mekanisk holdbarhed og signalintegritet for billedsystemer af næste generation.
| OEM-krav | Kabelsamling Overvejelse | Typisk ingeniørfokus |
|---|---|---|
| Miniaturisering | Kabeldiameter og stikstørrelse | Medicinsk udstyr med begrænset tilgængeligt rum |
| Højfrekvenssignaler | Impedans og afskærmning | Signalintegritet og lav interferens |
| Gentagen fleksning | Lederkonstruktion og yderhylle | Bøjningslevetid og bøjeradius |
| Sterilisering | Materiale- og yderhyllevalg | Autoklaver, EtO eller andre processer |
| Lovgivningsmæssige krav | Materieldomumentation og sporbarthed | Godkendelse til medicinsk udstyr |
| Produktionsopskalering | Montageproces og inspektion | Prototype til seriefremstilling |
1. Hvad er en OEM mikrokoaksialkabelmontage?
En OEM-mikrokoaksialkabelmontage er en tilpasset kabelopløsning, der er designet til at opfylde de elektriske, mekaniske, dimensionelle og applikationsspecifikke krav fra en producent af medicinsk udstyr.
2. Hvorfor har producenter af medicinsk udstyr brug for tilpassede mikrokoaksialkabelmontager?
Medicinsk udstyr kræver ofte ekstremt små kabeldiametre, kontrolleret impedans, høj fleksibilitet, pålidelig afskærmning og kompatibilitet med specifikke steriliseringsprocesser. Standardkabelmontager opfylder muligvis ikke alle disse krav samtidigt.
3. Kan mikrokoaksialkabelmontager tilpasses til forskellige medicinske enheder?
Ja. Tilpasning kan omfatte lederstørrelse, dielektrisk materiale, impedans, afskærmningsstruktur, kabeldiameter, kablets ydermateriale, stikkonfiguration, kablets længde og afslutningsmetode.
4. Kan mikrokoaksialkabelmontager til medicinsk brug klare sterilisering?
De kan udformes til specifikke steriliseringskrav, herunder autoklav, EtO, gamma og andre processer, afhængigt af de valgte materialer og konstruktion.
5. Hvilken information skal en OEM levere, når der anmodes om en brugerdefineret medicinsk kabelmontage?
Vigtig information omfatter signalfrekvens og båndbredde, impedans, krævet kabeldiameter, bukringskrav, fleksibilitetslevetid, steriliseringsmetode, stikkrav, driftsmiljø og forventet produktionsmængde.
6. Kan HOTTEN understøtte både prototyper og masseproduktion?
Ja. HOTTEN understøtter udviklingsprocessen fra tekniske prøver og prøveproduktion til større produktionsmængder, hvilket gør det muligt at overføre kabeldesigns fra udvikling til produktion.
 Seneste nyheder
2026-09-17
2026-09-04
2025-12-17
2025-12-11
2025-12-05